

Produkteinführung
Spezifikation
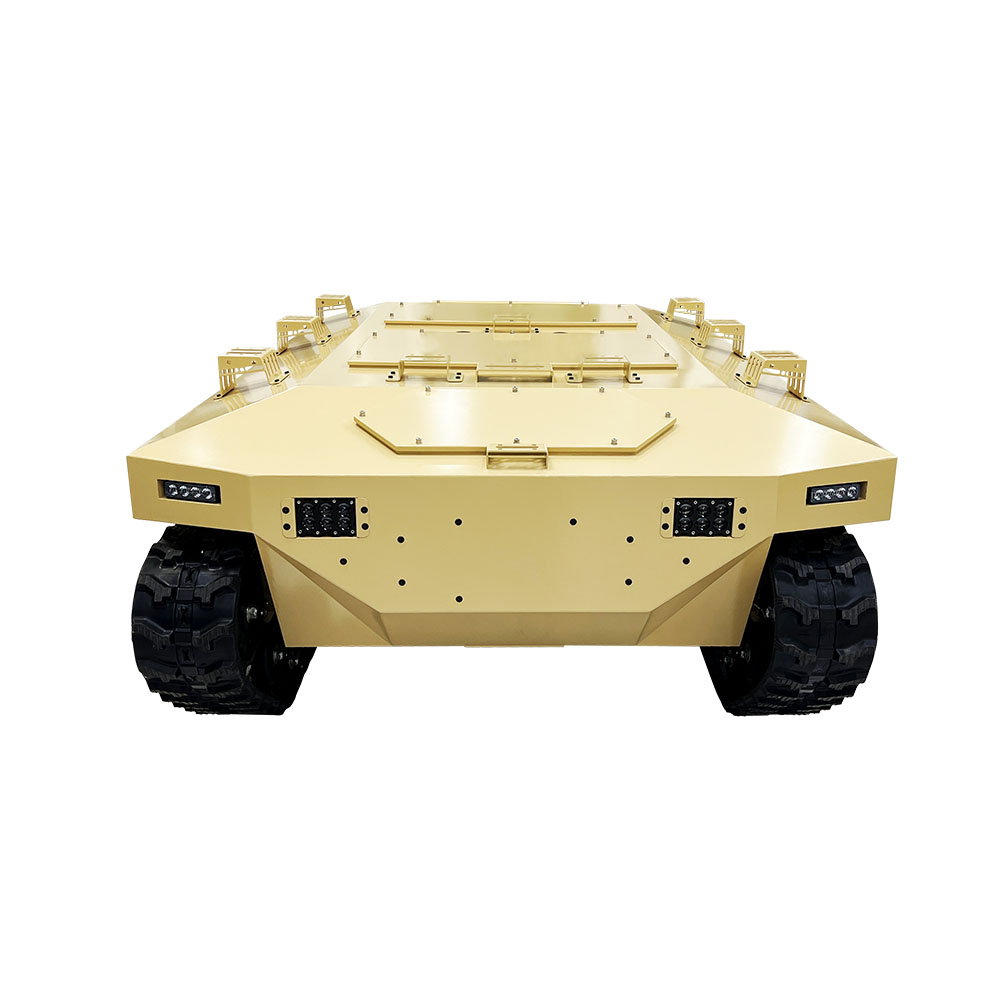
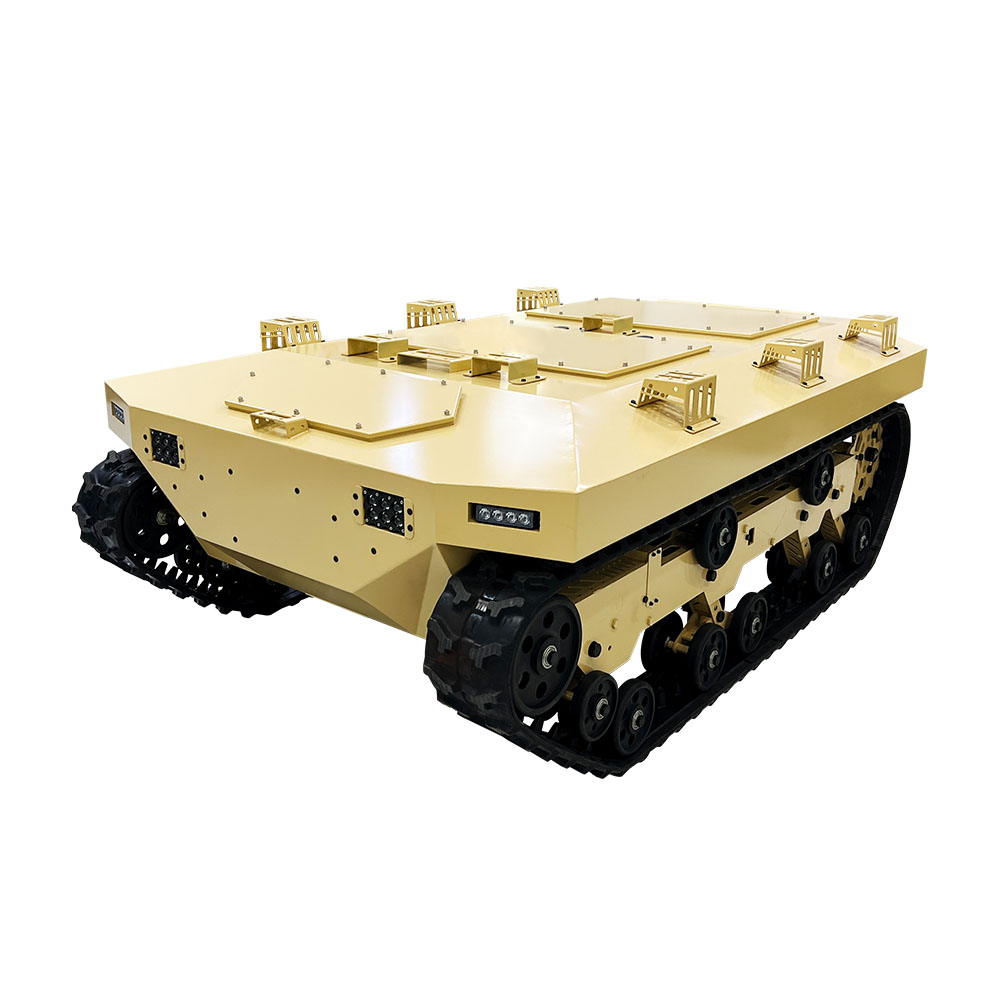
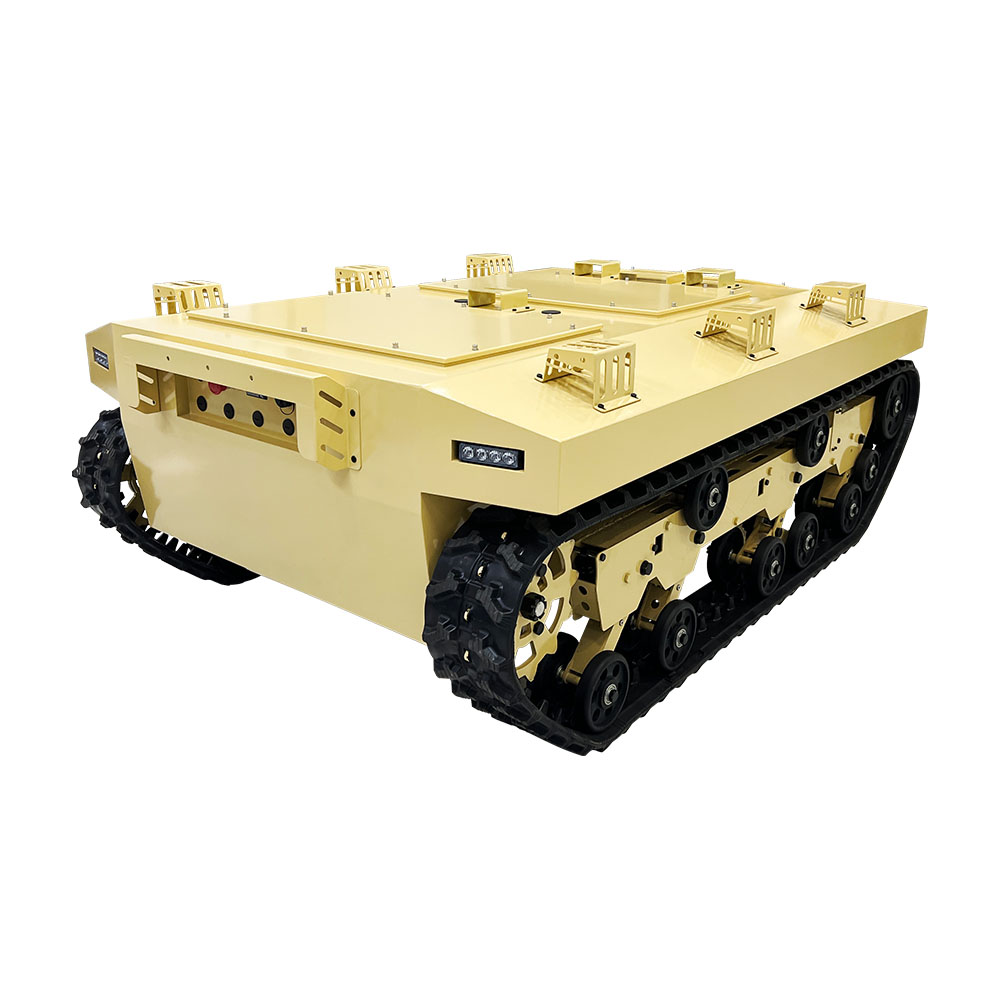
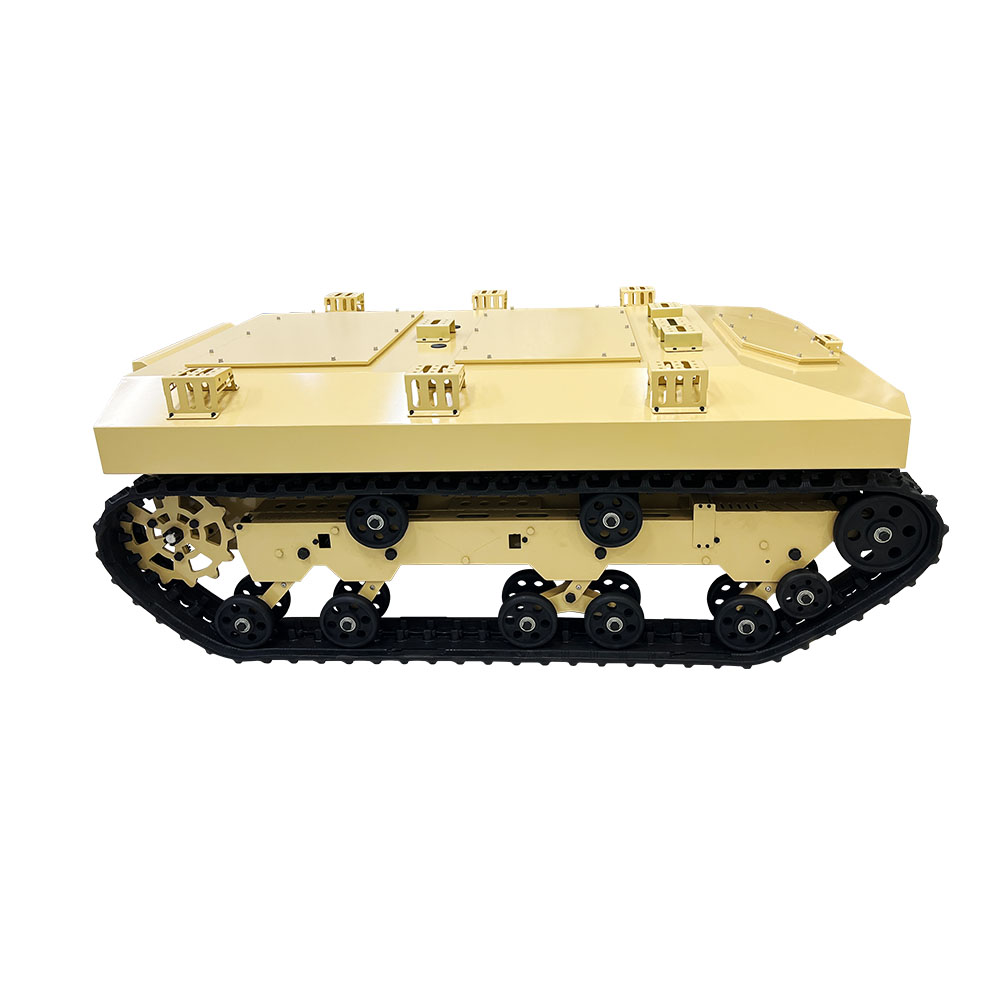
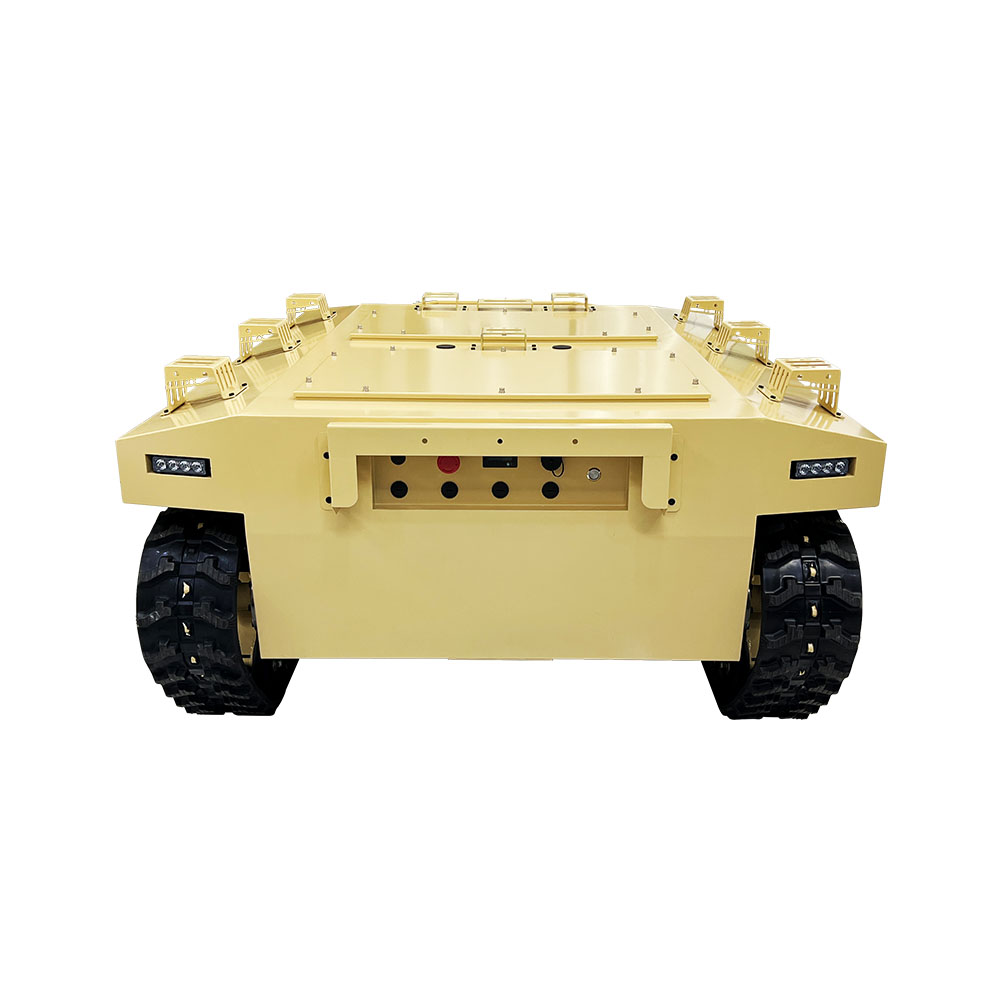
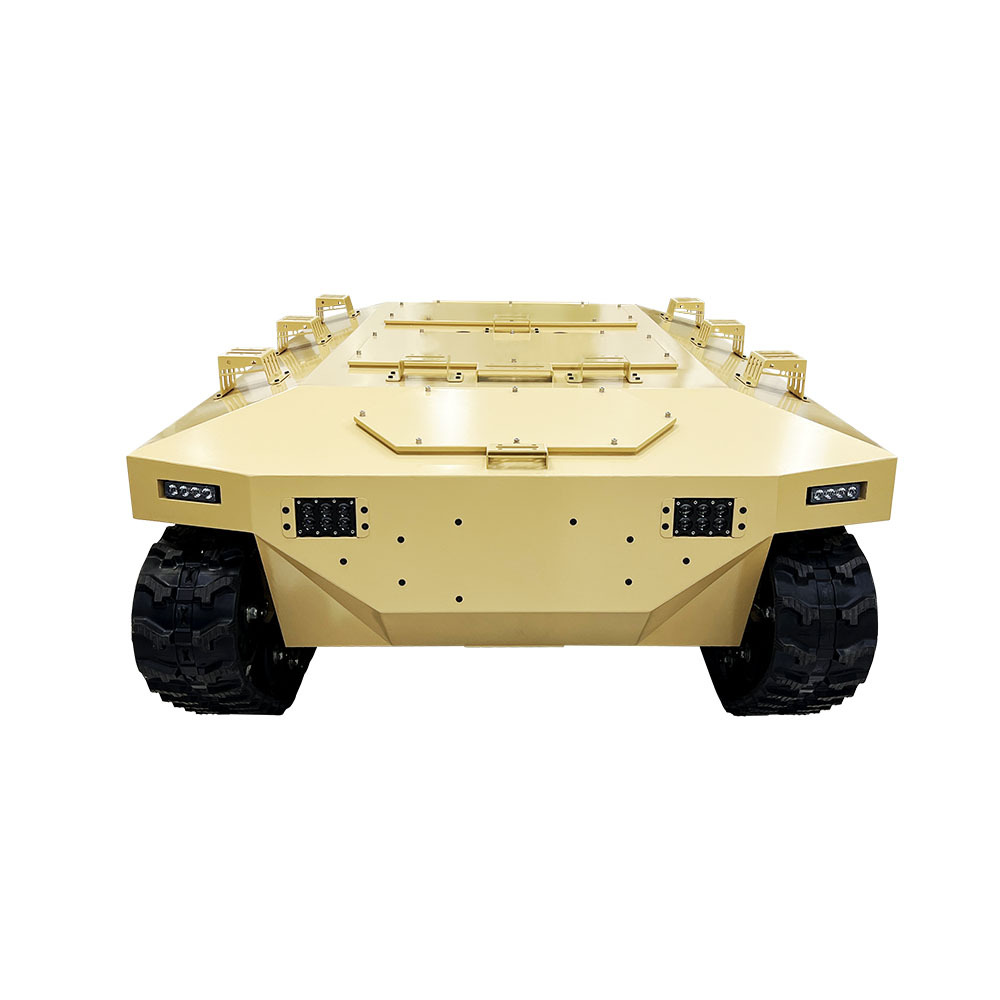
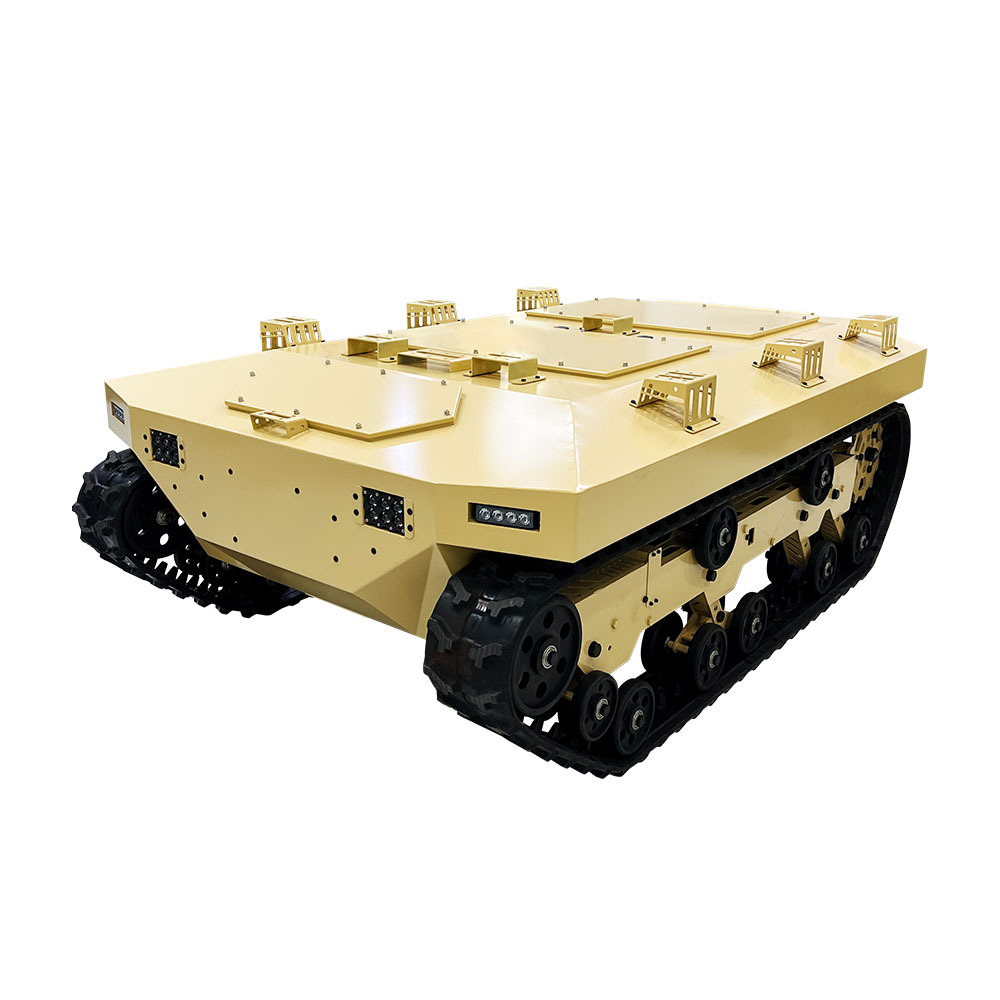
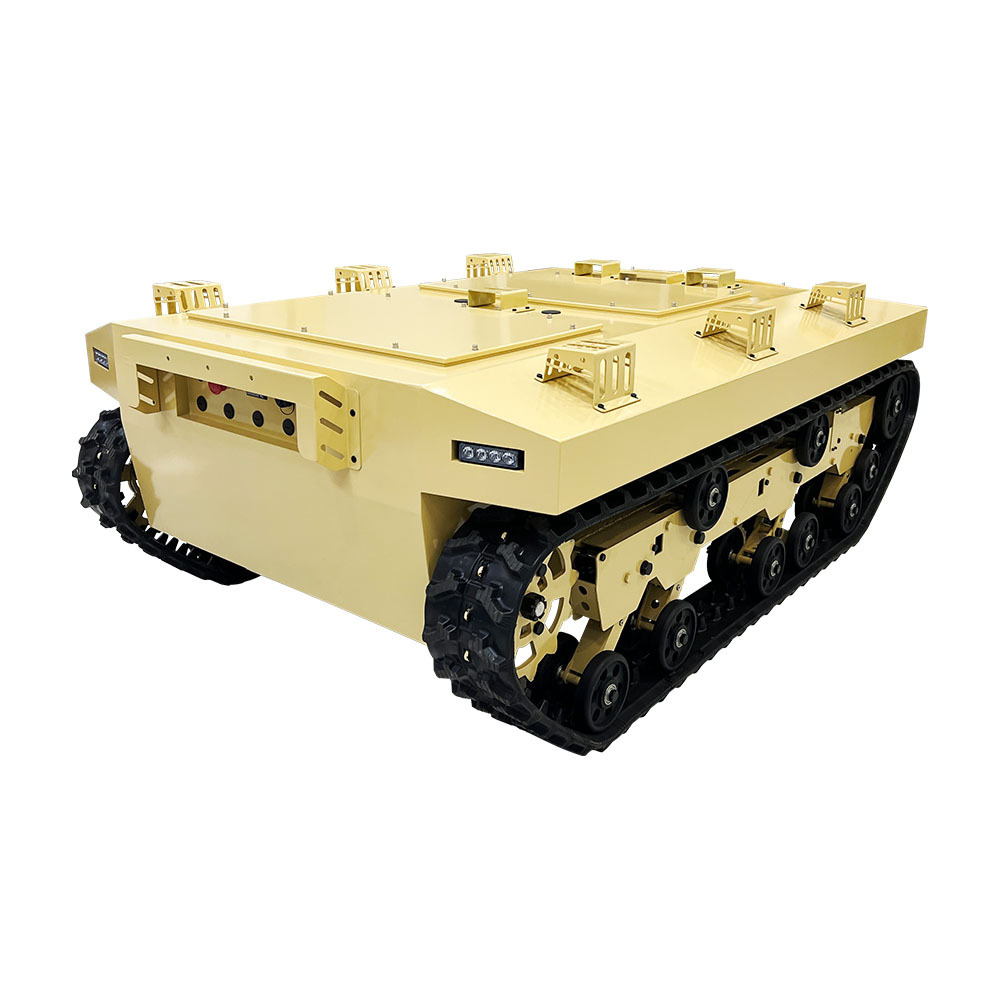
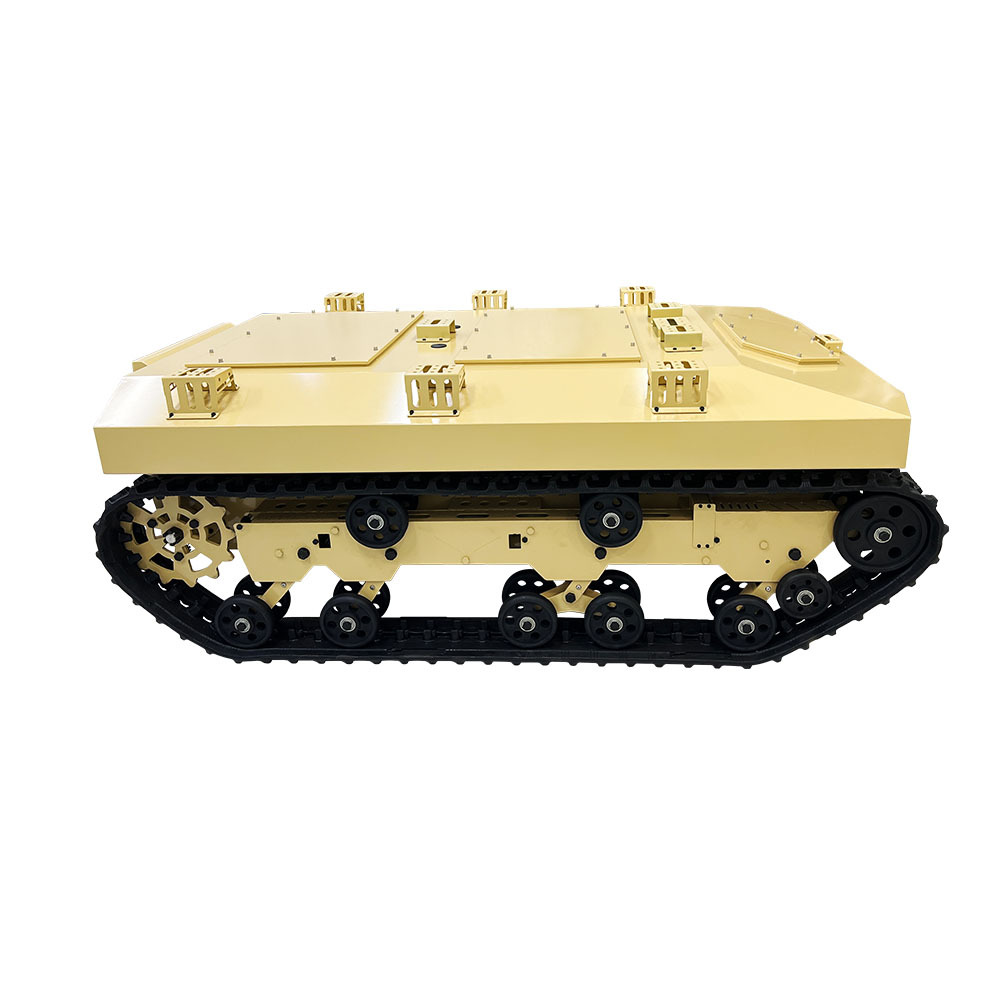
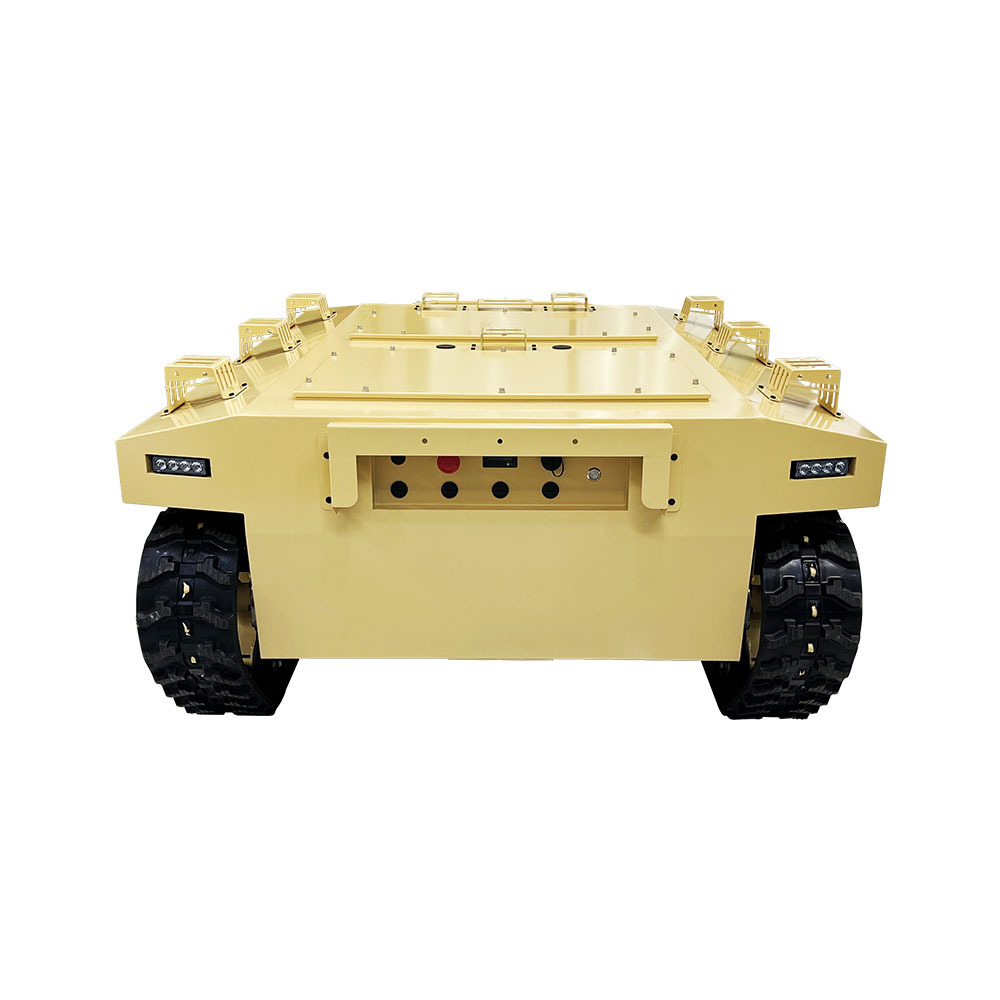
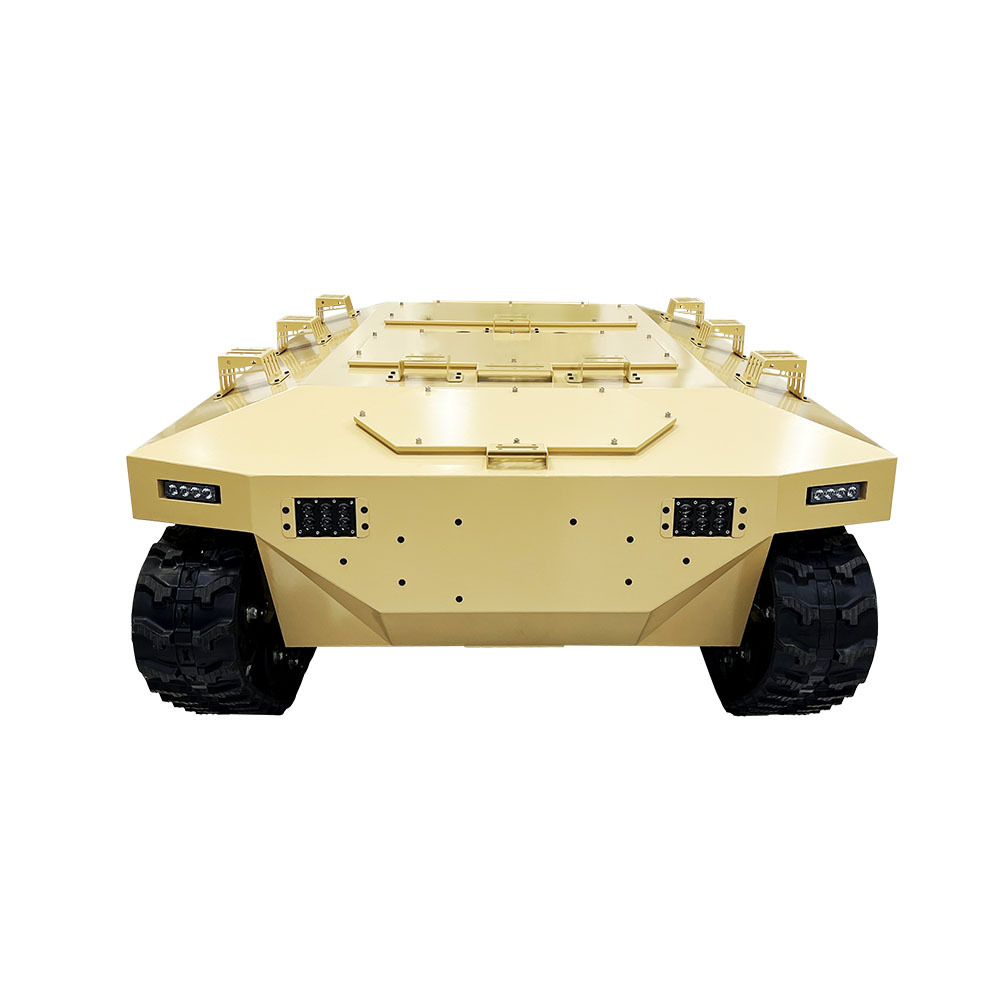
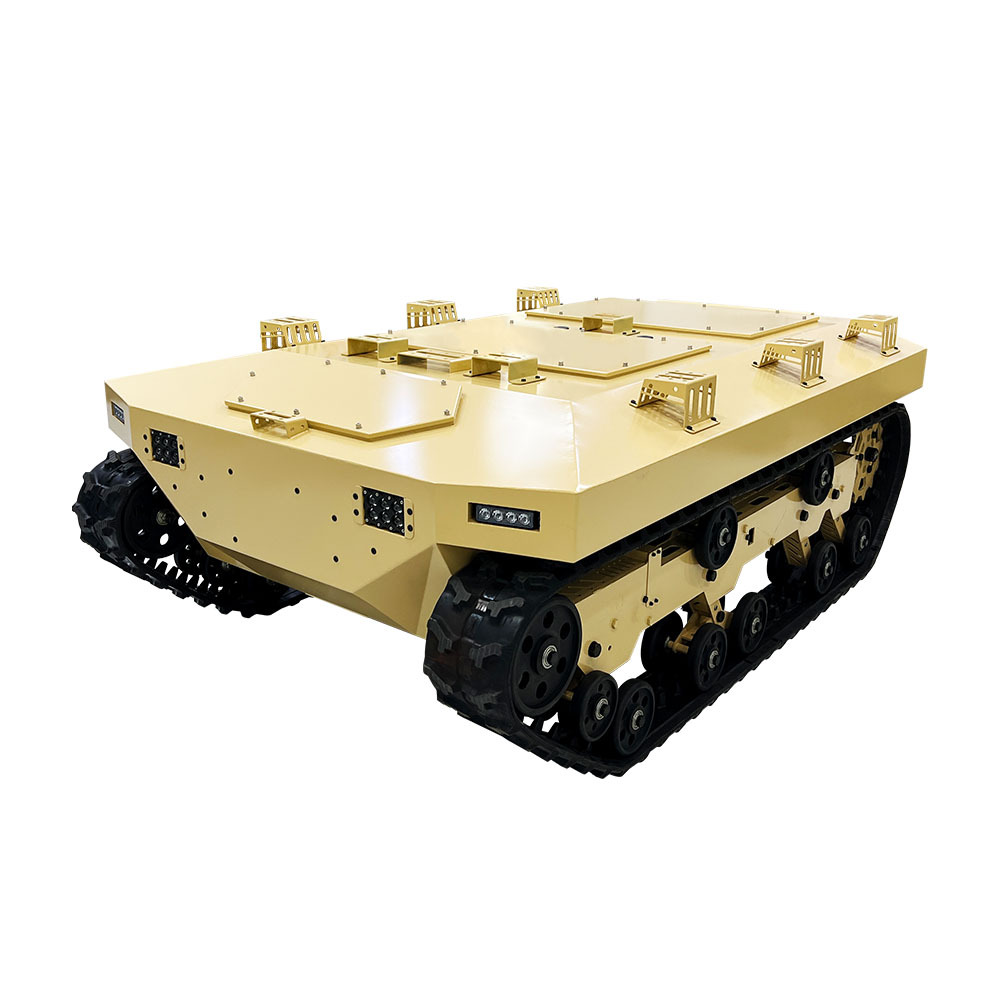
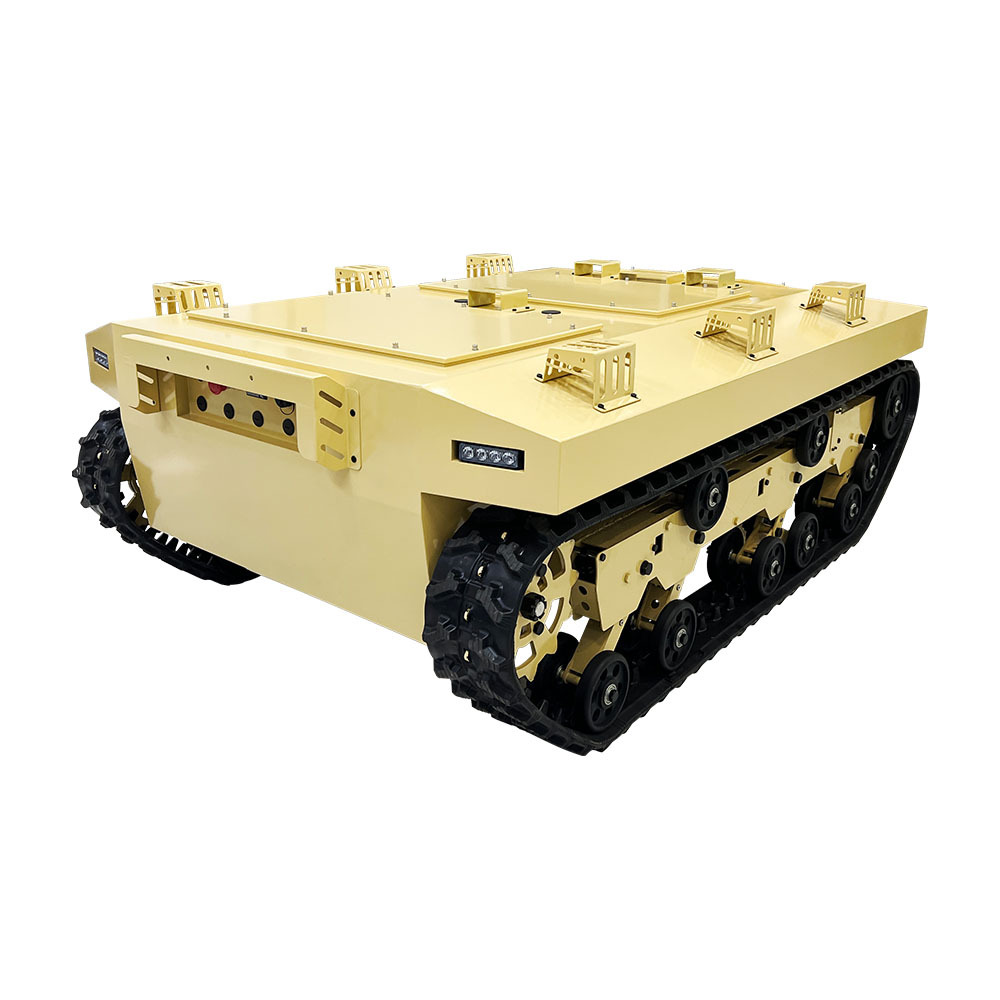
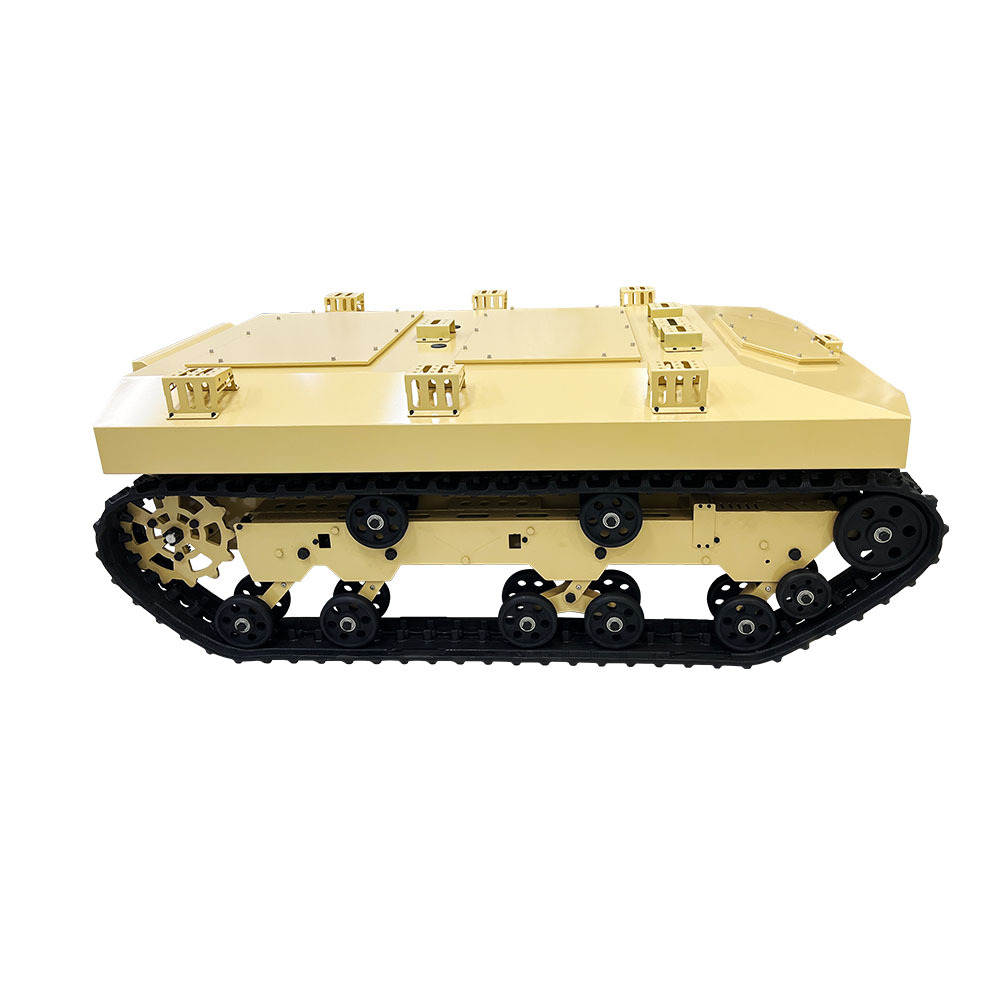
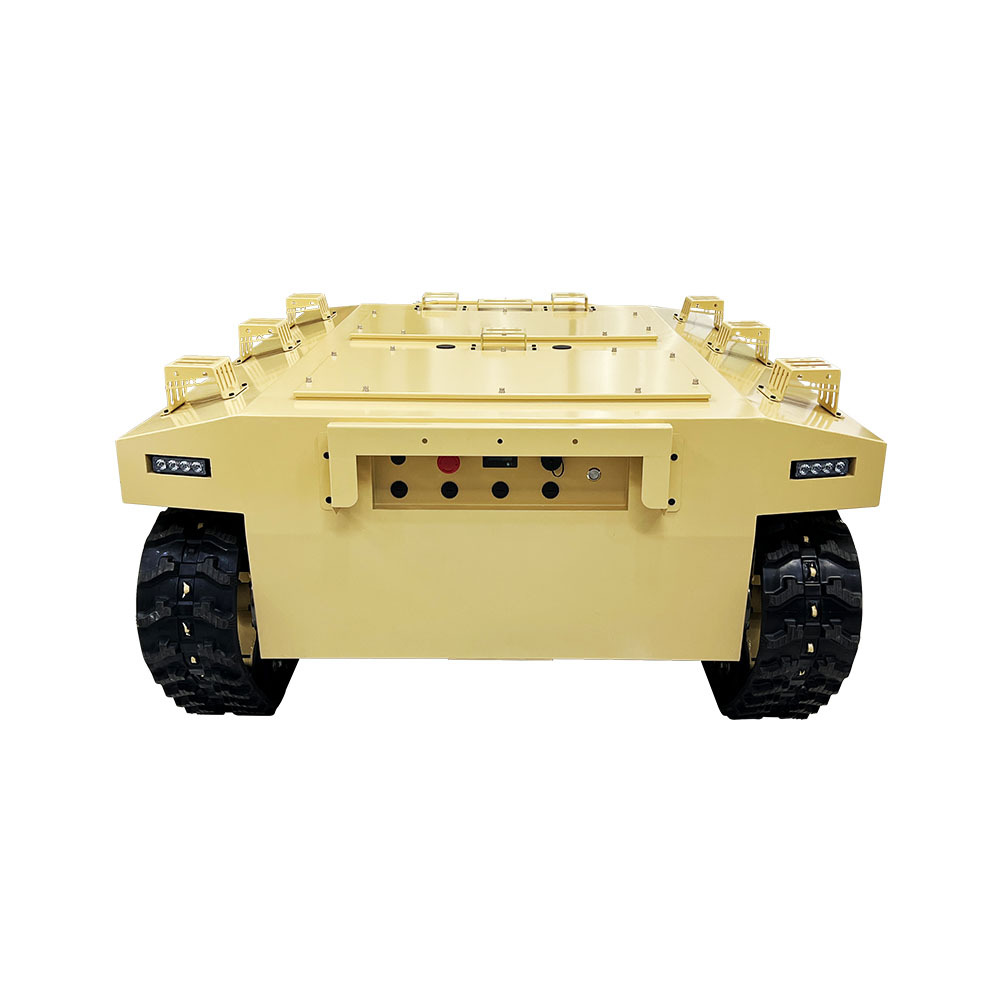
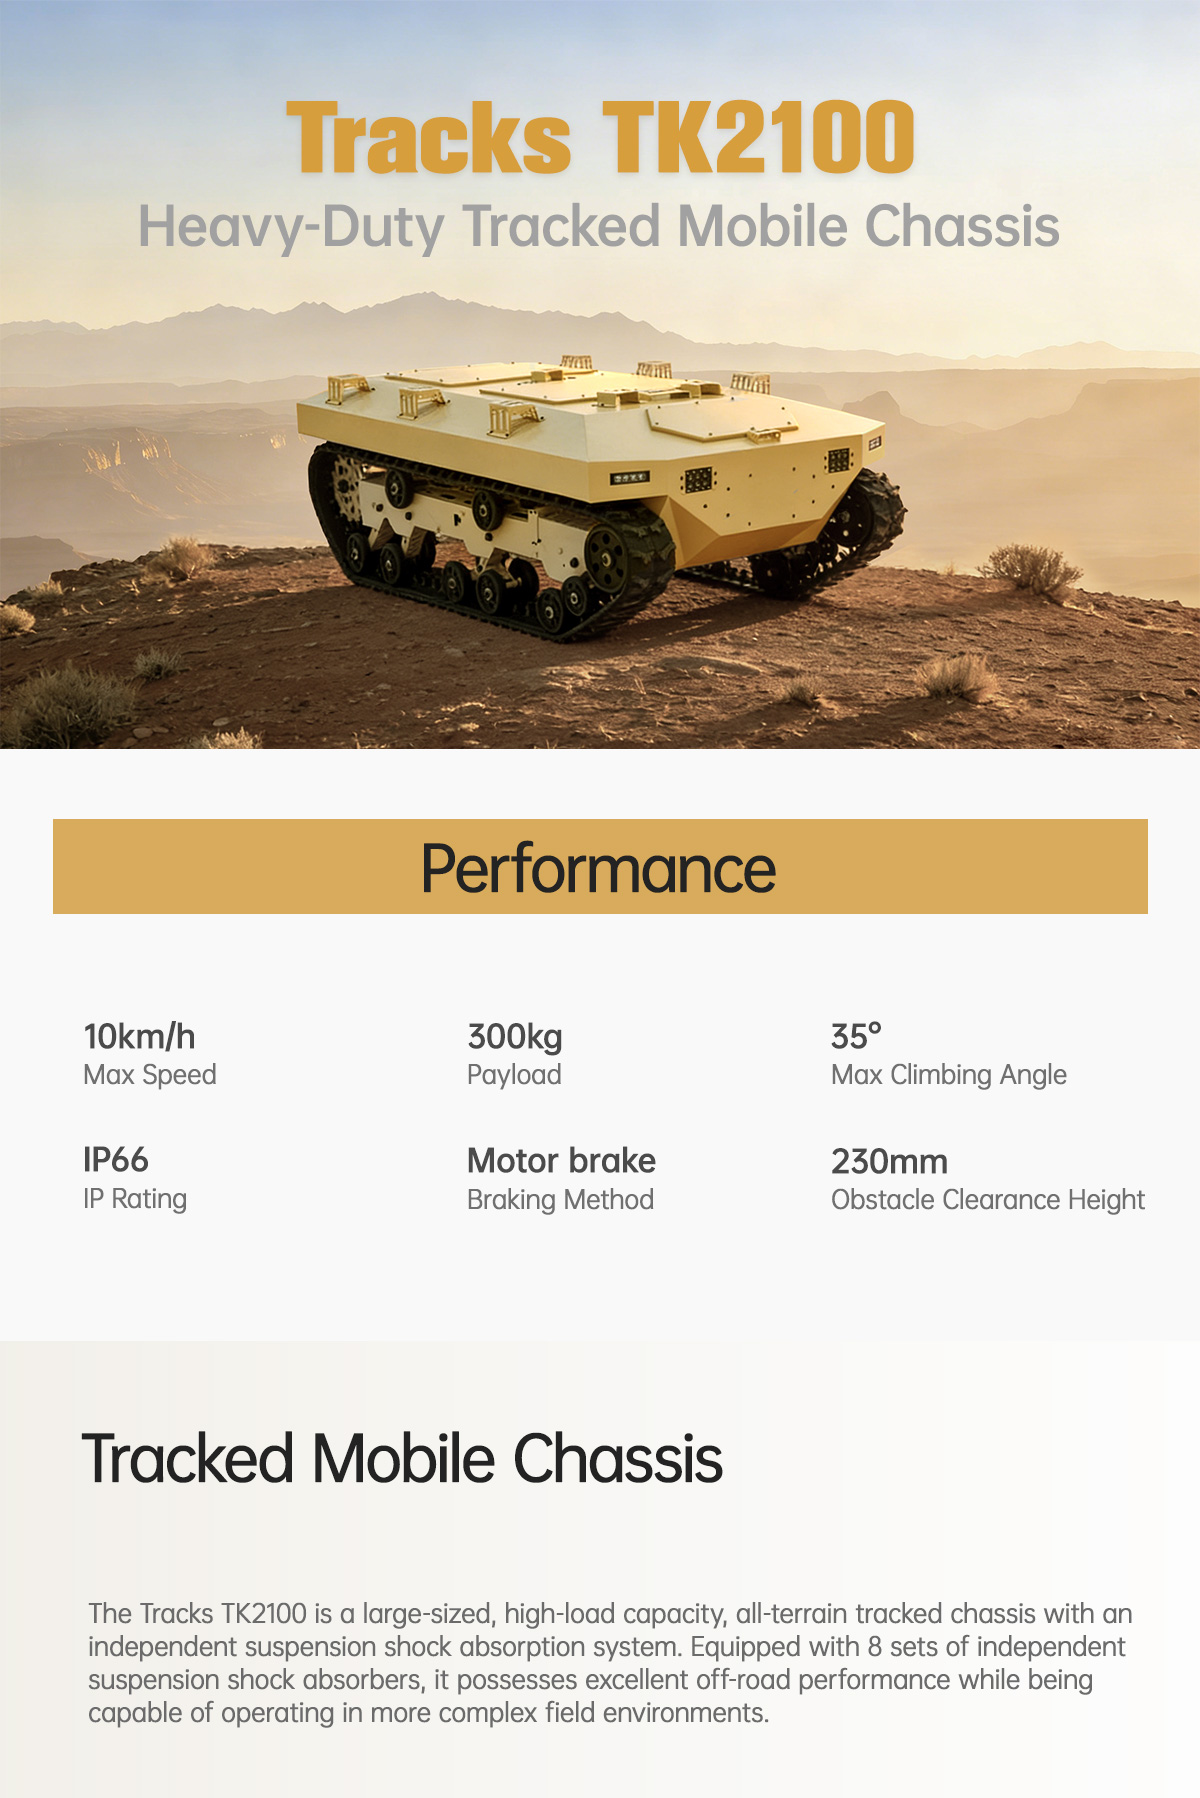
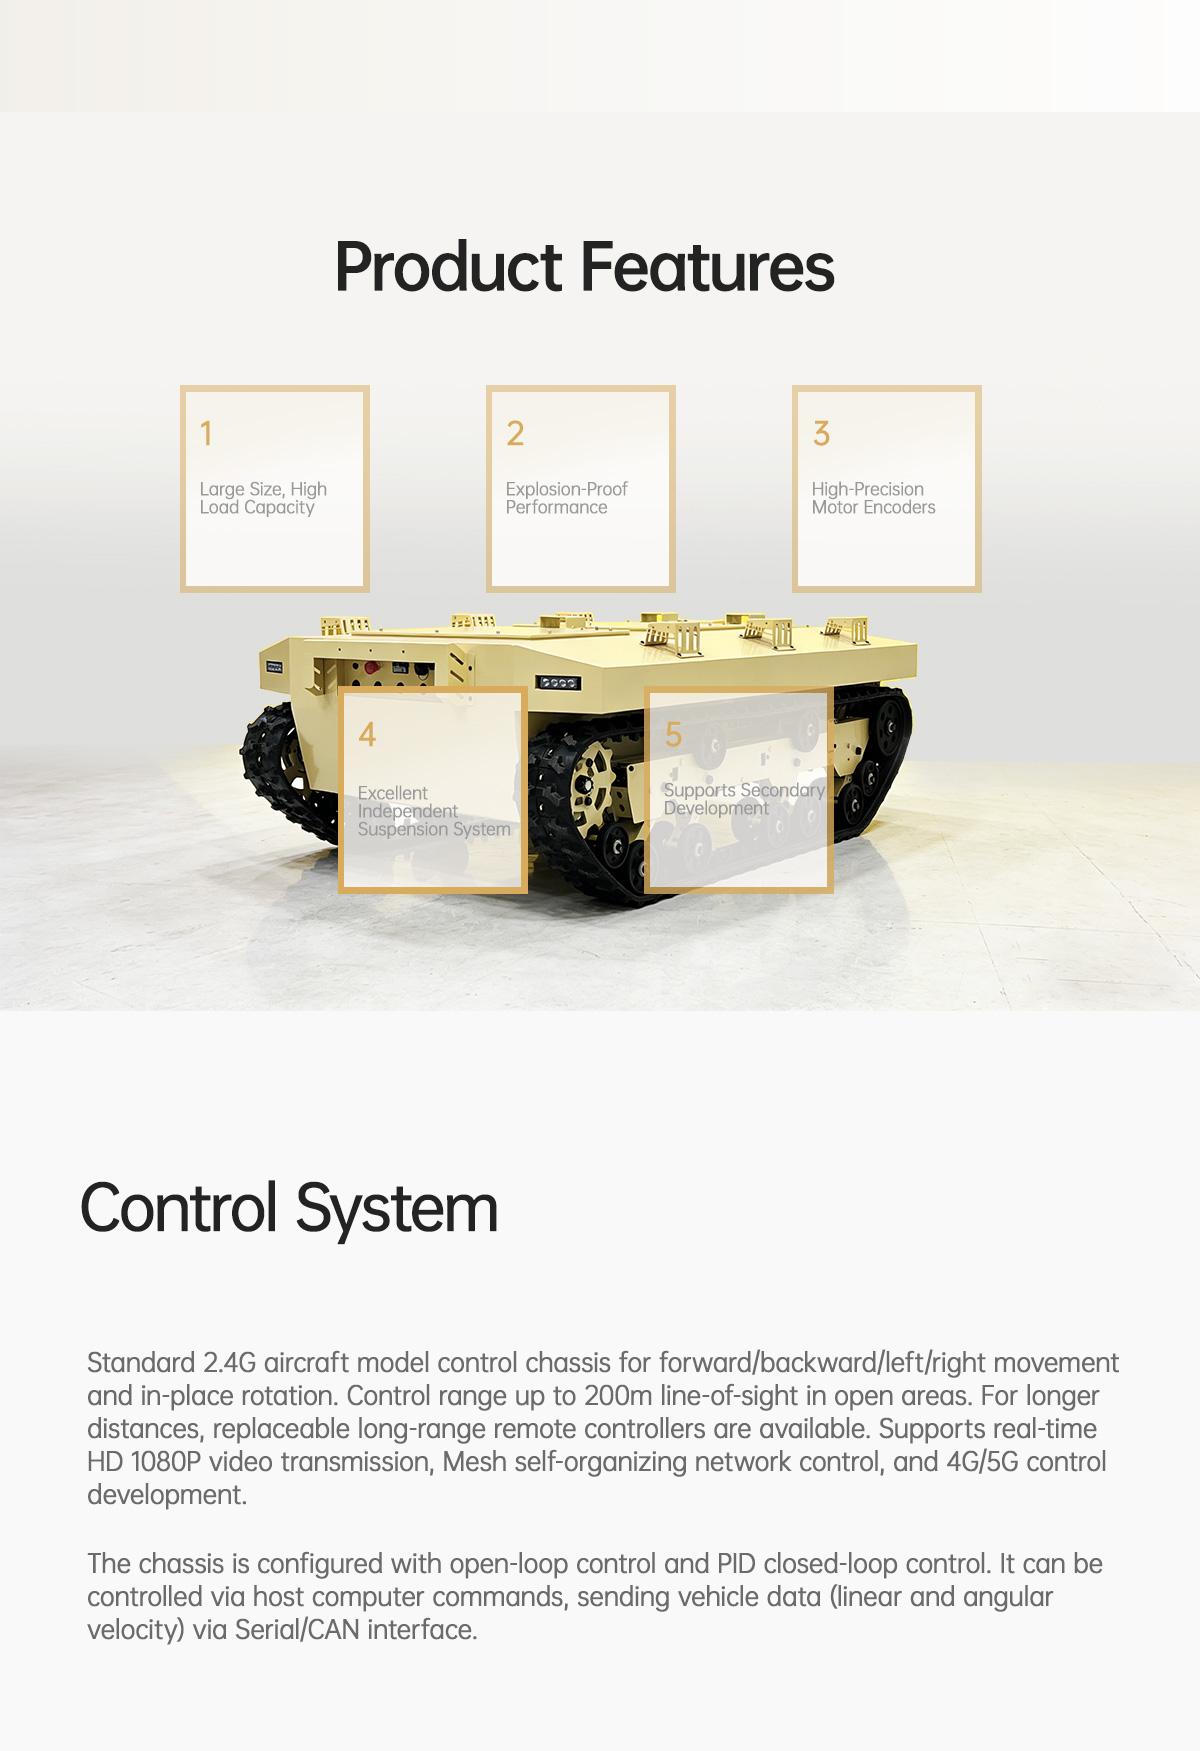
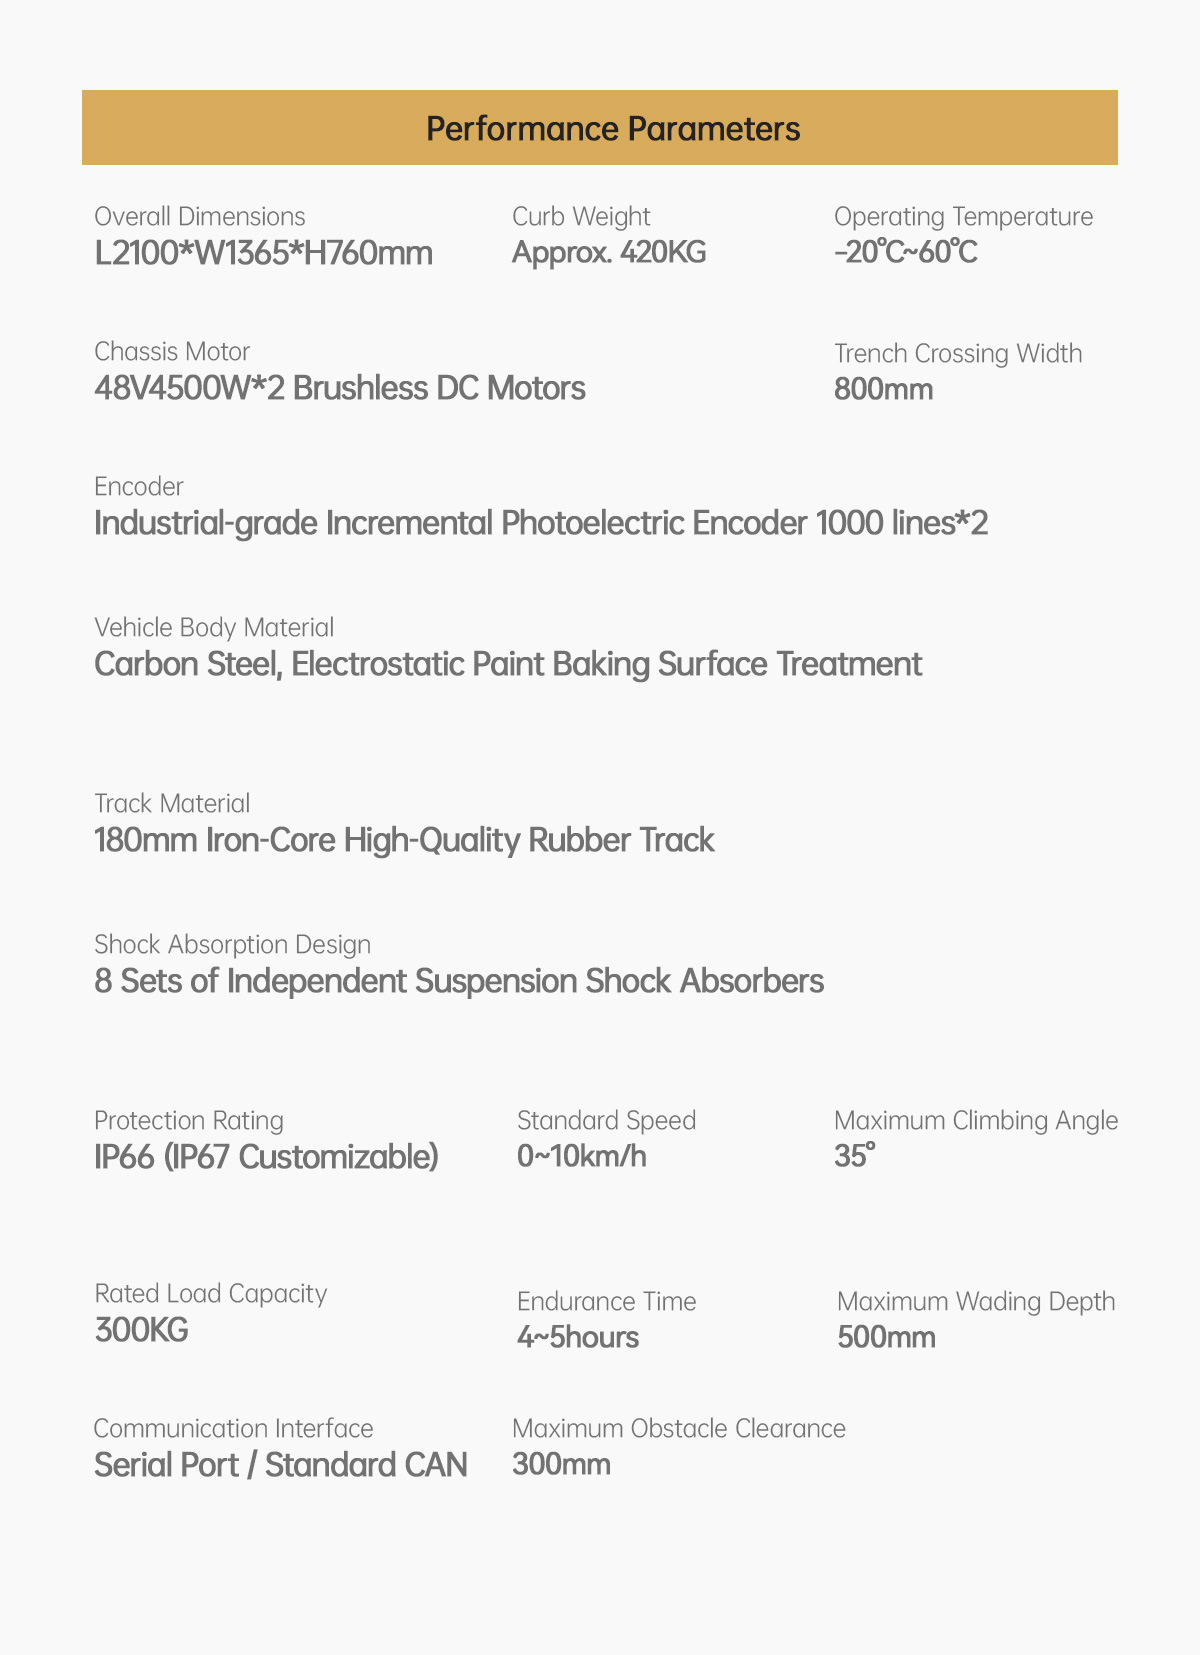
Spezifikationen für das geländegängige, kettengetriebene Mobilchassis TK2100 mit hoher Tragfähigkeit für unbemannte Bodenfahrzeuge (UGV).
| Fahrgestellparameter | ||
| Abmessung (L x B x H) | 2100*1350*760mm | |
| Nettogewicht | 420 kg | |
| Maximale Belastung | 300 kg | |
| Geschwindigkeit | 0-10 km/h (einstellbar) | |
| Motoren | 48V 4500W*2 Bürstenlose Gleichstrommotoren | |
| Encoder | Industrieller inkrementeller fotoelektrischer Encoder 1000 Linien*2 | |
| Fahrzeugkarosseriematerial | Kohlenstoffstahl, elektrostatische Lackierbehandlung | |
| Gleismaterial | 180 mm (breit) Eisenkern-Gummikette | |
| Stoßdämpfende Struktur | 8 Sätze unabhängiger Stoßdämpfer | |
| Maximaler Steigwinkel | 35° | |
| Hindernisfreiheit | 30 cm | |
| Grabenfreiheit | 80 cm | |
| Wattiefe | 50 cm | |
| Ausdauer | 4 - 5 Stunden | |
| IP-Schutzart | IP65 (Unterstützung für anpassbare IP67-Versionen) | |
| Betriebsumgebung | -20 ℃ ~60 ℃ | |
| Steuerungssystem | ||
| Fernbedienung | Frequenz | 2,4 GHz |
| Bewegungskontrolle | Vorwärts-/Rückwärts-/Links-/Rechtsbewegung und Drehung auf der Stelle | |
| Kontrollabstand | LOS 200m Daten | |
| Hauptplatine | Kontrolle | Regelung im offenen Regelkreis und PID-Regelung im geschlossenen Regelkreis. Unterstützt Befehle des Host-Computers und sendet Fahrzeugdaten (lineare und Winkelgeschwindigkeit). |
| Schnittstelle | Serielle Schnittstelle, CAN (offenes Protokoll) | |
| Sekundäre Entwicklung | Bietet serielle/CAN-Schnittstellen und Kommunikationsprotokolle. | |
| Stromversorgungssystem | ||
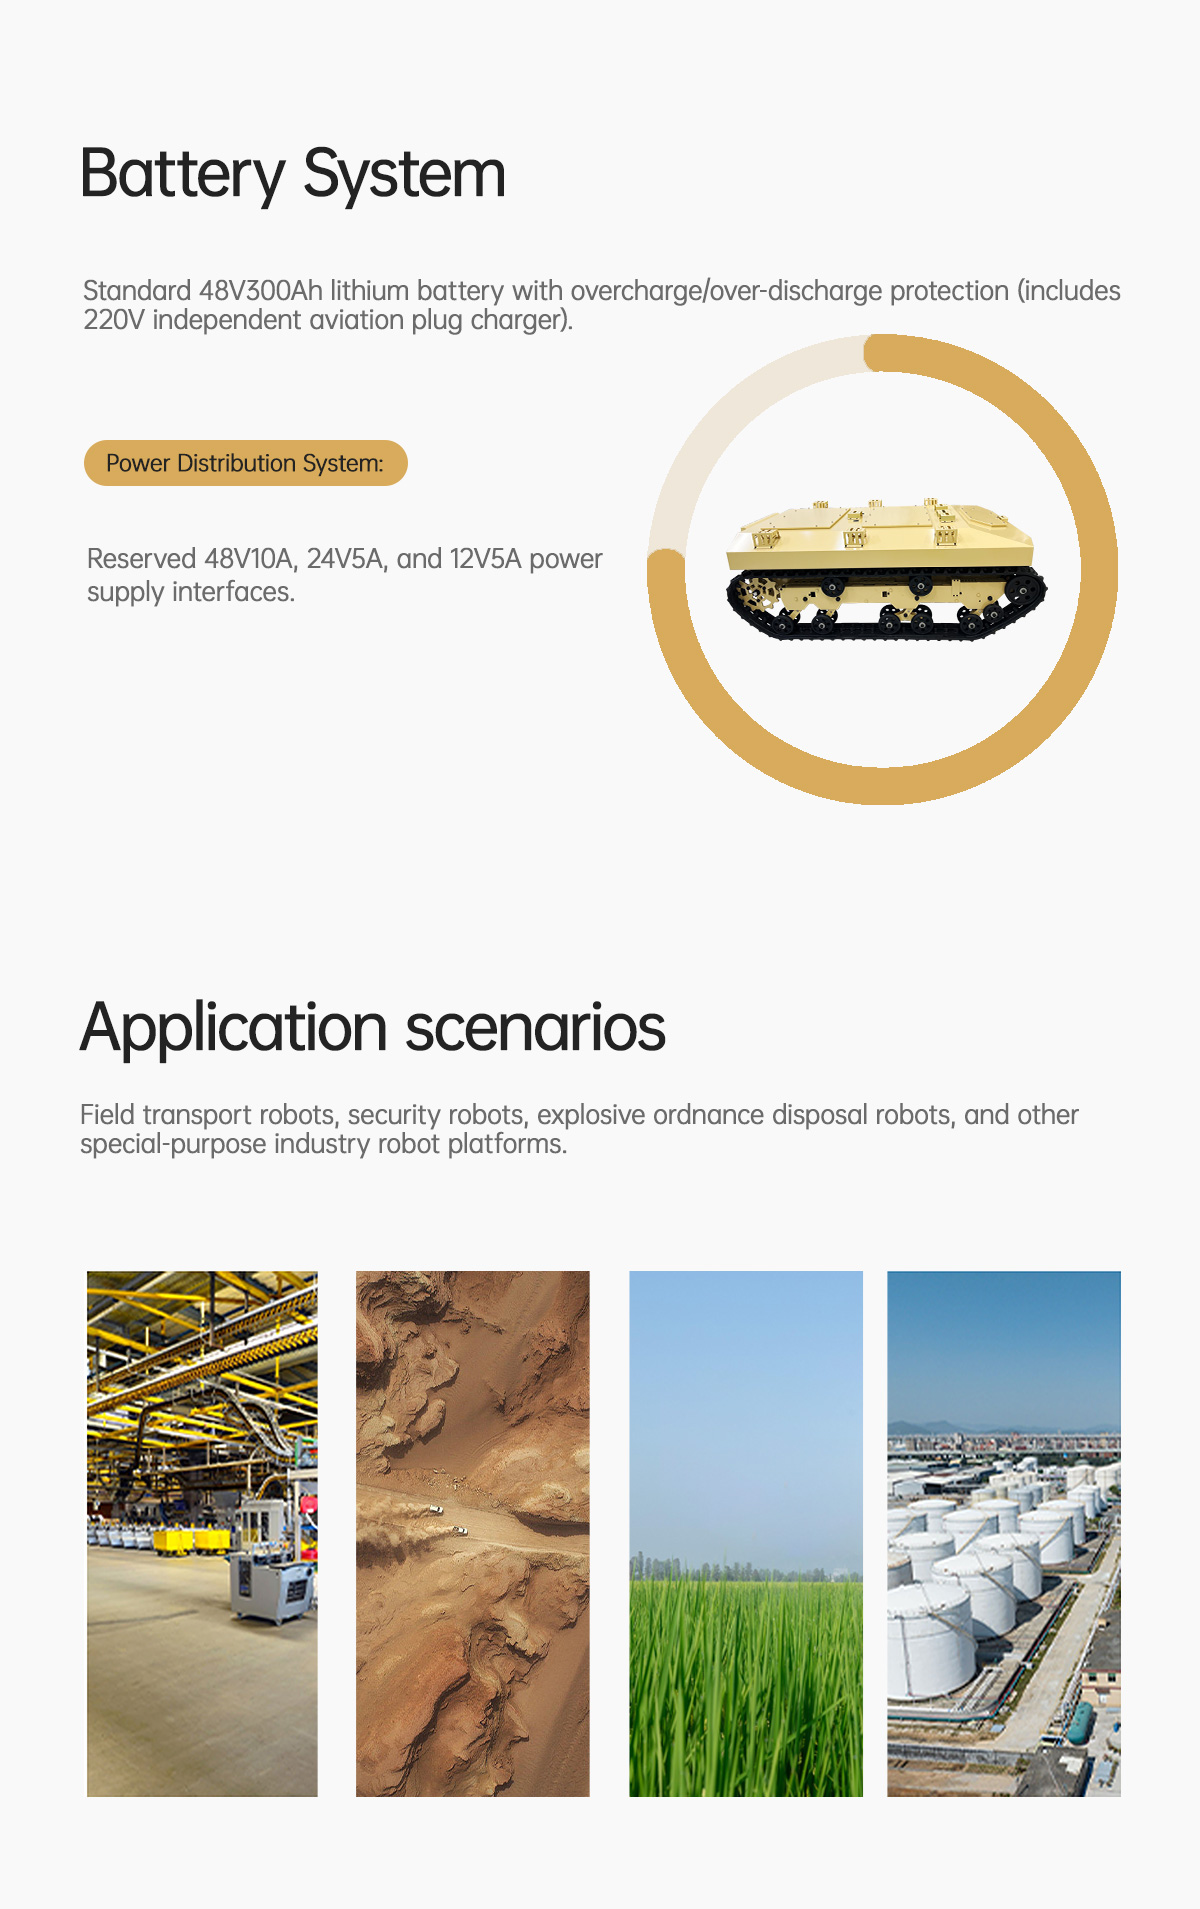
| Batterie | 48V 300Ah (Lithiumbatterie) | |
| Stromverteilungssystem | Reserve-Anschlüsse 48V10A, 24V5A, 12V5A | |
| Ladeverfahren | Unabhängiges 220-V-Netzteil mit Luftfahrtstecker | |
Weitere Details finden Sie unter Tracks TK2100 High Load Capacity UGV All-Terrain Tracked Mobile Chassis
-
Produkteinführung
-
Spezifikation
Spezifikationen für das geländegängige, kettengetriebene Mobilchassis TK2100 mit hoher Tragfähigkeit für unbemannte Bodenfahrzeuge (UGV).
| Fahrgestellparameter | ||
| Abmessung (L x B x H) | 2100*1350*760mm | |
| Nettogewicht | 420 kg | |
| Maximale Belastung | 300 kg | |
| Geschwindigkeit | 0-10 km/h (einstellbar) | |
| Motoren | 48V 4500W*2 Bürstenlose Gleichstrommotoren | |
| Encoder | Industrieller inkrementeller fotoelektrischer Encoder 1000 Linien*2 | |
| Fahrzeugkarosseriematerial | Kohlenstoffstahl, elektrostatische Lackierbehandlung | |
| Gleismaterial | 180 mm (breit) Eisenkern-Gummikette | |
| Stoßdämpfende Struktur | 8 Sätze unabhängiger Stoßdämpfer | |
| Maximaler Steigwinkel | 35° | |
| Hindernisfreiheit | 30 cm | |
| Grabenfreiheit | 80 cm | |
| Wattiefe | 50 cm | |
| Ausdauer | 4 - 5 Stunden | |
| IP-Schutzart | IP65 (Unterstützung für anpassbare IP67-Versionen) | |
| Betriebsumgebung | -20 ℃ ~60 ℃ | |
| Steuerungssystem | ||
| Fernbedienung | Frequenz | 2,4 GHz |
| Bewegungskontrolle | Vorwärts-/Rückwärts-/Links-/Rechtsbewegung und Drehung auf der Stelle | |
| Kontrollabstand | LOS 200m Daten | |
| Hauptplatine | Kontrolle | Regelung im offenen Regelkreis und PID-Regelung im geschlossenen Regelkreis. Unterstützt Befehle des Host-Computers und sendet Fahrzeugdaten (lineare und Winkelgeschwindigkeit). |
| Schnittstelle | Serielle Schnittstelle, CAN (offenes Protokoll) | |
| Sekundäre Entwicklung | Bietet serielle/CAN-Schnittstellen und Kommunikationsprotokolle. | |
| Stromversorgungssystem | ||
| Batterie | 48V 300Ah (Lithiumbatterie) | |
| Stromverteilungssystem | Reserve-Anschlüsse 48V10A, 24V5A, 12V5A | |
| Ladeverfahren | Unabhängiges 220-V-Netzteil mit Luftfahrtstecker | |
Weitere Details finden Sie unter Tracks TK2100 High Load Capacity UGV All-Terrain Tracked Mobile Chassis