Viewlink 4.1.0_0313 ist jetzt verfügbar! Klicken Sie hier, um es jetzt zu testen!

Warenkorb

Ihr Warenkorb ist derzeit leer.

Jetzt einkaufen
1 / 1

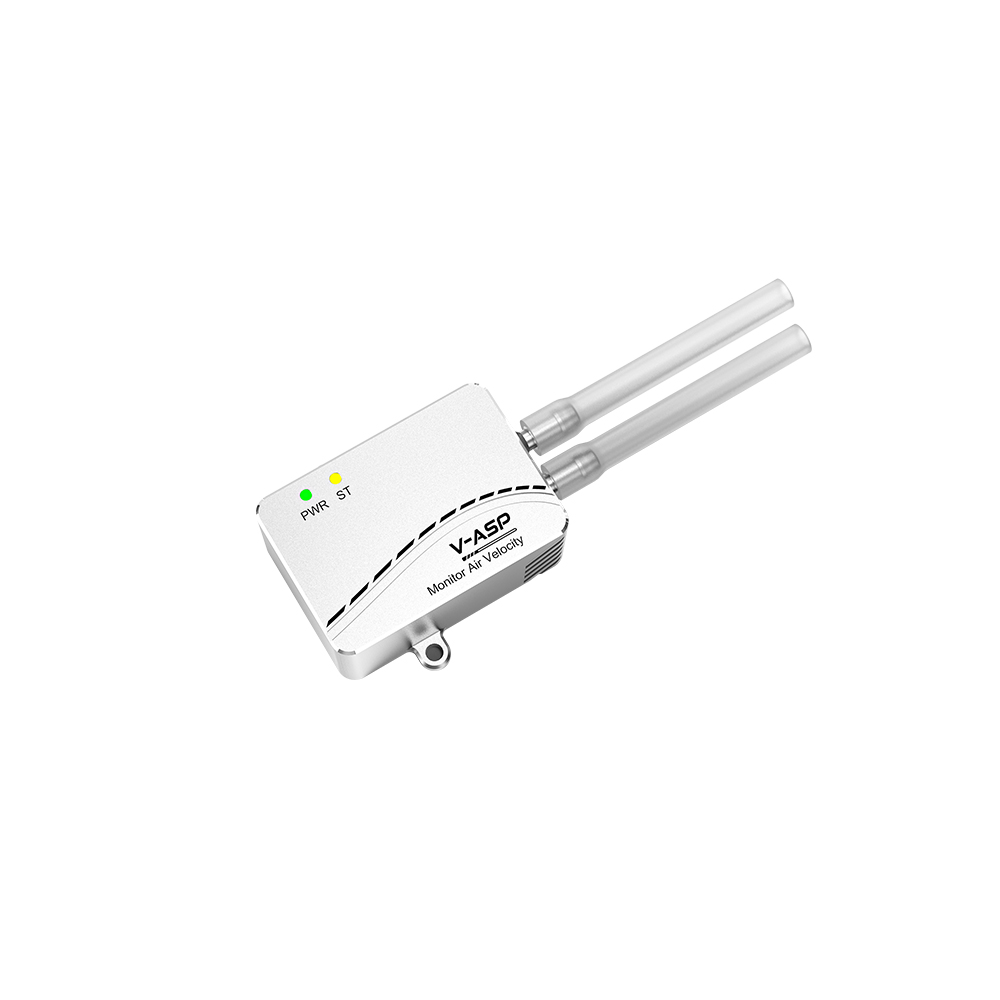
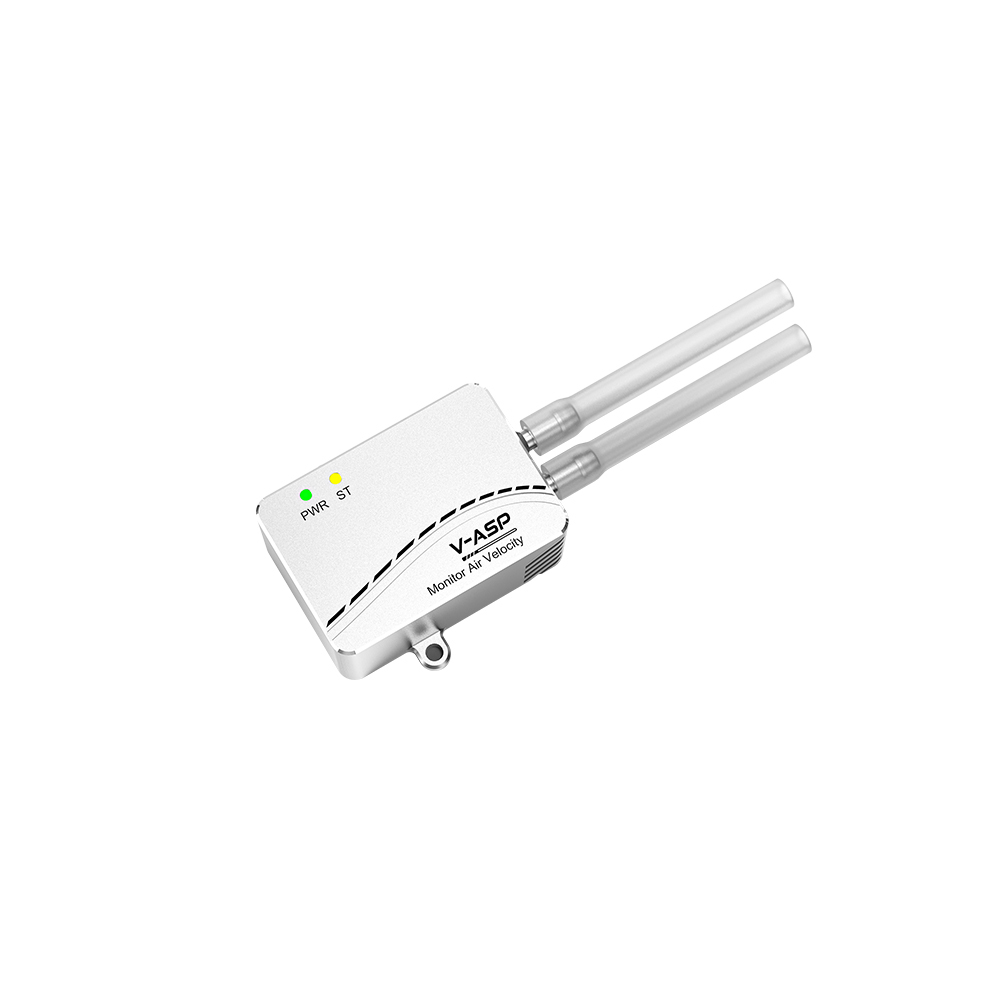
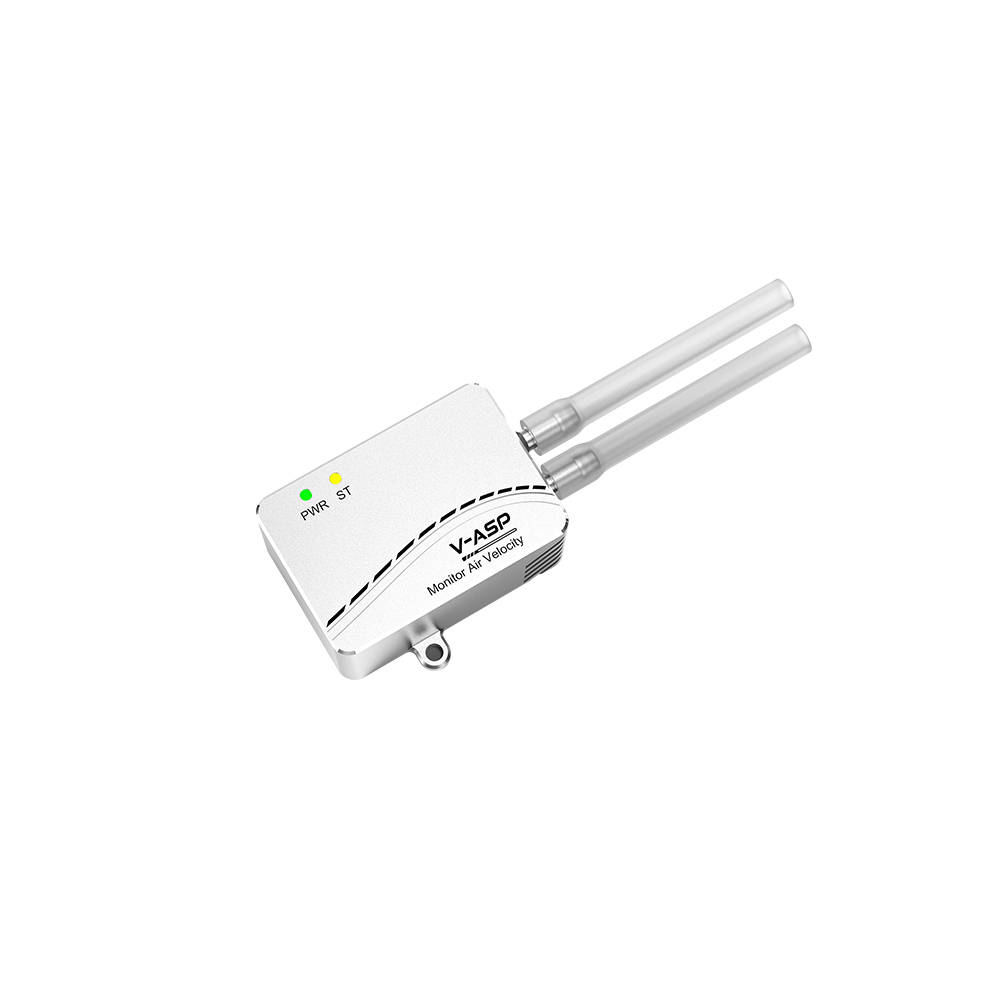
V-ASP DroneCAN Luftdatensystemmodul

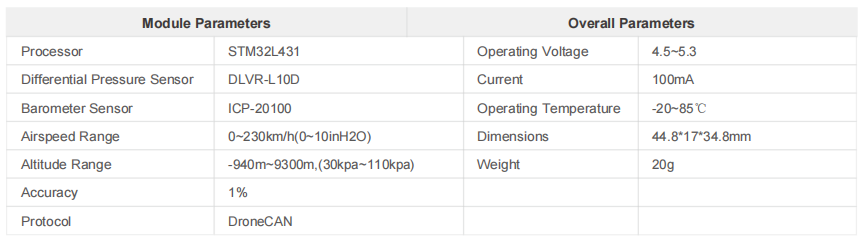
Dieses Modul basiert auf einem extrem stromsparenden STM32L431-Mikrocontroller und integriert einen hochpräzisen DLVR-Luftgeschwindigkeitssensor und ein Barometer.
V-ASP DroneCAN Luftdatensystemmodul

Produkteinführung

Das V-ASP ist ein hochpräzises, digitales Luftdatensystem (ADS)-Modul, das für die Bereitstellung wichtiger aerodynamischer Telemetriedaten für fortschrittliche unbemannte Systeme entwickelt wurde. Ausgestattet mit dem extrem stromsparenden Mikrocontroller STM32L431 integriert das Modul nahtlos einen hochwertigen DLVR-Hochpräzisions-Luftgeschwindigkeitssensor mit einem industrietauglichen digitalen Barometer und liefert so hochpräzise Echtzeitdaten zu Luftgeschwindigkeit und barometrischer Höhe.

Der V-ASP arbeitet nativ mit dem robusten DroneCAN-Kommunikationsprotokoll und bietet somit eine echte Plug-and-Play-Integration in jedes DroneCAN-kompatible Open-Source-Flugsteuerungssystem (wie z. B. ArduPilot und PX4). Durch die Auslagerung der Sensorverarbeitung und die Nutzung einer digitalisierten CAN-Bus-Verbindung werden das bei herkömmlichen Geschwindigkeitsmesssystemen übliche analoge Signalrauschen und die Kalibrierungsprobleme eliminiert.
Spezifikation

  • Produkteinführung

  • Spezifikation

Das V-ASP ist ein hochpräzises, digitales Luftdatensystem (ADS)-Modul, das für die Bereitstellung wichtiger aerodynamischer Telemetriedaten für fortschrittliche unbemannte Systeme entwickelt wurde. Ausgestattet mit dem extrem stromsparenden Mikrocontroller STM32L431 integriert das Modul nahtlos einen hochwertigen DLVR-Hochpräzisions-Luftgeschwindigkeitssensor mit einem industrietauglichen digitalen Barometer und liefert so hochpräzise Echtzeitdaten zu Luftgeschwindigkeit und barometrischer Höhe.

Der V-ASP arbeitet nativ mit dem robusten DroneCAN-Kommunikationsprotokoll und bietet somit eine echte Plug-and-Play-Integration in jedes DroneCAN-kompatible Open-Source-Flugsteuerungssystem (wie z. B. ArduPilot und PX4). Durch die Auslagerung der Sensorverarbeitung und die Nutzung einer digitalisierten CAN-Bus-Verbindung werden das bei herkömmlichen Geschwindigkeitsmesssystemen übliche analoge Signalrauschen und die Kalibrierungsprobleme eliminiert.

Das könnte Ihnen auch gefallen