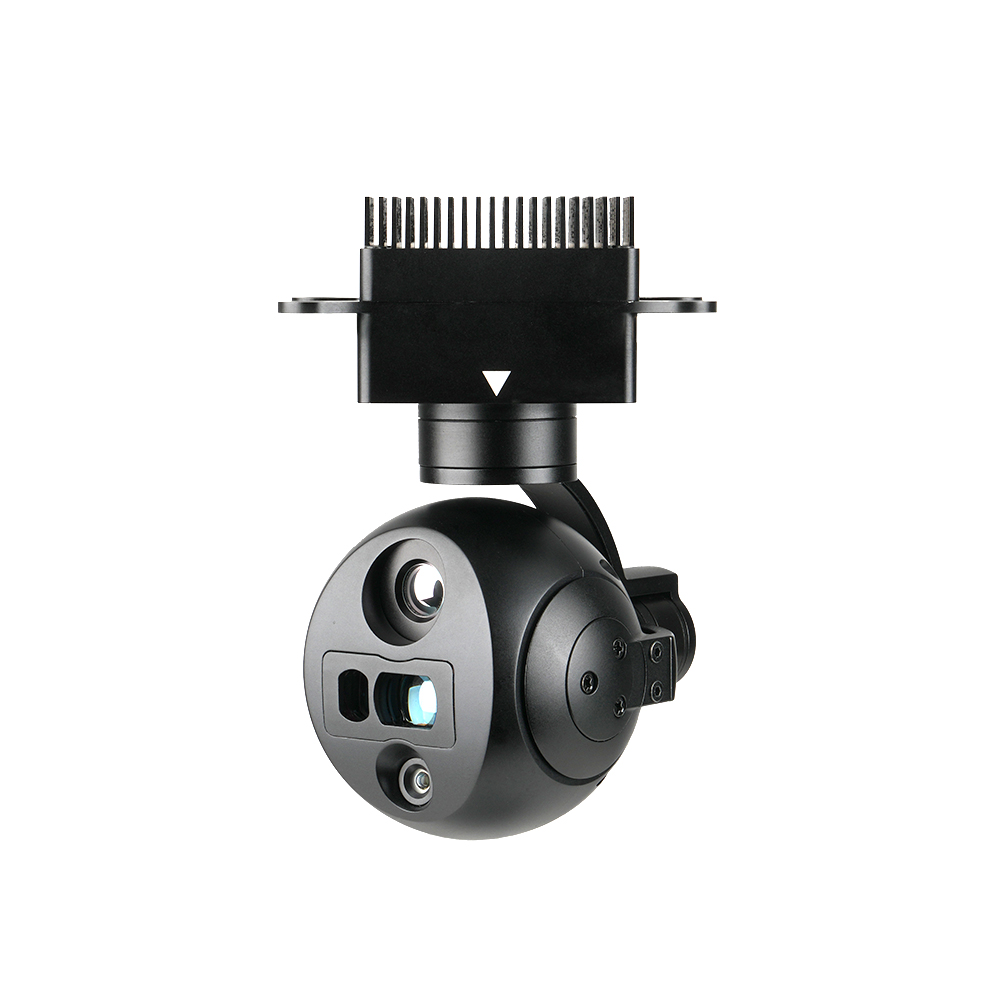

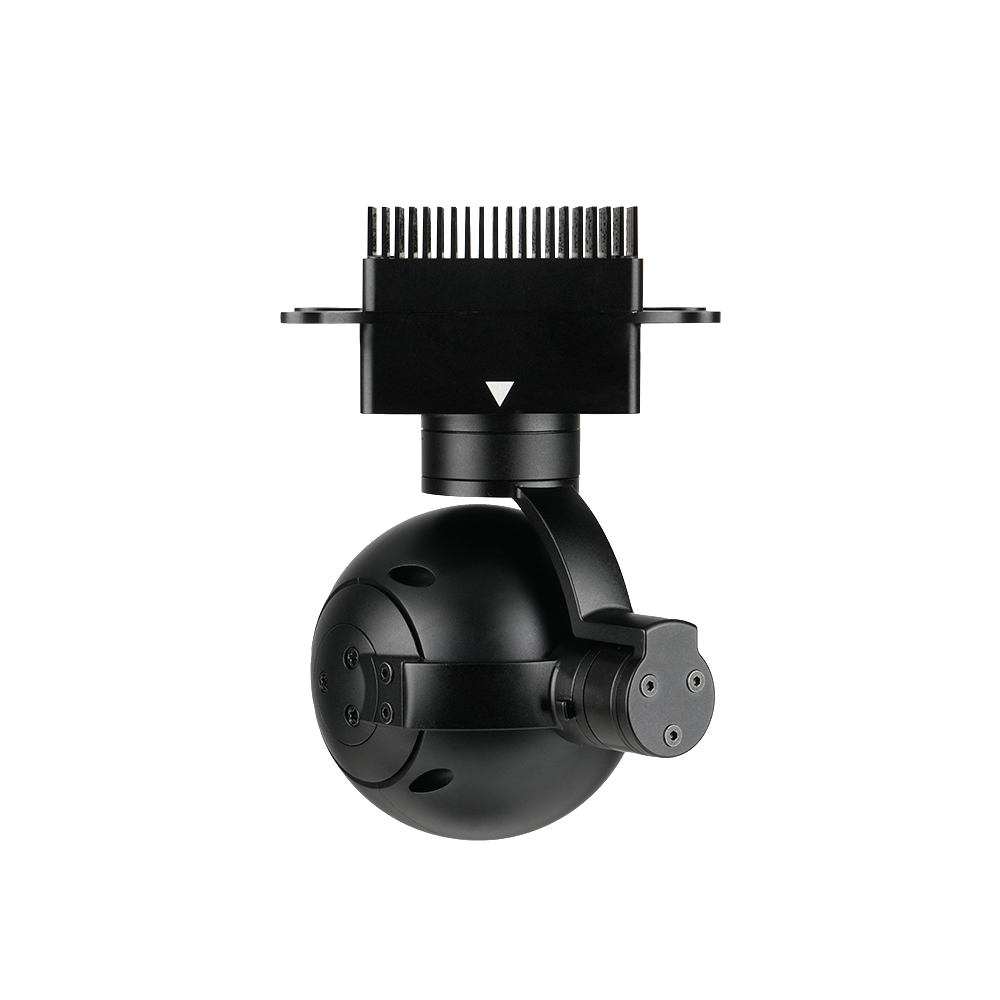
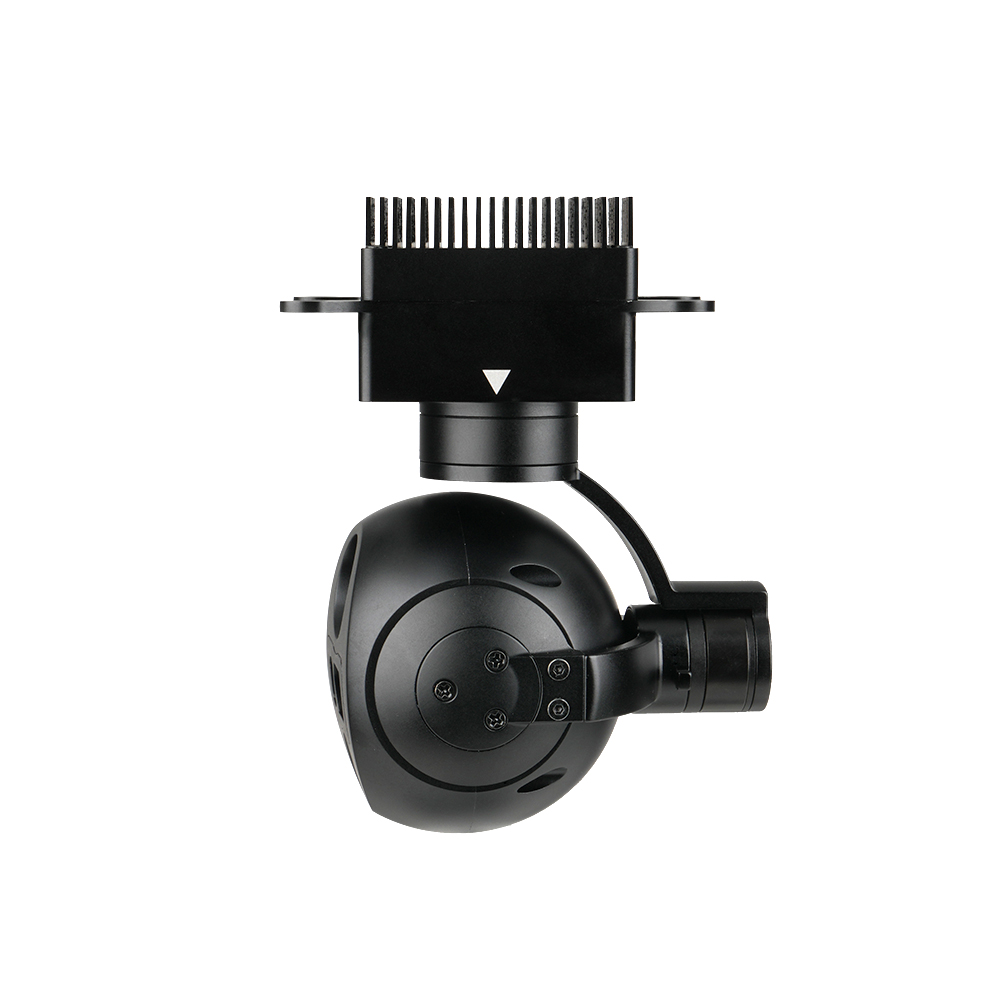
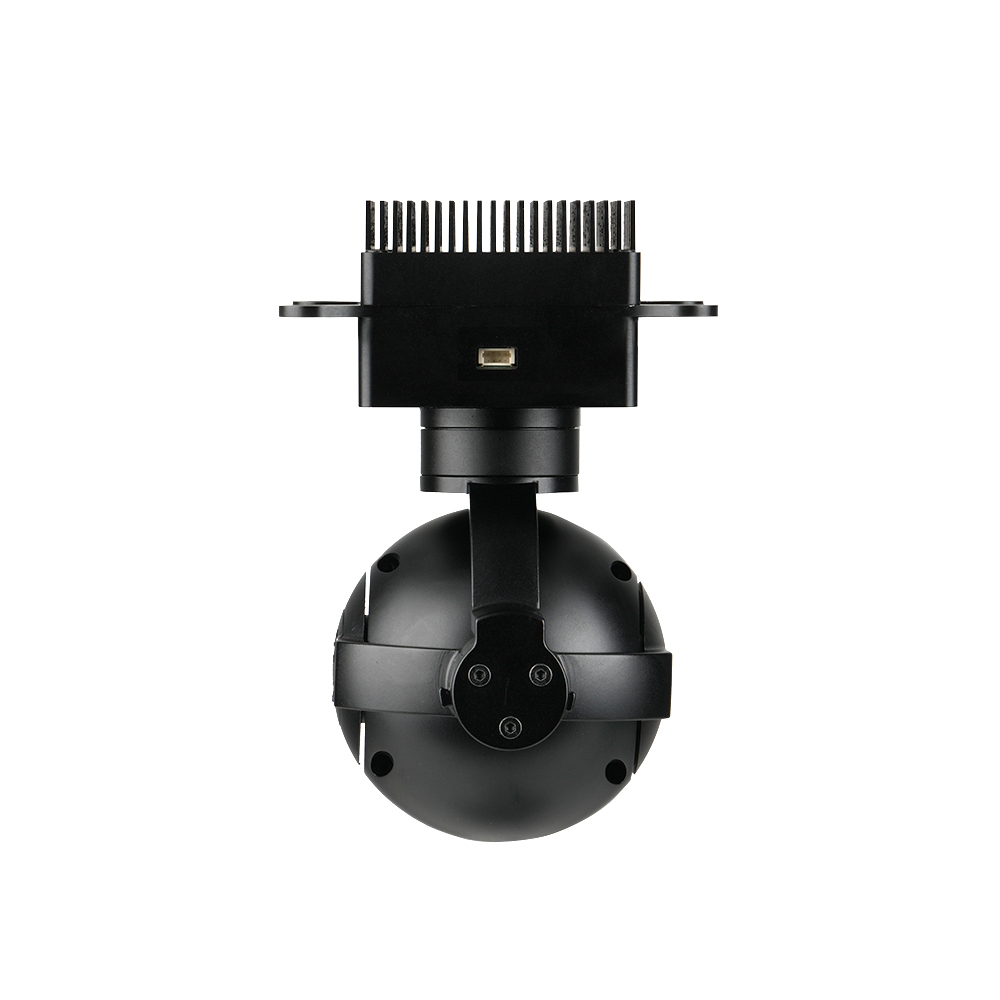
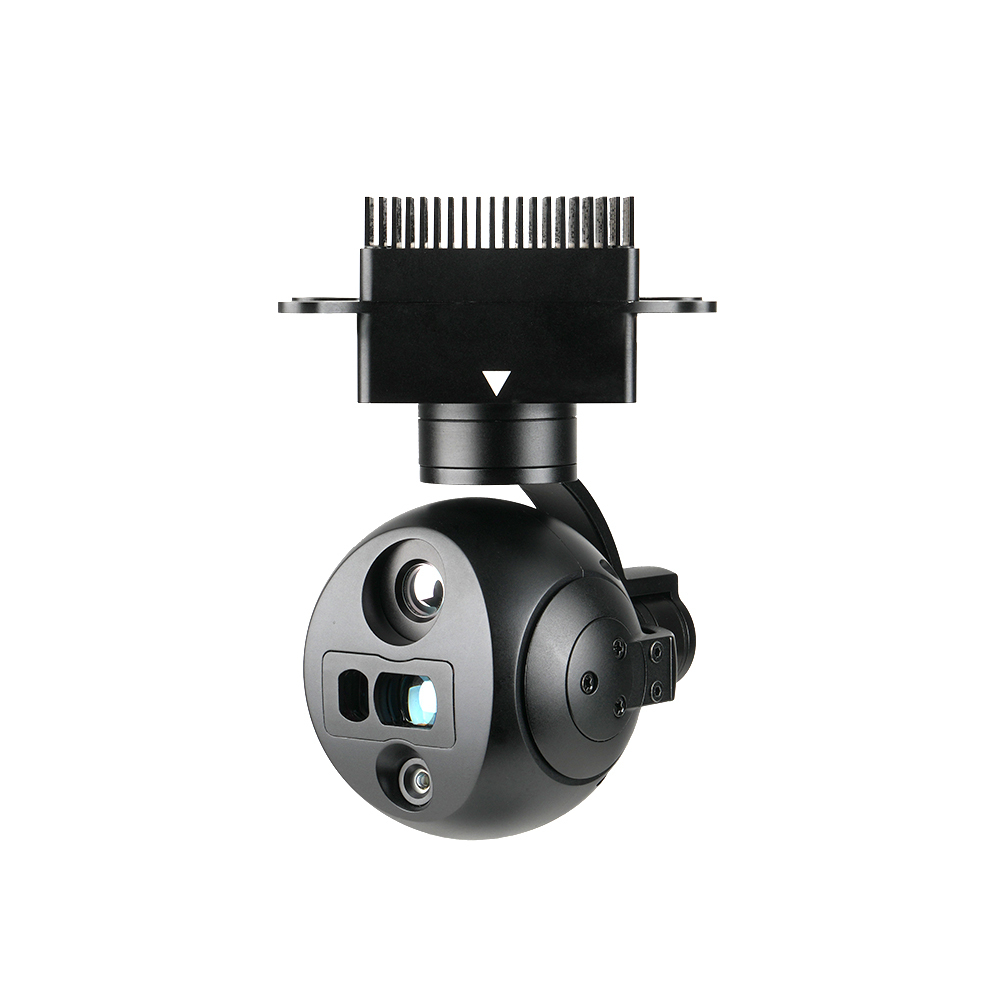
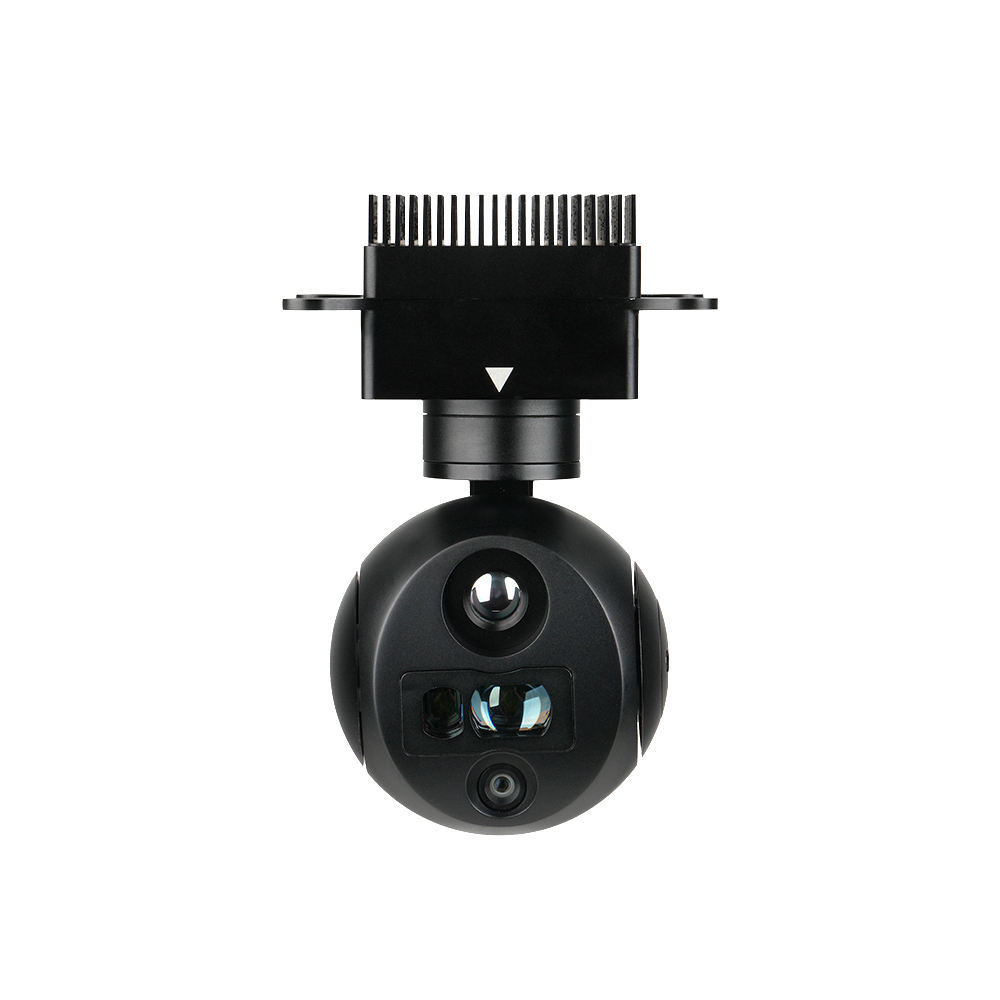
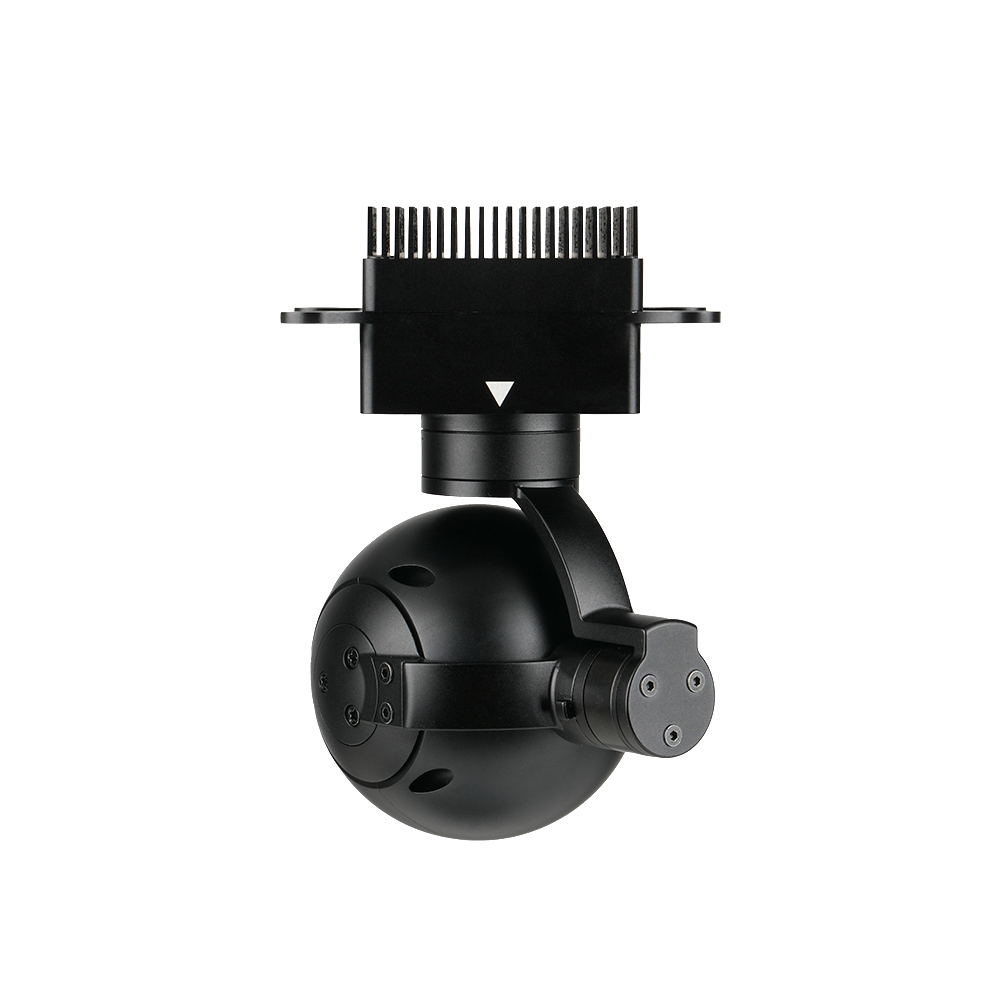
Présentation du produit
Spécification
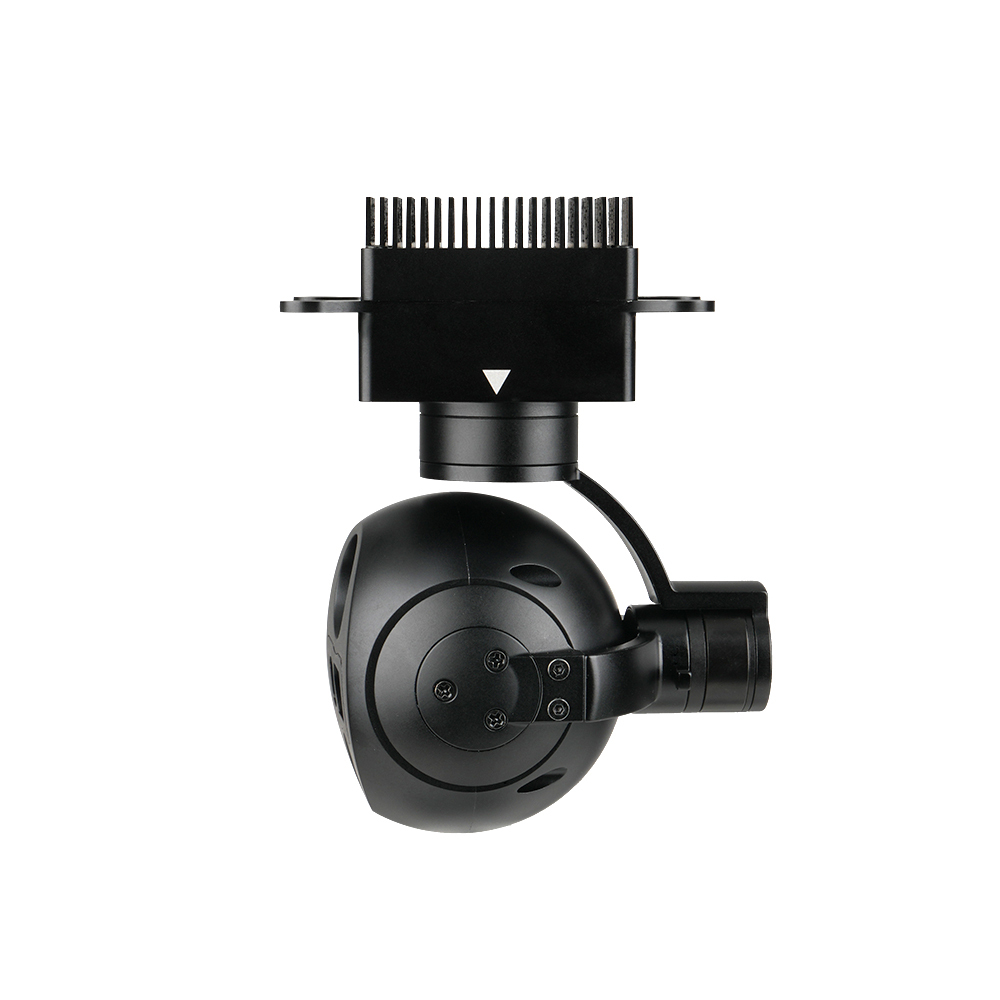
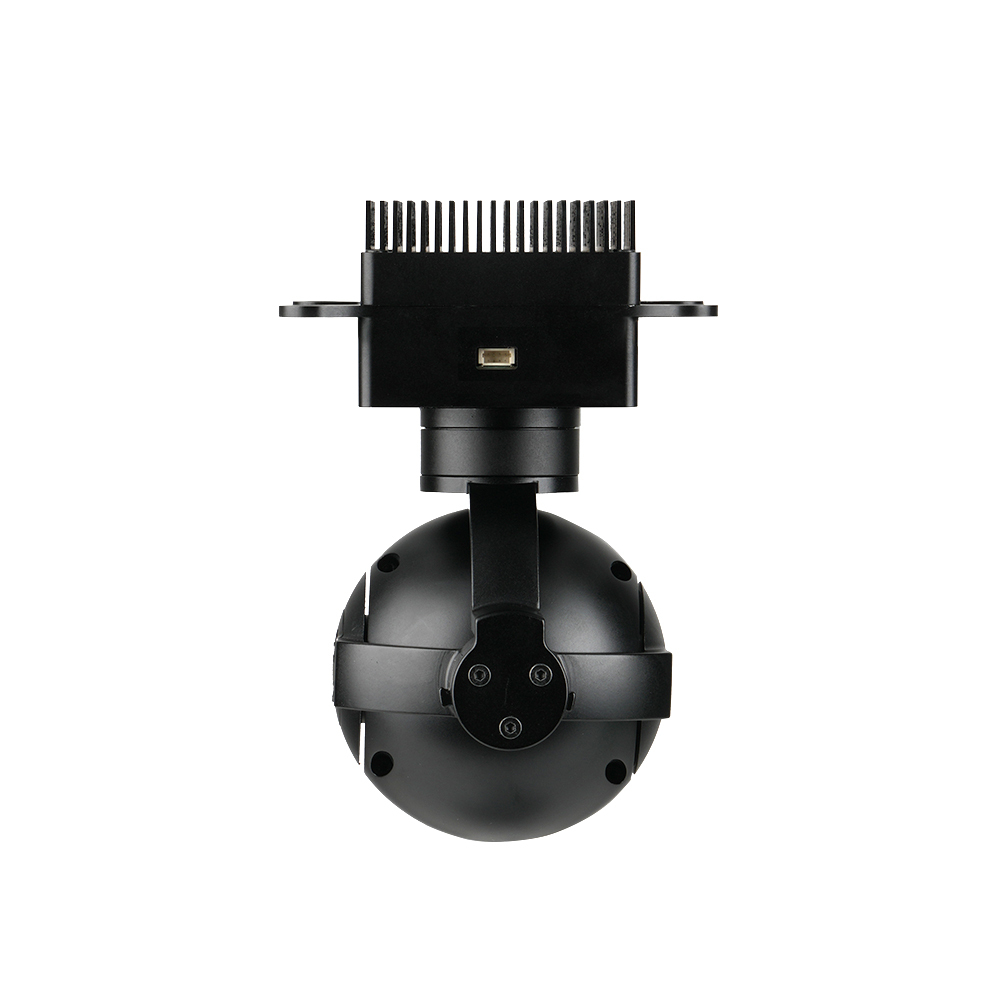
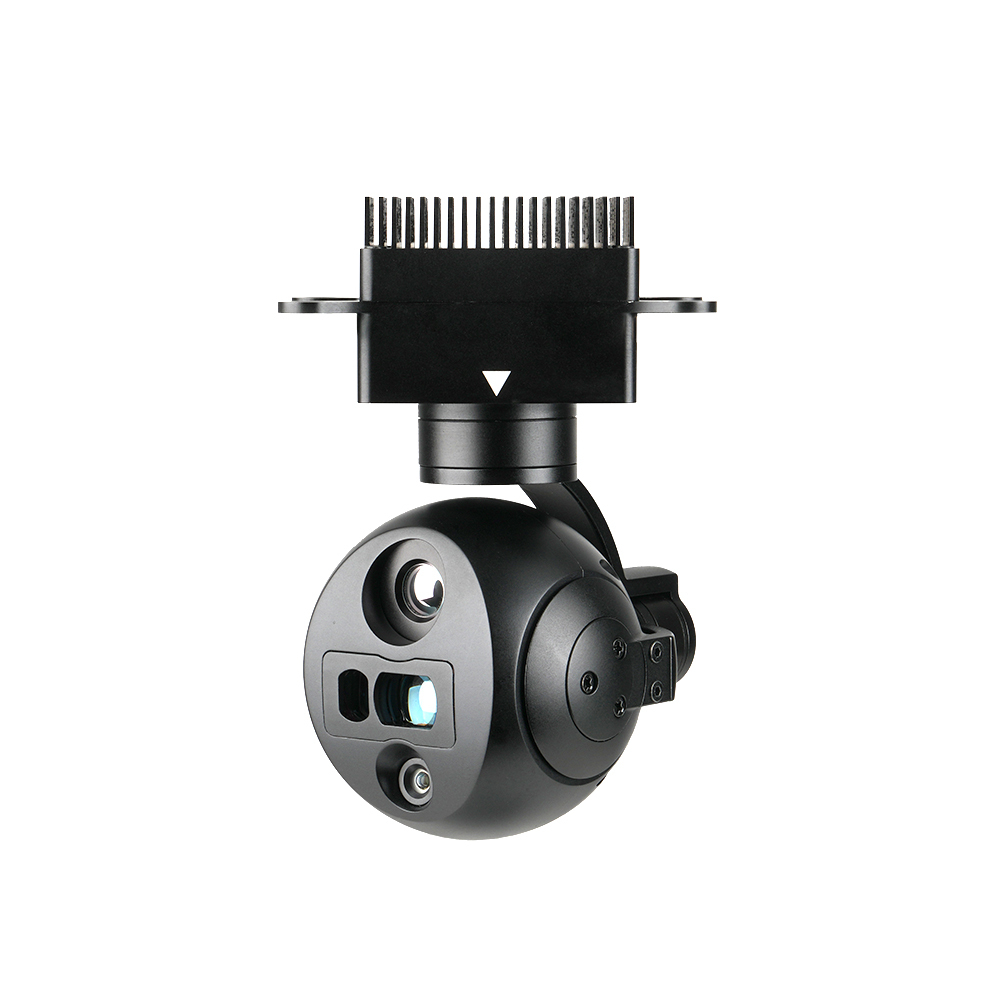
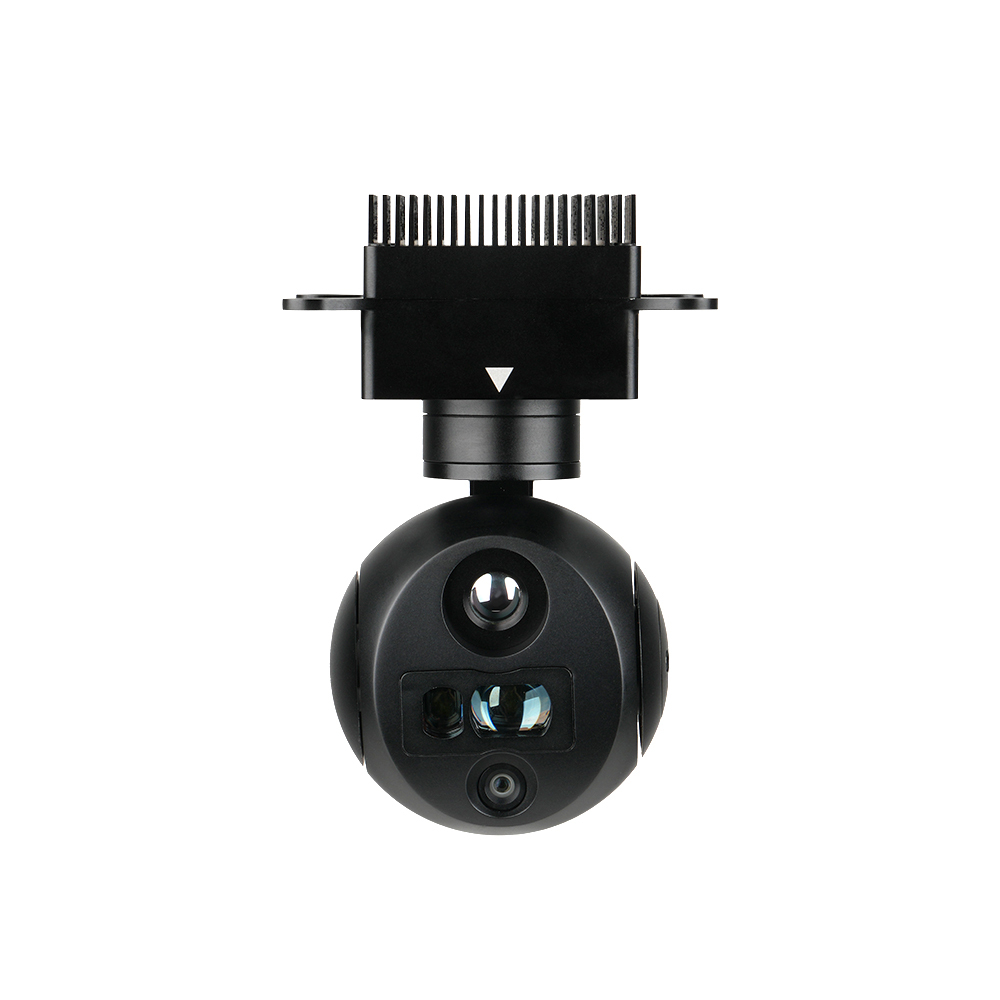
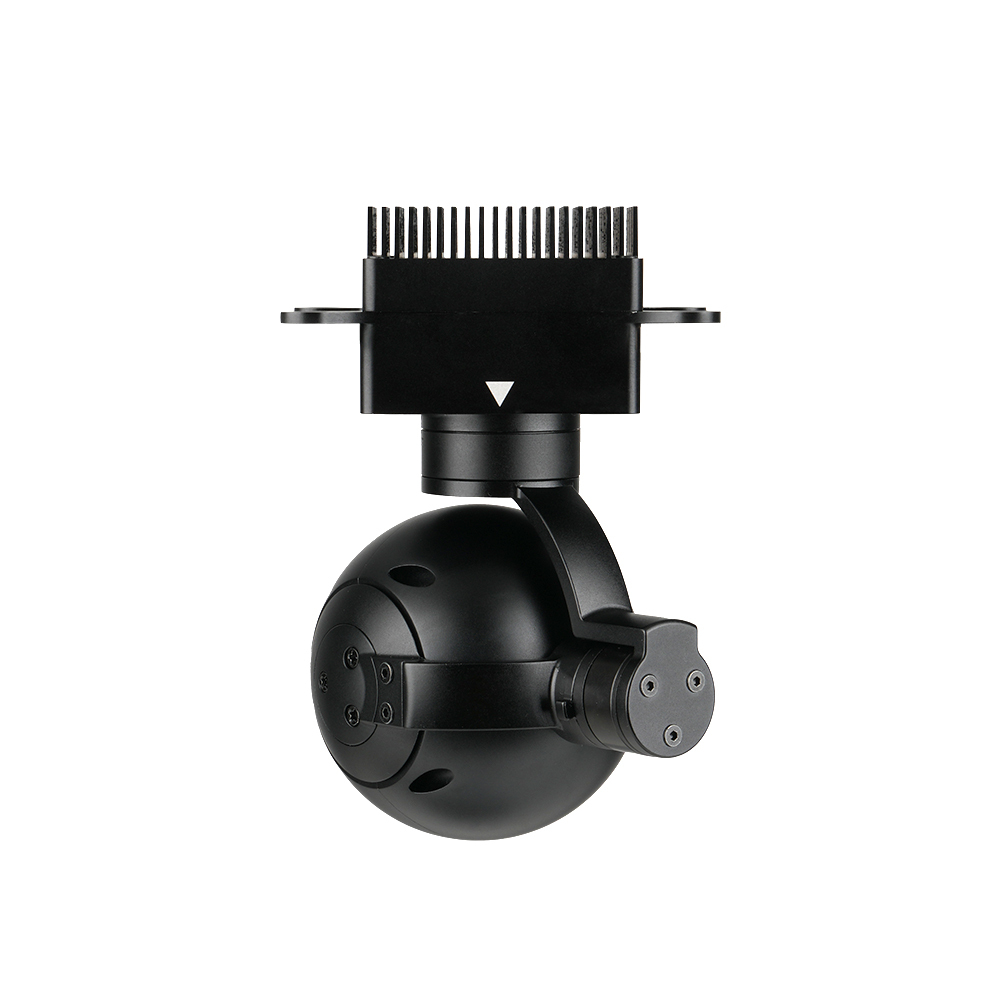
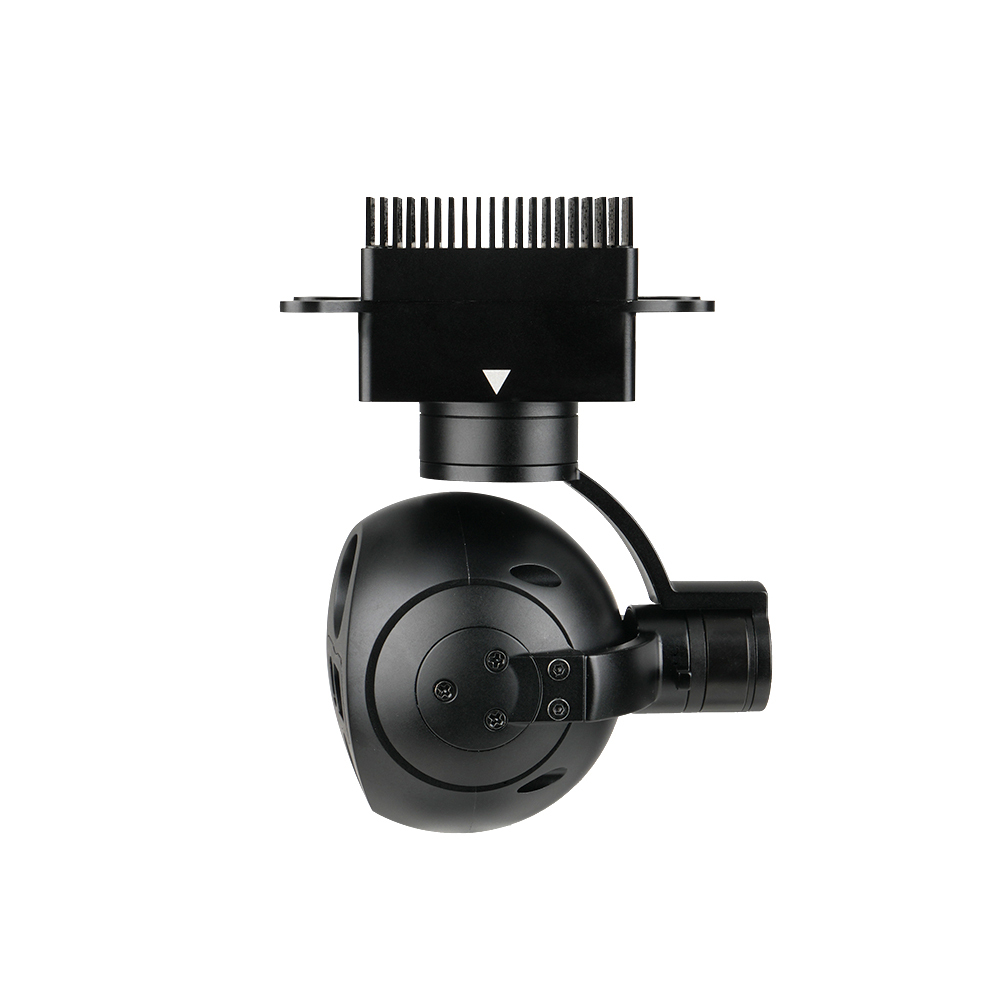
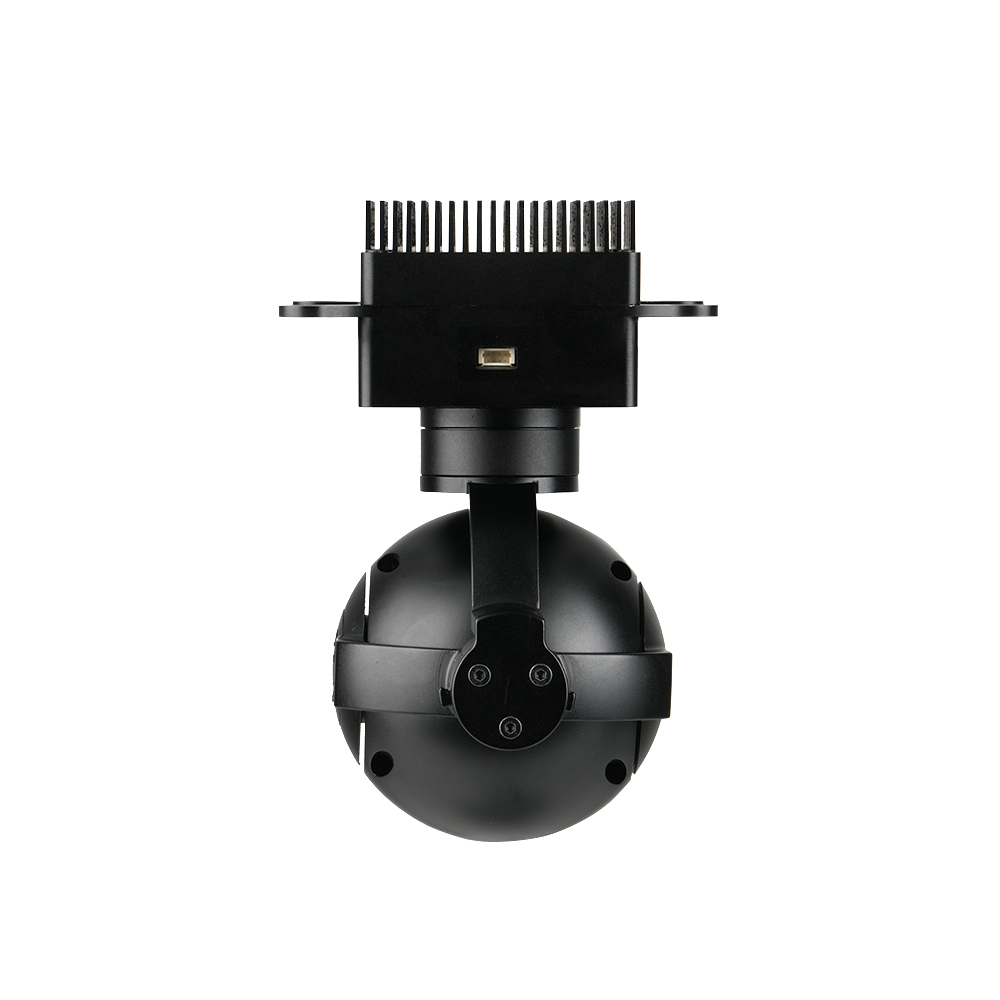
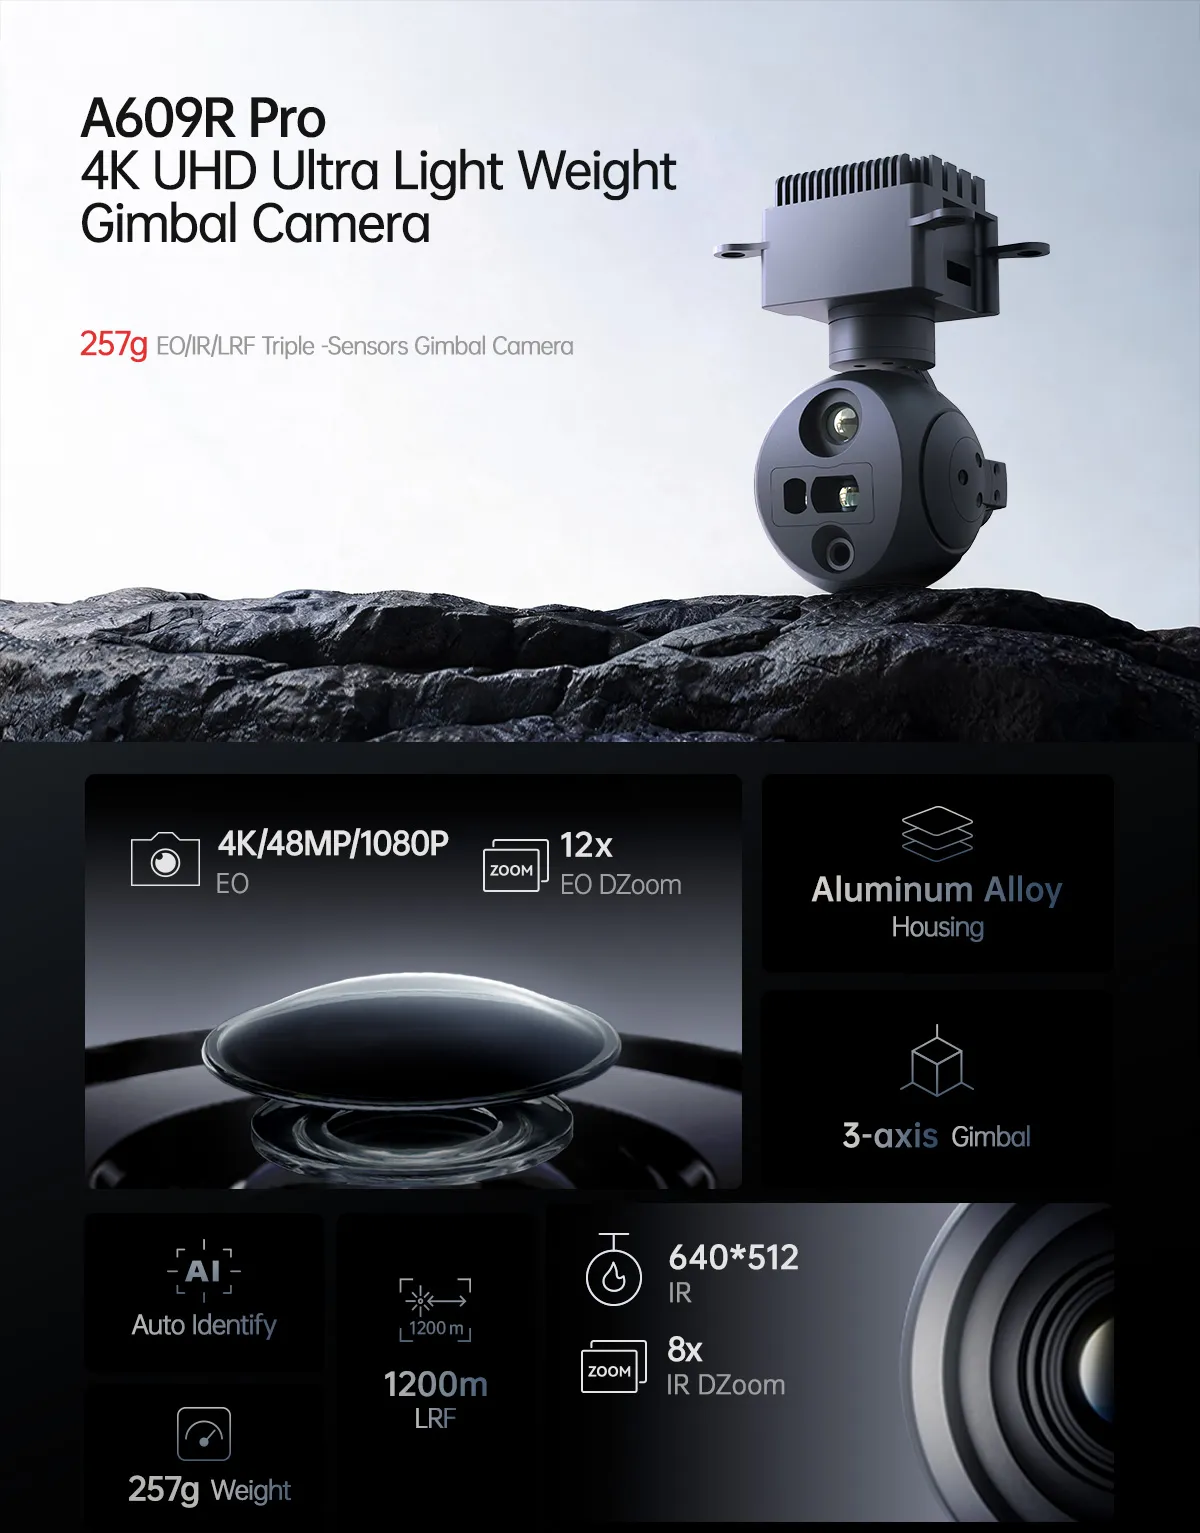
Spécifications de la caméra A609R PRO Mini 48MP grand angle avec suivi d'objet IA EO+IR et nacelle stabilisée
| Paramètres globaux | |
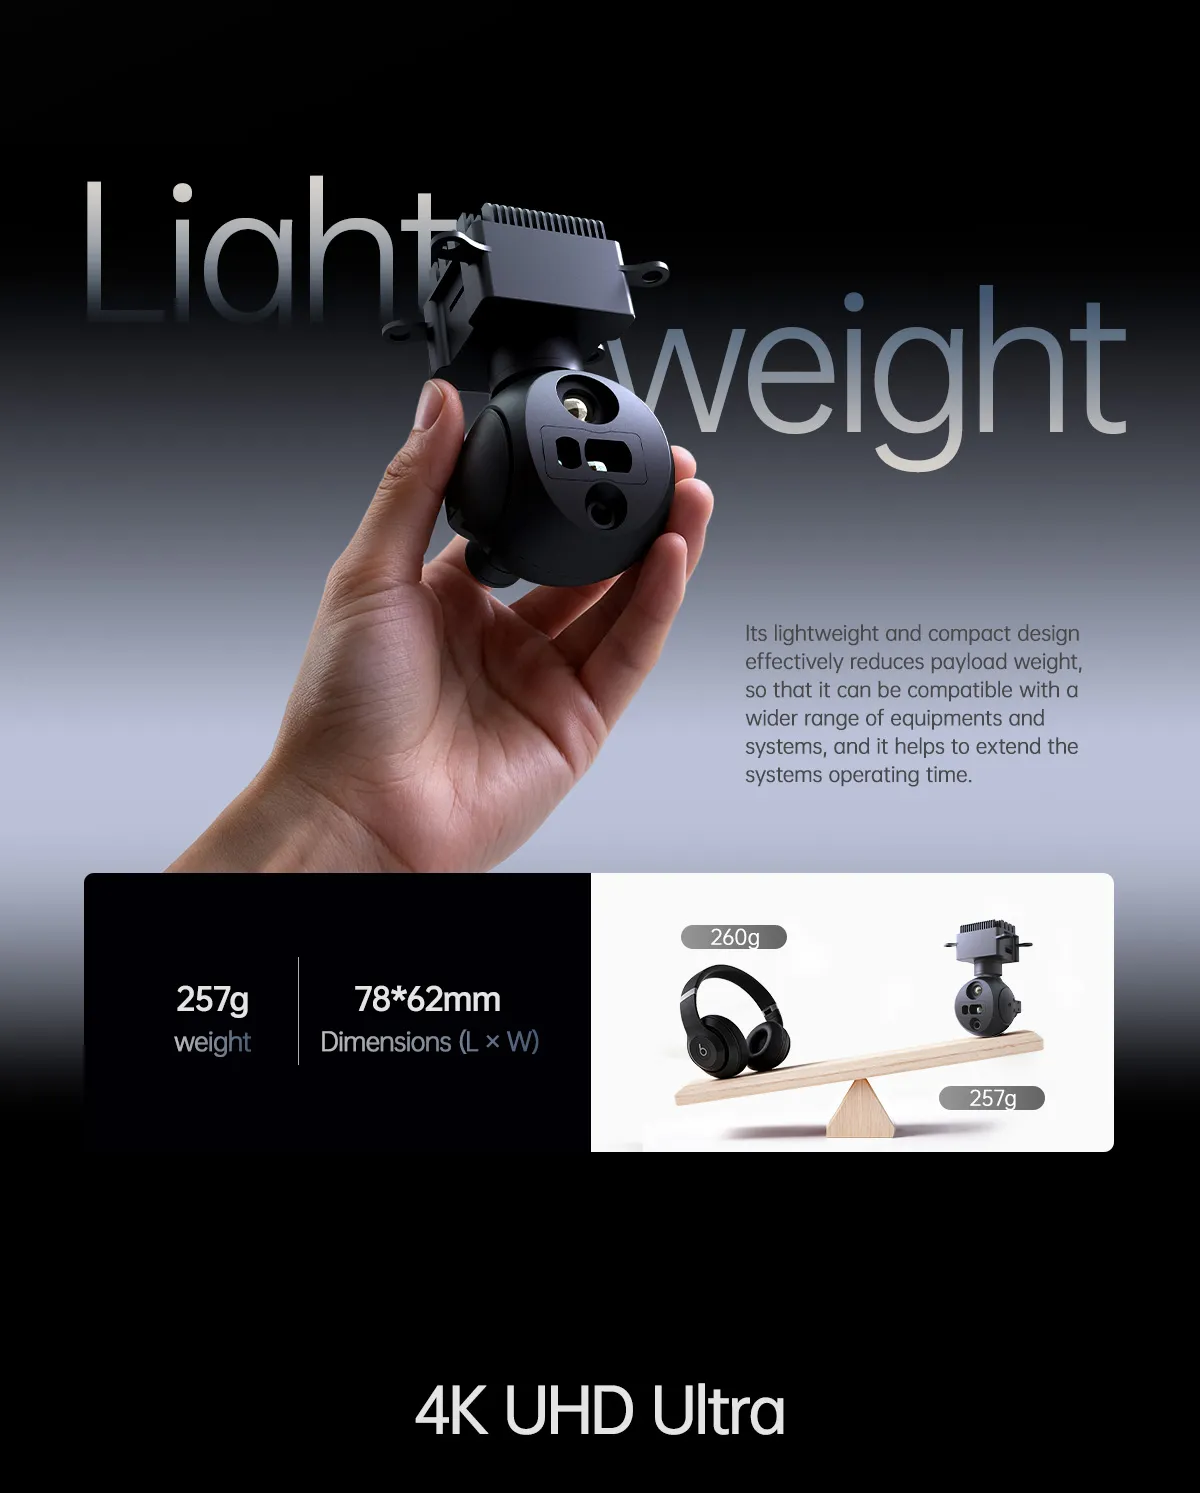
| Poids du produit | 257 g |
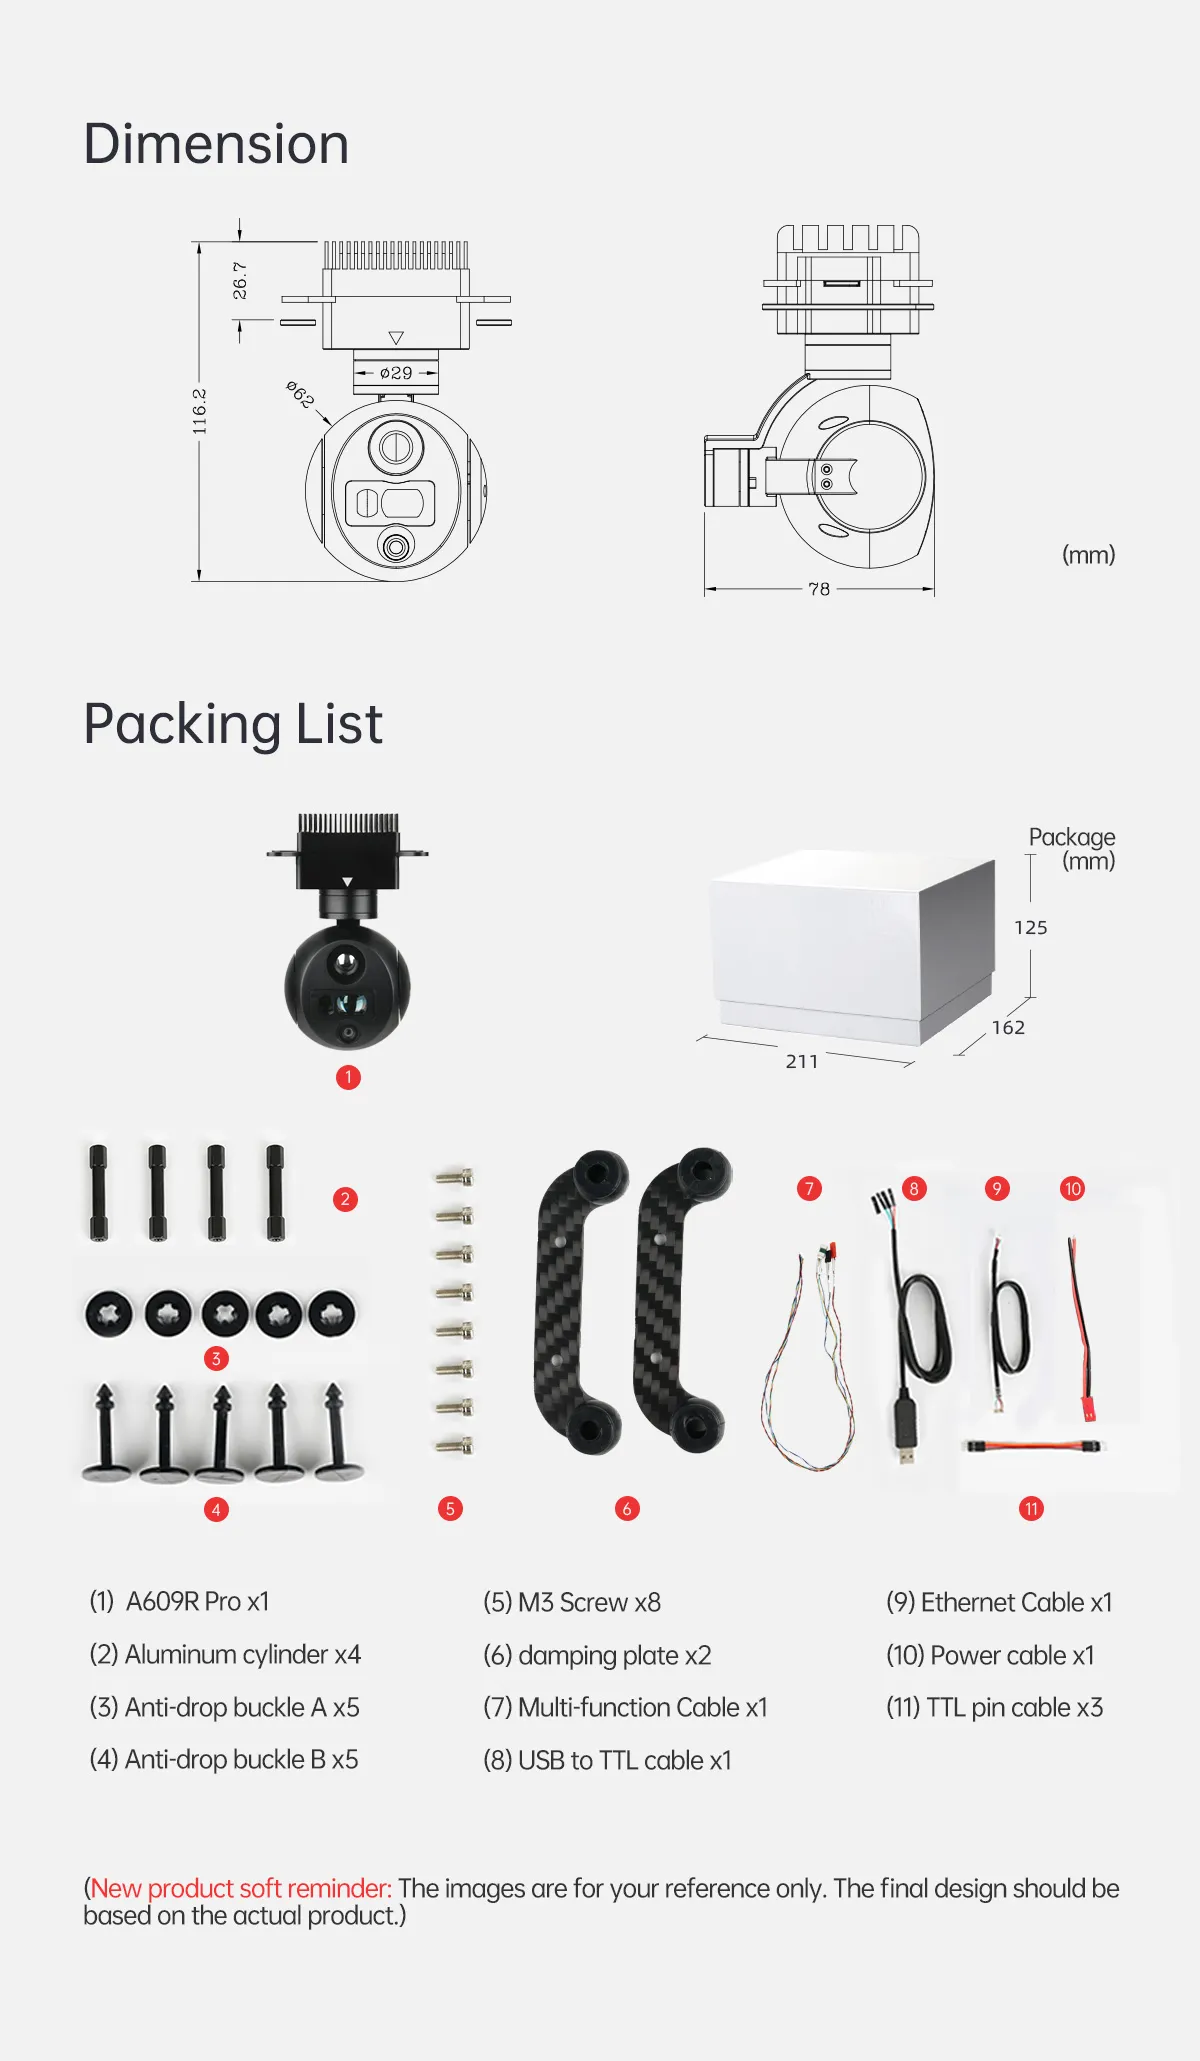
| Dimensions du produit | 78*62*106,6 mm |
| Tension d'entrée | 14,8 V ~ 25,2 V |
| courant dynamique | 1250~1650 mA à 16 V |
| Pouvoir | La puissance moyenne est de 20 W, la puissance de crête est de 26,4 W. |
| Sortie vidéo | Ethernet : IP (RTSP/UDP 4K/1080p/720p à 30 images/s H264/H265) |
| Indice de protection | IP4X |
| température de l'environnement de fonctionnement | -20℃ ~ +50℃ |
| Stockage | Capacité de stockage inférieure à 256 Go, vitesses de lecture/écriture supérieures à la classe 10 |
| Format de stockage d'images sur cartes TF | JPG (prise en charge de la lumière visible 4K/48M, sélectionnable par mode, image thermique 640x512) |
| MP4 (prise en charge de la lumière visible 4K/1080P/720P, image thermique 640x512) | |
| Méthodes de contrôle | S.BUS ou TTL (au choix, TTL par défaut) / TCP / UDP |
| Spécifications du stabilisateur | |
| Plage d'angles de conception structurelle | Angle de tangage : -65° (vers le haut) ~ 135° (vers le bas), angle de roulis : ±50°, angle de lacet : ±150° |
| Le logiciel limite la plage d'angles | Angle de tangage : -45° à 125°, angle de lacet : ±140° |
| tremblement d'angle | Angle de tangage/roulis/lacet : ±0,02° |
| Retour au centre en un clic | √ |
| Spécifications de la caméra à lumière visible | |
| Capteurs d'image | Capteur CMOS 1/2 pouce |
| Taille de la statue | 0,80 µm (H) × 0,80 µm (V) ; après un regroupement 2×2, l'équivalent est de 1,6 µm. |
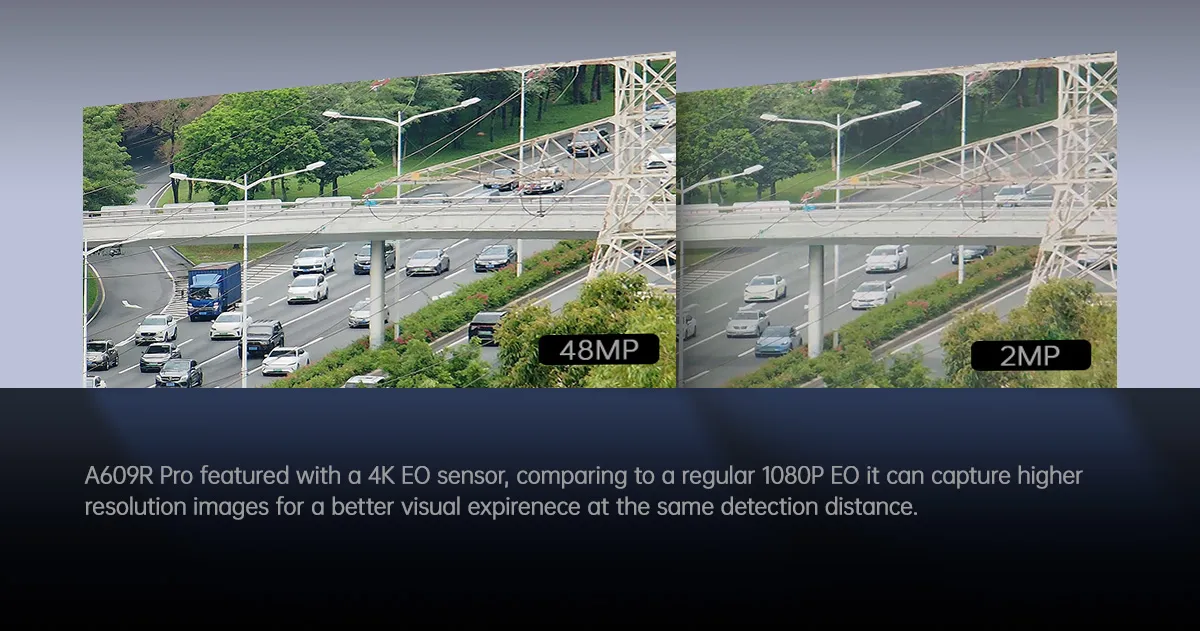
| Image principale | 48 MP (8000*6000) |
| EFL | 4,5 mm |
| Angle de vision Champ de vision | Environ H 68,6°, V 42,0°, D 76,1° |
| Paramètres de l'imageur thermique | |
| distance focale de l'objectif | 9 mm |
| Champ de vision horizontal | 46,2° |
| Champ de vision vertical | 37,7° |
| Champ de vision diagonal | 57,3° |
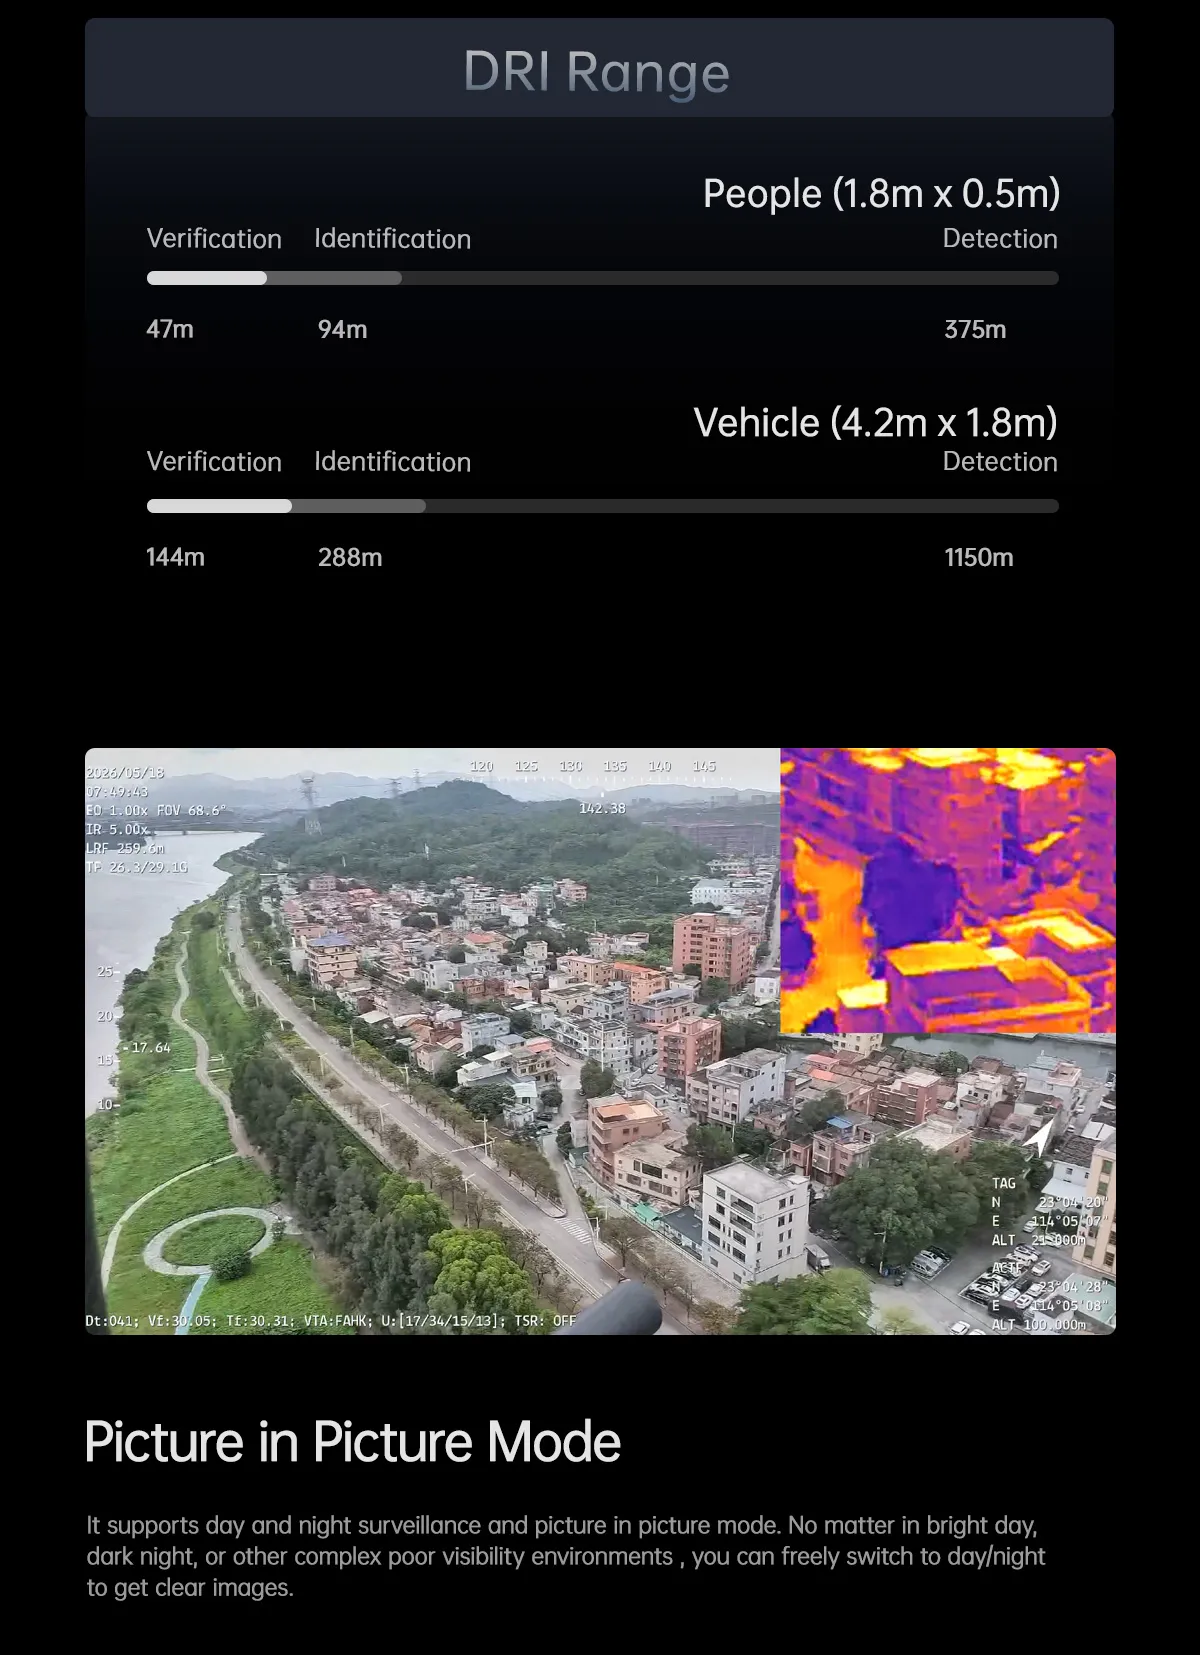
| Distance de détection (personne : 1,8 m x 0,5 m) | 375 mètres |
| Distance de reconnaissance (personne : 1,8 x 0,5 m) | 94 mètres |
| Distance de vérification (personne : 1,8 x 0,5 m) | 47 mètres |
| Distance de détection (Voiture : 4,2 x 1,8 m) | 1150 mètres |
| Distance de reconnaissance (Voiture : 4,2 x 1,8 m) | 288 mètres |
| Distance de vérification (Voiture : 4,2 x 1,8 m) | 144 mètres |
| Normes de travail | Ondes longues non refroidies (8 μm à 14 μm) |
| pixels du détecteur | 640*512 |
| Taille du pixel | 12 μm |
| Zoom électronique | 1x~8x |
| Méthode de focalisation | Pas de chauffage, pas besoin de mise au point |
| NETD (Différence de température équivalente à la sensibilité thermique/au bruit) | ≤25mK(f /1,0 300K) |
| Échantillon de couleur | Chaleur blanche, chaleur noire, rouge de fer |
| Paramètres de performance de la piste | |
| Taux de mise à jour de l'écart de pixels | 30 Hz |
| Délai de sortie des pixels | <30 ms |
| Contraste cible minimal | 5% |
| Rapport signal/bruit minimal | 4 |
| Taille minimale cible | 16*16 pixels |
| Taille maximale de la cible | 256*256 pixels |
| Vitesse de suivi | 48 pixels par image |
| Temps de mémoire cible | 100 séances |
| Identifier les paramètres de performance | |
| Taper | Personnes, véhicules |
| La quantité qui peut être détectée simultanément | ≥ 10 buts |
| Contraste | ≥ 5% |
| Taille minimale cible | 5×5 pixels |
| probabilité de détection du véhicule | ≥85% |
| taux de fausses alarmes | ≤10% |
| paramètres de performance de la mesure de distance | |
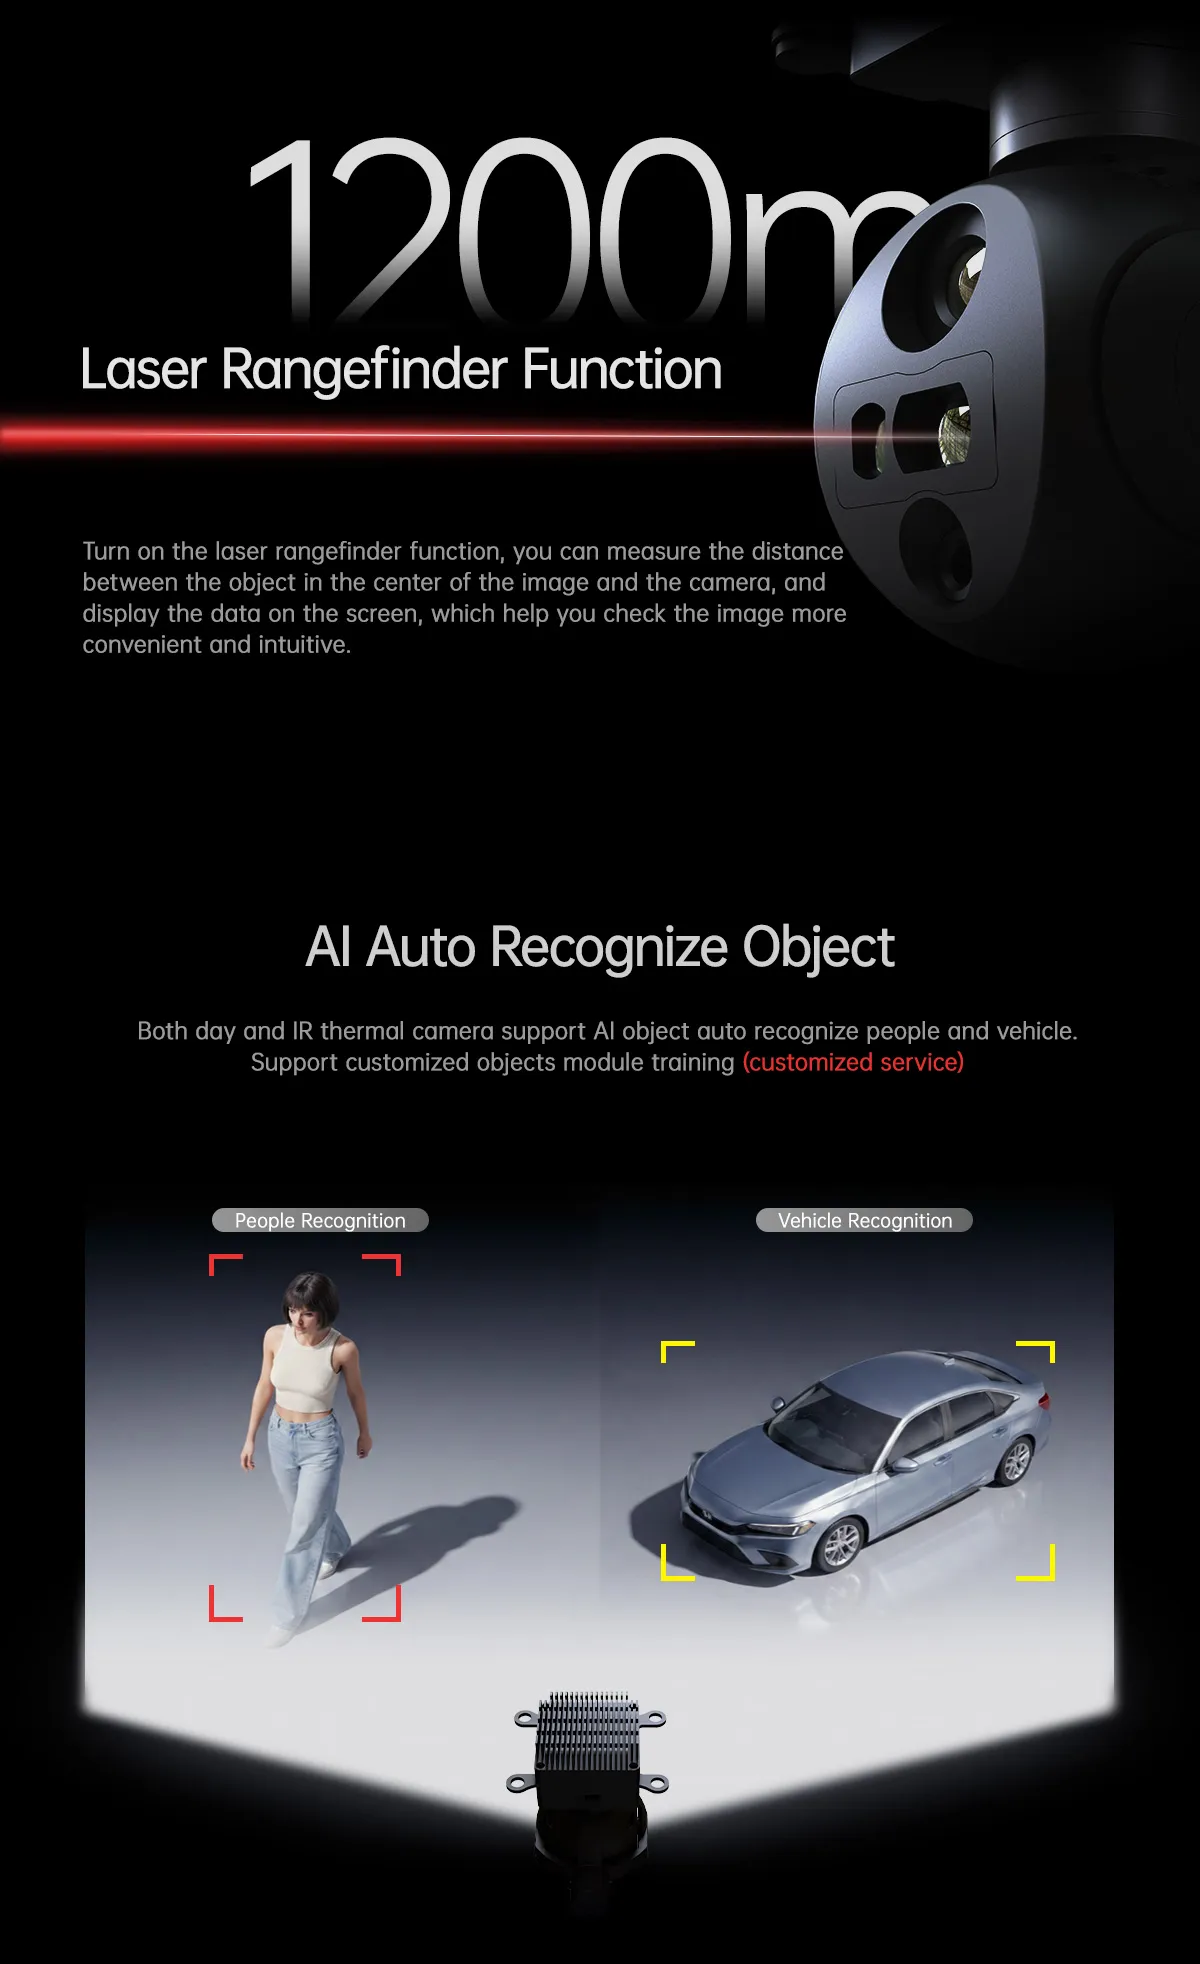
| Distance effective | 5 à 1200 mètres |
| Précision de l'erreur | 1 mètre |
| Faisceau | laser pulsé à 905 nm |
| et envoya un cor dispersé | ~6 mrad |
| Fréquence d'impulsion laser | 1~4 Hz |
| Niveau de sécurité | Classe 1 |
| Mesures | Mesurez la distance entre l'objet au centre de l'image et l'instrument laser en deux points. |
Pour plus de détails, veuillez consulter la page de la caméra A609R PRO Mini 48MP grand angle avec nacelle stabilisée EO+IR et IA pour le suivi d'objets.
-
Présentation du produit
-
Spécification
Spécifications de la caméra A609R PRO Mini 48MP grand angle avec suivi d'objet IA EO+IR et nacelle stabilisée
| Paramètres globaux | |
| Poids du produit | 257 g |
| Dimensions du produit | 78*62*106,6 mm |
| Tension d'entrée | 14,8 V ~ 25,2 V |
| courant dynamique | 1250~1650 mA à 16 V |
| Pouvoir | La puissance moyenne est de 20 W, la puissance de crête est de 26,4 W. |
| Sortie vidéo | Ethernet : IP (RTSP/UDP 4K/1080p/720p à 30 images/s H264/H265) |
| Indice de protection | IP4X |
| température de l'environnement de fonctionnement | -20℃ ~ +50℃ |
| Stockage | Capacité de stockage inférieure à 256 Go, vitesses de lecture/écriture supérieures à la classe 10 |
| Format de stockage d'images sur cartes TF | JPG (prise en charge de la lumière visible 4K/48M, sélectionnable par mode, image thermique 640x512) |
| MP4 (prise en charge de la lumière visible 4K/1080P/720P, image thermique 640x512) | |
| Méthodes de contrôle | S.BUS ou TTL (au choix, TTL par défaut) / TCP / UDP |
| Spécifications du stabilisateur | |
| Plage d'angles de conception structurelle | Angle de tangage : -65° (vers le haut) ~ 135° (vers le bas), angle de roulis : ±50°, angle de lacet : ±150° |
| Le logiciel limite la plage d'angles | Angle de tangage : -45° à 125°, angle de lacet : ±140° |
| tremblement d'angle | Angle de tangage/roulis/lacet : ±0,02° |
| Retour au centre en un clic | √ |
| Spécifications de la caméra à lumière visible | |
| Capteurs d'image | Capteur CMOS 1/2 pouce |
| Taille de la statue | 0,80 µm (H) × 0,80 µm (V) ; après un regroupement 2×2, l'équivalent est de 1,6 µm. |
| Image principale | 48 MP (8000*6000) |
| EFL | 4,5 mm |
| Angle de vision Champ de vision | Environ H 68,6°, V 42,0°, D 76,1° |
| Paramètres de l'imageur thermique | |
| distance focale de l'objectif | 9 mm |
| Champ de vision horizontal | 46,2° |
| Champ de vision vertical | 37,7° |
| Champ de vision diagonal | 57,3° |
| Distance de détection (personne : 1,8 m x 0,5 m) | 375 mètres |
| Distance de reconnaissance (personne : 1,8 x 0,5 m) | 94 mètres |
| Distance de vérification (personne : 1,8 x 0,5 m) | 47 mètres |
| Distance de détection (Voiture : 4,2 x 1,8 m) | 1150 mètres |
| Distance de reconnaissance (Voiture : 4,2 x 1,8 m) | 288 mètres |
| Distance de vérification (Voiture : 4,2 x 1,8 m) | 144 mètres |
| Normes de travail | Ondes longues non refroidies (8 μm à 14 μm) |
| pixels du détecteur | 640*512 |
| Taille du pixel | 12 μm |
| Zoom électronique | 1x~8x |
| Méthode de focalisation | Pas de chauffage, pas besoin de mise au point |
| NETD (Différence de température équivalente à la sensibilité thermique/au bruit) | ≤25mK(f /1,0 300K) |
| Échantillon de couleur | Chaleur blanche, chaleur noire, rouge de fer |
| Paramètres de performance de la piste | |
| Taux de mise à jour de l'écart de pixels | 30 Hz |
| Délai de sortie des pixels | <30 ms |
| Contraste cible minimal | 5% |
| Rapport signal/bruit minimal | 4 |
| Taille minimale cible | 16*16 pixels |
| Taille maximale de la cible | 256*256 pixels |
| Vitesse de suivi | 48 pixels par image |
| Temps de mémoire cible | 100 séances |
| Identifier les paramètres de performance | |
| Taper | Personnes, véhicules |
| La quantité qui peut être détectée simultanément | ≥ 10 buts |
| Contraste | ≥ 5% |
| Taille minimale cible | 5×5 pixels |
| probabilité de détection du véhicule | ≥85% |
| taux de fausses alarmes | ≤10% |
| paramètres de performance de la mesure de distance | |
| Distance effective | 5 à 1200 mètres |
| Précision de l'erreur | 1 mètre |
| Faisceau | laser pulsé à 905 nm |
| et envoya un cor dispersé | ~6 mrad |
| Fréquence d'impulsion laser | 1~4 Hz |
| Niveau de sécurité | Classe 1 |
| Mesures | Mesurez la distance entre l'objet au centre de l'image et l'instrument laser en deux points. |
Pour plus de détails, veuillez consulter la page de la caméra A609R PRO Mini 48MP grand angle avec nacelle stabilisée EO+IR et IA pour le suivi d'objets.