


Présentation du produit
Spécification
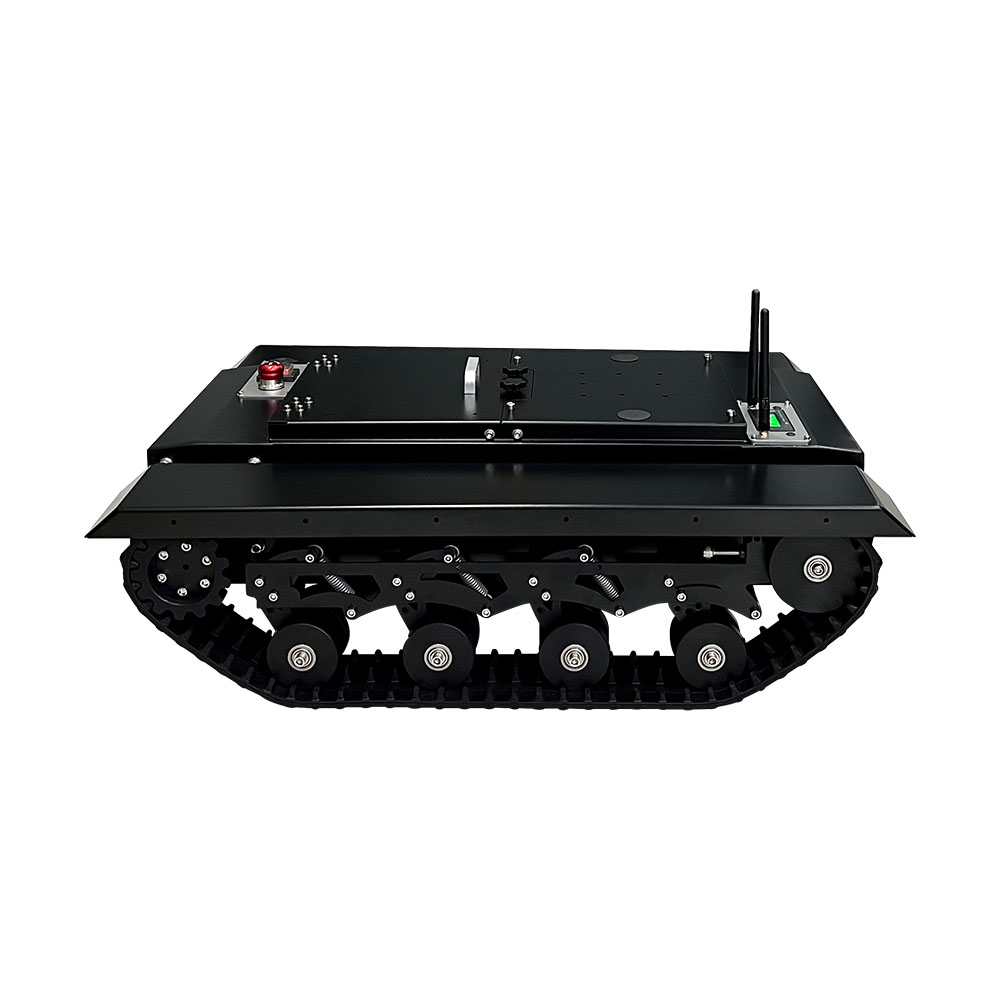
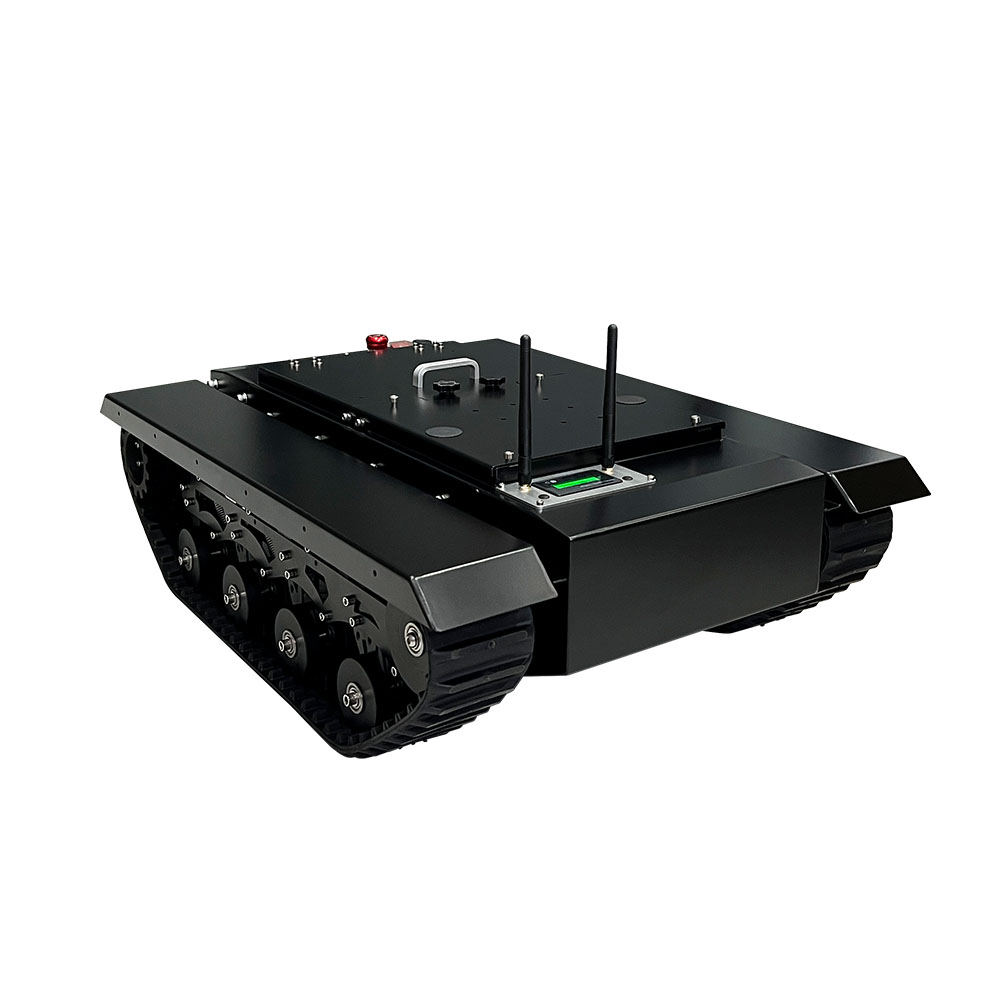
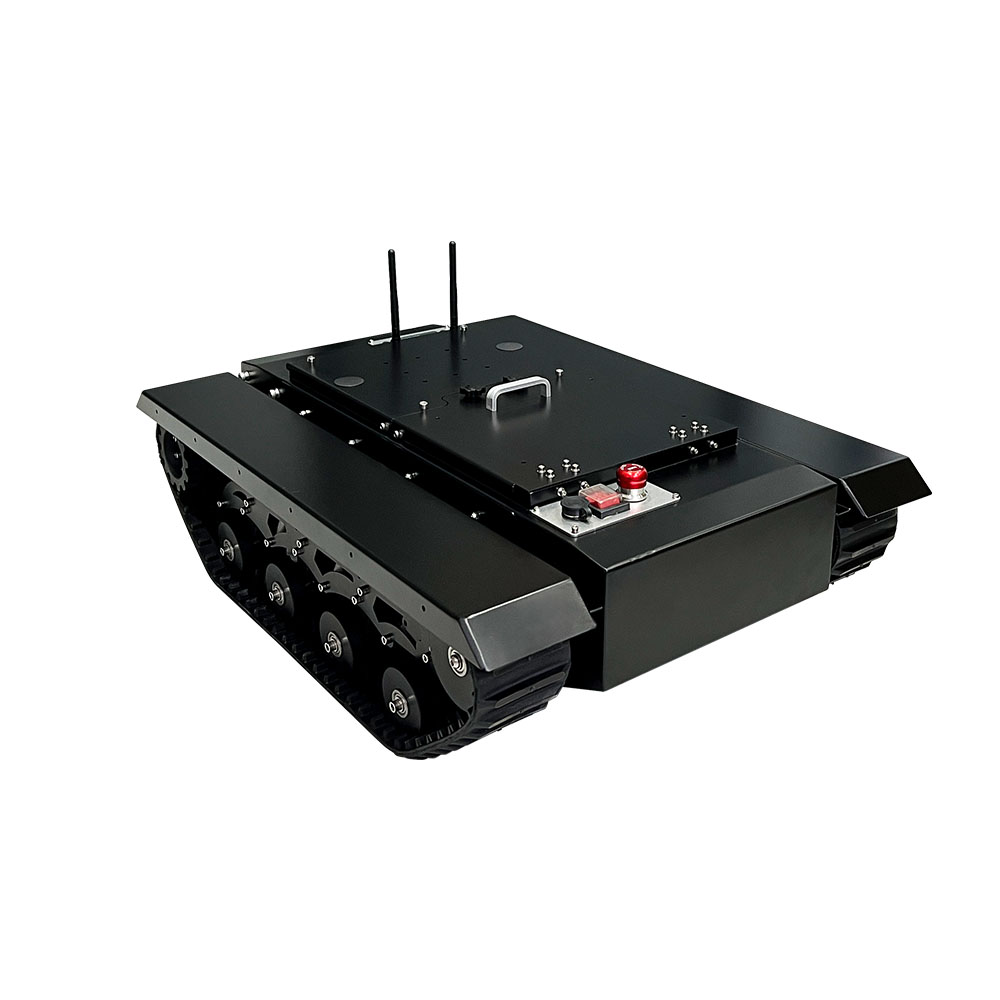
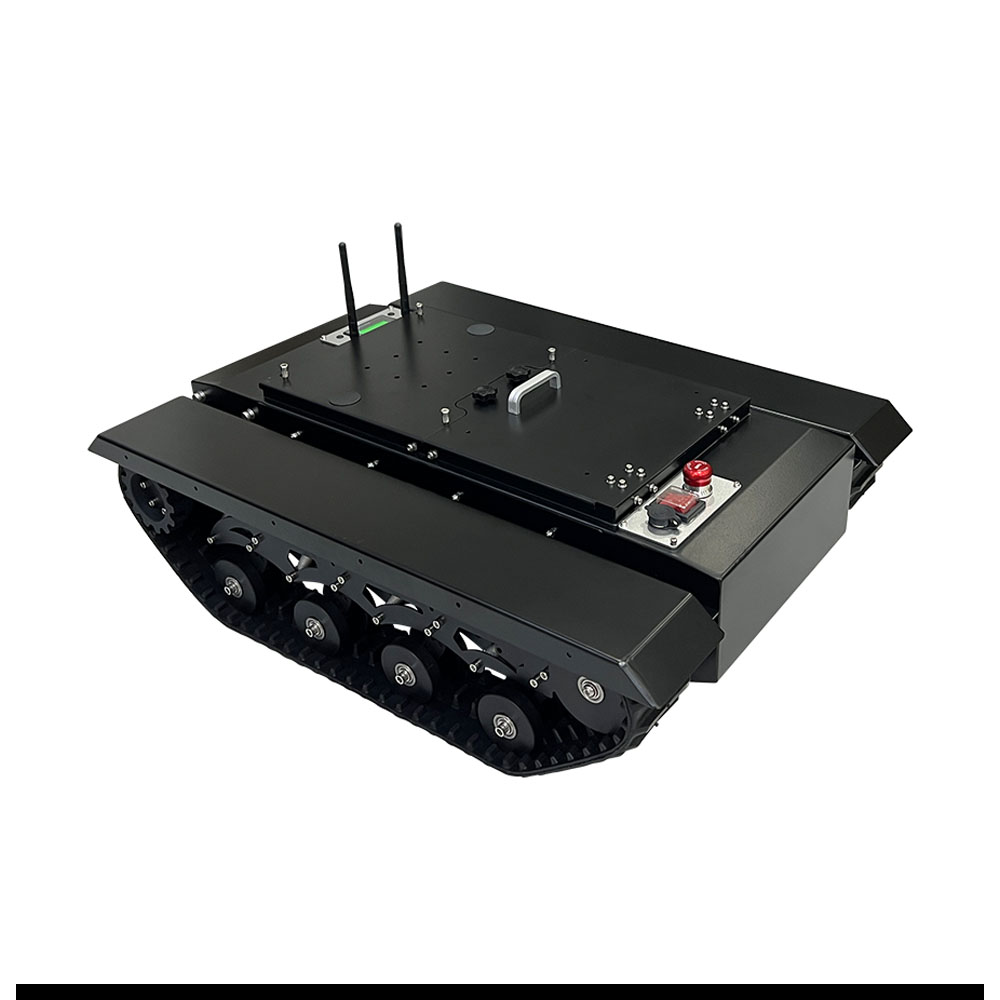
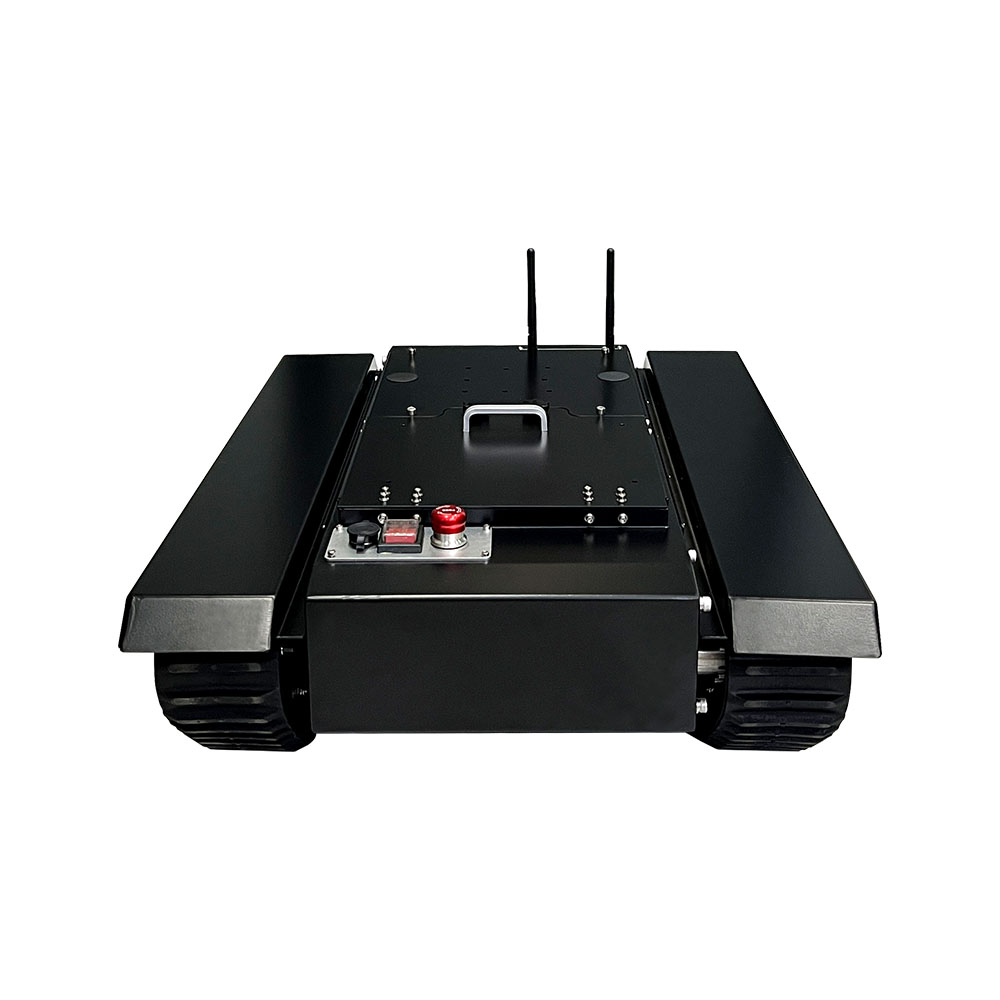
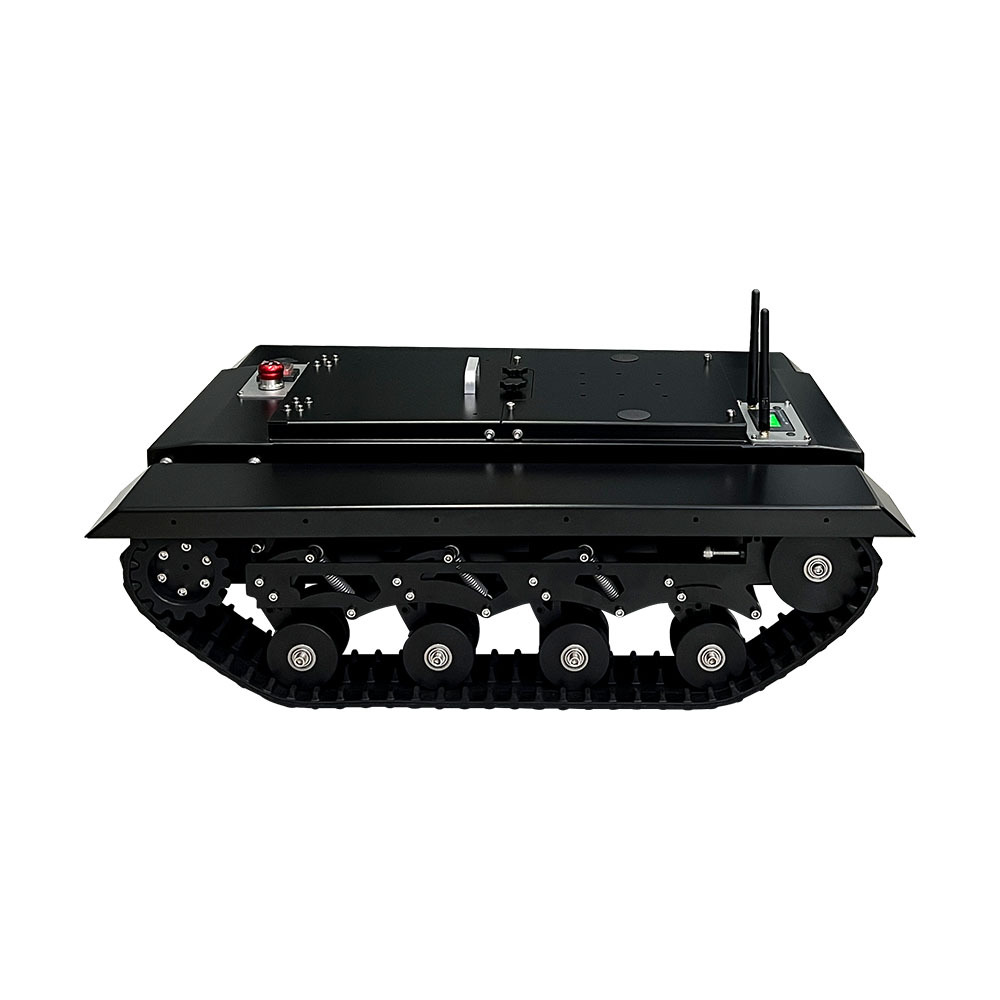
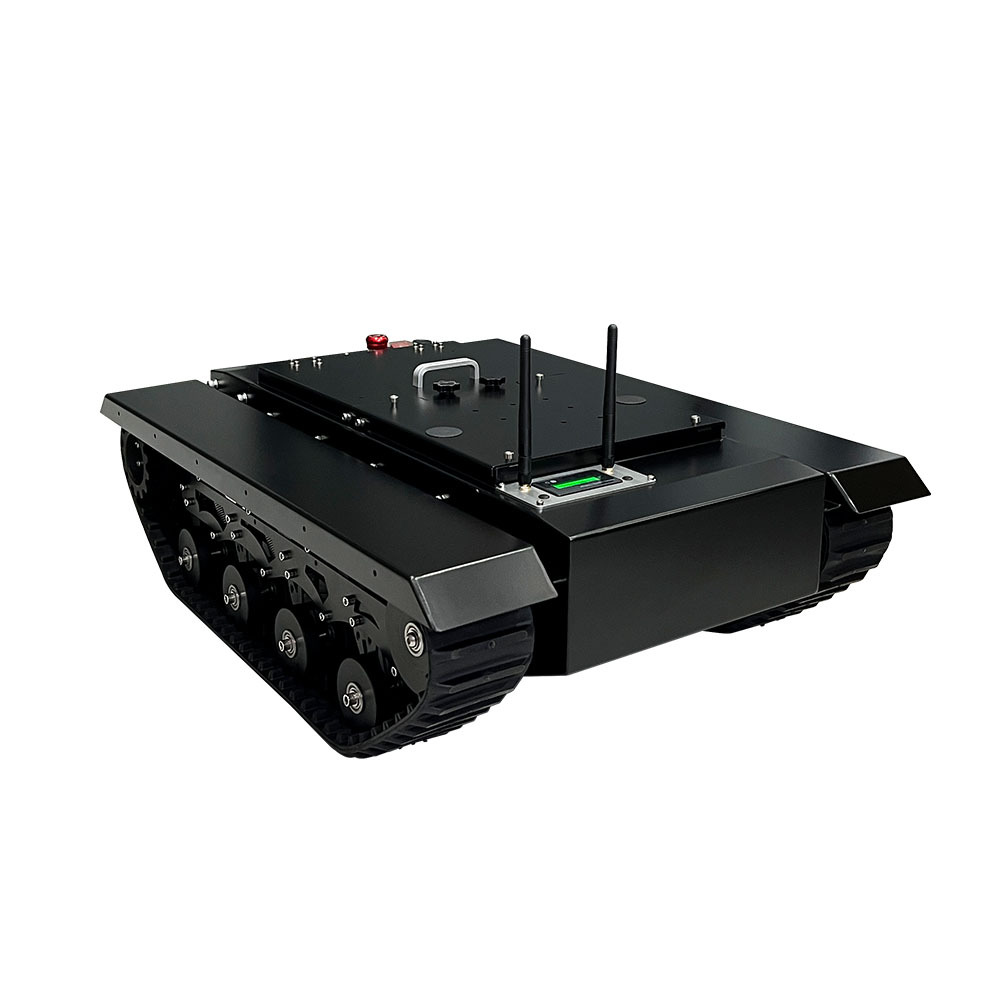
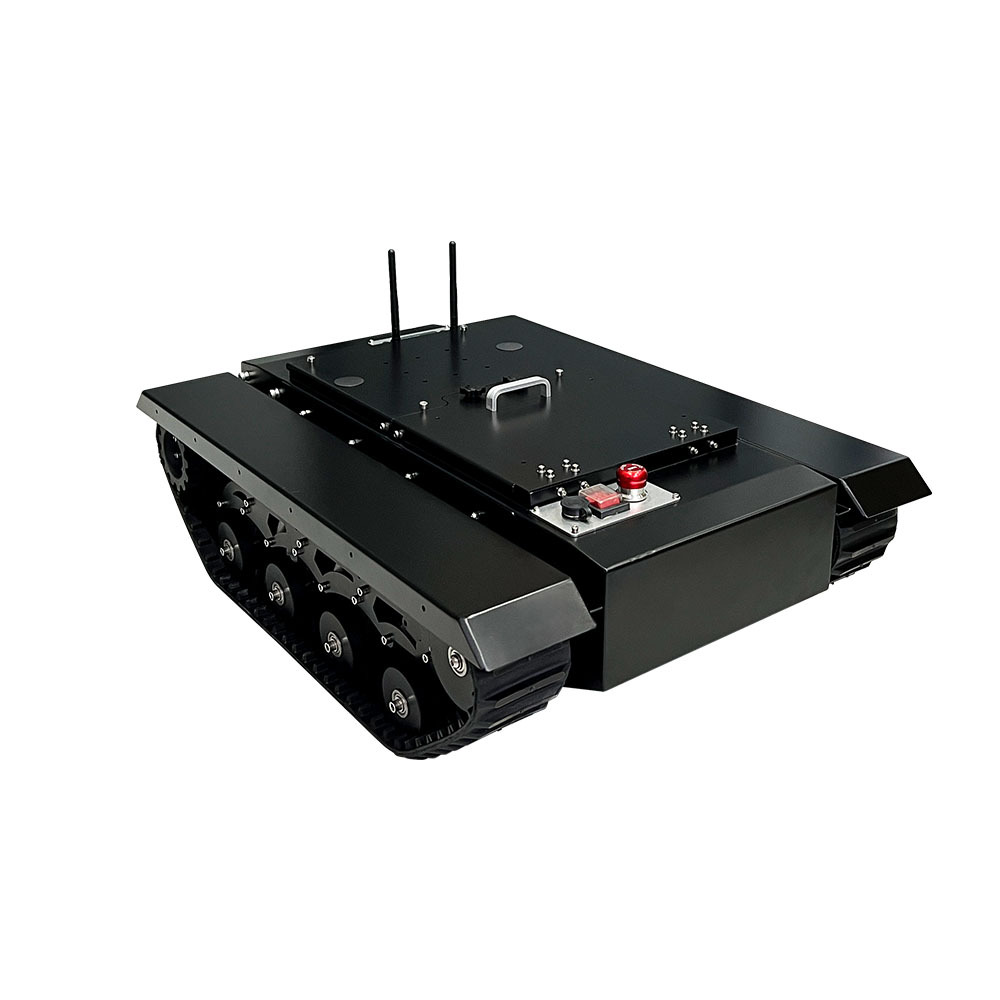
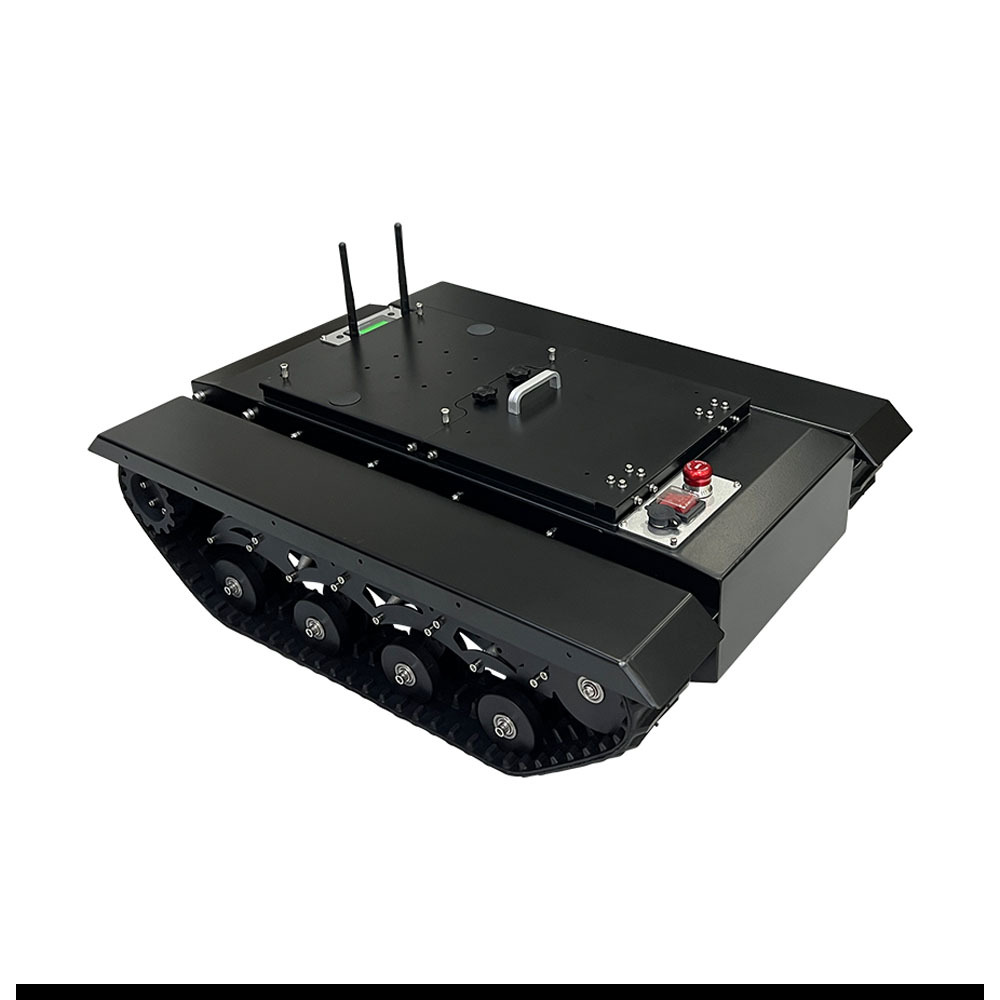
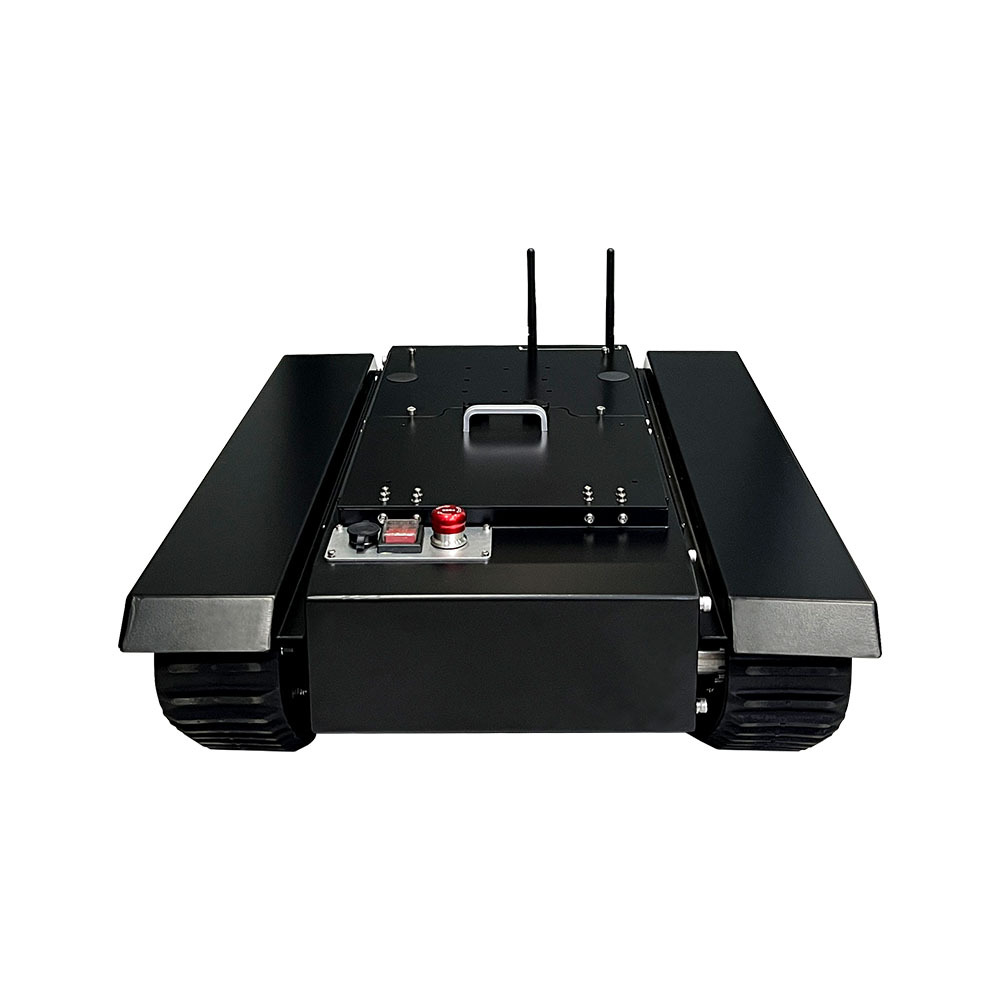
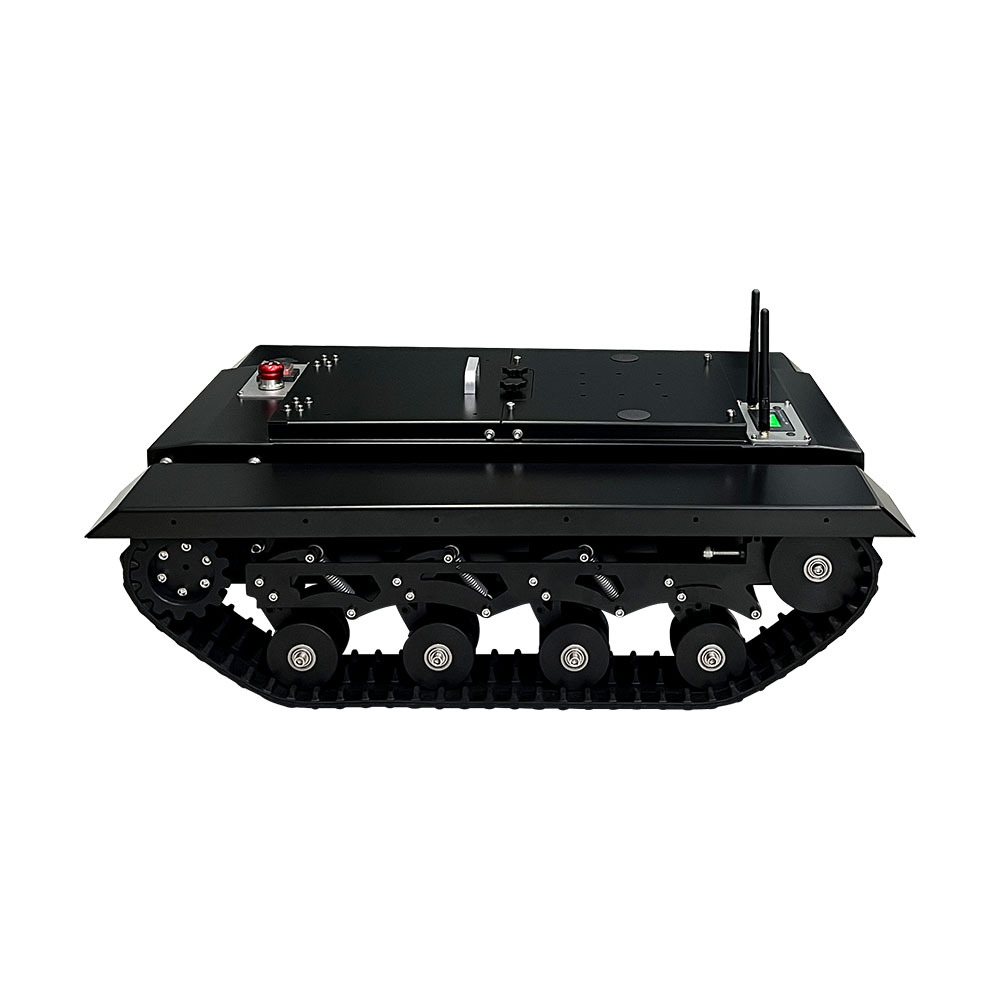
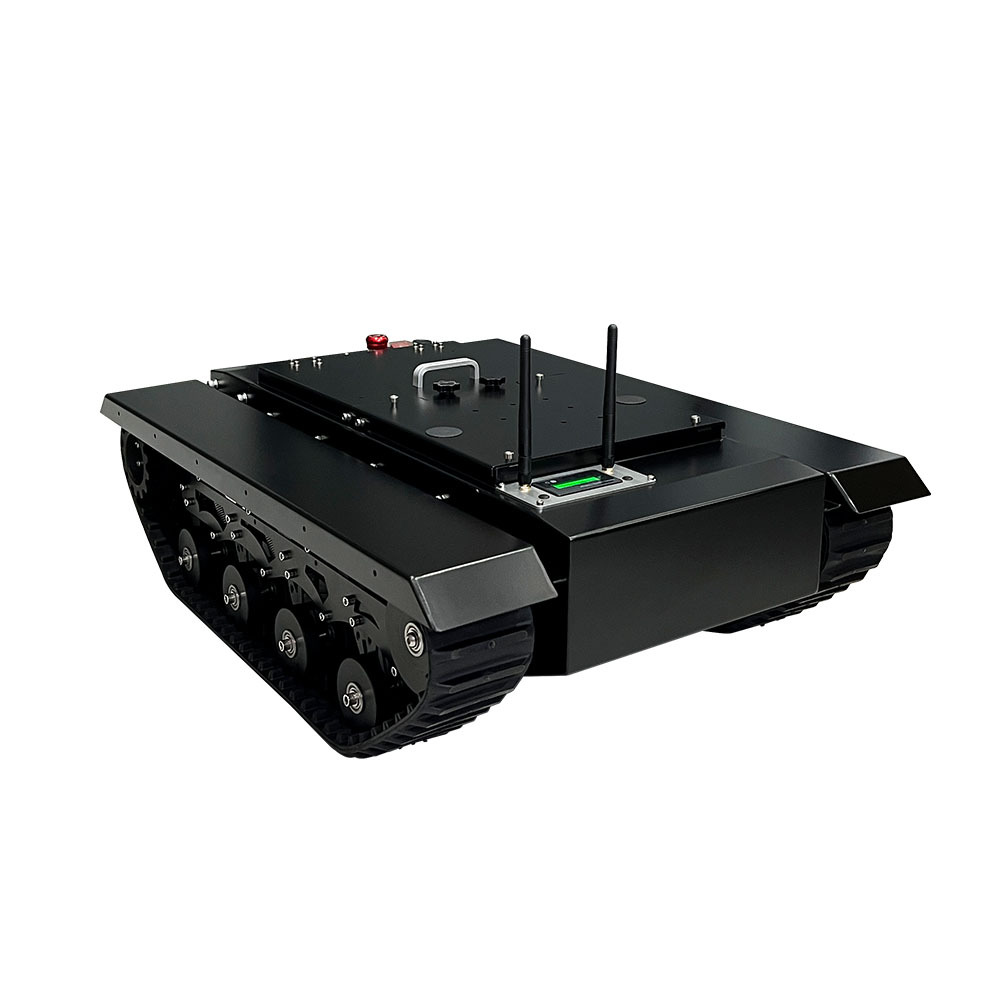
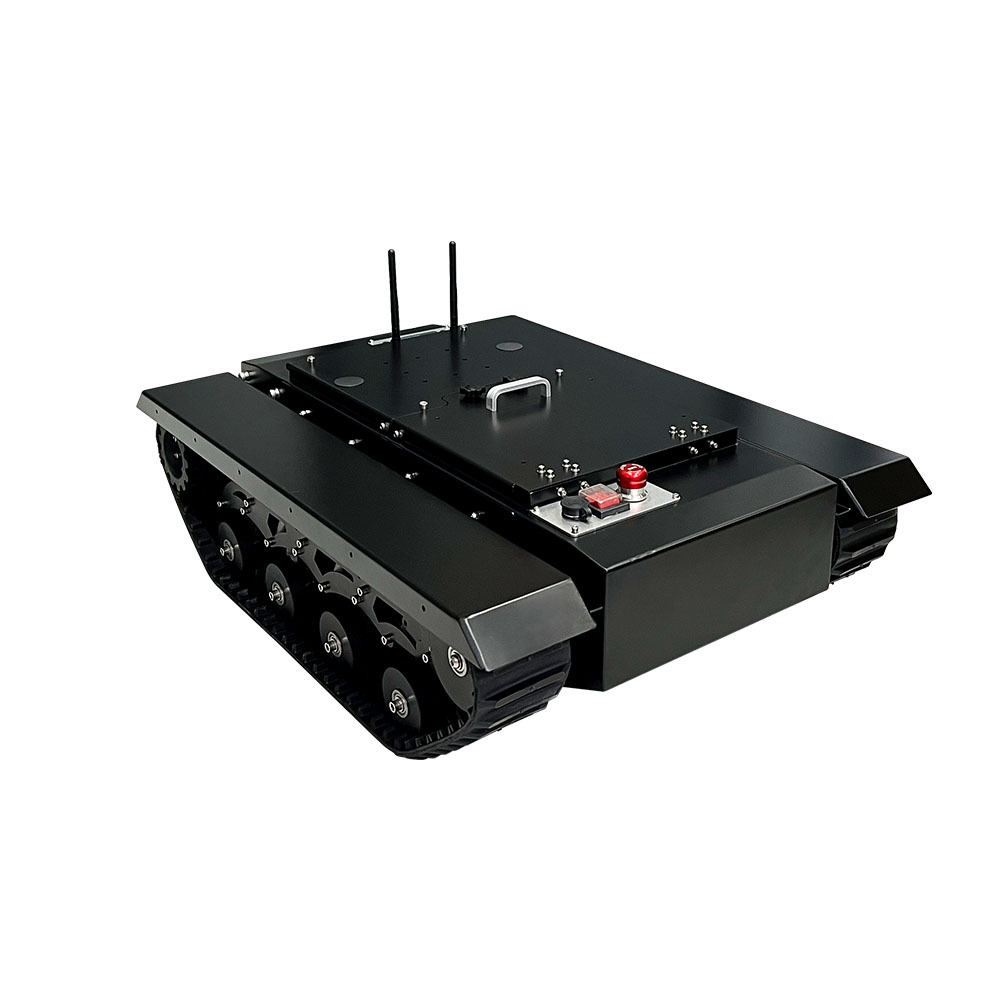
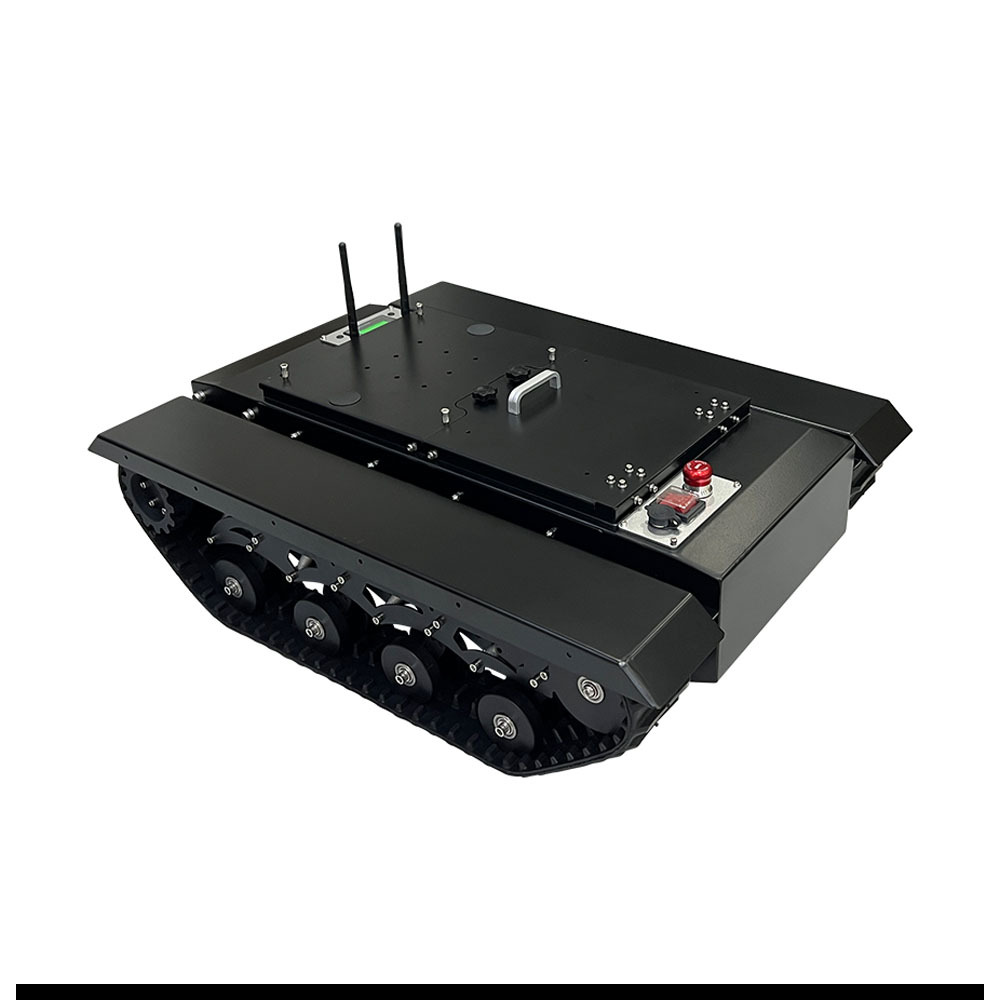
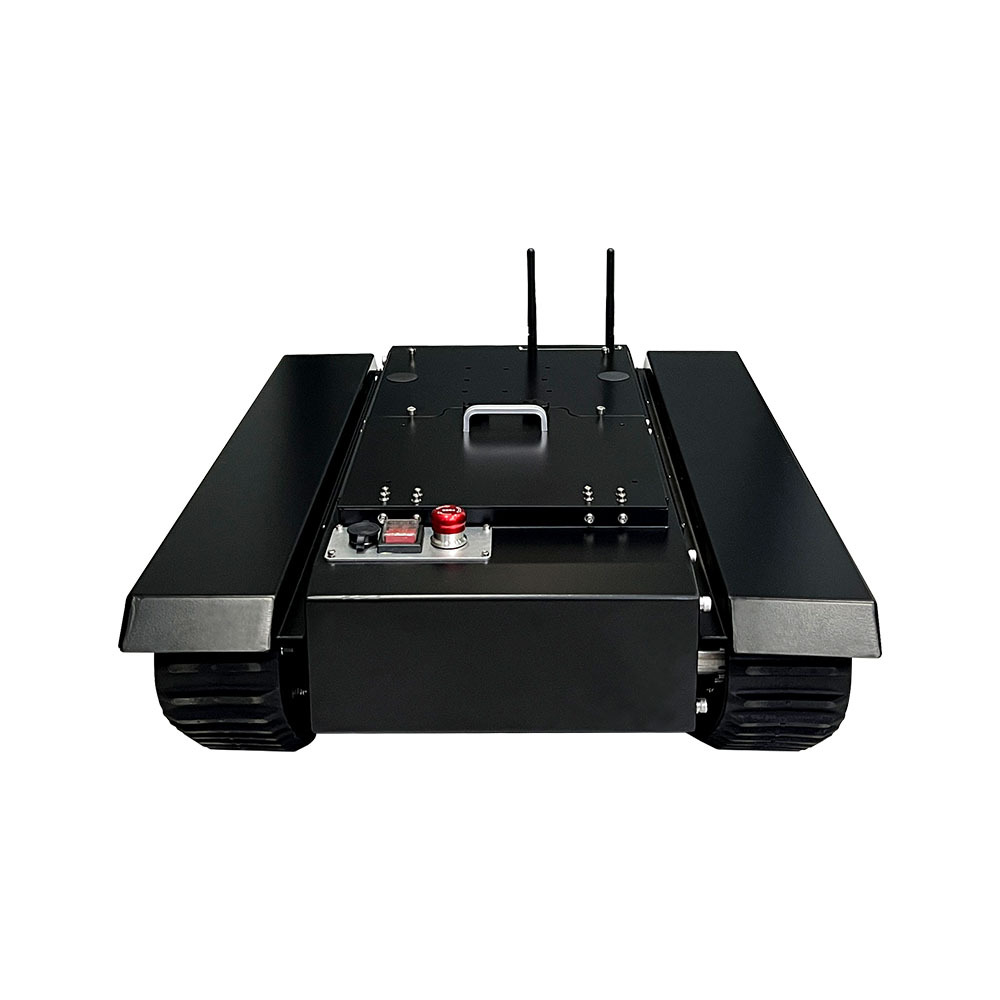
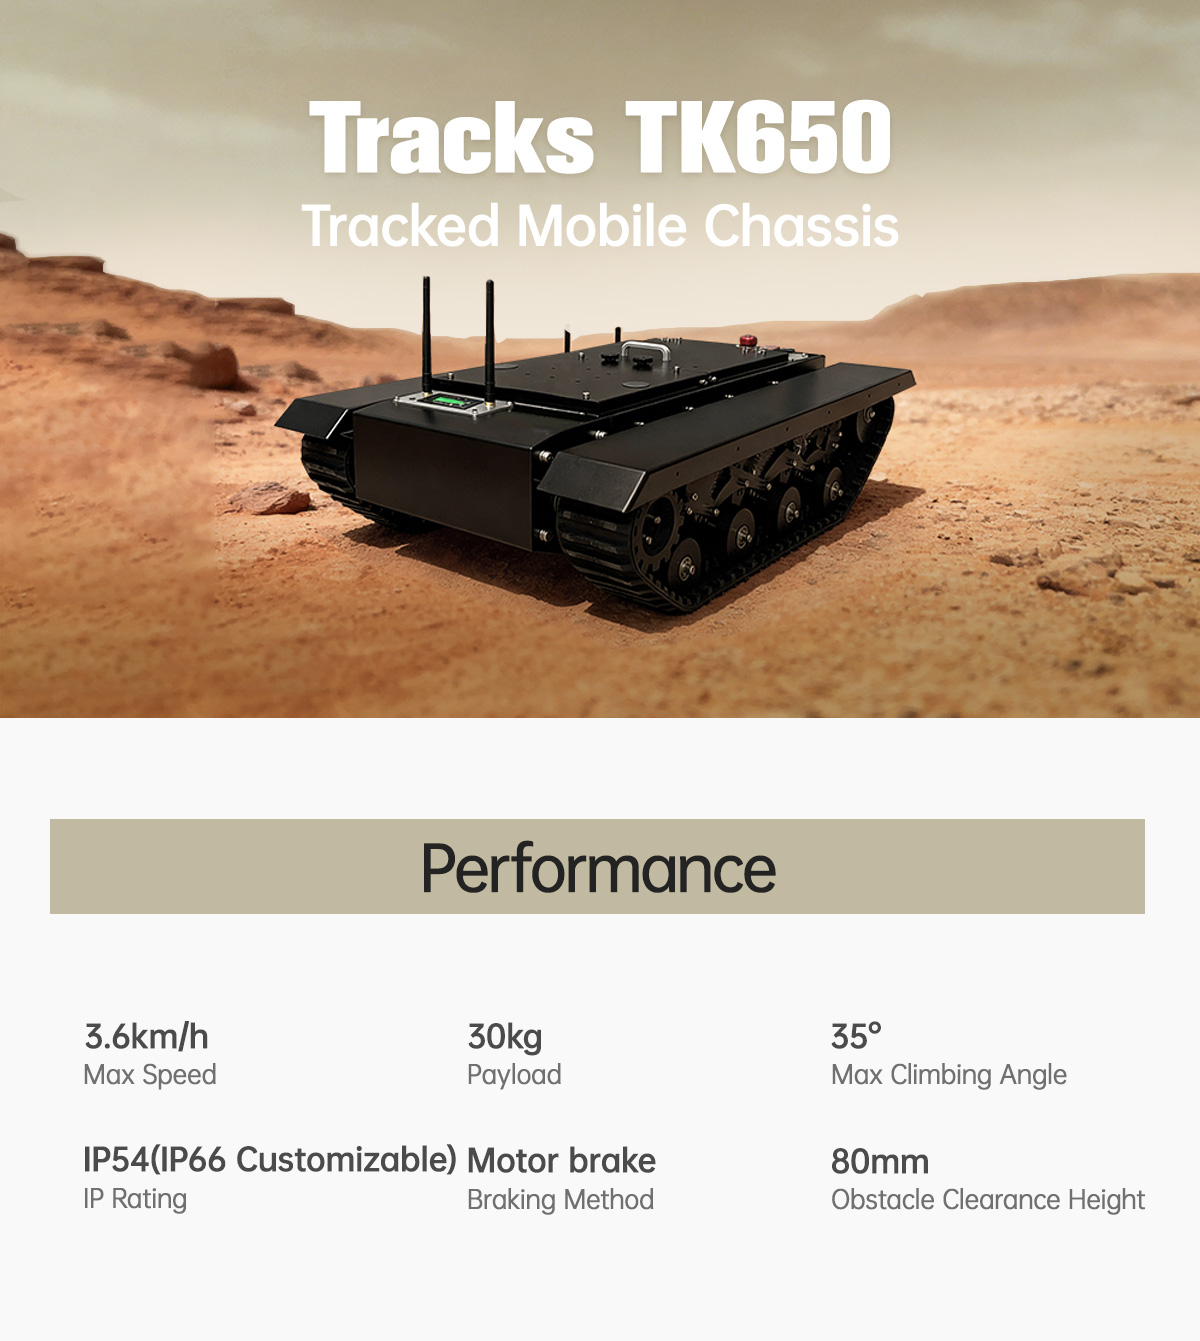
Spécifications du châssis mobile chenillé léger et polyvalent TK650 pour véhicules terrestres sans pilote (UGV)
| Paramètres du châssis | ||
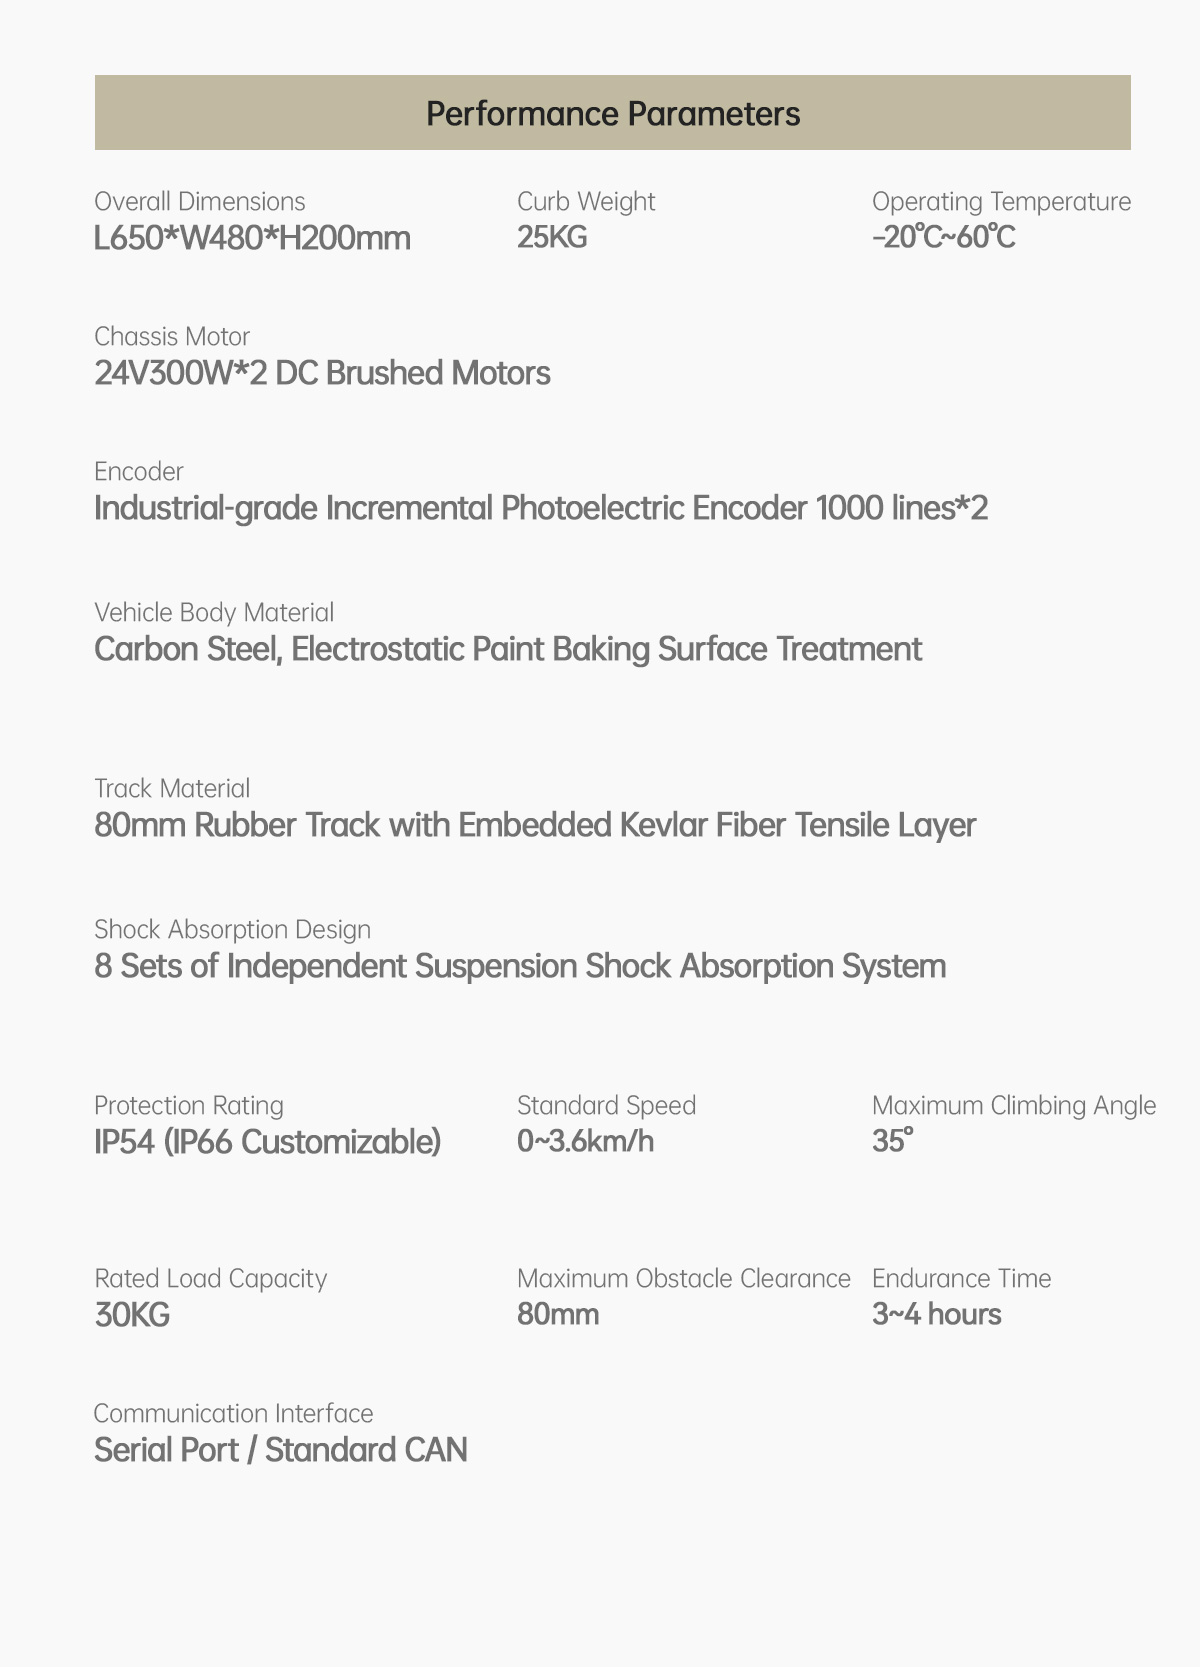
| Dimension (L x l x H) | 650*480*200 mm | |
| Poids net | 25 kg | |
| Charge maximale | 30 kg | |
| Vitesse | 0-3,6 km/h (réglable) | |
| Moteurs | Moteurs CC sans balais 48 V 300 W x 2 | |
| Encodeur | Encodeur photoélectrique incrémental de qualité industrielle 1000 lignes*2 | |
| Matériau de la carrosserie du véhicule | Acier au carbone, traitement de surface par cuisson électrostatique de peinture | |
| Matériel de piste | Chenille en caoutchouc de 80 mm de large avec couche de traction en fibre de Kevlar intégrée | |
| Structure d'absorption des chocs | 8 jeux d'amortisseurs de suspension indépendants | |
| Angle d'ascension maximal | 35° | |
| Hauteur de dégagement d'obstacle | 8 cm | |
| Largeur de dégagement de la tranchée | / | |
| Profondeur de gué | / | |
| Endurance | 3 à 4 heures | |
| Indice de protection IP | IP54 (possibilité de personnaliser l'IP66) | |
| Environnement opérationnel | -20℃~60℃ | |
| Système de contrôle | ||
| Télécommande | Fréquence | 2,4 GHz |
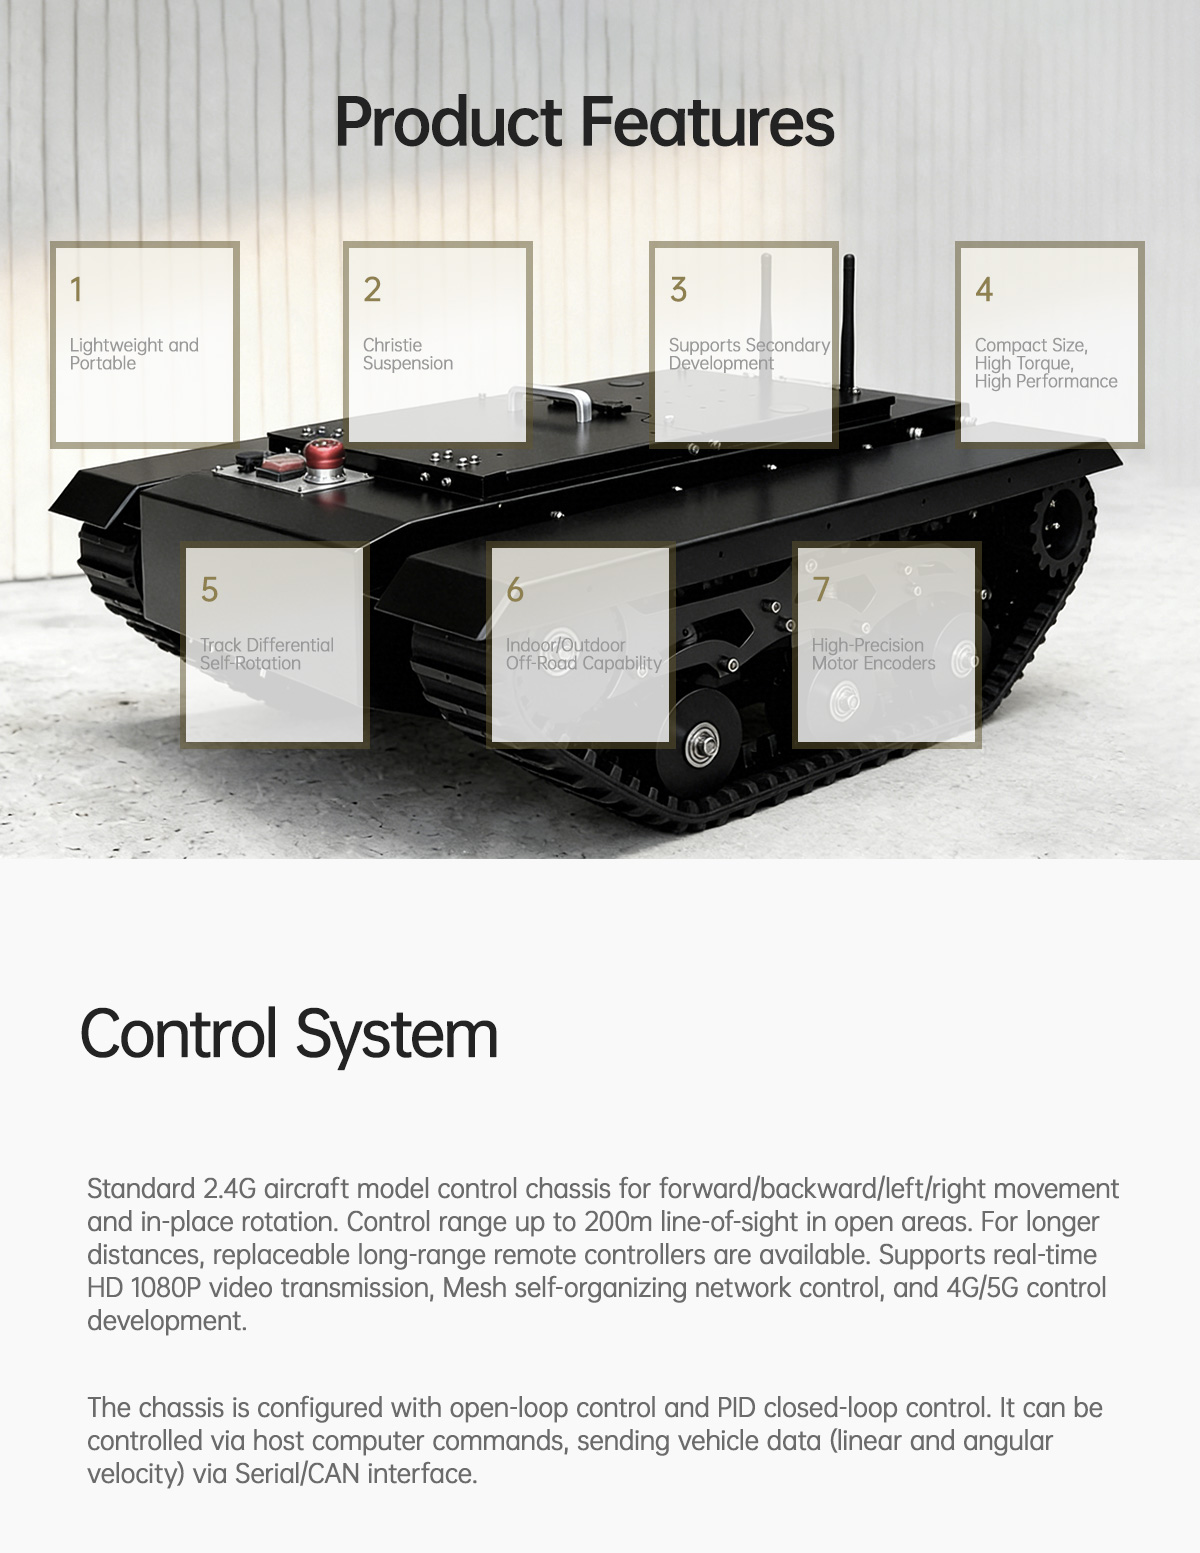
| Contrôle des mouvements | Mouvements avant/arrière/gauche/droite et rotation sur place | |
| Distance de contrôle | Données LOS 200m | |
| Carte mère | Contrôler | Régulation en boucle ouverte et régulation PID en boucle fermée. Prend en charge les commandes de l'ordinateur hôte, en envoyant les données du véhicule (vitesse linéaire et angulaire). |
| Interface | Port série, CAN (protocole ouvert) | |
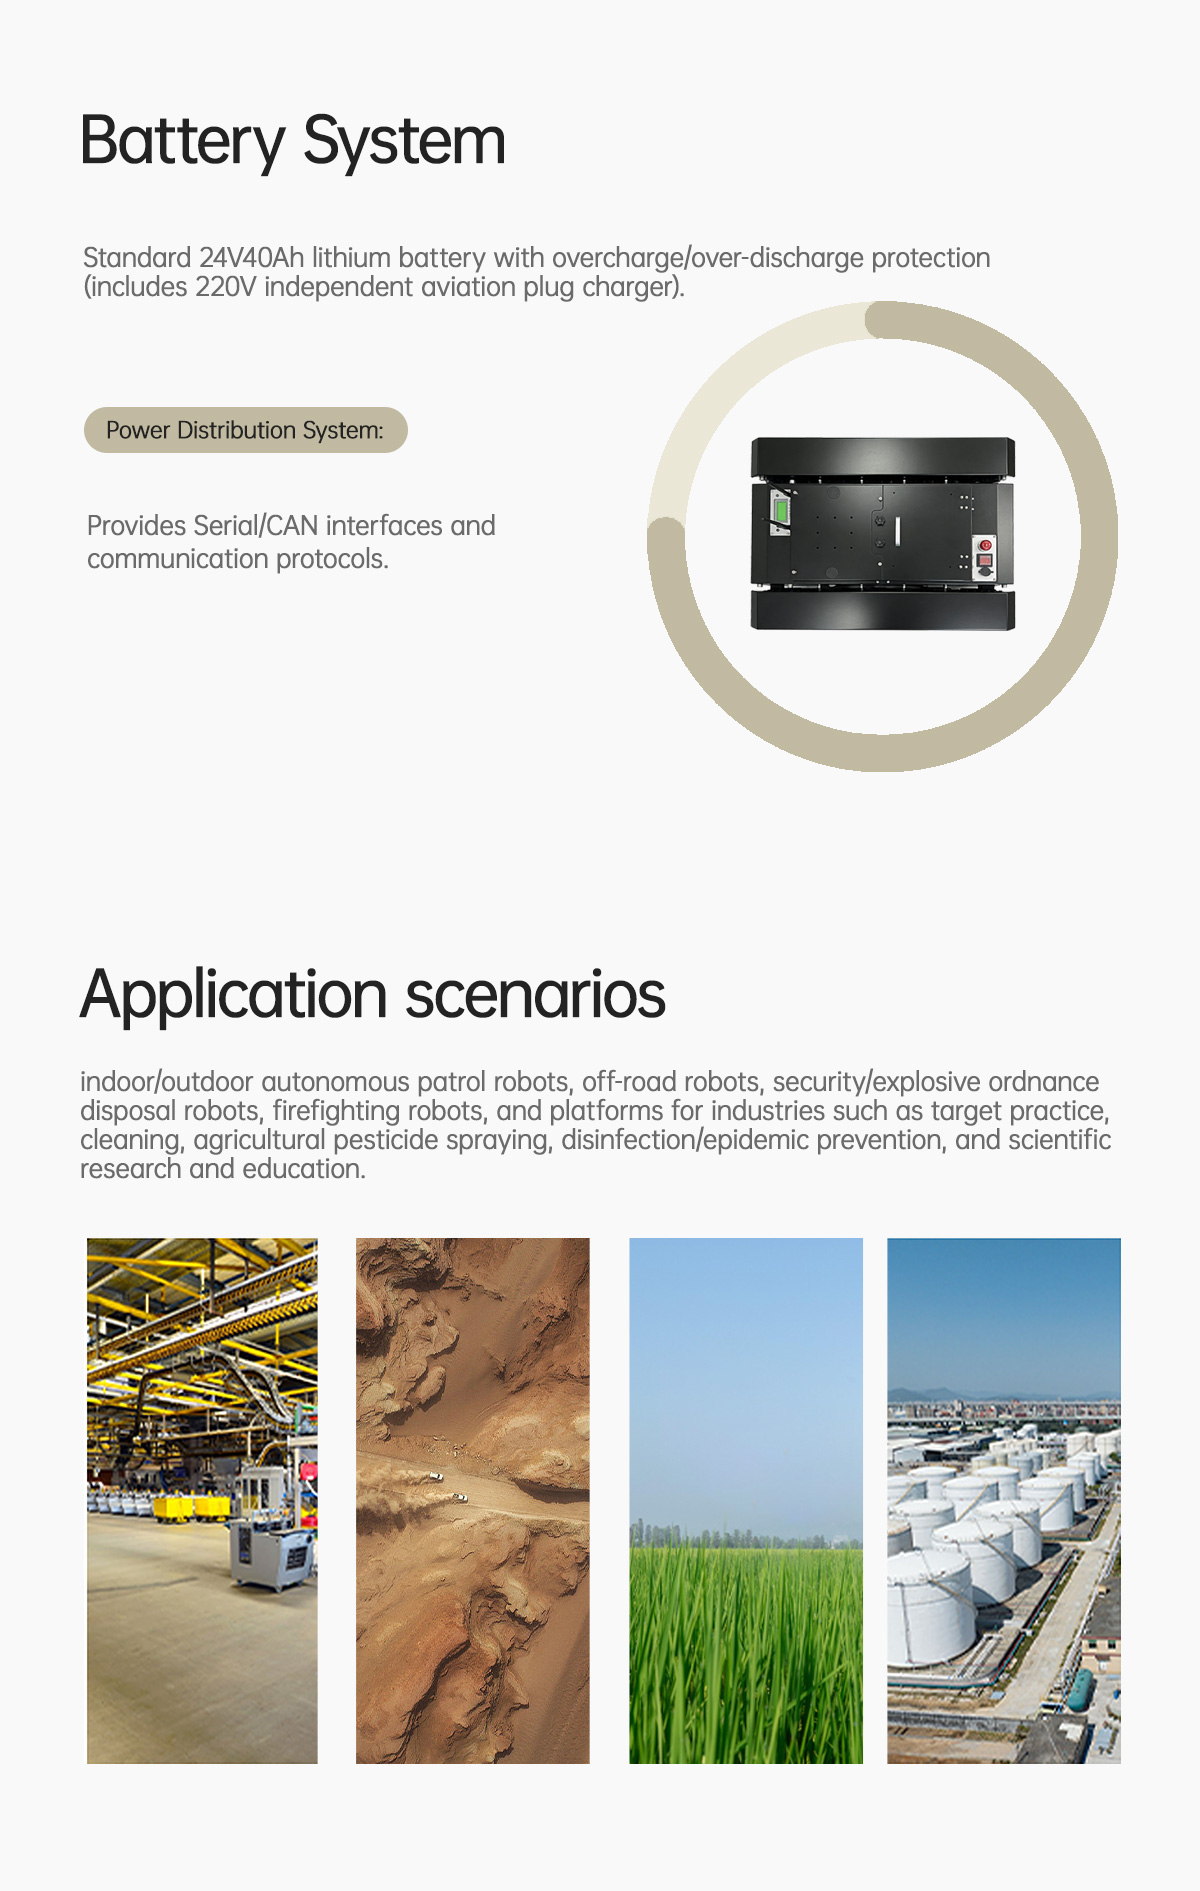
| Développement secondaire | Fournit des interfaces série/CAN et des protocoles de communication. | |
| Système d'alimentation | ||
| Batterie | Batterie au lithium 48 V 40 Ah | |
| Système de distribution d'énergie | Connecteurs de réserve 48V10A, 24V3A, 12V3A | |
| Méthode de facturation | Chargeur indépendant pour prise aviation 220 V CA | |
Pour plus de détails, veuillez consulter la page UGV Tracks TK650 Châssis mobile chenillé léger à usage général
-
Présentation du produit
-
Spécification
Spécifications du châssis mobile chenillé léger et polyvalent TK650 pour véhicules terrestres sans pilote (UGV)
| Paramètres du châssis | ||
| Dimension (L x l x H) | 650*480*200 mm | |
| Poids net | 25 kg | |
| Charge maximale | 30 kg | |
| Vitesse | 0-3,6 km/h (réglable) | |
| Moteurs | Moteurs CC sans balais 48 V 300 W x 2 | |
| Encodeur | Encodeur photoélectrique incrémental de qualité industrielle 1000 lignes*2 | |
| Matériau de la carrosserie du véhicule | Acier au carbone, traitement de surface par cuisson électrostatique de peinture | |
| Matériel de piste | Chenille en caoutchouc de 80 mm de large avec couche de traction en fibre de Kevlar intégrée | |
| Structure d'absorption des chocs | 8 jeux d'amortisseurs de suspension indépendants | |
| Angle d'ascension maximal | 35° | |
| Hauteur de dégagement d'obstacle | 8 cm | |
| Largeur de dégagement de la tranchée | / | |
| Profondeur de gué | / | |
| Endurance | 3 à 4 heures | |
| Indice de protection IP | IP54 (possibilité de personnaliser l'IP66) | |
| Environnement opérationnel | -20℃~60℃ | |
| Système de contrôle | ||
| Télécommande | Fréquence | 2,4 GHz |
| Contrôle des mouvements | Mouvements avant/arrière/gauche/droite et rotation sur place | |
| Distance de contrôle | Données LOS 200m | |
| Carte mère | Contrôler | Régulation en boucle ouverte et régulation PID en boucle fermée. Prend en charge les commandes de l'ordinateur hôte, en envoyant les données du véhicule (vitesse linéaire et angulaire). |
| Interface | Port série, CAN (protocole ouvert) | |
| Développement secondaire | Fournit des interfaces série/CAN et des protocoles de communication. | |
| Système d'alimentation | ||
| Batterie | Batterie au lithium 48 V 40 Ah | |
| Système de distribution d'énergie | Connecteurs de réserve 48V10A, 24V3A, 12V3A | |
| Méthode de facturation | Chargeur indépendant pour prise aviation 220 V CA | |
Pour plus de détails, veuillez consulter la page UGV Tracks TK650 Châssis mobile chenillé léger à usage général