
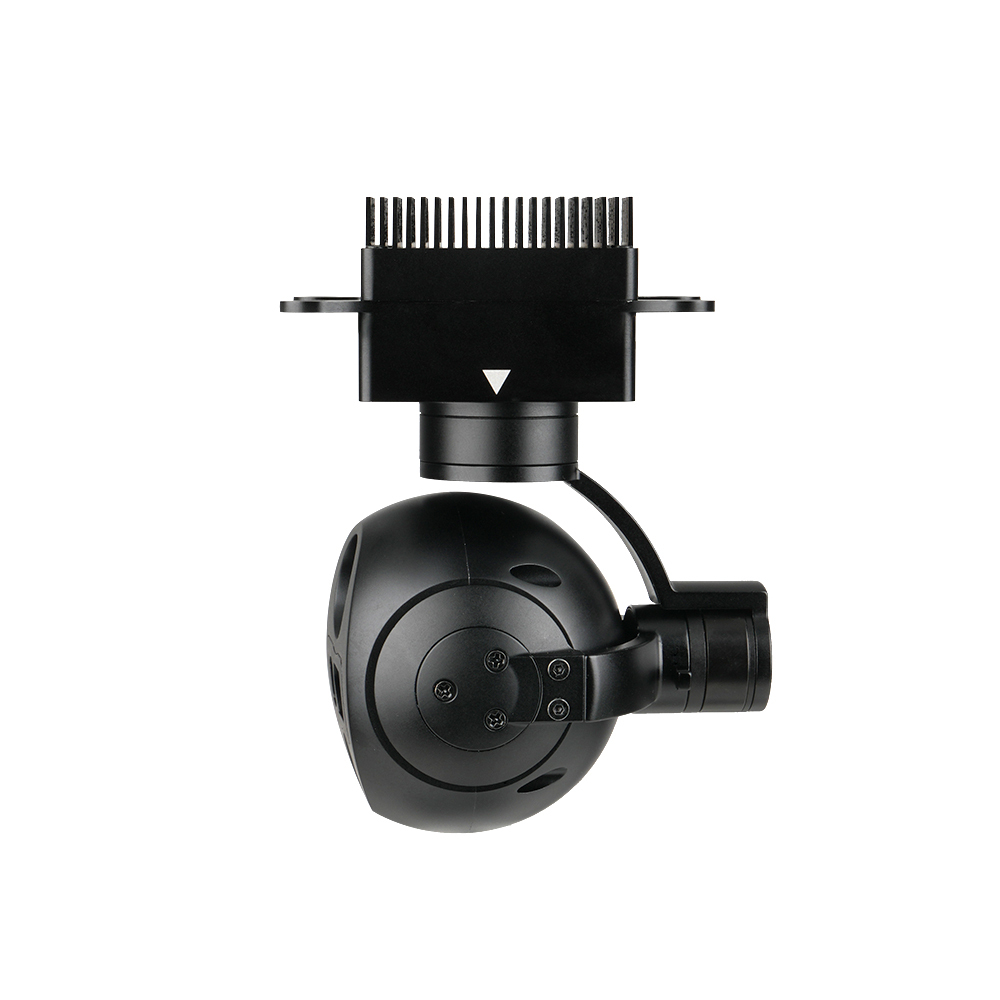
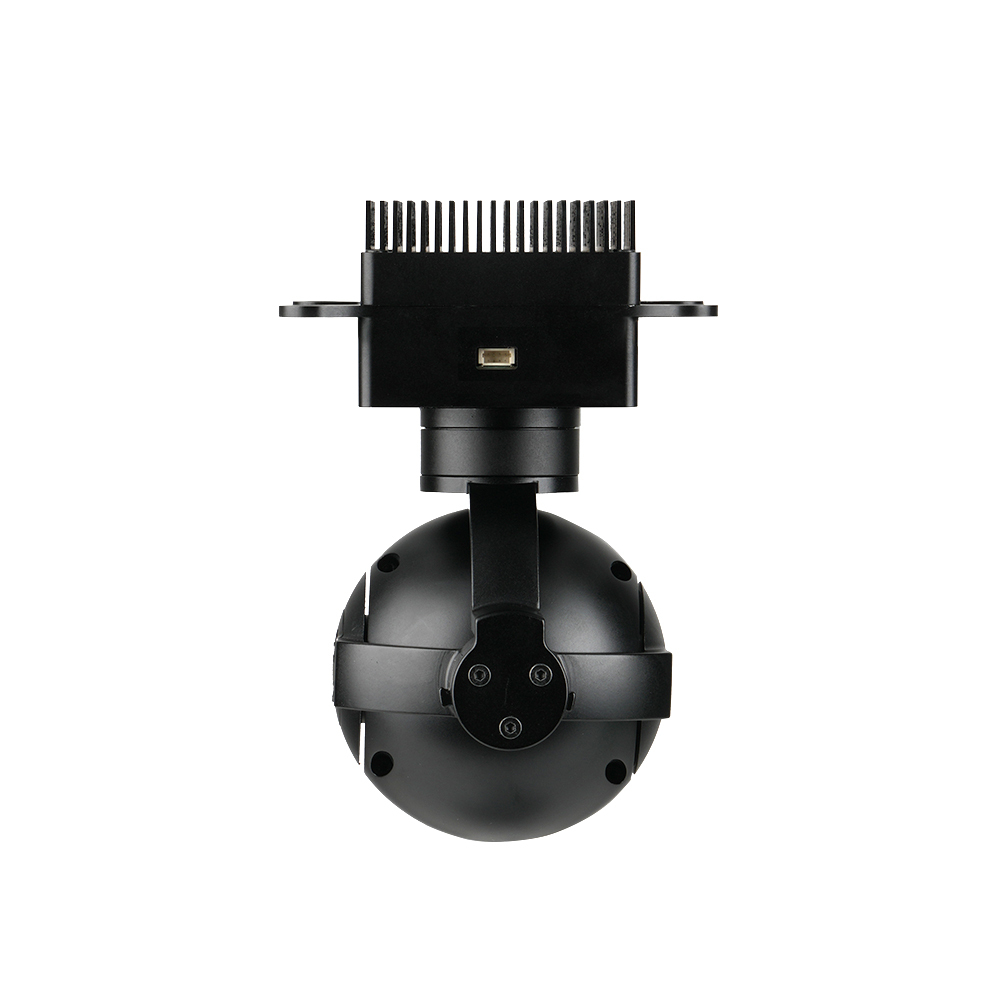
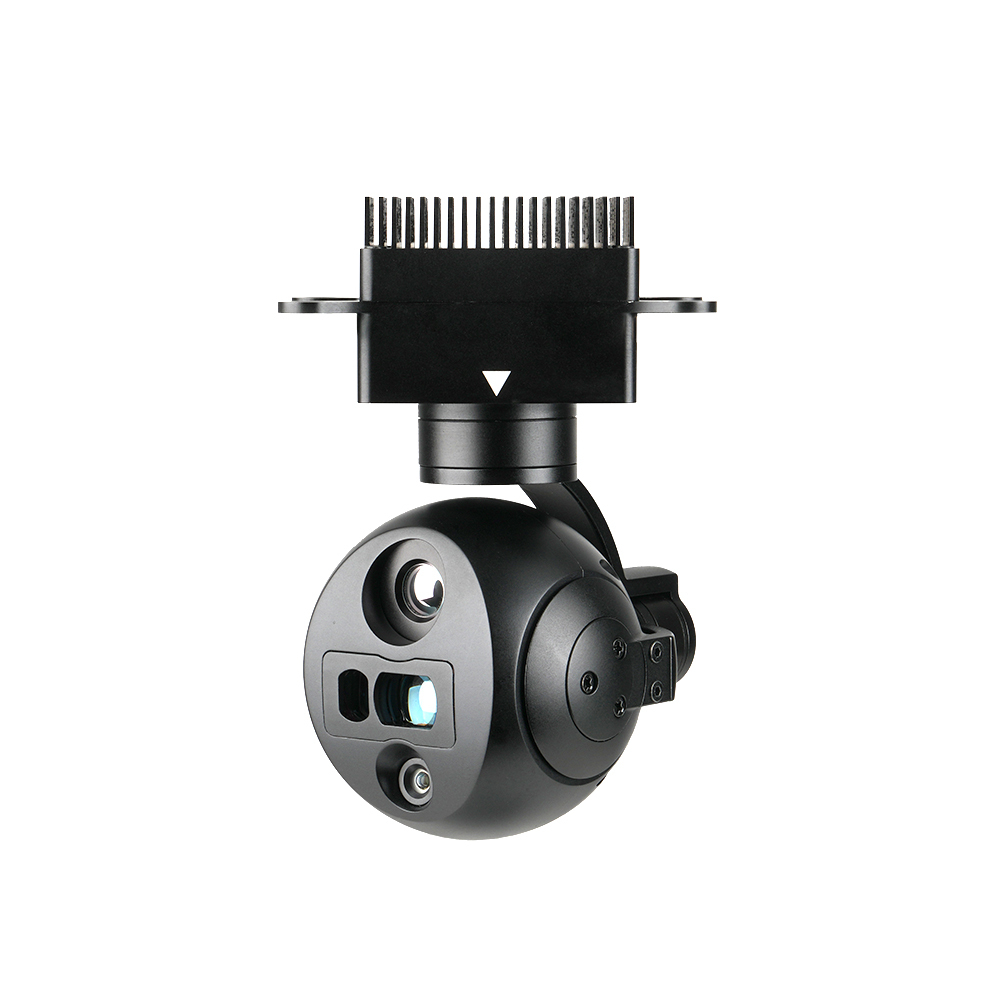
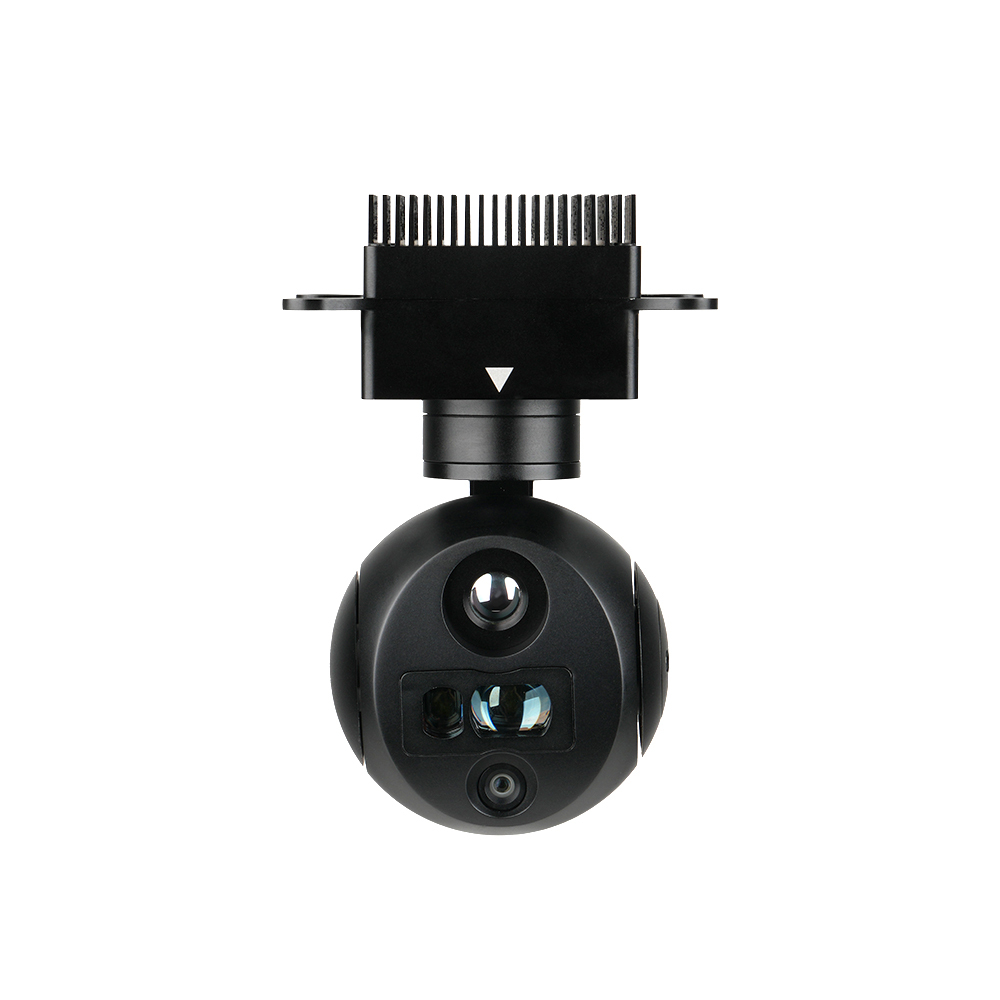
Introduzione al prodotto
Specificazione
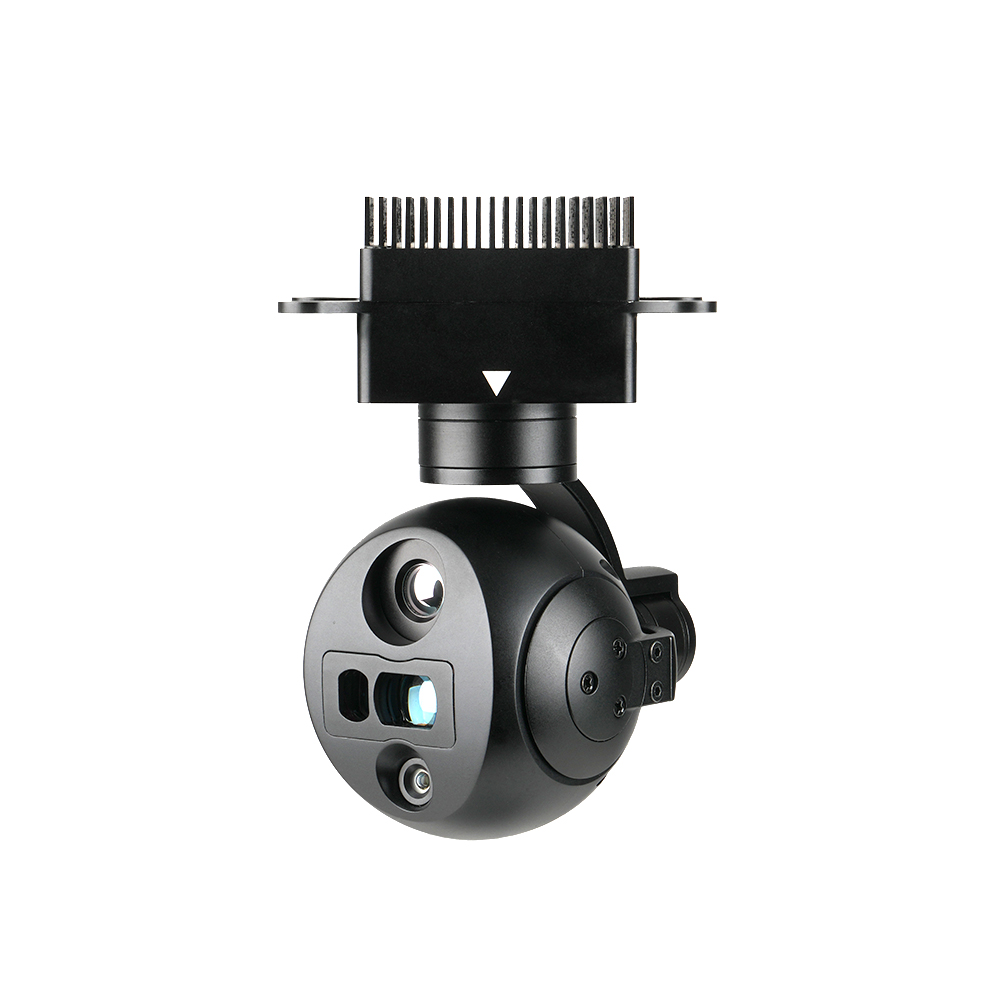
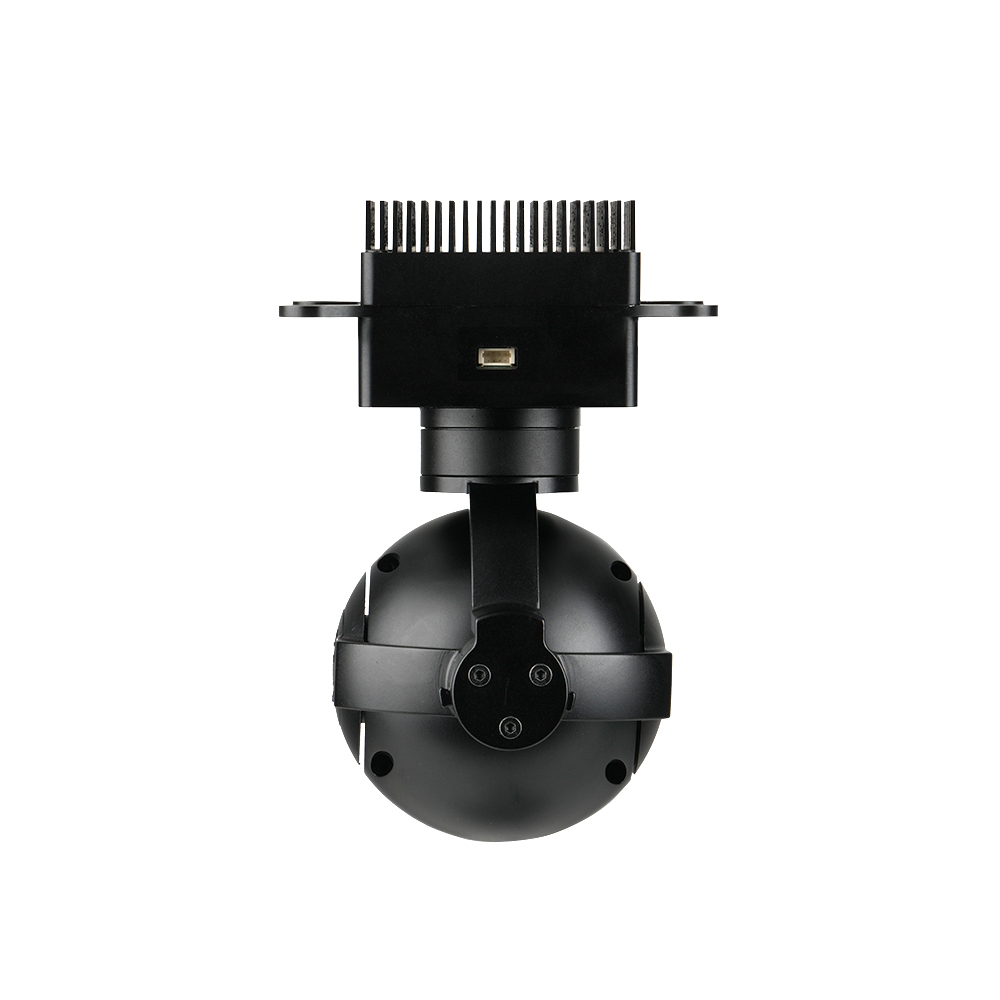
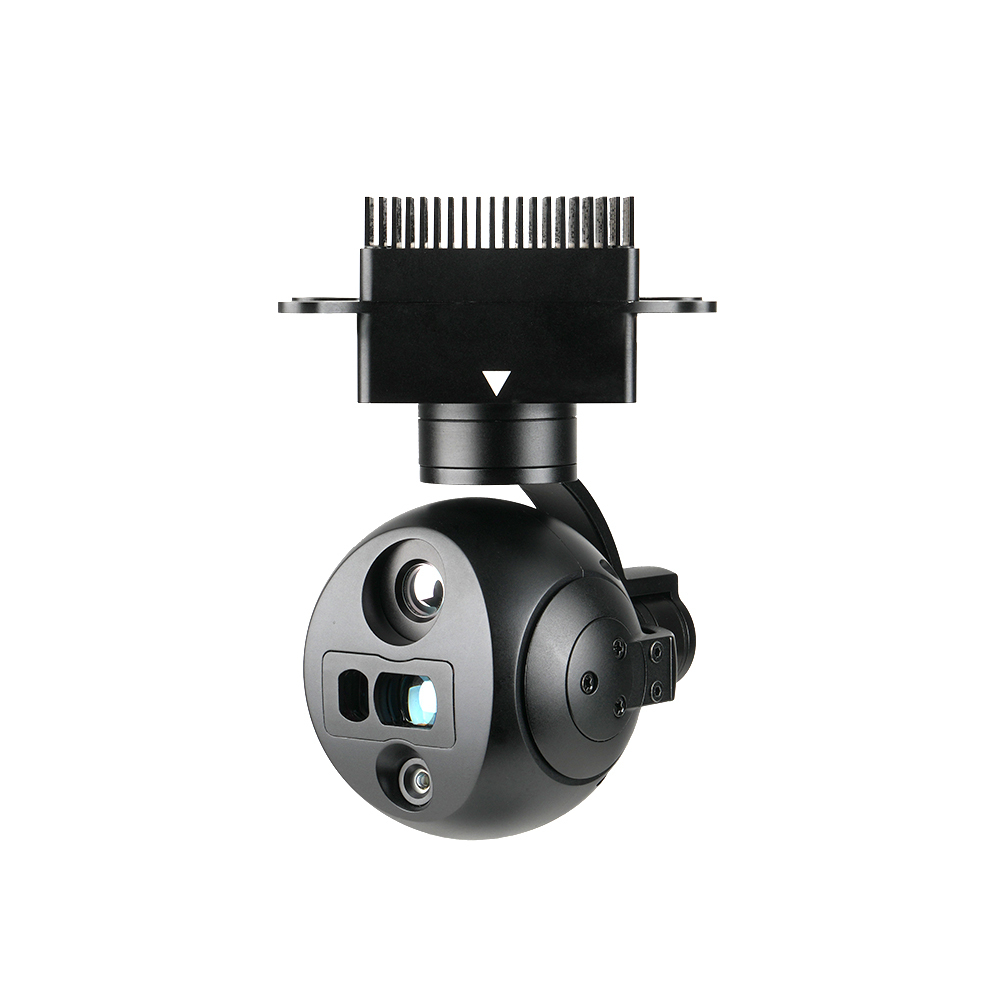
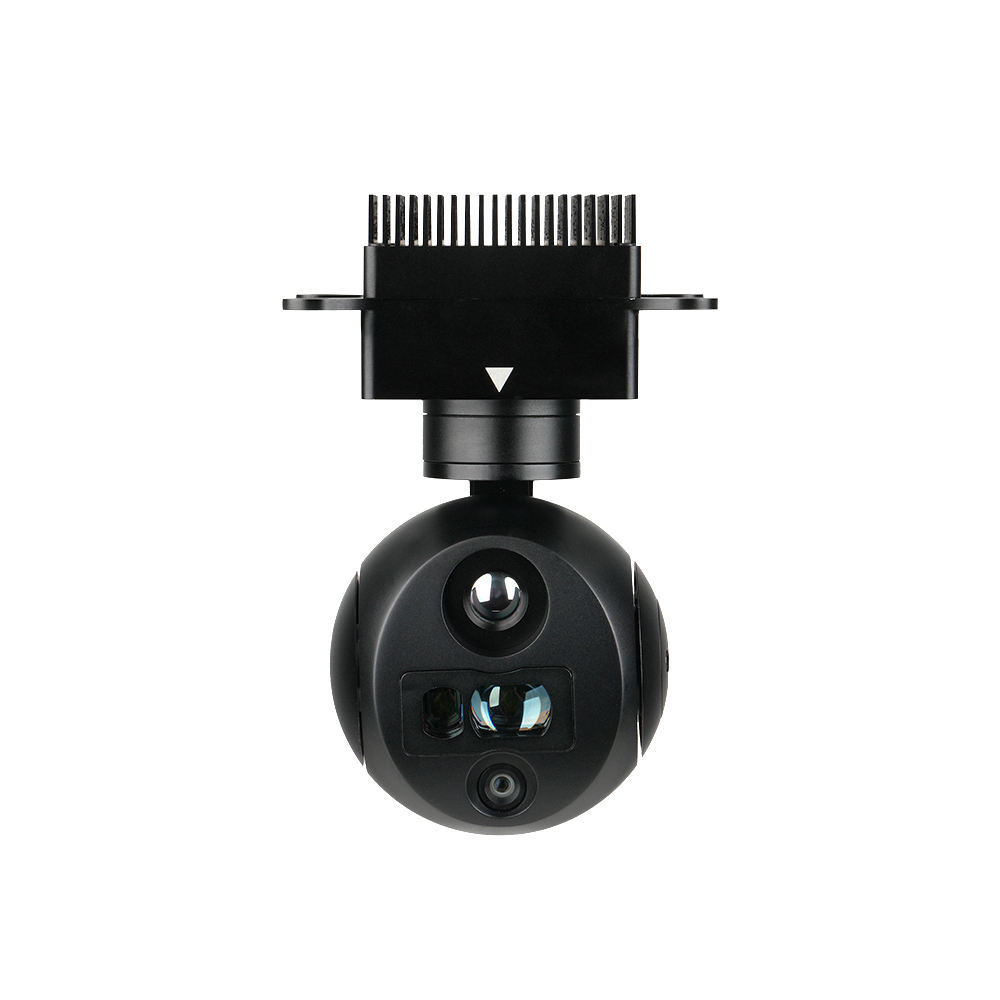
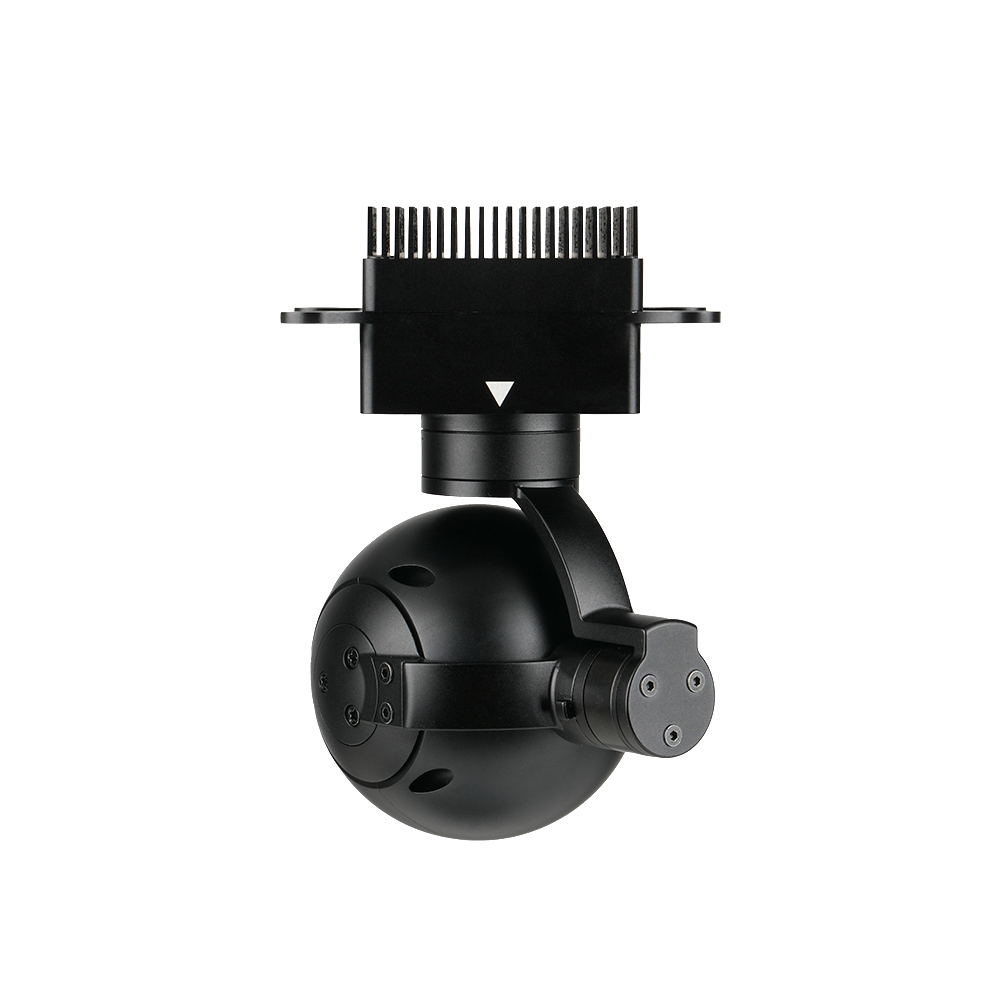
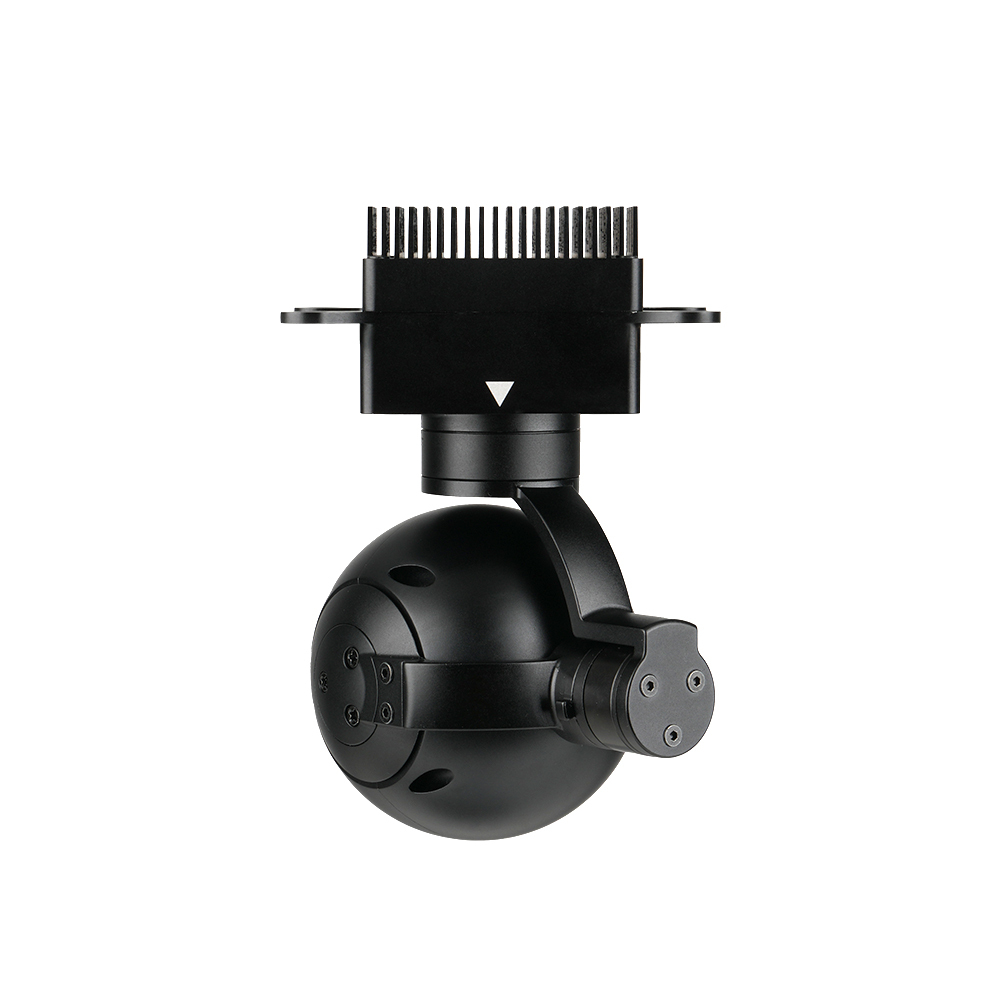
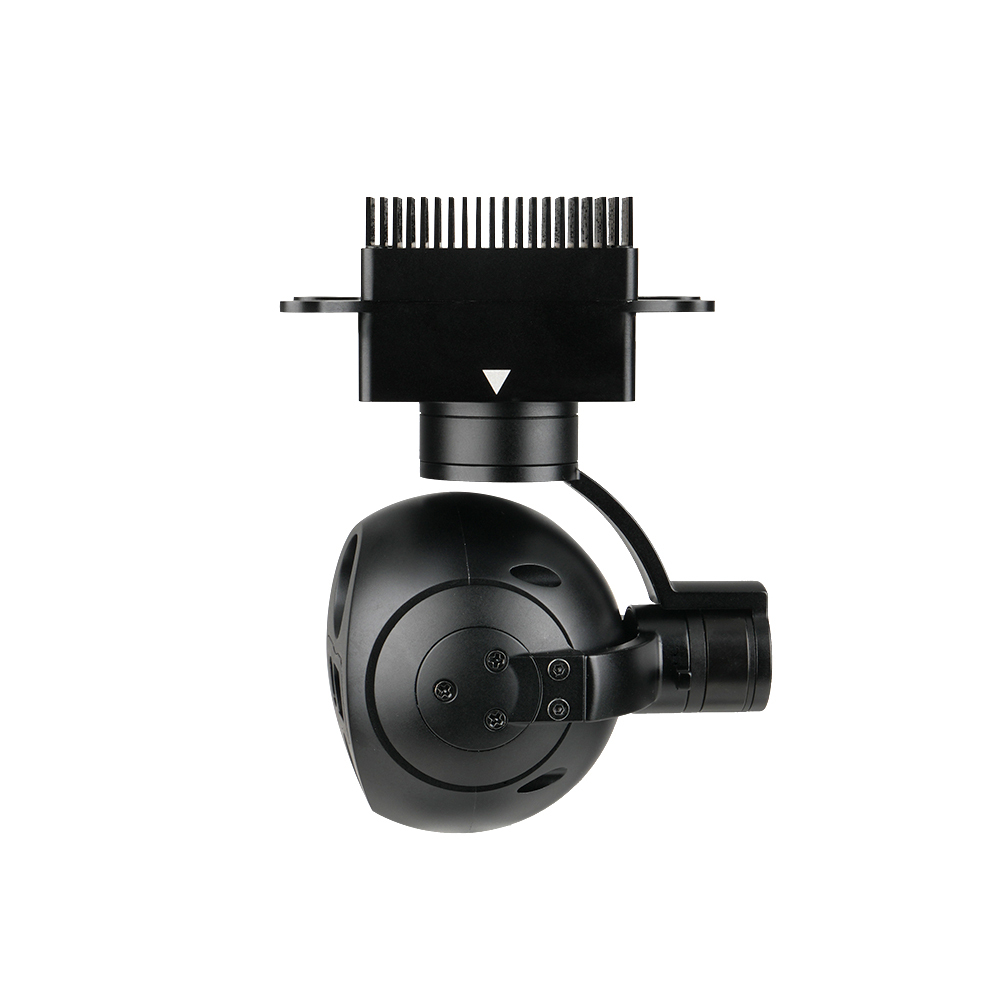
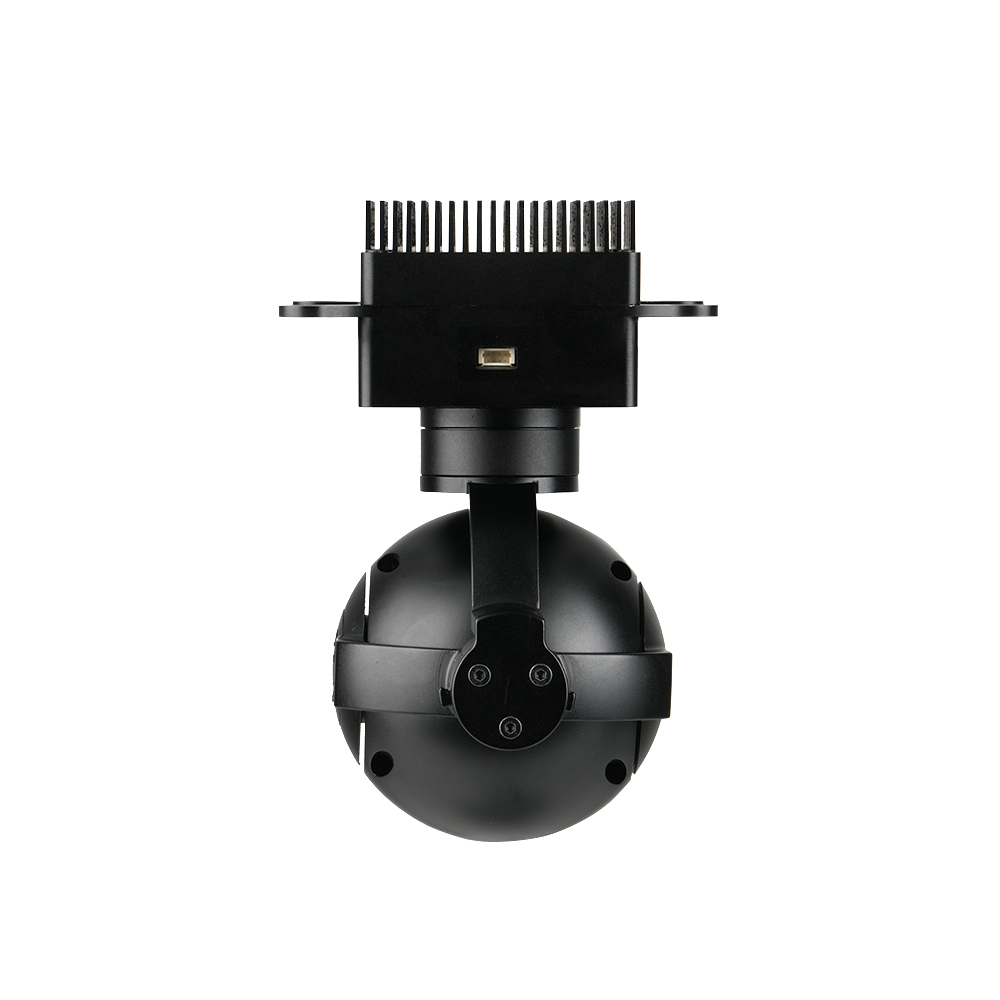
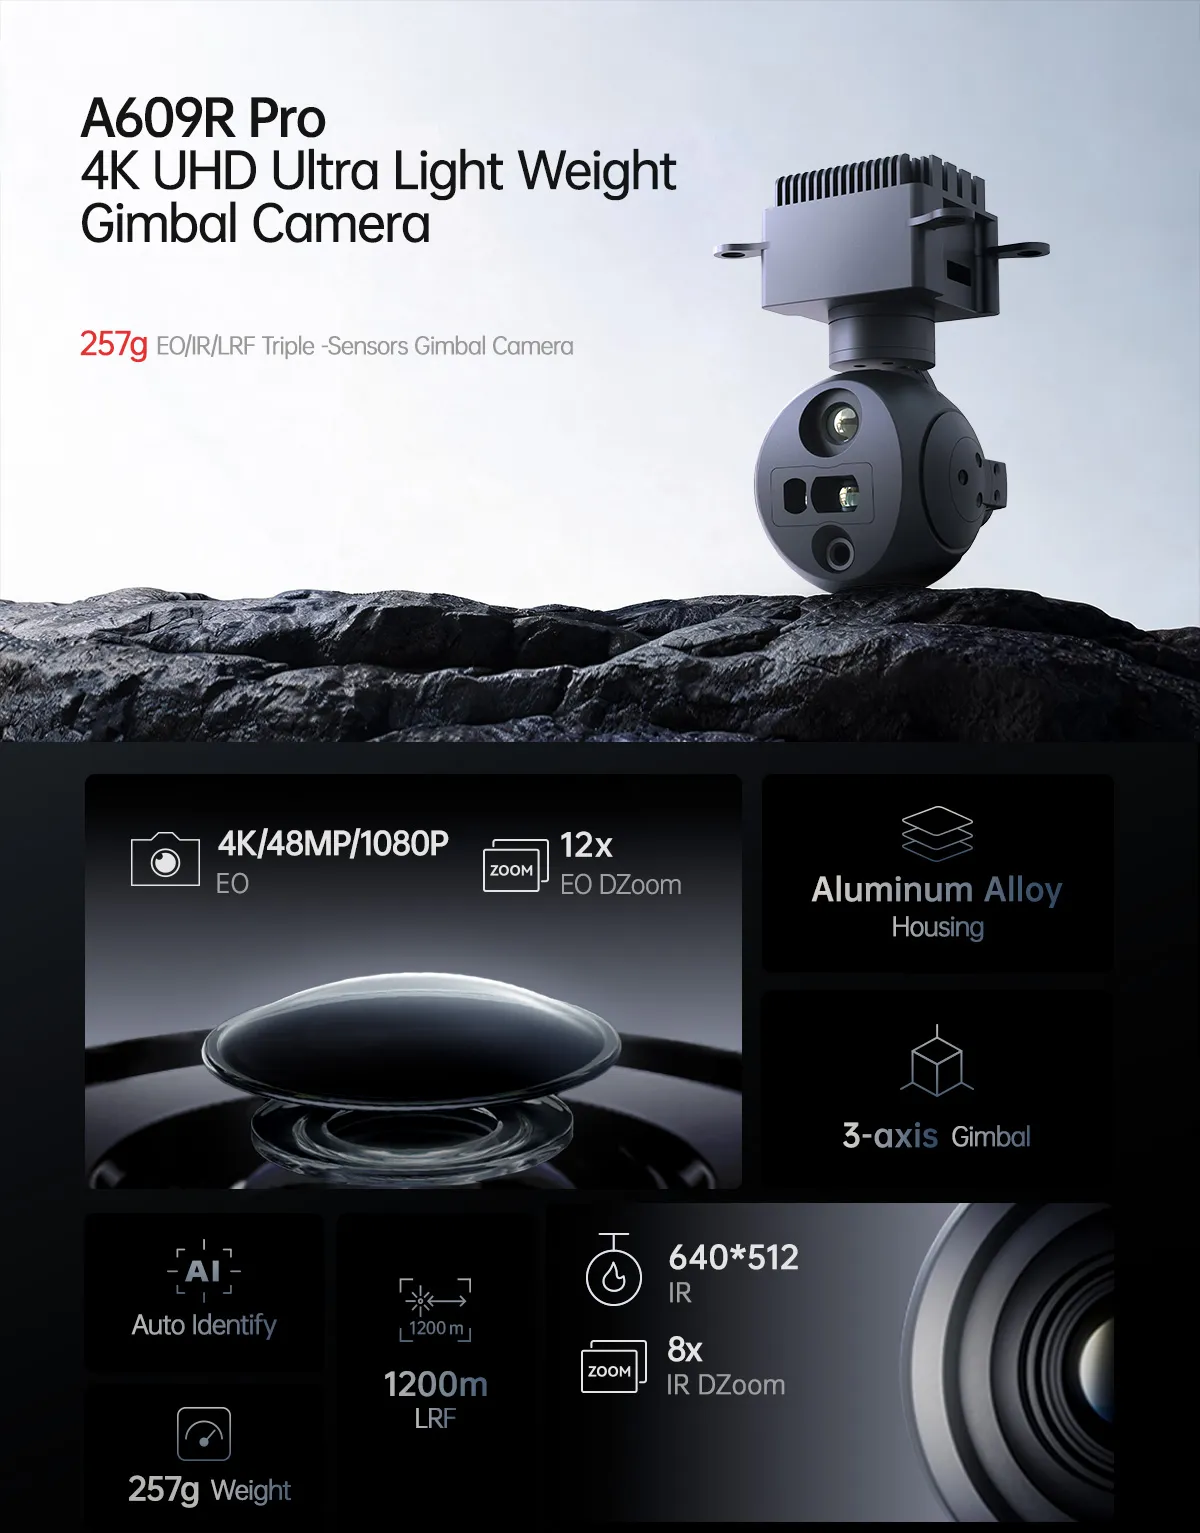
Specifiche della mini fotocamera A609R PRO da 48 MP grandangolare con EO+IR e AI per il tracciamento degli oggetti:
| Parametri finali | |
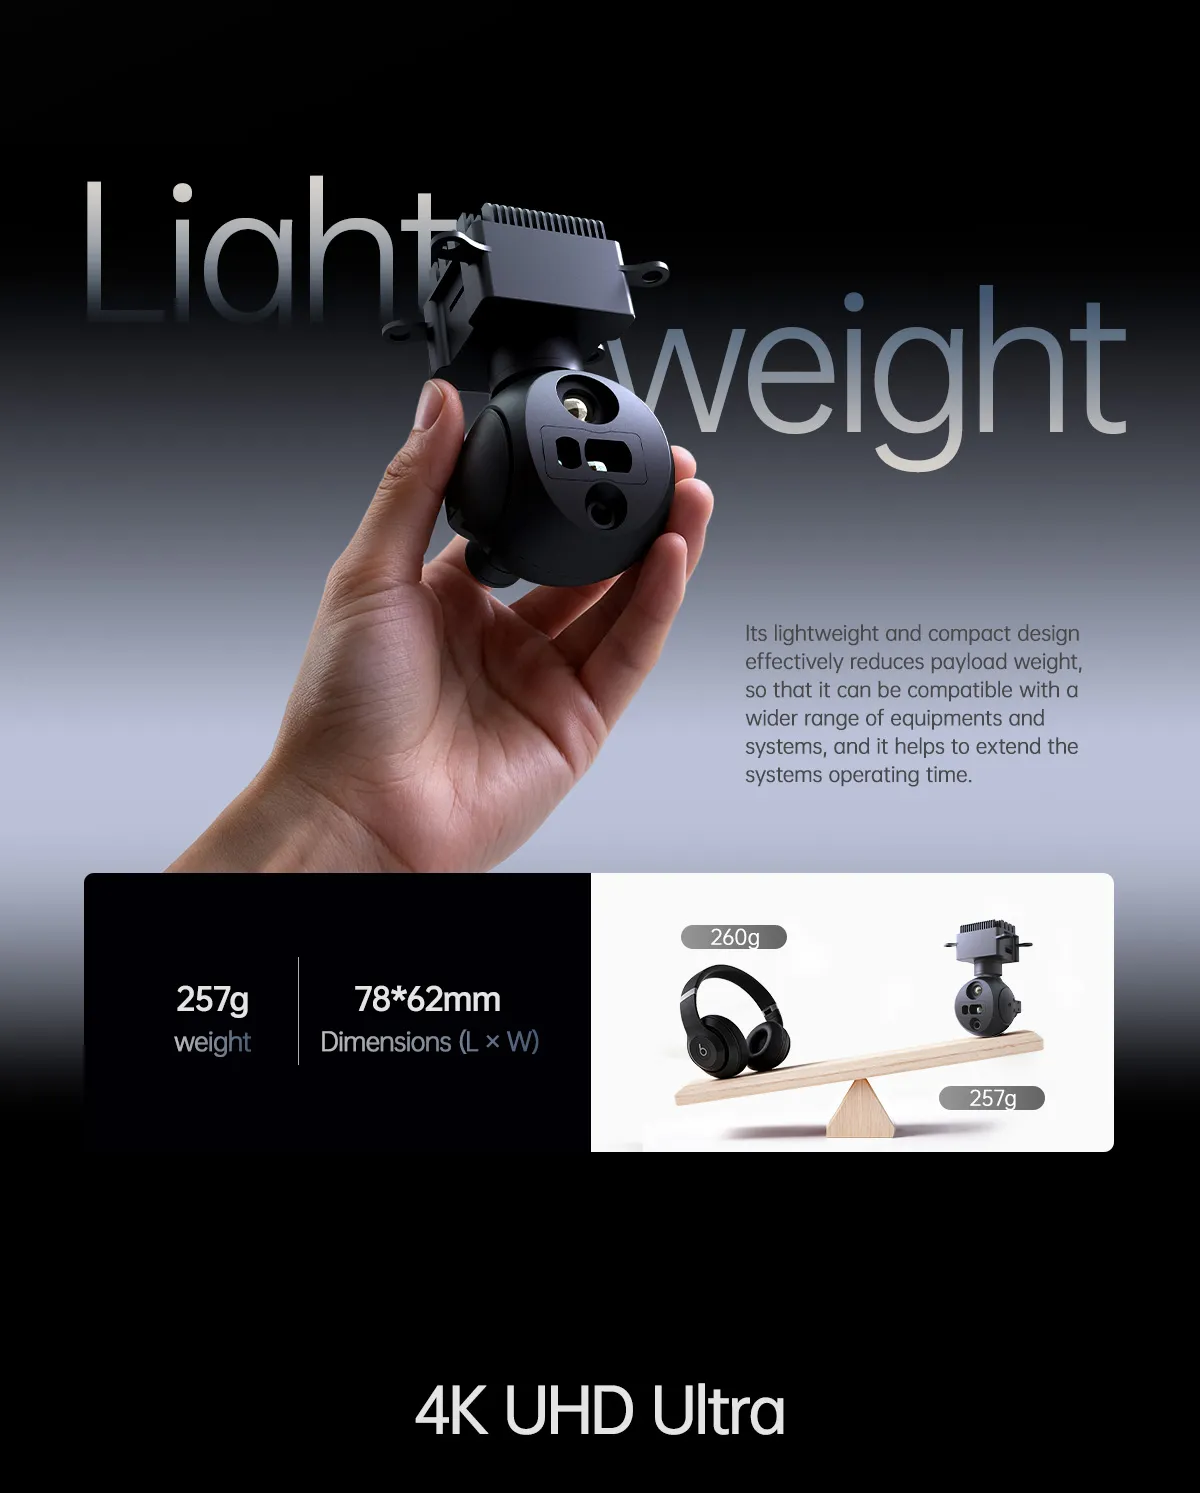
| Peso del prodotto | 257 g |
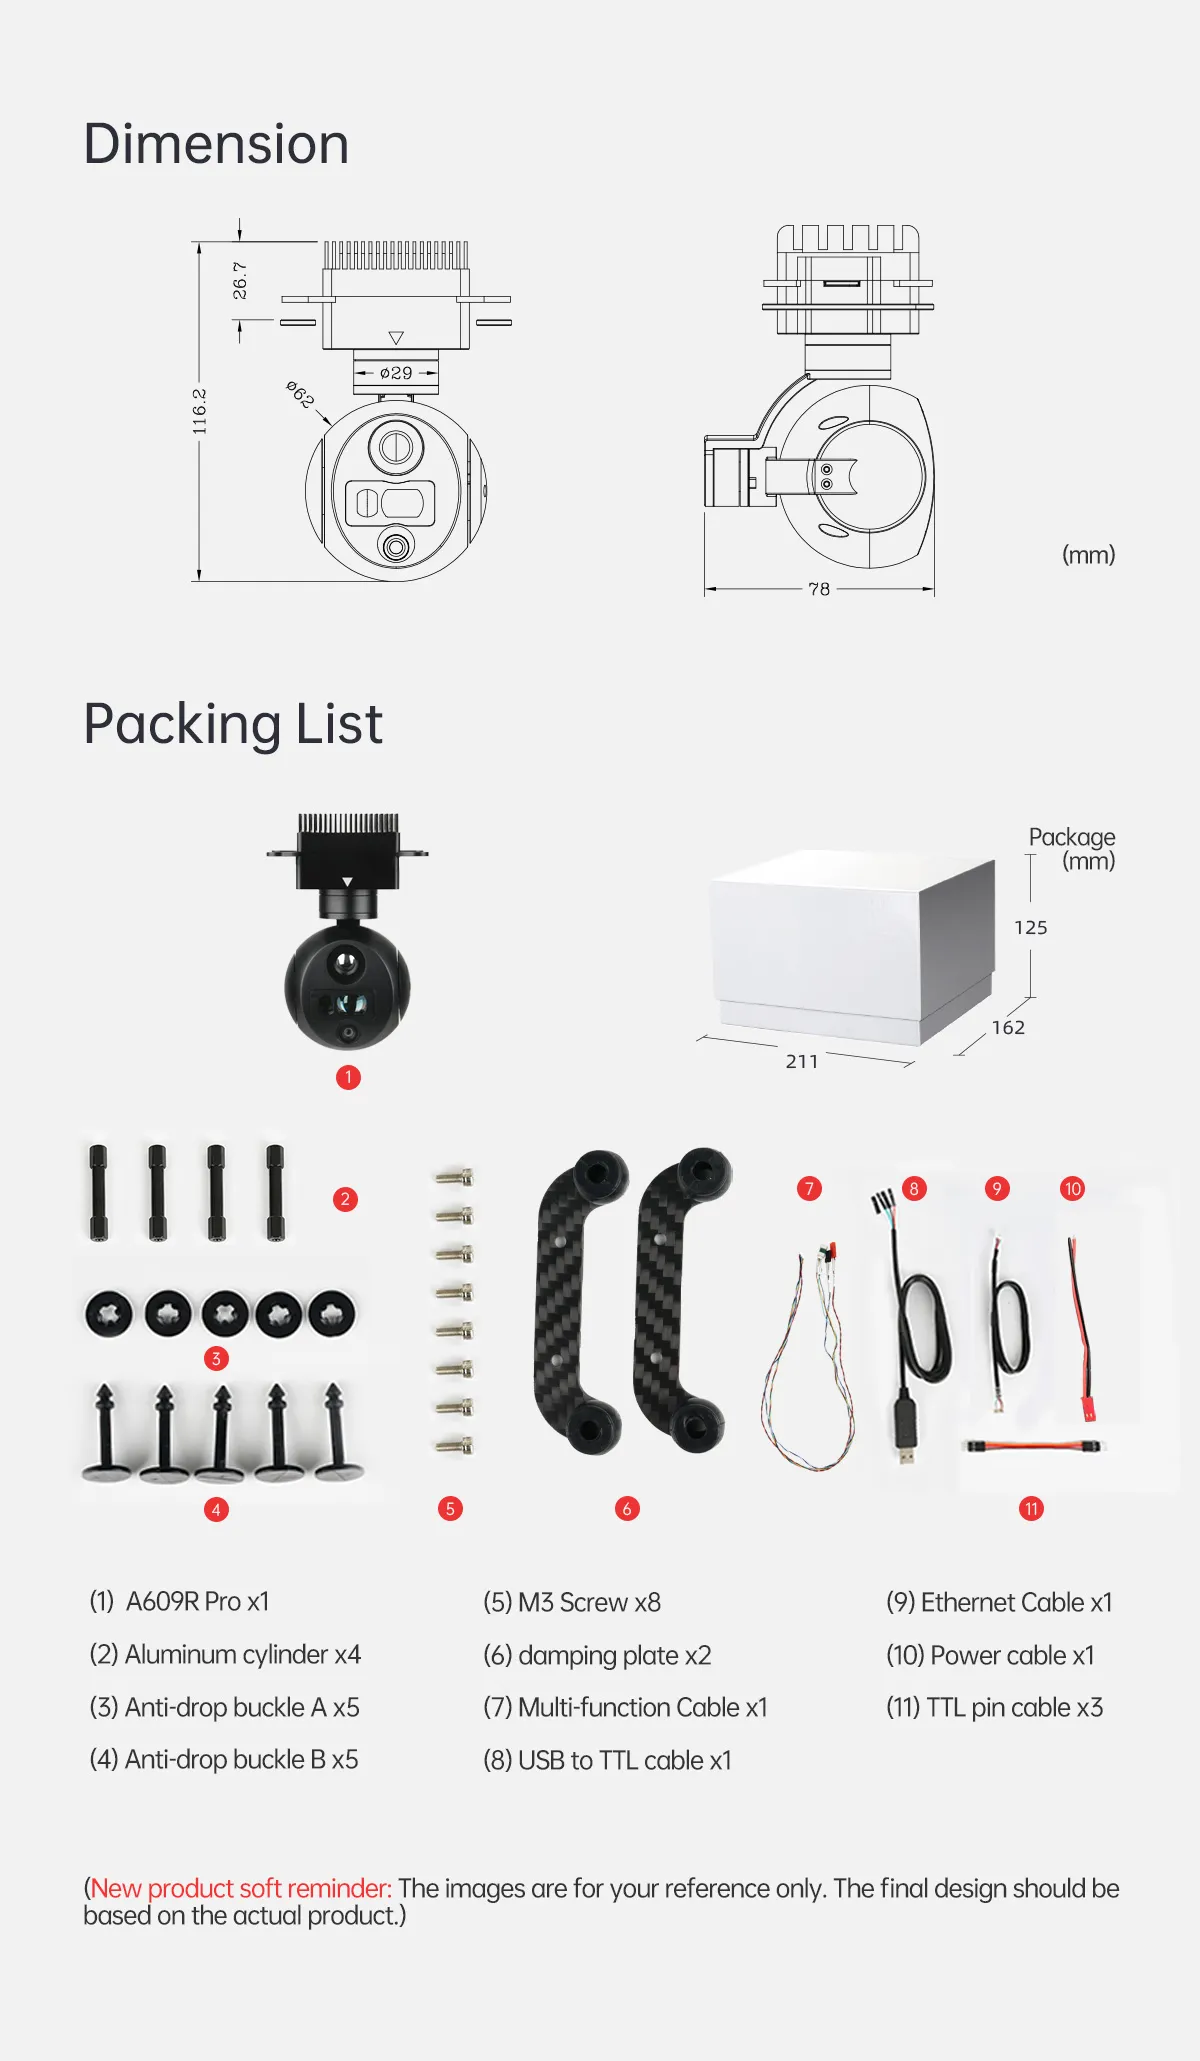
| Dimensioni del prodotto | 78*62*106,6 mm |
| Tensione di ingresso | 14,8 V~25,2 V |
| Corrente dinamica | 1250~1650mA a 16V |
| Energia | La potenza media è di 20 W, la potenza di picco è di 26,4 W. |
| Uscita video | Ethernet: IP (RTSP/UDP 4K/1080p/720p@30fps H264/H265) |
| Grado di protezione | IP4X |
| temperatura ambiente di funzionamento | -20℃ ~ +50℃ |
| Magazzinaggio | Capacità di archiviazione fino a 256 GB, velocità di lettura/scrittura superiori alla Classe 10 |
| Formato di memorizzazione delle immagini su schede TF | JPG (la luce visibile supporta 4K/48M, selezionabile in base alla modalità, immagine termica 640x512) |
| MP4 (la luce visibile supporta 4K/1080P/720P, l'immagine termica 640x512) | |
| Metodi di controllo | S.BUS o TTL (uno dei due, l'impostazione predefinita è TTL) / TCP / UDP |
| Specifiche del gimbal | |
| intervallo di angoli di progettazione strutturale | Angolo di beccheggio: -65° (su) ~ 135° (giù), angolo di rollio: ±50°, angolo di imbardata: ±150° |
| Il software limita la gamma degli angoli | Angolo di beccheggio: -45°~125°, angolo di imbardata: ±140° |
| Oscillazione angolare | Angolo di beccheggio/rollio/imbardata: ±0,02° |
| Ritorno al centro con un solo clic | √ |
| Specifiche della telecamera a luce visibile | |
| Sensori di immagine | CMOS da 1/2 pollice |
| Dimensioni della statua | 0,80 µm (H) × 0,80 µm (V); Dopo il binning 2x2, l'equivalente è 1,6 μm |
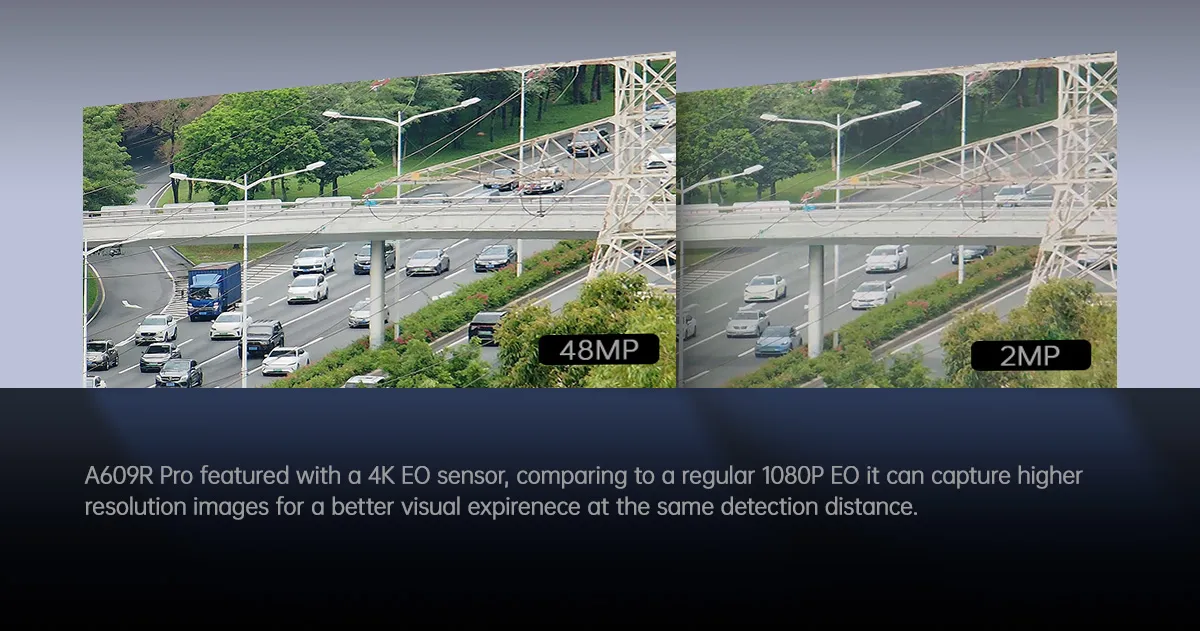
| Immagine principale | 48 MP (8000*6000) |
| EFL | 4,5 mm |
| Angolo di visuale FOV | Approssimativamente H 68,6°, V 42,0°, D 76,1° |
| parametri della termocamera | |
| lunghezza focale dell'obiettivo | 9 mm |
| Campo visivo orizzontale | 46,2° |
| Campo visivo verticale | 37,7° |
| Campo visivo diagonale | 57,3° |
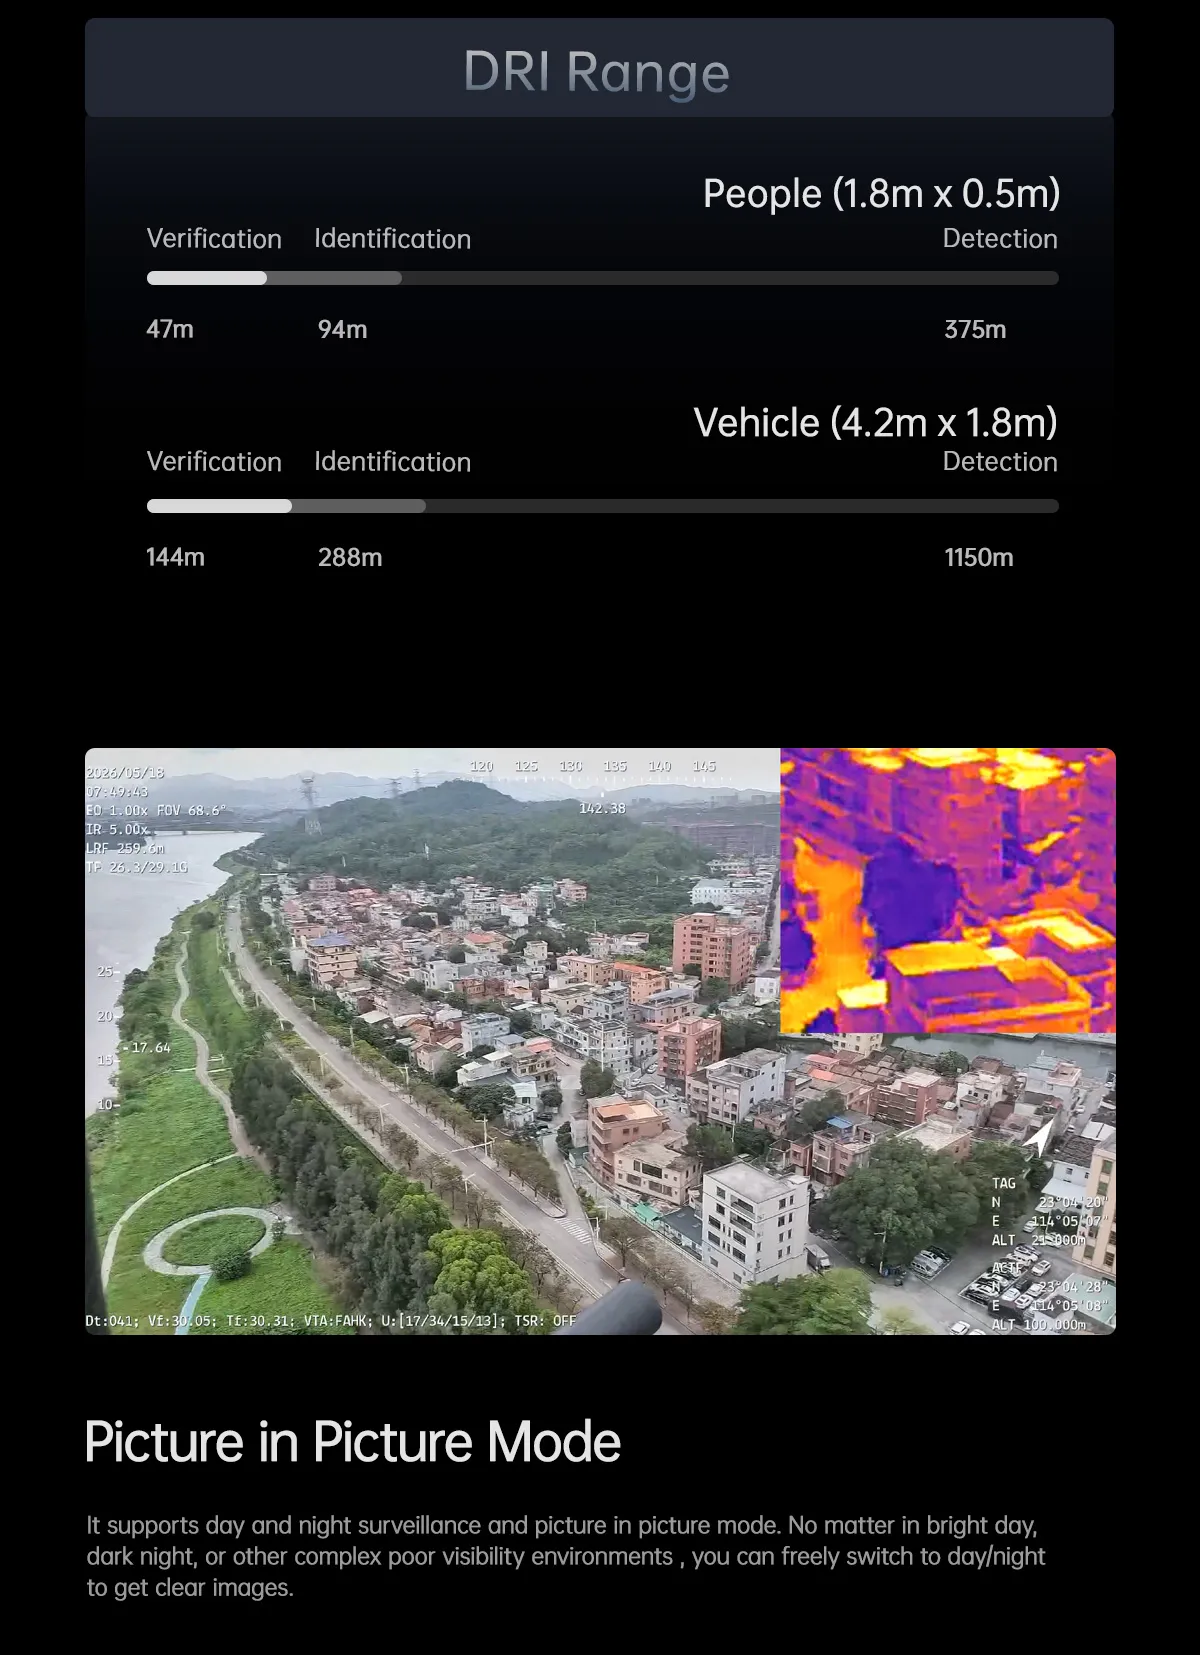
| Distanza di rilevamento (persona: 1,8 x 0,5 m) | 375 metri |
| Distanza di riconoscimento (persona: 1,8 x 0,5 m) | 94 metri |
| Distanza di verifica (persona: 1,8 x 0,5 m) | 47 metri |
| Distanza di rilevamento (Auto: 4,2 x 1,8 m) | 1150 metri |
| Distanza di riconoscimento (Auto: 4,2 x 1,8 m) | 288 metri |
| Distanza di verifica (Auto: 4,2 x 1,8 m) | 144 metri |
| Standard di lavoro | Onde lunghe non raffreddate (8μm~14μm) |
| Pixel del rilevatore | 640*512 |
| Dimensioni pixel | 12 μm |
| Zoom elettronico | 1x~8x |
| Metodo di messa a fuoco | Nessun riscaldamento, nessuna necessità di messa a fuoco |
| NETD (Sensibilità termica/differenza di temperatura equivalente al rumore) | ≤25mK(f /1.0 300K) |
| Campione di colore | calore bianco, calore nero, rosso ferro |
| Parametri di prestazione del monitoraggio | |
| Frequenza di aggiornamento della deviazione dei pixel | 30Hz |
| ritardo di uscita dei pixel | <30ms |
| Contrasto obiettivo minimo | 5% |
| Rapporto segnale-rumore minimo | 4 |
| Dimensione minima dell'obiettivo | 16*16 pixel |
| Dimensione massima del bersaglio | 256*256 pixel |
| Velocità di tracciamento | 48 pixel per fotogramma |
| Tempo di memoria target | 100 sessioni |
| Identificare i parametri di prestazione | |
| Tipo | Persone, veicoli |
| La quantità che può essere rilevata simultaneamente | ≥ 10 gol |
| Contrasto | ≥ 5% |
| Dimensione minima dell'obiettivo | 5×5 pixel |
| Probabilità di rilevamento del veicolo | ≥85% |
| tasso di falsi allarmi | ≤10% |
| parametri prestazionali della misurazione della distanza | |
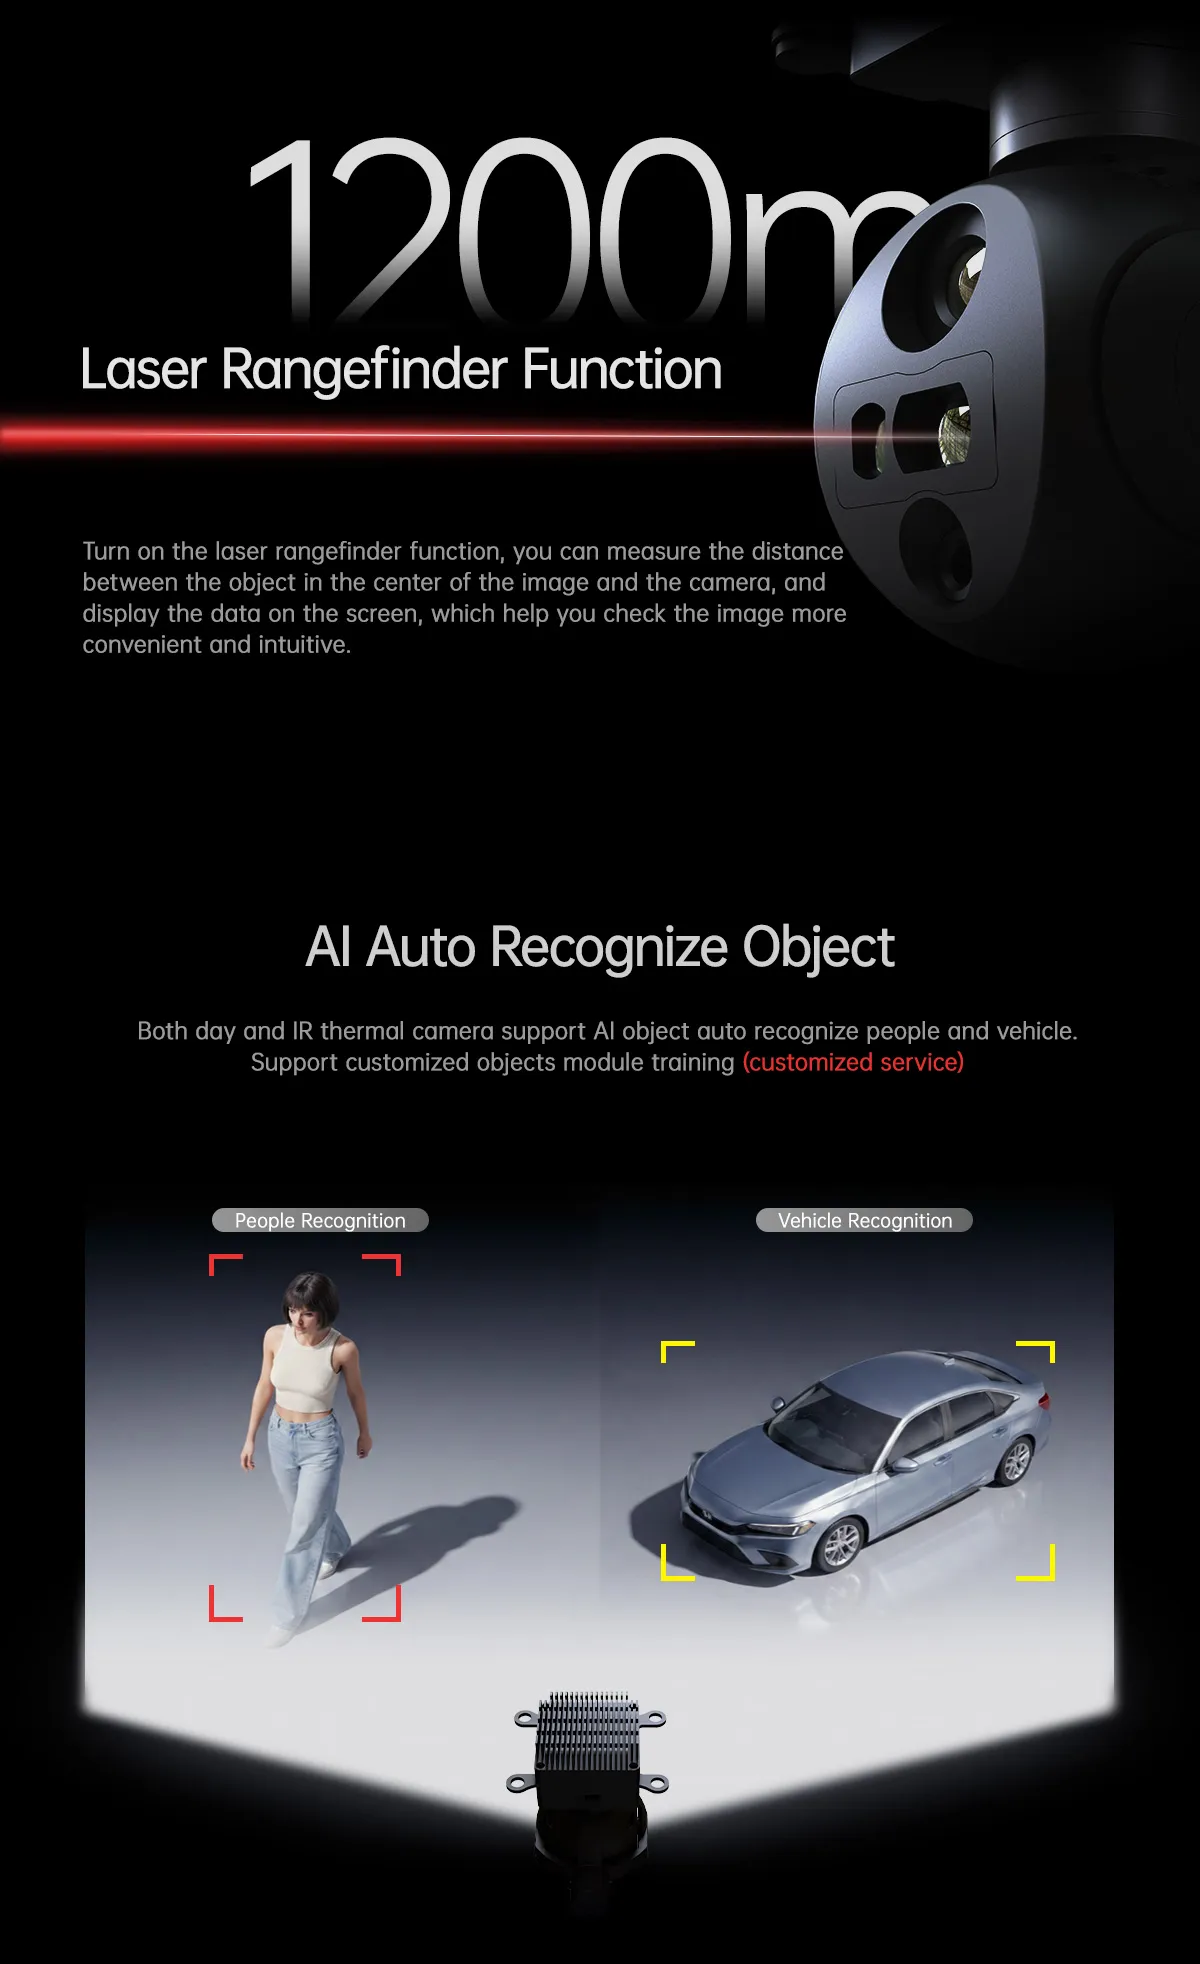
| Distanza effettiva | 5~1200 metri |
| Precisione dell'errore | 1 metro |
| Trave | laser pulsato a 905 nm |
| e ha inviato un corno sparso | ~6 mrad |
| Frequenza degli impulsi laser | 1~4Hz |
| Livello di sicurezza | Classe 1 |
| Misurazione | Misurare la distanza tra l'oggetto al centro dell'immagine e lo strumento laser in due punti |
Per maggiori dettagli, visita la pagina della fotocamera stabilizzata A609R PRO Mini 48MP grandangolare EO+IR AI con tracciamento oggetti.
-
Introduzione al prodotto
-
Specificazione
Specifiche della mini fotocamera A609R PRO da 48 MP grandangolare con EO+IR e AI per il tracciamento degli oggetti:
| Parametri finali | |
| Peso del prodotto | 257 g |
| Dimensioni del prodotto | 78*62*106,6 mm |
| Tensione di ingresso | 14,8 V~25,2 V |
| Corrente dinamica | 1250~1650mA a 16V |
| Energia | La potenza media è di 20 W, la potenza di picco è di 26,4 W. |
| Uscita video | Ethernet: IP (RTSP/UDP 4K/1080p/720p@30fps H264/H265) |
| Grado di protezione | IP4X |
| temperatura ambiente di funzionamento | -20℃ ~ +50℃ |
| Magazzinaggio | Capacità di archiviazione fino a 256 GB, velocità di lettura/scrittura superiori alla Classe 10 |
| Formato di memorizzazione delle immagini su schede TF | JPG (la luce visibile supporta 4K/48M, selezionabile in base alla modalità, immagine termica 640x512) |
| MP4 (la luce visibile supporta 4K/1080P/720P, l'immagine termica 640x512) | |
| Metodi di controllo | S.BUS o TTL (uno dei due, l'impostazione predefinita è TTL) / TCP / UDP |
| Specifiche del gimbal | |
| intervallo di angoli di progettazione strutturale | Angolo di beccheggio: -65° (su) ~ 135° (giù), angolo di rollio: ±50°, angolo di imbardata: ±150° |
| Il software limita la gamma degli angoli | Angolo di beccheggio: -45°~125°, angolo di imbardata: ±140° |
| Oscillazione angolare | Angolo di beccheggio/rollio/imbardata: ±0,02° |
| Ritorno al centro con un solo clic | √ |
| Specifiche della telecamera a luce visibile | |
| Sensori di immagine | CMOS da 1/2 pollice |
| Dimensioni della statua | 0,80 µm (H) × 0,80 µm (V); Dopo il binning 2x2, l'equivalente è 1,6 μm |
| Immagine principale | 48 MP (8000*6000) |
| EFL | 4,5 mm |
| Angolo di visuale FOV | Approssimativamente H 68,6°, V 42,0°, D 76,1° |
| parametri della termocamera | |
| lunghezza focale dell'obiettivo | 9 mm |
| Campo visivo orizzontale | 46,2° |
| Campo visivo verticale | 37,7° |
| Campo visivo diagonale | 57,3° |
| Distanza di rilevamento (persona: 1,8 x 0,5 m) | 375 metri |
| Distanza di riconoscimento (persona: 1,8 x 0,5 m) | 94 metri |
| Distanza di verifica (persona: 1,8 x 0,5 m) | 47 metri |
| Distanza di rilevamento (Auto: 4,2 x 1,8 m) | 1150 metri |
| Distanza di riconoscimento (Auto: 4,2 x 1,8 m) | 288 metri |
| Distanza di verifica (Auto: 4,2 x 1,8 m) | 144 metri |
| Standard di lavoro | Onde lunghe non raffreddate (8μm~14μm) |
| Pixel del rilevatore | 640*512 |
| Dimensioni pixel | 12 μm |
| Zoom elettronico | 1x~8x |
| Metodo di messa a fuoco | Nessun riscaldamento, nessuna necessità di messa a fuoco |
| NETD (Sensibilità termica/differenza di temperatura equivalente al rumore) | ≤25mK(f /1.0 300K) |
| Campione di colore | calore bianco, calore nero, rosso ferro |
| Parametri di prestazione del monitoraggio | |
| Frequenza di aggiornamento della deviazione dei pixel | 30Hz |
| ritardo di uscita dei pixel | <30ms |
| Contrasto obiettivo minimo | 5% |
| Rapporto segnale-rumore minimo | 4 |
| Dimensione minima dell'obiettivo | 16*16 pixel |
| Dimensione massima del bersaglio | 256*256 pixel |
| Velocità di tracciamento | 48 pixel per fotogramma |
| Tempo di memoria target | 100 sessioni |
| Identificare i parametri di prestazione | |
| Tipo | Persone, veicoli |
| La quantità che può essere rilevata simultaneamente | ≥ 10 gol |
| Contrasto | ≥ 5% |
| Dimensione minima dell'obiettivo | 5×5 pixel |
| Probabilità di rilevamento del veicolo | ≥85% |
| tasso di falsi allarmi | ≤10% |
| parametri prestazionali della misurazione della distanza | |
| Distanza effettiva | 5~1200 metri |
| Precisione dell'errore | 1 metro |
| Trave | laser pulsato a 905 nm |
| e ha inviato un corno sparso | ~6 mrad |
| Frequenza degli impulsi laser | 1~4Hz |
| Livello di sicurezza | Classe 1 |
| Misurazione | Misurare la distanza tra l'oggetto al centro dell'immagine e lo strumento laser in due punti |
Per maggiori dettagli, visita la pagina della fotocamera stabilizzata A609R PRO Mini 48MP grandangolare EO+IR AI con tracciamento oggetti.