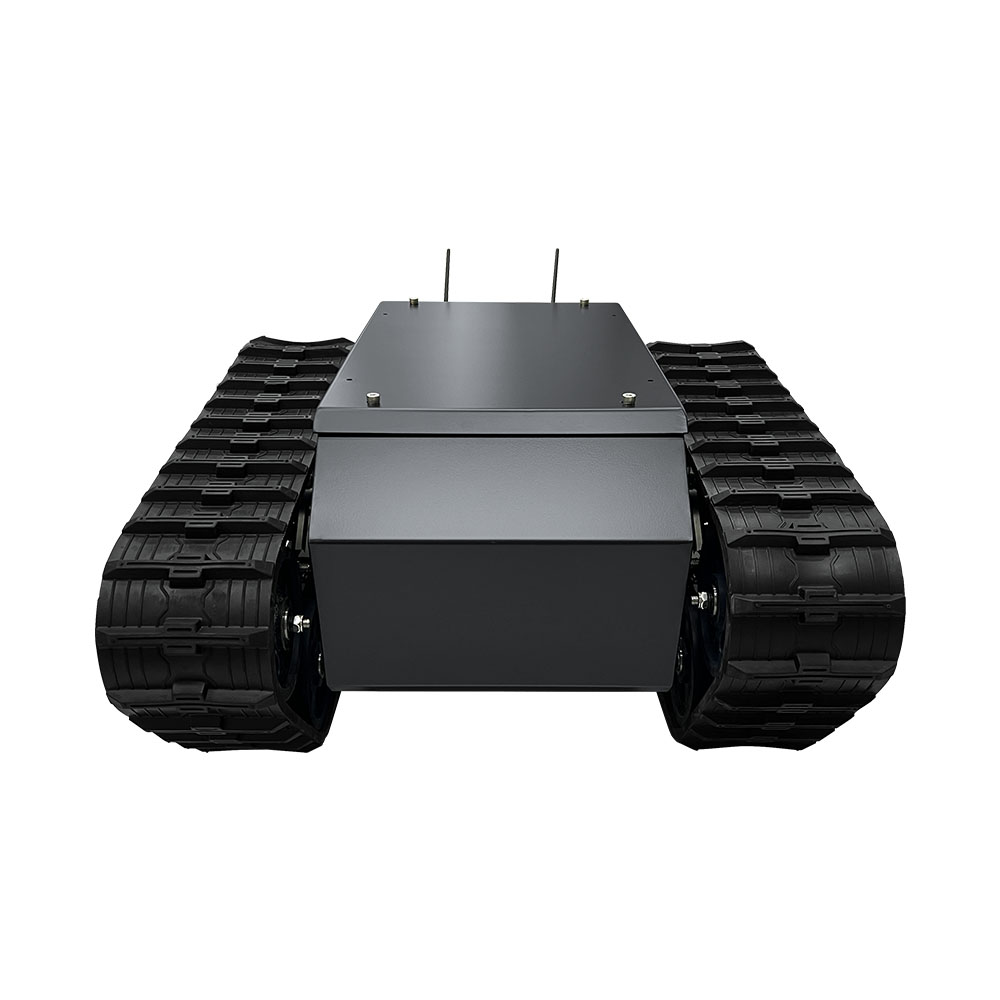
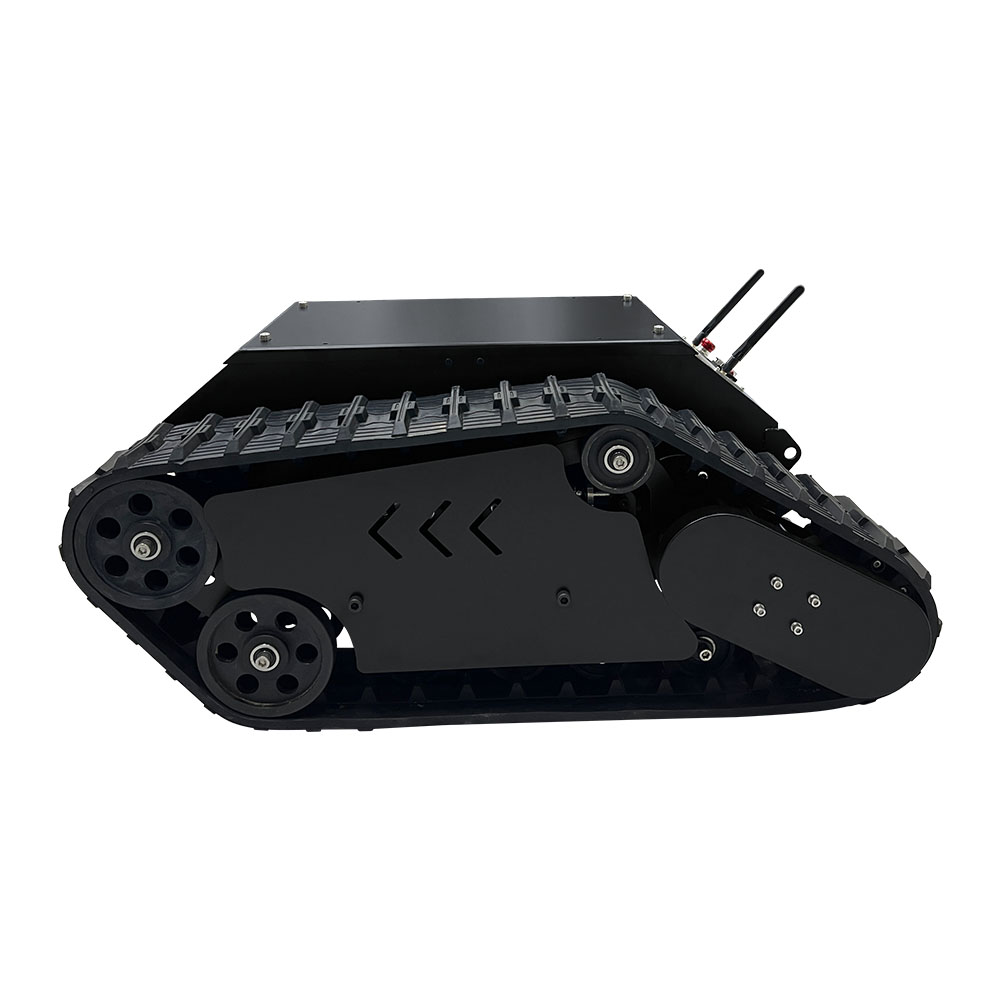
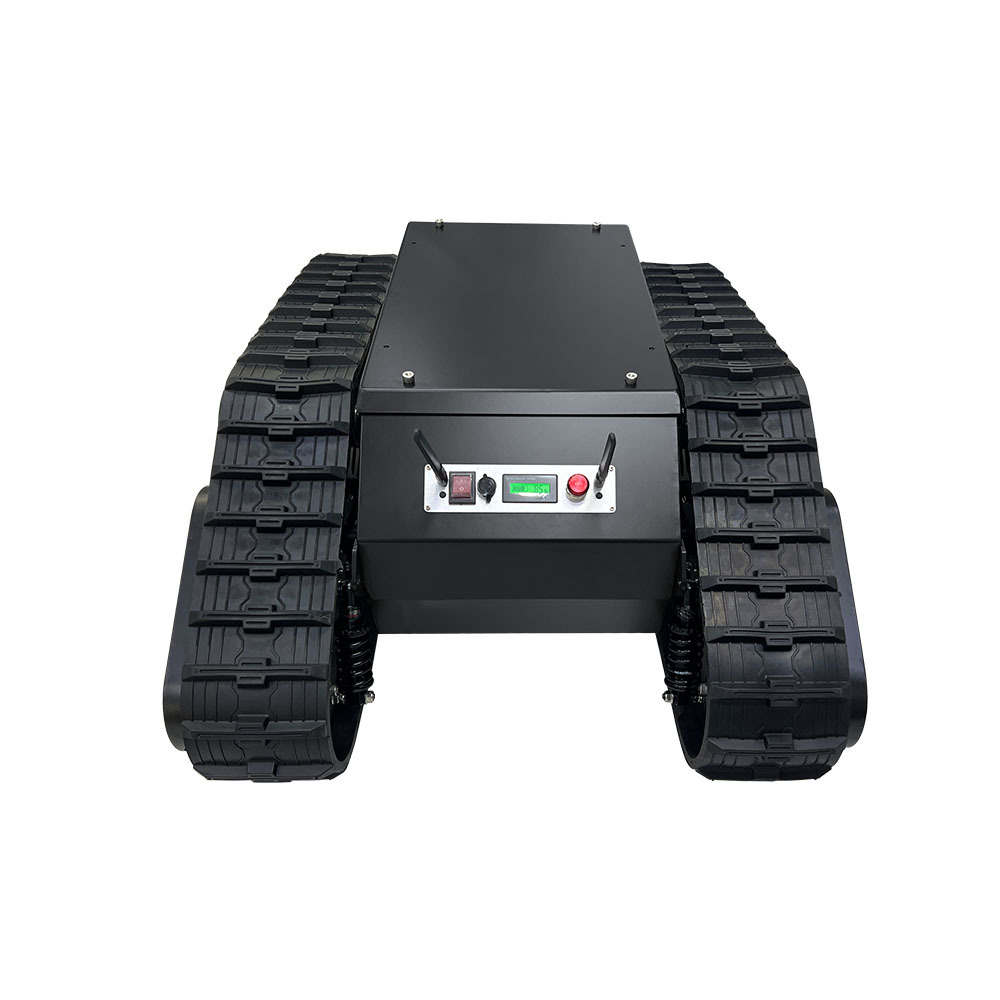
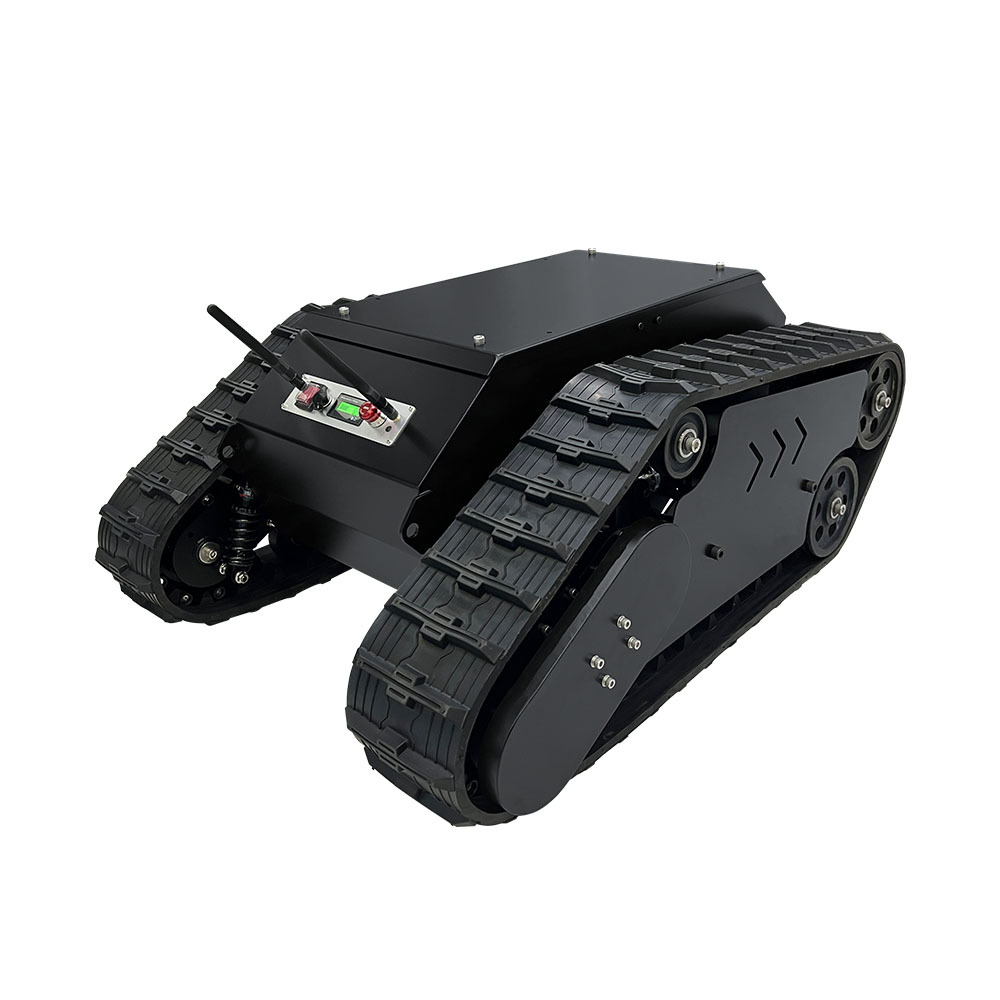


Introduzione al prodotto
Specificazione
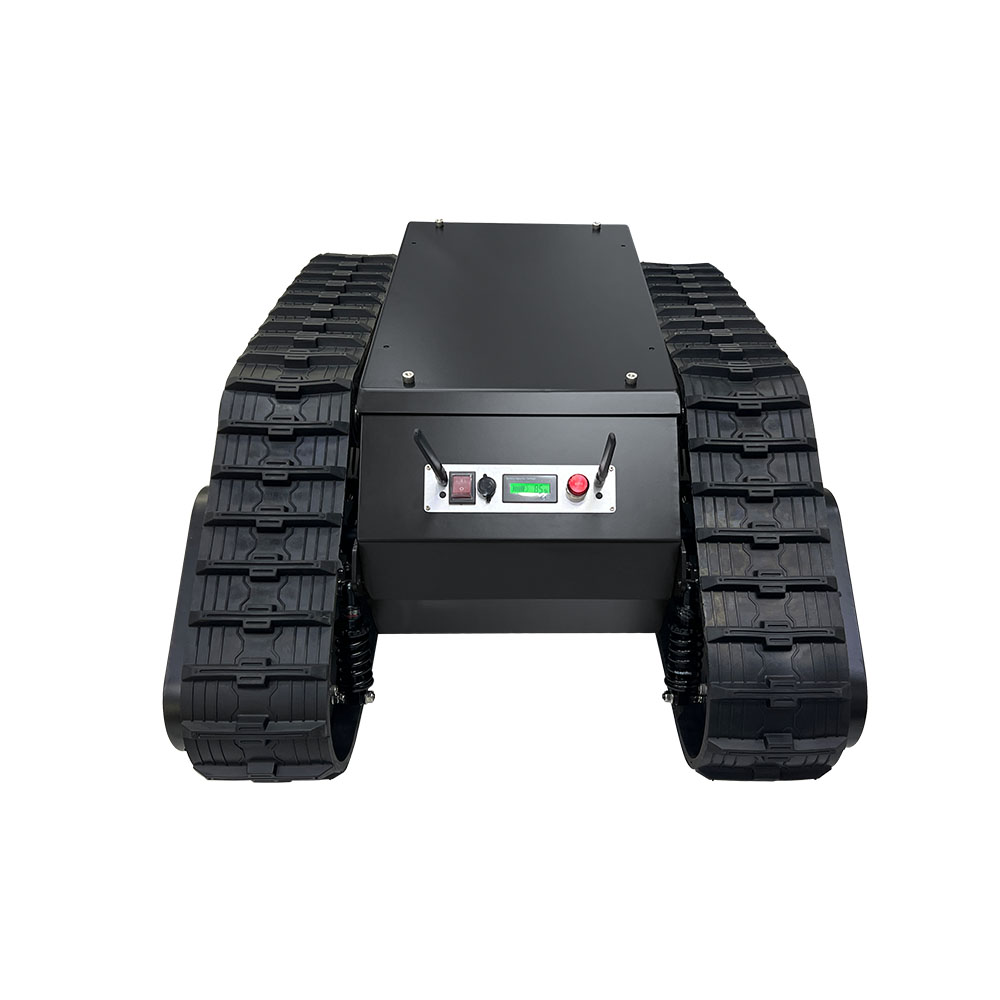
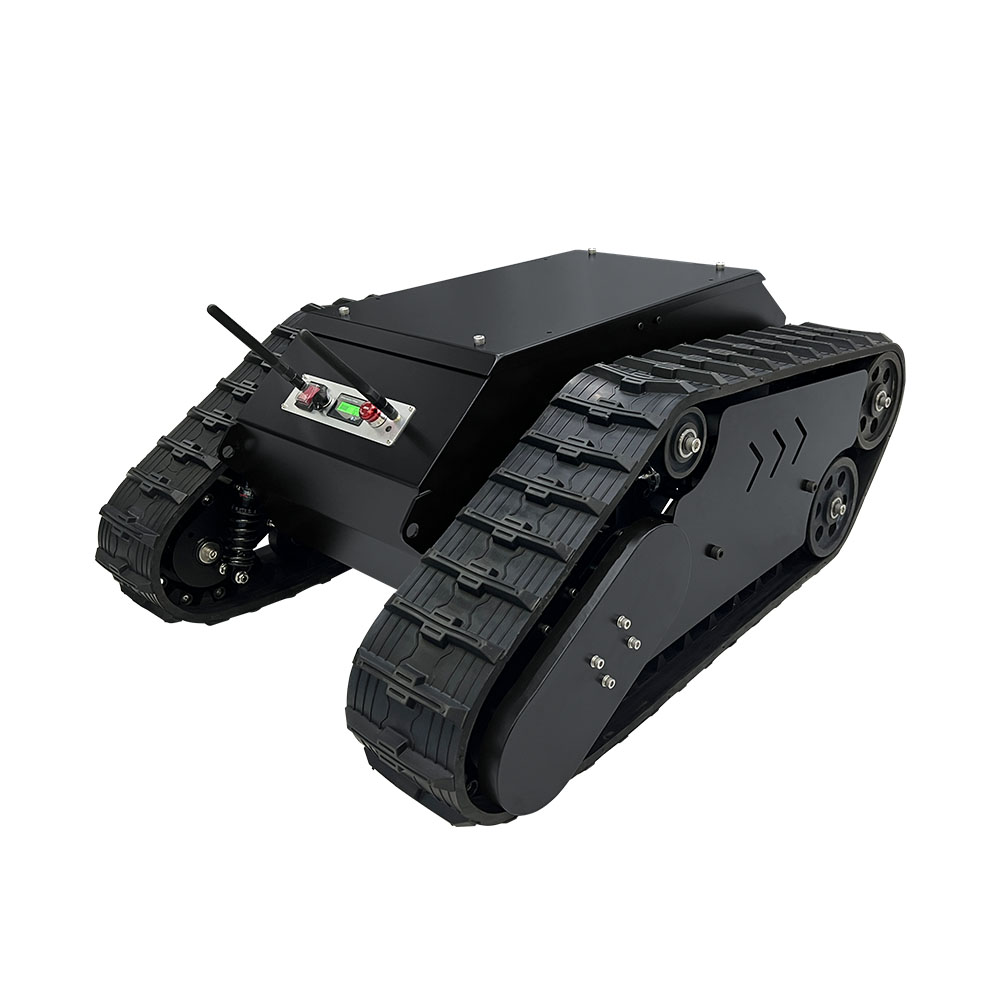
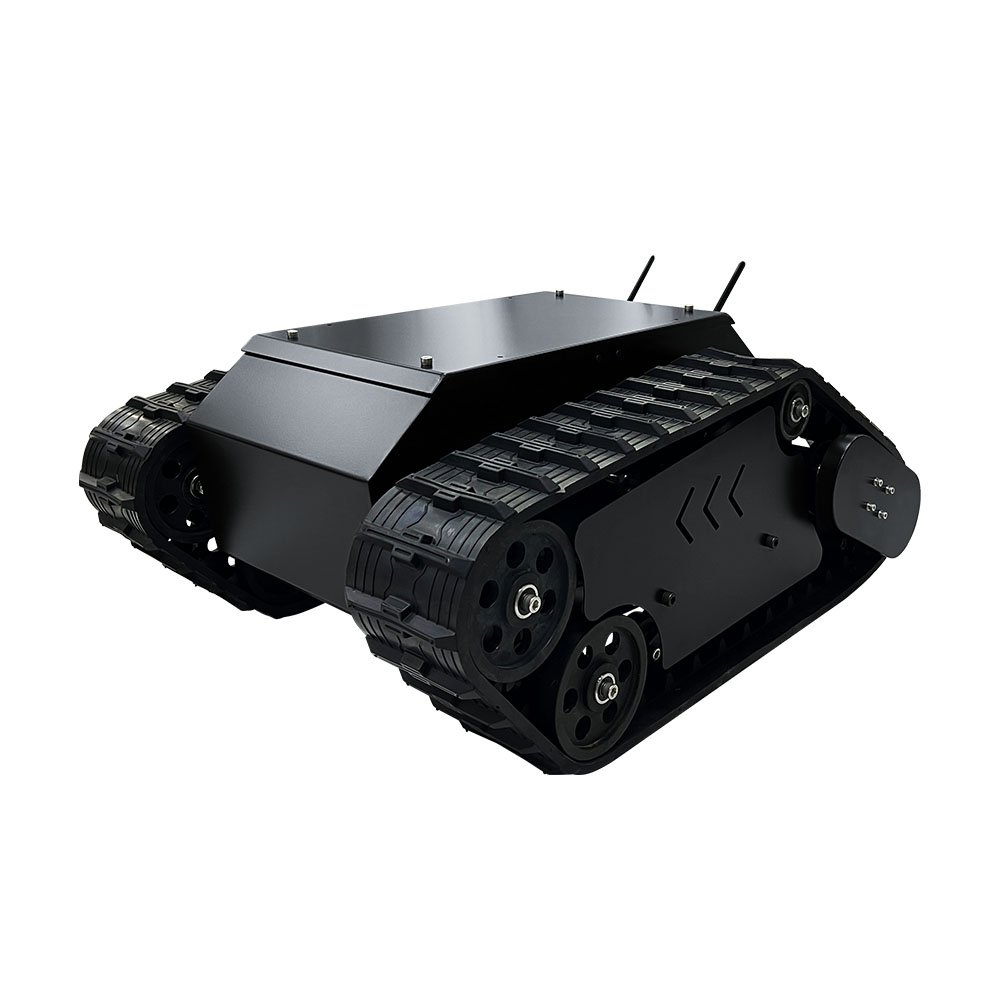
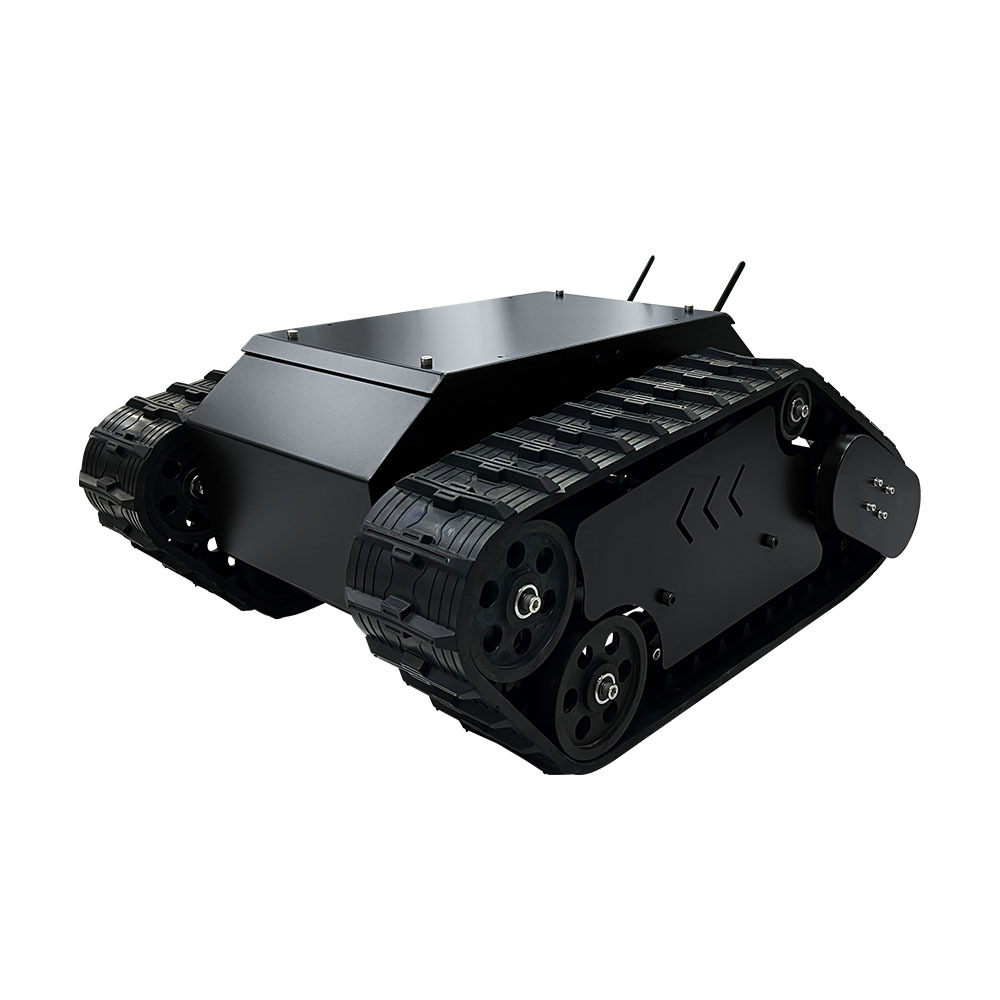
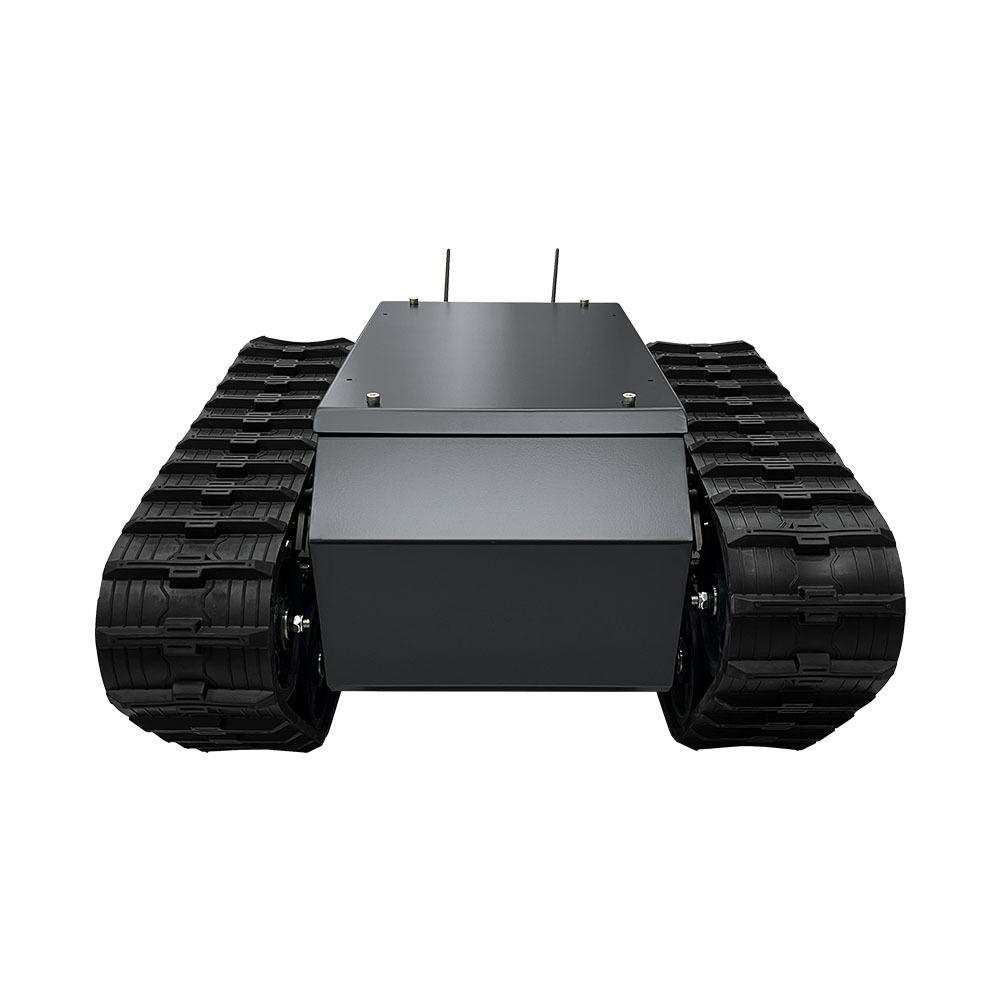
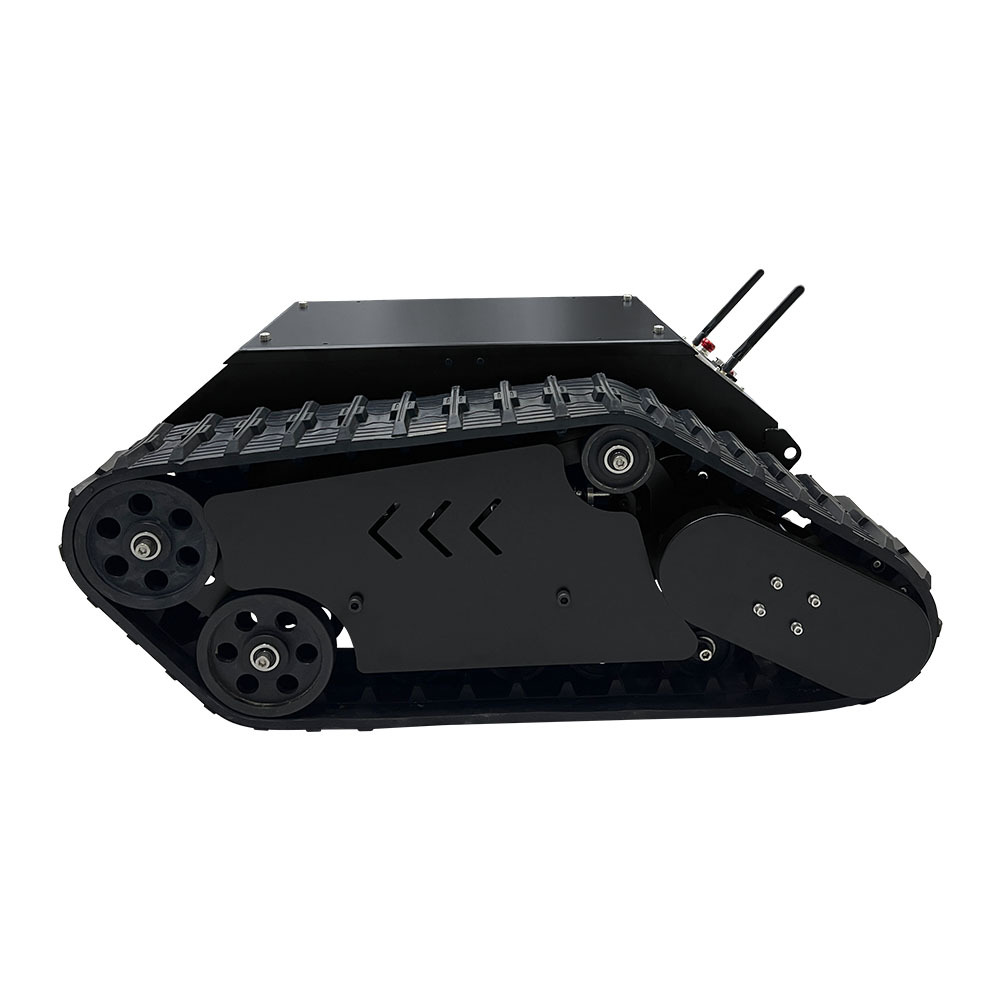
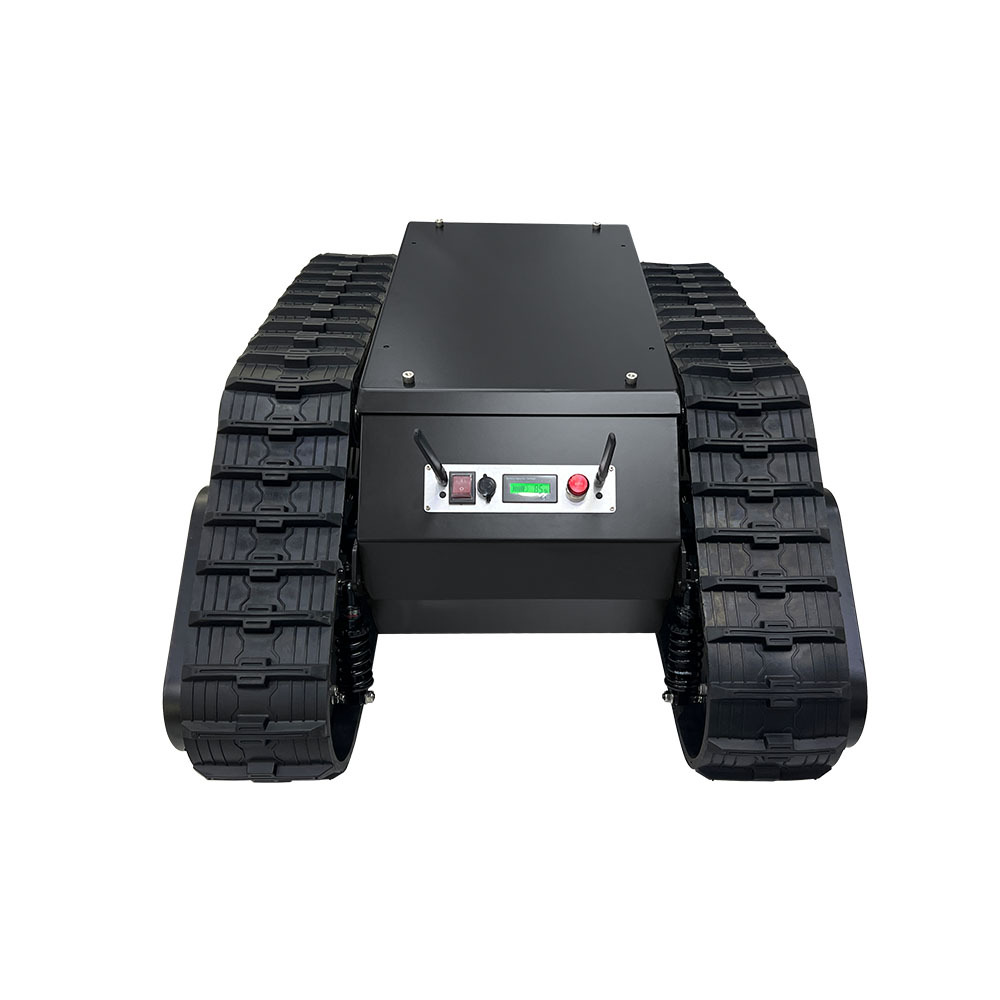
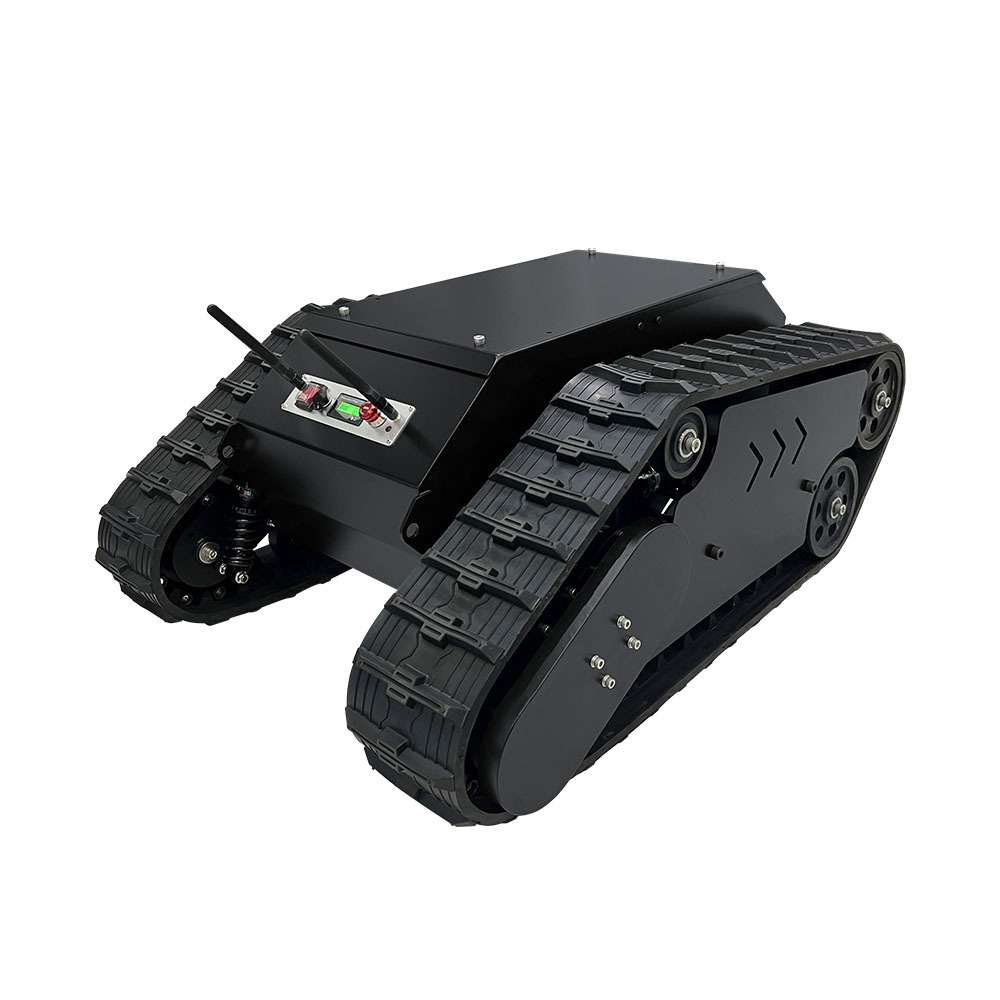
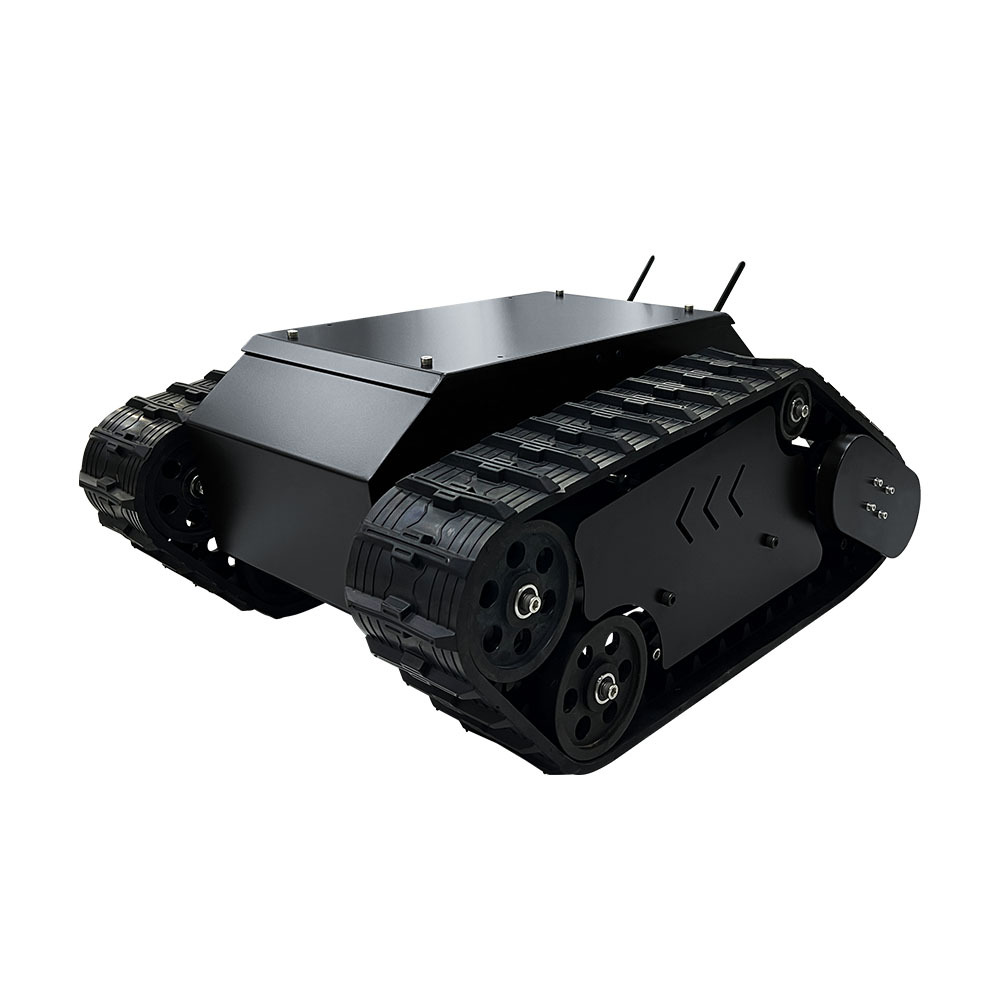
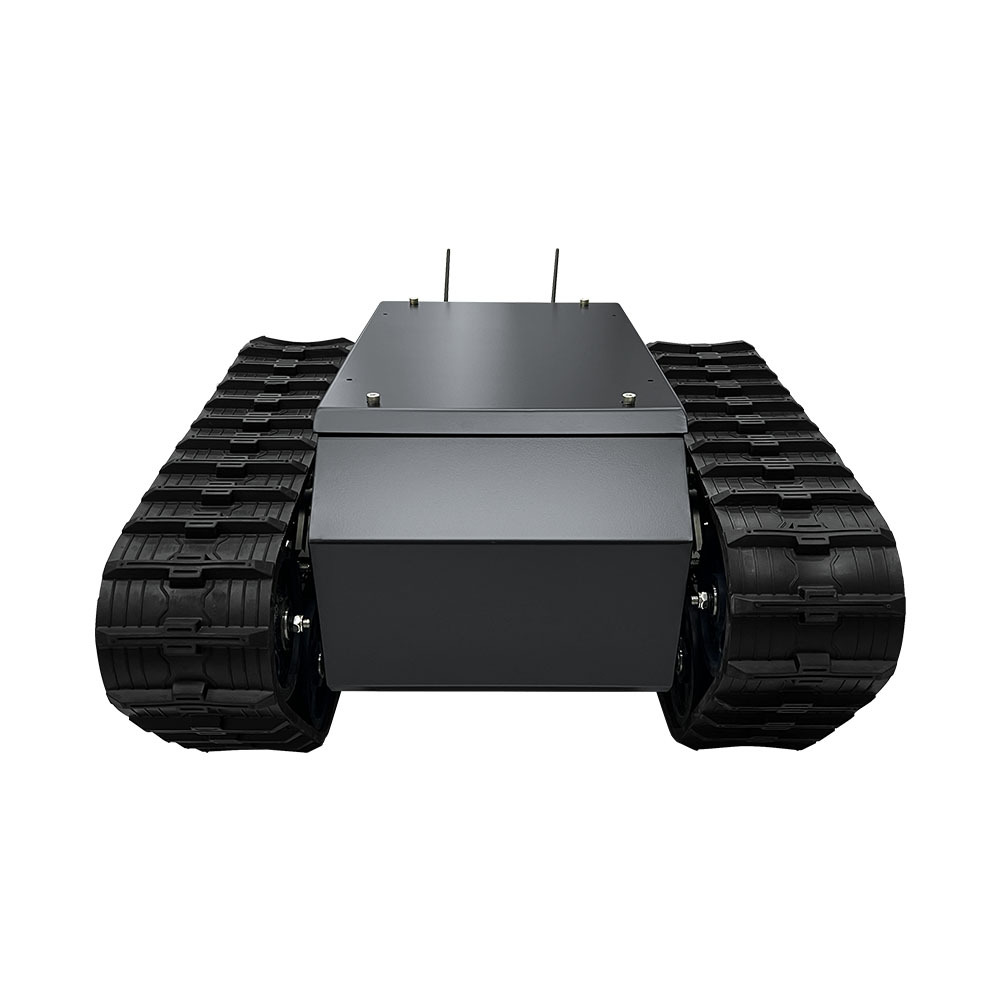
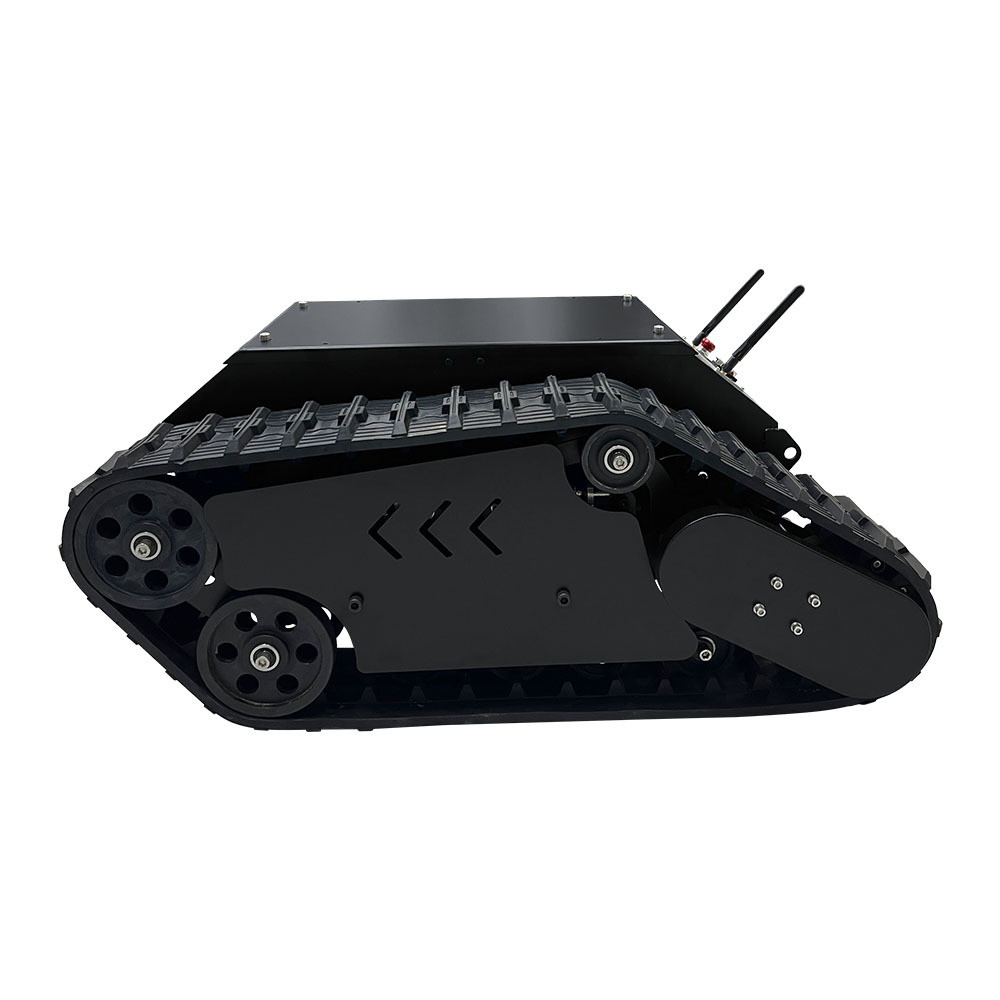
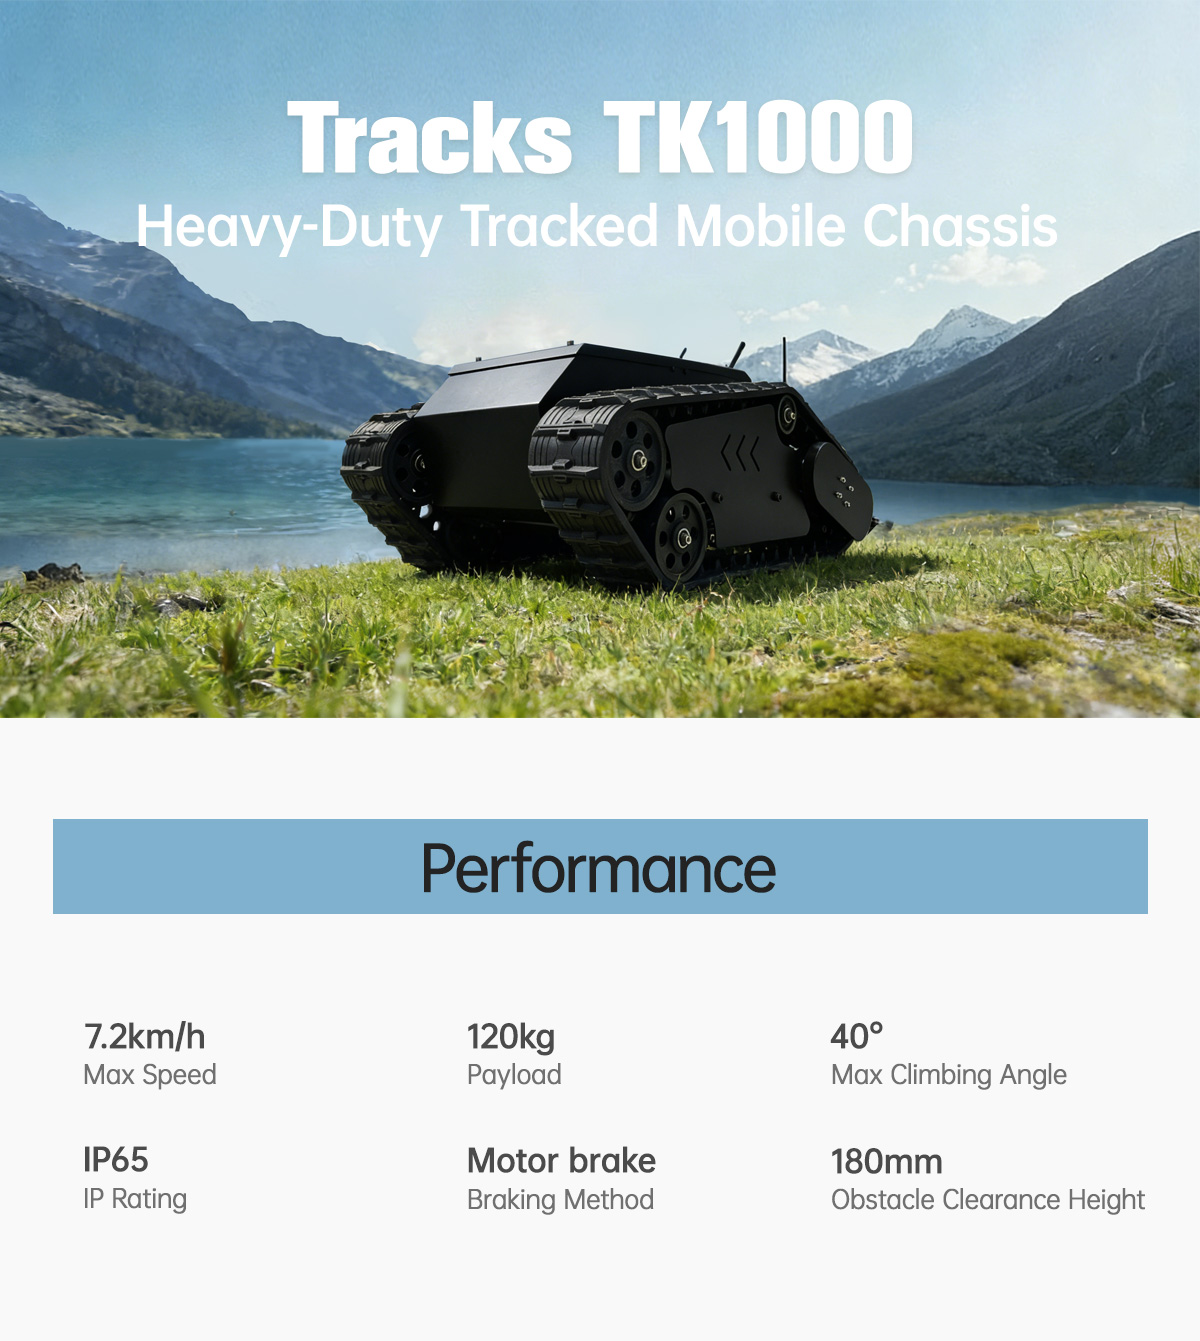
Robot saliscale TK1000 Telaio carro armato cingolato per impieghi gravosi Specifiche UGV
| Parametri del telaio | ||
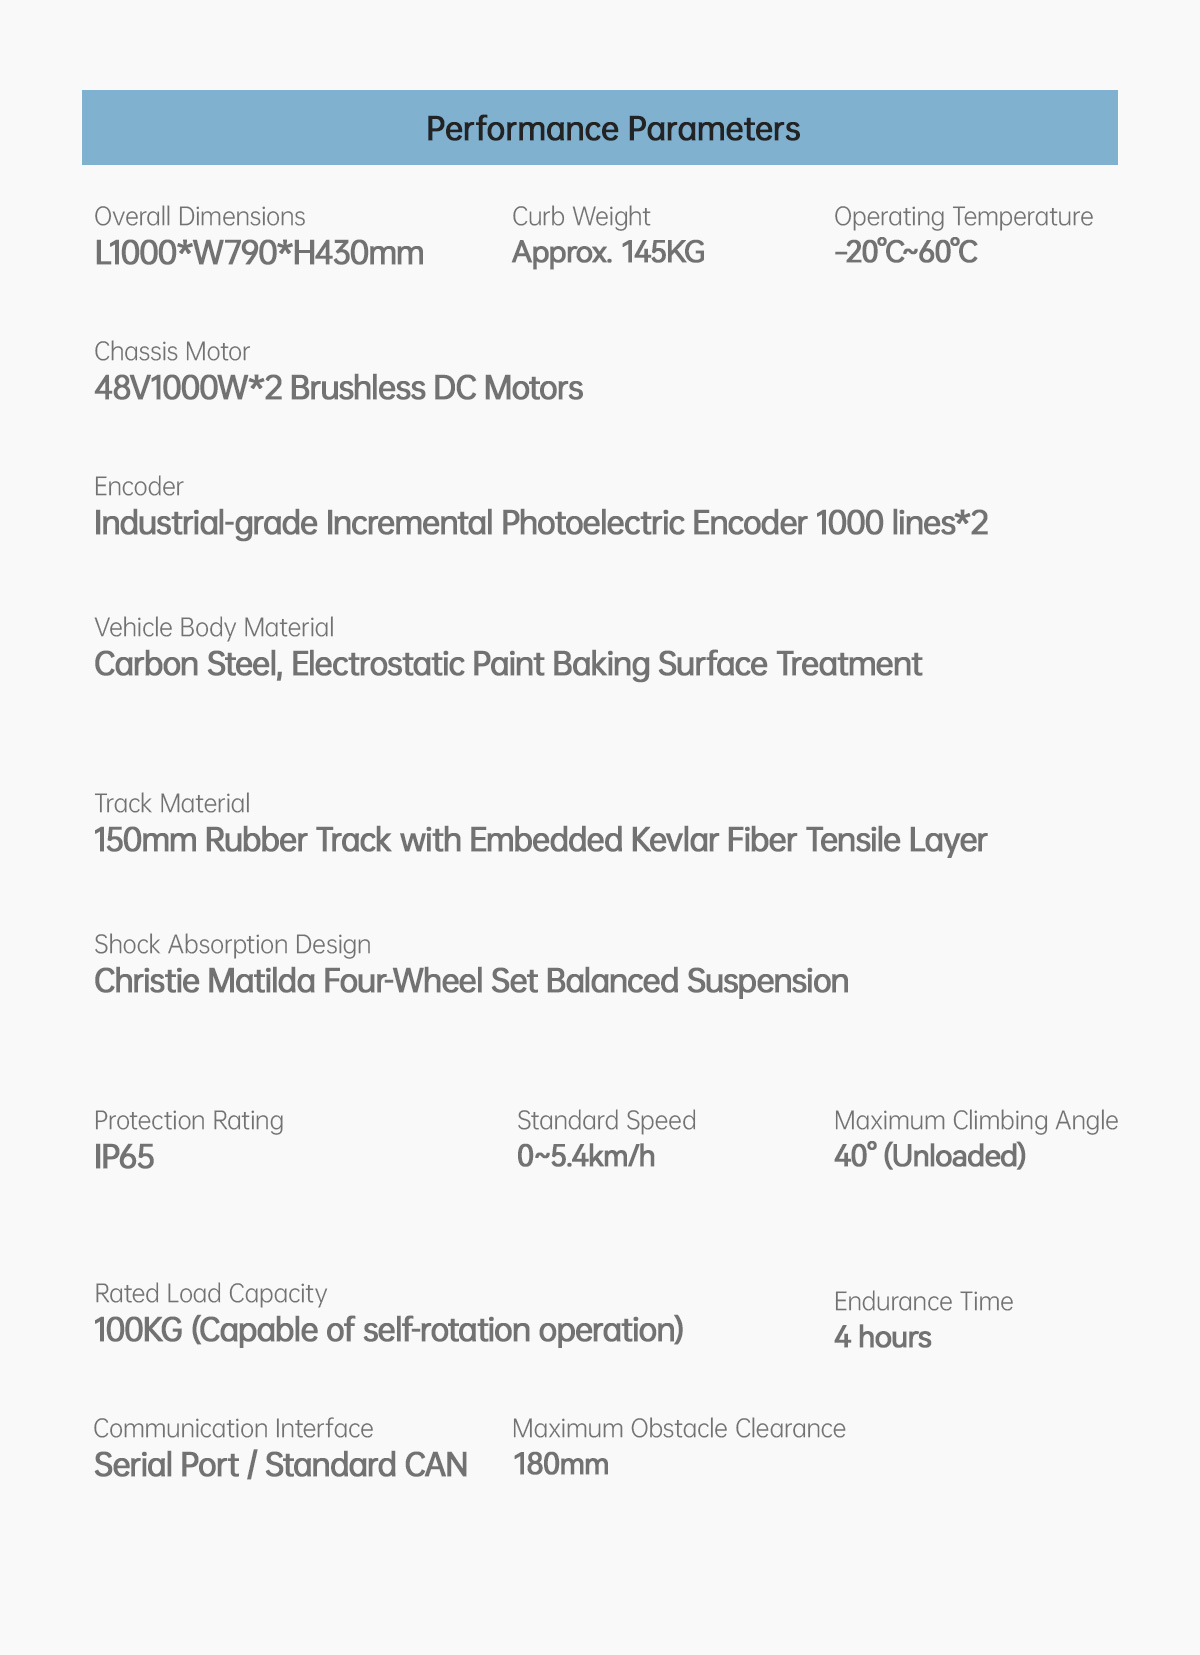
| Dimensioni (L x P x A) | 1000*790*430mm | |
| Peso netto | 145 kg | |
| Carico massimo | 100 kg | |
| Velocità | 0-5,4 km/h (regolabile) | |
| Motori | 2 motori brushless a corrente continua da 48 V e 1000 W | |
| Codificatore | Encoder fotoelettrico incrementale di livello industriale a 1000 linee*2 | |
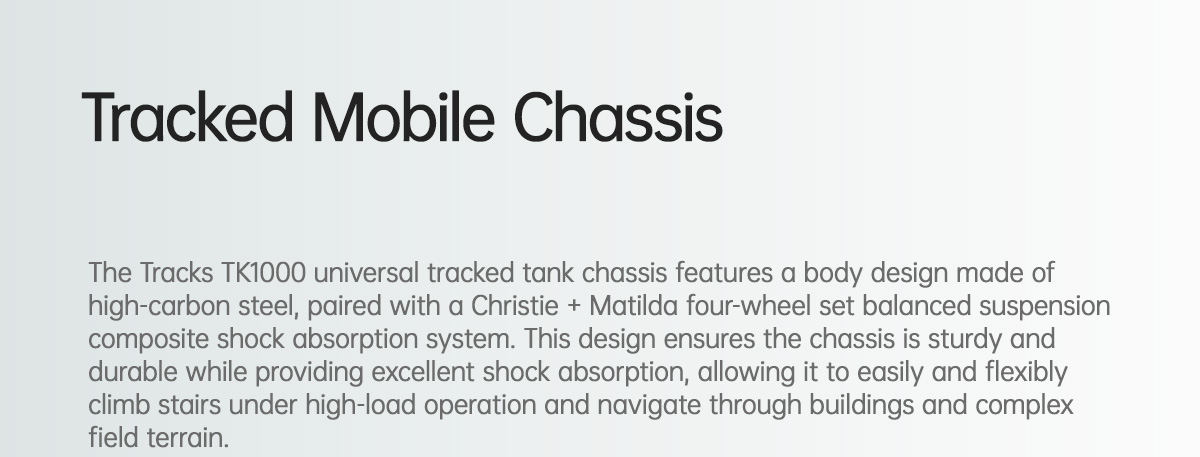
| Materiale della carrozzeria del veicolo | Acciaio al carbonio, trattamento superficiale di verniciatura elettrostatica a forno | |
| Materiale per binari | Cingolo in gomma largo 150 mm con strato di trazione in fibra di Kevlar incorporato | |
| Struttura di assorbimento degli urti | Sospensioni Chris + sospensioni Matilda bilanciate su tutte e quattro le ruote | |
| Angolo di salita massimo | 40° | |
| Altezza di superamento dell'ostacolo | 18 cm | |
| Larghezza libera dello scavo | / | |
| Profondità di guado | / | |
| Resistenza | 4 ore | |
| Grado IP | IP65 | |
| Ambiente operativo | -20 ℃ ~60 ℃ | |
| Sistema di controllo | ||
| Telecomando | Frequenza | 2,4 GHz |
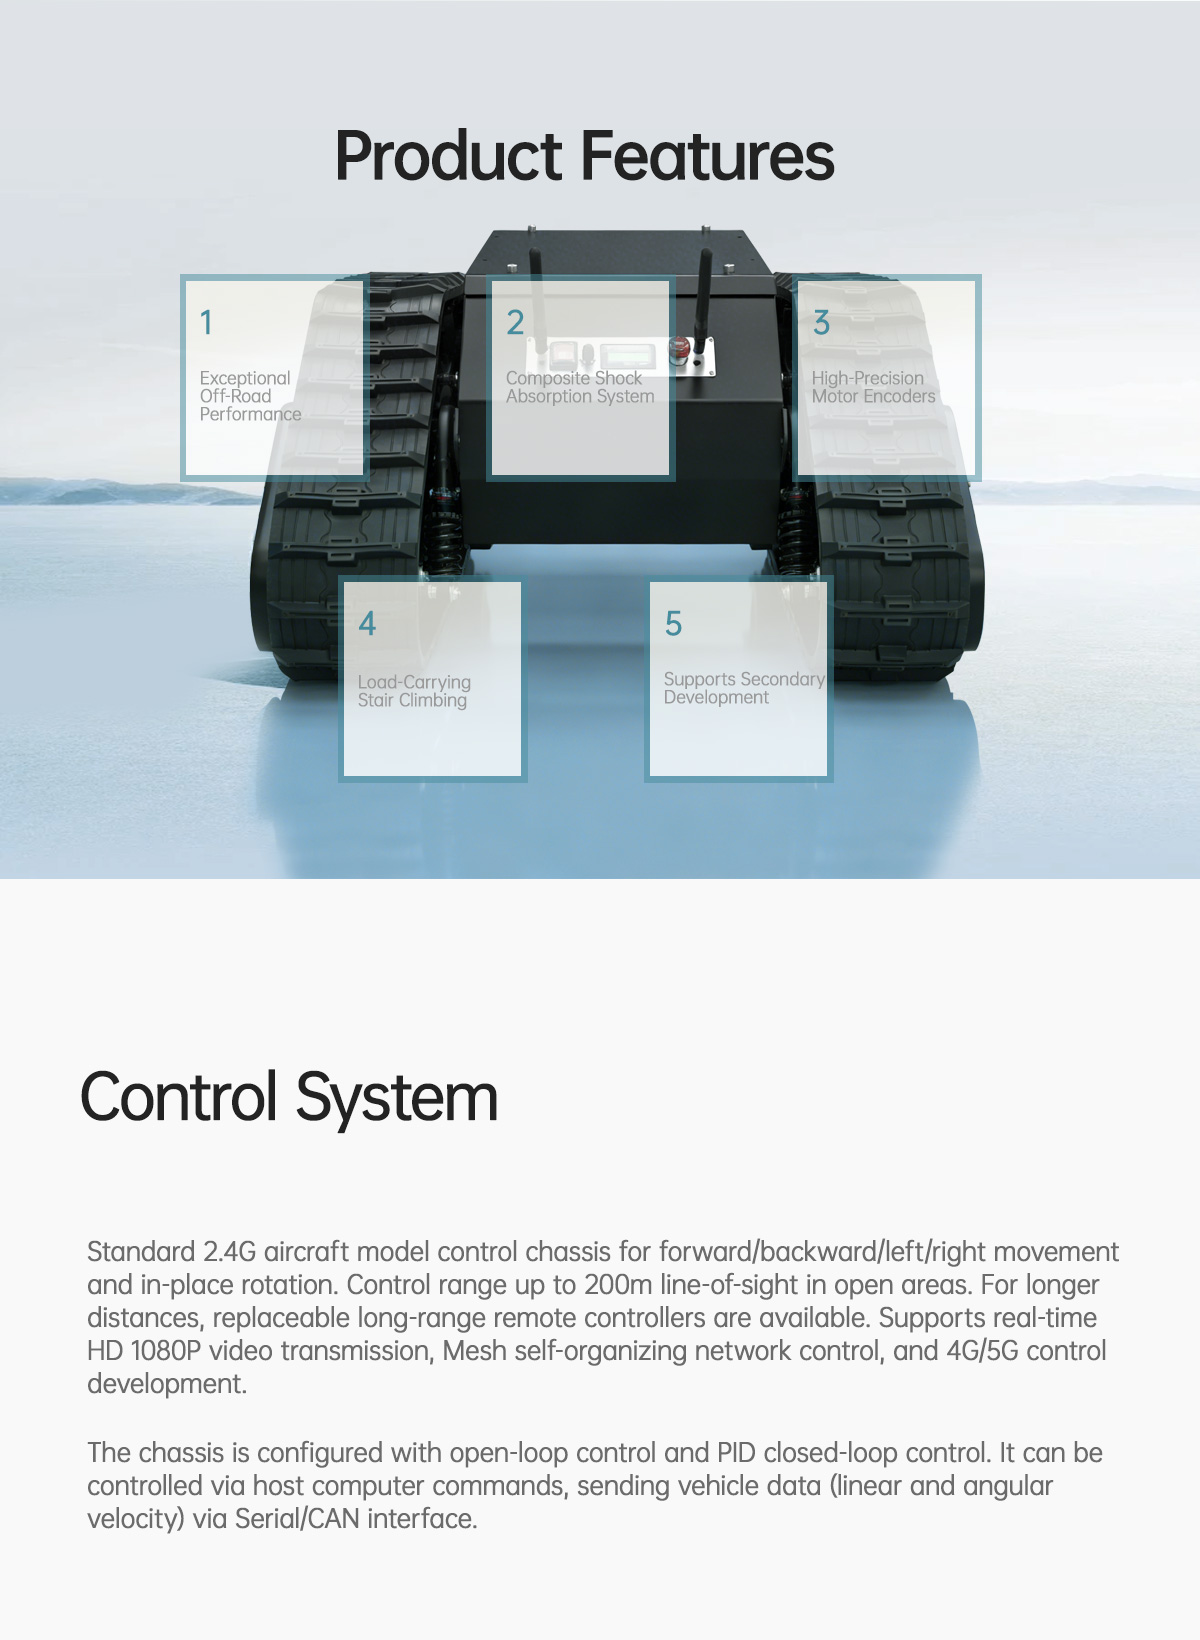
| Controllo dei movimenti | Movimento in avanti/indietro/sinistra/destra e rotazione sul posto. | |
| Distanza di controllo | Dati LOS 200m | |
| Scheda madre | Controllo | Controllo ad anello aperto e controllo PID ad anello chiuso. Supporta i comandi del computer host, inviando i dati del veicolo (velocità lineare e angolare). |
| Interfaccia | Porta seriale, CAN (protocollo aperto) | |
| Sviluppo secondario | Fornisce interfacce seriali/CAN e protocolli di comunicazione. | |
| Sistema di alimentazione | ||
| Batteria | 48V 60Ah (batteria al litio) | |
| Sistema di distribuzione dell'energia | Connettori di riserva da 48V10A, 24V5A, 12V5A | |
| Metodo di ricarica | Caricabatterie indipendente con spina per aviazione da 220 V CA | |
Per maggiori dettagli, visita Stair-Climbing Robots Tracks TK1000 Heavy-Duty Tracked Tank Chassis UGV
-
Introduzione al prodotto
-
Specificazione
Robot saliscale TK1000 Telaio carro armato cingolato per impieghi gravosi Specifiche UGV
| Parametri del telaio | ||
| Dimensioni (L x P x A) | 1000*790*430mm | |
| Peso netto | 145 kg | |
| Carico massimo | 100 kg | |
| Velocità | 0-5,4 km/h (regolabile) | |
| Motori | 2 motori brushless a corrente continua da 48 V e 1000 W | |
| Codificatore | Encoder fotoelettrico incrementale di livello industriale a 1000 linee*2 | |
| Materiale della carrozzeria del veicolo | Acciaio al carbonio, trattamento superficiale di verniciatura elettrostatica a forno | |
| Materiale per binari | Cingolo in gomma largo 150 mm con strato di trazione in fibra di Kevlar incorporato | |
| Struttura di assorbimento degli urti | Sospensioni Chris + sospensioni Matilda bilanciate su tutte e quattro le ruote | |
| Angolo di salita massimo | 40° | |
| Altezza di superamento dell'ostacolo | 18 cm | |
| Larghezza libera dello scavo | / | |
| Profondità di guado | / | |
| Resistenza | 4 ore | |
| Grado IP | IP65 | |
| Ambiente operativo | -20 ℃ ~60 ℃ | |
| Sistema di controllo | ||
| Telecomando | Frequenza | 2,4 GHz |
| Controllo dei movimenti | Movimento in avanti/indietro/sinistra/destra e rotazione sul posto. | |
| Distanza di controllo | Dati LOS 200m | |
| Scheda madre | Controllo | Controllo ad anello aperto e controllo PID ad anello chiuso. Supporta i comandi del computer host, inviando i dati del veicolo (velocità lineare e angolare). |
| Interfaccia | Porta seriale, CAN (protocollo aperto) | |
| Sviluppo secondario | Fornisce interfacce seriali/CAN e protocolli di comunicazione. | |
| Sistema di alimentazione | ||
| Batteria | 48V 60Ah (batteria al litio) | |
| Sistema di distribuzione dell'energia | Connettori di riserva da 48V10A, 24V5A, 12V5A | |
| Metodo di ricarica | Caricabatterie indipendente con spina per aviazione da 220 V CA | |
Per maggiori dettagli, visita Stair-Climbing Robots Tracks TK1000 Heavy-Duty Tracked Tank Chassis UGV