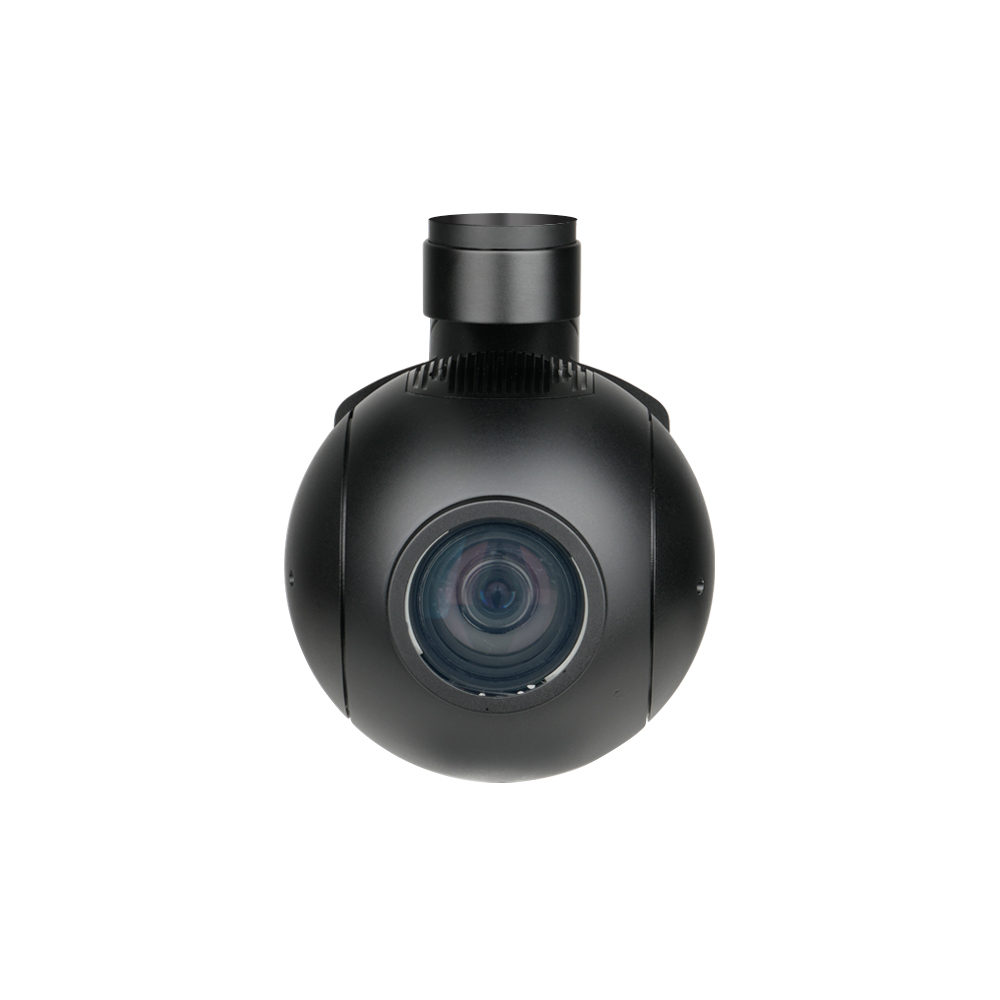
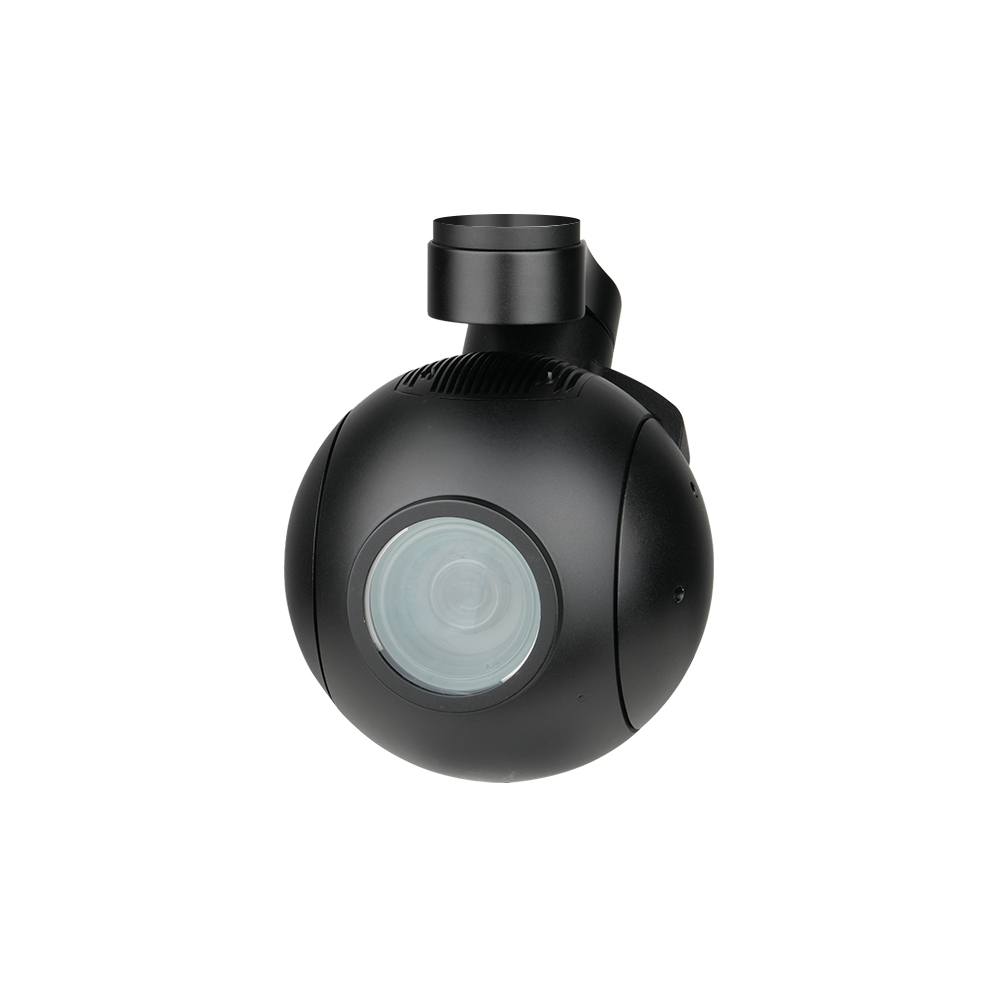
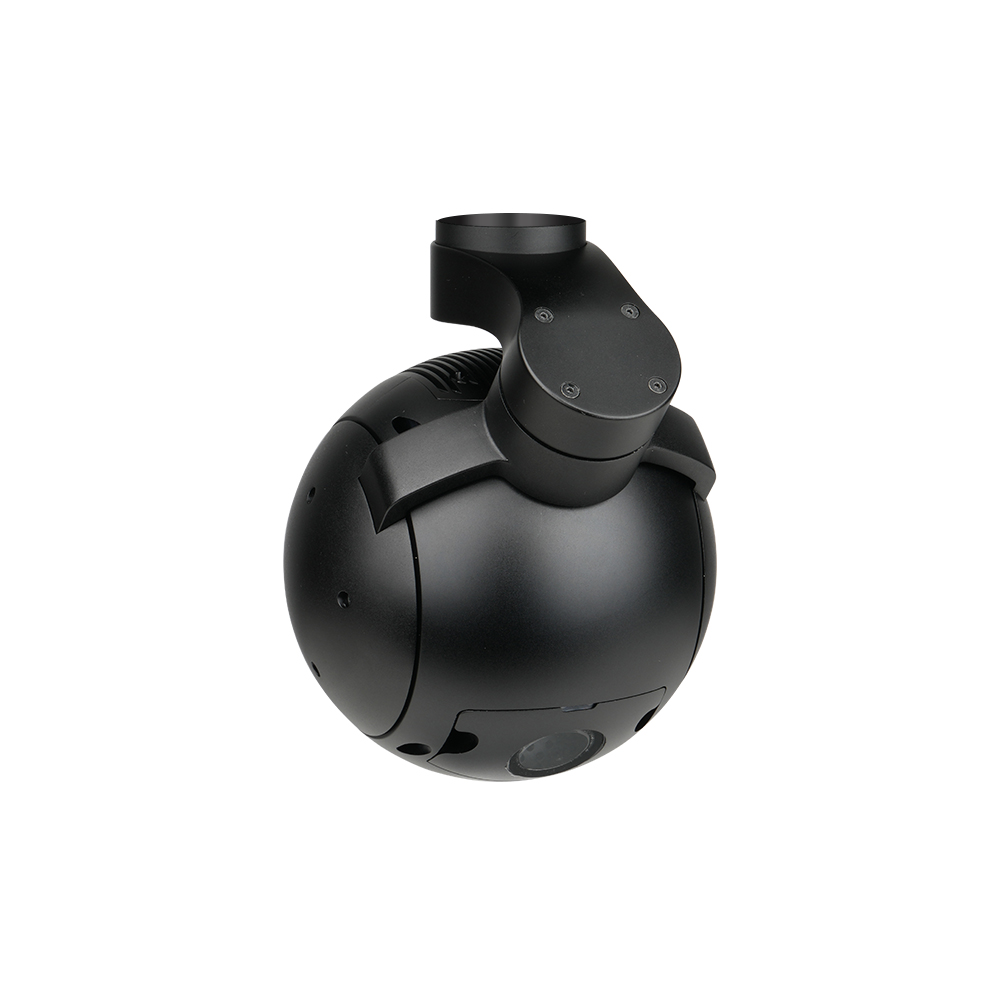
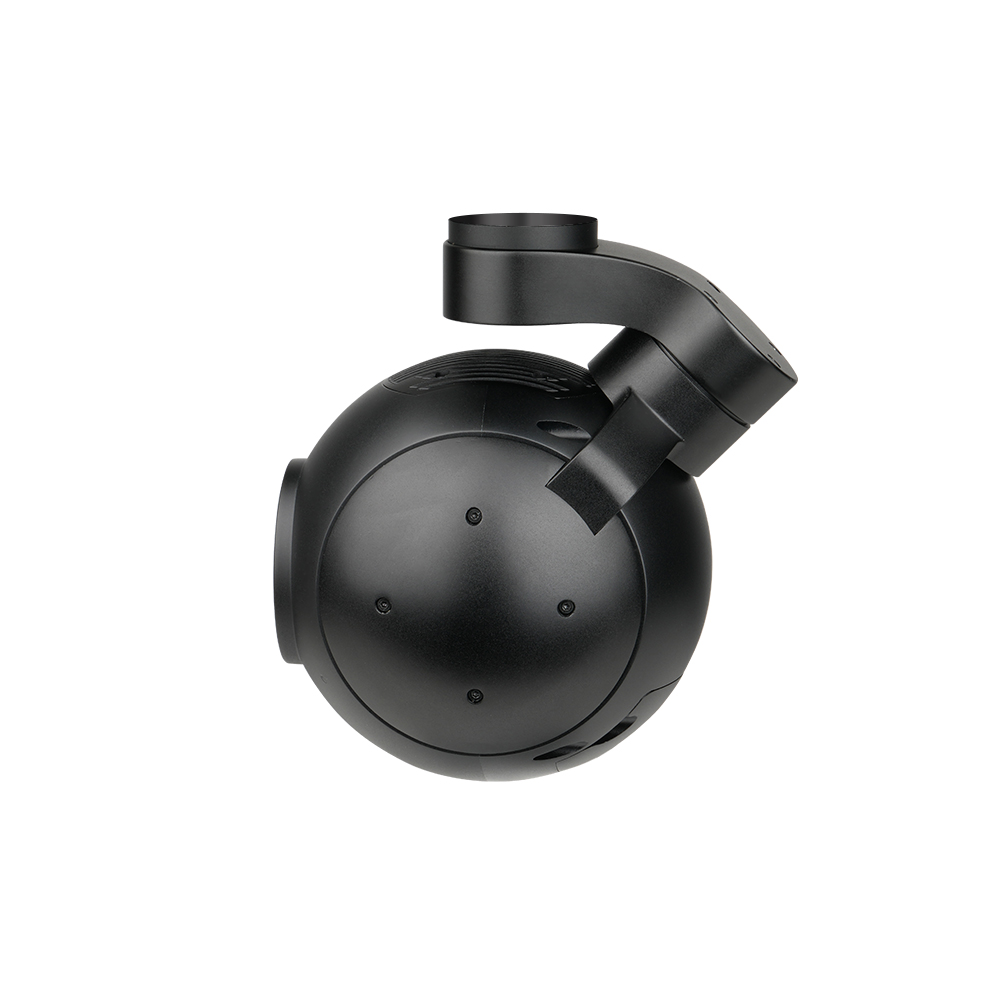
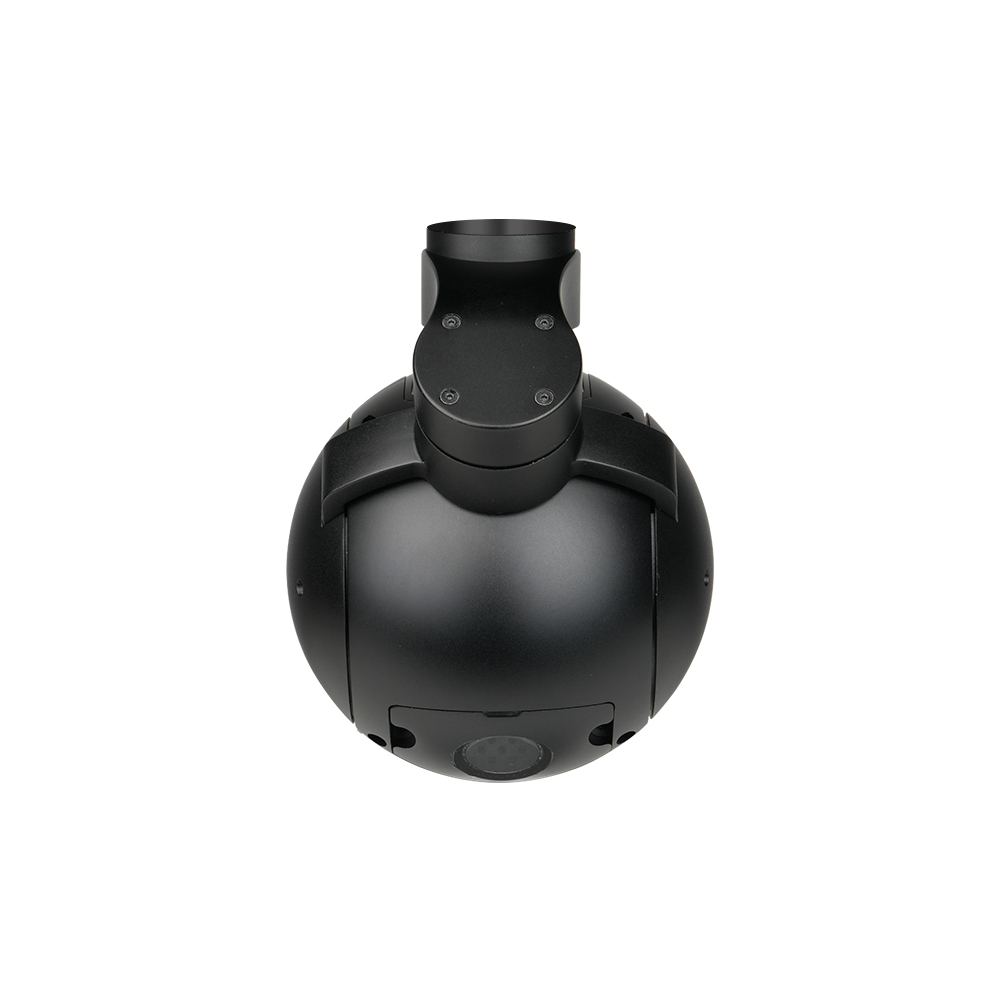
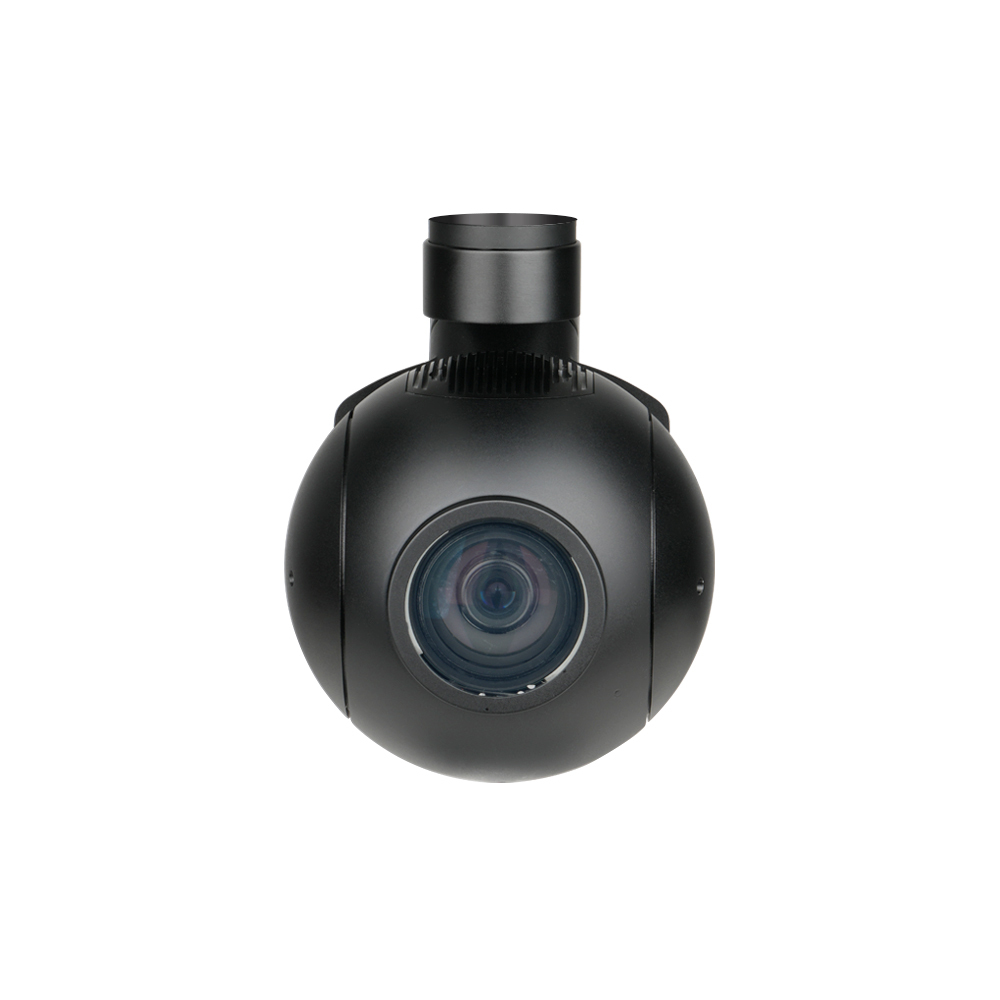
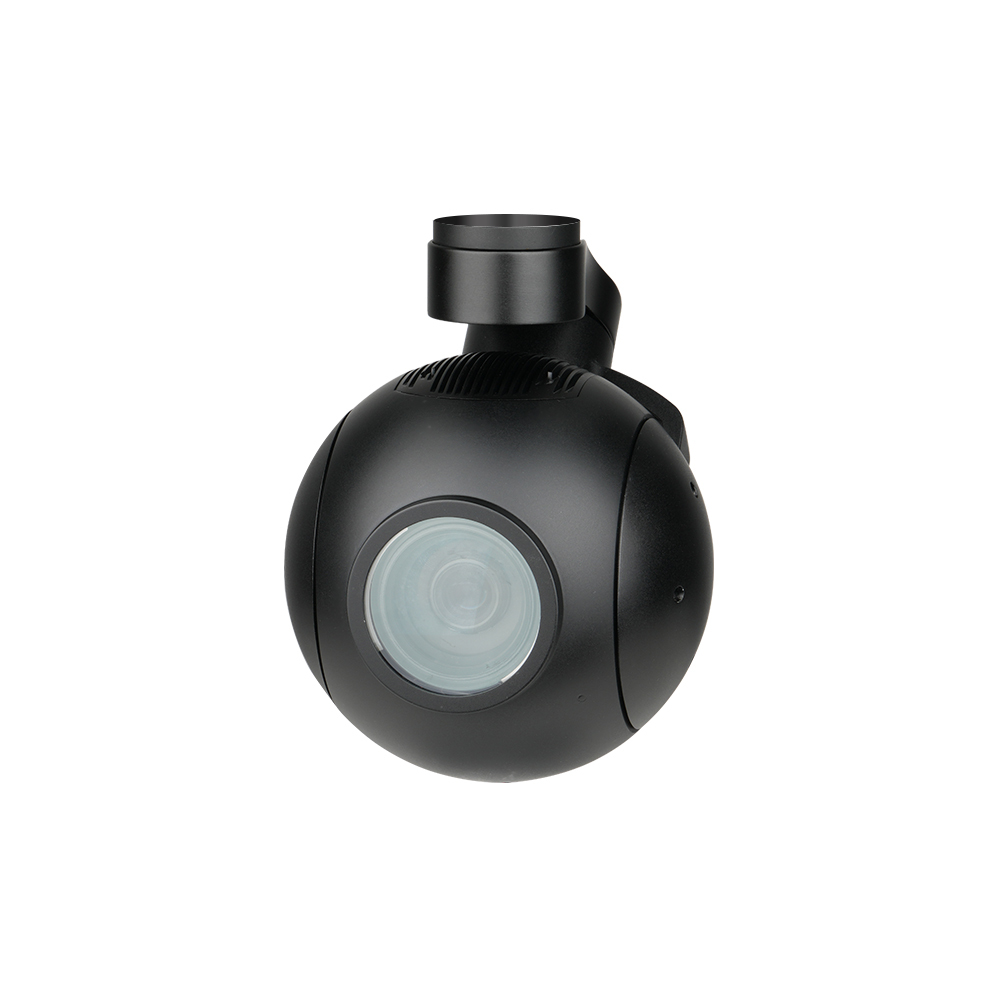
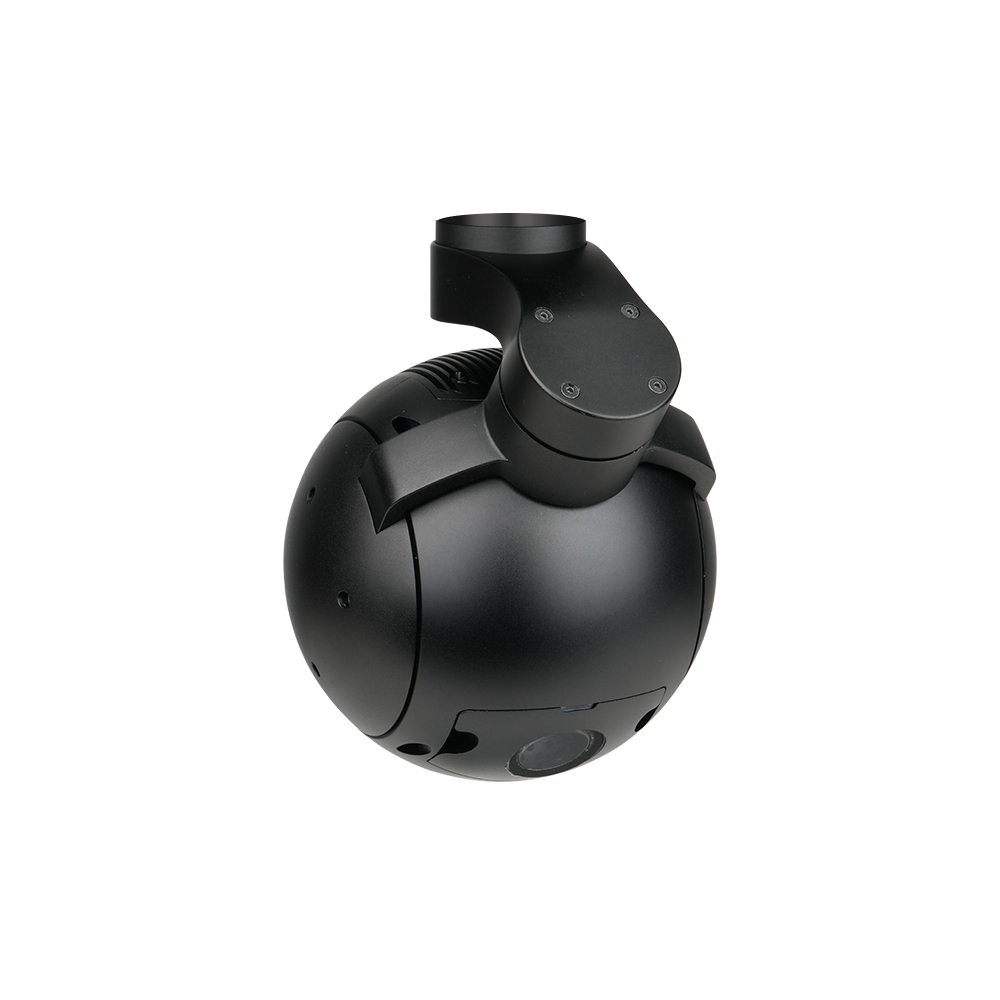
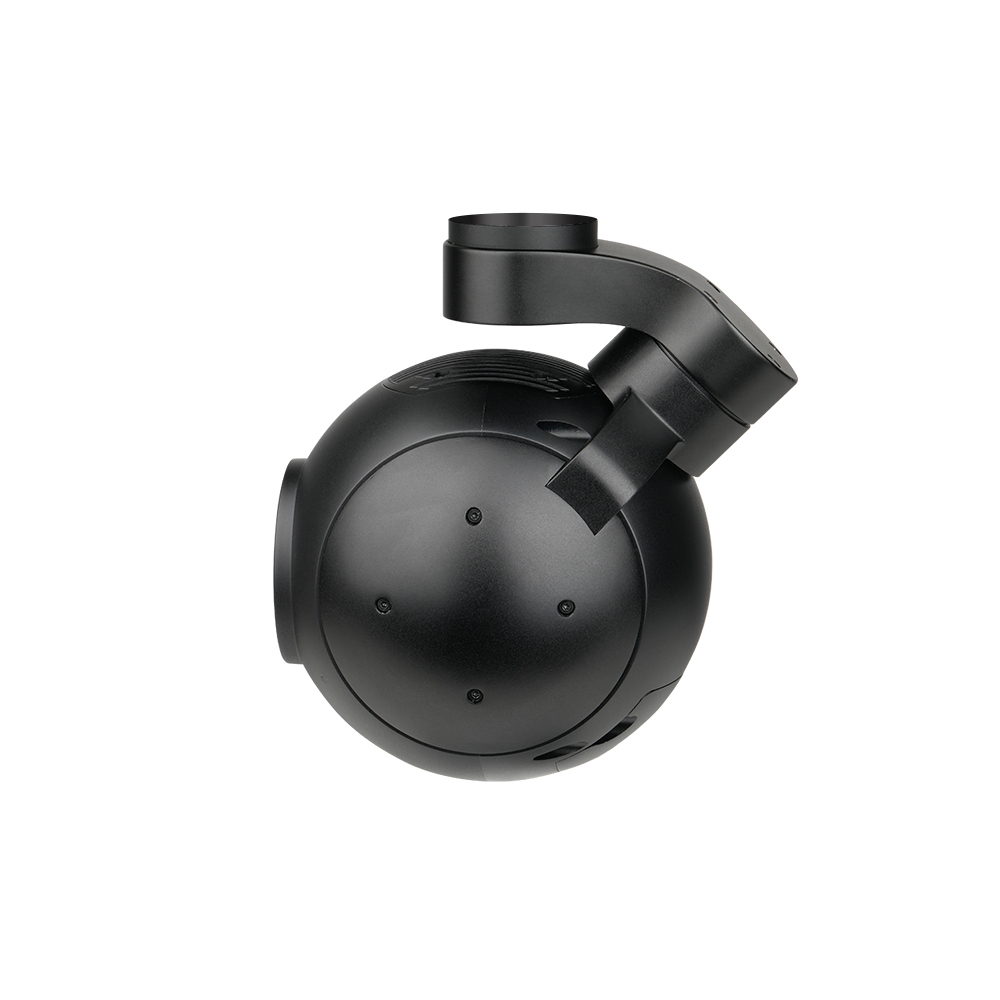
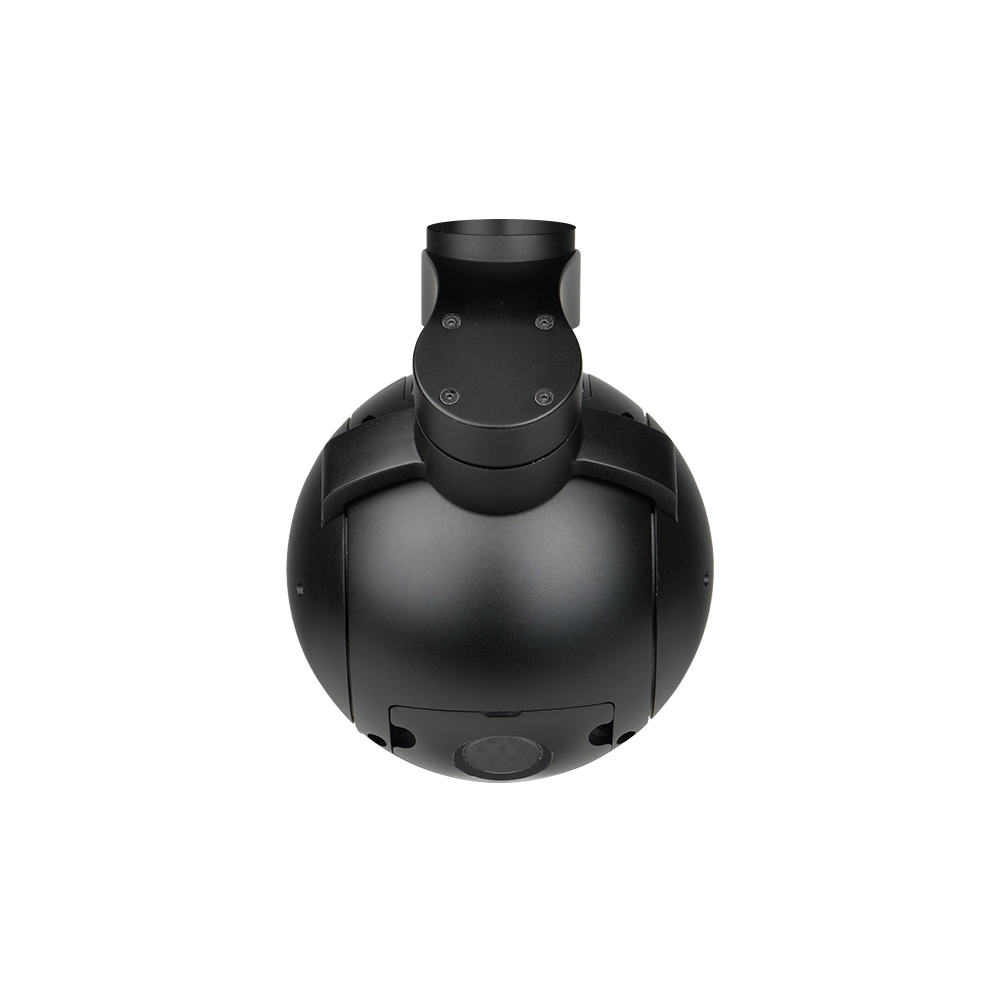
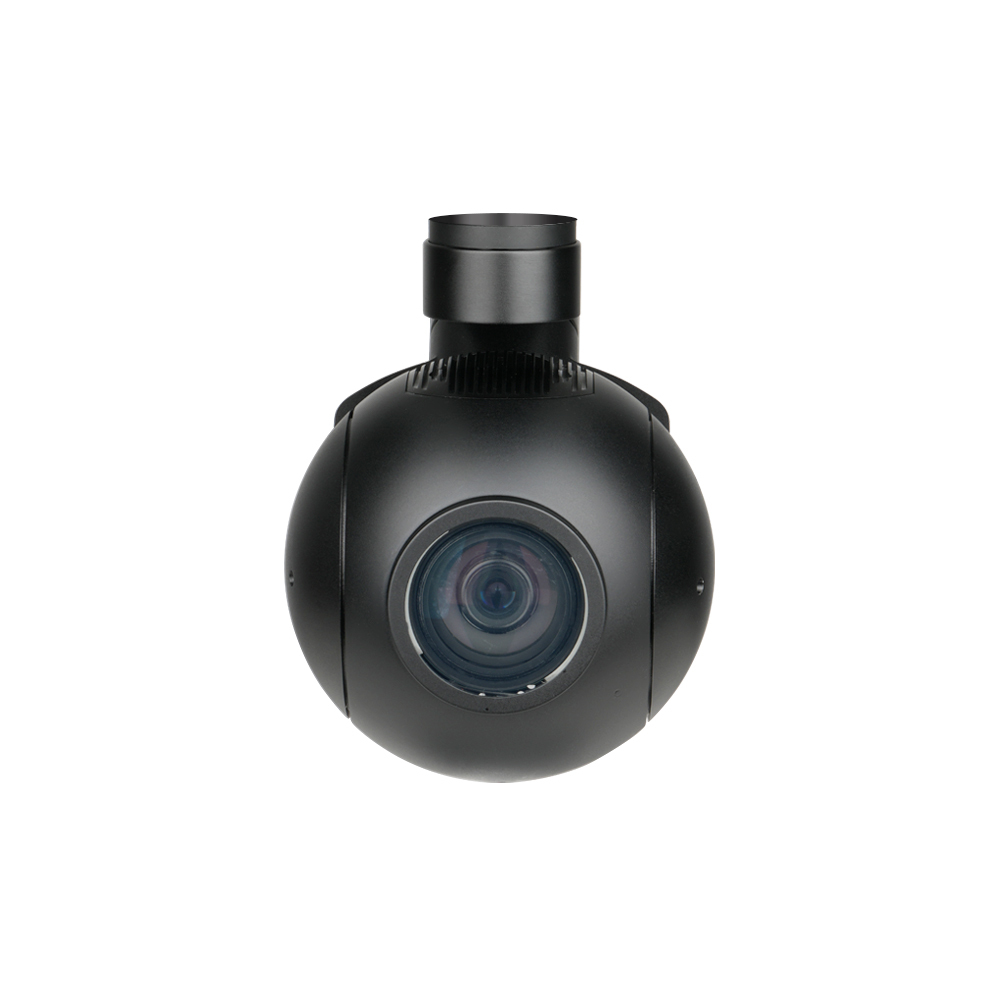
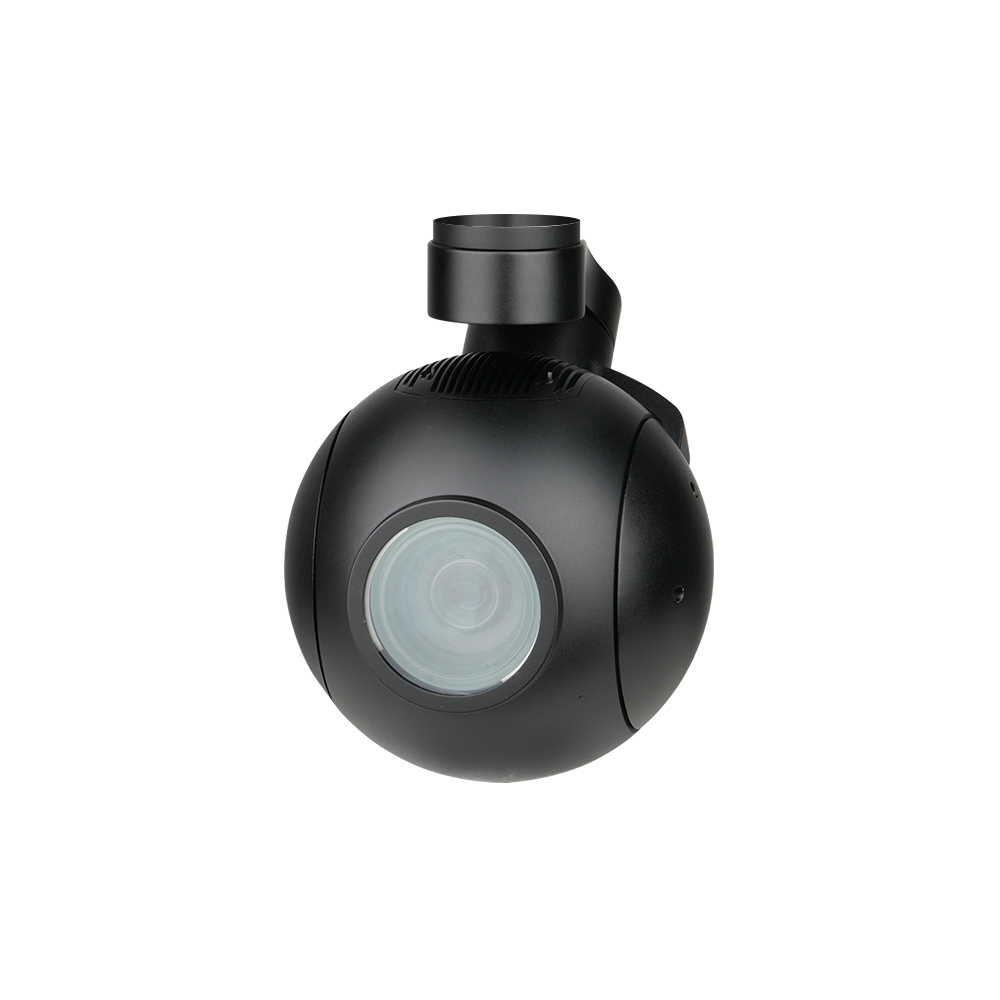
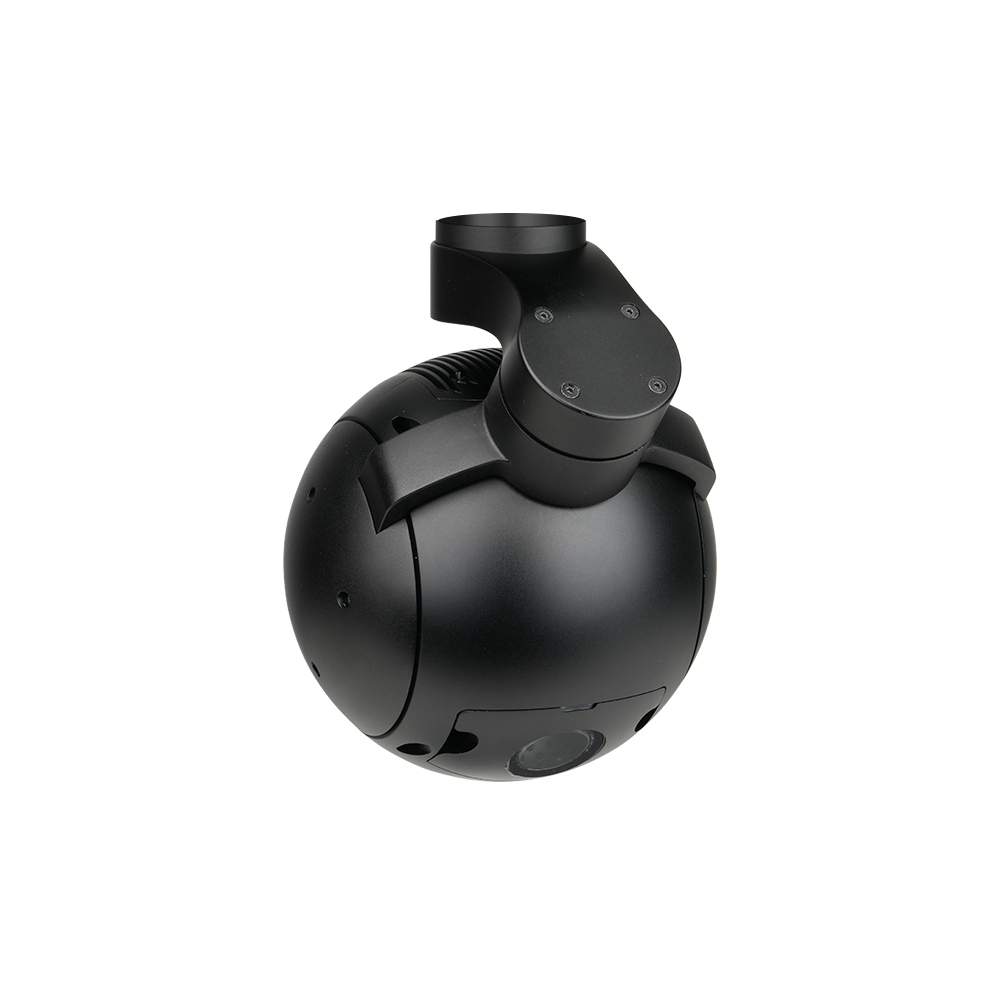
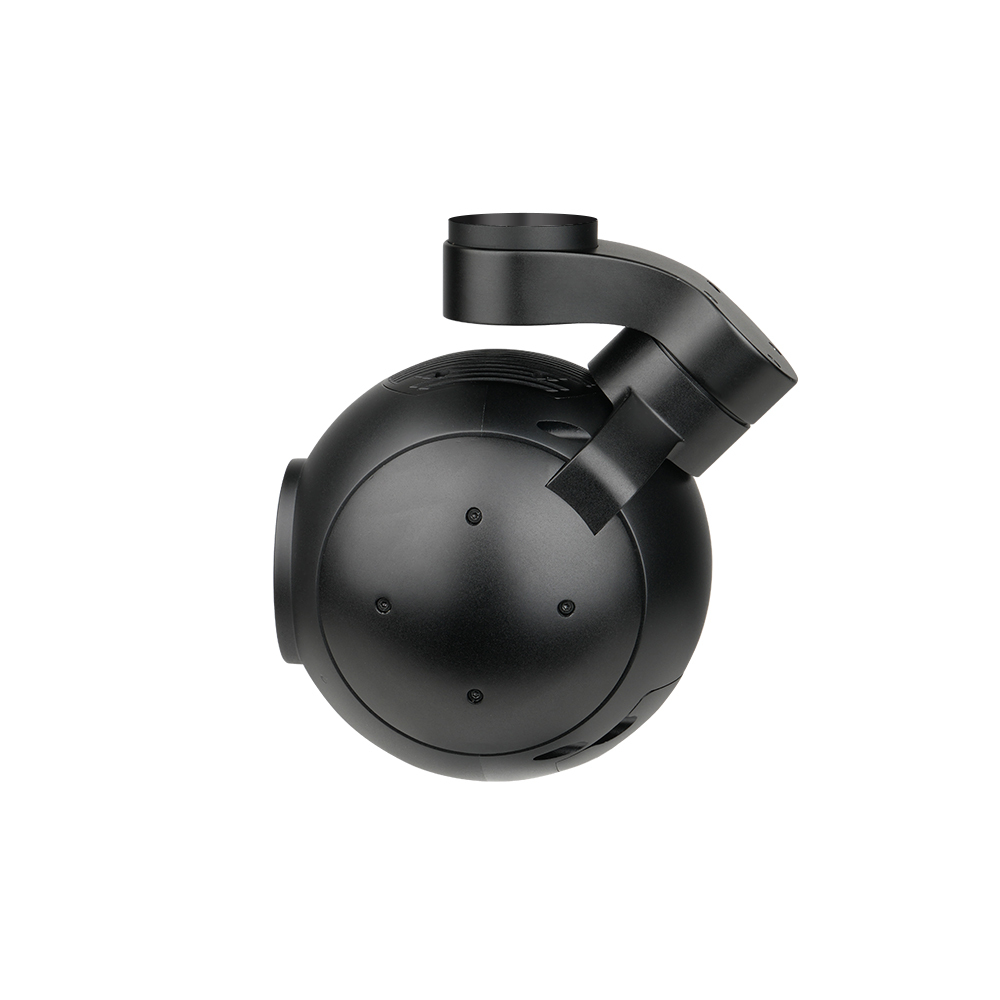
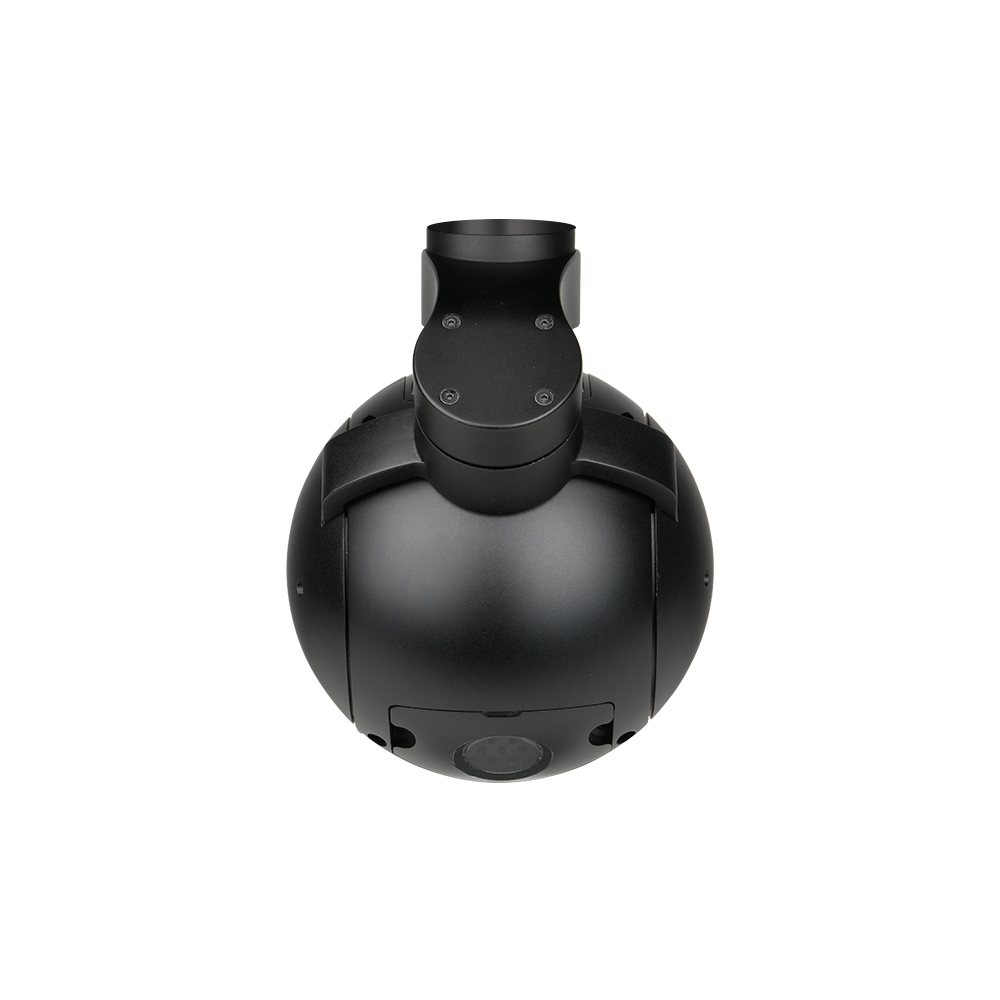
| 전체 사양 | |
| 북서쪽 | 915g |
| 제품 측정. | 134.5*118*193.8mm |
| 입력 전압 | 14.8V~25.2V |
| 동적 전류 | 750~1250mA @ 16V |
| 전력 소비량 | 평균 12W, 최대 20W |
| 근무 환경 온도 | -20℃ ~ +50℃ |
| IP 속도 | IP4X |
| 출력 (선택 사항) | 마이크로 HDMI(1080p 60fps) / IP(RTSP/UDP 720p/1080p 30fps H264/H265) |
| 저장 | TF 카드 (최대 256GB, 클래스 10, FAT32) |
| TF 카드에 저장된 사진 | JPG(1920*1080) |
| TF 카드에 저장된 비디오 | MP4(1080P@30fps) |
| 제어 방법 | PWM / S.BUS / UART (TTL) / TCP / UDP |
| 짐벌 사양 | |
| 기계적 범위 | 피치/틸트: -60°(상단)~125°(하단), 롤: ±40°, 요/팬: ±300° / ±360°*N (IP 출력 버전) |
| 제어 가능 범위 | 피치/틸트: -45°~120°, 요/팬: ±290° / ±360°*N (IP 출력 버전) |
| 진동 각도 | 피치/롤/요: ±0.02° |
| 원키 센터 | √ |
| EO 카메라 1 사양 | |
| 이미저 센서 | 1/2.8인치 소니 CMOS 센서 |
| 화질 | 풀 HD 1080 (1920*1080) |
| 유효 픽셀 | 2.13MP |
| 렌즈 광학 줌 | 40배율, F=4.25~170mm |
| 디지털 줌 | 32배 |
| 시야각(D, H, V) | 광각: 73.80° / 66.35° / 39.98° |
| 망원: 2.16° / 1.90° / 1.11° | |
| 최소 물체 거리 | 0.1 / 1.5 / 3.0 / 5.0 / 10.0 m |
| 최소 조도 | 컬러(1/30초, 79.5dB): 0.01 lux, 흑백(1/30초, 79.5dB): 0.002 lux |
| 컬러 DSS(1/1초, 79.5dB): 0.001 lux, BW DSS(1/1초, 79.5dB): 0.0002 lux | |
| 신호 대 잡음비 | 50dB 이상 |
| 집중하다 | 자동/원터치/수동 |
| 화이트 밸런스 | 자동 |
| 셔터 속도 | 1/1 ~ 1/30,000초 |
| 노출 제어 | 자동/조리개 우선/닫힘 우선/수동 |
| 역광 보정 | 예 |
| 자동 ICR | 예 |
| 이미지 안정화 | 예 |
| 안개 제거 | 예 |
| EO 카메라 2 사양 | |
| 이미저 센서 | 1/2.9" CMOS 센서 |
| 이미지 픽셀 | 2MP |
| 화질 | 풀 HD 1080 (1920*1080) |
| 초점 거리 | 6mm |
| 디지털 줌 | 1배~12배 |
| 시야각 | 시야각: D 60° H 50° V 28° |
| 카메라 객체 추적 | |
| 편차 픽셀의 업데이트 속도 | 30Hz |
| 편차 픽셀의 출력 지연 | <30ms |
| 최소 물체 대비 | 5% |
| SNR | 4 |
| 최소 객체 크기 | 16*16 픽셀 |
| 최대 객체 크기 | 256*256 픽셀 |
| 추적 속도 | ±48픽셀/프레임 |
| 객체 메모리 시간 | 100프레임 |
| 카메라 AI 성능 | |
| 대상 유형 | 자동차와 인간 |
| 동시 검출량 | 10개 이상의 목표물 |
| 최소 대비 비율 | 5% |
| 최소 목표 크기 | 5×5 픽셀 |
| 차량 감지율 | 85% 이상 |
| 오경보율 | 10% 이하 |
제품 소개
사양
-
제품 소개
-
사양
| 전체 사양 | |
| 북서쪽 | 915g |
| 제품 측정. | 134.5*118*193.8mm |
| 입력 전압 | 14.8V~25.2V |
| 동적 전류 | 750~1250mA @ 16V |
| 전력 소비량 | 평균 12W, 최대 20W |
| 근무 환경 온도 | -20℃ ~ +50℃ |
| IP 속도 | IP4X |
| 출력 (선택 사항) | 마이크로 HDMI(1080p 60fps) / IP(RTSP/UDP 720p/1080p 30fps H264/H265) |
| 저장 | TF 카드 (최대 256GB, 클래스 10, FAT32) |
| TF 카드에 저장된 사진 | JPG(1920*1080) |
| TF 카드에 저장된 비디오 | MP4(1080P@30fps) |
| 제어 방법 | PWM / S.BUS / UART (TTL) / TCP / UDP |
| 짐벌 사양 | |
| 기계적 범위 | 피치/틸트: -60°(상단)~125°(하단), 롤: ±40°, 요/팬: ±300° / ±360°*N (IP 출력 버전) |
| 제어 가능 범위 | 피치/틸트: -45°~120°, 요/팬: ±290° / ±360°*N (IP 출력 버전) |
| 진동 각도 | 피치/롤/요: ±0.02° |
| 원키 센터 | √ |
| EO 카메라 1 사양 | |
| 이미저 센서 | 1/2.8인치 소니 CMOS 센서 |
| 화질 | 풀 HD 1080 (1920*1080) |
| 유효 픽셀 | 2.13MP |
| 렌즈 광학 줌 | 40배율, F=4.25~170mm |
| 디지털 줌 | 32배 |
| 시야각(D, H, V) | 광각: 73.80° / 66.35° / 39.98° |
| 망원: 2.16° / 1.90° / 1.11° | |
| 최소 물체 거리 | 0.1 / 1.5 / 3.0 / 5.0 / 10.0 m |
| 최소 조도 | 컬러(1/30초, 79.5dB): 0.01 lux, 흑백(1/30초, 79.5dB): 0.002 lux |
| 컬러 DSS(1/1초, 79.5dB): 0.001 lux, BW DSS(1/1초, 79.5dB): 0.0002 lux | |
| 신호 대 잡음비 | 50dB 이상 |
| 집중하다 | 자동/원터치/수동 |
| 화이트 밸런스 | 자동 |
| 셔터 속도 | 1/1 ~ 1/30,000초 |
| 노출 제어 | 자동/조리개 우선/닫힘 우선/수동 |
| 역광 보정 | 예 |
| 자동 ICR | 예 |
| 이미지 안정화 | 예 |
| 안개 제거 | 예 |
| EO 카메라 2 사양 | |
| 이미저 센서 | 1/2.9" CMOS 센서 |
| 이미지 픽셀 | 2MP |
| 화질 | 풀 HD 1080 (1920*1080) |
| 초점 거리 | 6mm |
| 디지털 줌 | 1배~12배 |
| 시야각 | 시야각: D 60° H 50° V 28° |
| 카메라 객체 추적 | |
| 편차 픽셀의 업데이트 속도 | 30Hz |
| 편차 픽셀의 출력 지연 | <30ms |
| 최소 물체 대비 | 5% |
| SNR | 4 |
| 최소 객체 크기 | 16*16 픽셀 |
| 최대 객체 크기 | 256*256 픽셀 |
| 추적 속도 | ±48픽셀/프레임 |
| 객체 메모리 시간 | 100프레임 |
| 카메라 AI 성능 | |
| 대상 유형 | 자동차와 인간 |
| 동시 검출량 | 10개 이상의 목표물 |
| 최소 대비 비율 | 5% |
| 최소 목표 크기 | 5×5 픽셀 |
| 차량 감지율 | 85% 이상 |
| 오경보율 | 10% 이하 |