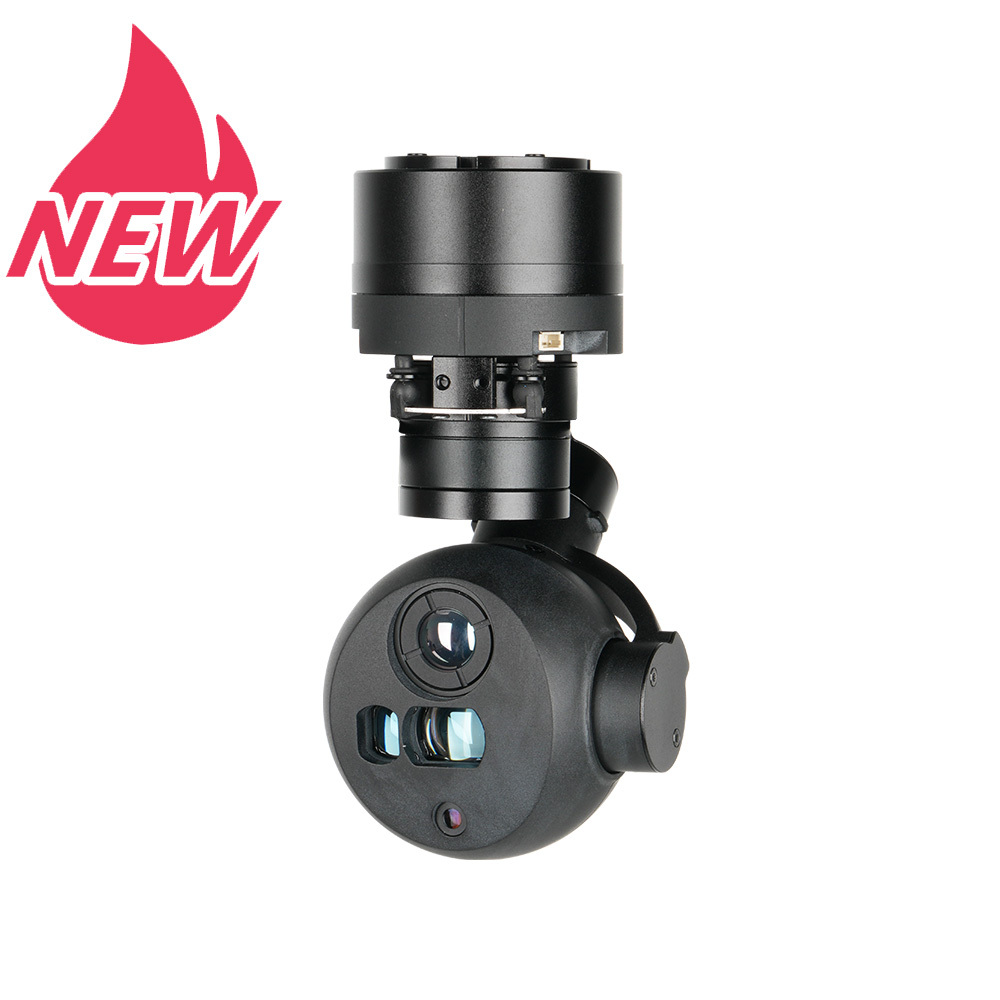
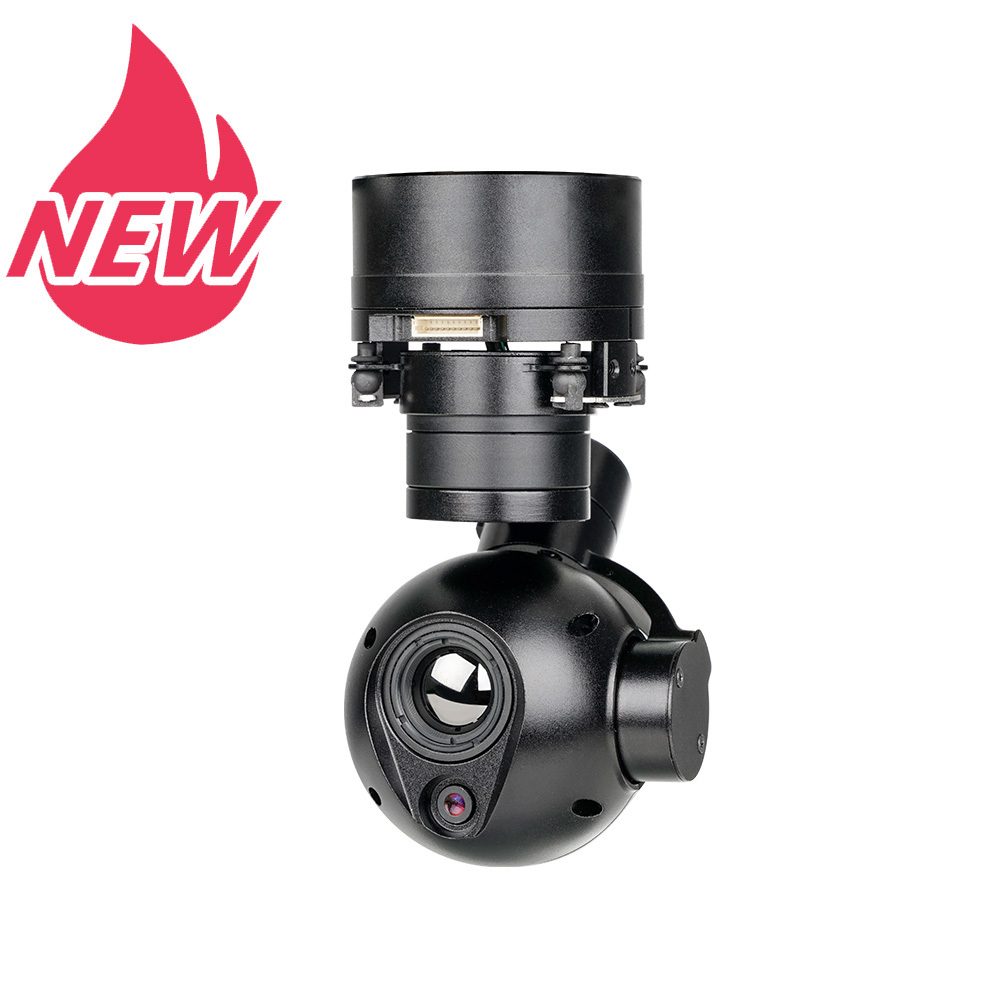
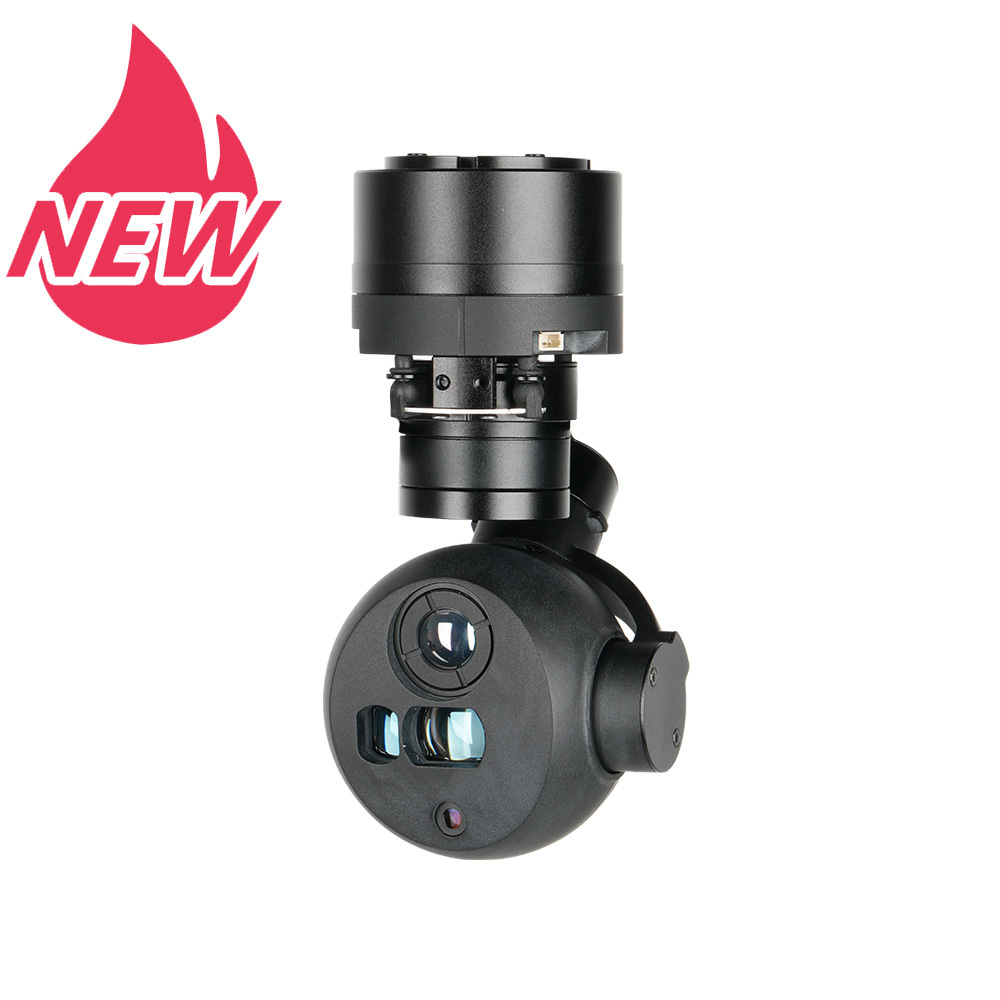
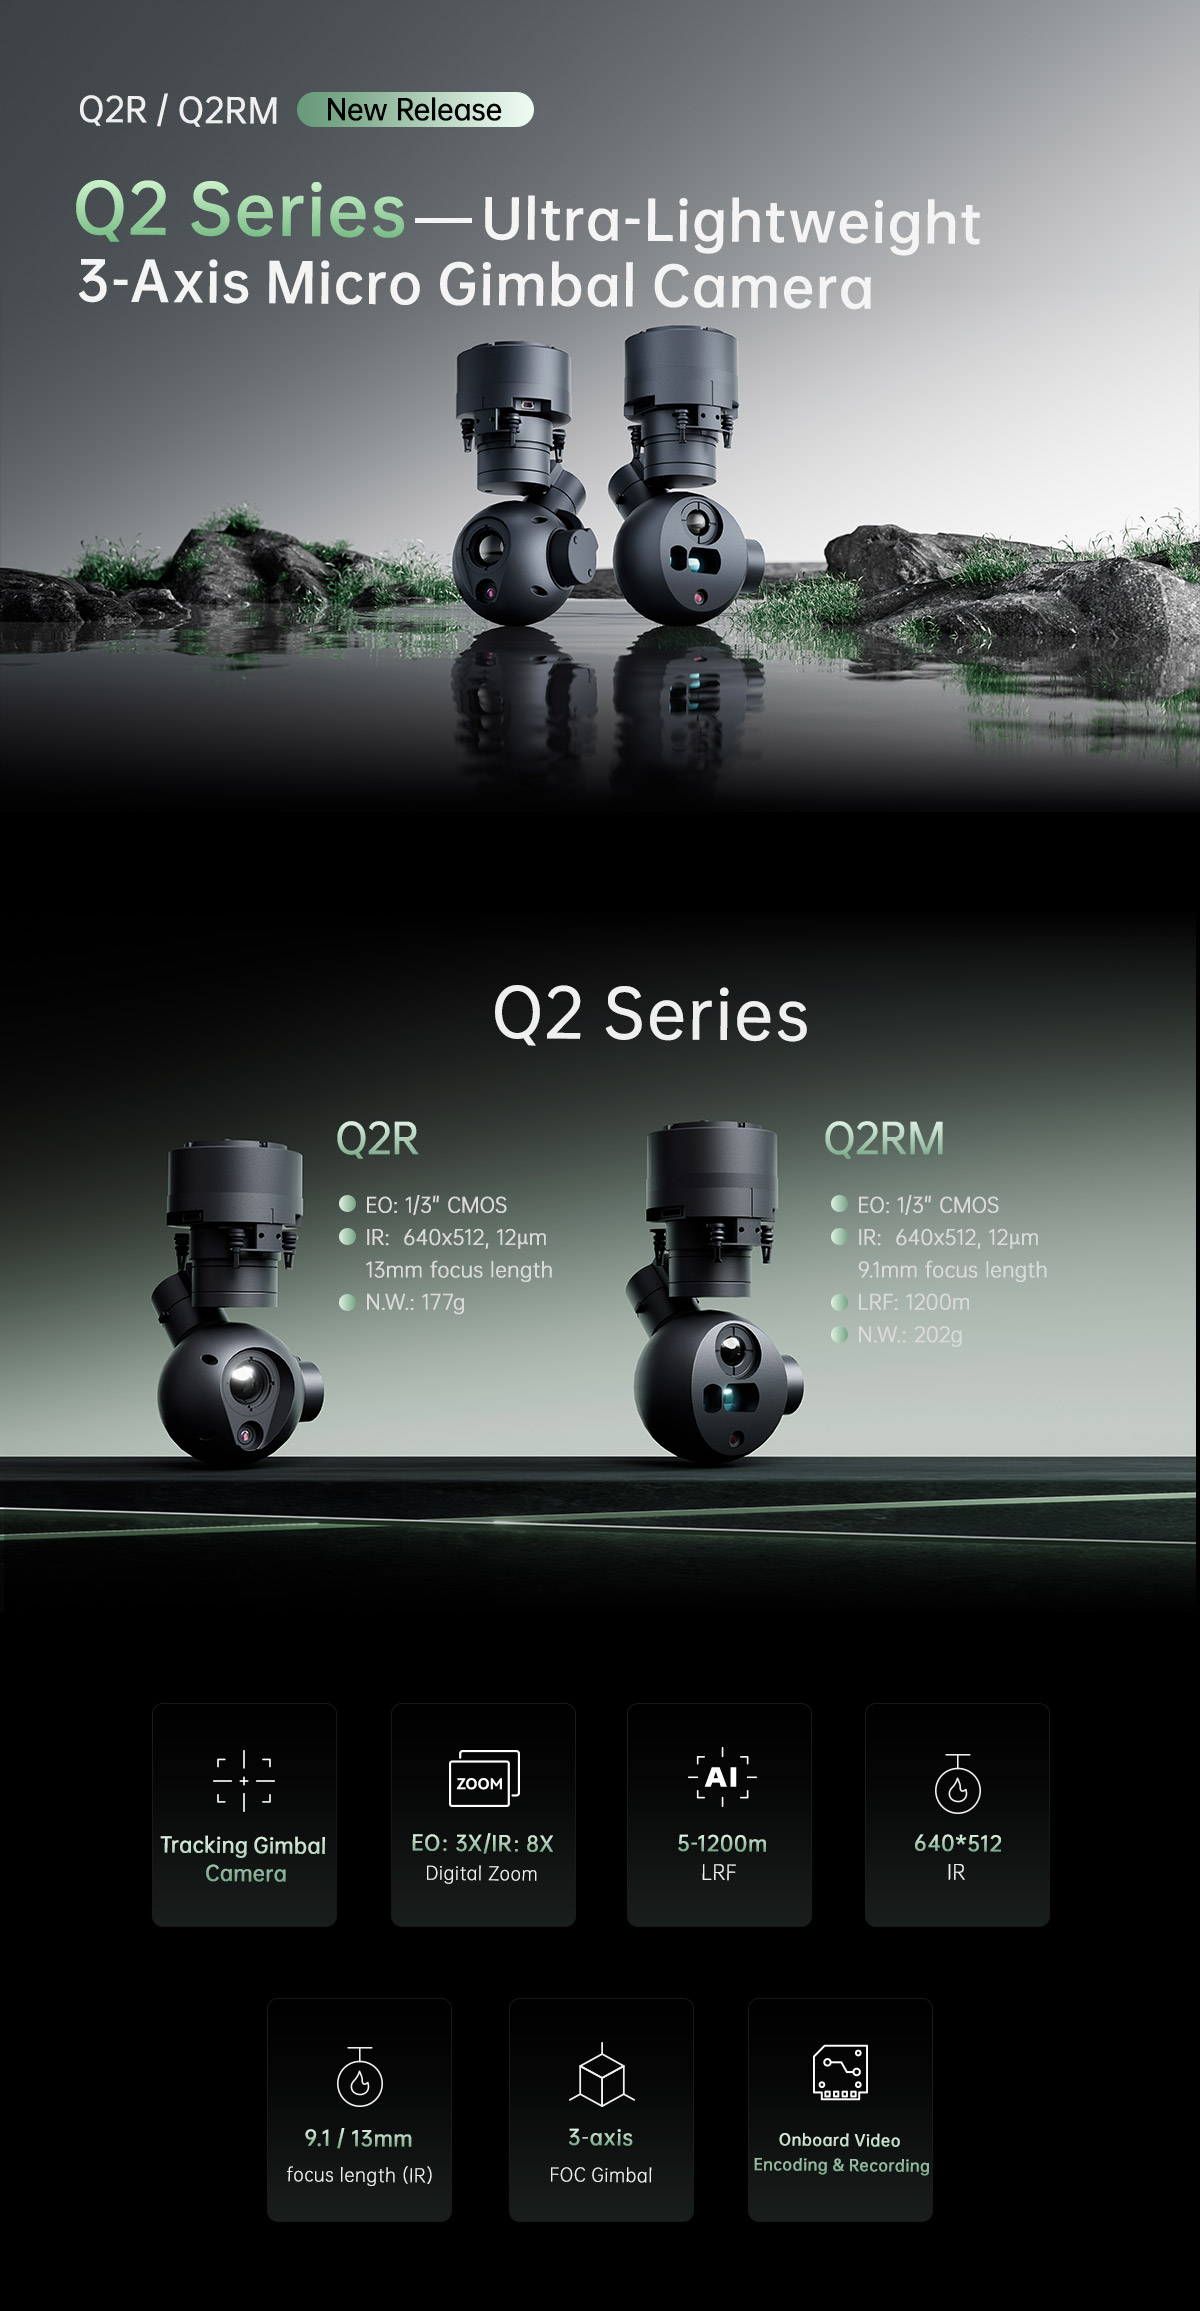
제품 소개
사양
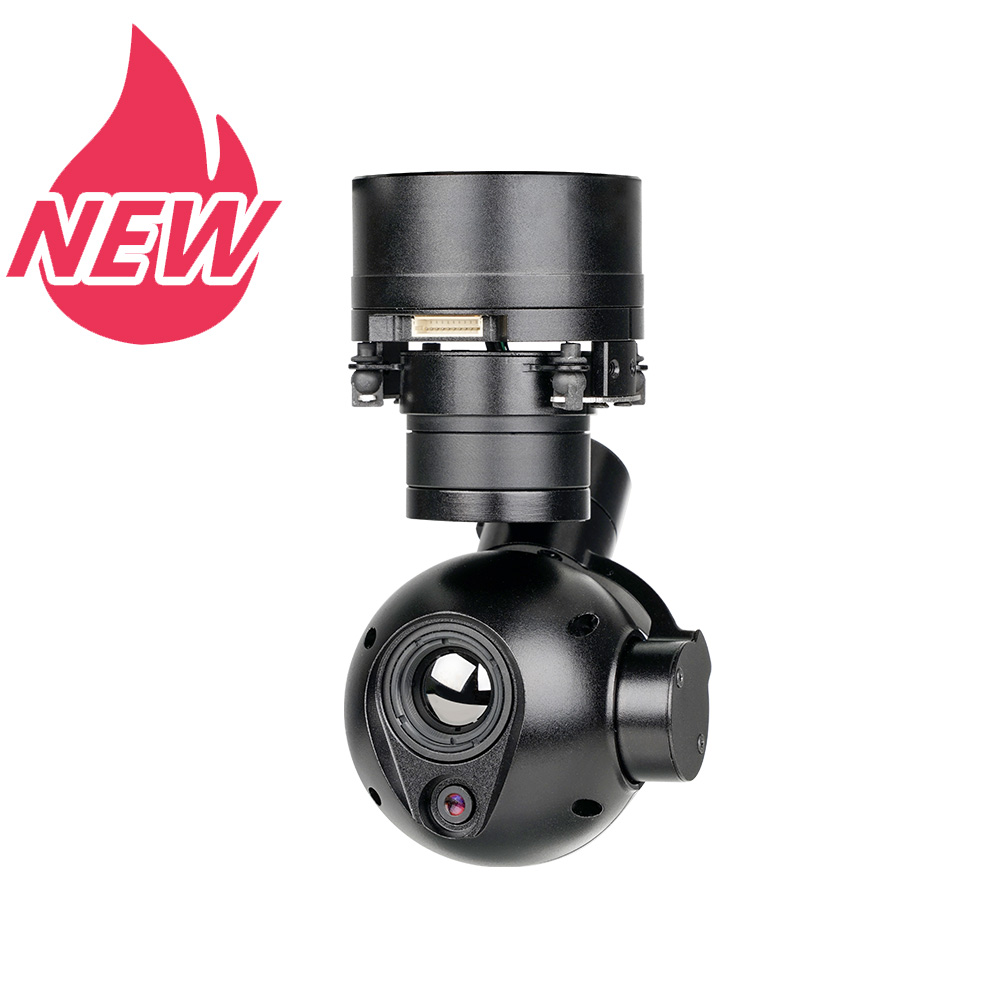
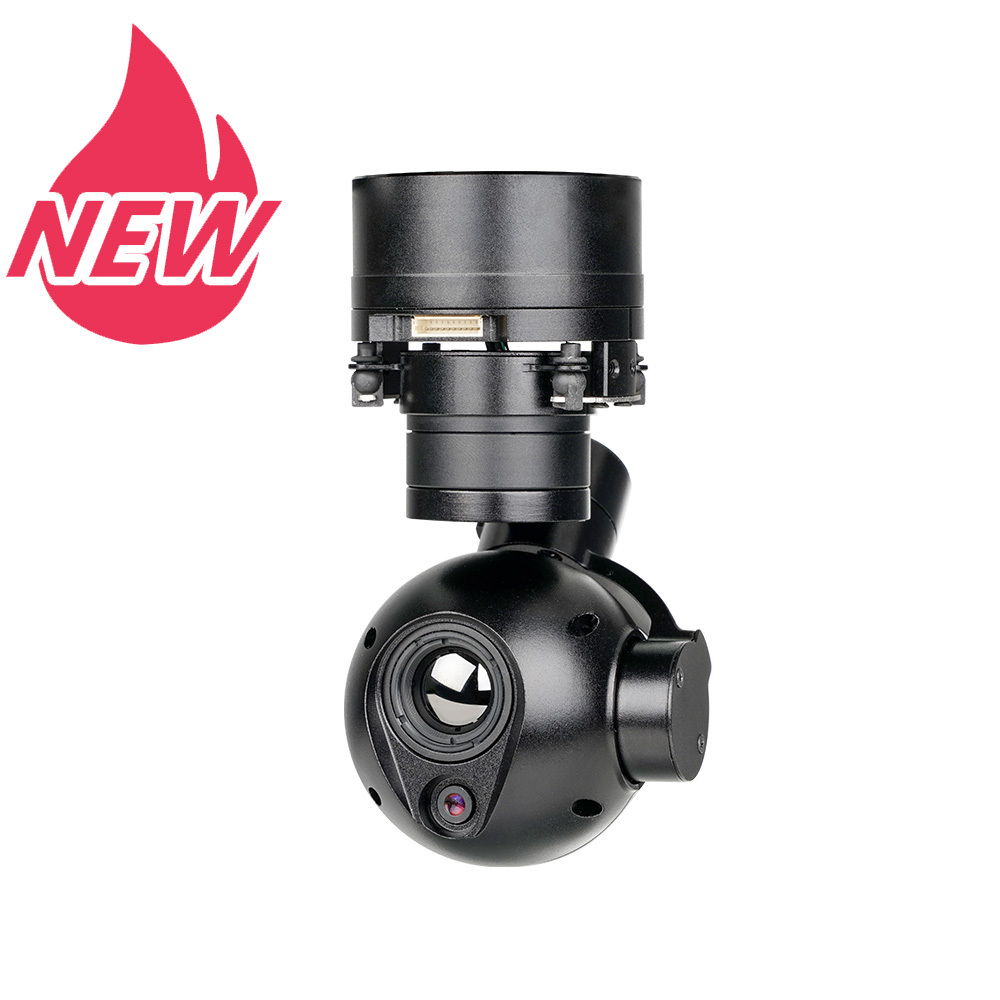
Q2R 사양
| 전체 사양 | |
| 작동 전압 | 12~25.2V |
| 동적 전류 | 16V에서 250~600mA |
| 전력 소비량 | 평균 4W, 최대 9.6W |
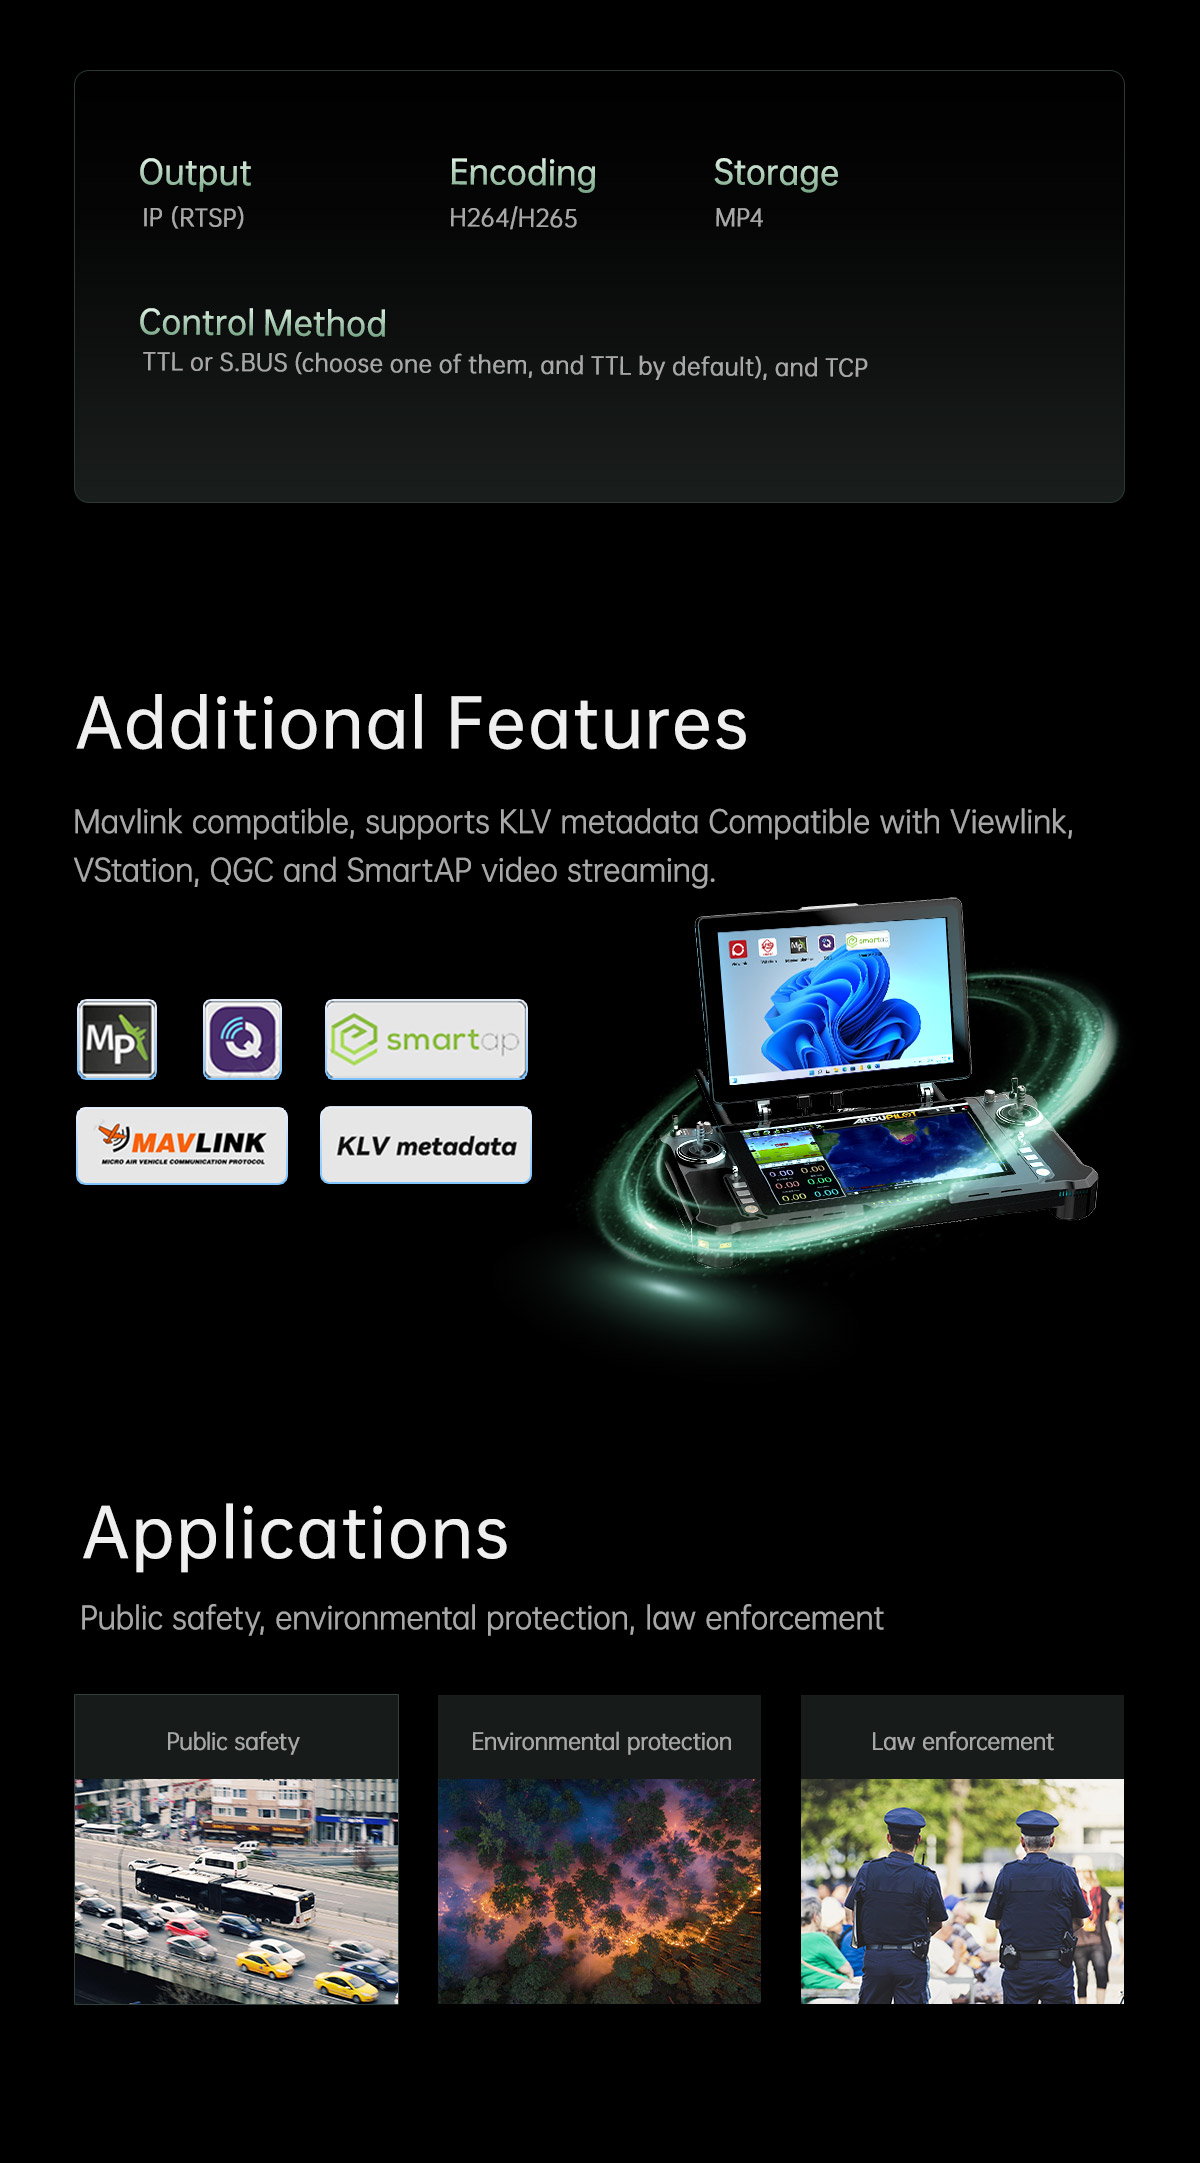
| 비디오 출력 | 이더넷: IP (RTSP 1080p 25fps H264/H265) |
| 제어 방법 | TTL 또는 S.BUS(둘 중 하나를 선택하며 기본값은 TTL) 및 TCP |
| IP 등급 | IP4X |
| 근무 환경 온도 | -20℃~+50℃ |
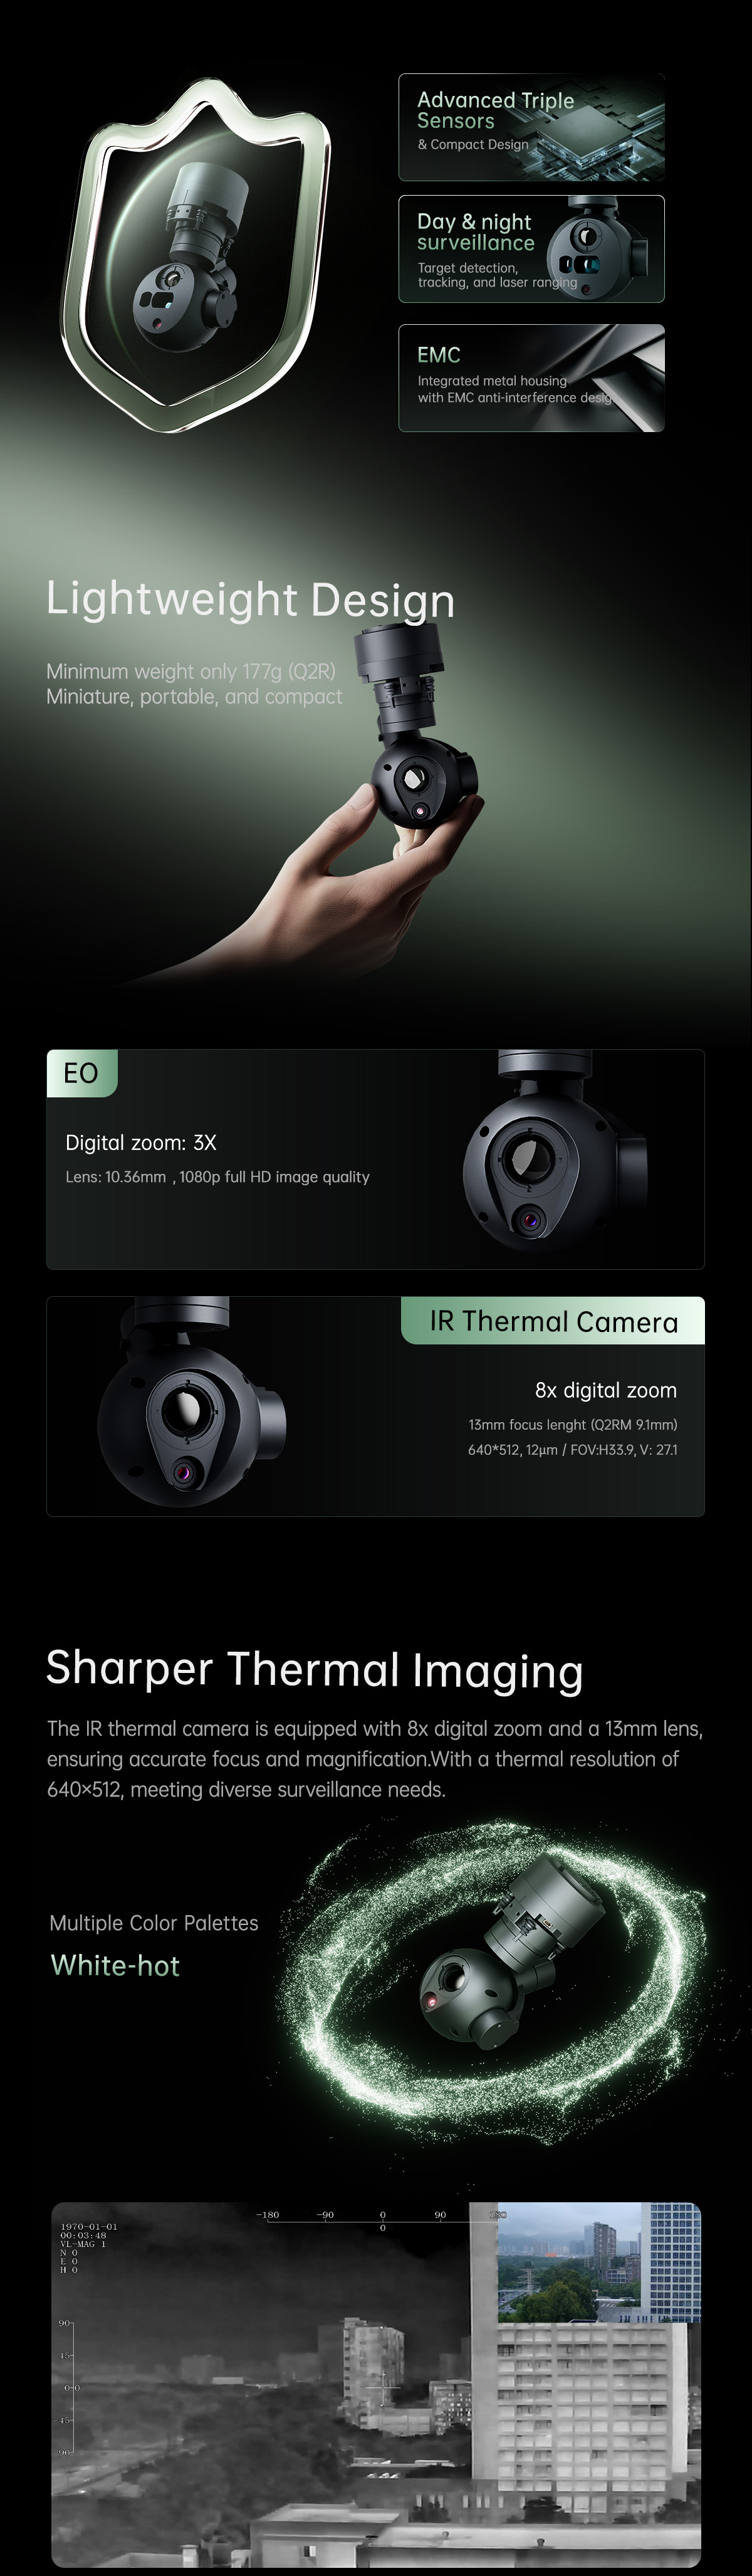
| 제품 중량 | 약 190g |
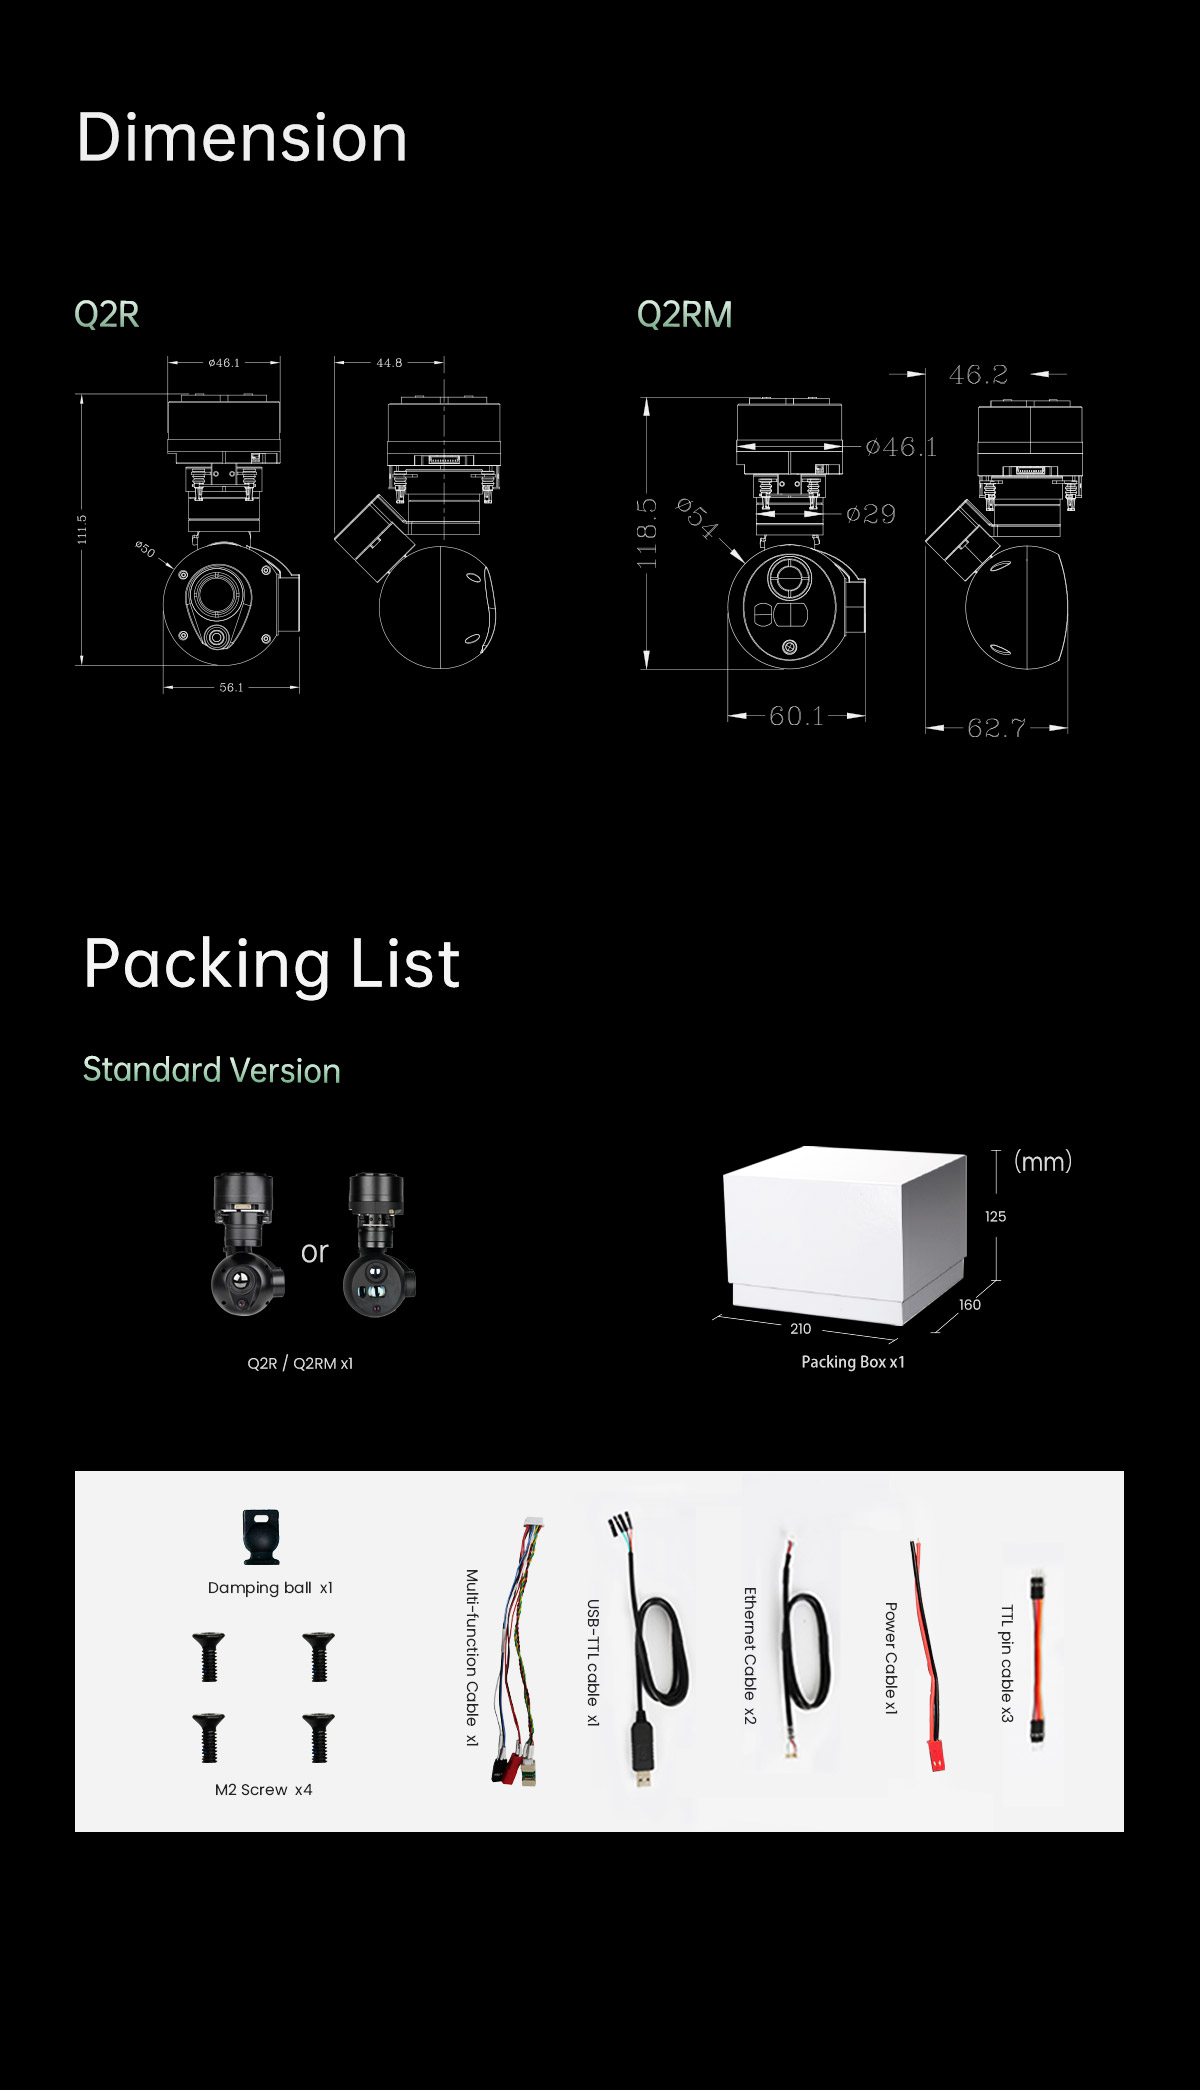
| 제품 크기 | 56.1*50*111.5mm |
| 짐벌 사양 | |
| 기계적 범위 | 피치/틸트: -65°(상향)~135°(하향), 요/팬: ±150° |
| 제어 가능 범위 | 피치/틸트: -45°~125°, 요/팬: ±145° |
| 진동 각도 | 피치/요: ±0.02° |
| 원키 센터 | √ |
| EO 카메라 사양 | |
| 이미저 센서 | 1/3인치 CMOS 센서 |
| 픽셀 크기 | 2.9um |
| 해결 | 1920*1080 @30fps |
| 초점 거리 | 10.36mm |
| 시야각 | 30°*17.1° |
| 디지털 줌 | 1~3배 |
| 적외선 열화상 카메라 사양 | |
| 초점 거리 | 13mm |
| 구멍 | F1.1 |
| 수평 시야각 | 33.9° |
| 수직 시야각 | 27.1° |
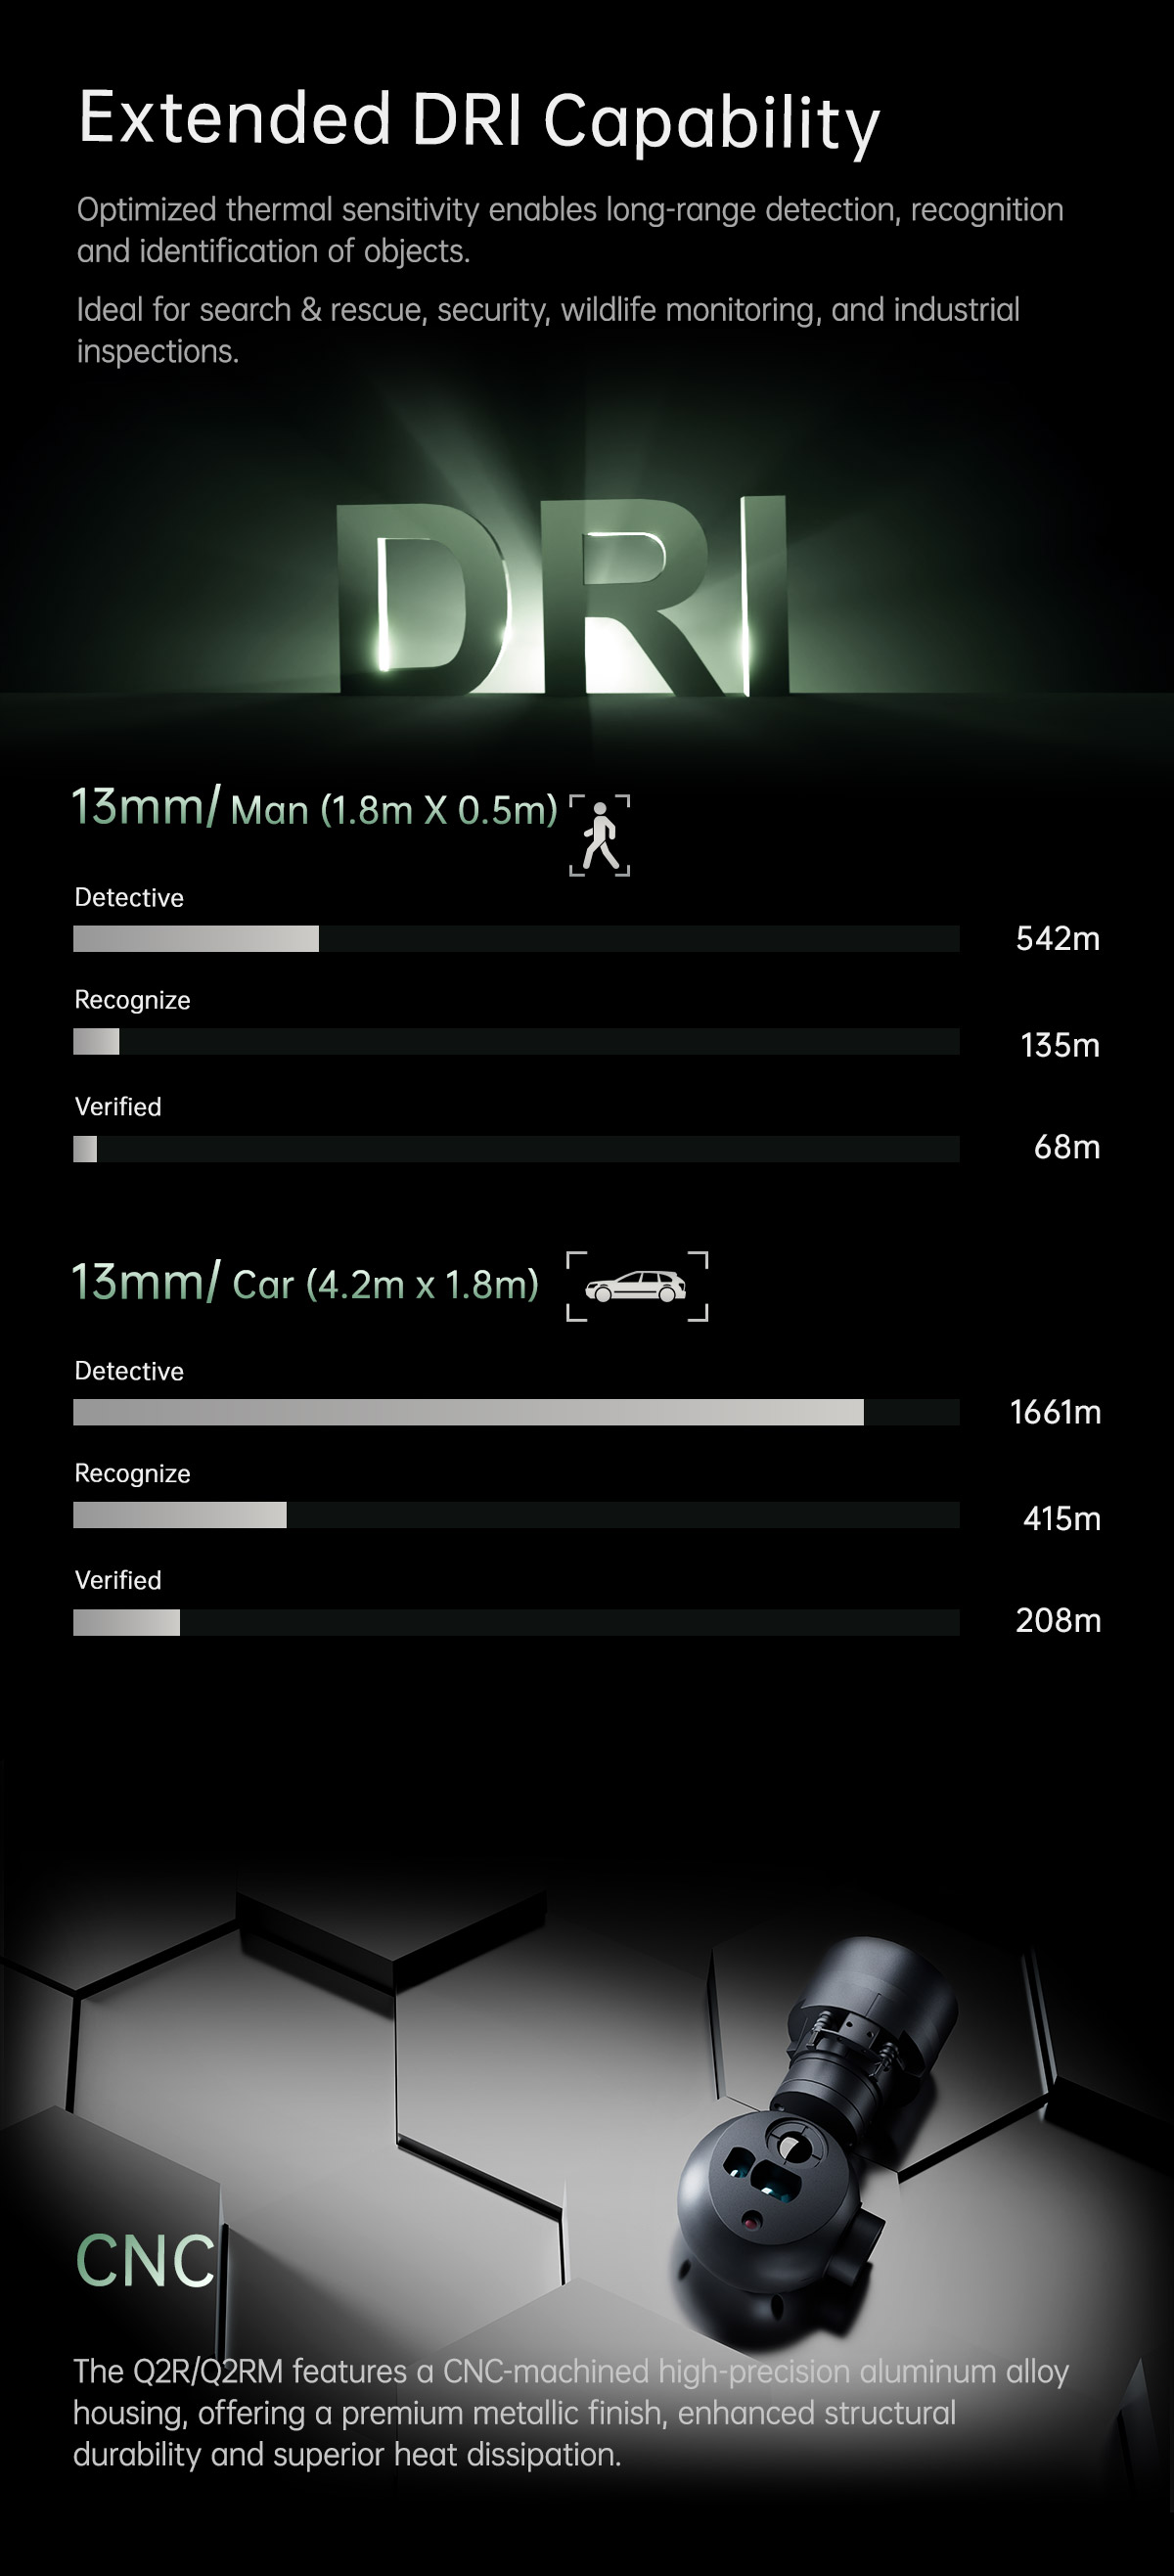
| 탐정 거리 (남성: 1.8x0.5m) | 542미터 |
| 거리 인식 (남성: 1.8x0.5m) | 135미터 |
| 검증된 거리 (남성: 1.8x0.5m) | 68미터 |
| 탐정 거리 (차량: 4.2x1.8m) | 1661미터 |
| 거리 인식 (자동차: 4.2x1.8m) | 415미터 |
| 측정된 거리 (자동차: 4.2x1.8m) | 208미터 |
| 작동 모드 | 비냉각식 VOx 장파(8μm~14μm) 열화상 카메라 |
| 검출기 픽셀 | 640*512 |
| 픽셀 크기 | 12μm |
| 집중 방법 | 무열 프라임 렌즈 |
| 넷디 | ≤40mK@F1.0/25℃ |
| 색상 팔레트 | 백열 |
| 카메라 객체 추적 | |
| 편차 픽셀의 업데이트 속도 | 25Hz |
| 최소 물체 대비 | 5% |
| 최소 객체 크기 | 16*16 픽셀 |
| 최대 객체 크기 | 128*128 픽셀 |
| 추적 속도(남성) | ±32픽셀/프레임 |
| 추적 속도 (자동차) | ±48픽셀/프레임 |
| 객체 메모리 시간 | 100프레임 |
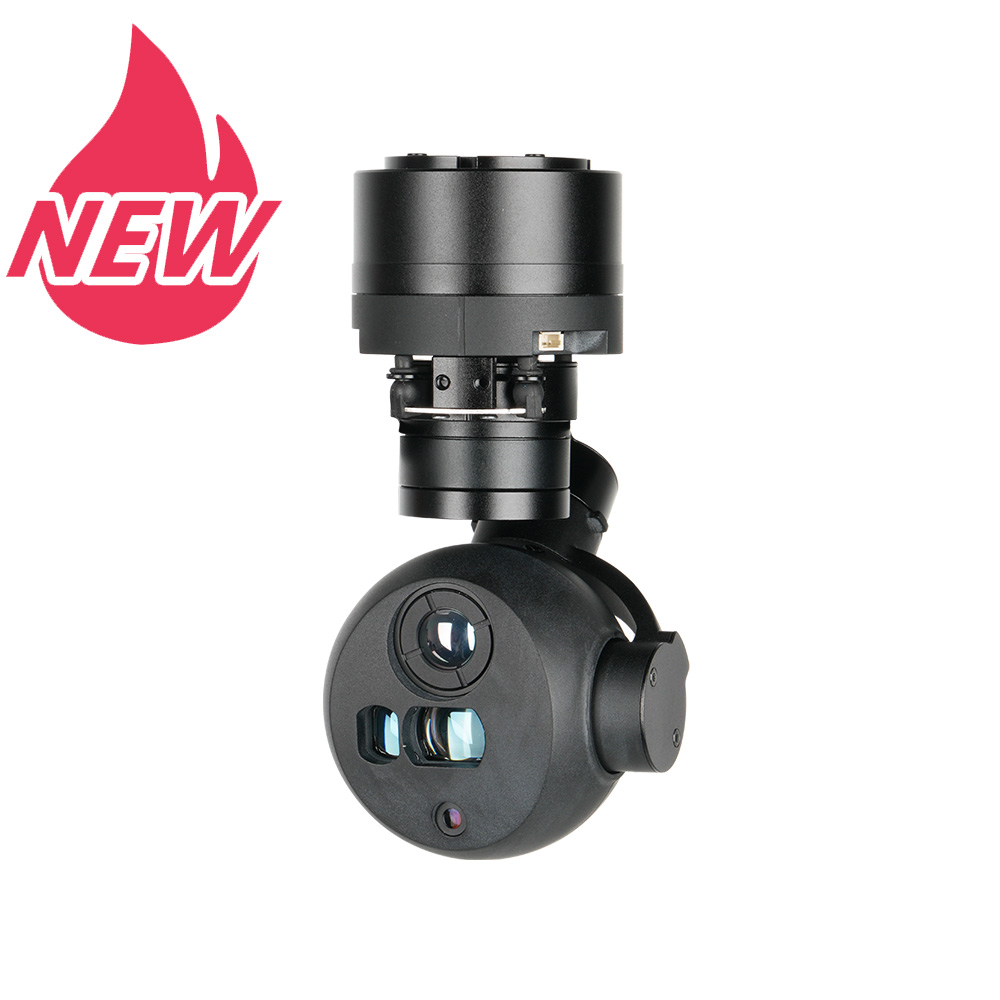
Q2RM 사양
| 전체 사양 | |
| 작동 전압 | 12~25.2V |
| 동적 전류 | 12V에서 400~900mA |
| 전력 소비량 | 평균 4.8W, 최대 10.8W |
| 비디오 출력 | 이더넷: IP (RTSP 1080p 25fps H264/H265) |
| 제어 방법 | TTL 또는 S.BUS(둘 중 하나를 선택하며 기본값은 TTL) 및 TCP |
| IP 등급 | IP4X |
| 근무 환경 온도 | -20℃~+50℃ |
| 제품 중량 | 약 202g |
| 제품 크기 | 62.7*60.1*118.5mm |
| 짐벌 사양 | |
| 기계적 범위 | 피치/틸트: -65°(상향)~130°(하향), 롤: ±30°, 요/팬: ±150° |
| 제어 가능 범위 | 피치/틸트: -45°~125°, 요/팬: ±130° |
| 진동 각도 | 피치/롤/요: ±0.02° |
| 원키 센터 | √ |
| EO 카메라 사양 | |
| 이미저 센서 | 1/3인치 CMOS 센서 |
| 픽셀 크기 | 2.9um |
| 해결 | 1920*1080 @30fps |
| 초점 거리 | 10.36mm |
| 시야각 | 30°*17.1° |
| 디지털 줌 | 1~3배 |
| 적외선 열화상 카메라 사양 | |
| 초점 거리 | 9.1mm |
| 구멍 | F1.0 |
| 수평 시야각 | 48.3° |
| 수직 시야각 | 38.6° |
| 대각선 FOV | 62.4° |
| 탐정 거리 (남성: 1.8x0.5m) | 379미터 |
| 거리 인식 (남성: 1.8x0.5m) | 95미터 |
| 검증된 거리 (남성: 1.8x0.5m) | 47미터 |
| 탐정 거리 (차량: 4.2x1.8m) | 1163미터 |
| 거리 인식 (자동차: 4.2x1.8m) | 291미터 |
| 측정된 거리 (자동차: 4.2x1.8m) | 145미터 |
| 작동 모드 | 비냉각식 VOx 장파(8μm~14μm) 열화상 카메라 |
| 검출기 픽셀 | 640*512 |
| 픽셀 크기 | 12μm |
| 집중 방법 | 무열 프라임 렌즈 |
| 넷디 | ≤40mK@F1.0/25℃ |
| 색상 팔레트 | 백열 |
| 카메라 객체 추적 | |
| 편차 픽셀의 업데이트 속도 | 25Hz |
| 최소 물체 대비 | 5% |
| 최소 객체 크기 | 16*16 픽셀 |
| 최대 객체 크기 | 128*128 픽셀 |
| 추적 속도(남성) | ±32픽셀/프레임 |
| 추적 속도 (자동차) | ±48픽셀/프레임 |
| 객체 메모리 시간 | 100프레임 |
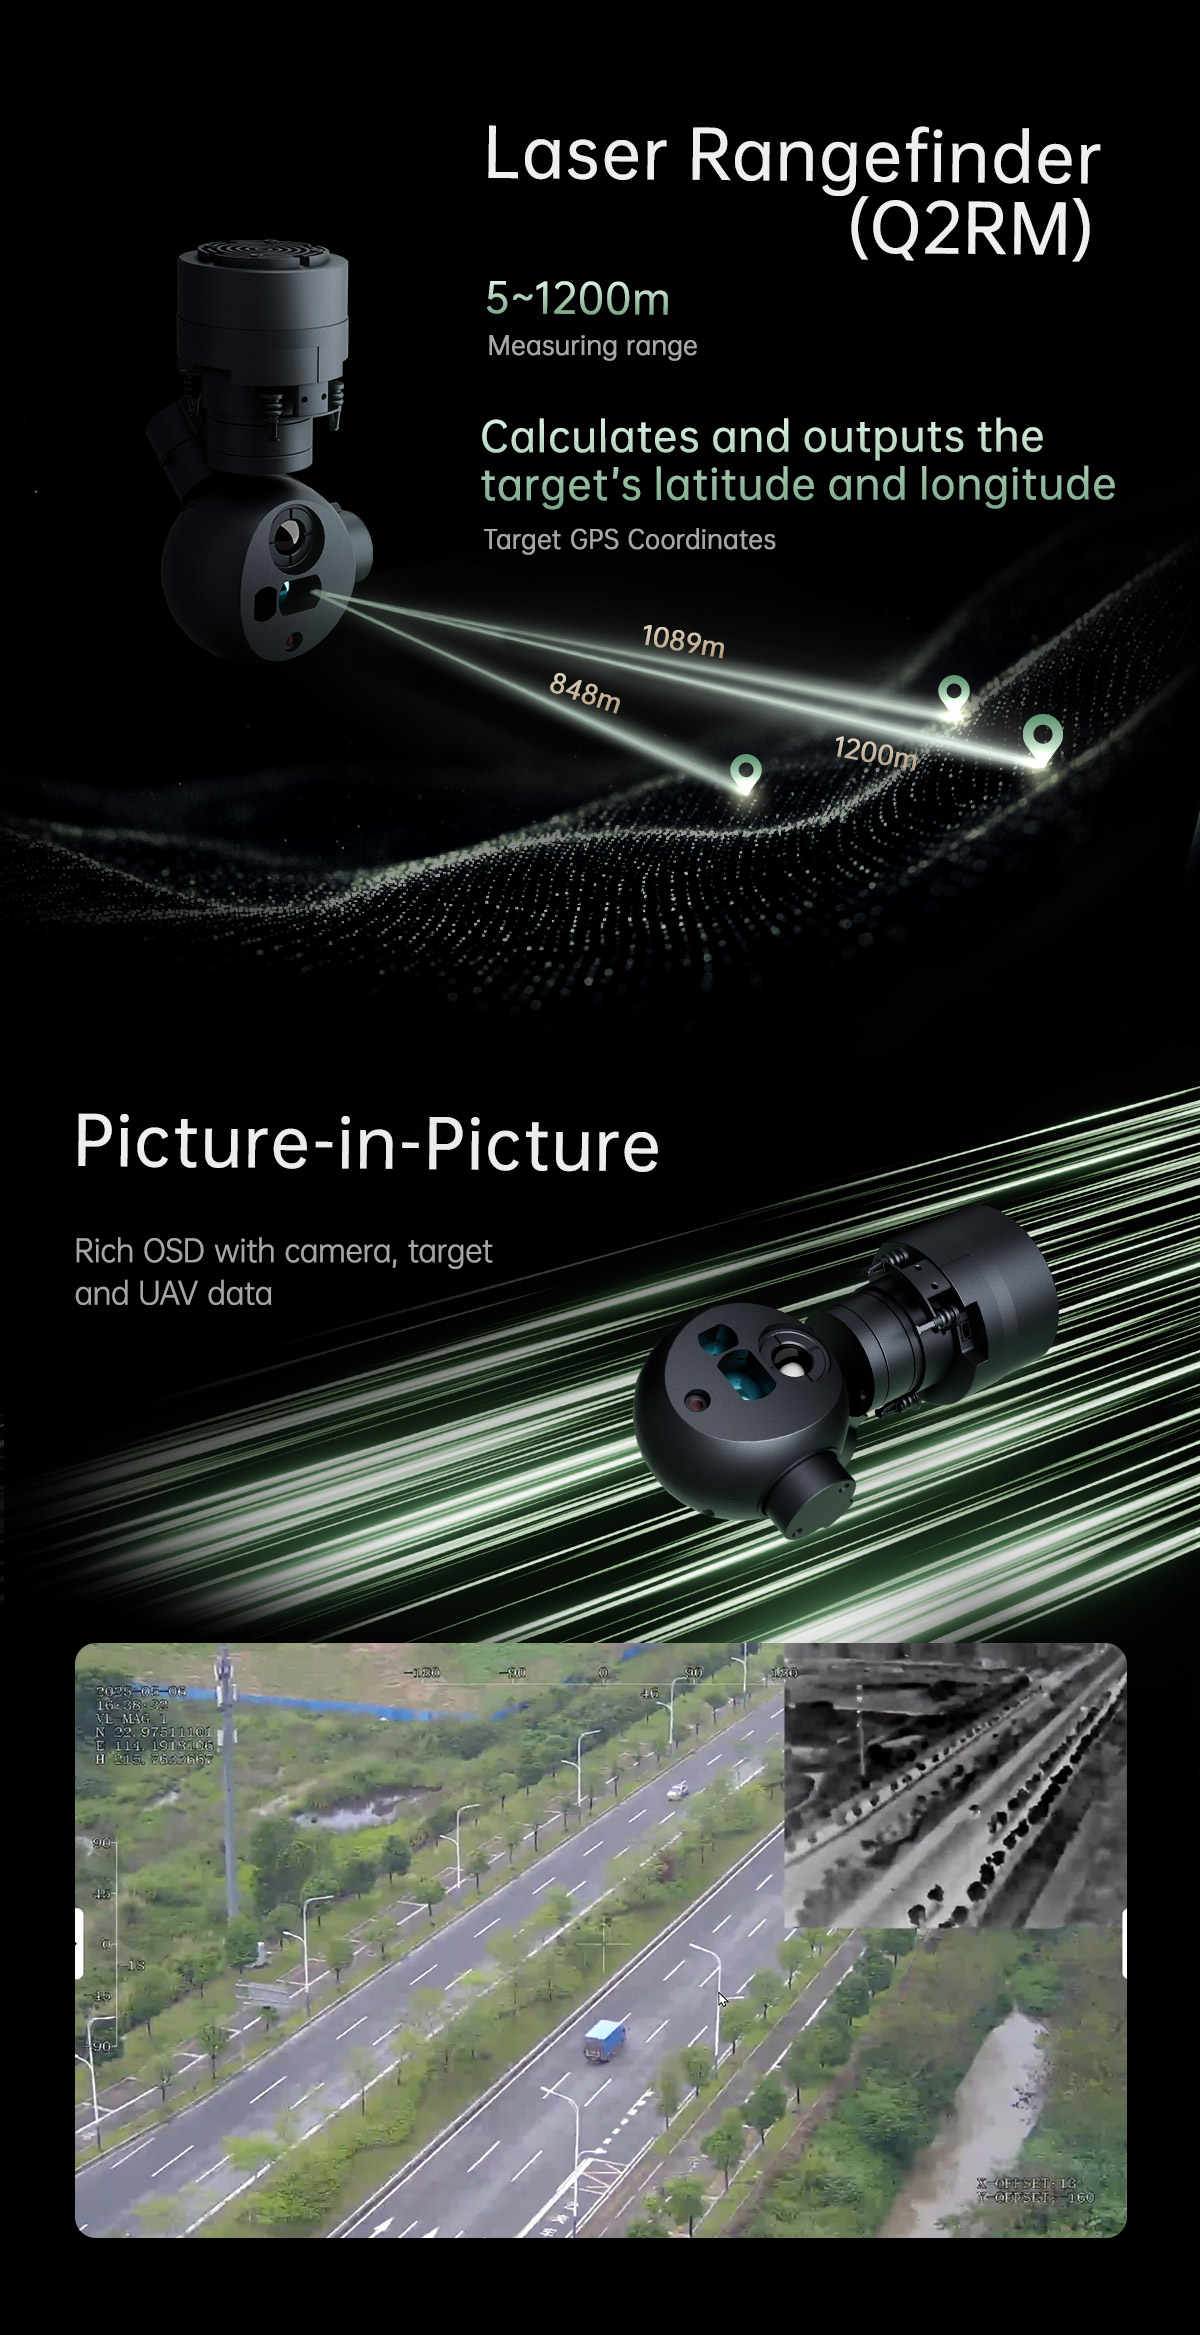
| 레이저 거리 측정기 | |
| 범위 | 5~1200미터 |
| 정확성 | 1m |
| 광선 | 905nm 펄스 레이저 |
| 발산각 | 약 6mrad |
| 레이저 펄스 주파수 | 1~4Hz |
| 거리 측정기 | 화면 중앙에 있는 물체와 레이저 거리 측정기 사이의 거리를 측정하십시오. |