1. บทนำ
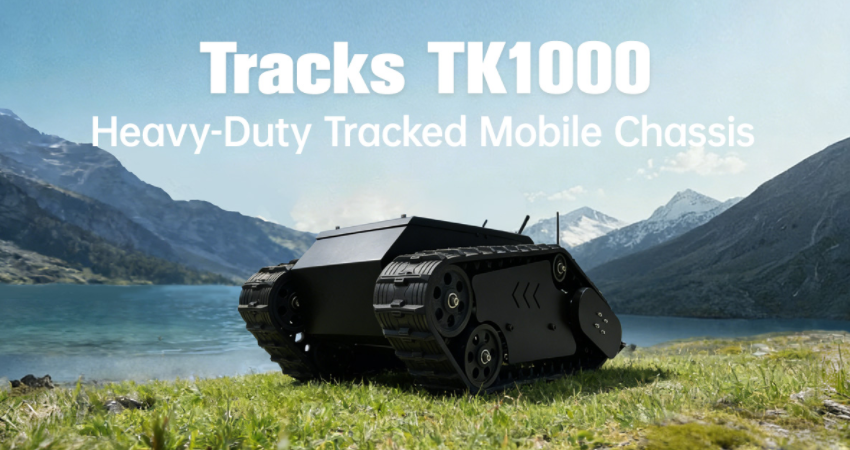
ตัวถังหุ่นยนต์ตีนตะขาบอเนกประสงค์ Tracks TK1000 ผลิตจากเหล็กกล้าคาร์บอนความแข็งแรงสูง ผสานกับระบบกันสะเทือนแบบสมดุล Christie + Matilda ทำให้มีความทนทาน เสถียรภาพ และความสามารถในการปรับตัวเข้ากับสภาพภูมิประเทศได้อย่างยอดเยี่ยม
ออกแบบมาเพื่อการใช้งานหนักและในทุกสภาพภูมิประเทศ หุ่นยนต์ Tracks TK1000 สามารถปีนบันไดและเคลื่อนที่ผ่านอาคาร สภาพแวดล้อมกลางแจ้ง และภูมิประเทศที่ซับซ้อนได้อย่างง่ายดาย ด้วยอินเทอร์เฟซการสื่อสารแบบเปิดและการสนับสนุนการพัฒนาเพิ่มเติม จึงเหมาะอย่างยิ่งสำหรับการใช้งานด้านความปลอดภัย การเกษตร การดับเพลิง การตรวจสอบ และการพัฒนาหุ่นยนต์
2. คุณสมบัติหลัก (โดยละเอียด)
● ความสามารถในการขับขี่บนเส้นทางออฟโรดที่โดดเด่น
มาพร้อมระบบขับเคลื่อนแรงบิดสูงและโครงสร้างตีนตะขาบขนาดใหญ่ เพื่อความคล่องตัวที่เหนือกว่าในโคลน กรวด ทางลาด และภูมิประเทศที่ขรุขระ
● การปีนบันไดที่มีน้ำหนักบรรทุกสูง
รองรับการปีนบันไดและการข้ามสิ่งกีดขวางได้อย่างมั่นคงภายใต้สภาวะรับน้ำหนักมาก โดยมีมุมปีนสูงสุด 40° (เมื่อไม่มีน้ำหนักบรรทุก)
● ระบบช่วงล่างแบบคอมโพสิต
มาพร้อมระบบช่วงล่างแบบสมดุล Christie + Matilda เพื่อเพิ่มประสิทธิภาพในการดูดซับแรงกระแทกและปรับตัวให้เข้ากับสภาพพื้นผิวได้ดียิ่งขึ้น
● การสนับสนุนการพัฒนาขั้นมัธยมศึกษา
มีอินเทอร์เฟซแบบอนุกรม/CAN และโปรโตคอลการสื่อสารสำหรับการพัฒนาแบบกำหนดเองและการควบคุมโดยคอมพิวเตอร์โฮสต์
● ตัวเข้ารหัสแบบมอเตอร์ความแม่นยำสูง
ตัวเข้ารหัสแสงแบบเพิ่มค่า 1000 เส้นระดับอุตสาหกรรม ช่วยให้ควบคุมการเคลื่อนที่ได้อย่างแม่นยำ
● การออกแบบแทร็กสำหรับทุกสภาพภูมิประเทศ
รางยางเสริมแรงขนาด 150 มม. พร้อมชั้นเคฟลาร์เสริมแรงฝังอยู่ภายในเพื่อความทนทานและการยึดเกาะที่ดีเยี่ยม
● โครงสร้างระดับอุตสาหกรรม
ตัวถังทำจากเหล็กกล้าคาร์บอน เคลือบผิวด้วยไฟฟ้าสถิต และมีระดับการป้องกัน IP65 สำหรับสภาพแวดล้อมที่รุนแรง
3. การประยุกต์ใช้
- หุ่นยนต์ปีนบันได
- แพลตฟอร์มหุ่นยนต์ออฟโรด
- หุ่นยนต์ลาดตระเวนรักษาความปลอดภัย
- หุ่นยนต์พ่นสารเคมีทางการเกษตร
- หุ่นยนต์ฆ่าเชื้อโรค
- หุ่นยนต์ดับเพลิง
- แพลตฟอร์มการวิจัยและการศึกษา
- การพัฒนายานพาหนะภาคพื้นดินไร้คนขับ (UGV)
4. ข้อมูลจำเพาะทางเทคนิค
| หมวดหมู่ | รายการ | ข้อกำหนด |
|---|---|---|
| พารามิเตอร์เครื่องจักร | มิติ | ขนาด L1000 × W790 × H430 มม. |
| น้ำหนัก | ประมาณ 145 กก. | |
| อุณหภูมิในการทำงาน | -20℃ ถึง +60℃ | |
| มอเตอร์ | มอเตอร์ DC แบบไร้แปรงถ่าน 48V 1000W จำนวน 2 ตัว | |
| ตัวเข้ารหัส | ตัวเข้ารหัสแบบเพิ่มค่าเชิงอุตสาหกรรม 1000 บรรทัด ×2 | |
| วัสดุตัวถัง | เหล็กกล้าคาร์บอนเคลือบด้วยไฟฟ้าสถิต | |
| ติดตามวัสดุ | สายพานยางขนาด 150 มม. เสริมด้วยเคฟลาร์ | |
| ระบบกันสะเทือน | ระบบกันสะเทือนแบบสมดุล Christie + Matilda | |
| ระดับการป้องกัน | IP65 | |
| ความเร็ว | 0 ~ 5.4 กม./ชม. | |
| มุมปีนสูงสุด | 40° (ไม่มีน้ำหนักบรรทุก) | |
| น้ำหนักบรรทุกที่กำหนด | 100 กก. | |
| ระยะห่างสูงสุดจากสิ่งกีดขวาง | 180 มม. | |
| ความอดทน | 4 ชั่วโมง | |
| อินเทอร์เฟซการสื่อสาร | อนุกรม / CAN มาตรฐาน | |
| ระบบควบคุม | รีโมทคอนโทรล | รีโมทคอนโทรลมาตรฐาน 2.4G |
| ระยะควบคุม | ระยะการมองเห็น 200 เมตร | |
| การสนับสนุนการขยายตัว | รีโมทคอนโทรลระยะไกล, วิดีโอ 1080P, เครือข่าย Mesh, 4G/5G | |
| โหมดควบคุม | วงจรเปิด / PID วงจรปิด | |
| อินเทอร์เฟซข้อมูล | ซีเรียล / CAN | |
| การพัฒนาขั้นที่สอง | มีโปรโตคอลการสื่อสารให้ | |
| ระบบแบตเตอรี่ | แบตเตอรี่ | แบตเตอรี่ลิเธียม 48V60Ah |
| การป้องกัน | ระบบป้องกันการชาร์จเกิน/การคายประจุเกิน | |
| เครื่องชาร์จ | ที่ชาร์จแบบปลั๊กการบิน 220V | |
| กำลังส่งออก | 48V10A / 24V5A / 12V5A |
5. คำถามที่พบบ่อย
1. รถเข็น Tracks TK1000 สามารถขึ้นบันไดได้หรือไม่?
ใช่แล้ว รองรับการปีนบันไดได้ โดยมีมุมปีนสูงสุด 40° (ขณะไม่มีน้ำหนักบรรทุก)
2. โครงการนี้สนับสนุนการพัฒนาขั้นทุติยภูมิหรือไม่?
ใช่แล้ว มีอินเทอร์เฟซแบบอนุกรม/CAN และโปรโตคอลการสื่อสารให้ใช้งาน
3. รองรับการส่งวิดีโอแบบเรียลไทม์หรือไม่?
ใช่แล้ว รองรับการส่งสัญญาณวิดีโอ 1080P, เครือข่าย Mesh และการขยายการควบคุม 4G/5G
4. ความสามารถในการบรรทุกสูงสุดคือเท่าไร?
สามารถรับน้ำหนักบรรทุกได้ 100 กิโลกรัม และหมุนได้เองโดยอัตโนมัติ
5. เหมาะสำหรับใช้งานกลางแจ้งหรือไม่?
ใช่แล้ว โครงตัวถังที่ได้มาตรฐาน IP65 และระบบรางเสริมความแข็งแรงได้รับการออกแบบมาเพื่อใช้งานในสภาพแวดล้อมกลางแจ้งที่รุนแรง
สำหรับรายละเอียดเพิ่มเติม โปรดเยี่ยมชมหน้า: หุ่นยนต์ปีนบันได รุ่น TK1000 ตัวถังรถถังตีนตะขาบสำหรับงานหนัก UGVหรือติดต่อเราได้ที่: info@viewprotech.com