
การแนะนำผลิตภัณฑ์
ข้อมูลจำเพาะ
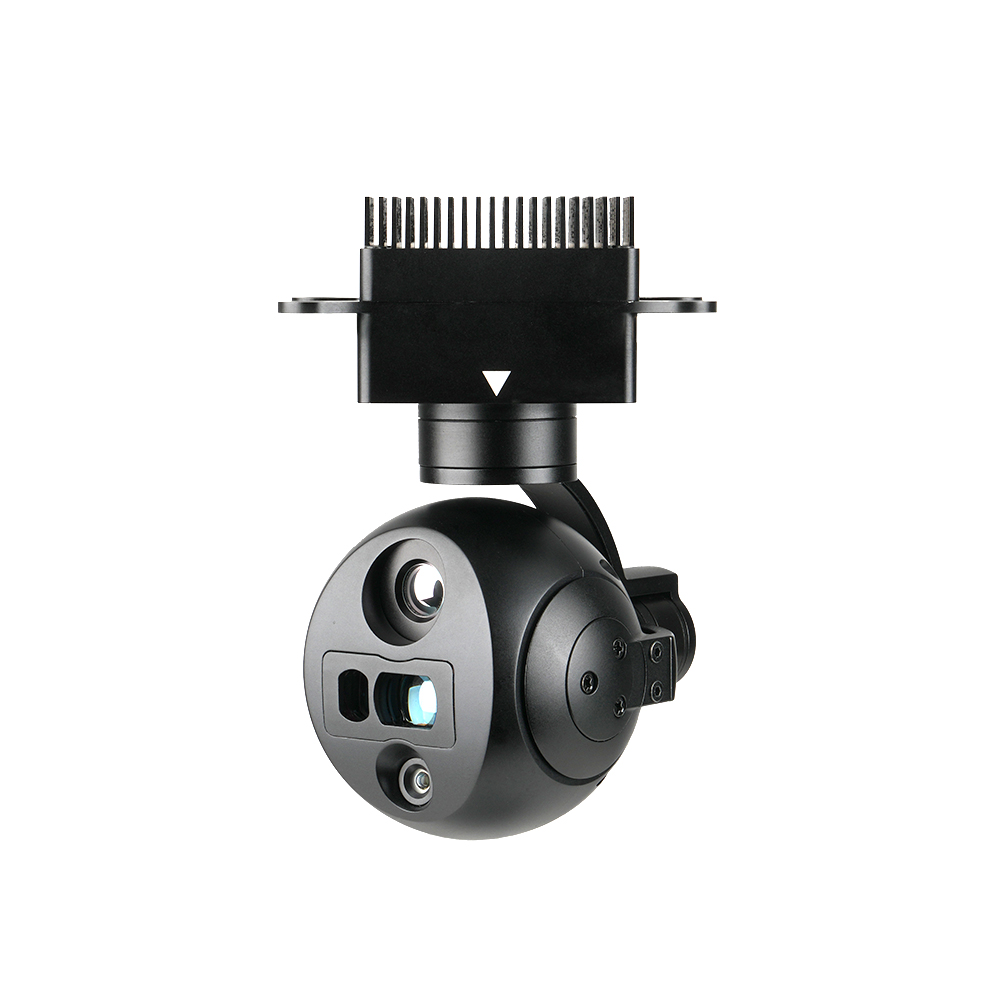
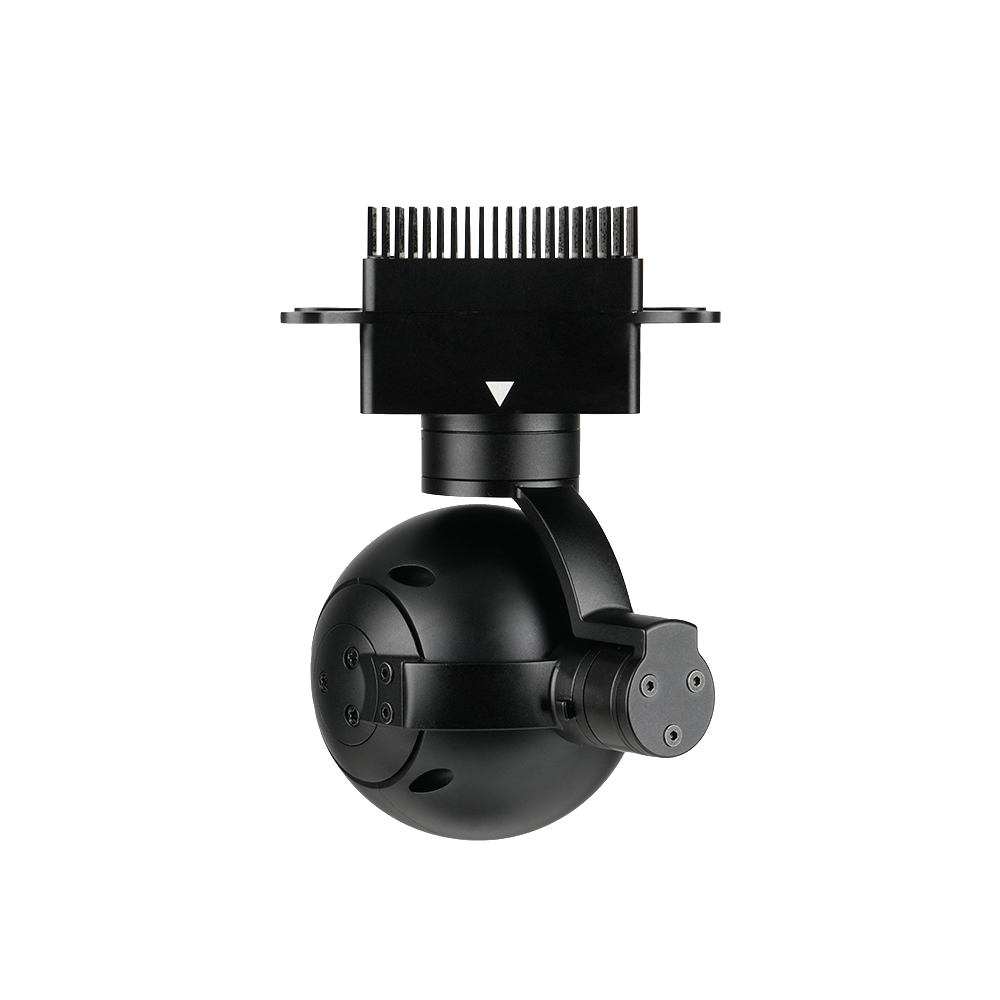
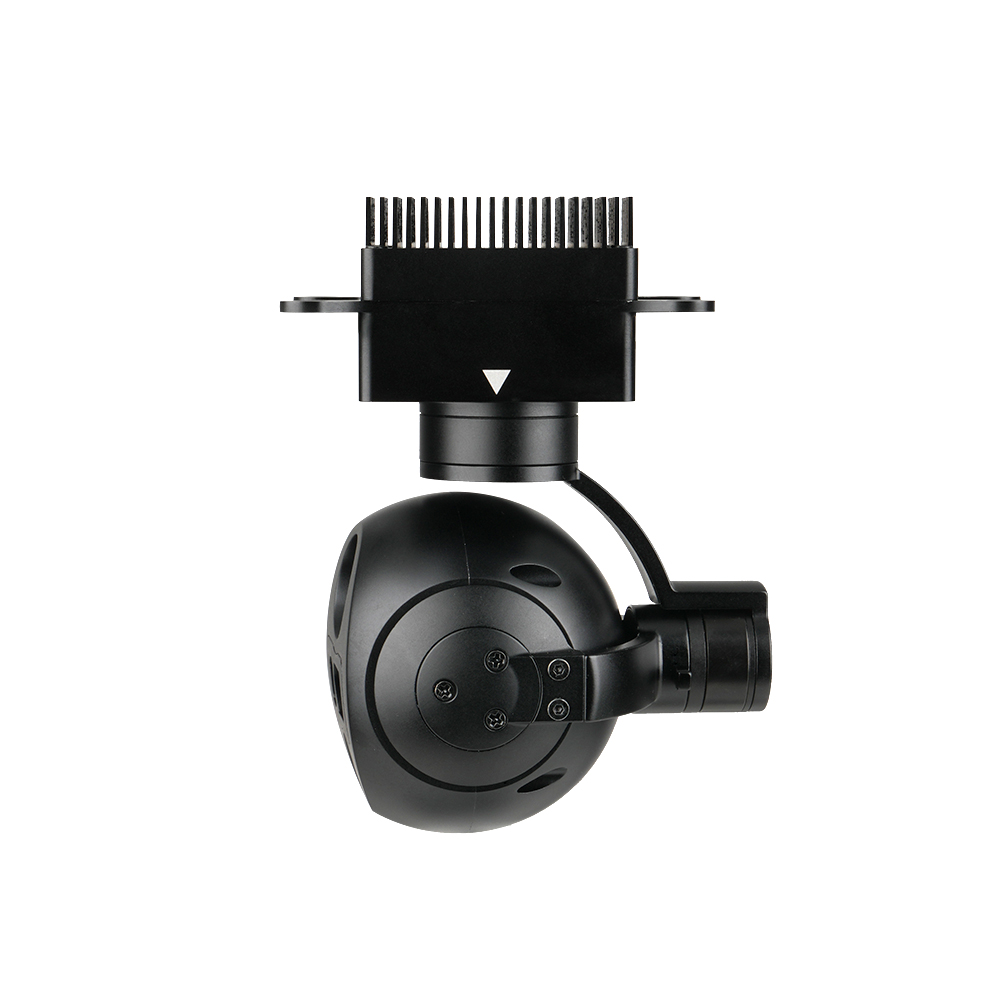
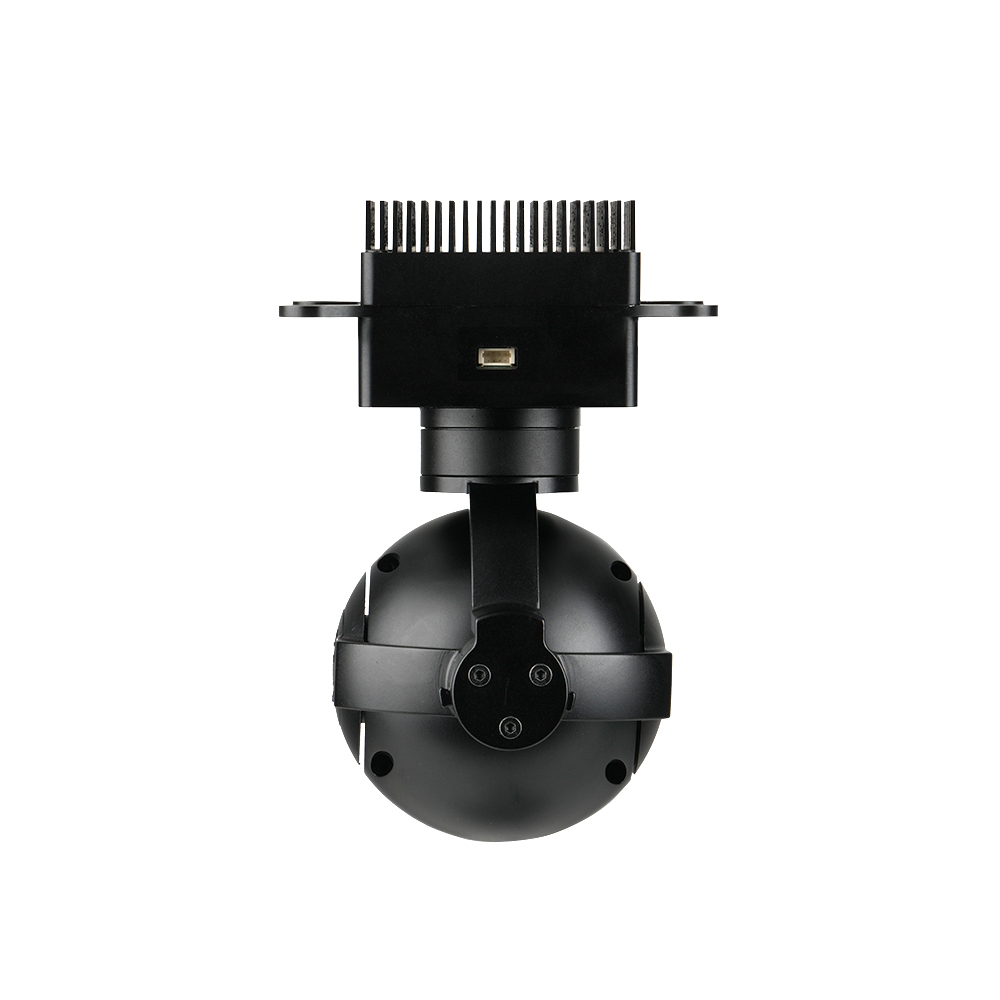
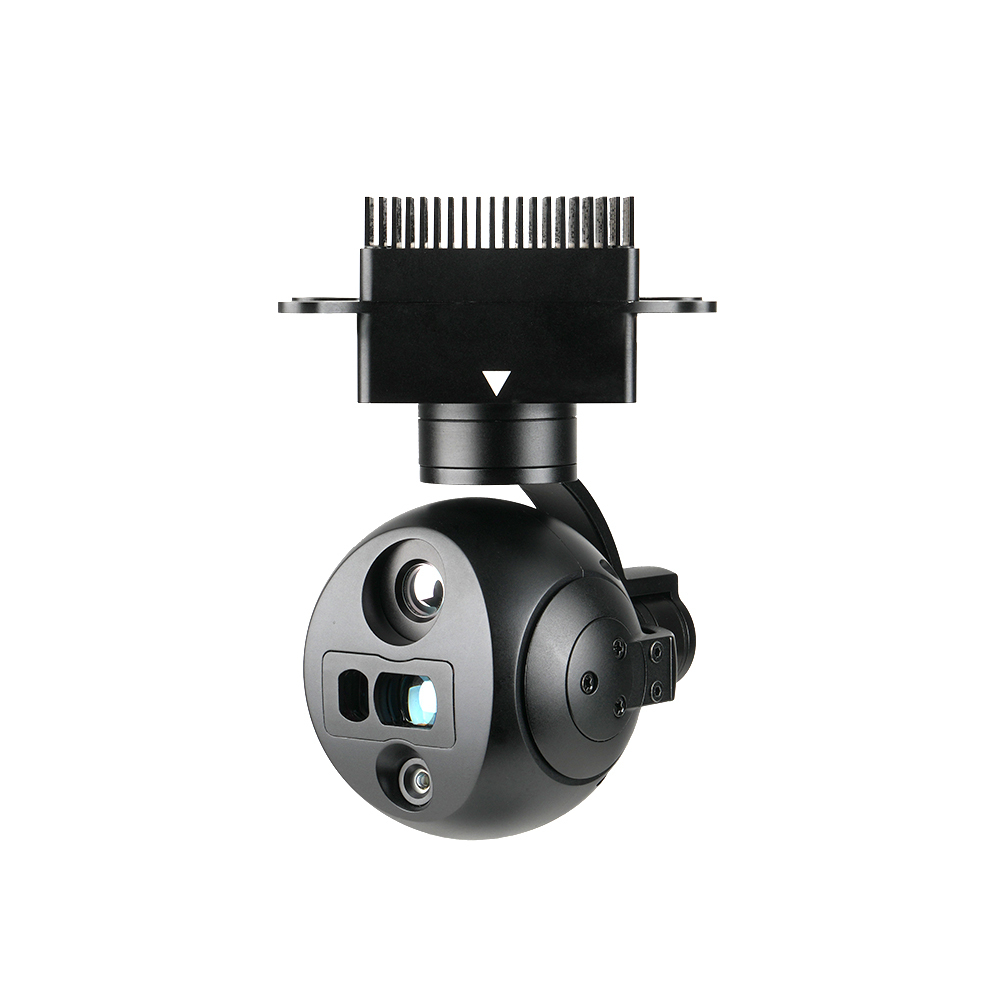
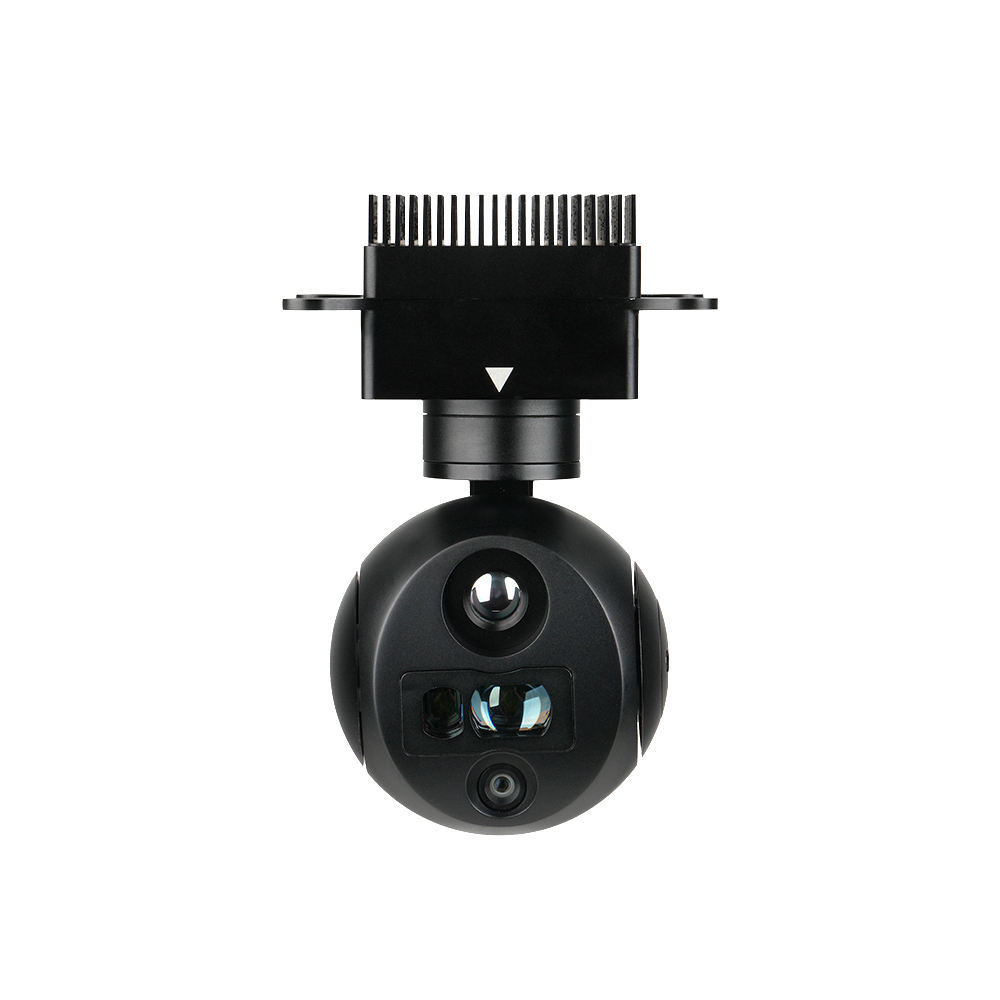
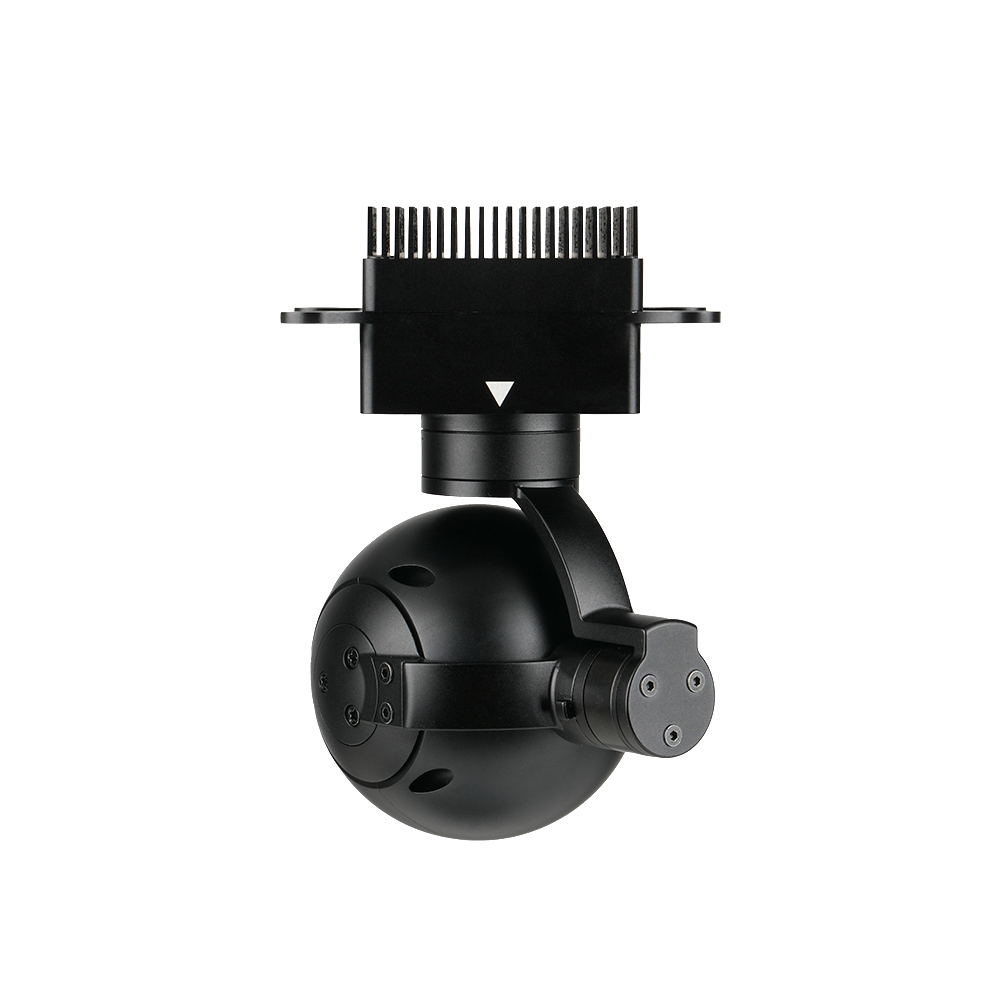
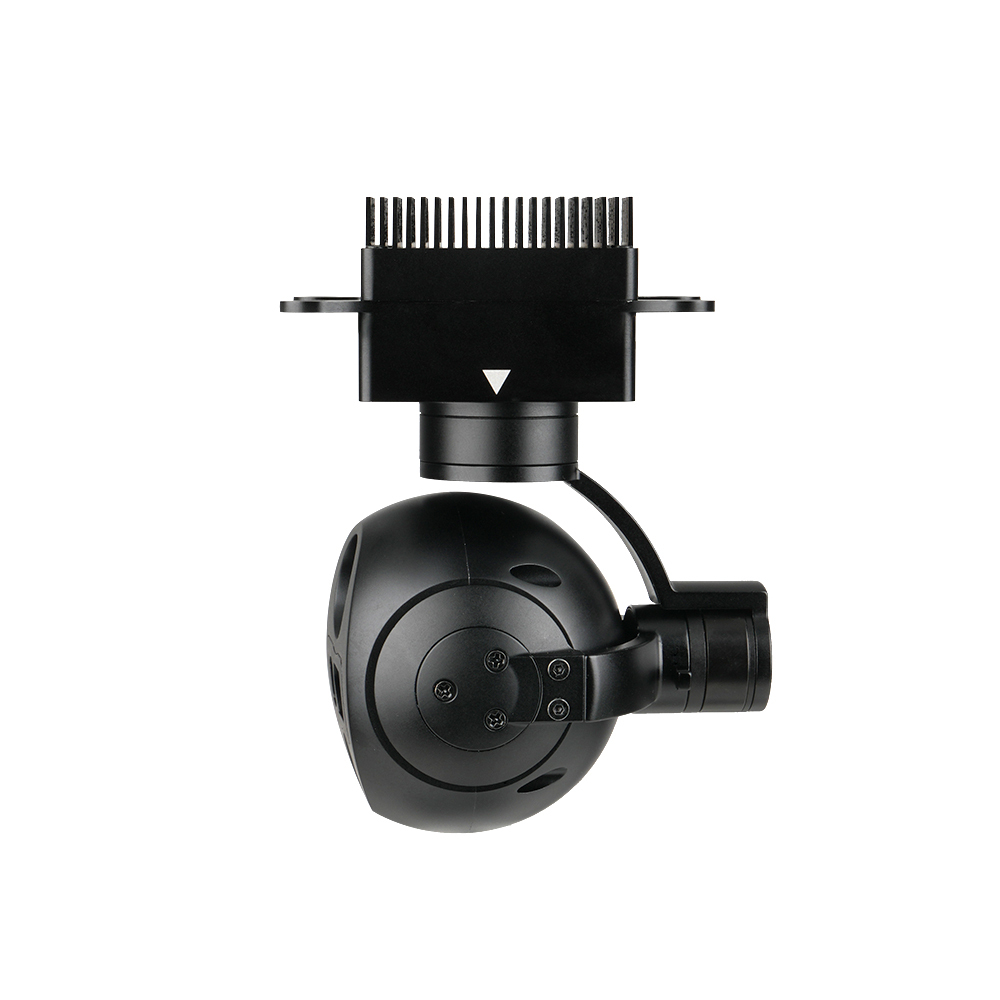
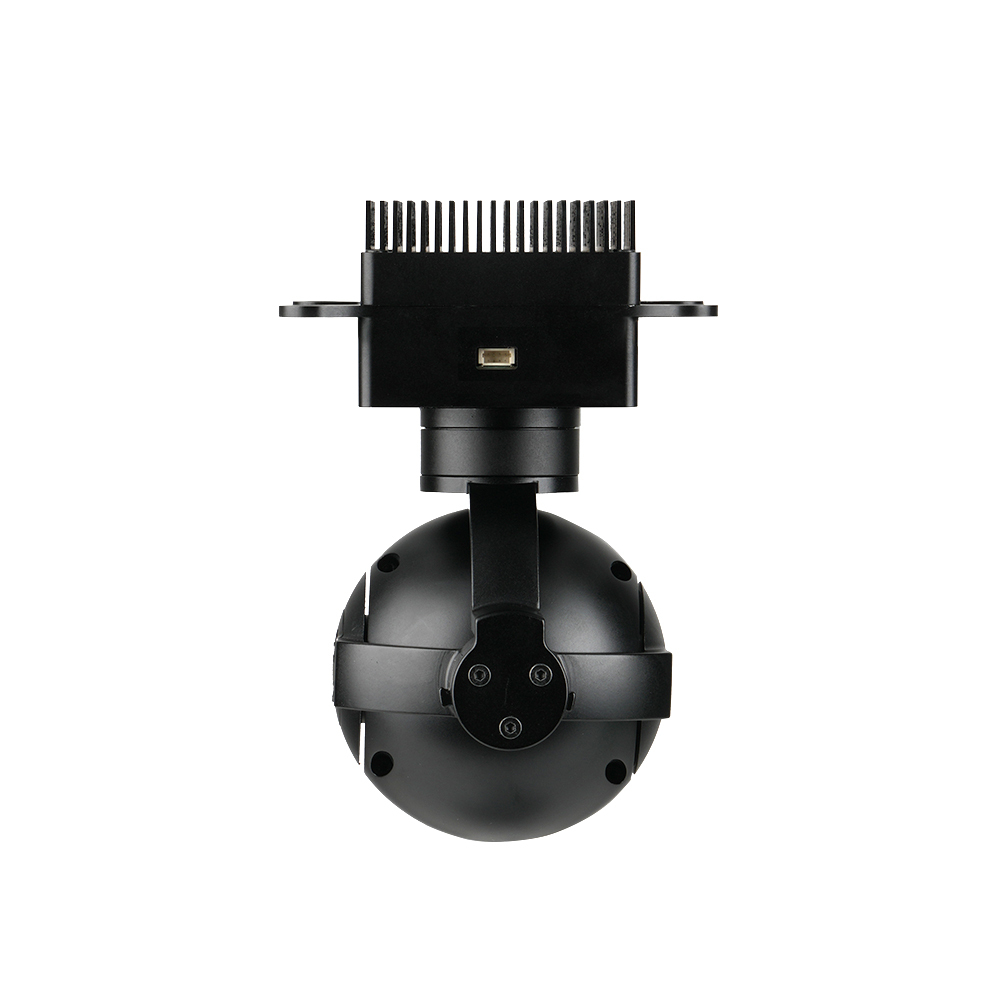
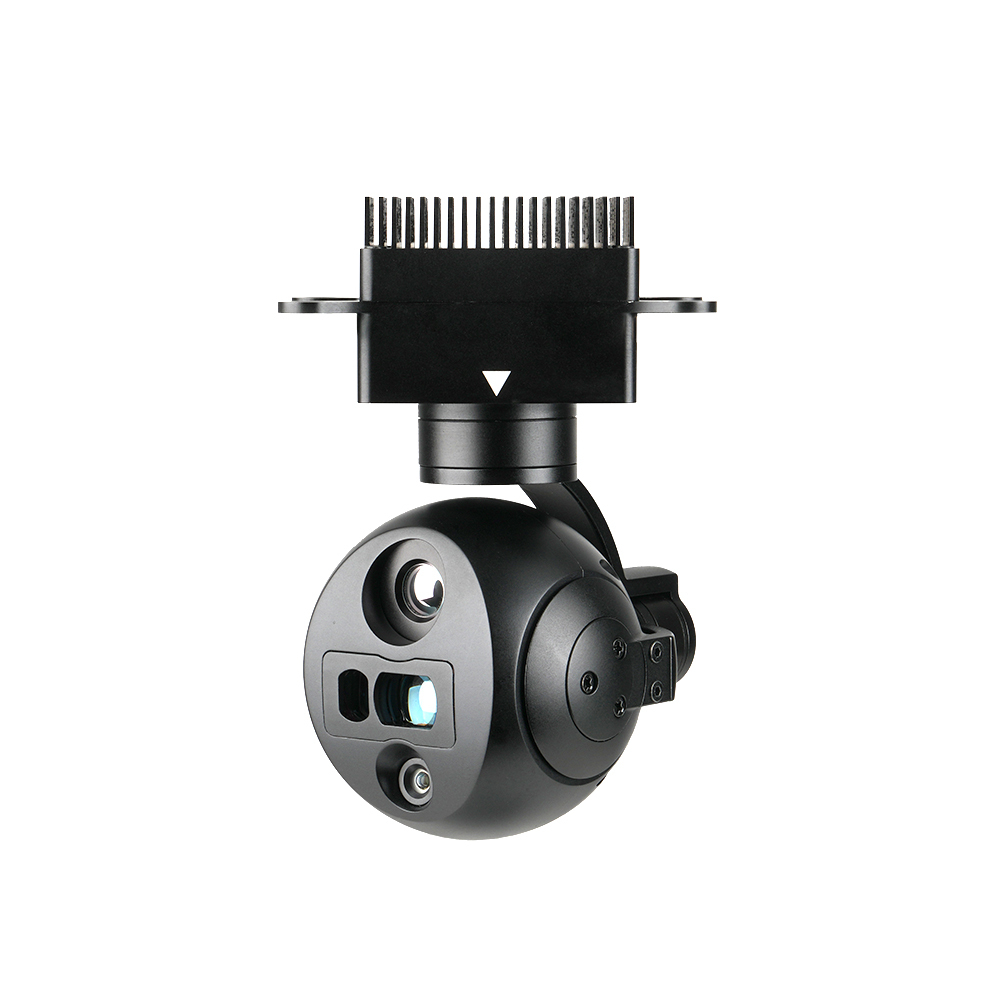
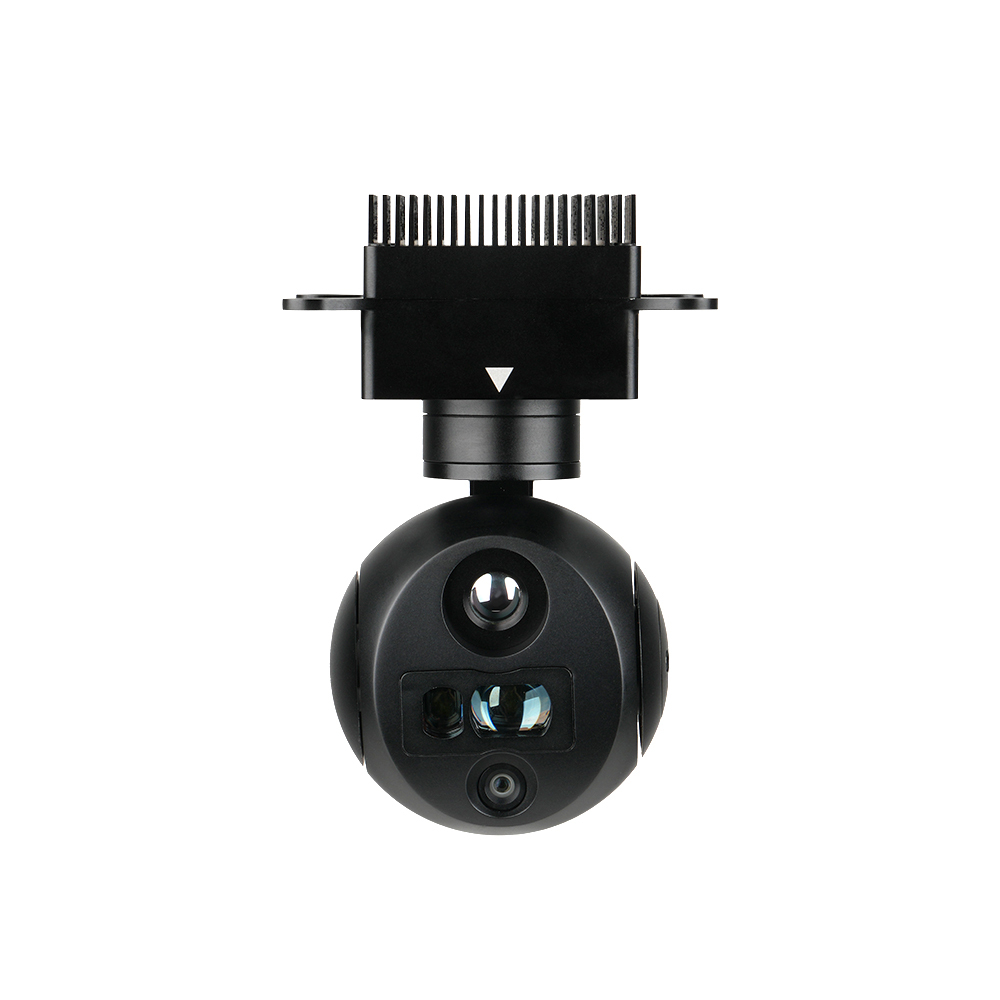
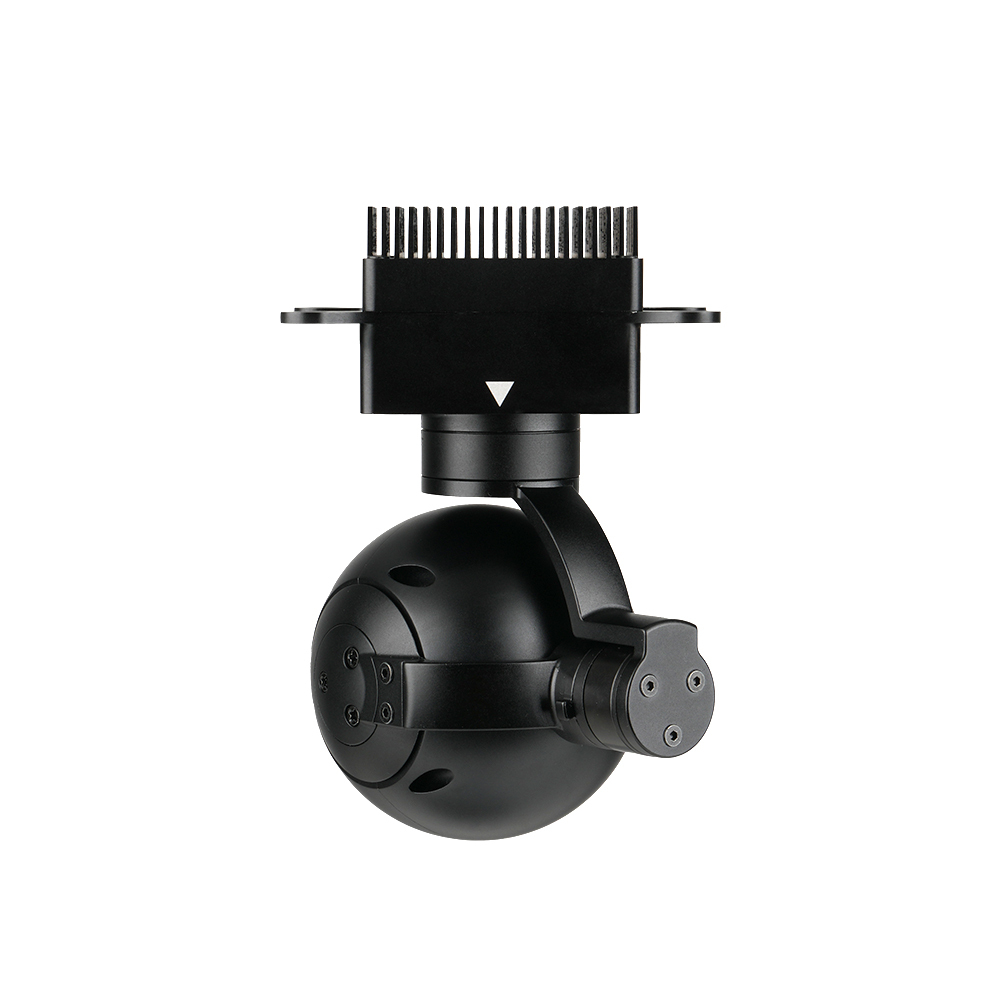
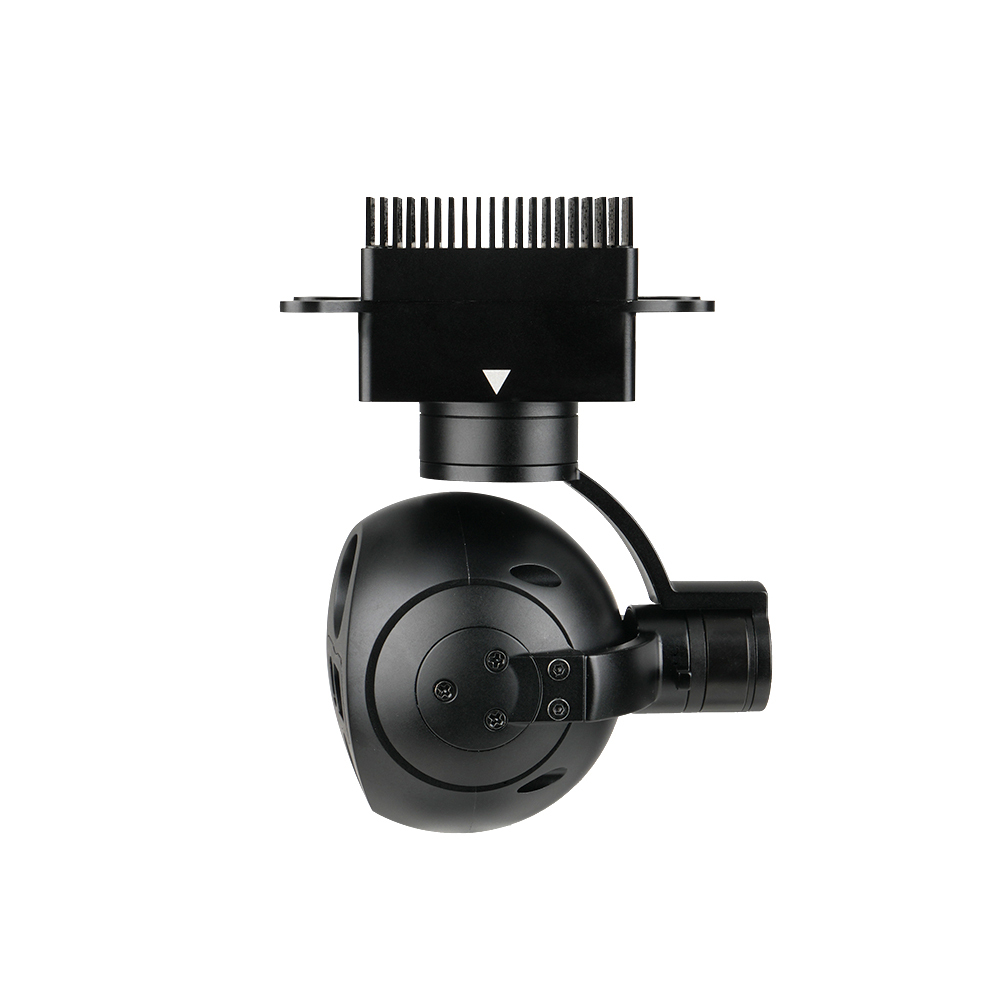
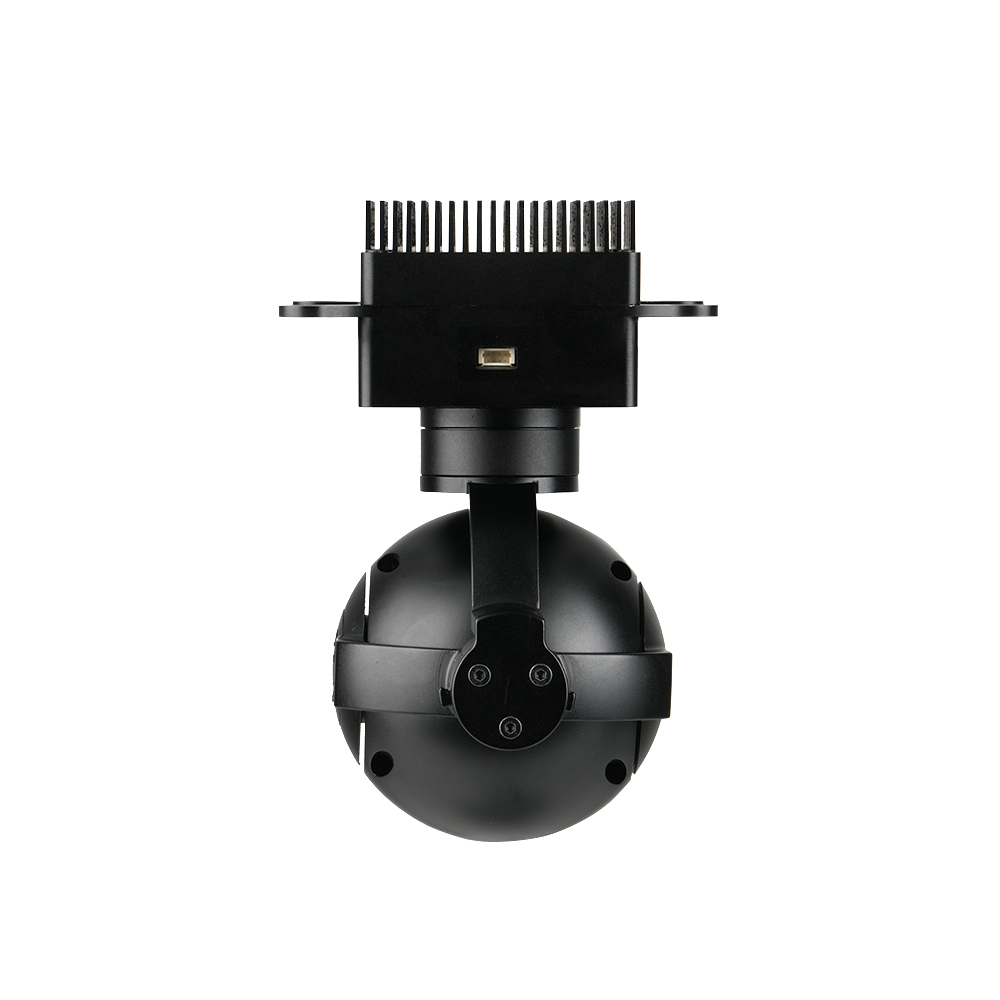
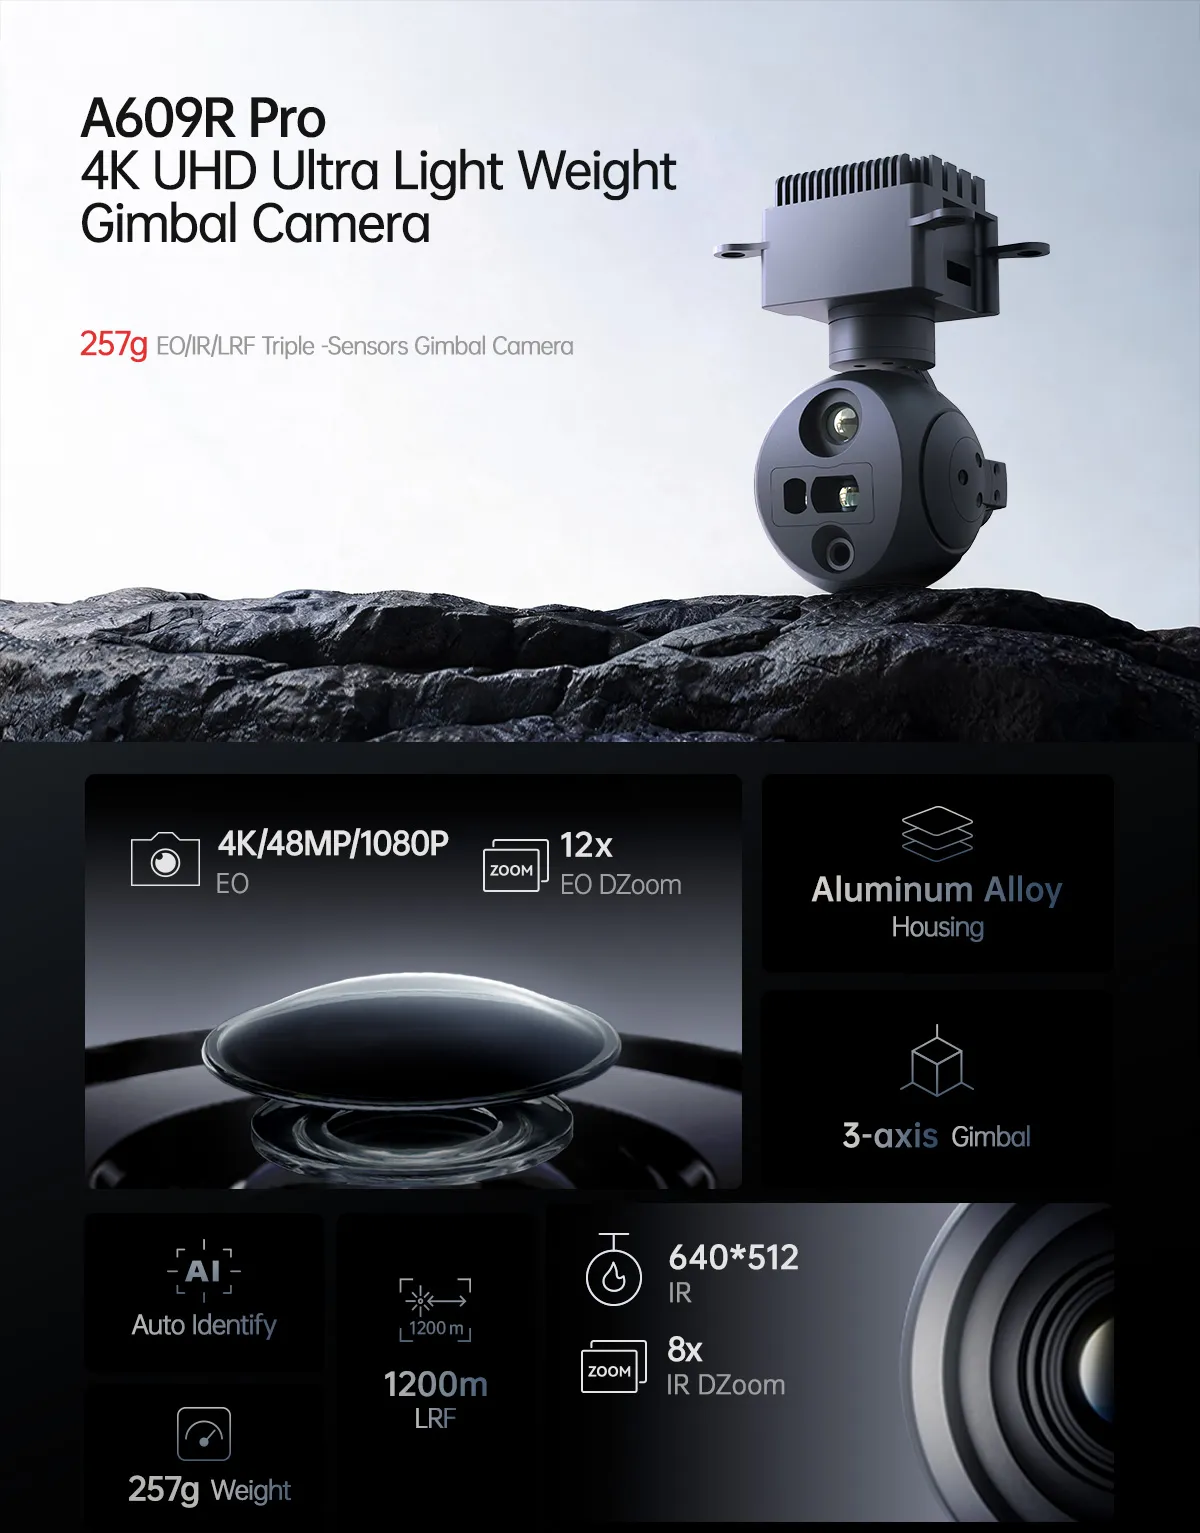
ข้อมูลจำเพาะของกล้อง Gimbal รุ่น A609R PRO Mini ความละเอียด 48MP มุมกว้าง พร้อมระบบ EO+IR และ AI Object Tracking
| พารามิเตอร์โดยรวม | |
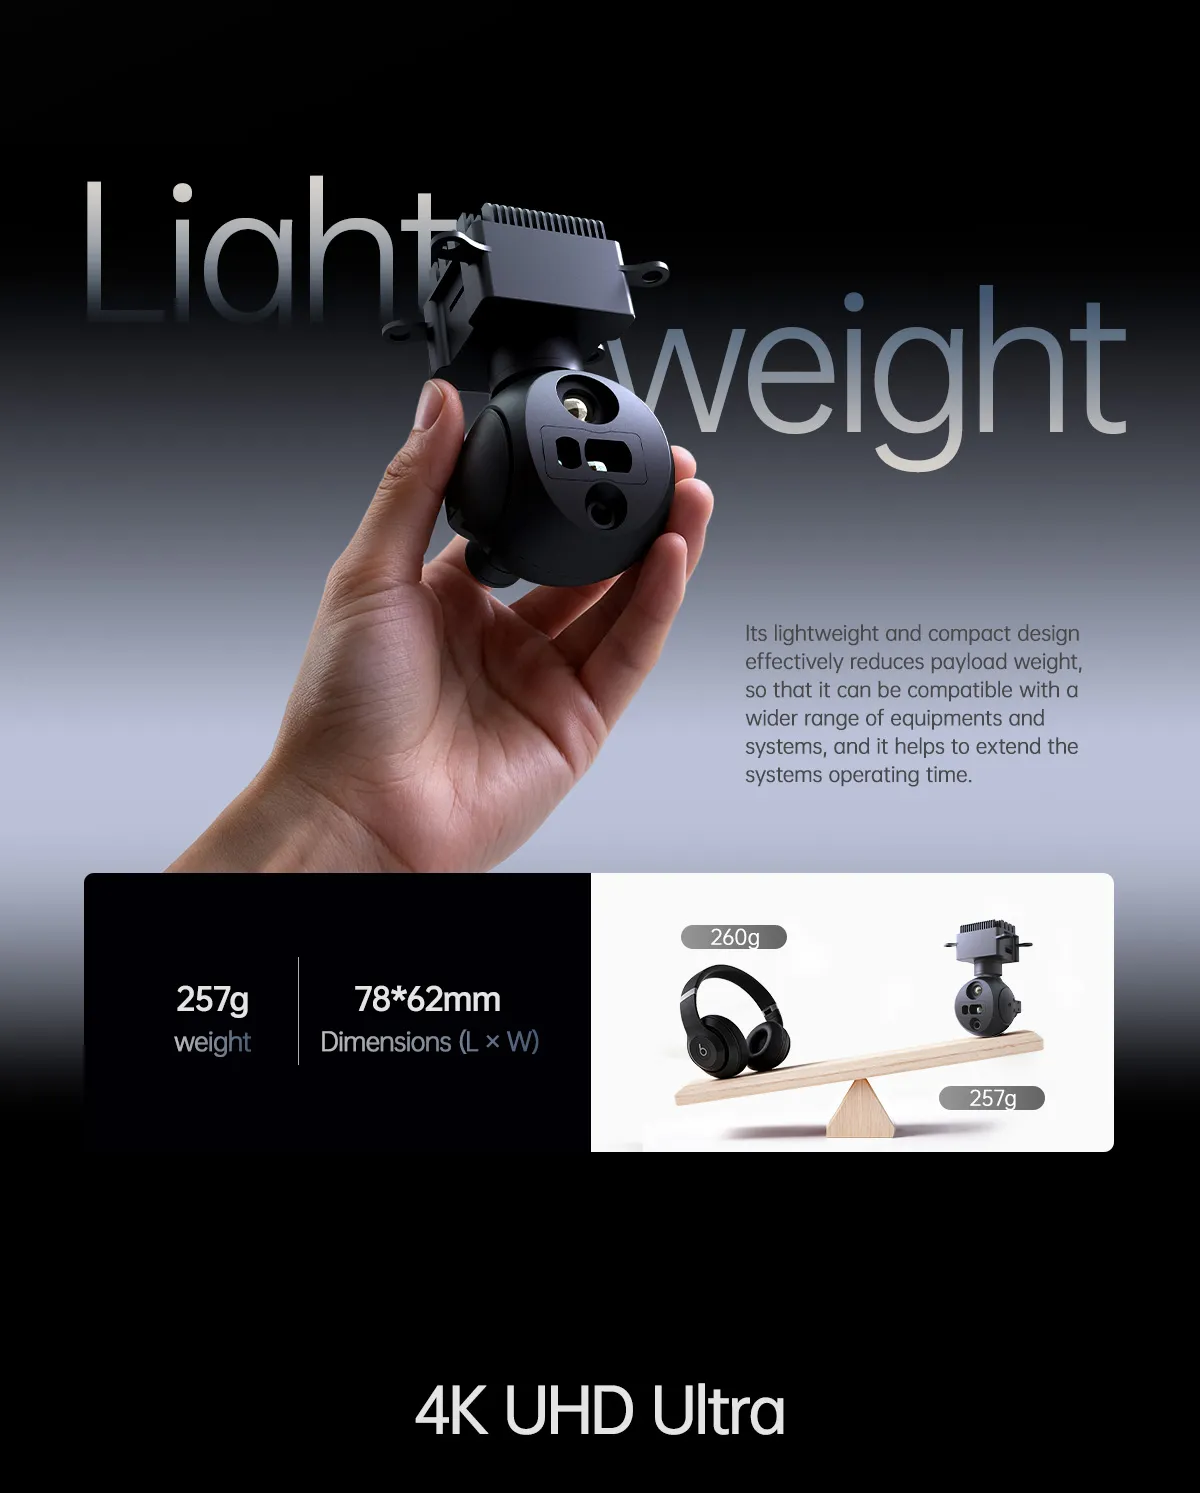
| น้ำหนักผลิตภัณฑ์ | 257 กรัม |
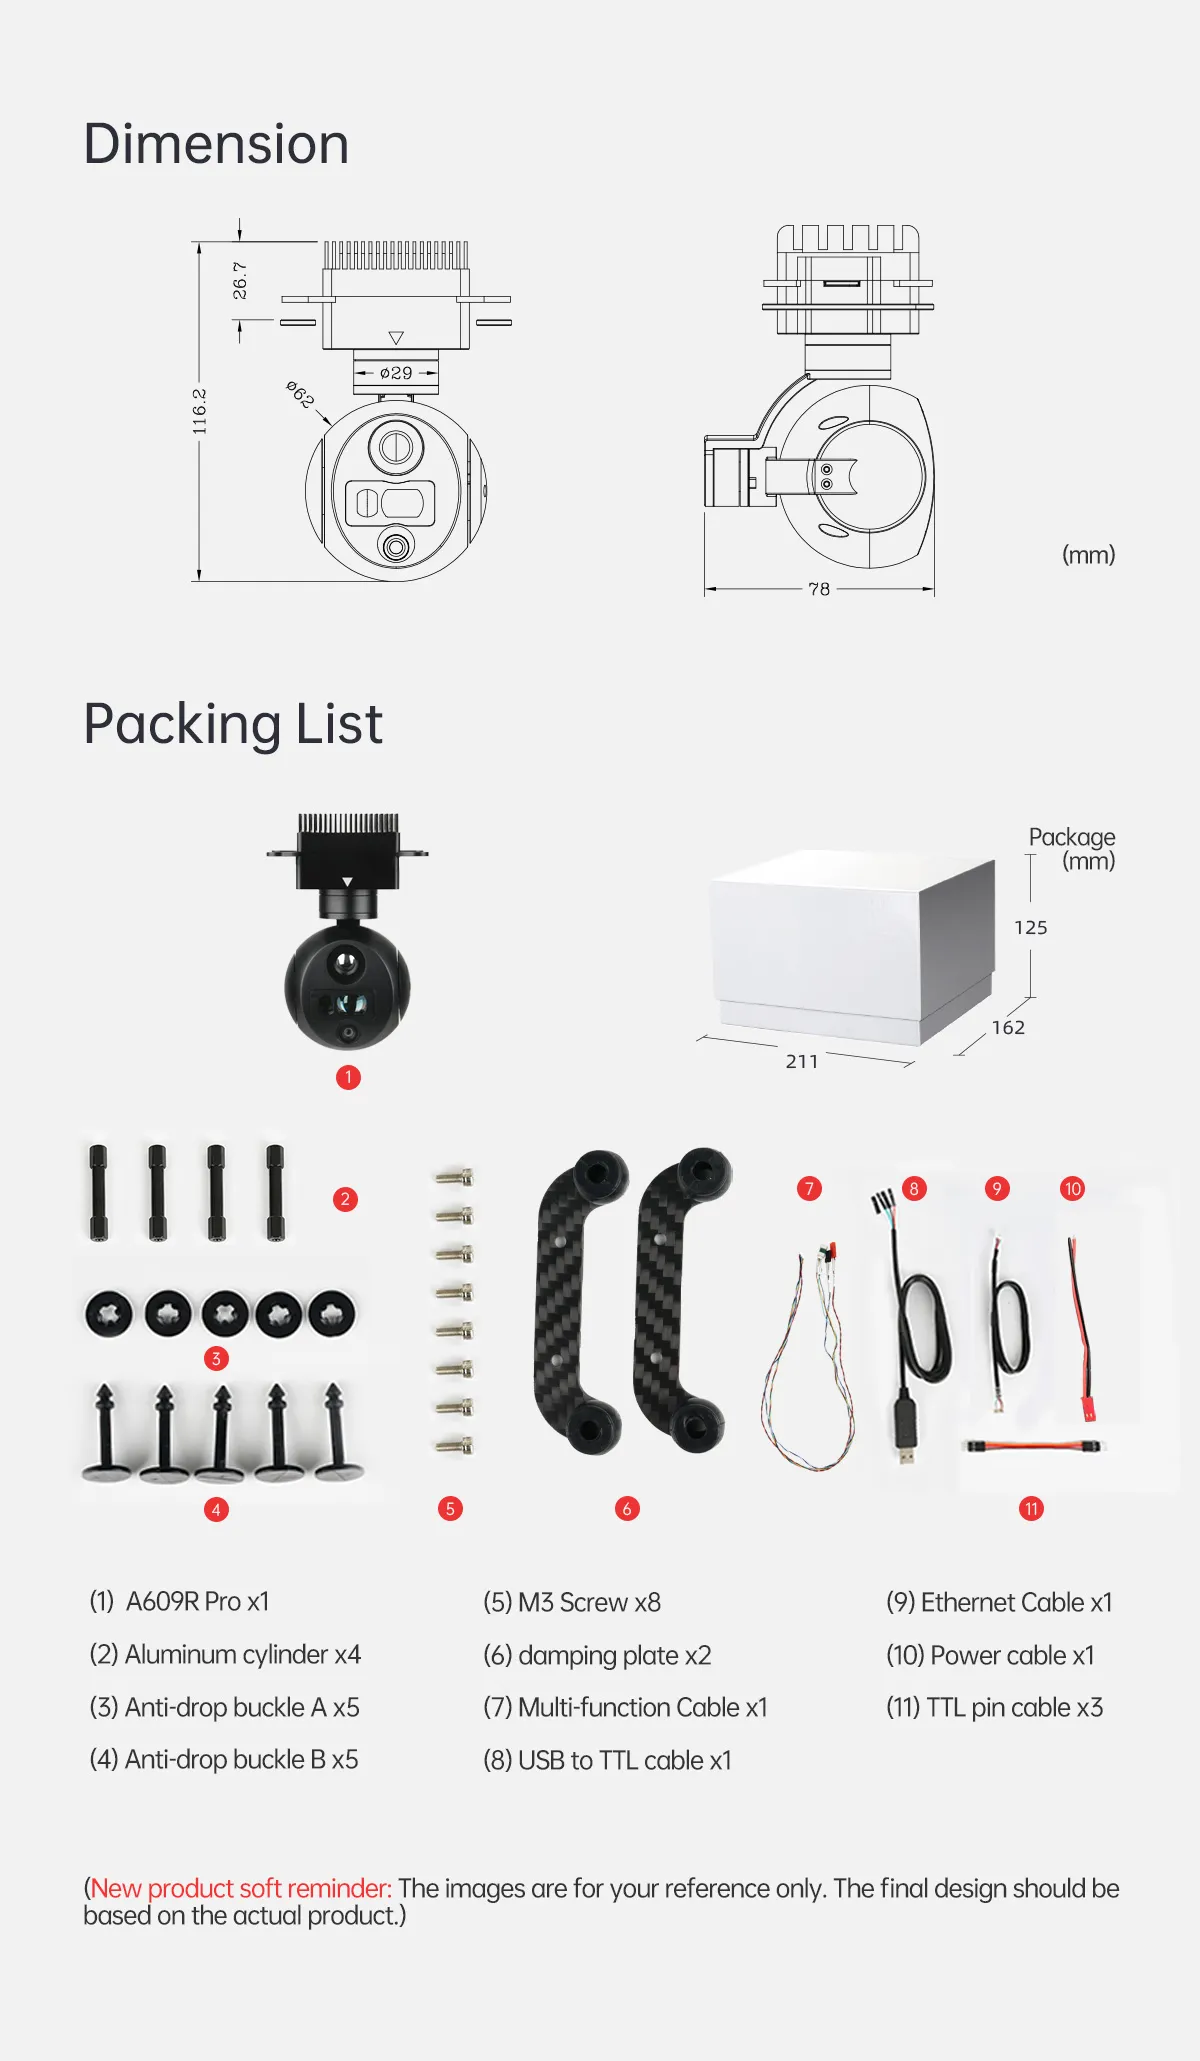
| ขนาดของผลิตภัณฑ์ | 78*62*106.6 มม. |
| แรงดันไฟฟ้าขาเข้า | 14.8V~25.2V |
| กระแสไฟฟ้าแบบไดนามิก | 1250~1650mA @ 16V |
| พลัง | กำลังไฟเฉลี่ย 20 วัตต์ กำลังไฟสูงสุด 26.4 วัตต์ |
| เอาต์พุตวิดีโอ | อีเธอร์เน็ต: IP (RTSP/UDP 4K/1080p/720p@30fps H264/H265) |
| ระดับการป้องกัน | IP4X |
| อุณหภูมิสภาพแวดล้อมการทำงาน | -20℃ ถึง +50℃ |
| พื้นที่จัดเก็บ | ความจุในการจัดเก็บข้อมูลไม่เกิน 256GB ความเร็วในการอ่าน/เขียนสูงกว่าระดับ Class 10 |
| รูปแบบการจัดเก็บภาพบนการ์ด TF | JPG (ภาพแสงที่มองเห็นได้รองรับความละเอียด 4K/48M เลือกได้ตามโหมด ภาพความร้อนความละเอียด 640x512) |
| MP4 (ภาพแสงปกติรองรับความละเอียด 4K/1080P/720P, ภาพความร้อน 640x512) | |
| วิธีการควบคุม | S.BUS หรือ TTL (อย่างใดอย่างหนึ่ง ค่าเริ่มต้นคือ TTL) / TCP / UDP |
| ข้อมูลจำเพาะของกิมบอล | |
| ช่วงมุมการออกแบบโครงสร้าง | มุมเงย: -65° (ขึ้น) ~ 135° (ลง), มุมม้วน: ±50°, มุมหัน: ±150° |
| ซอฟต์แวร์จำกัดช่วงของมุม | มุมเงย: -45°~125°, มุมหัน: ±140° |
| การสั่นของมุม | มุมเอียง/หมุน/หัน: ±0.02° |
| กลับสู่จุดศูนย์กลางด้วยการคลิกเพียงครั้งเดียว | √ |
| ข้อมูลจำเพาะของกล้องแสงที่มองเห็นได้ | |
| เซ็นเซอร์ภาพ | เซ็นเซอร์ CMOS ขนาด 1/2 นิ้ว |
| ขนาดของรูปปั้น | 0.80 µm (H) × 0.80 µm (V); หลังจากการรวมพิกเซลแบบ 2x2 จะได้ขนาดเทียบเท่า 1.6 μm |
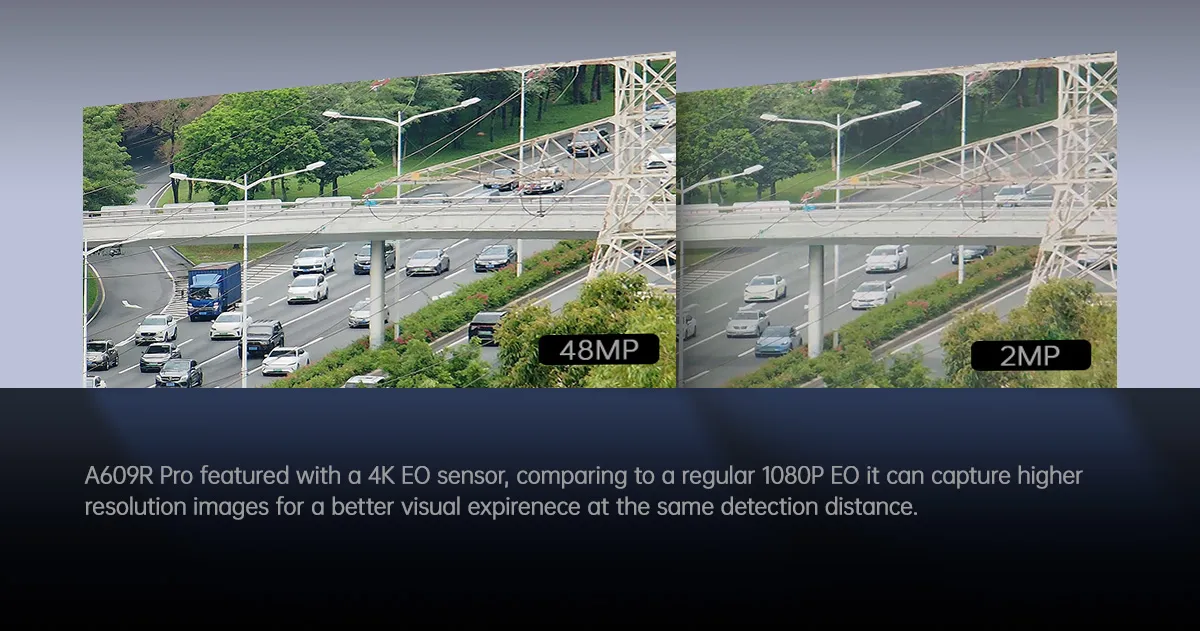
| ภาพหลัก | 48MP (8000*6000) |
| อีเอฟแอล | 4.5 มม. |
| มุมมอง FOV | โดยประมาณ H 68.6°, V 42.0°, D 76.1° |
| พารามิเตอร์ของกล้องถ่ายภาพความร้อน | |
| ระยะโฟกัสของเลนส์ | 9 มม. |
| ขอบเขตการมองเห็นในแนวนอน | 46.2° |
| มุมมองแนวตั้ง | 37.7° |
| มุมมองแนวทแยง | 57.3° |
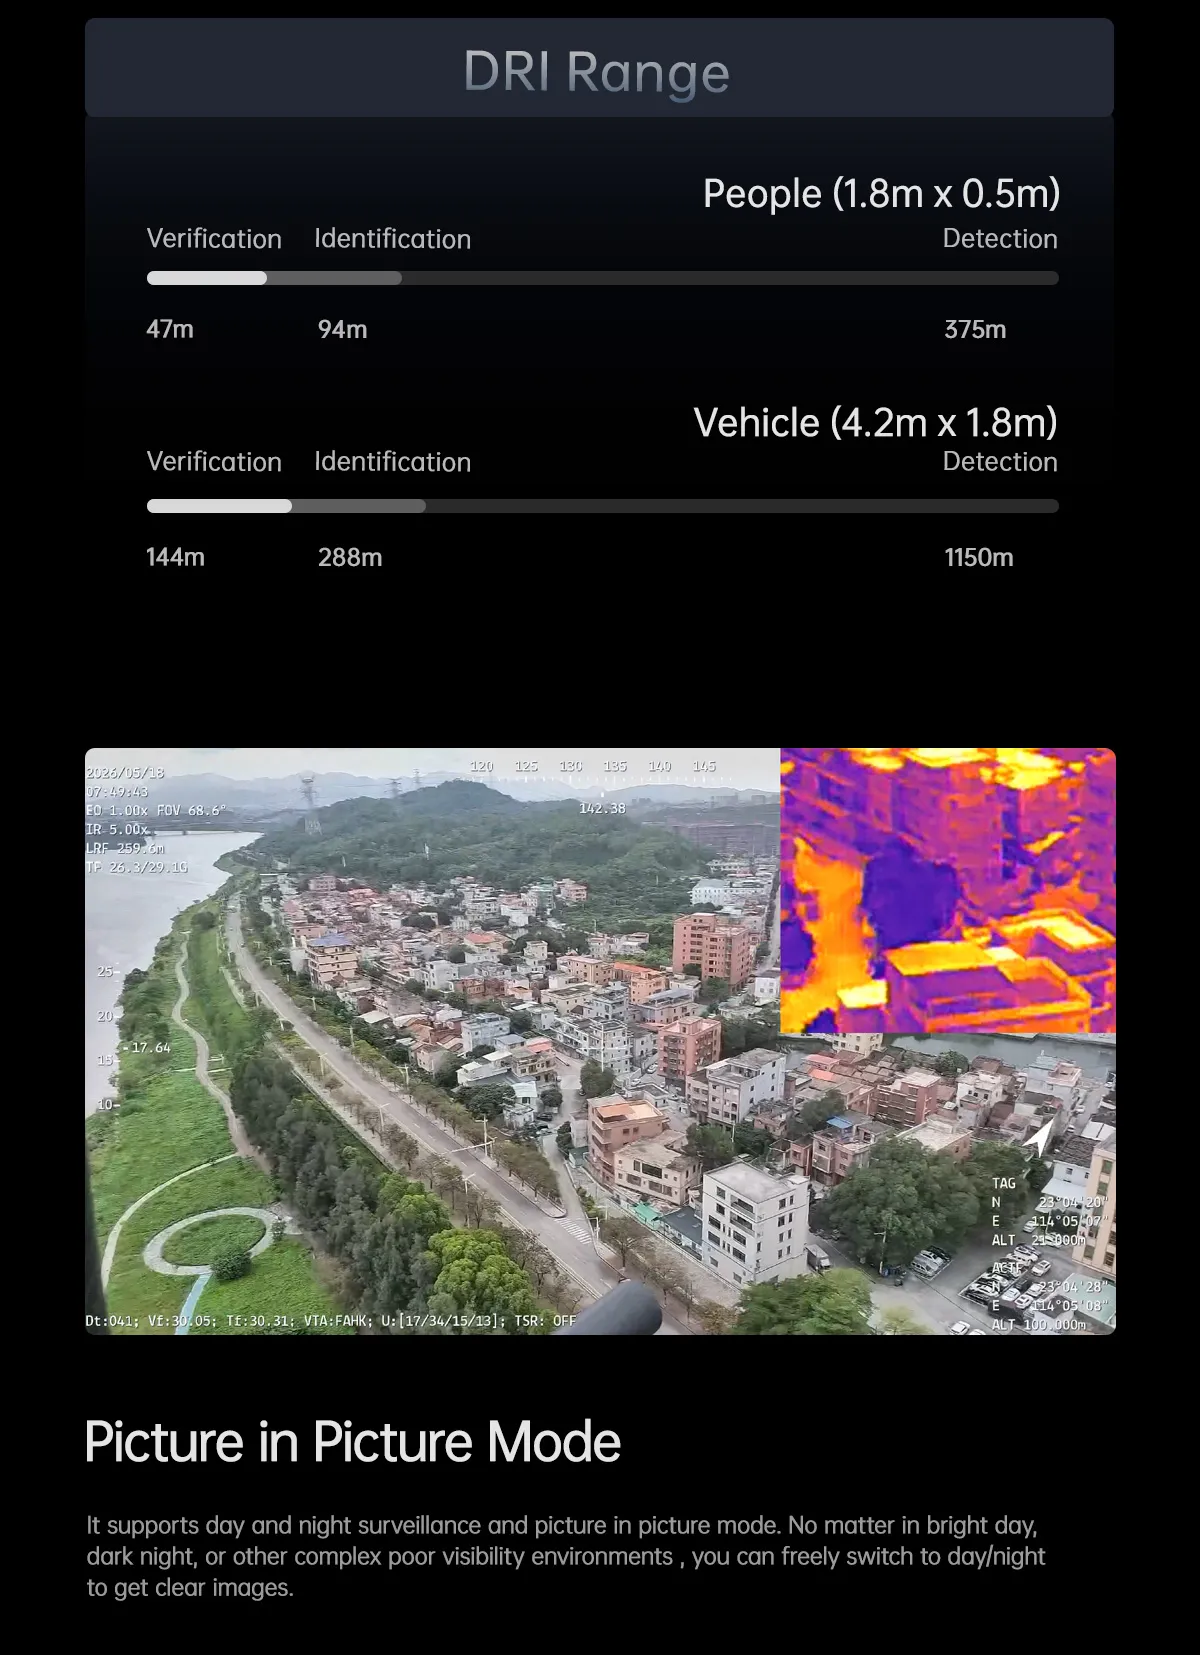
| ระยะตรวจจับ (บุคคล: 1.8x0.5 เมตร) | 375 เมตร |
| ระยะการตรวจจับ (บุคคล: 1.8x0.5 เมตร) | 94 เมตร |
| ระยะการตรวจสอบ (บุคคล: 1.8x0.5 เมตร) | 47 เมตร |
| ระยะตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 1150 เมตร |
| ระยะการตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 288 เมตร |
| ระยะการตรวจสอบ (รถยนต์: 4.2x1.8 เมตร) | 144 เมตร |
| มาตรฐานการทำงาน | คลื่นยาวแบบไม่ระบายความร้อน (8μm~14μm) |
| พิกเซลตรวจจับ | 640*512 |
| ขนาดพิกเซล | 12 ไมโครเมตร |
| ซูมอิเล็กทรอนิกส์ | 1x~8x |
| วิธีการโฟกัส | ไม่ต้องใช้ความร้อน ไม่จำเป็นต้องโฟกัส |
| NETD (ความไวต่อความร้อน/ความแตกต่างของอุณหภูมิเทียบเท่าสัญญาณรบกวน) | ≤25mK(f /1.0 300K) |
| ตัวอย่างสี | ความร้อนสีขาว ความร้อนสีดำ สีแดงเหล็ก |
| ติดตามพารามิเตอร์ประสิทธิภาพ | |
| อัตราการอัปเดตค่าเบี่ยงเบนพิกเซล | 30Hz |
| ความล่าช้าในการแสดงผลพิกเซล | <30มิลลิวินาที |
| ความคมชัดเป้าหมายขั้นต่ำ | 5% |
| อัตราส่วนสัญญาณต่อสัญญาณรบกวนขั้นต่ำ | 4 |
| ขนาดเป้าหมายขั้นต่ำ | 16*16 พิกเซล |
| ขนาดเป้าหมายสูงสุด | 256*256 พิกเซล |
| ความเร็วในการติดตาม | 48 พิกเซลต่อเฟรม |
| เวลาหน่วยความจำเป้าหมาย | 100 เซสชั่น |
| ระบุพารามิเตอร์ประสิทธิภาพ | |
| พิมพ์ | คน ยานพาหนะ |
| ปริมาณที่สามารถตรวจจับได้พร้อมกัน | ≥ 10 ประตู |
| ตัดกัน | ≥ 5% |
| ขนาดเป้าหมายขั้นต่ำ | 5×5 พิกเซล |
| ความน่าจะเป็นในการตรวจจับยานพาหนะ | ≥85% |
| อัตราการแจ้งเตือนผิดพลาด | ≤10% |
| พารามิเตอร์ประสิทธิภาพการวัดระยะทาง | |
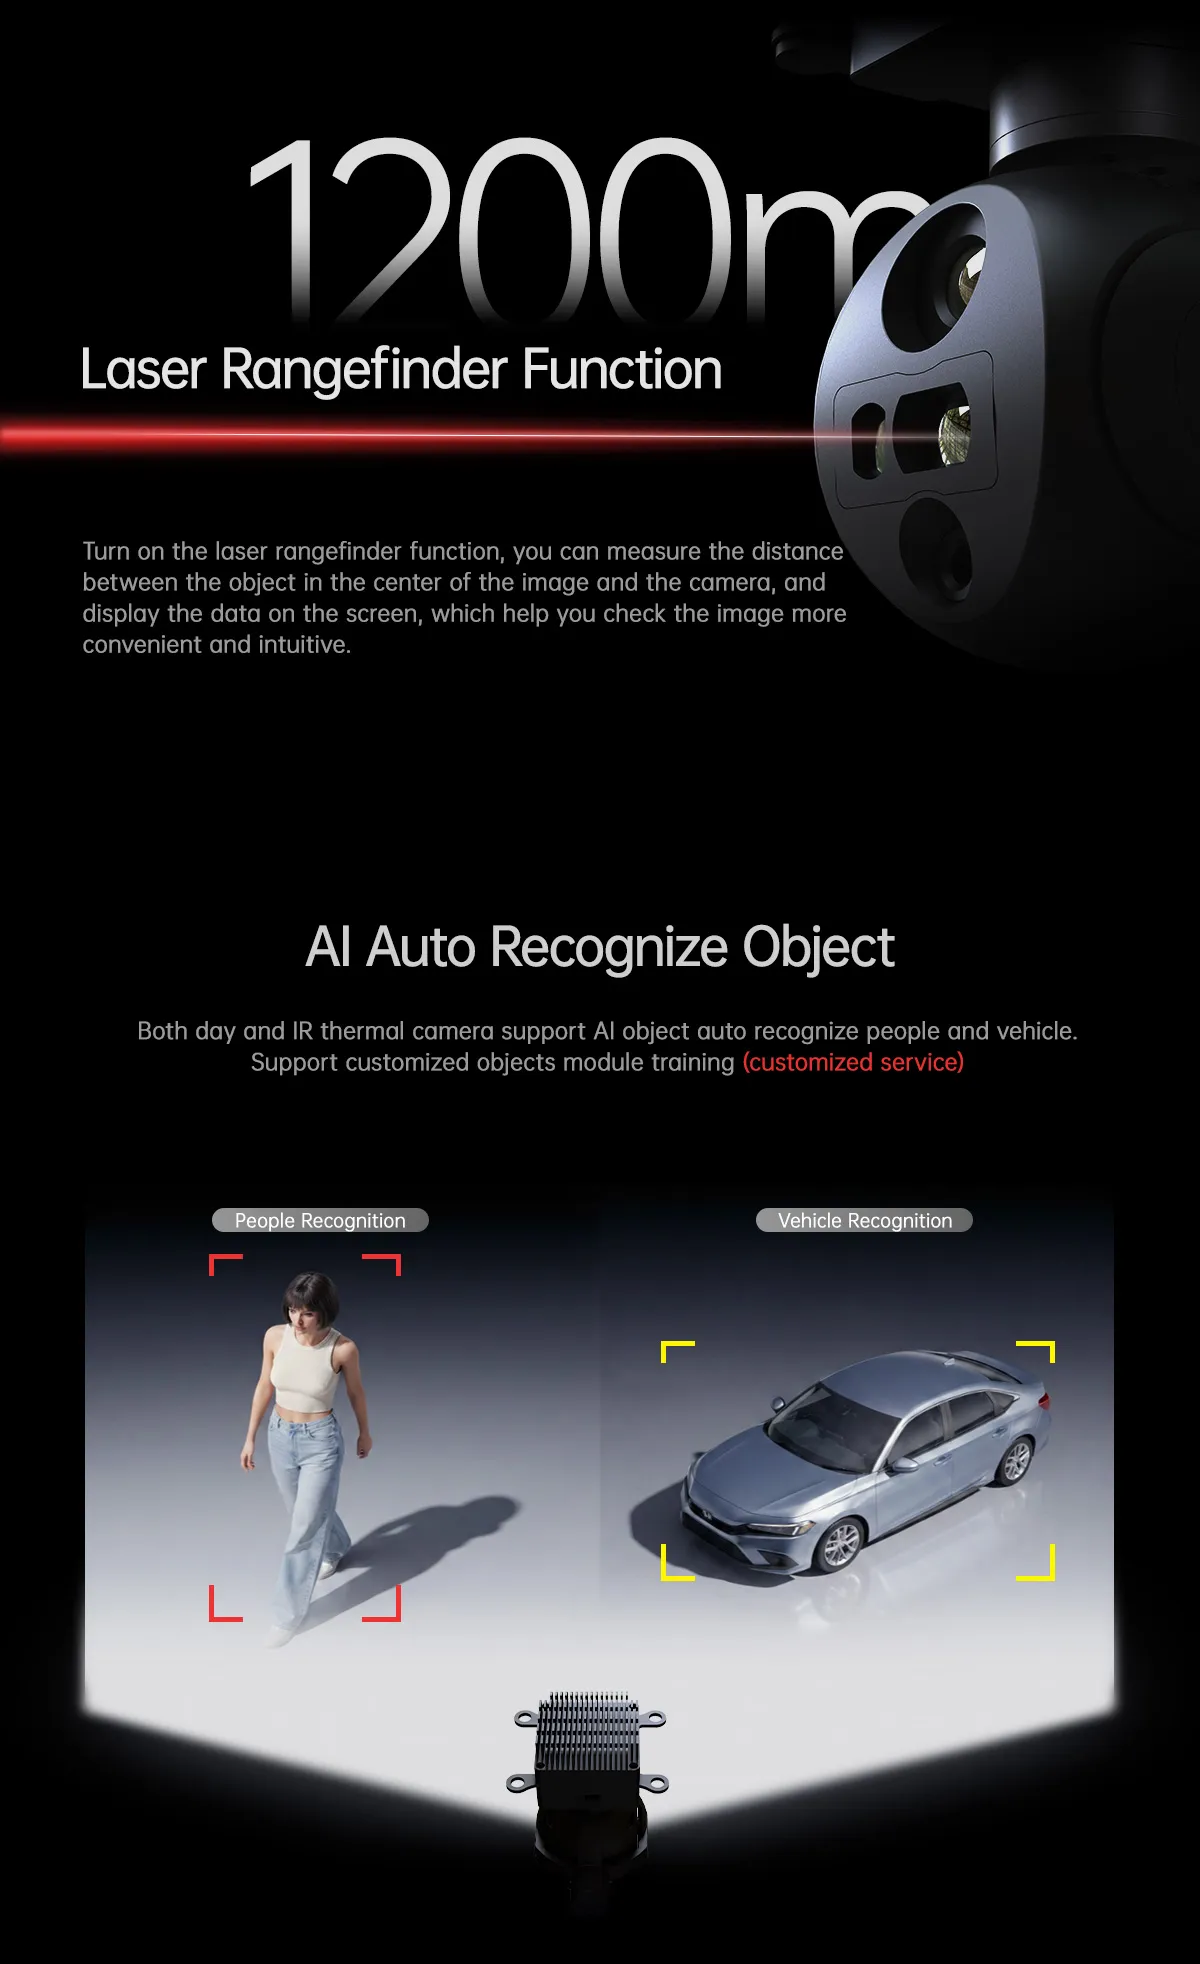
| ระยะทางที่มีประสิทธิภาพ | 5-1200 เมตร |
| ความแม่นยำของข้อผิดพลาด | 1 เมตร |
| บีม | เลเซอร์พัลส์ 905 นาโนเมตร |
| และส่งเสียงแตรกระจัดกระจายออกไป | ~6 มิลลิเรเดียน |
| ความถี่พัลส์เลเซอร์ | 1~4 เฮิรตซ์ |
| ระดับความปลอดภัย | คลาส 1 |
| การวัด | วัดระยะห่างระหว่างวัตถุที่อยู่ตรงกลางภาพกับเครื่องมือเลเซอร์ที่สองจุด |
สำหรับรายละเอียดเพิ่มเติม โปรดไปที่A609R PRO Mini 48MP Wide Angle EO+IR AI Object Tracking Gimbal Camera
-
การแนะนำผลิตภัณฑ์
-
ข้อมูลจำเพาะ
ข้อมูลจำเพาะของกล้อง Gimbal รุ่น A609R PRO Mini ความละเอียด 48MP มุมกว้าง พร้อมระบบ EO+IR และ AI Object Tracking
| พารามิเตอร์โดยรวม | |
| น้ำหนักผลิตภัณฑ์ | 257 กรัม |
| ขนาดของผลิตภัณฑ์ | 78*62*106.6 มม. |
| แรงดันไฟฟ้าขาเข้า | 14.8V~25.2V |
| กระแสไฟฟ้าแบบไดนามิก | 1250~1650mA @ 16V |
| พลัง | กำลังไฟเฉลี่ย 20 วัตต์ กำลังไฟสูงสุด 26.4 วัตต์ |
| เอาต์พุตวิดีโอ | อีเธอร์เน็ต: IP (RTSP/UDP 4K/1080p/720p@30fps H264/H265) |
| ระดับการป้องกัน | IP4X |
| อุณหภูมิสภาพแวดล้อมการทำงาน | -20℃ ถึง +50℃ |
| พื้นที่จัดเก็บ | ความจุในการจัดเก็บข้อมูลไม่เกิน 256GB ความเร็วในการอ่าน/เขียนสูงกว่าระดับ Class 10 |
| รูปแบบการจัดเก็บภาพบนการ์ด TF | JPG (ภาพแสงที่มองเห็นได้รองรับความละเอียด 4K/48M เลือกได้ตามโหมด ภาพความร้อนความละเอียด 640x512) |
| MP4 (ภาพแสงปกติรองรับความละเอียด 4K/1080P/720P, ภาพความร้อน 640x512) | |
| วิธีการควบคุม | S.BUS หรือ TTL (อย่างใดอย่างหนึ่ง ค่าเริ่มต้นคือ TTL) / TCP / UDP |
| ข้อมูลจำเพาะของกิมบอล | |
| ช่วงมุมการออกแบบโครงสร้าง | มุมเงย: -65° (ขึ้น) ~ 135° (ลง), มุมม้วน: ±50°, มุมหัน: ±150° |
| ซอฟต์แวร์จำกัดช่วงของมุม | มุมเงย: -45°~125°, มุมหัน: ±140° |
| การสั่นของมุม | มุมเอียง/หมุน/หัน: ±0.02° |
| กลับสู่จุดศูนย์กลางด้วยการคลิกเพียงครั้งเดียว | √ |
| ข้อมูลจำเพาะของกล้องแสงที่มองเห็นได้ | |
| เซ็นเซอร์ภาพ | เซ็นเซอร์ CMOS ขนาด 1/2 นิ้ว |
| ขนาดของรูปปั้น | 0.80 µm (H) × 0.80 µm (V); หลังจากการรวมพิกเซลแบบ 2x2 จะได้ขนาดเทียบเท่า 1.6 μm |
| ภาพหลัก | 48MP (8000*6000) |
| อีเอฟแอล | 4.5 มม. |
| มุมมอง FOV | โดยประมาณ H 68.6°, V 42.0°, D 76.1° |
| พารามิเตอร์ของกล้องถ่ายภาพความร้อน | |
| ระยะโฟกัสของเลนส์ | 9 มม. |
| ขอบเขตการมองเห็นในแนวนอน | 46.2° |
| มุมมองแนวตั้ง | 37.7° |
| มุมมองแนวทแยง | 57.3° |
| ระยะตรวจจับ (บุคคล: 1.8x0.5 เมตร) | 375 เมตร |
| ระยะการตรวจจับ (บุคคล: 1.8x0.5 เมตร) | 94 เมตร |
| ระยะการตรวจสอบ (บุคคล: 1.8x0.5 เมตร) | 47 เมตร |
| ระยะตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 1150 เมตร |
| ระยะการตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 288 เมตร |
| ระยะการตรวจสอบ (รถยนต์: 4.2x1.8 เมตร) | 144 เมตร |
| มาตรฐานการทำงาน | คลื่นยาวแบบไม่ระบายความร้อน (8μm~14μm) |
| พิกเซลตรวจจับ | 640*512 |
| ขนาดพิกเซล | 12 ไมโครเมตร |
| ซูมอิเล็กทรอนิกส์ | 1x~8x |
| วิธีการโฟกัส | ไม่ต้องใช้ความร้อน ไม่จำเป็นต้องโฟกัส |
| NETD (ความไวต่อความร้อน/ความแตกต่างของอุณหภูมิเทียบเท่าสัญญาณรบกวน) | ≤25mK(f /1.0 300K) |
| ตัวอย่างสี | ความร้อนสีขาว ความร้อนสีดำ สีแดงเหล็ก |
| ติดตามพารามิเตอร์ประสิทธิภาพ | |
| อัตราการอัปเดตค่าเบี่ยงเบนพิกเซล | 30Hz |
| ความล่าช้าในการแสดงผลพิกเซล | <30มิลลิวินาที |
| ความคมชัดเป้าหมายขั้นต่ำ | 5% |
| อัตราส่วนสัญญาณต่อสัญญาณรบกวนขั้นต่ำ | 4 |
| ขนาดเป้าหมายขั้นต่ำ | 16*16 พิกเซล |
| ขนาดเป้าหมายสูงสุด | 256*256 พิกเซล |
| ความเร็วในการติดตาม | 48 พิกเซลต่อเฟรม |
| เวลาหน่วยความจำเป้าหมาย | 100 เซสชั่น |
| ระบุพารามิเตอร์ประสิทธิภาพ | |
| พิมพ์ | คน ยานพาหนะ |
| ปริมาณที่สามารถตรวจจับได้พร้อมกัน | ≥ 10 ประตู |
| ตัดกัน | ≥ 5% |
| ขนาดเป้าหมายขั้นต่ำ | 5×5 พิกเซล |
| ความน่าจะเป็นในการตรวจจับยานพาหนะ | ≥85% |
| อัตราการแจ้งเตือนผิดพลาด | ≤10% |
| พารามิเตอร์ประสิทธิภาพการวัดระยะทาง | |
| ระยะทางที่มีประสิทธิภาพ | 5-1200 เมตร |
| ความแม่นยำของข้อผิดพลาด | 1 เมตร |
| บีม | เลเซอร์พัลส์ 905 นาโนเมตร |
| และส่งเสียงแตรกระจัดกระจายออกไป | ~6 มิลลิเรเดียน |
| ความถี่พัลส์เลเซอร์ | 1~4 เฮิรตซ์ |
| ระดับความปลอดภัย | คลาส 1 |
| การวัด | วัดระยะห่างระหว่างวัตถุที่อยู่ตรงกลางภาพกับเครื่องมือเลเซอร์ที่สองจุด |
สำหรับรายละเอียดเพิ่มเติม โปรดไปที่A609R PRO Mini 48MP Wide Angle EO+IR AI Object Tracking Gimbal Camera