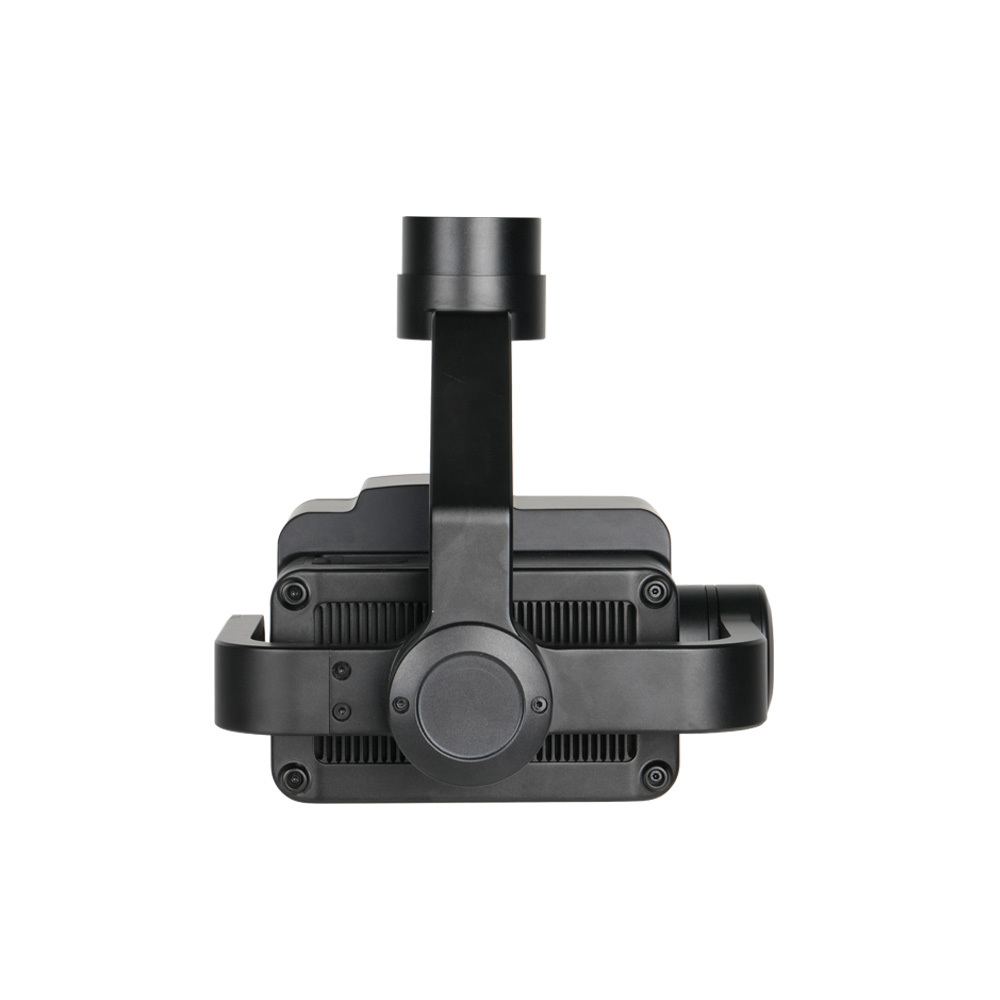
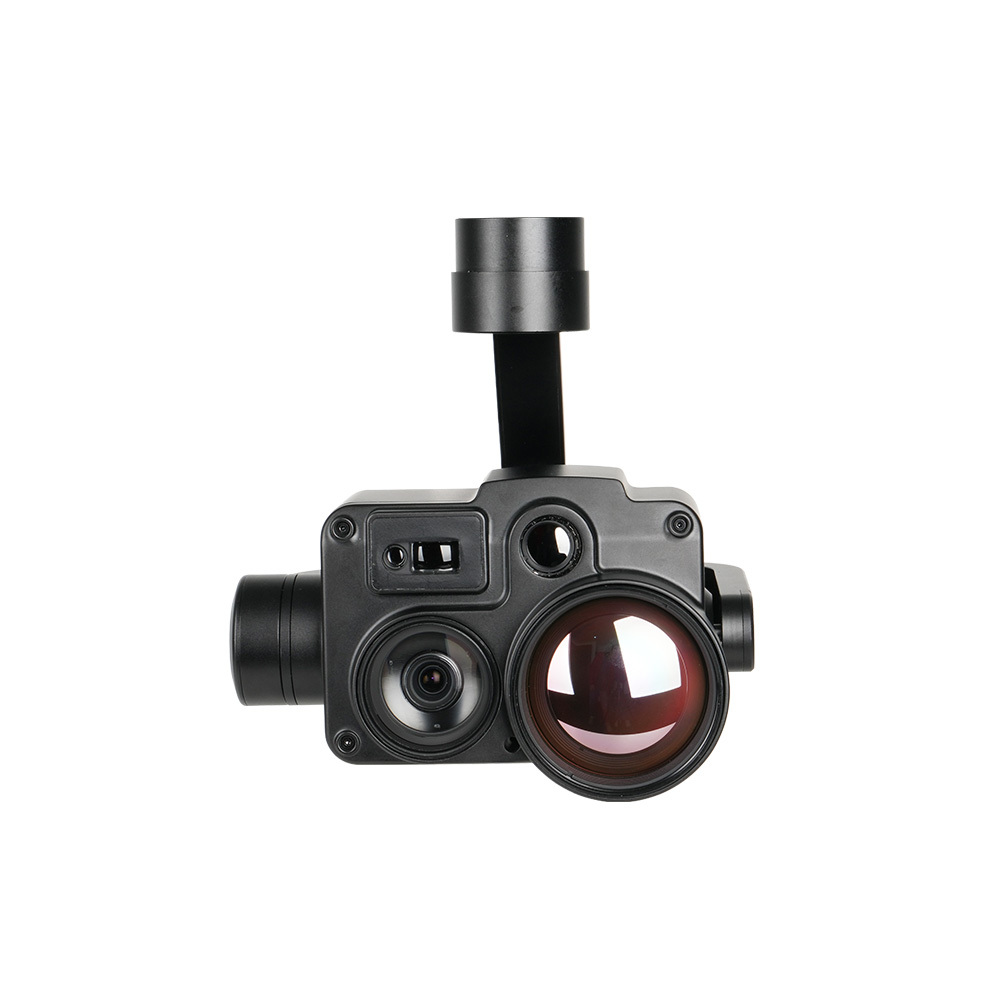
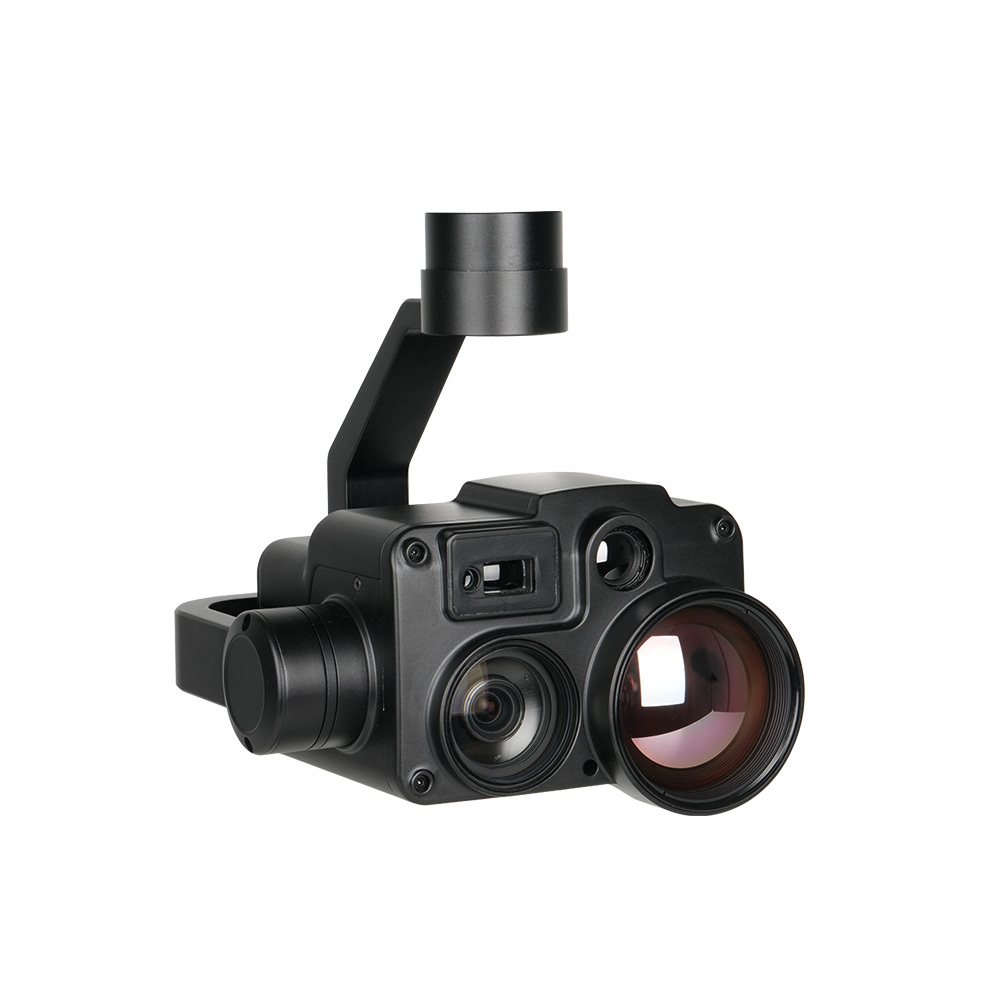
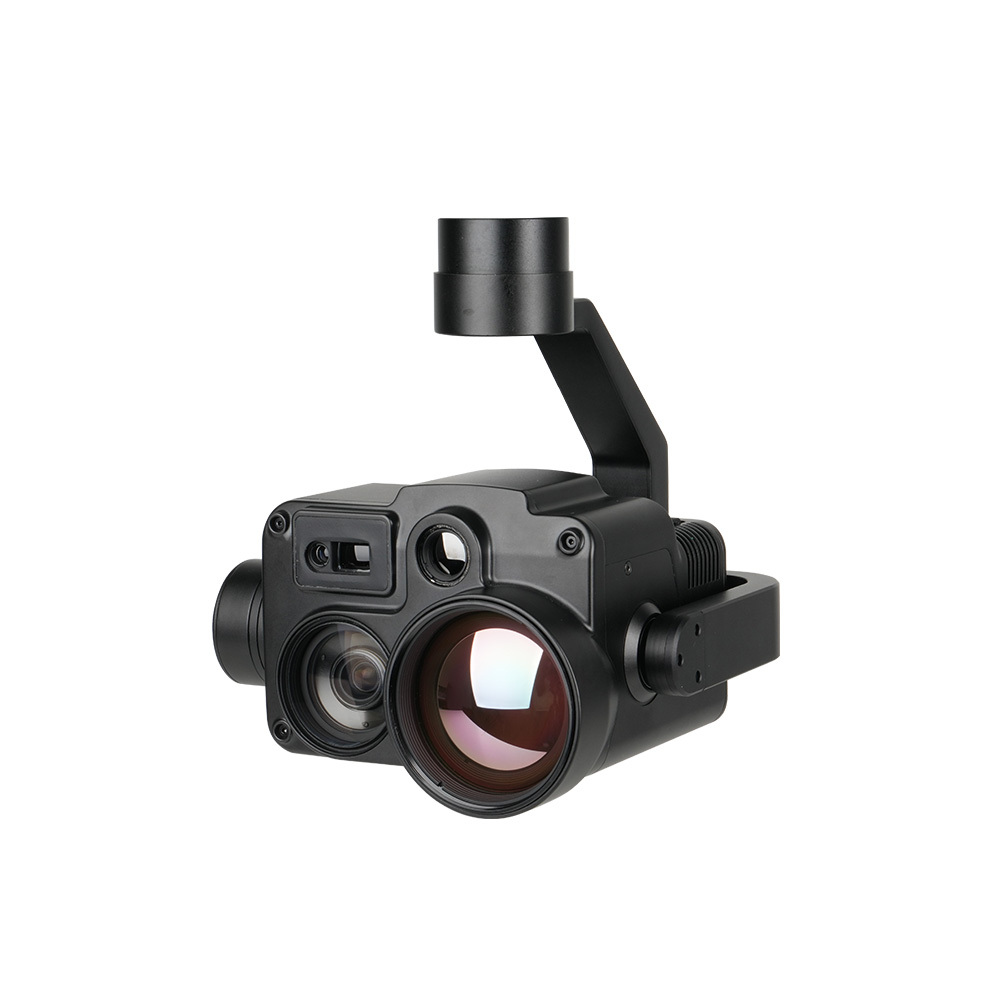
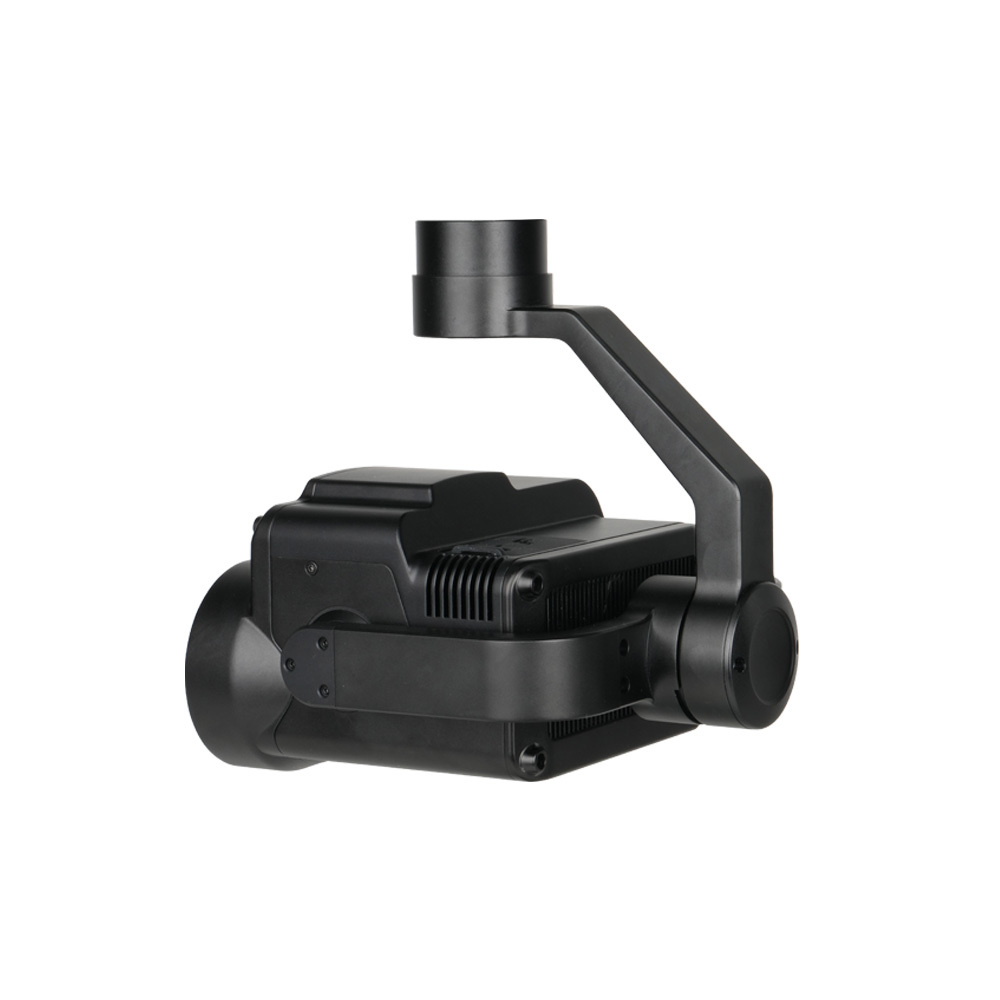
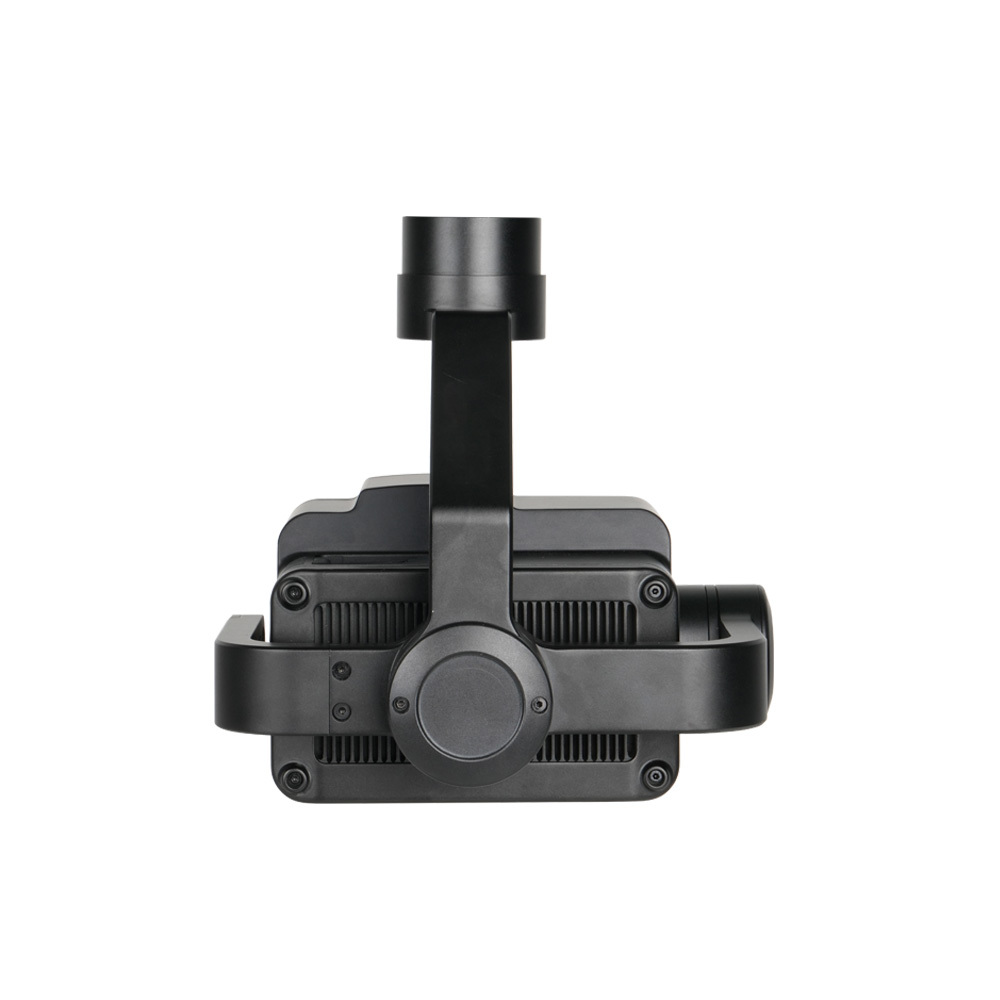
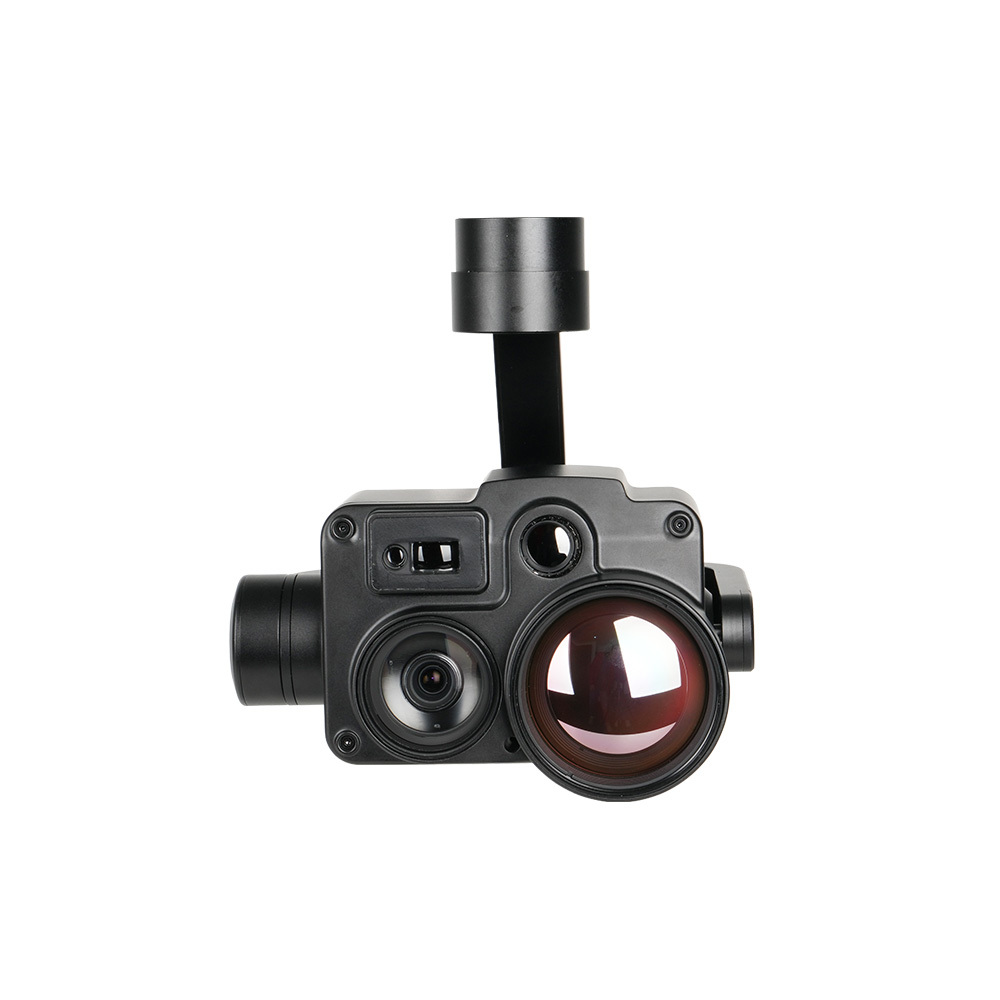
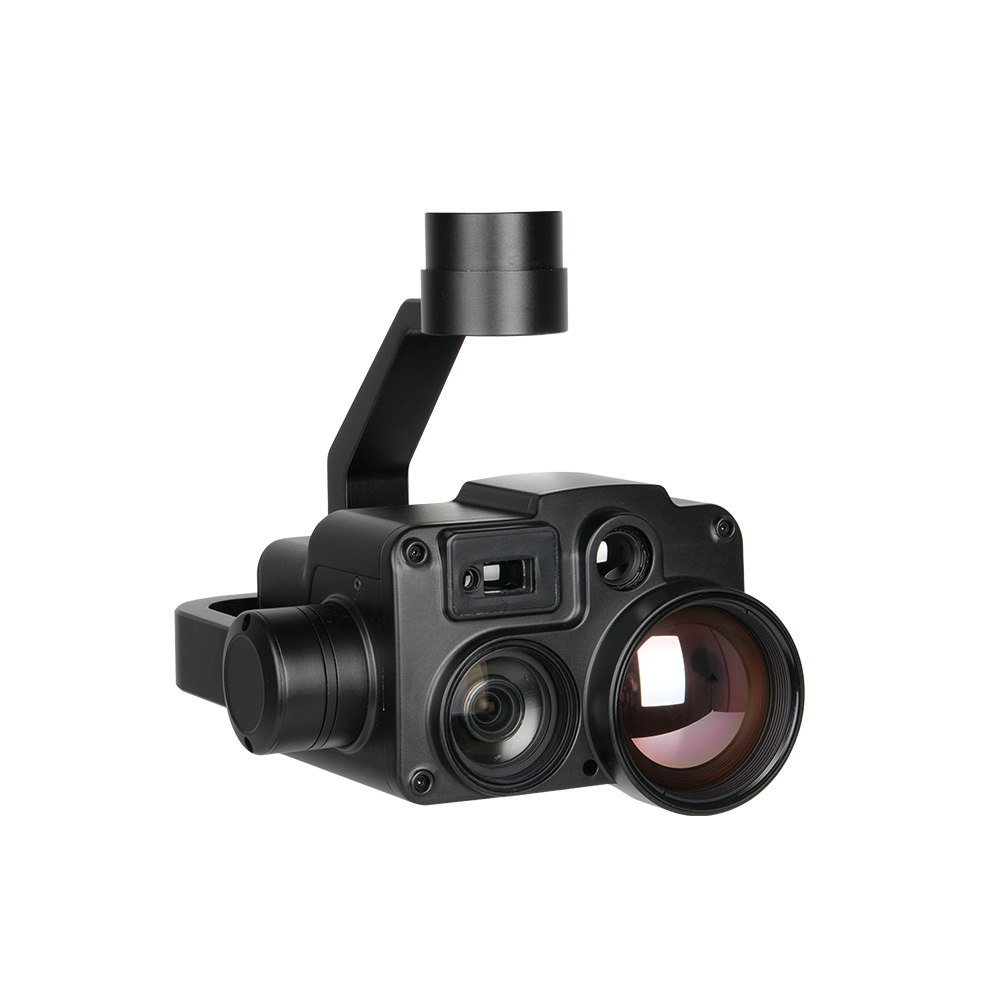


Produkteinführung
Spezifikation
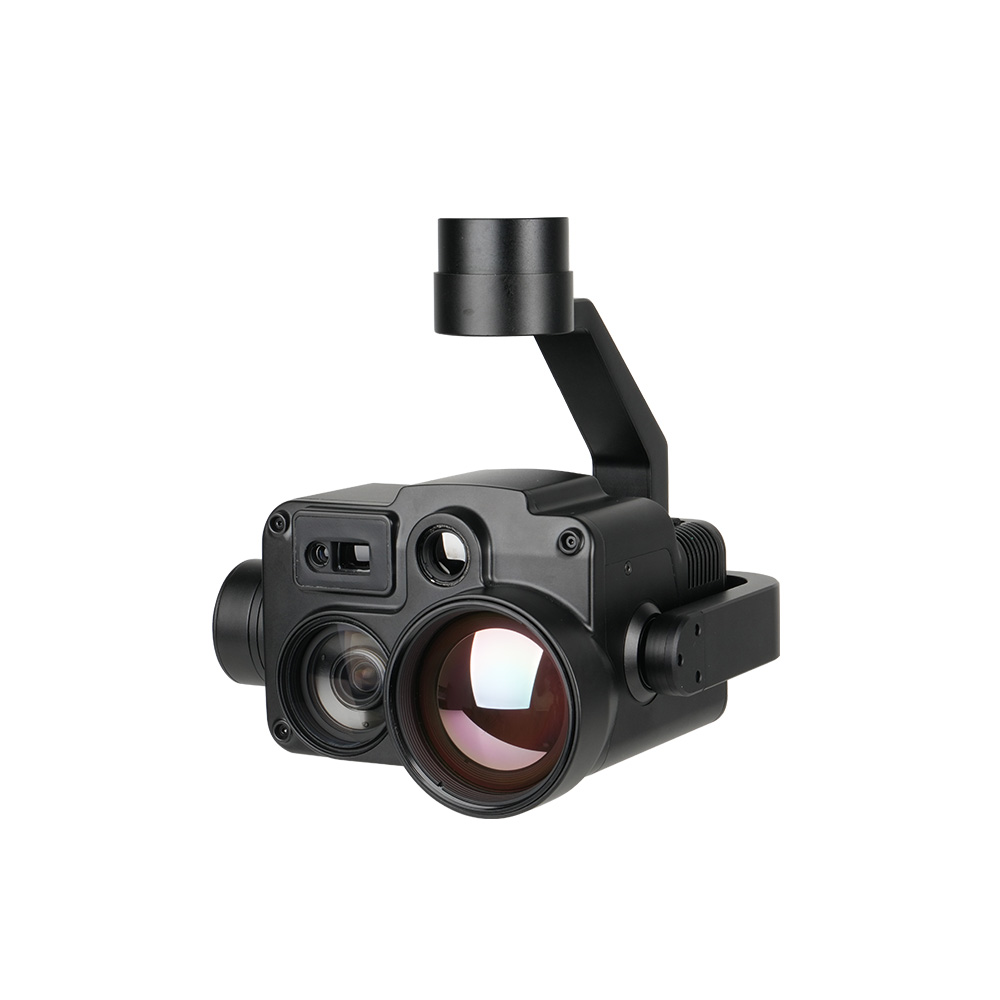
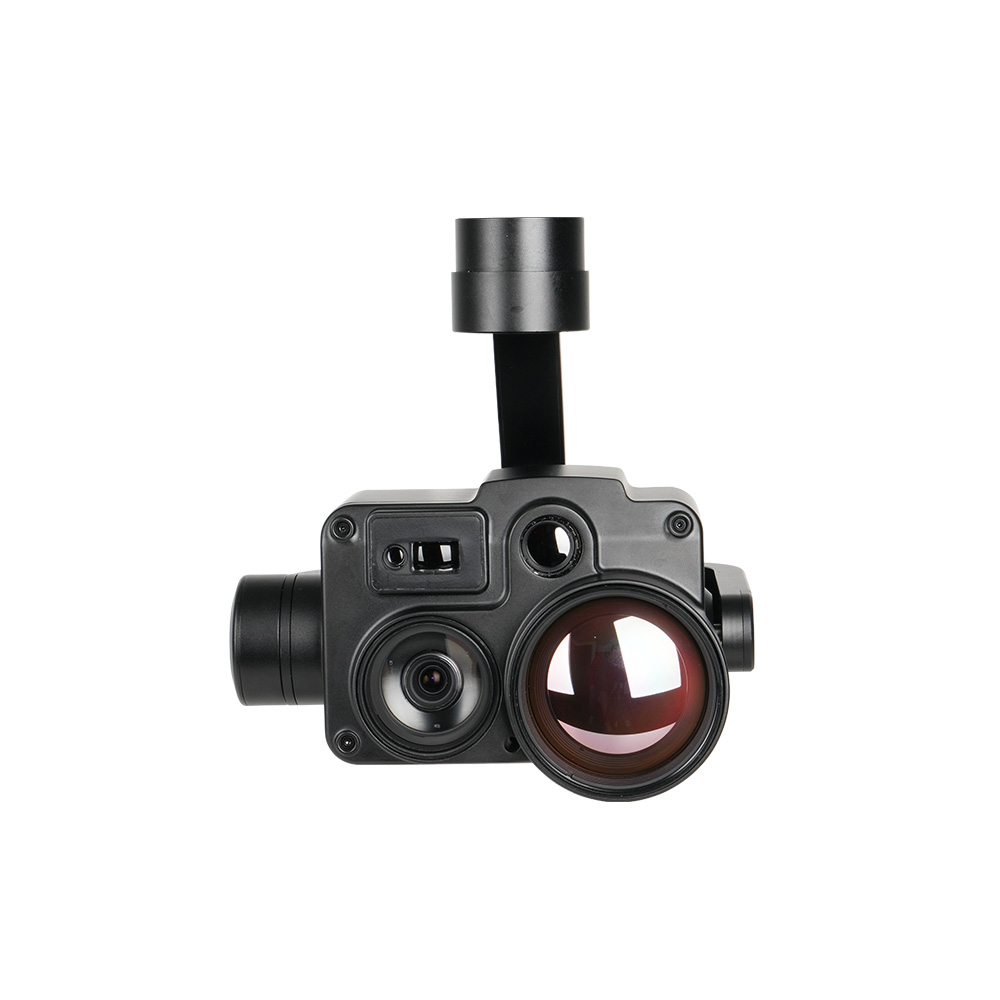
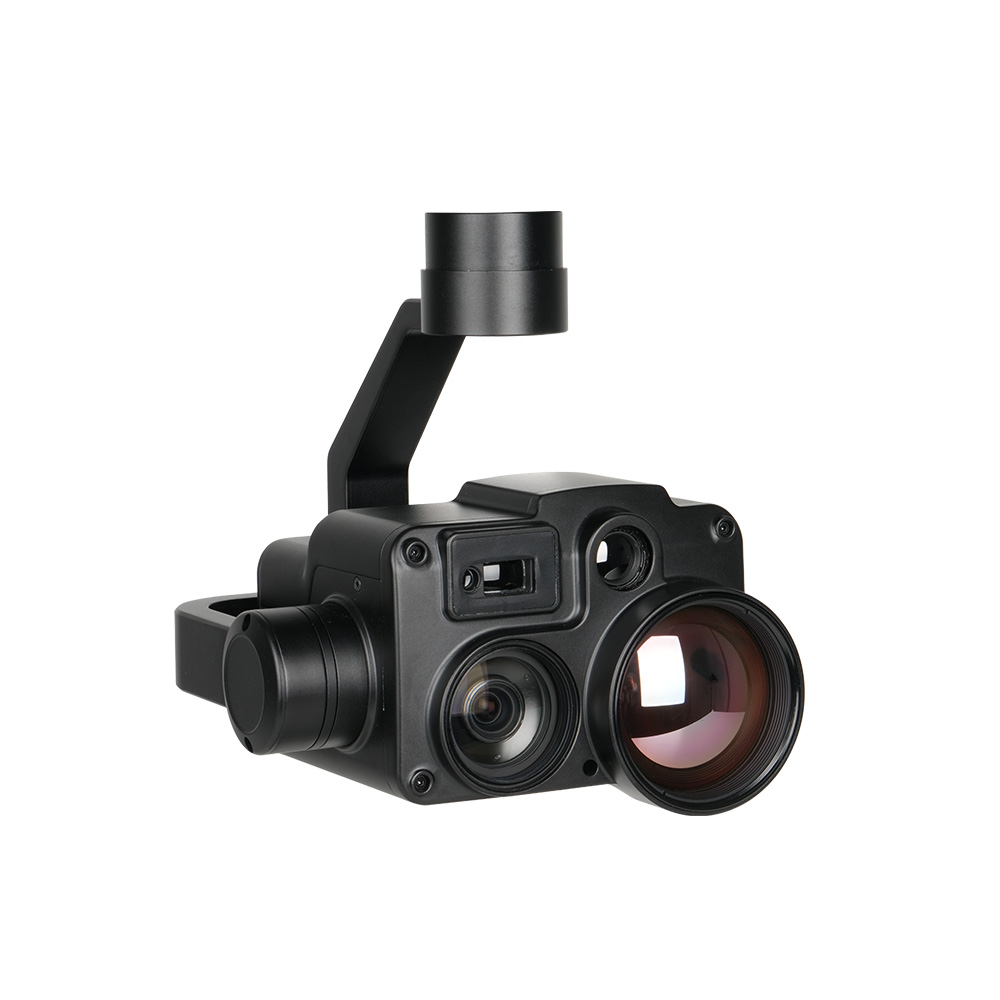
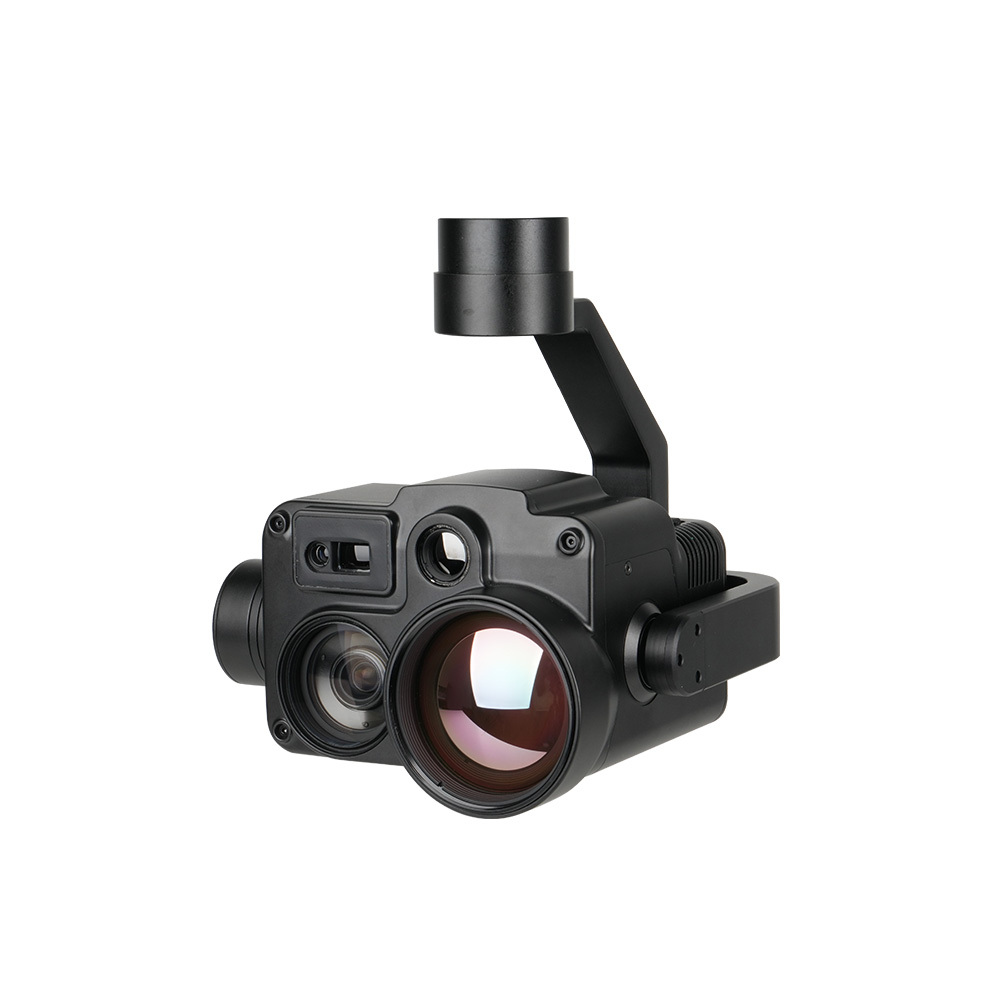
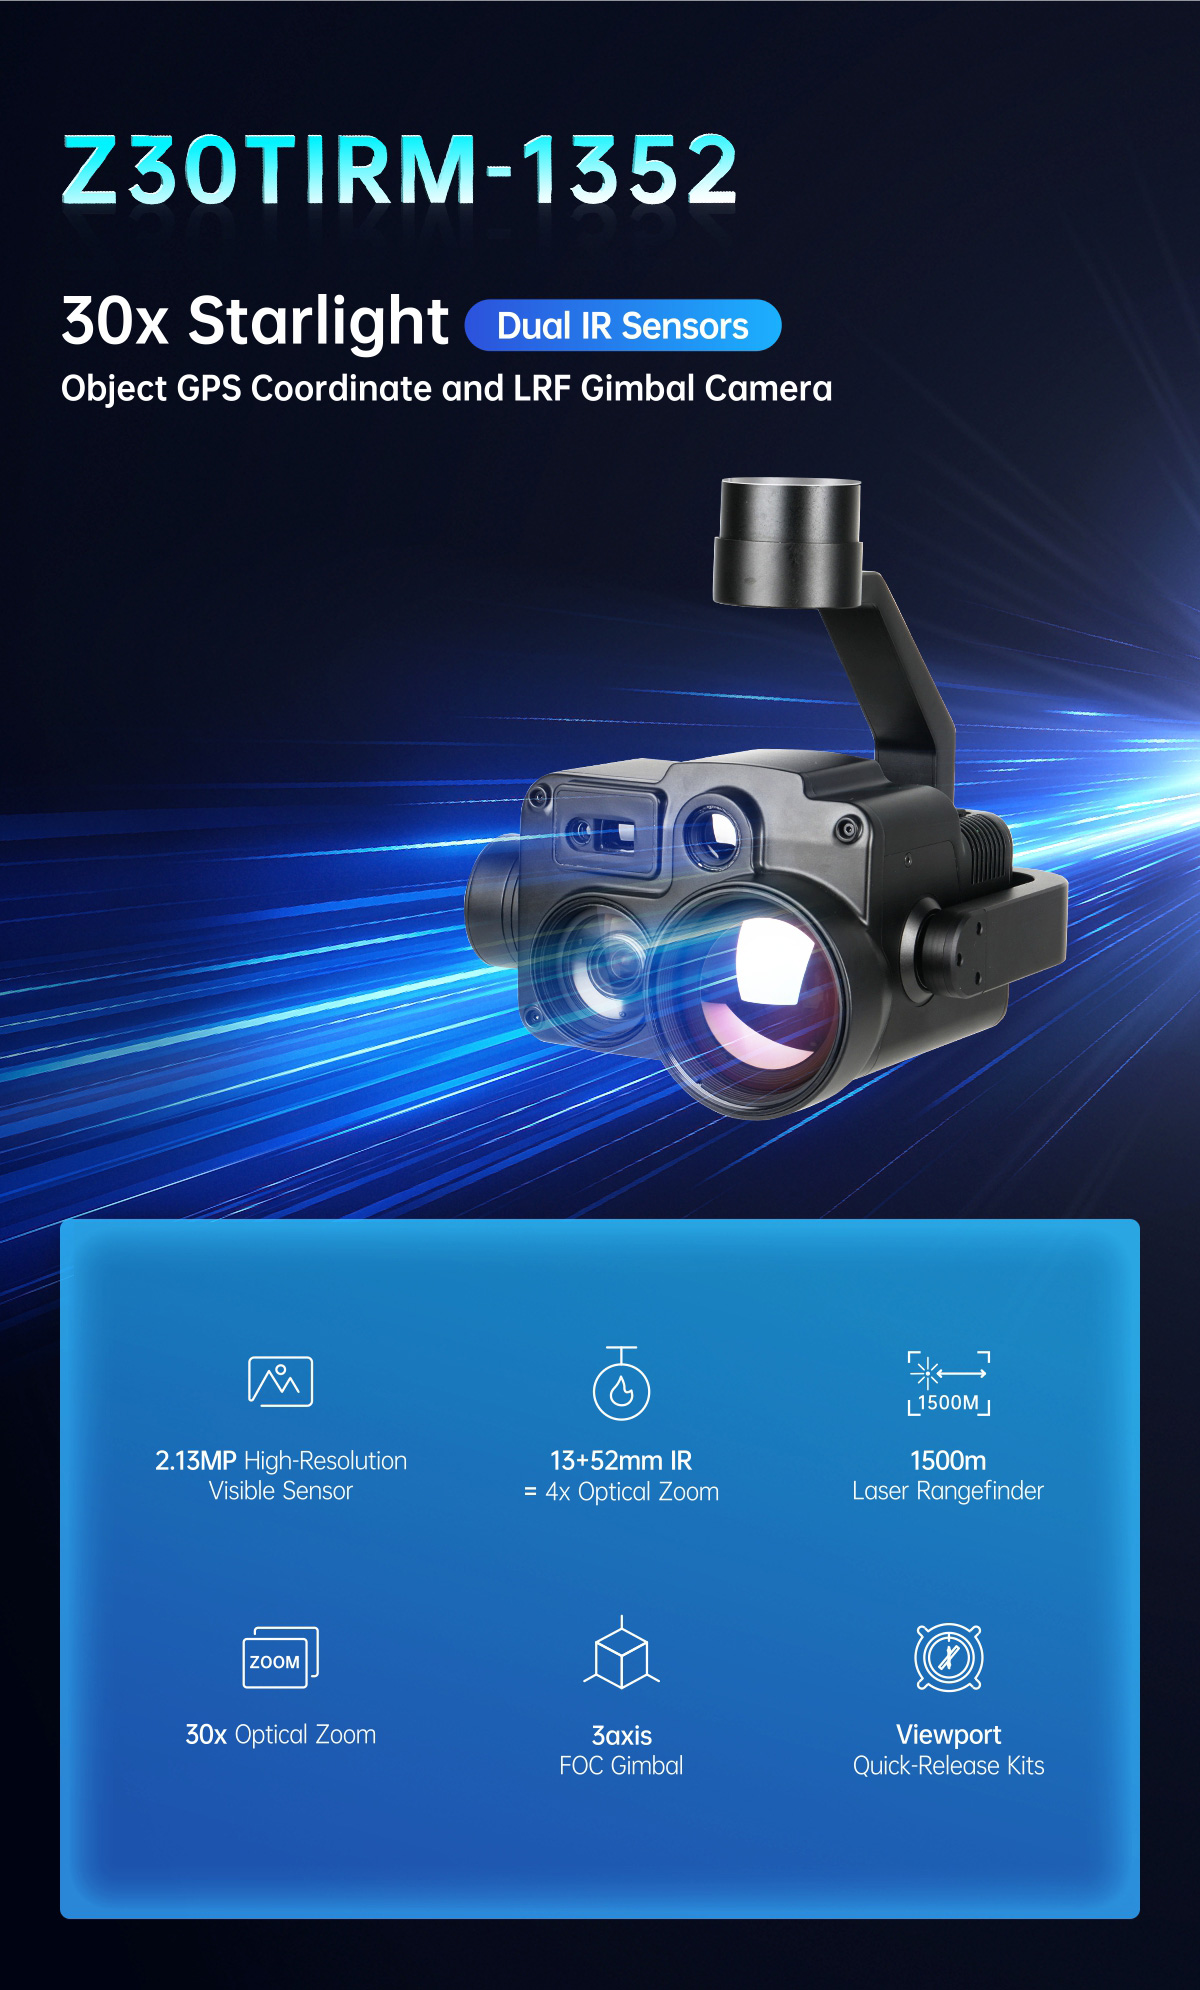
Z30TIRM-1352 30x Starlight Dual IR-Sensoren Objekt-Zielkoordinaten- und LRF-Gimbal-Kameraspezifikation
| Allgemeine Spezifikationen | |
| NW | 1153 g |
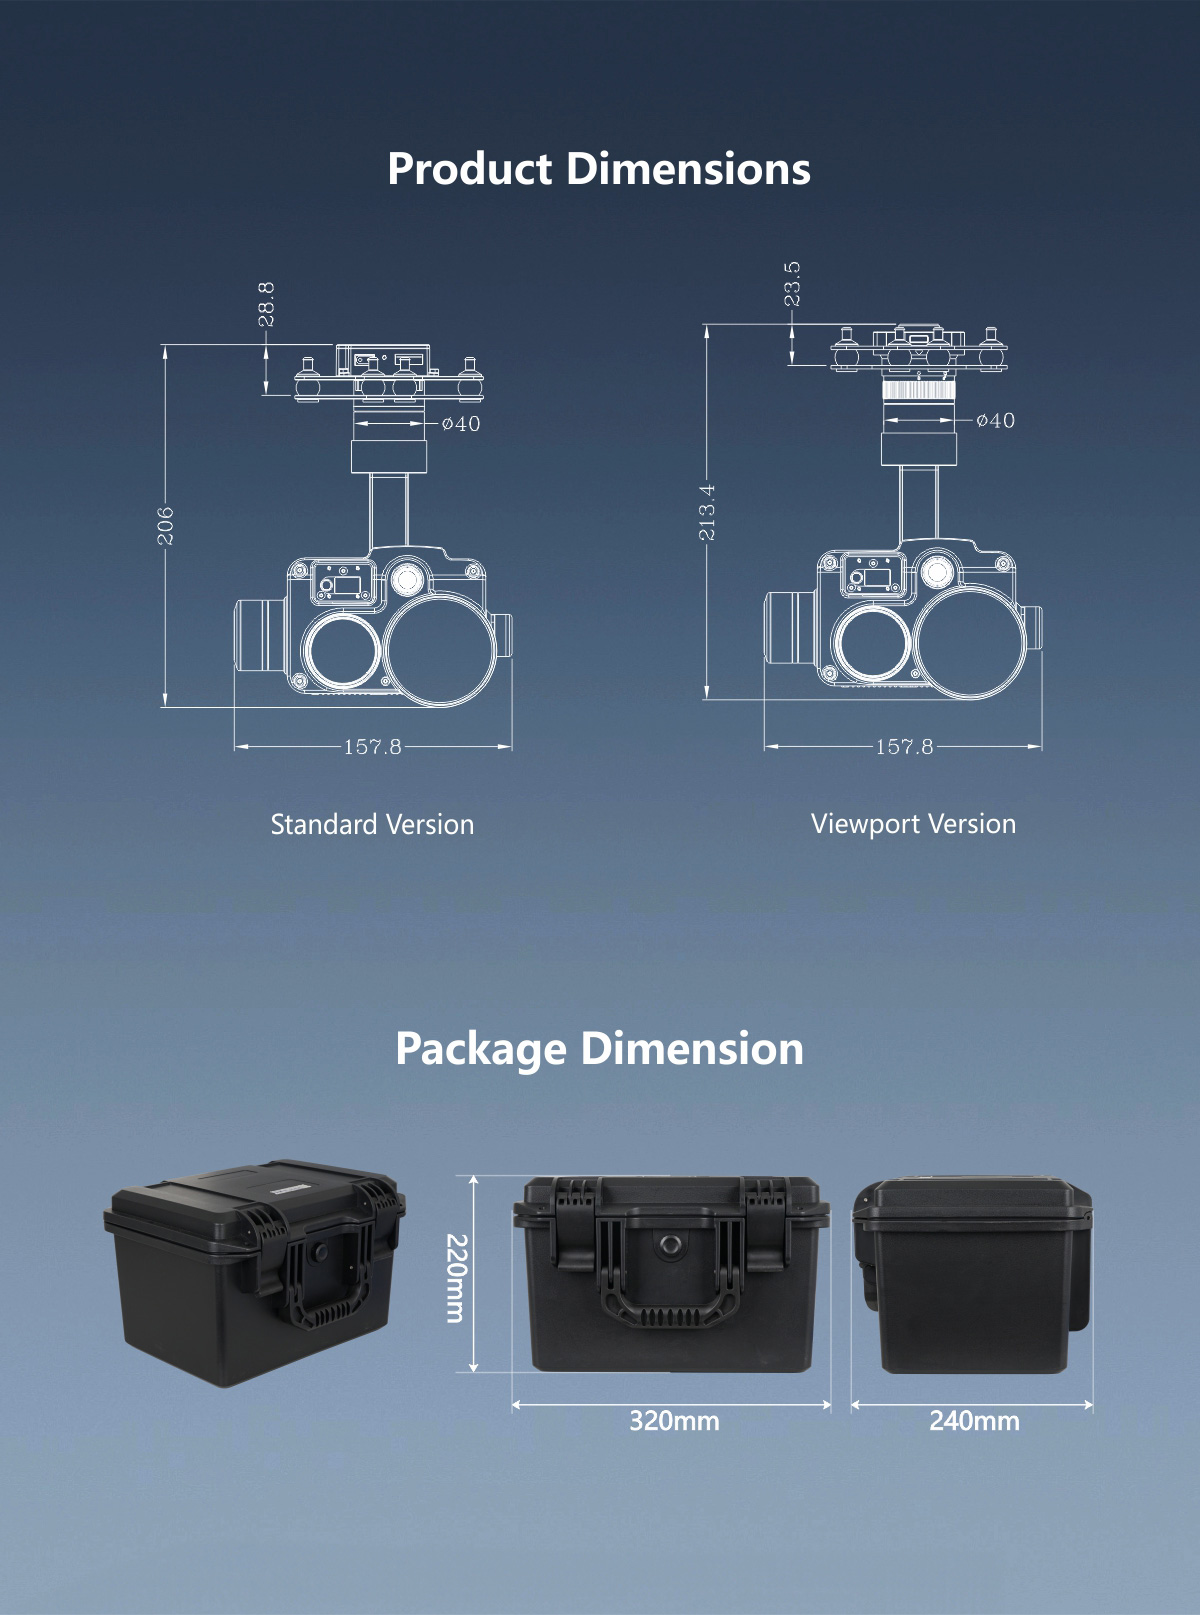
| Produktmaße. | 157,8 × 168,5 × 192,3 mm |
| Eingangsspannung | 14,8 V bis 25,2 V |
| Dynamischer Strom | 820–1500 mA bei 16 V |
| Stromverbrauch | Durchschnittlich 13,1 W, Maximal 24 W |
| Temperatur der Arbeitsumgebung. | -20℃ ~ +50℃ |
| IP-Rate | IP4X |
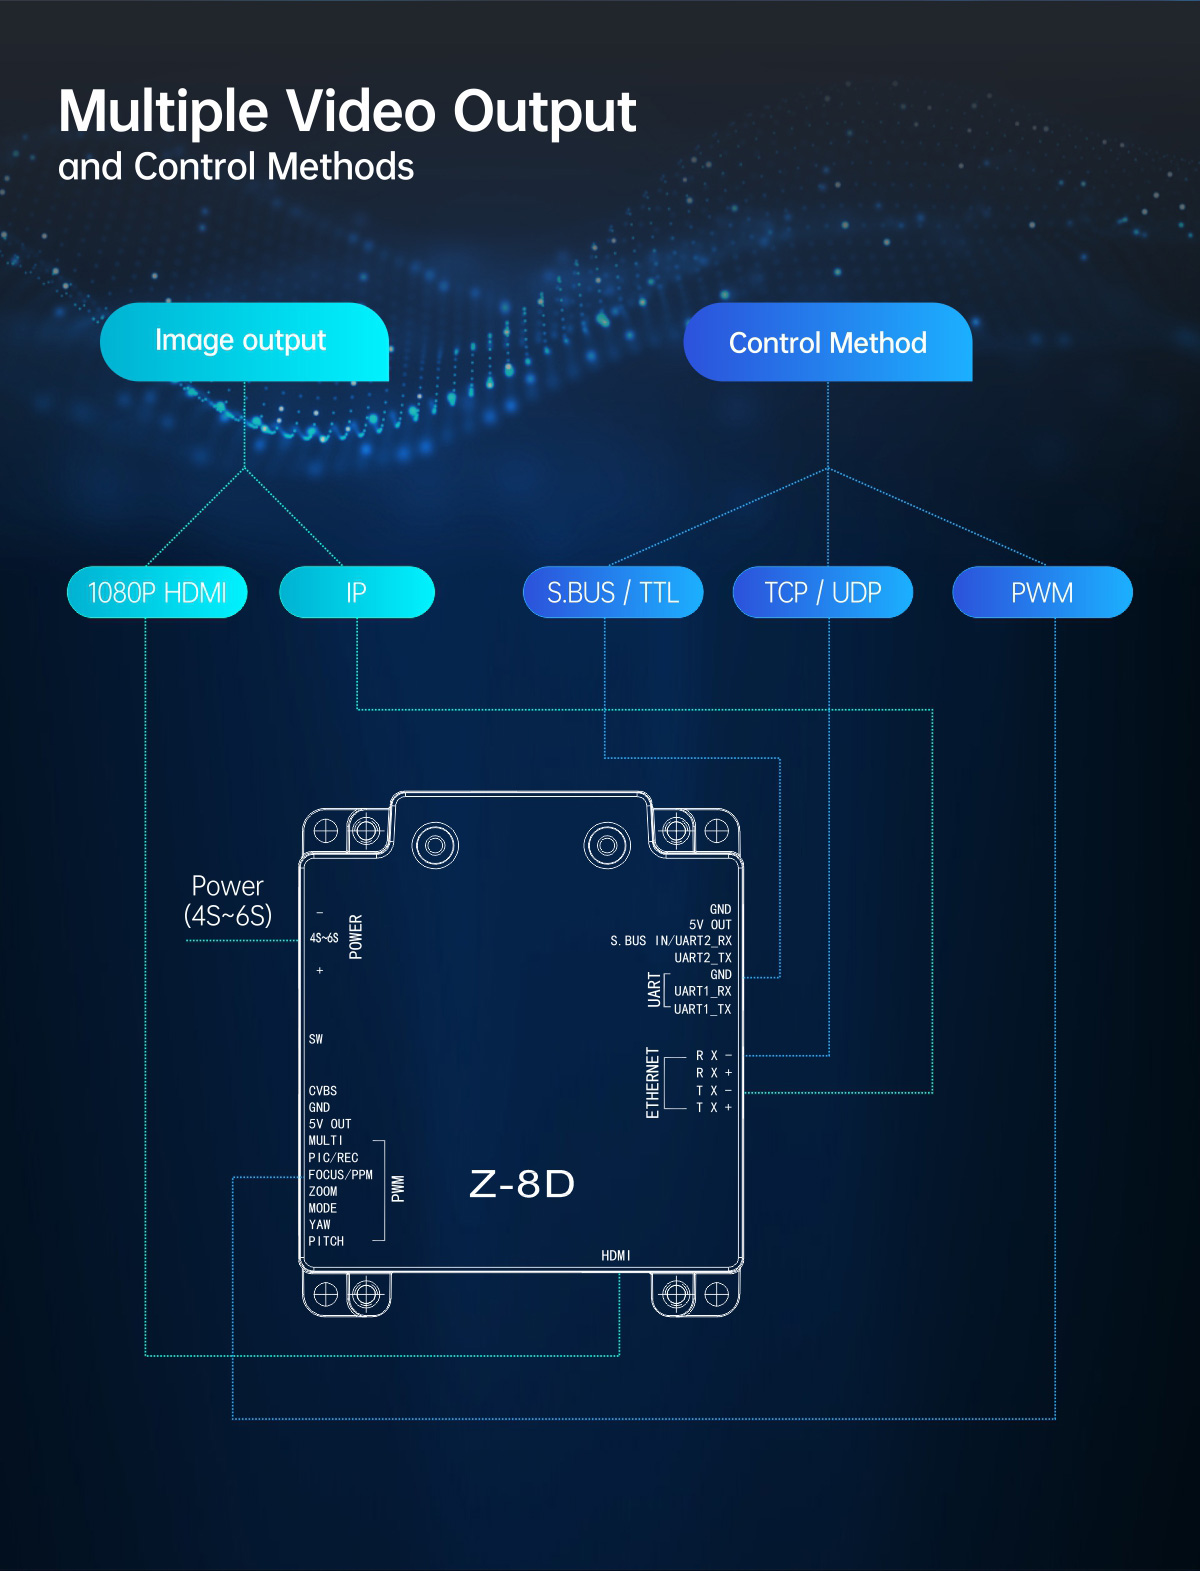
| Ausgabe (optional) | IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| Lagerung | TF-Karte (bis zu 512 GB, Klasse 10, FAT32-Format) |
| Bild auf TF-Karte | JPG (1920*1080) |
| Video auf TF-Karte | MP4 (1080p bei 30 Bildern pro Sekunde) |
| Kontrollmethode | PWM / S.BUS / UART (TTL) / TCP / UDP |
| Gimbal-Spezifikationen | |
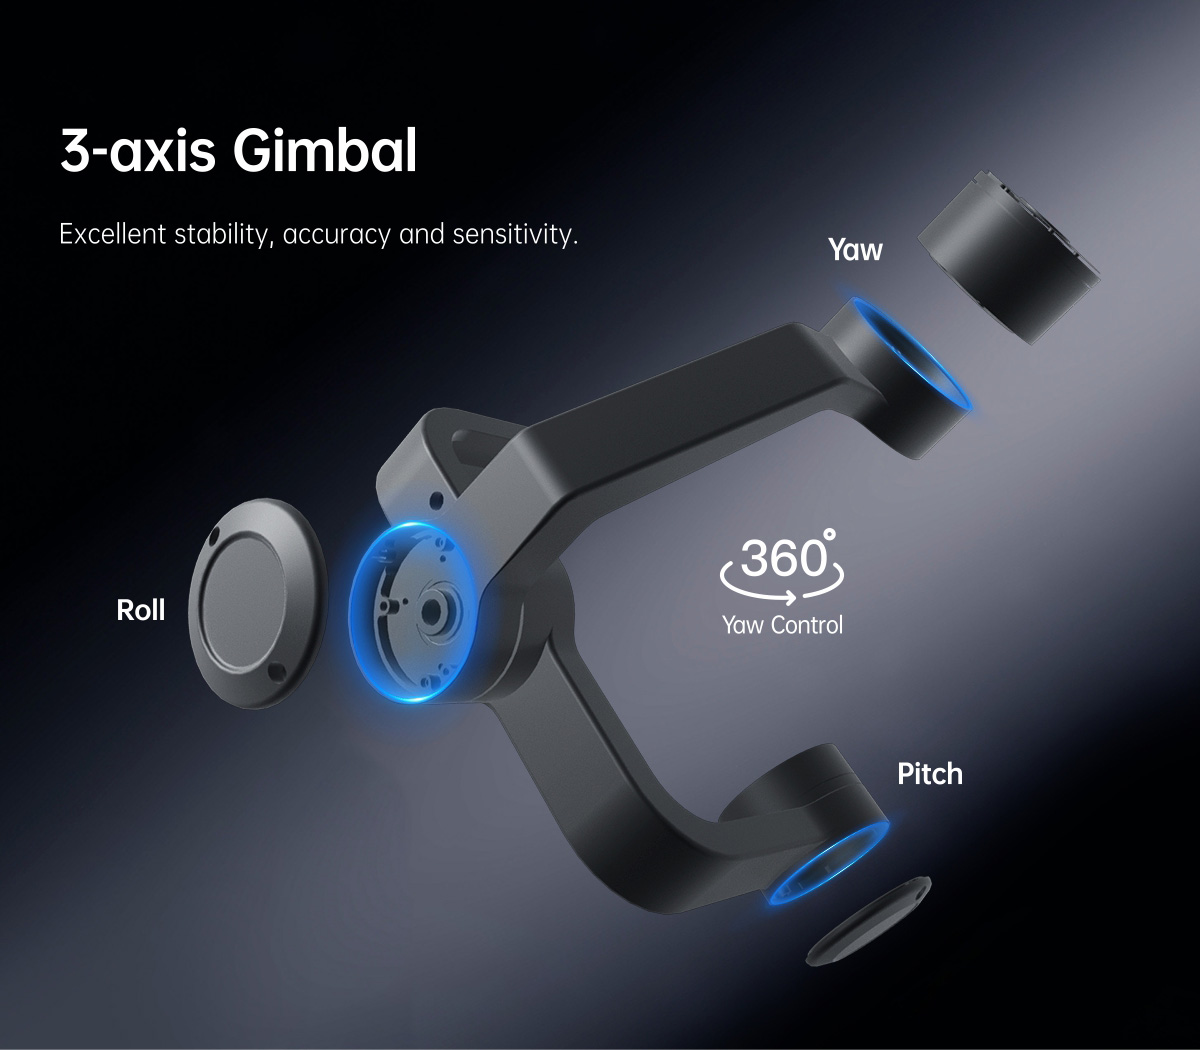
| Mechanischer Bereich | Nick-/Neigungswinkel: -60° (nach oben) bis 125° (nach unten), Rollen: ±60°, Gieren/Schwenken: ±360°*N |
| Kontrollierbarer Bereich | Nick-/Neigungswinkel: -45°~120°, Gier-/Schwenkwinkel: ±360°*N |
| Schwingungswinkel | Nick-/Roll-/Gierwinkel: ±0,02° |
| Ein-Tasten-Zwischenruf | √ |
| EO-Kameraspezifikation | |
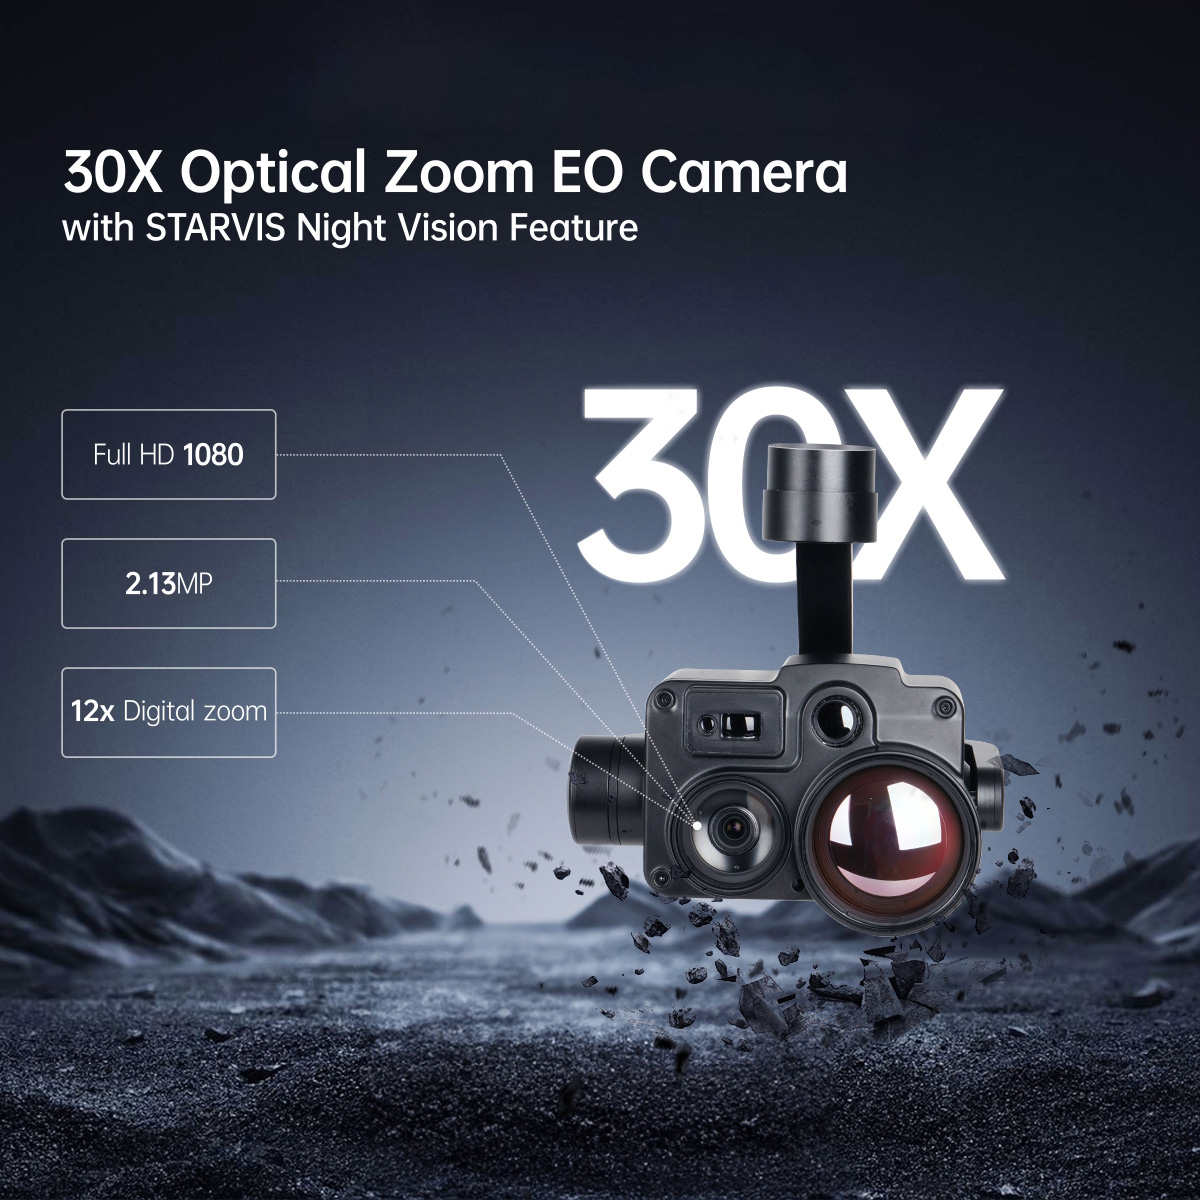
| Bildsensor | 1/2,8 Typ STARVIS2 CMOS-Sensor |
| Bildqualität | Full HD 1080 (1920*1080) |
| Effektives Pixel | 2,13 MP |
| Optischer Zoom | 30x, F=4,3~129mm |
| Digitaler Zoom | 12x (360x mit optischem Zoom) |
| Minimaler Objektabstand | 10 mm (breites Ende) bis 1200 mm (Tele-Ende) |
| Horizontaler Betrachtungswinkel | 64,0° (breites Ende) ~ 2,4° (Tele-Ende) |
| Signal-Rausch-Verhältnis | mehr als 50 dB |
| Minimale Beleuchtung | Farbe 0,009 Lux (1/30 Sek., 50 %, Modus „Hohe Empfindlichkeit“ eingeschaltet) |
| Farbe 0,09 Lux (1/30 Sek., 50 %, Modus „Hohe Empfindlichkeit“ aus) | |
| Expositionskontrolle | Automatik, Manuell, Prioritätsmodus (Verschlusszeit- und Blendenpriorität), Belichtungskorrektur, Langzeitbelichtung |
| Weißabgleich | Auto, ATW, Innenbereich, Außenbereich, One-Push-WB, Manueller WB, Außen-Auto, Natriumdampflampe (Fix/Auto/Außen-Auto) |
| Verschlusszeit | 1/1 Sekunde bis 1/10.000 Sekunde, 22 Schritte |
| Gegenlichtkompensation | Ein/Aus |
| Geräuschreduzierung | Ein/Aus |
| Bildstabilisierung | Ein/Aus |
| Entfeuchten | Ein/Aus |
| Spezifikationen der Infrarot-Wärmebildkamera (52 mm) | |
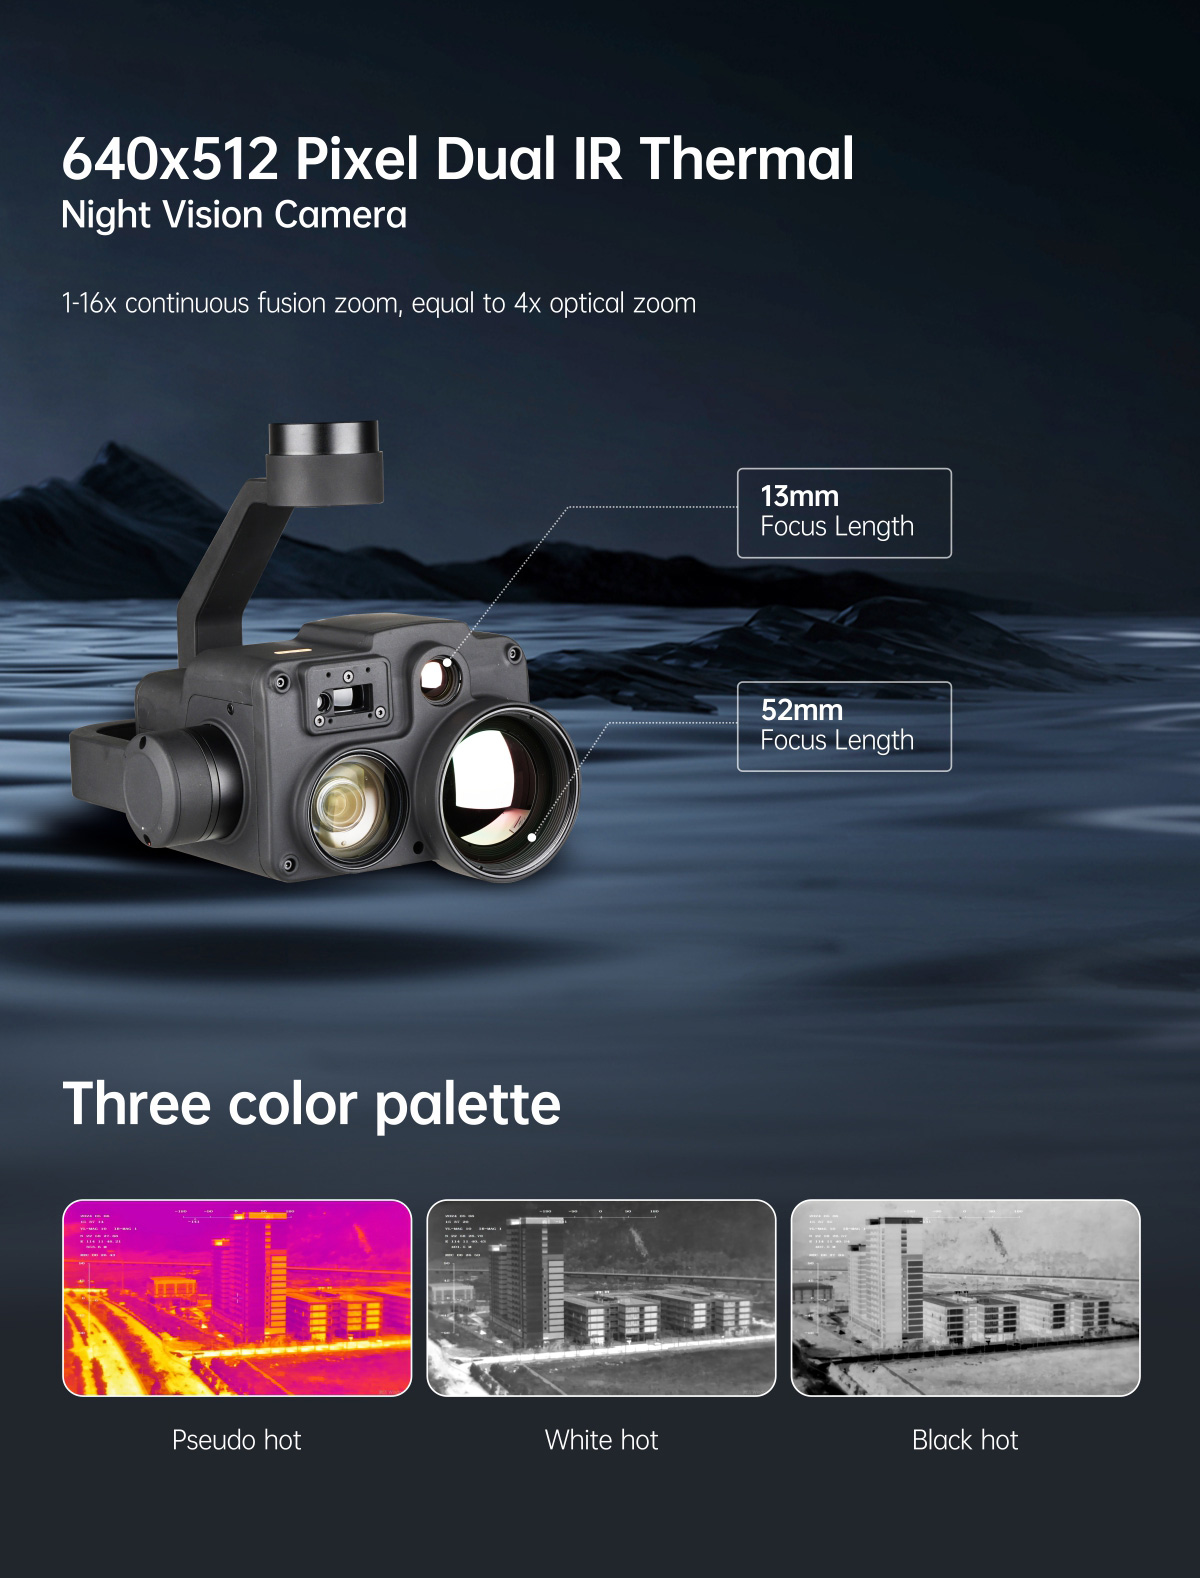
| Brennweite | 52 mm |
| Horizontales Sichtfeld | 8,4° |
| Vertikales Sichtfeld | 6,8° |
| Diagonales Sichtfeld | 10,8° |
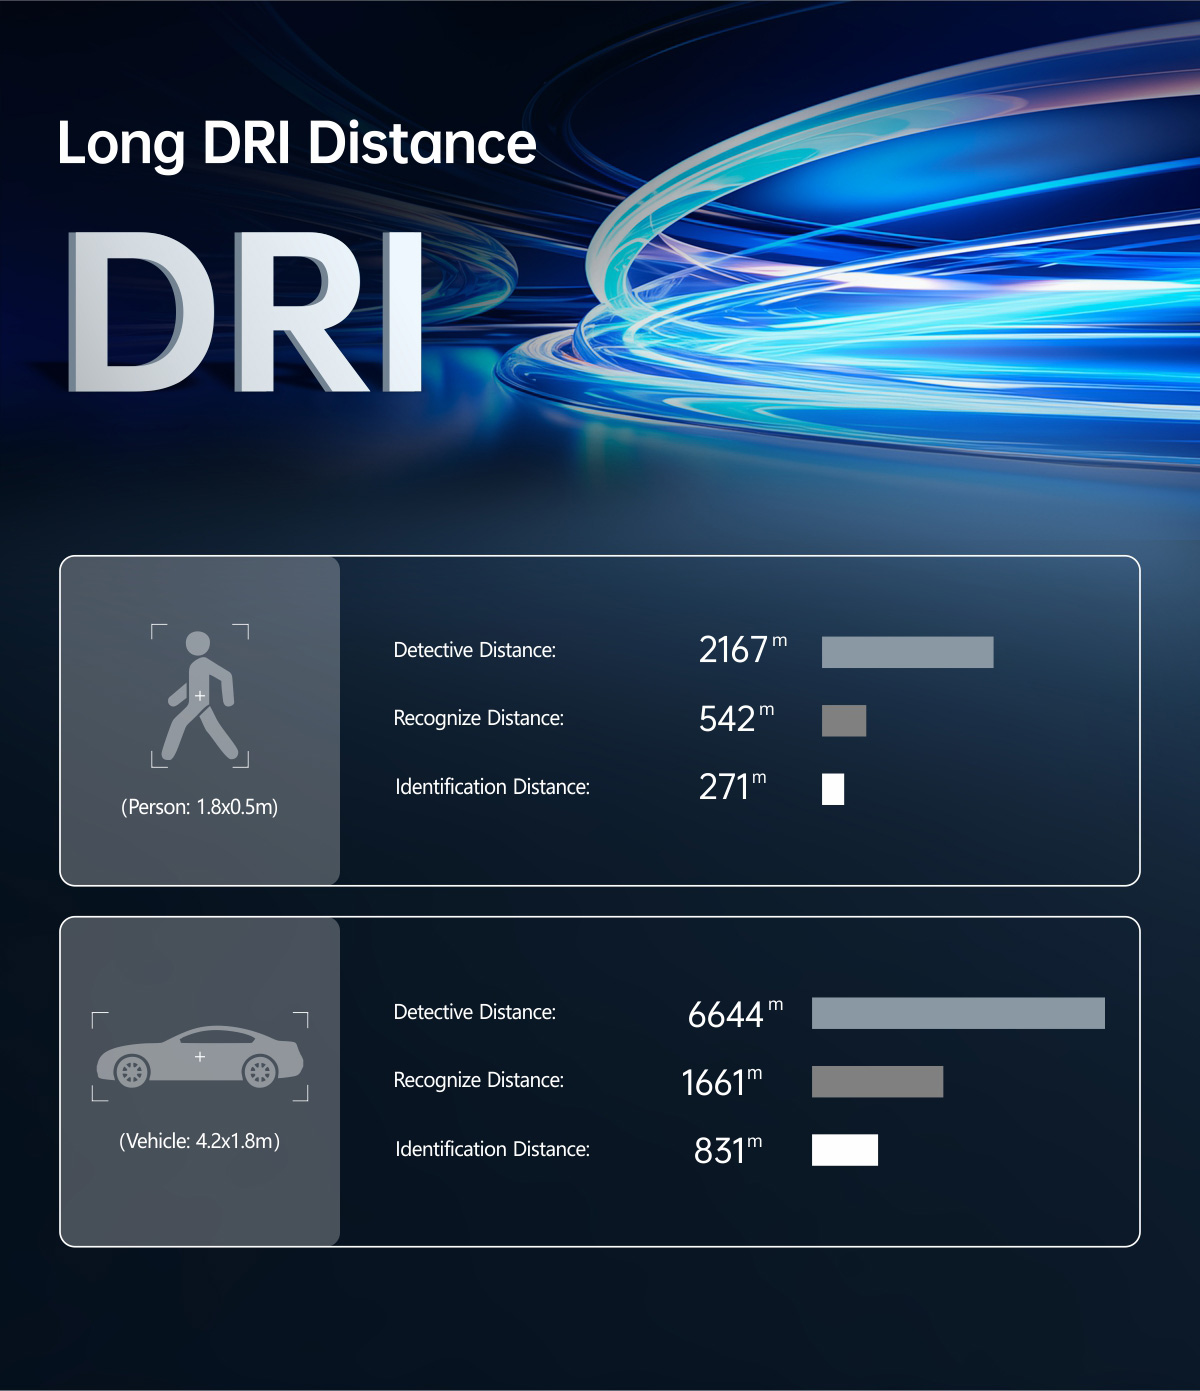
| Detektivdistanz (Mann: 1,8 x 0,5 m) | 2167 Meter |
| Entfernung erkennen (Mann: 1,8 x 0,5 m) | 542 Meter |
| Identifikationsabstand (Mensch: 1,8 x 0,5 m) | 271 Meter |
| Detektivdistanz (Auto: 4,2 x 1,8 m) | 6644 Meter |
| Entfernung erkennen (Auto: 4,2 x 1,8 m) | 1661 Meter |
| Identifikationsabstand (Auto: 4,2 x 1,8 m) | 831 Meter |
| Arbeitsmodus | Ungekühlte Wärmebildkamera für den langwelligen Bereich (8 μm bis 14 μm) |
| Detektorpixel | 640*512 |
| Pixelabstand | 12 μm |
| Fokussierungsmethode | Athermisches Festbrennweitenobjektiv |
| Emissionskorrektur | 0,01~1 |
| NETD | ≤50 mK (bei 25 °C) |
| MRTD | ≤650 mK (@charakteristische Frequenz) |
| Bildverbesserung | Automatische Anpassung von Bildhelligkeit und Kontrastverhältnis |
| Farbpalette | Weißglühend, Schwarzglühend, Pseudofarbe |
| Automatische Korrektur von Ungleichmäßigkeiten | Ja (kein Verschluss) |
| Digitaler Zoom | 4x / 8x / 12x / 16x |
| Spezifikationen der Infrarot-Wärmebildkamera (13 mm) | |
| Brennweite | 13 mm |
| Horizontales Sichtfeld | 32,9° |
| Vertikales Sichtfeld | 26,6° |
| Diagonales Sichtfeld | 41,4° |
| Detektivdistanz (Mann: 1,8 x 0,5 m) | 542 Meter |
| Entfernung erkennen (Mann: 1,8 x 0,5 m) | 135 Meter |
| Identifikationsabstand (Mensch: 1,8 x 0,5 m) | 68 Meter |
| Detektivdistanz (Auto: 4,2 x 1,8 m) | 1661 Meter |
| Entfernung erkennen (Auto: 4,2 x 1,8 m) | 415 Meter |
| Identifikationsabstand (Auto: 4,2 x 1,8 m) | 208 Meter |
| Arbeitsmodus | Ungekühlte Wärmebildkamera für den langwelligen Bereich (8 μm bis 14 μm) |
| Detektorpixel | 640*512 |
| Pixelabstand | 12 μm |
| Fokussierungsmethode | Athermisches Festbrennweitenobjektiv |
| Emissionskorrektur | 0,01~1 |
| NETD | ≤50 mK (bei 25 °C) |
| MRTD | ≤650 mK (@charakteristische Frequenz) |
| Bildverbesserung | Automatische Anpassung von Bildhelligkeit und Kontrastverhältnis |
| Farbpalette | Weißglühend, Schwarzglühend, Pseudofarbe |
| Automatische Korrektur von Ungleichmäßigkeiten | Ja (kein Verschluss) |
| Digitaler Zoom | 1x / 2x / 3x |
| EO/IR-Kamera-Objektverfolgung | |
| Aktualisierungsrate des Abweichungspixels | 50 Hz |
| Ausgabeverzögerung des Abweichungspixels | 5 ms |
| Minimaler Objektkontrast | 5% |
| SNR | 4 |
| Minimale Objektgröße | 32*32 Pixel |
| Maximale Objektgröße | 128*128 Pixel |
| Trackinggeschwindigkeit | ±48 Pixel/Bild |
| Objektspeicherzeit | 100 Bilder (4 Sekunden) |
| Die mittleren Quadratwurzelwerte des Impulsrauschens in der Objektposition | < 0,5 Pixel |
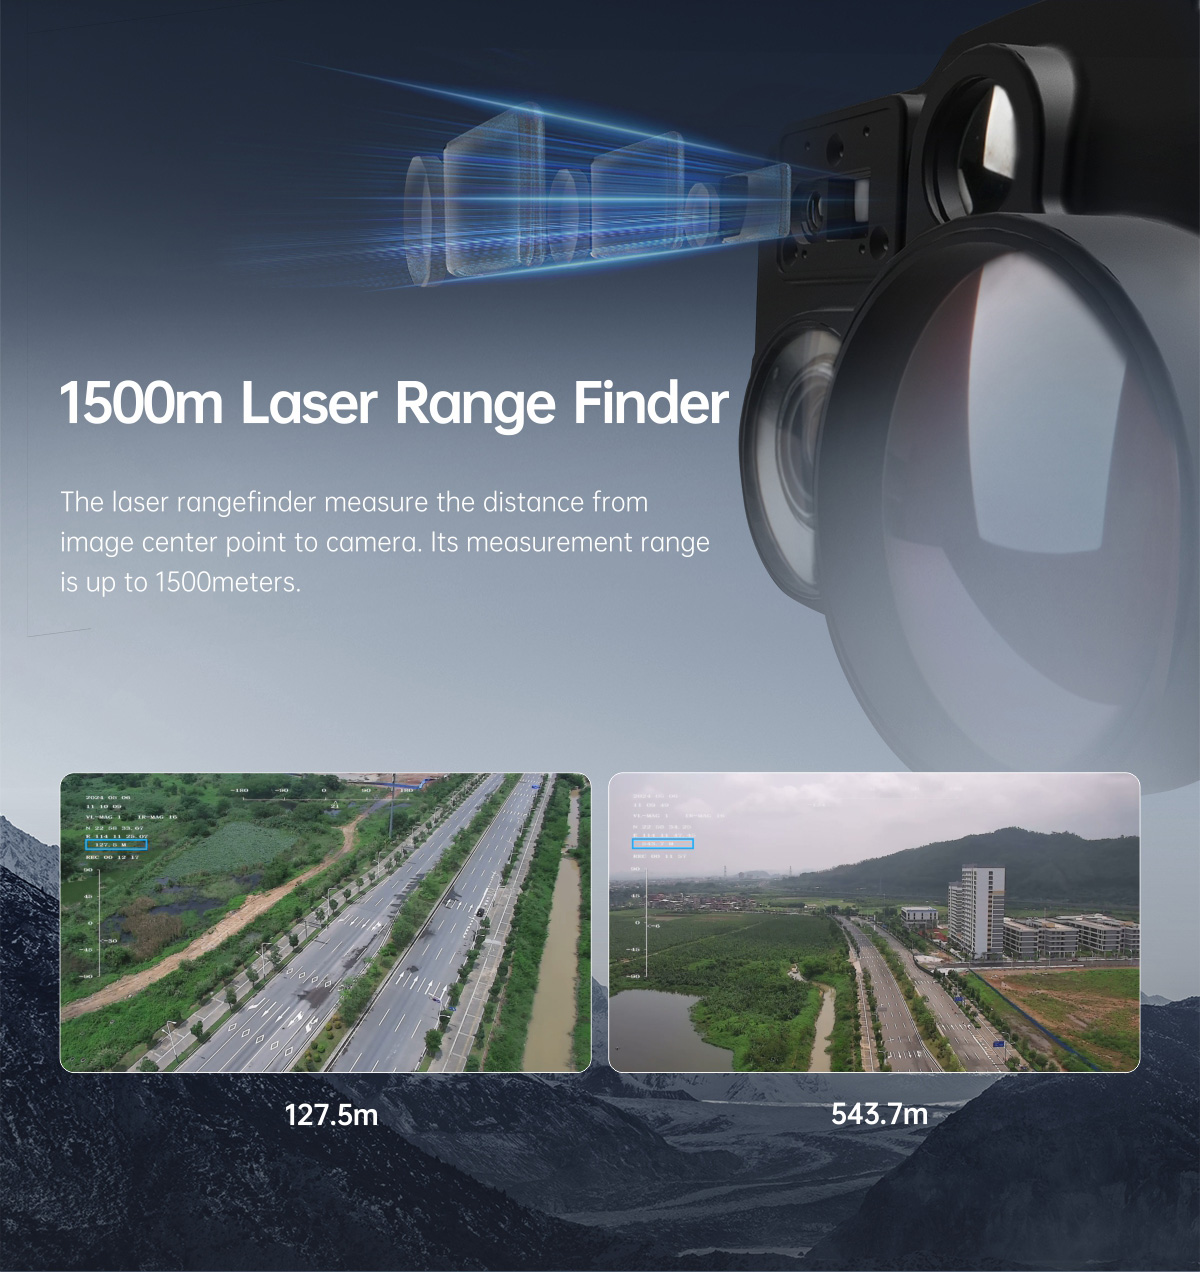
| Laser-Entfernungsmesser | |
| Reichweite | 5 bis 1500 Meter |
| Genauigkeit | 1 m: <400±1 2 m: >400±0,4 % |
| Lichtstrahl | 905-nm-Pulslaser |
| Divergenter Winkel | 12 mrad |
| Laserpulsfrequenz | 0,1–1 Hz |
| Ranefinder | Messen Sie den Abstand zwischen dem Objekt in der Bildschirmmitte und dem Laser-Entfernungsmesser. |
Weitere Details finden Sie unter Z30TIRM-1352 30x Starlight Dual IR Sensors Object GPS Coordinate And LRF Gimbal Camera
-
Produkteinführung
-
Spezifikation
Z30TIRM-1352 30x Starlight Dual IR-Sensoren Objekt-Zielkoordinaten- und LRF-Gimbal-Kameraspezifikation
| Allgemeine Spezifikationen | |
| NW | 1153 g |
| Produktmaße. | 157,8 × 168,5 × 192,3 mm |
| Eingangsspannung | 14,8 V bis 25,2 V |
| Dynamischer Strom | 820–1500 mA bei 16 V |
| Stromverbrauch | Durchschnittlich 13,1 W, Maximal 24 W |
| Temperatur der Arbeitsumgebung. | -20℃ ~ +50℃ |
| IP-Rate | IP4X |
| Ausgabe (optional) | IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| Lagerung | TF-Karte (bis zu 512 GB, Klasse 10, FAT32-Format) |
| Bild auf TF-Karte | JPG (1920*1080) |
| Video auf TF-Karte | MP4 (1080p bei 30 Bildern pro Sekunde) |
| Kontrollmethode | PWM / S.BUS / UART (TTL) / TCP / UDP |
| Gimbal-Spezifikationen | |
| Mechanischer Bereich | Nick-/Neigungswinkel: -60° (nach oben) bis 125° (nach unten), Rollen: ±60°, Gieren/Schwenken: ±360°*N |
| Kontrollierbarer Bereich | Nick-/Neigungswinkel: -45°~120°, Gier-/Schwenkwinkel: ±360°*N |
| Schwingungswinkel | Nick-/Roll-/Gierwinkel: ±0,02° |
| Ein-Tasten-Zwischenruf | √ |
| EO-Kameraspezifikation | |
| Bildsensor | 1/2,8 Typ STARVIS2 CMOS-Sensor |
| Bildqualität | Full HD 1080 (1920*1080) |
| Effektives Pixel | 2,13 MP |
| Optischer Zoom | 30x, F=4,3~129mm |
| Digitaler Zoom | 12x (360x mit optischem Zoom) |
| Minimaler Objektabstand | 10 mm (breites Ende) bis 1200 mm (Tele-Ende) |
| Horizontaler Betrachtungswinkel | 64,0° (breites Ende) ~ 2,4° (Tele-Ende) |
| Signal-Rausch-Verhältnis | mehr als 50 dB |
| Minimale Beleuchtung | Farbe 0,009 Lux (1/30 Sek., 50 %, Modus „Hohe Empfindlichkeit“ eingeschaltet) |
| Farbe 0,09 Lux (1/30 Sek., 50 %, Modus „Hohe Empfindlichkeit“ aus) | |
| Expositionskontrolle | Automatik, Manuell, Prioritätsmodus (Verschlusszeit- und Blendenpriorität), Belichtungskorrektur, Langzeitbelichtung |
| Weißabgleich | Auto, ATW, Innenbereich, Außenbereich, One-Push-WB, Manueller WB, Außen-Auto, Natriumdampflampe (Fix/Auto/Außen-Auto) |
| Verschlusszeit | 1/1 Sekunde bis 1/10.000 Sekunde, 22 Schritte |
| Gegenlichtkompensation | Ein/Aus |
| Geräuschreduzierung | Ein/Aus |
| Bildstabilisierung | Ein/Aus |
| Entfeuchten | Ein/Aus |
| Spezifikationen der Infrarot-Wärmebildkamera (52 mm) | |
| Brennweite | 52 mm |
| Horizontales Sichtfeld | 8,4° |
| Vertikales Sichtfeld | 6,8° |
| Diagonales Sichtfeld | 10,8° |
| Detektivdistanz (Mann: 1,8 x 0,5 m) | 2167 Meter |
| Entfernung erkennen (Mann: 1,8 x 0,5 m) | 542 Meter |
| Identifikationsabstand (Mensch: 1,8 x 0,5 m) | 271 Meter |
| Detektivdistanz (Auto: 4,2 x 1,8 m) | 6644 Meter |
| Entfernung erkennen (Auto: 4,2 x 1,8 m) | 1661 Meter |
| Identifikationsabstand (Auto: 4,2 x 1,8 m) | 831 Meter |
| Arbeitsmodus | Ungekühlte Wärmebildkamera für den langwelligen Bereich (8 μm bis 14 μm) |
| Detektorpixel | 640*512 |
| Pixelabstand | 12 μm |
| Fokussierungsmethode | Athermisches Festbrennweitenobjektiv |
| Emissionskorrektur | 0,01~1 |
| NETD | ≤50 mK (bei 25 °C) |
| MRTD | ≤650 mK (@charakteristische Frequenz) |
| Bildverbesserung | Automatische Anpassung von Bildhelligkeit und Kontrastverhältnis |
| Farbpalette | Weißglühend, Schwarzglühend, Pseudofarbe |
| Automatische Korrektur von Ungleichmäßigkeiten | Ja (kein Verschluss) |
| Digitaler Zoom | 4x / 8x / 12x / 16x |
| Spezifikationen der Infrarot-Wärmebildkamera (13 mm) | |
| Brennweite | 13 mm |
| Horizontales Sichtfeld | 32,9° |
| Vertikales Sichtfeld | 26,6° |
| Diagonales Sichtfeld | 41,4° |
| Detektivdistanz (Mann: 1,8 x 0,5 m) | 542 Meter |
| Entfernung erkennen (Mann: 1,8 x 0,5 m) | 135 Meter |
| Identifikationsabstand (Mensch: 1,8 x 0,5 m) | 68 Meter |
| Detektivdistanz (Auto: 4,2 x 1,8 m) | 1661 Meter |
| Entfernung erkennen (Auto: 4,2 x 1,8 m) | 415 Meter |
| Identifikationsabstand (Auto: 4,2 x 1,8 m) | 208 Meter |
| Arbeitsmodus | Ungekühlte Wärmebildkamera für den langwelligen Bereich (8 μm bis 14 μm) |
| Detektorpixel | 640*512 |
| Pixelabstand | 12 μm |
| Fokussierungsmethode | Athermisches Festbrennweitenobjektiv |
| Emissionskorrektur | 0,01~1 |
| NETD | ≤50 mK (bei 25 °C) |
| MRTD | ≤650 mK (@charakteristische Frequenz) |
| Bildverbesserung | Automatische Anpassung von Bildhelligkeit und Kontrastverhältnis |
| Farbpalette | Weißglühend, Schwarzglühend, Pseudofarbe |
| Automatische Korrektur von Ungleichmäßigkeiten | Ja (kein Verschluss) |
| Digitaler Zoom | 1x / 2x / 3x |
| EO/IR-Kamera-Objektverfolgung | |
| Aktualisierungsrate des Abweichungspixels | 50 Hz |
| Ausgabeverzögerung des Abweichungspixels | 5 ms |
| Minimaler Objektkontrast | 5% |
| SNR | 4 |
| Minimale Objektgröße | 32*32 Pixel |
| Maximale Objektgröße | 128*128 Pixel |
| Trackinggeschwindigkeit | ±48 Pixel/Bild |
| Objektspeicherzeit | 100 Bilder (4 Sekunden) |
| Die mittleren Quadratwurzelwerte des Impulsrauschens in der Objektposition | < 0,5 Pixel |
| Laser-Entfernungsmesser | |
| Reichweite | 5 bis 1500 Meter |
| Genauigkeit | 1 m: <400±1 2 m: >400±0,4 % |
| Lichtstrahl | 905-nm-Pulslaser |
| Divergenter Winkel | 12 mrad |
| Laserpulsfrequenz | 0,1–1 Hz |
| Ranefinder | Messen Sie den Abstand zwischen dem Objekt in der Bildschirmmitte und dem Laser-Entfernungsmesser. |
Weitere Details finden Sie unter Z30TIRM-1352 30x Starlight Dual IR Sensors Object GPS Coordinate And LRF Gimbal Camera