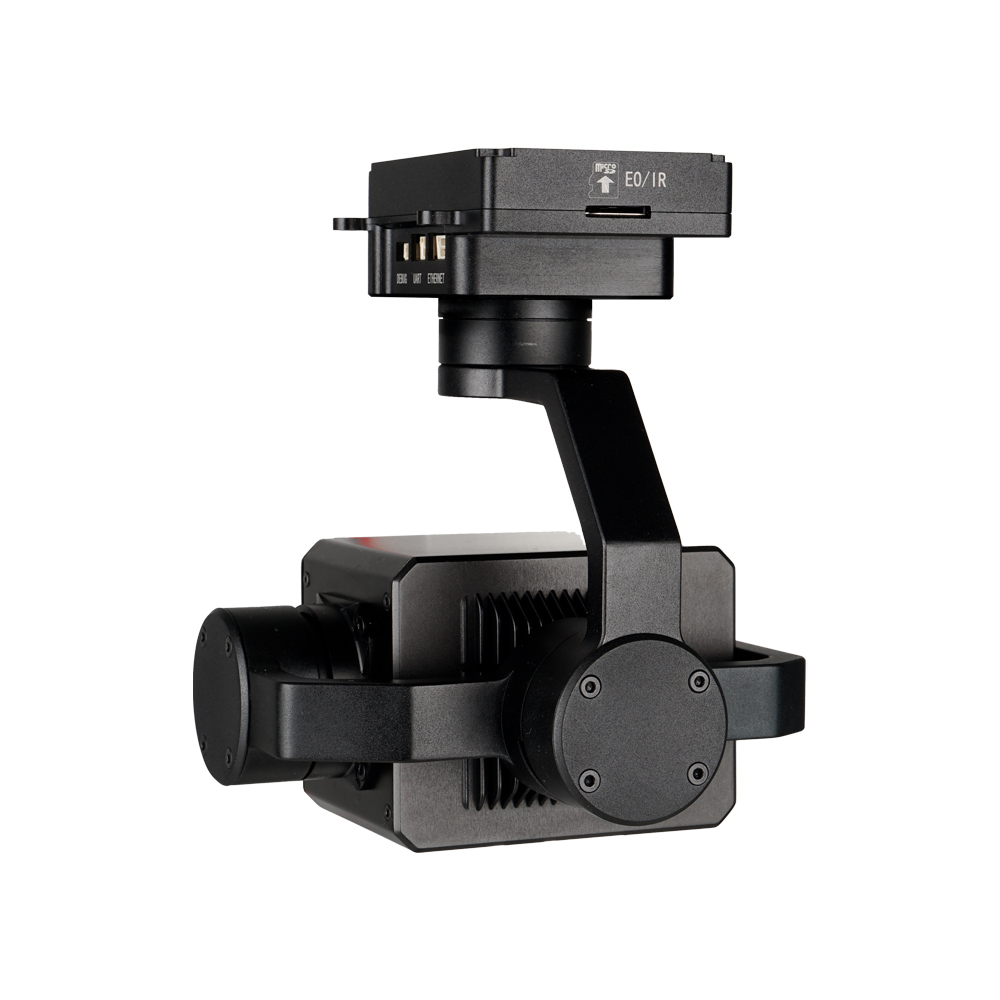
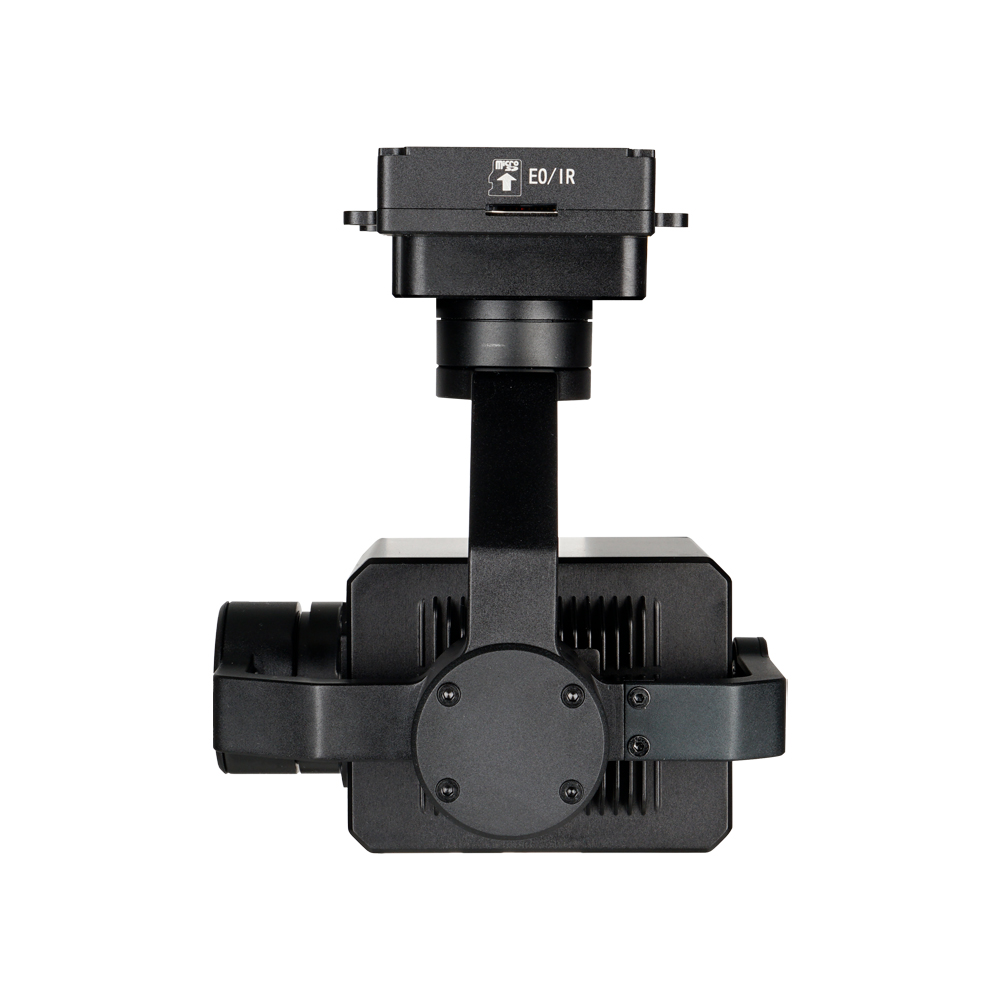
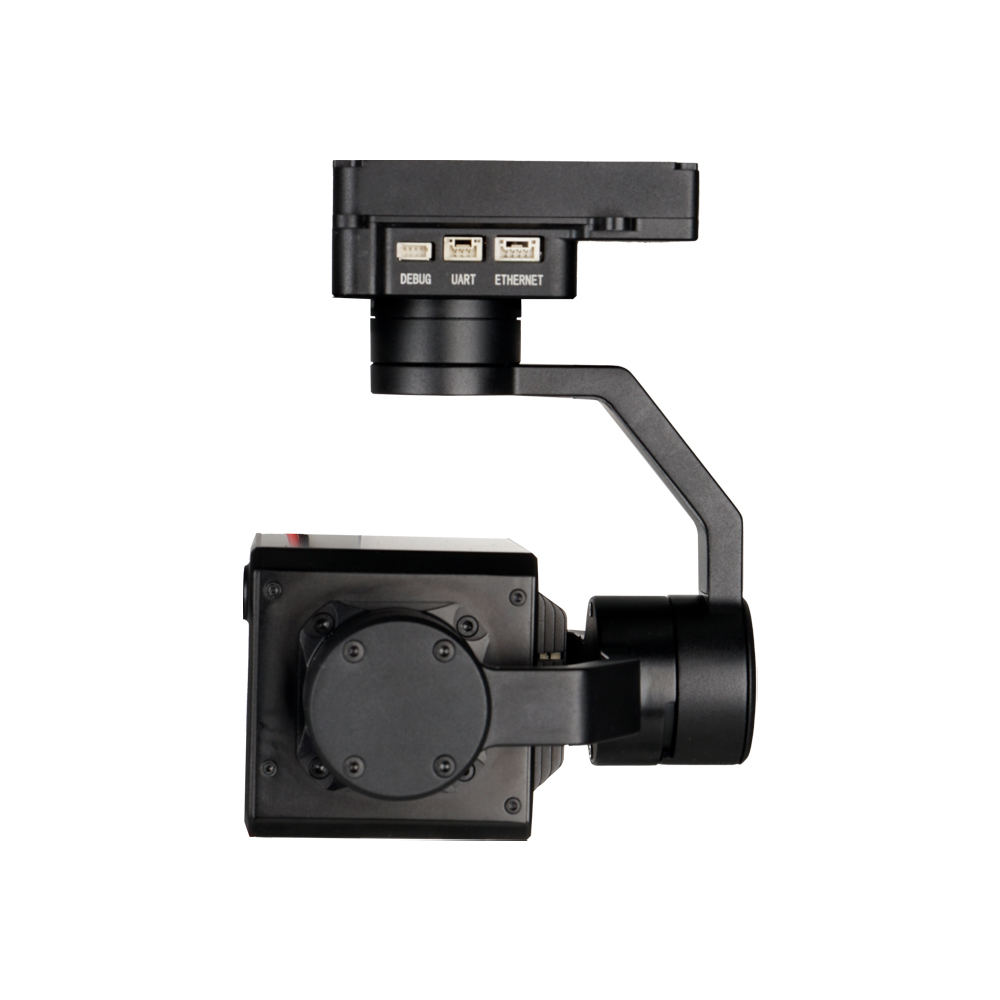
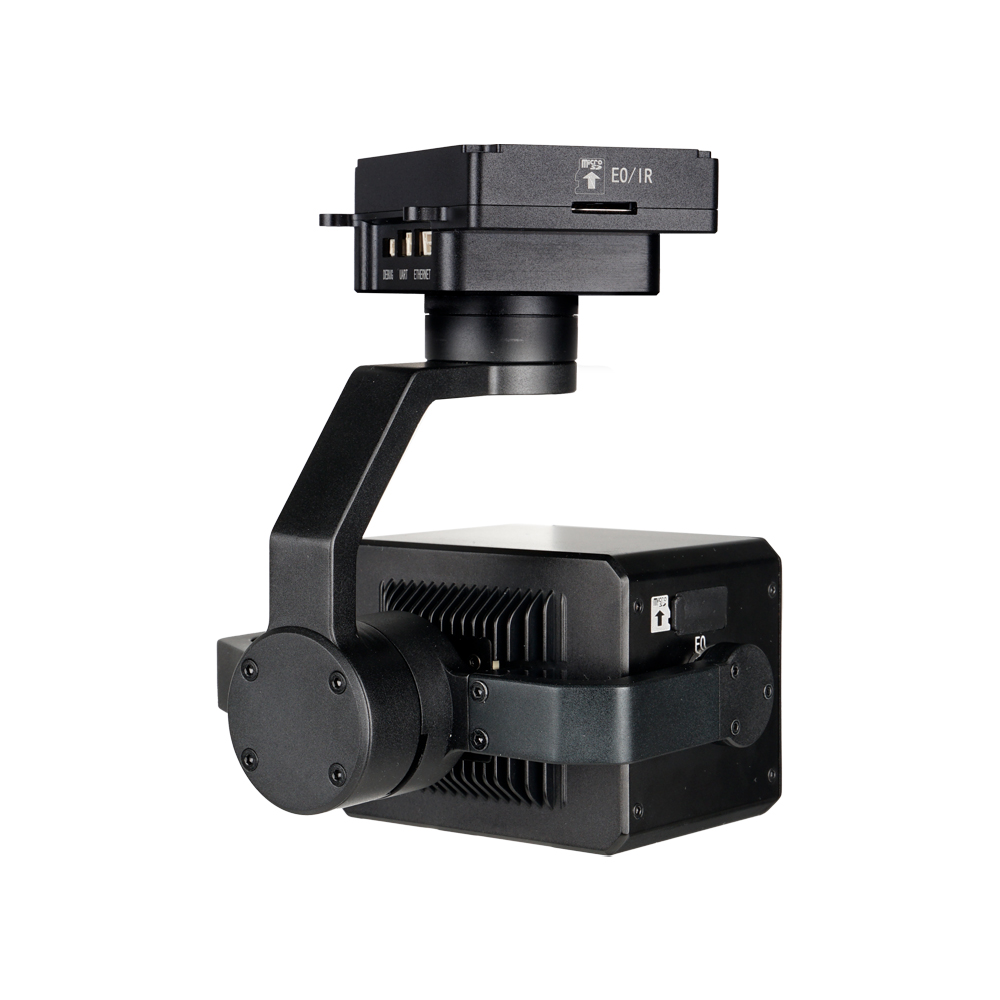
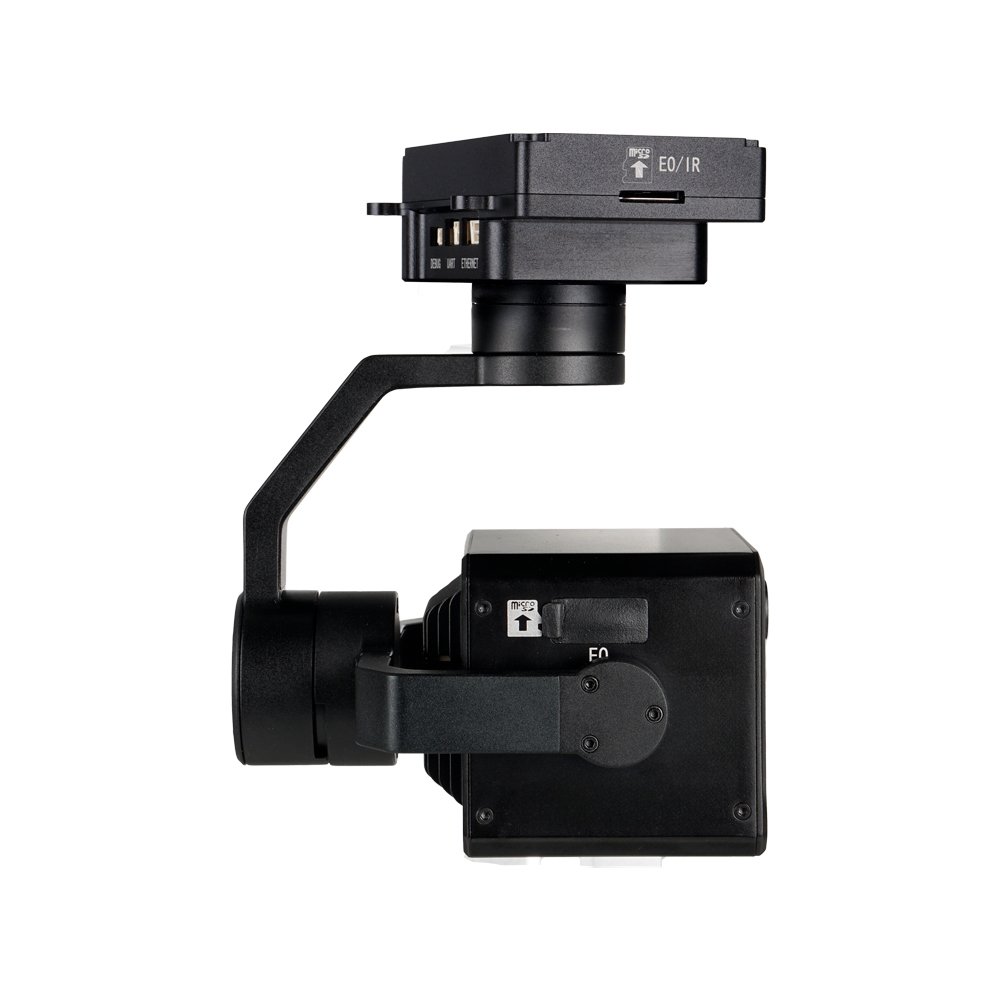
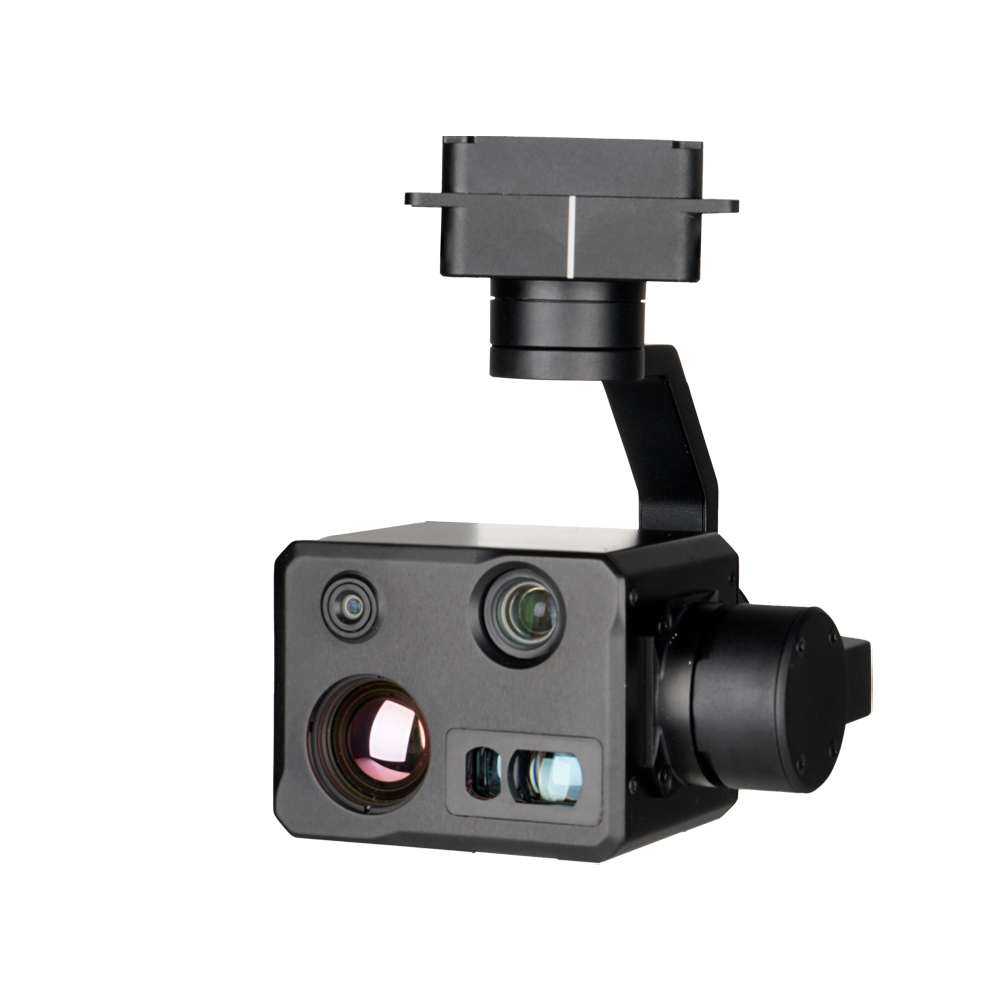
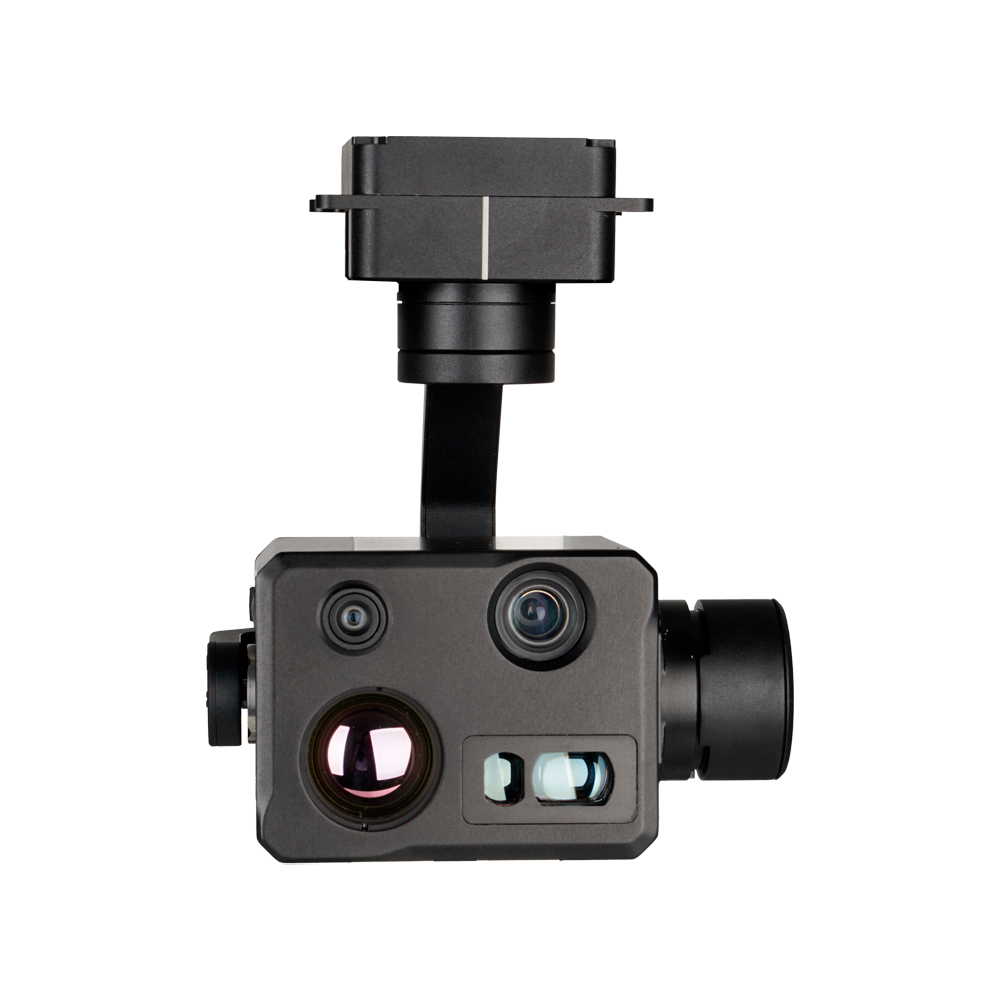
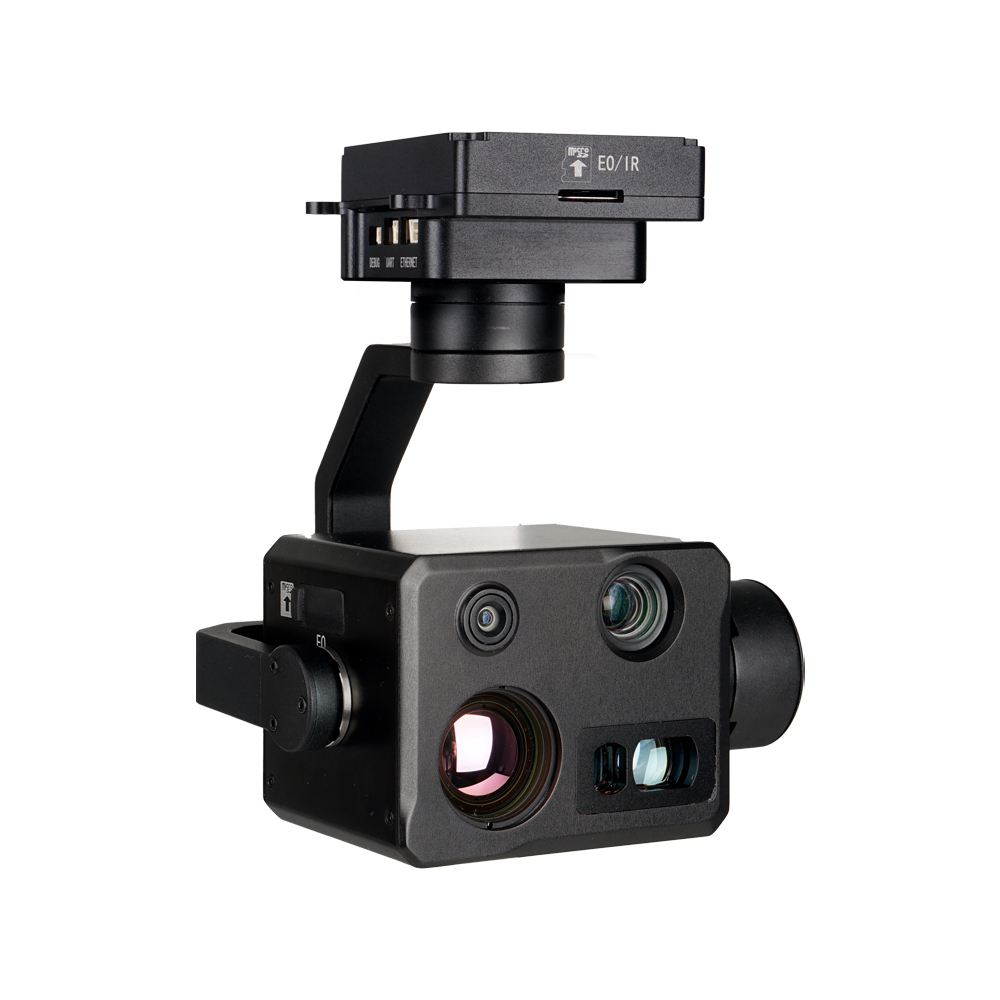
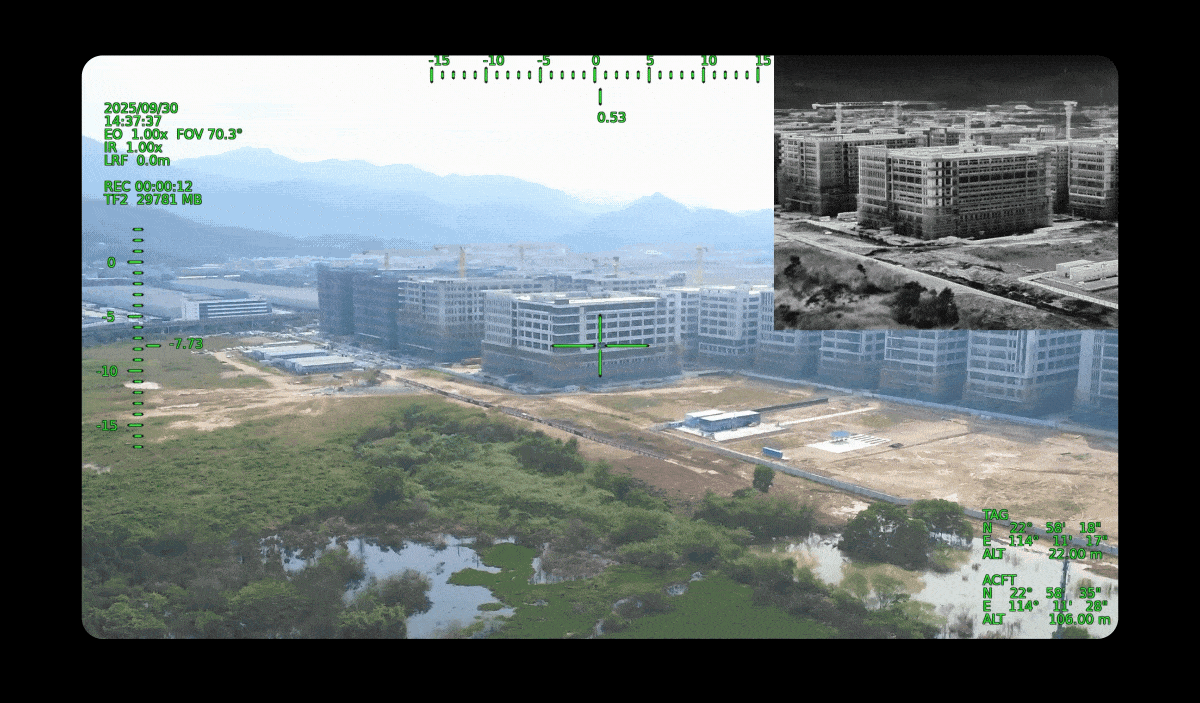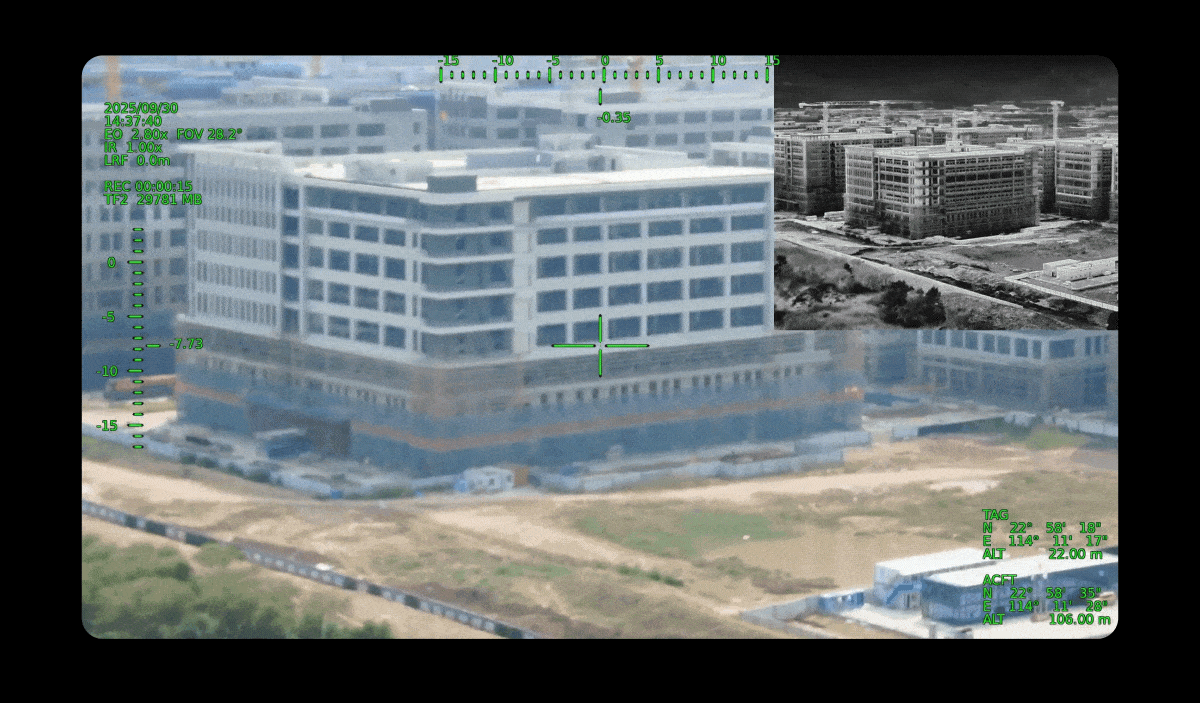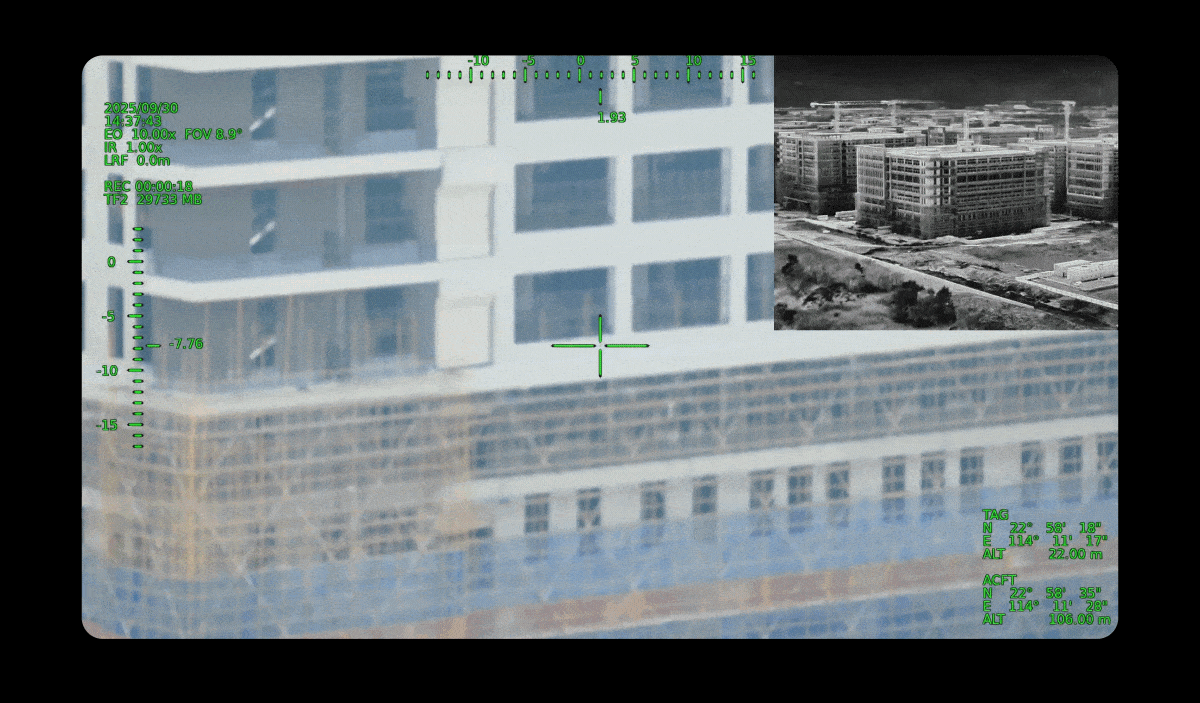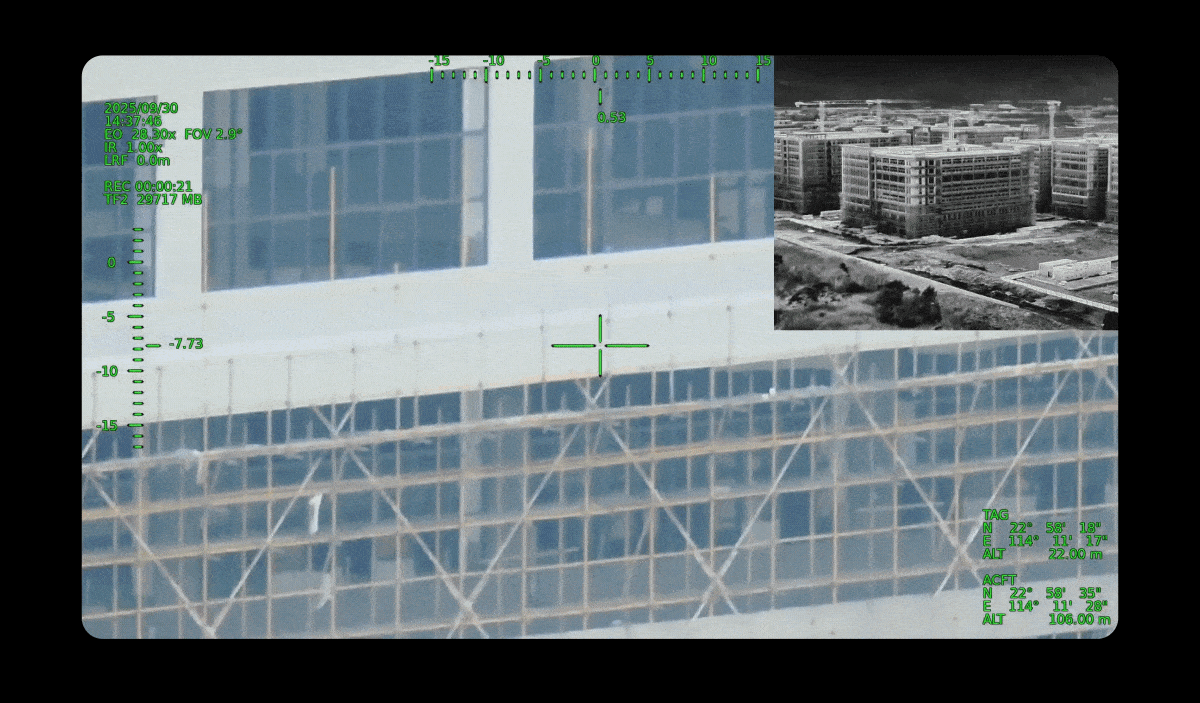

उत्पाद परिचय
विनिर्देश
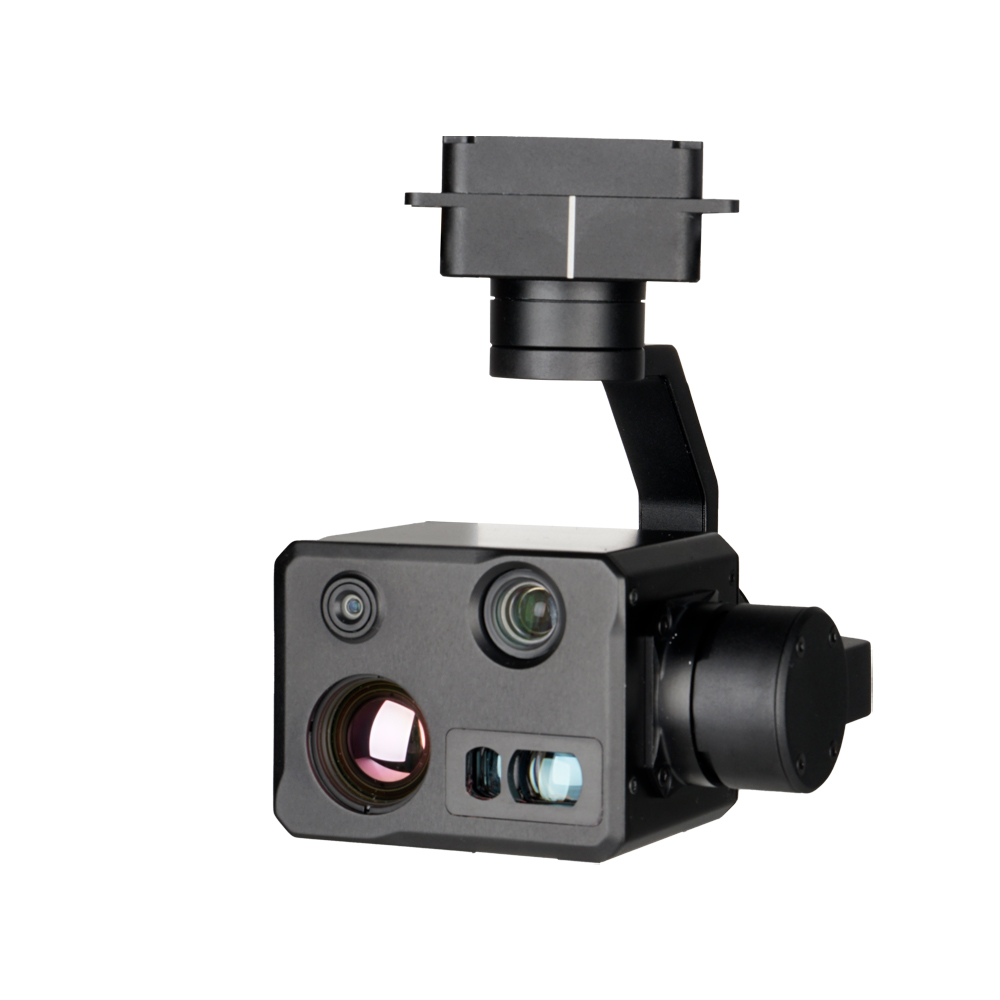
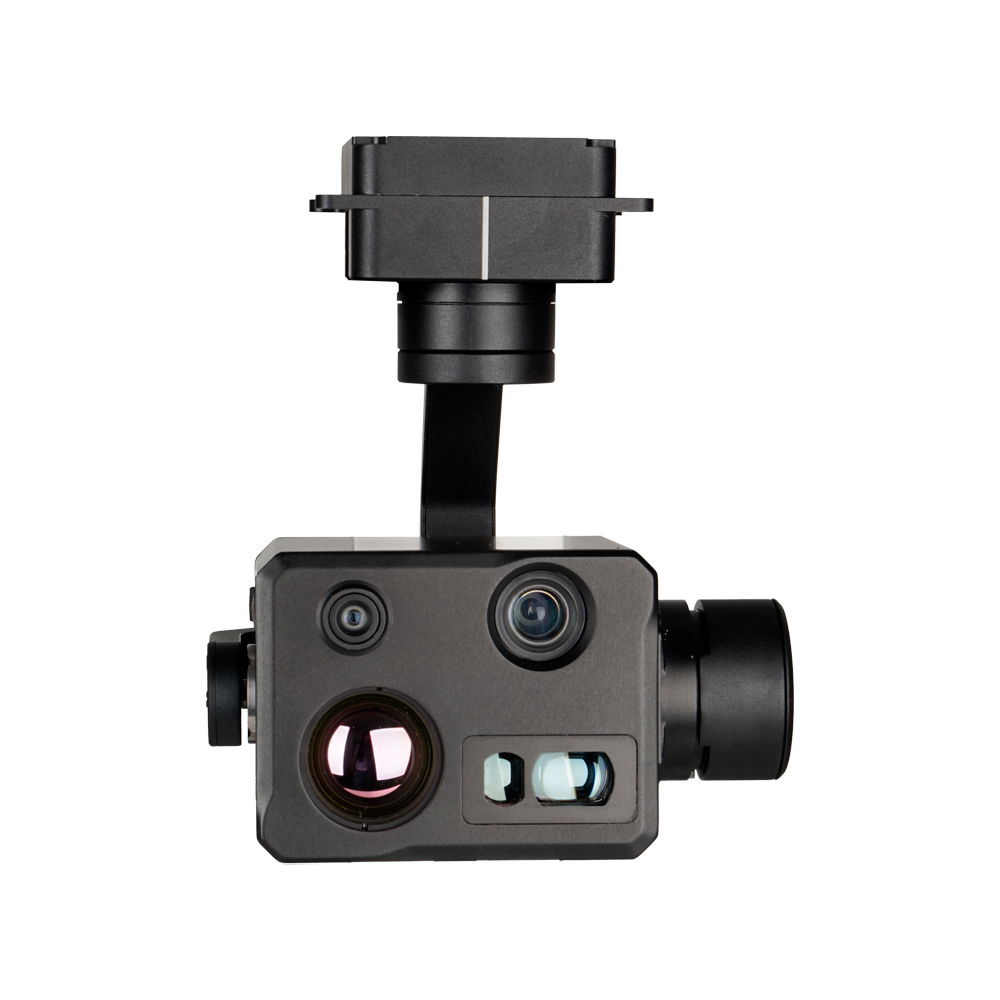
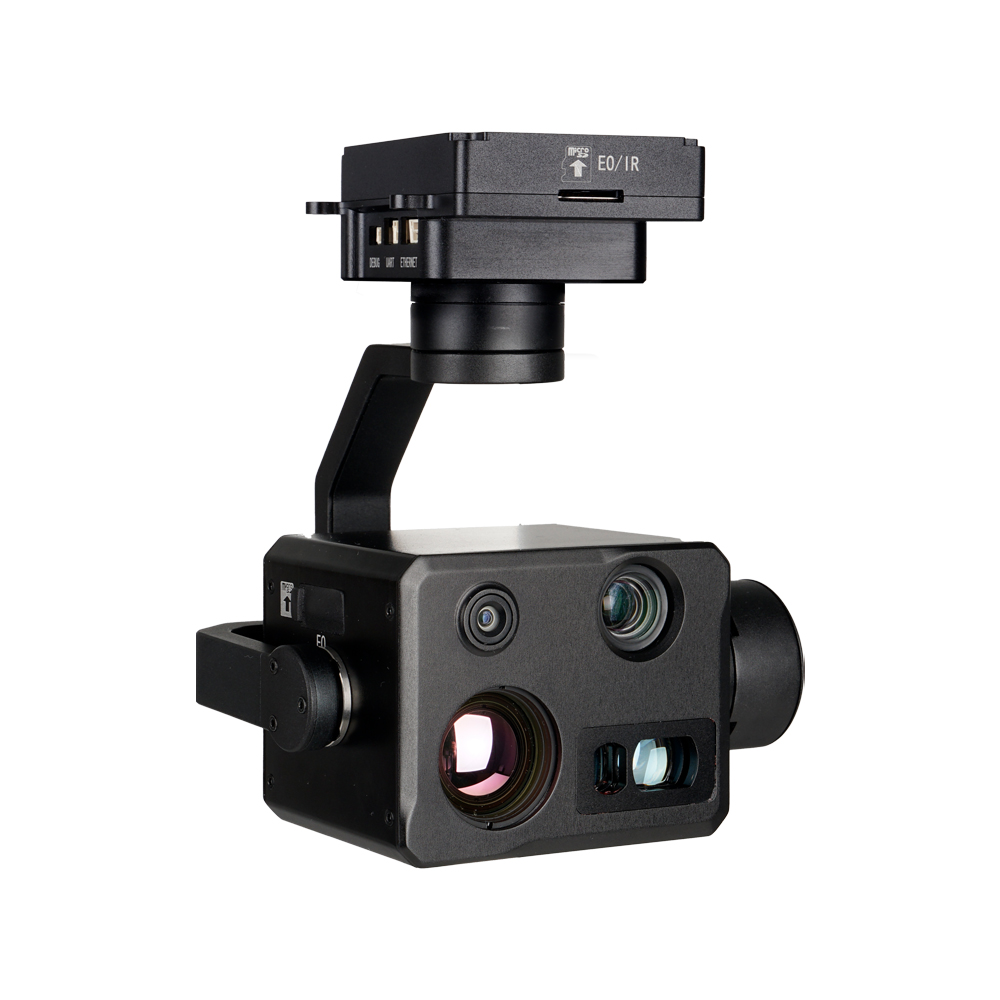
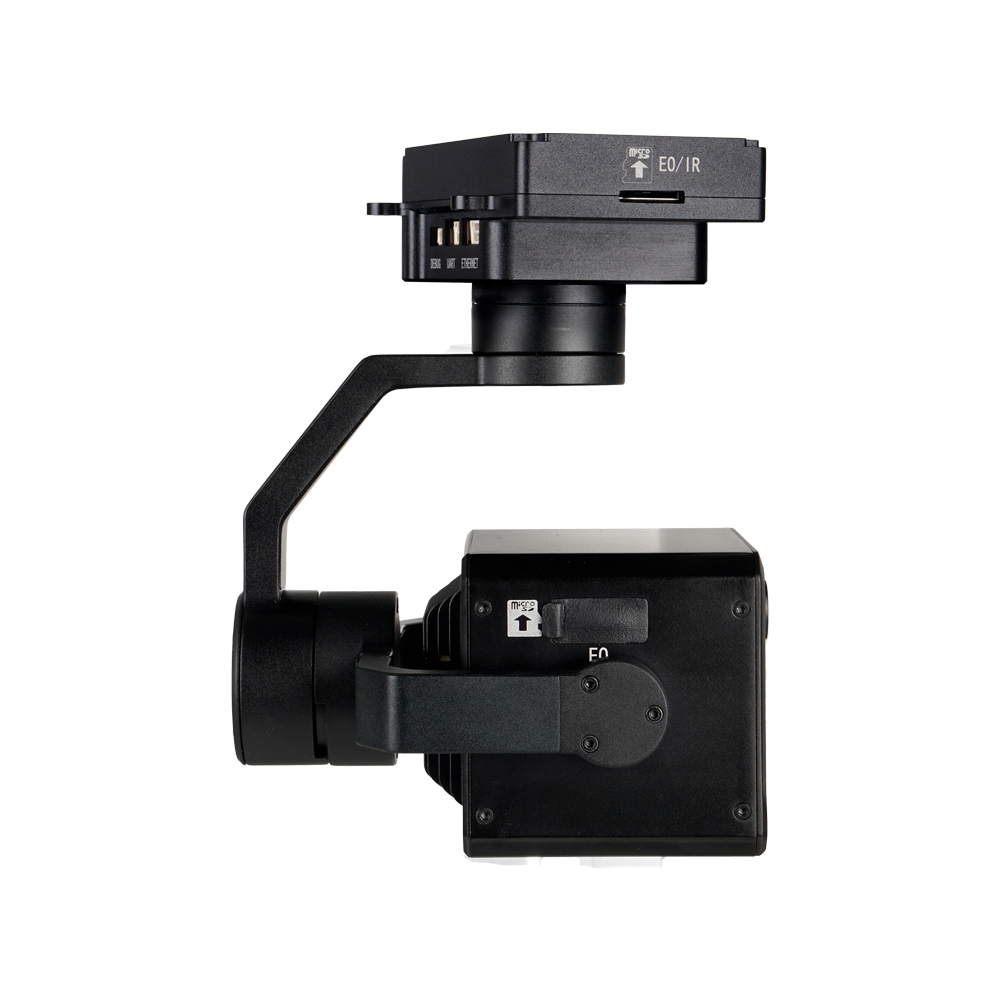
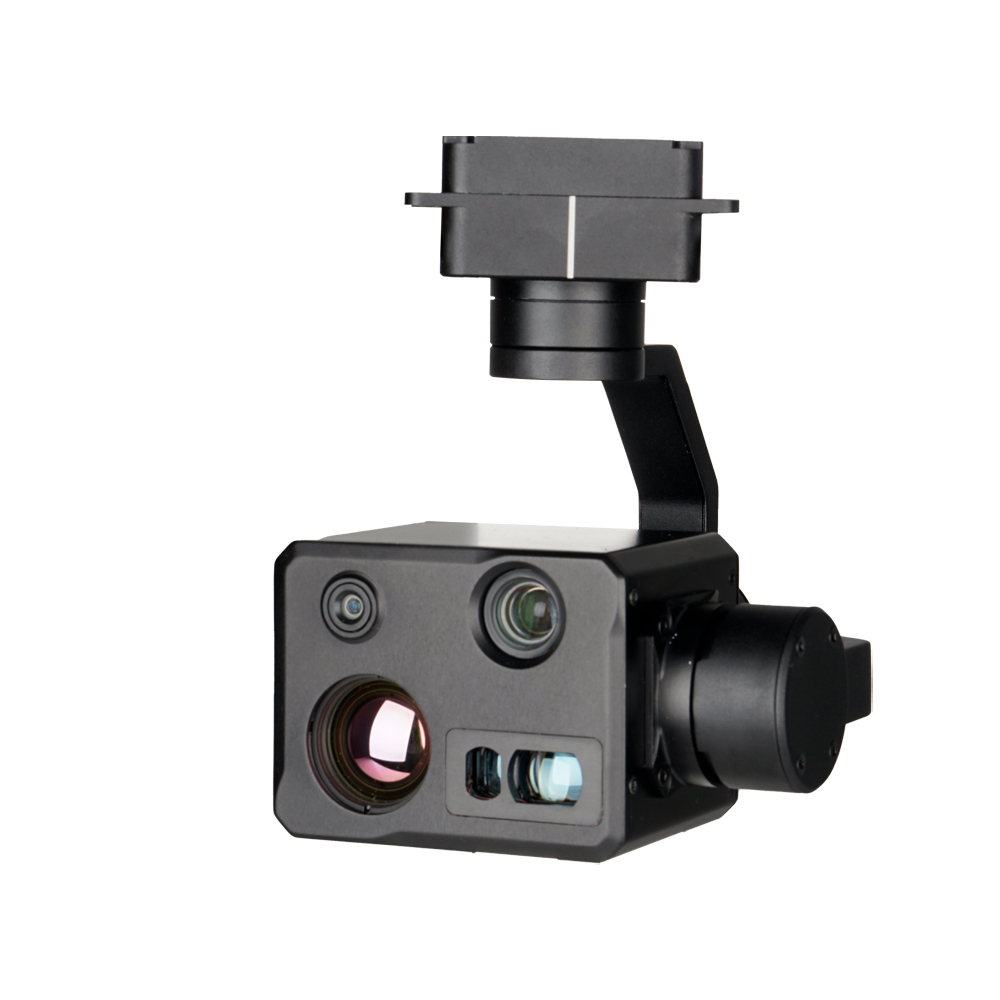
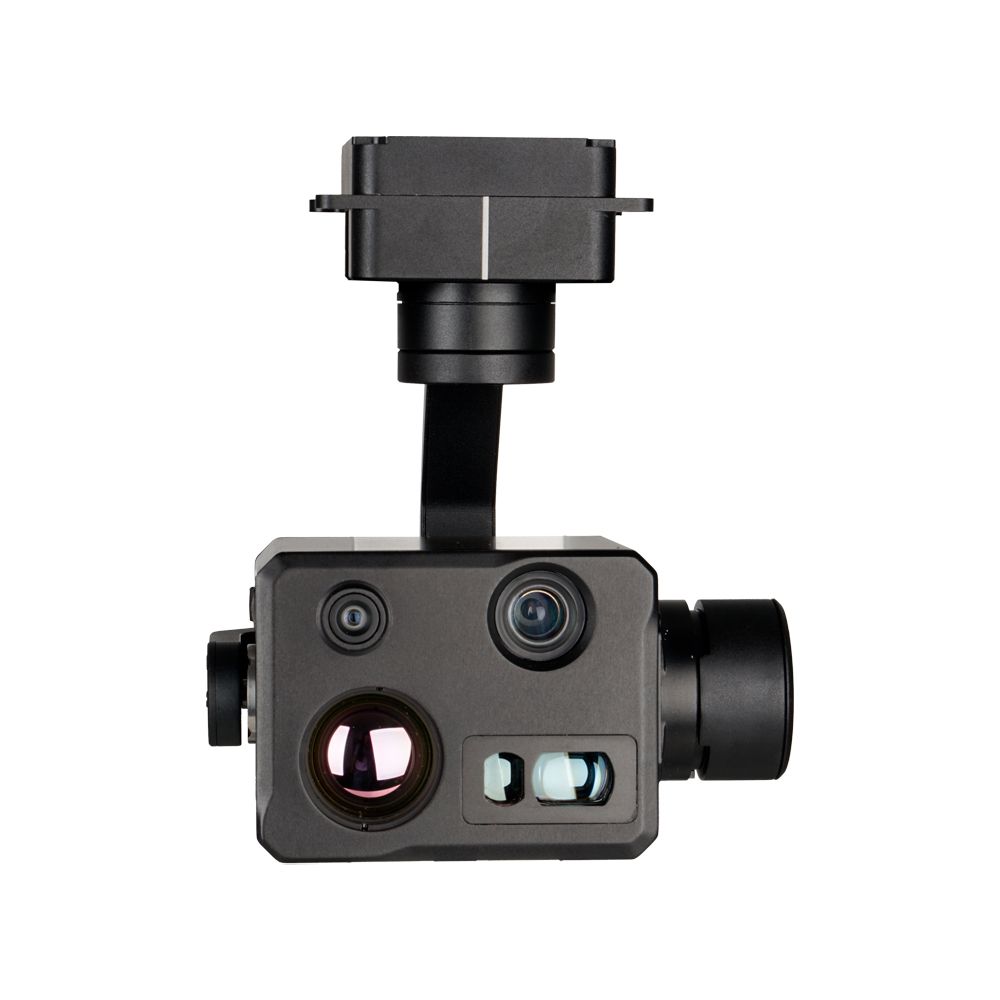
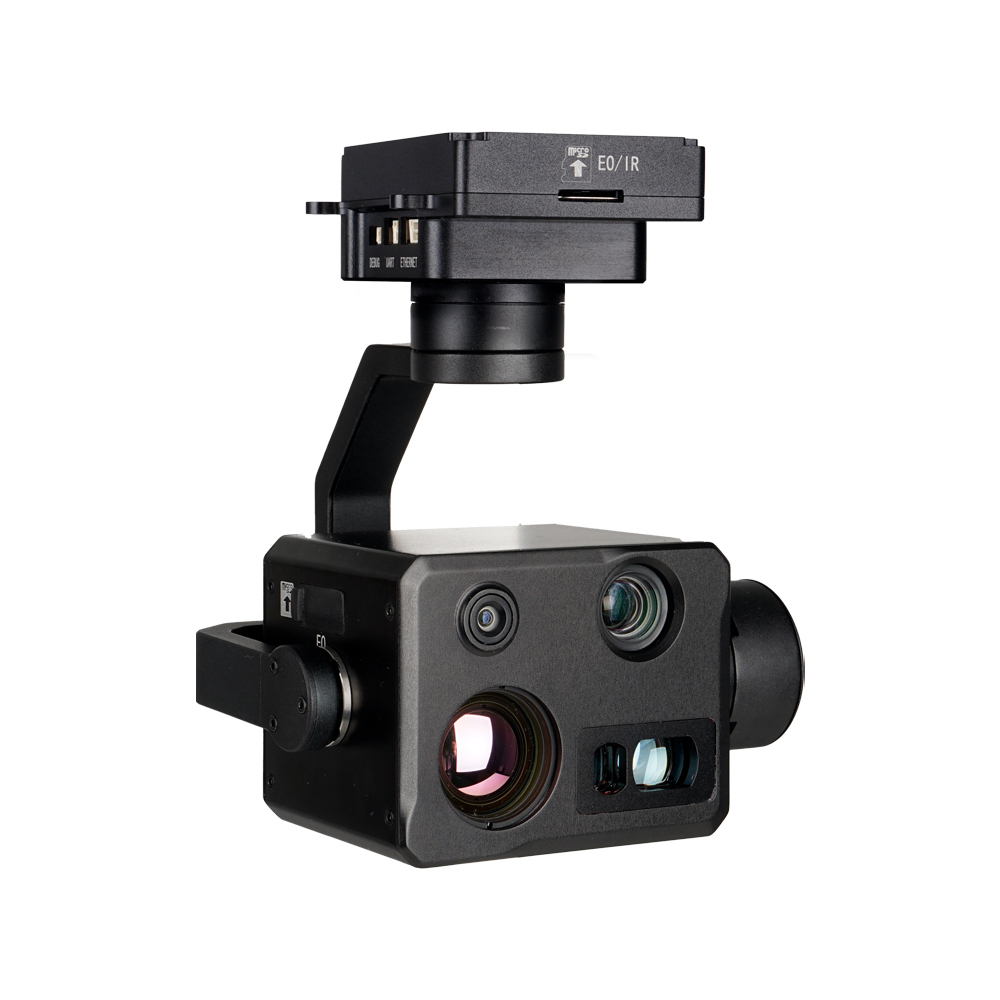
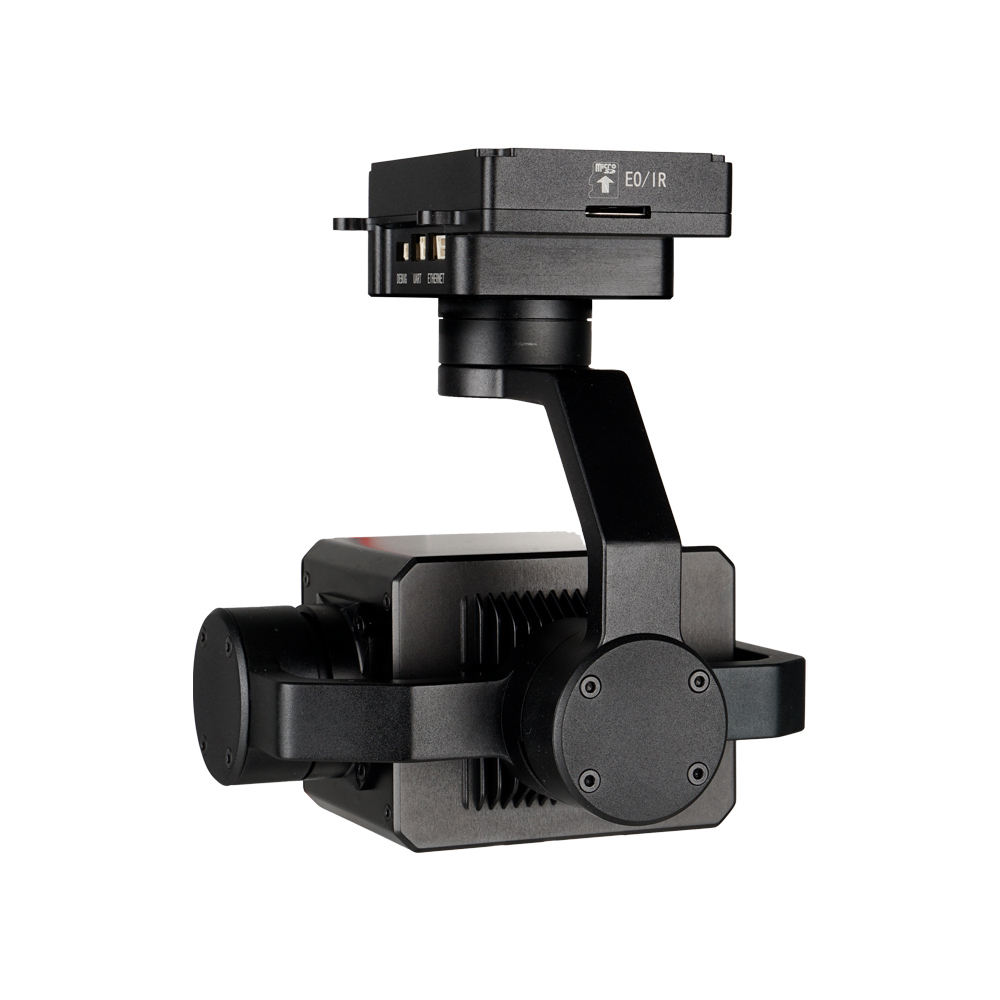
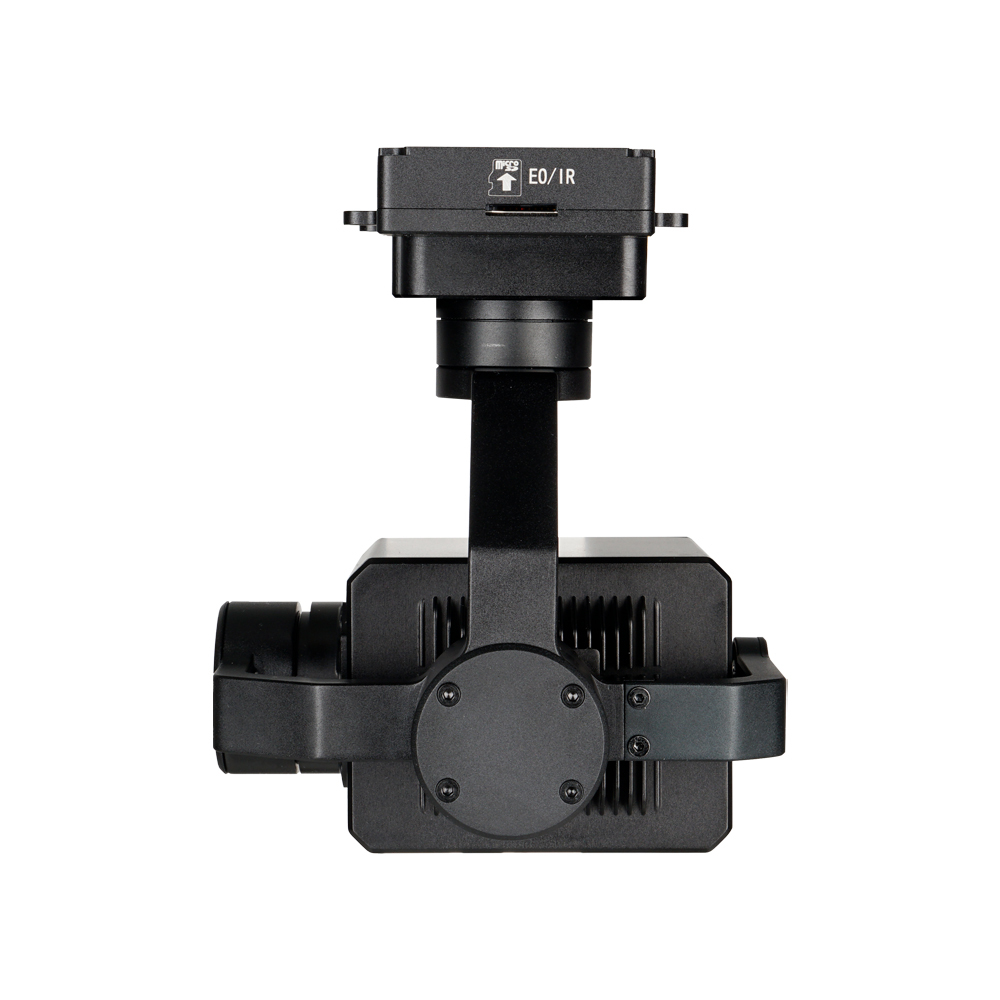
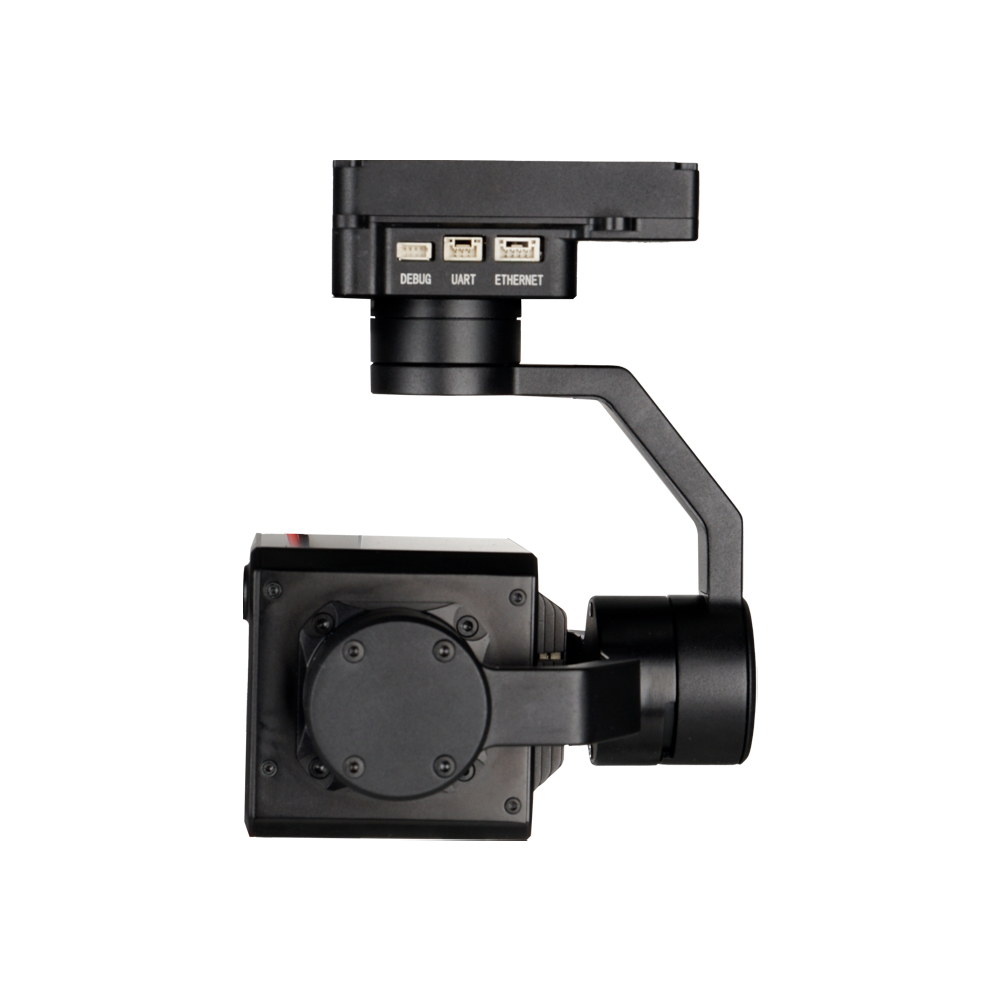
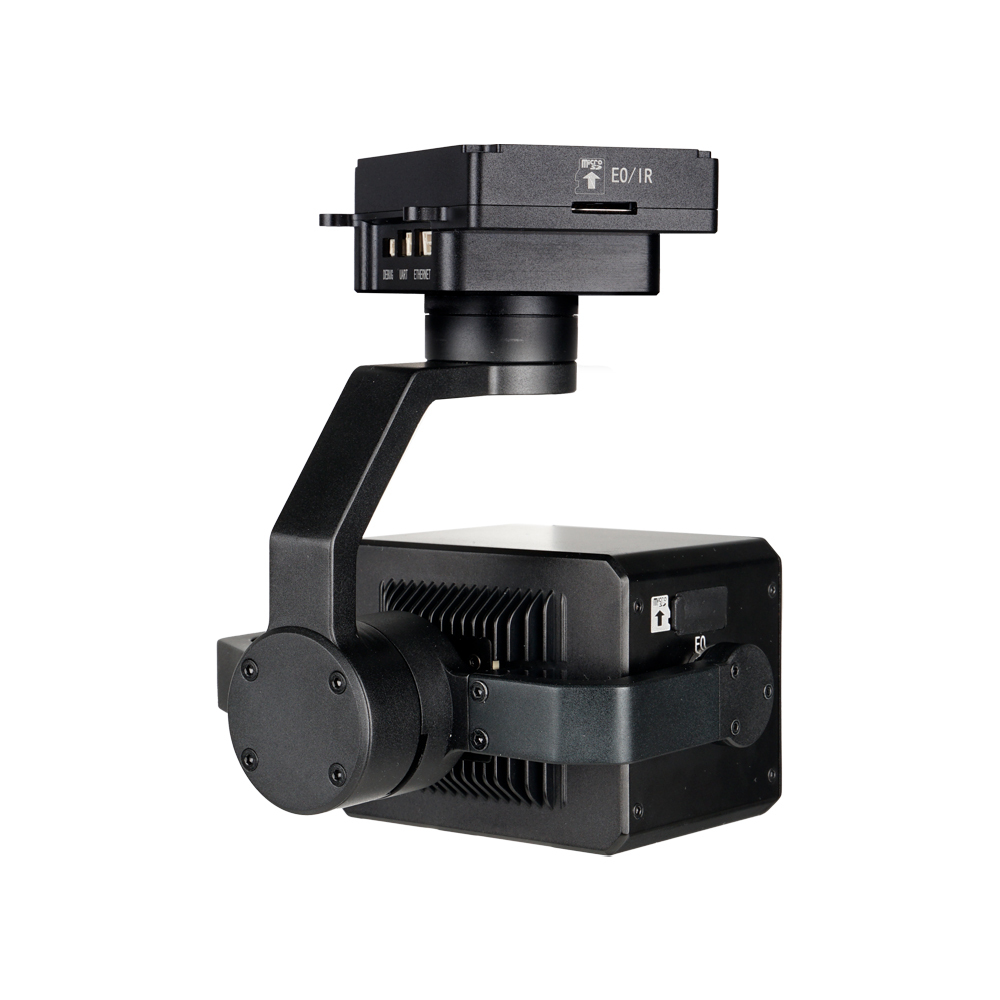
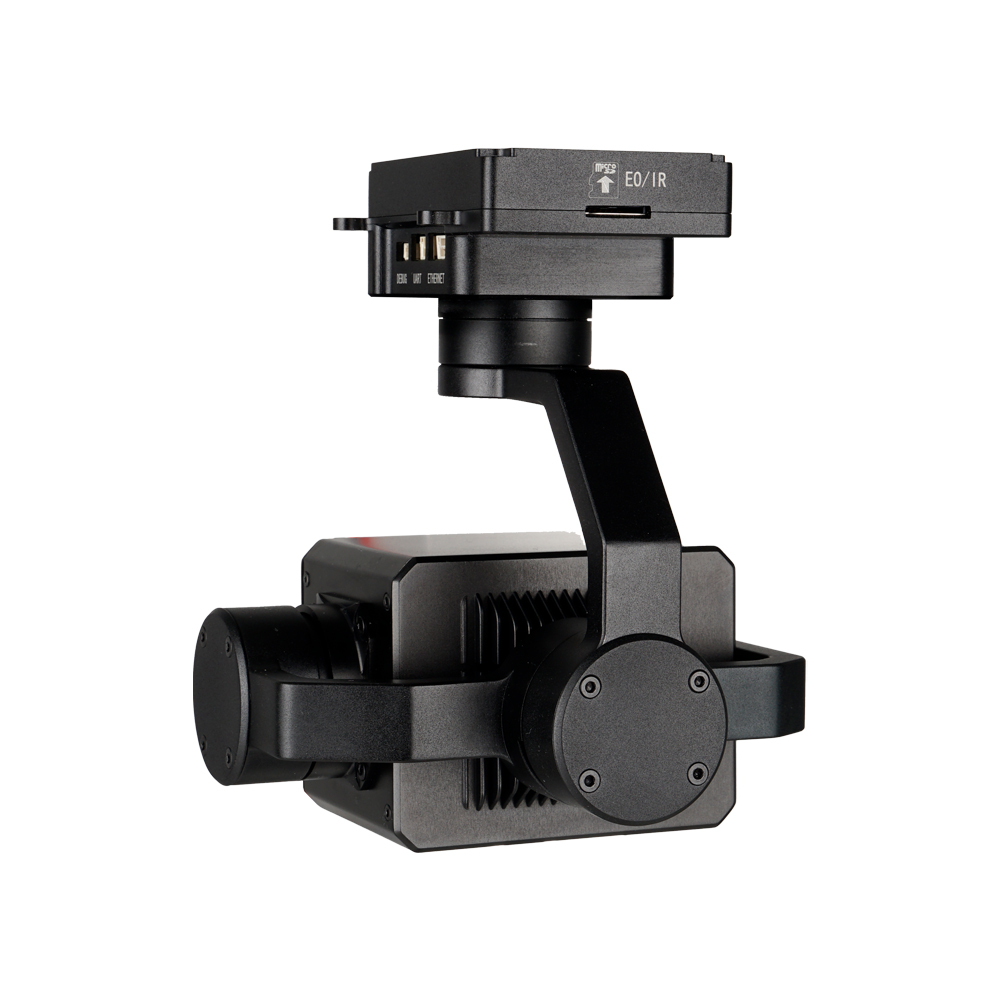
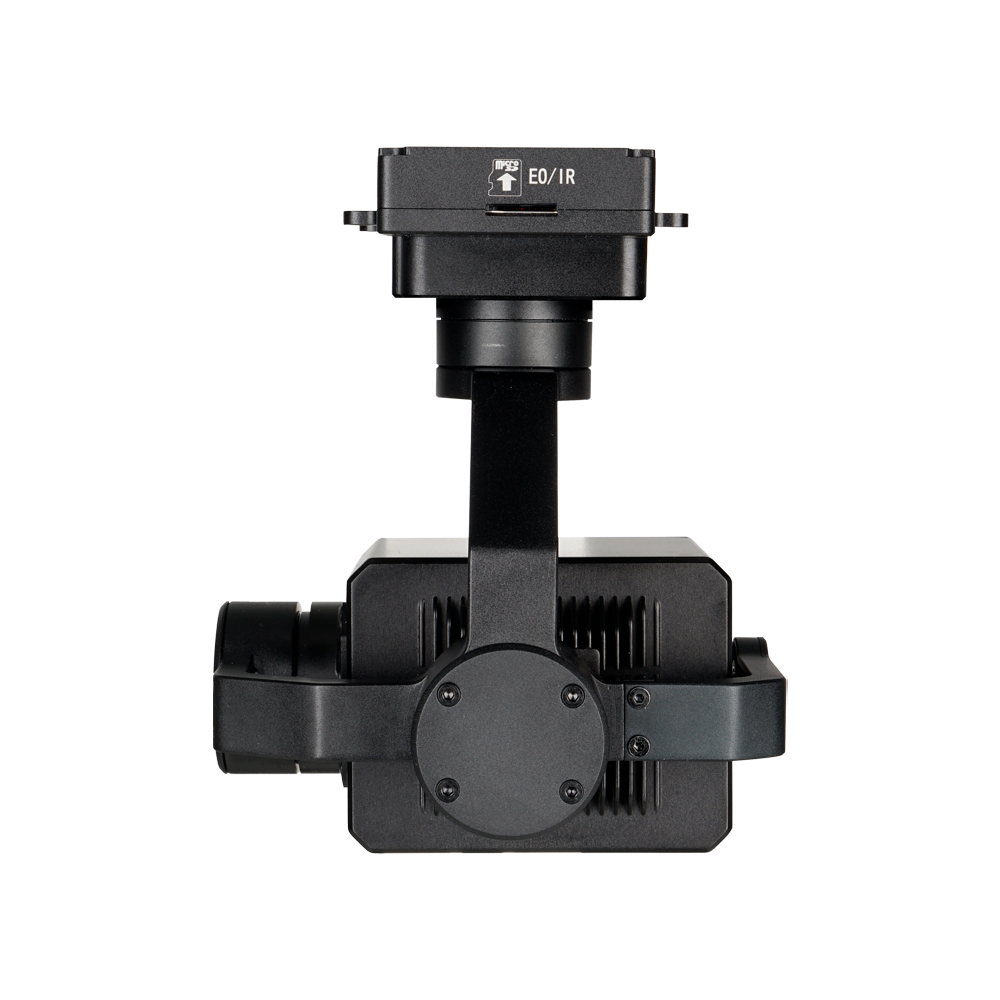
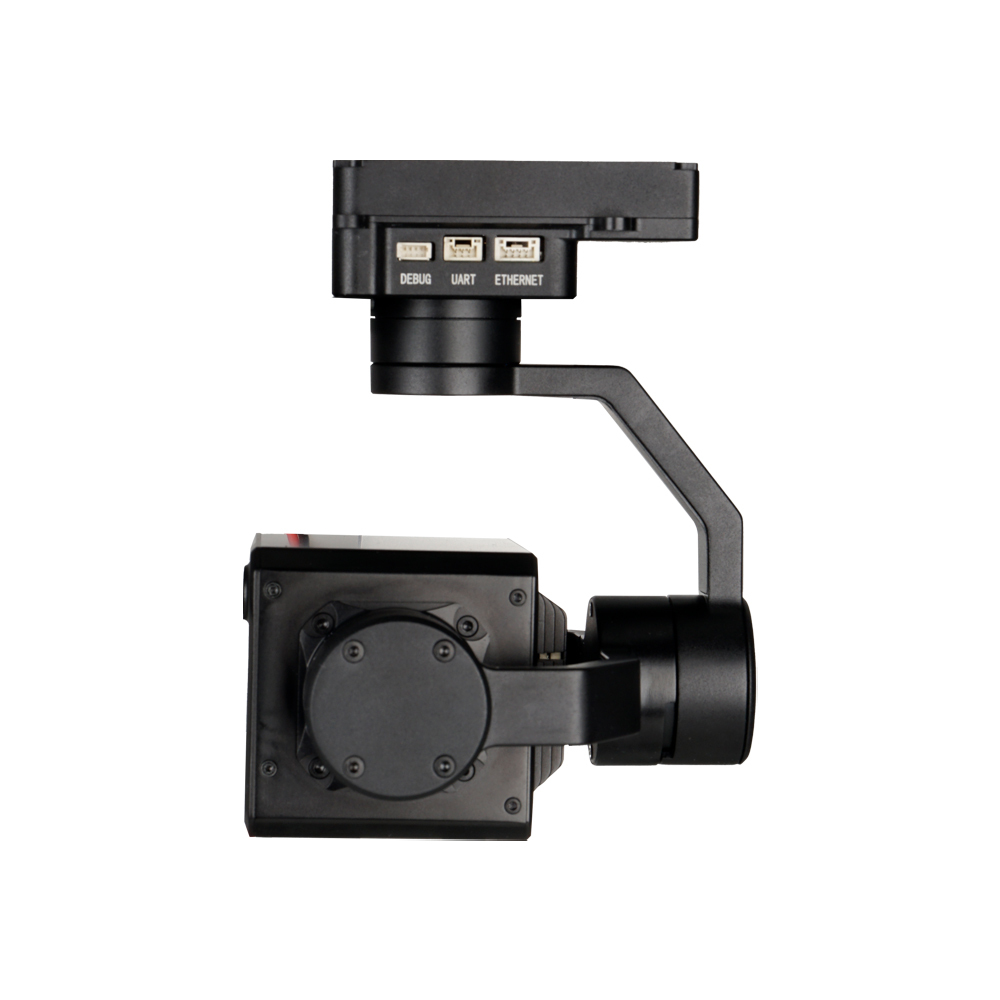
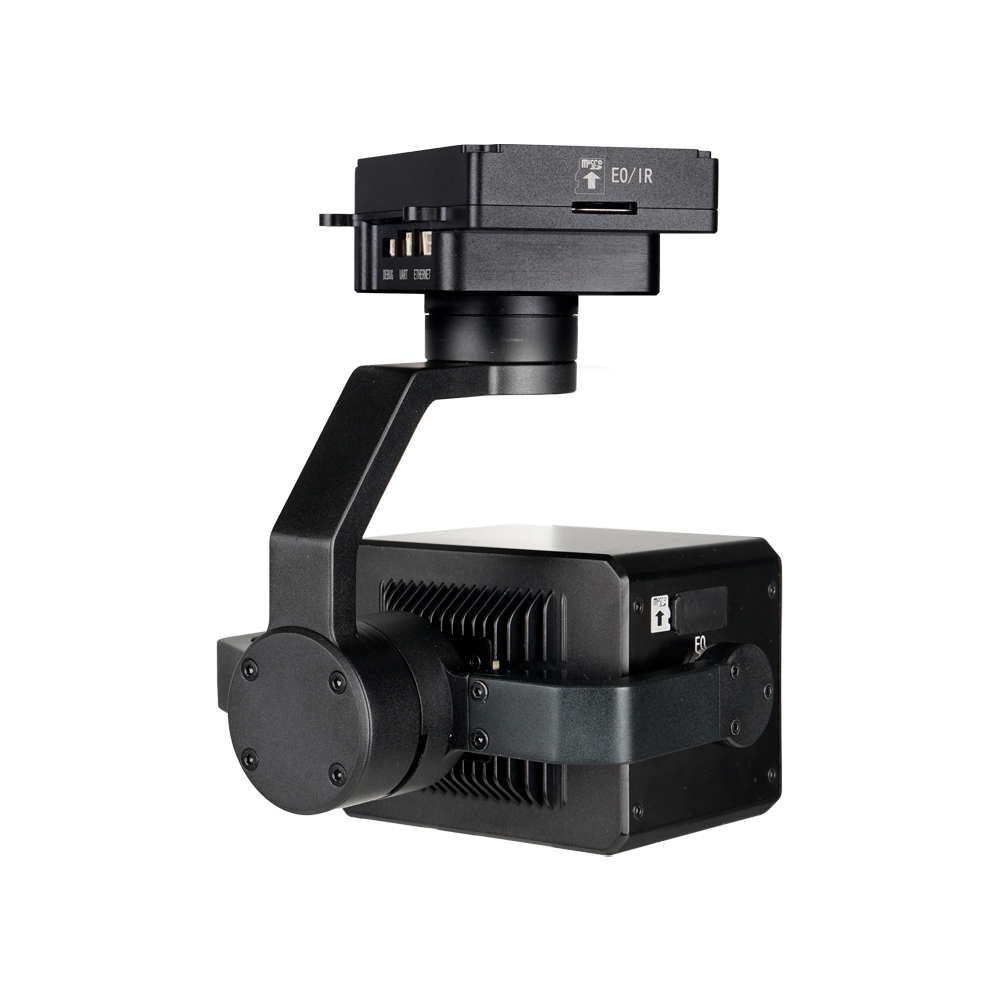
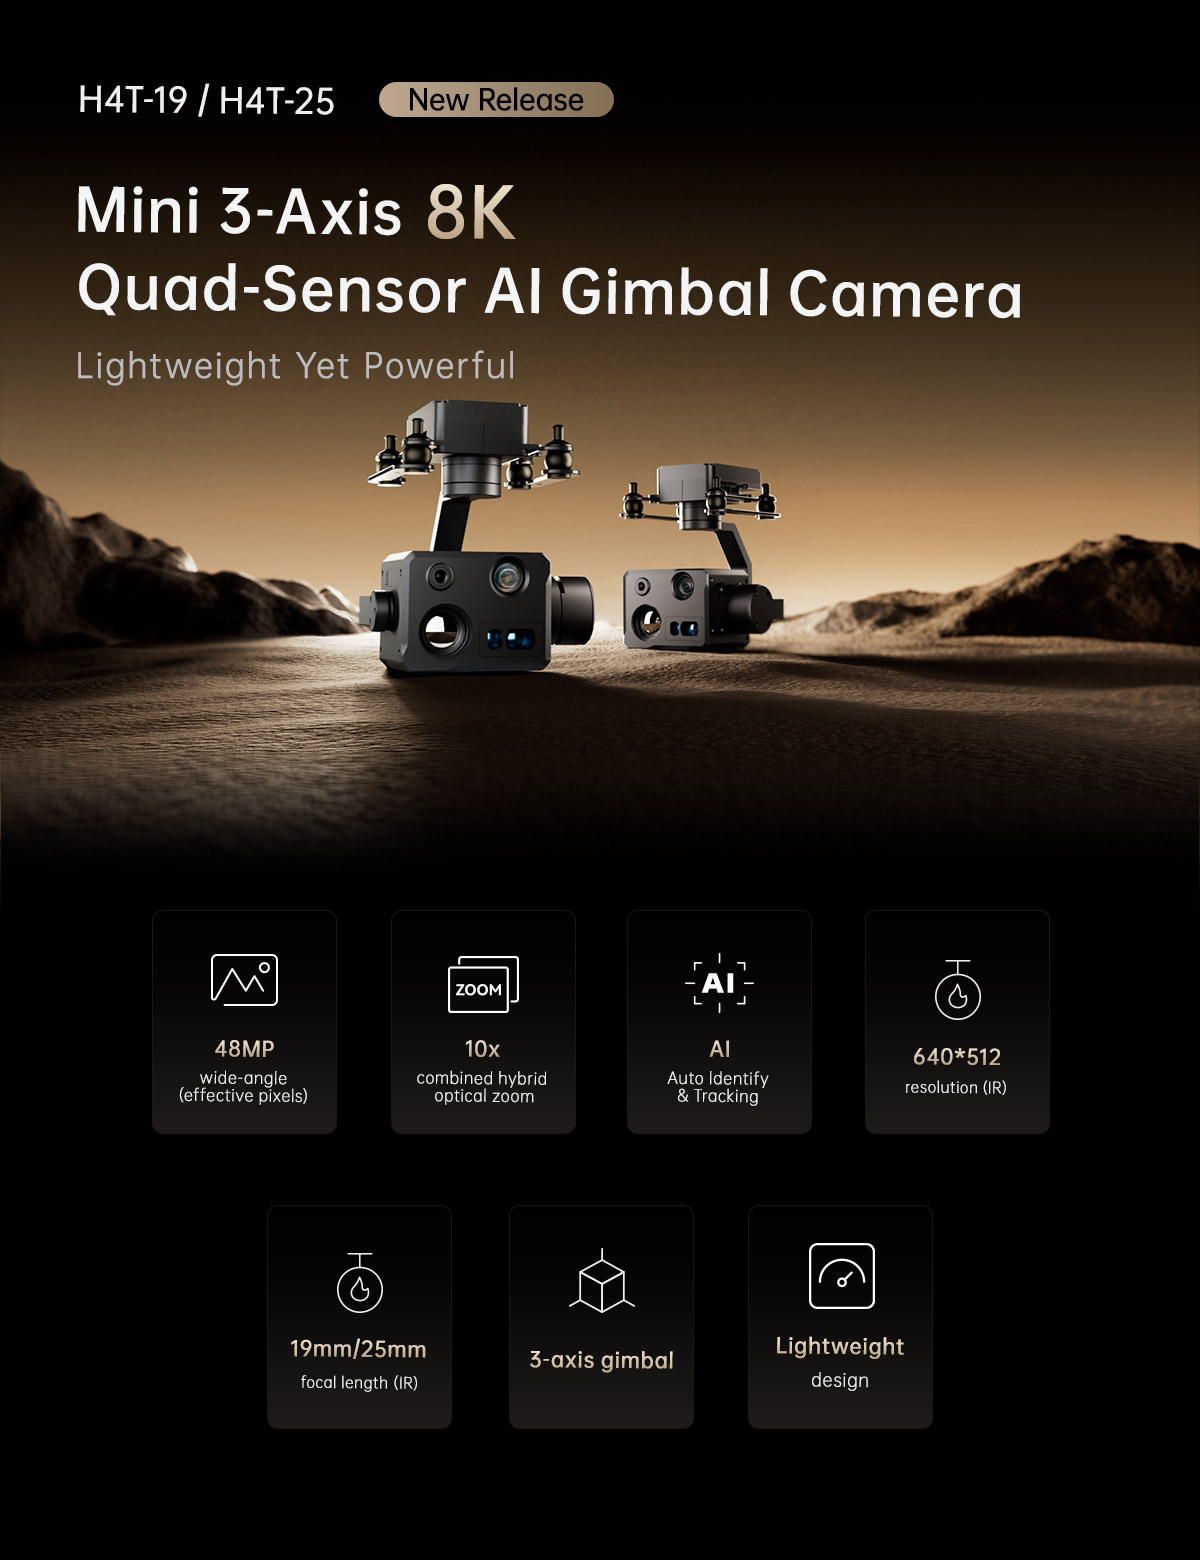
H4T-25/H4T-19 मिनी 3-एक्सिस 8K क्वाड-सेंसर AI गिम्बल कैमरा की विशिष्टताएँ
| H4T-25 की समग्र विशिष्टताएँ | |
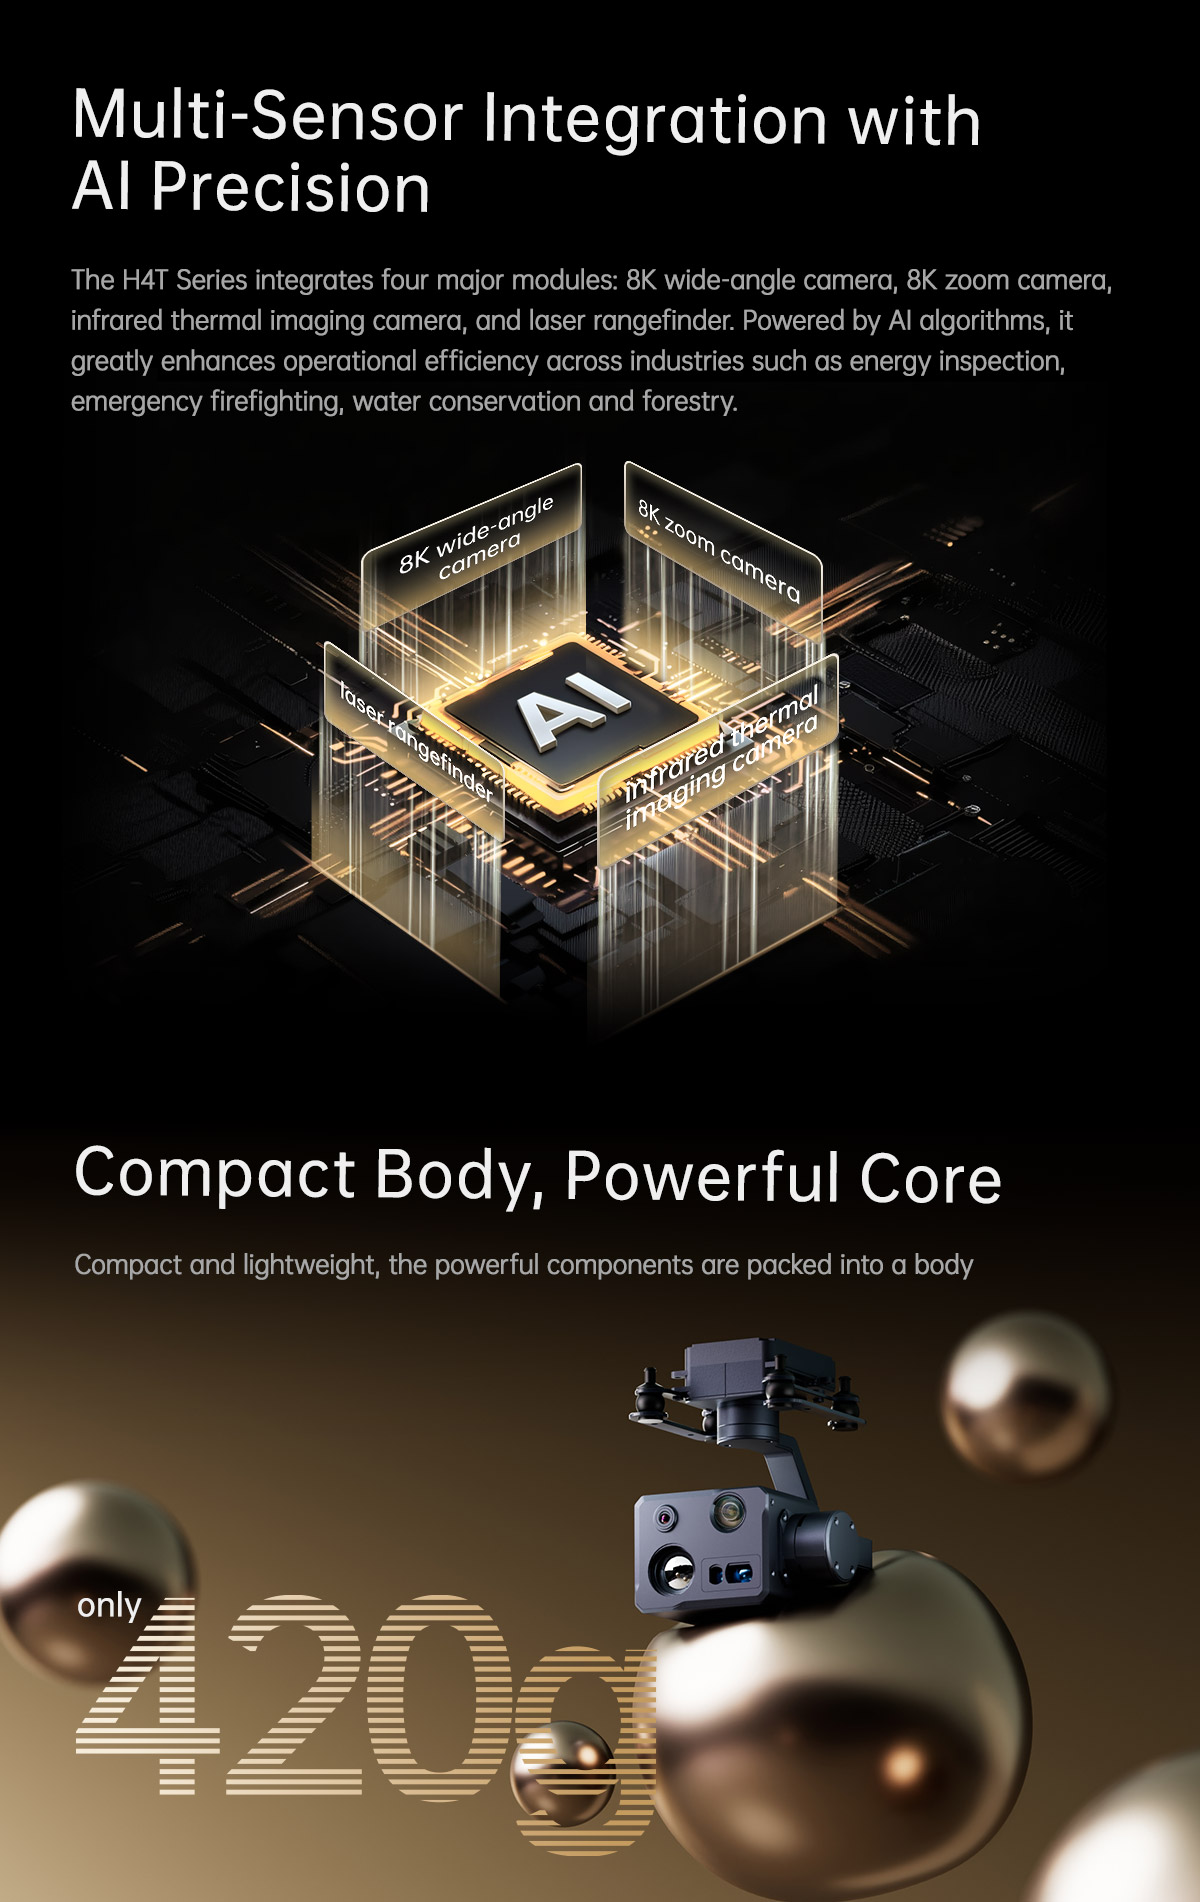
| उत्तर पश्चिम | 420 ग्राम |
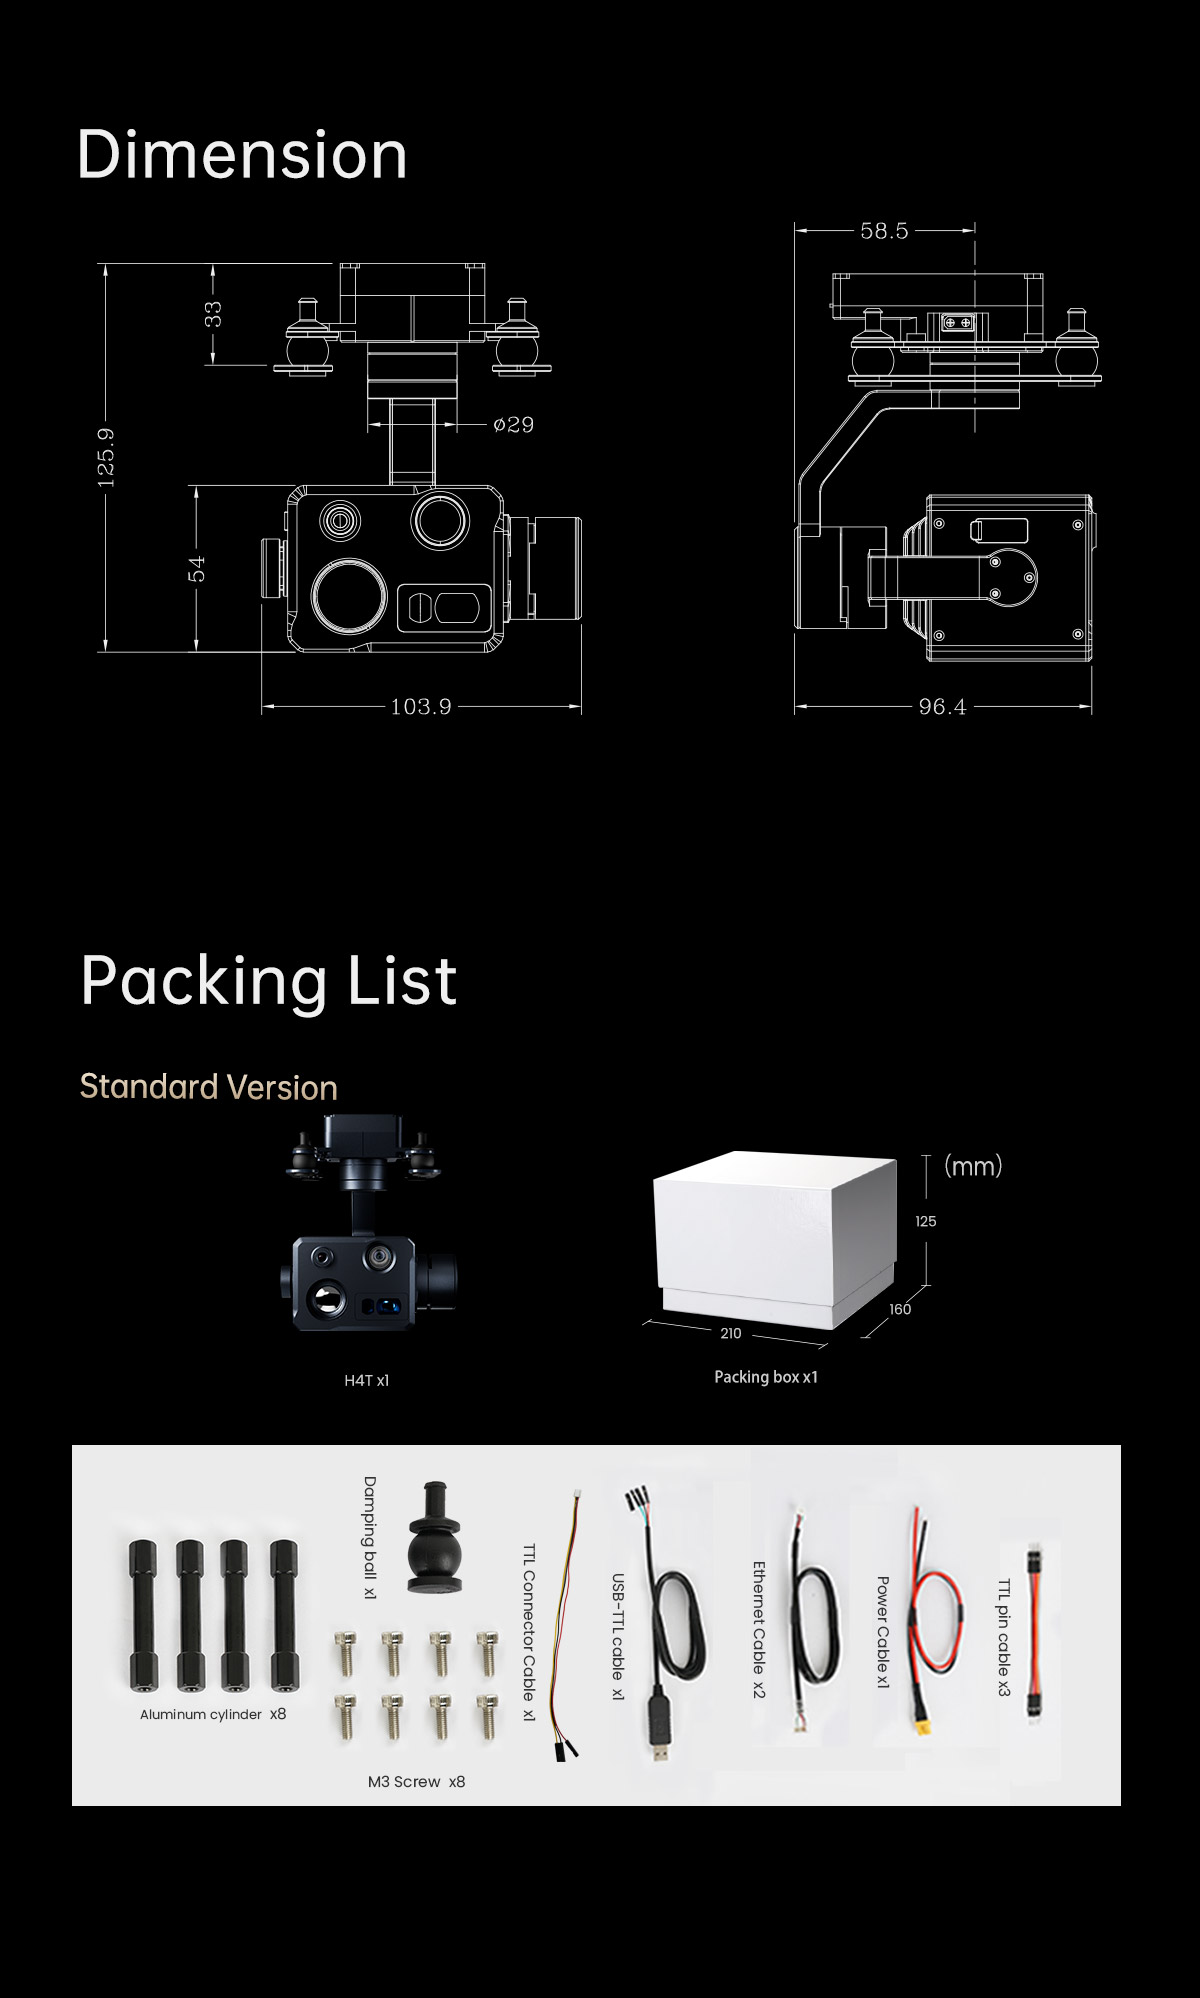
| उत्पाद का माप। | 102.5*97.5*124.9 मिमी |
| इनपुट वोल्टेज | 14.8V~25.2V |
| गतिशील धारा | 1250~1650mA @ 16V |
| बिजली की खपत | औसत 20W, अधिकतम 26.4W |
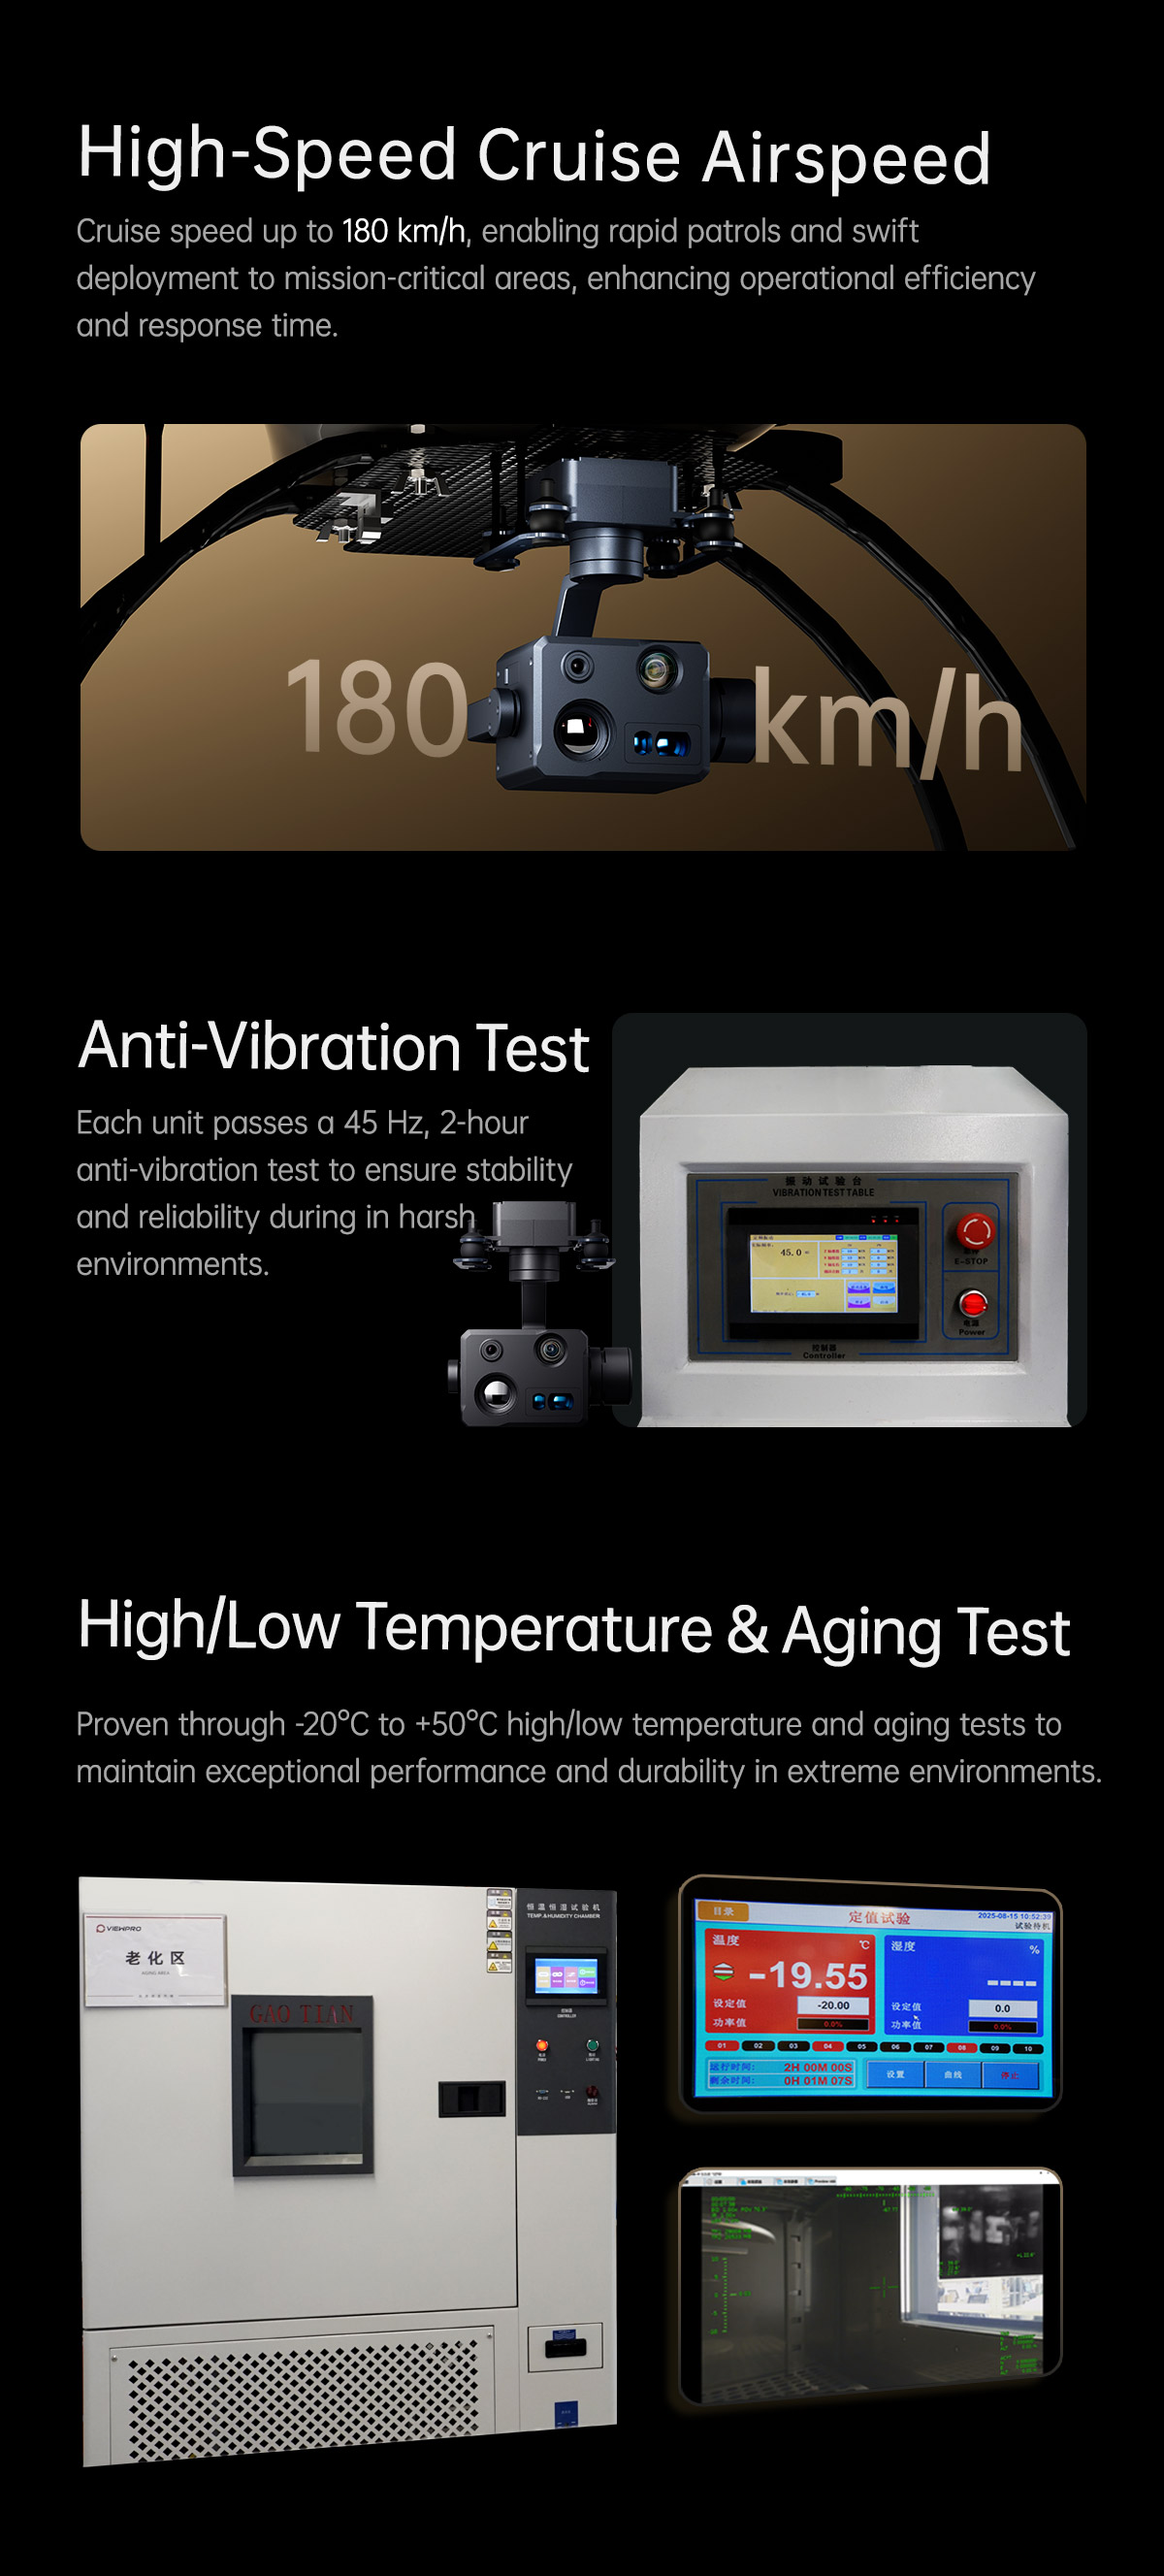
| कार्य वातावरण का तापमान। | -20℃~+50℃ |
| आईपी दर | आईपी4एक्स |
| ईओ कैमरा ज़ूम क्षमता | 10x ऑप्टिकल ज़ूम, हाइब्रिड ज़ूम 160x |
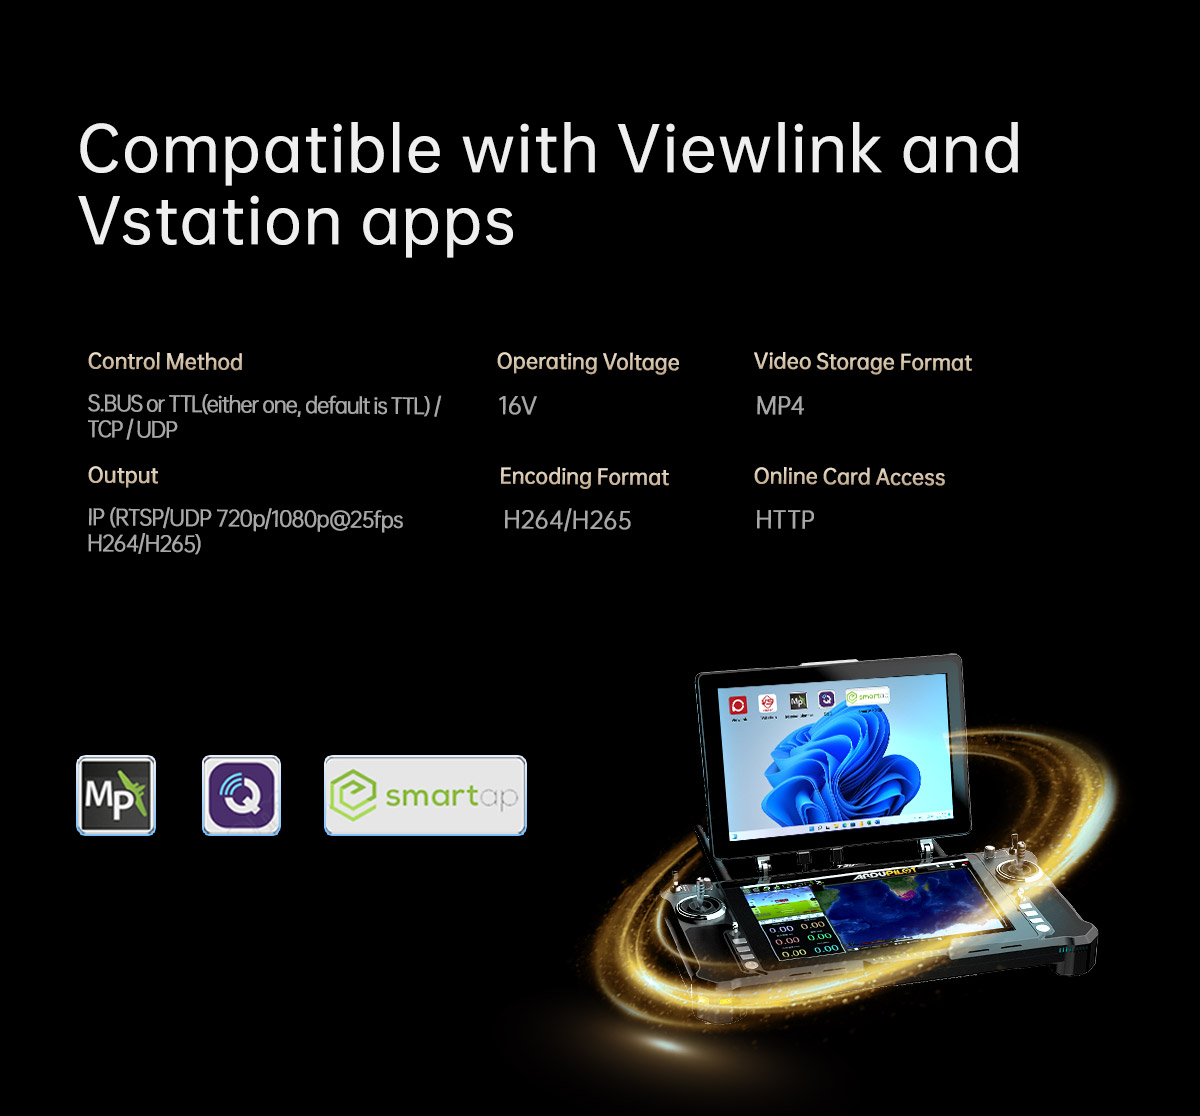
| उत्पादन | आईपी (आरटीएसपी/यूडीपी 720पी/1080पी@25एफपीएस एच264/एच265) |
| भंडारण | टीएफ कार्ड 1 (ऊपरी स्लॉट) (256G तक, क्लास 10, FAT32 फॉर्मेट) टीएफ कार्ड 2 (कैमरा स्लॉट) (भंडारण क्षमता 512G तक, पढ़ने और लिखने की गति A2 V30) |
| टीएफ कार्ड में चित्र | टीएफ कार्ड 1 (ऊपरी स्लॉट): ईओ 1920*1080, आईआर 640*512 टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4000*3000, ज़ूम कैमरा 4000*3000 |
| टीएफ कार्ड में वीडियो | टीएफ कार्ड 1 (ऊपरी स्लॉट): 1920×1080 @ 25 एफपीएस टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4K@30 एफपीएस, ज़ूम कैमरा 4K@30 एफपीएस |
| नियंत्रण विधि | एस.बस या टीटीएल (दोनों में से कोई एक, डिफ़ॉल्ट टीटीएल है) / टीसीपी / यूडीपी |
| गिम्बल स्पेसिफिकेशन | |
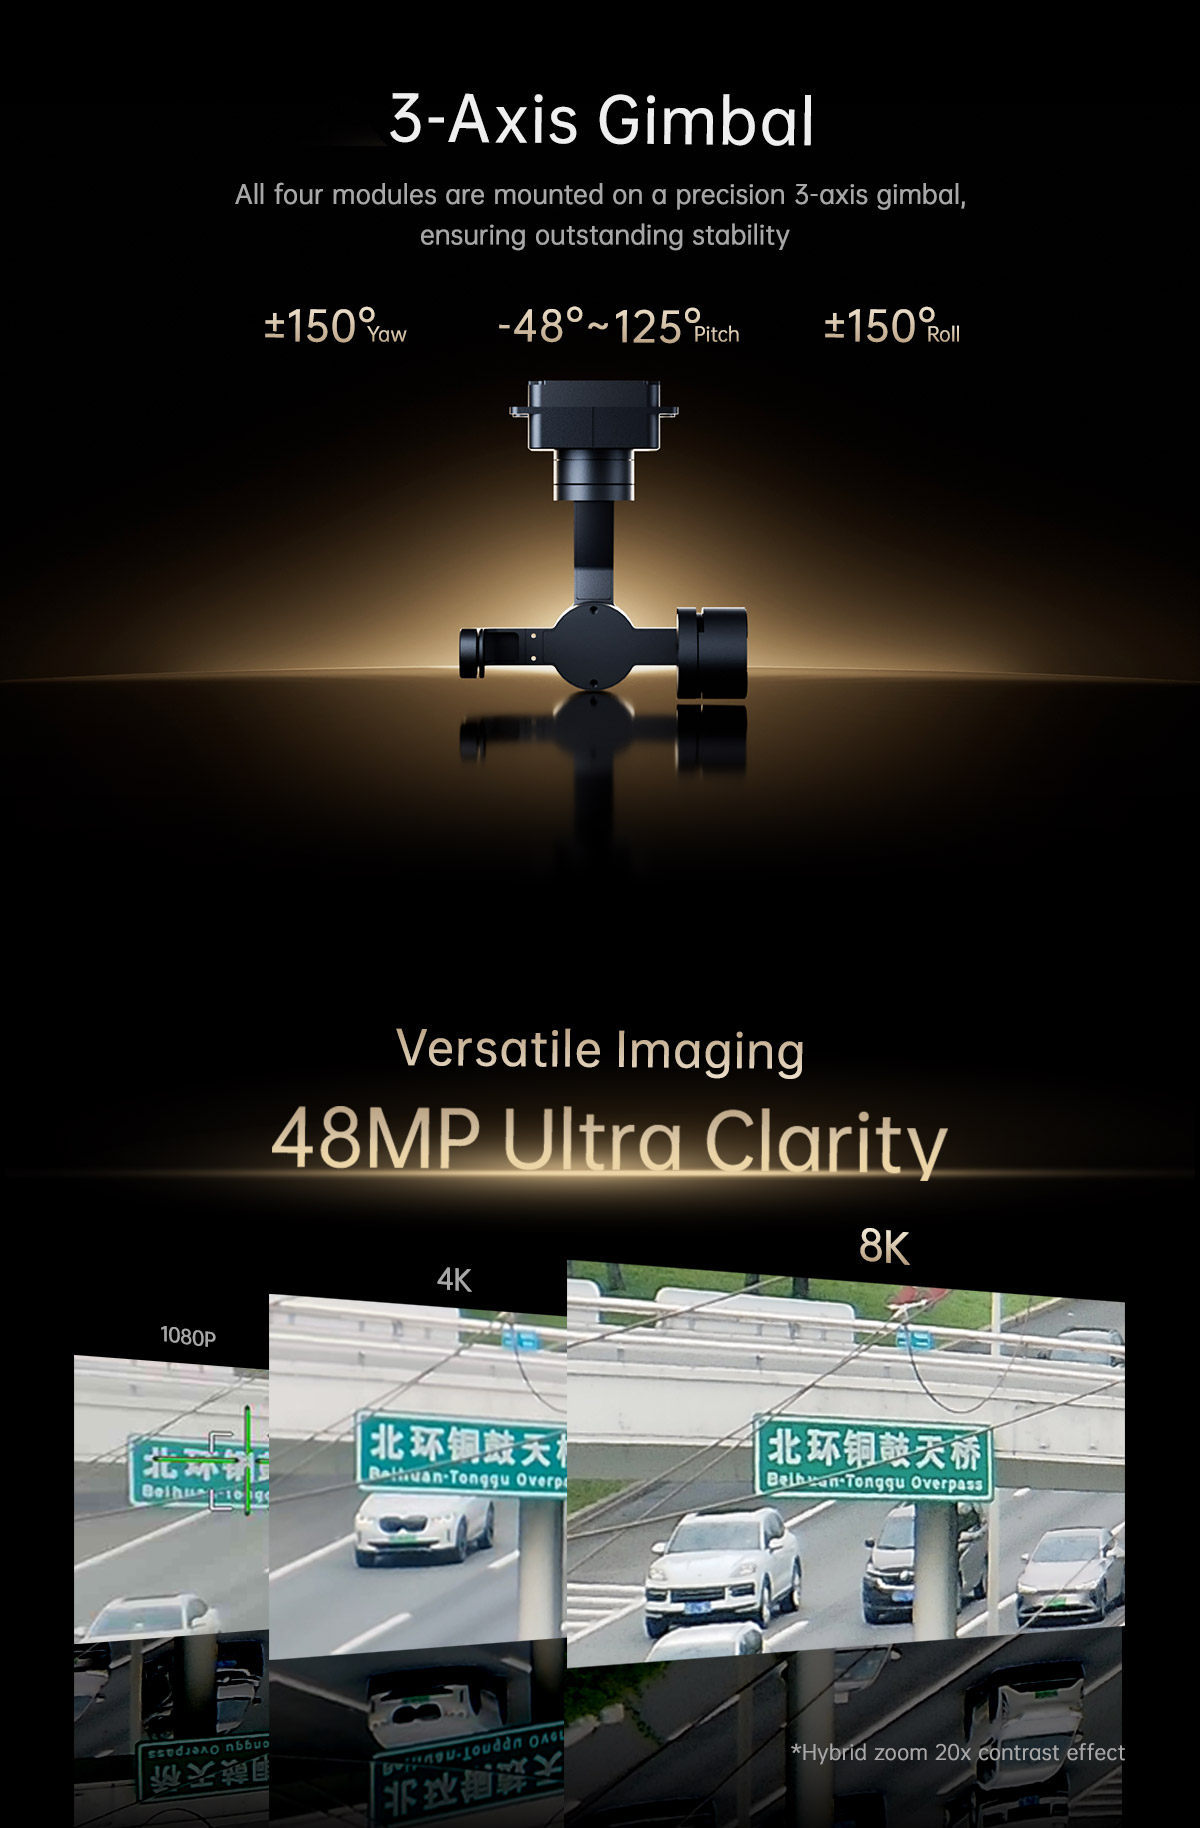
| यांत्रिक सीमा | पिच/टिल्ट: -65° (ऊपर) ~135° (नीचे), रोल कोण: ±50°, यॉ/पैन: ±150° |
| नियंत्रणीय सीमा | पिच/टिल्ट: -45°~125°, यॉ/पैन: ±140° |
| कंपन कोण | पिच/रोल/याव: ±0.02° |
| केंद्र तक पहुंचने के लिए एक कुंजी | √ |
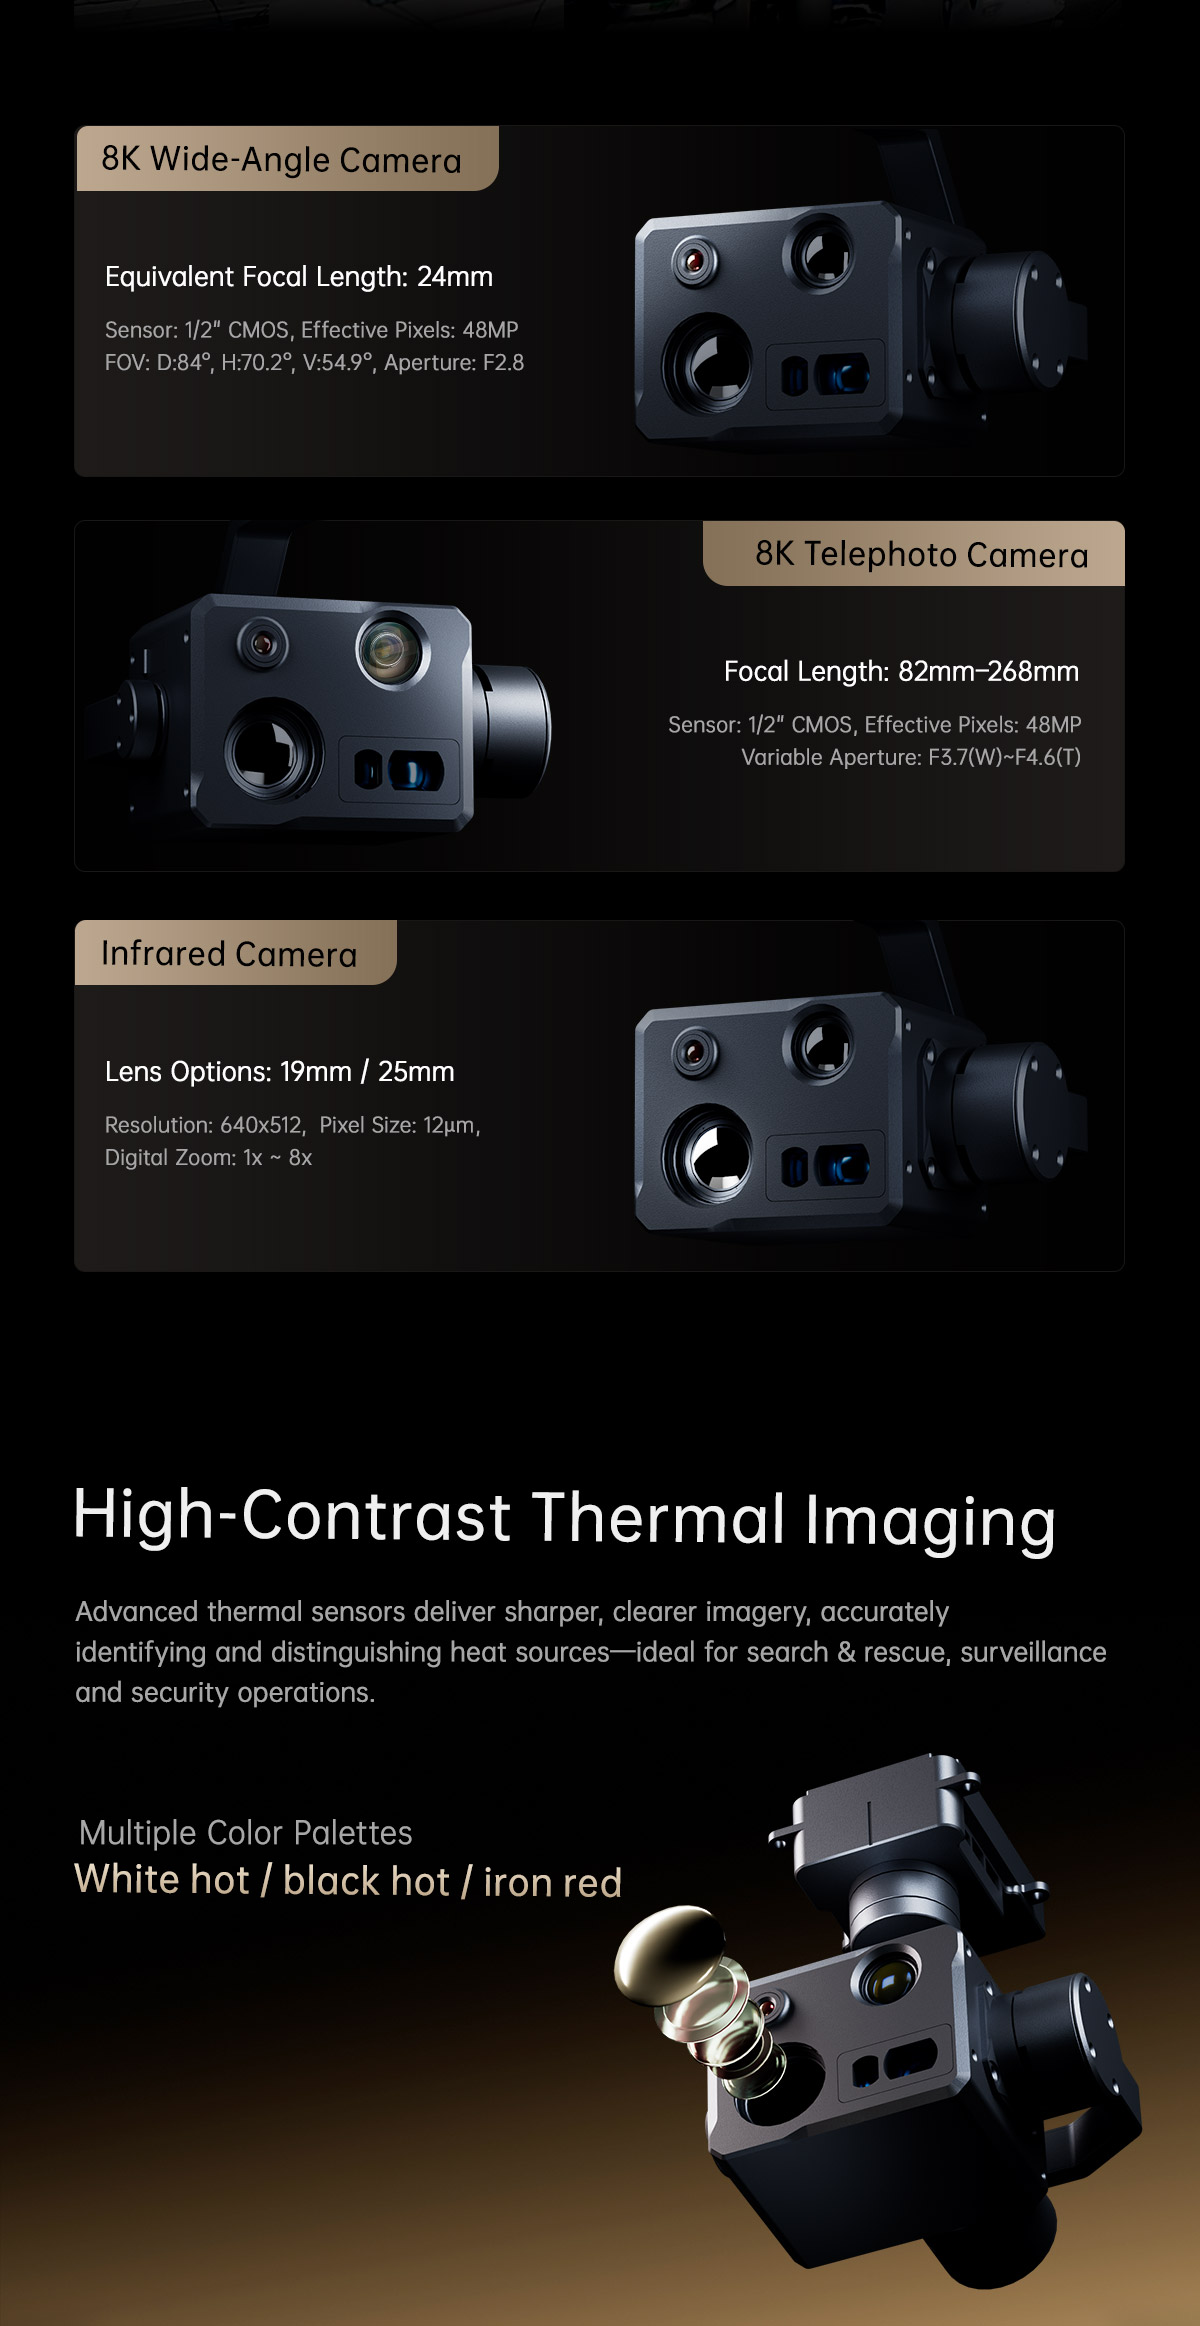
| वाइड एंगल ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2" CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, गहराई: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 4.49 मिमी |
| समतुल्य फोकस लंबाई | 24.29 मिमी |
| छेद | एफ2.8 |
| देखने के क्षेत्र | व्यास: 84° ऊंचाई: 70.2° चौड़ाई: 54.9° |
| प्रकाशीय विरूपण | 2.50% |
| ऑप्टिकल ज़ूम ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2 इंच CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, व्यास: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 15.3~49.7 मिमी ± 5% |
| समतुल्य फोकस लंबाई | 82.77-268.88 मिमी, एपर्चर F3.7(W)~F4.6(T) |
| देखने के क्षेत्र | D: 28.3°(W)~8.9°(T) H: 23.2°(W)~7.2°(T) V: 17.6°(W)~5.4°(T) |
| प्रकाशीय विरूपण | 1.6%(चौड़ा)~1.4% (टेली), @∅8मिमी |
| आईआर थर्मल इमेजर स्पेसिफिकेशन | |
| फोकस लंबाई | 25 मिमी |
| छेद | f 1.2 |
| क्षैतिज FOV | 17.5° |
| ऊर्ध्वाधर एफओवी | 14° |
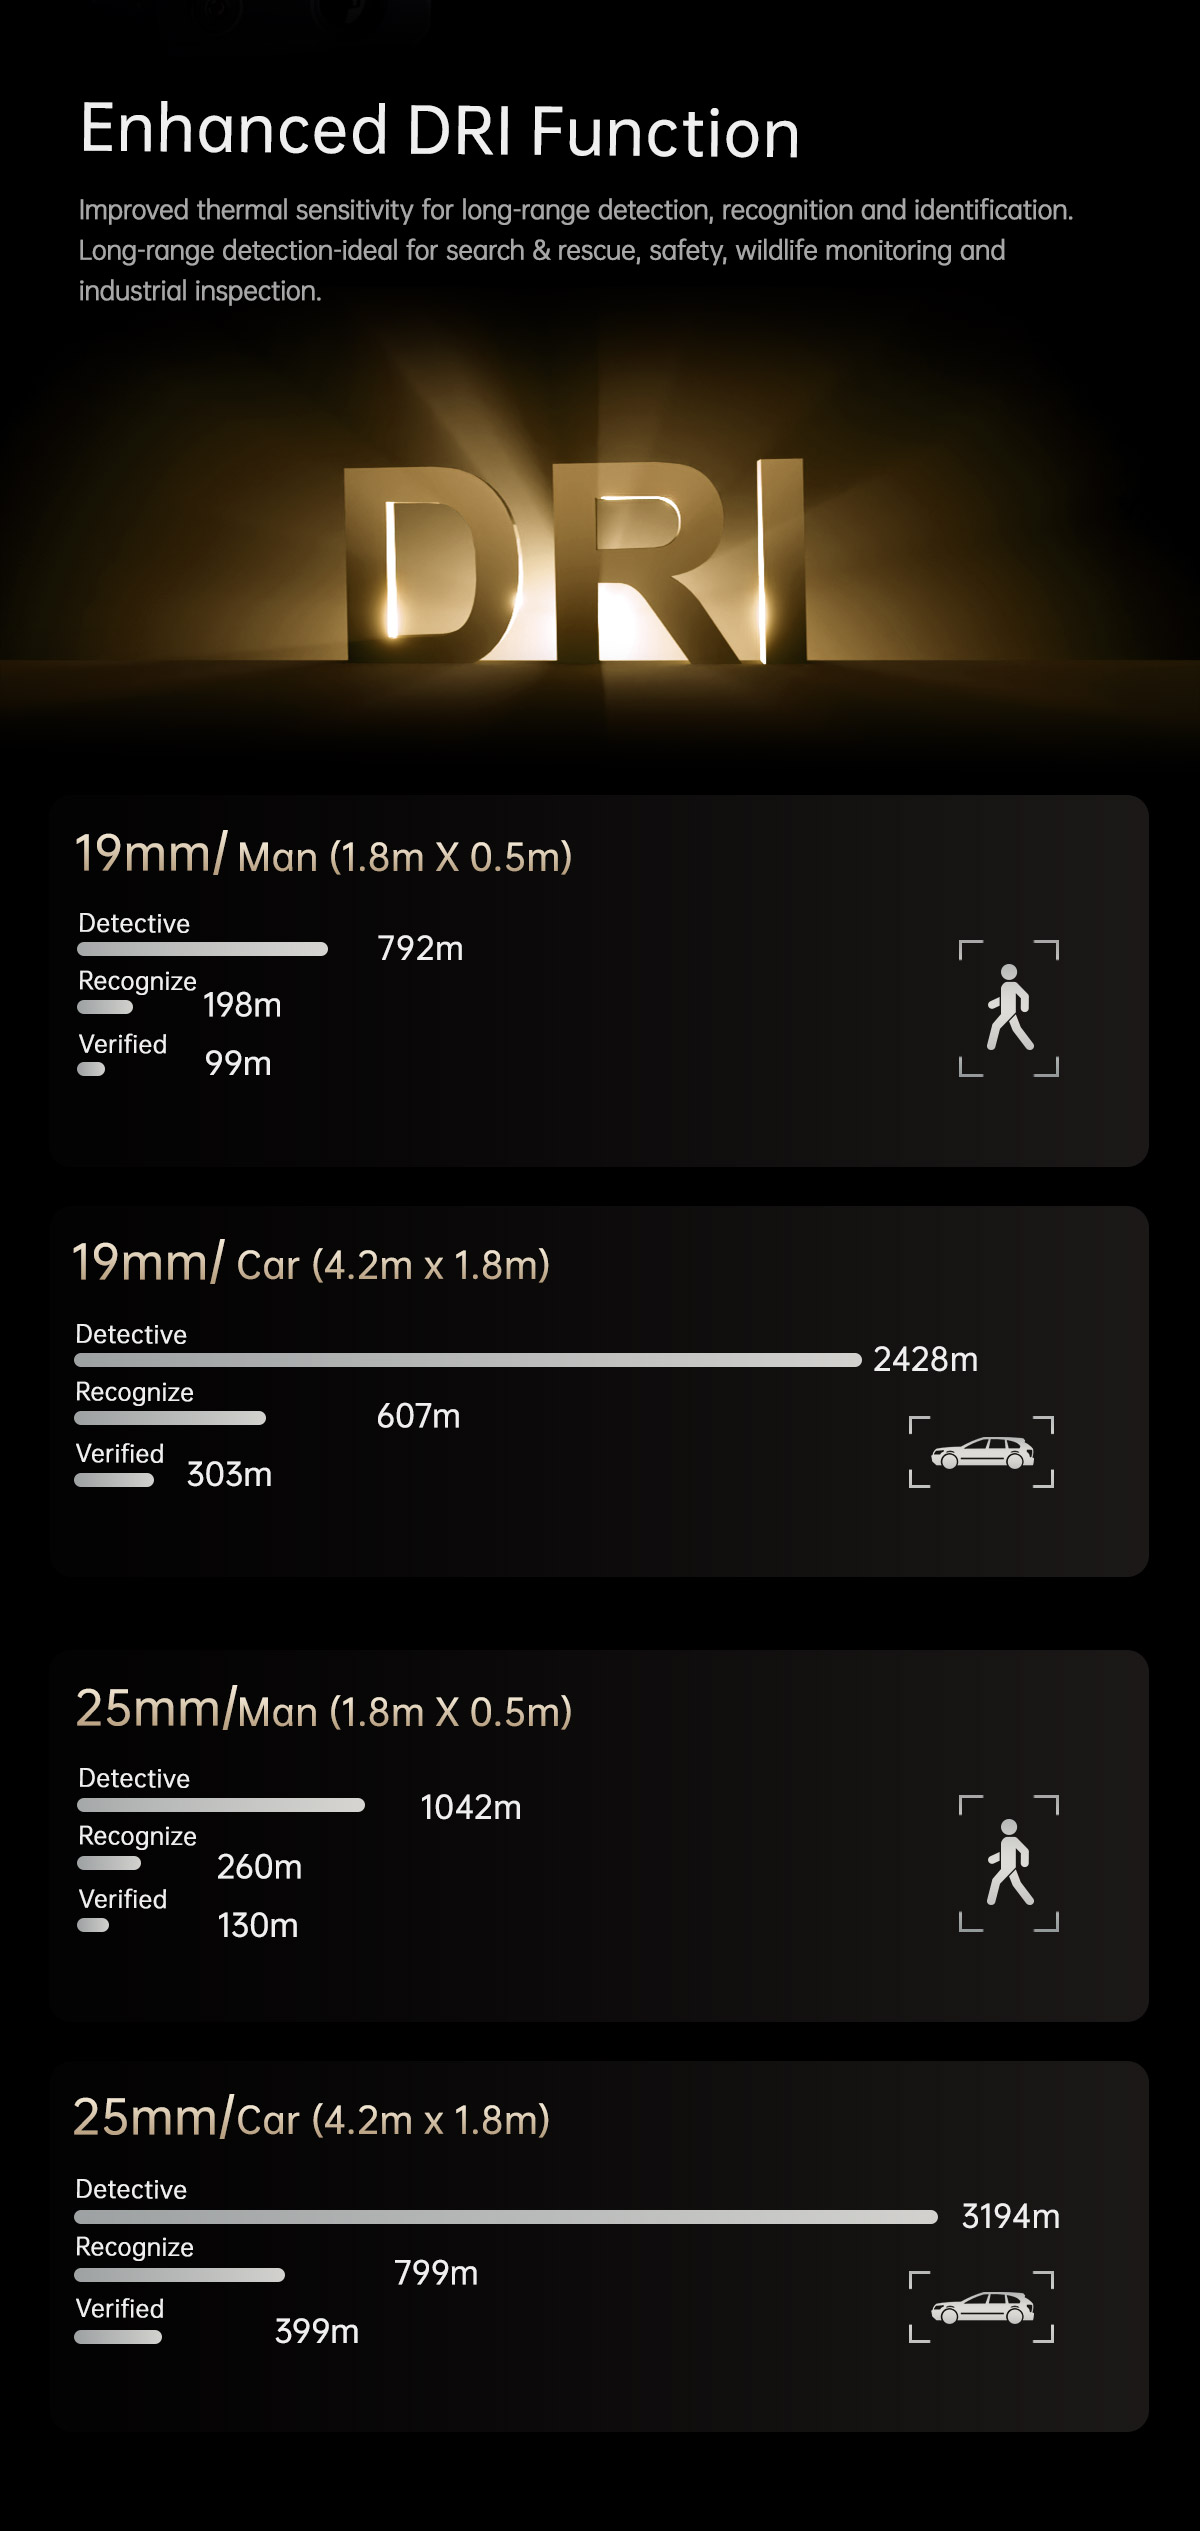
| जासूसी दूरी (मनुष्य: 1.8x0.5 मीटर) | 1042 मीटर |
| दूरी पहचानें (मनुष्य: 1.8x0.5 मीटर) | 260 मीटर |
| पहचान दूरी (मनुष्य: 1.8x0.5 मीटर) | 130 मीटर |
| जासूसी दूरी (कार: 4.2x1.8 मीटर) | 3194 मीटर |
| दूरी पहचानें (कार: 4.2x1.8 मीटर) | 799 मीटर |
| पहचान दूरी (कार: 4.2x1.8 मीटर) | 399 मीटर |
| कार्य मोड | अनकूल्ड वीओएक्स लॉन्ग वेव (8μm~14μm) थर्मल इमेजर |
| डिटेक्टर पिक्सेल | 640*512 |
| पिक्सेल आकार | 12 माइक्रोमीटर |
| फोकस करने की विधि | एथर्मल प्राइम लेंस |
| नेटडी | ≤50mK@F1.0 @25℃ |
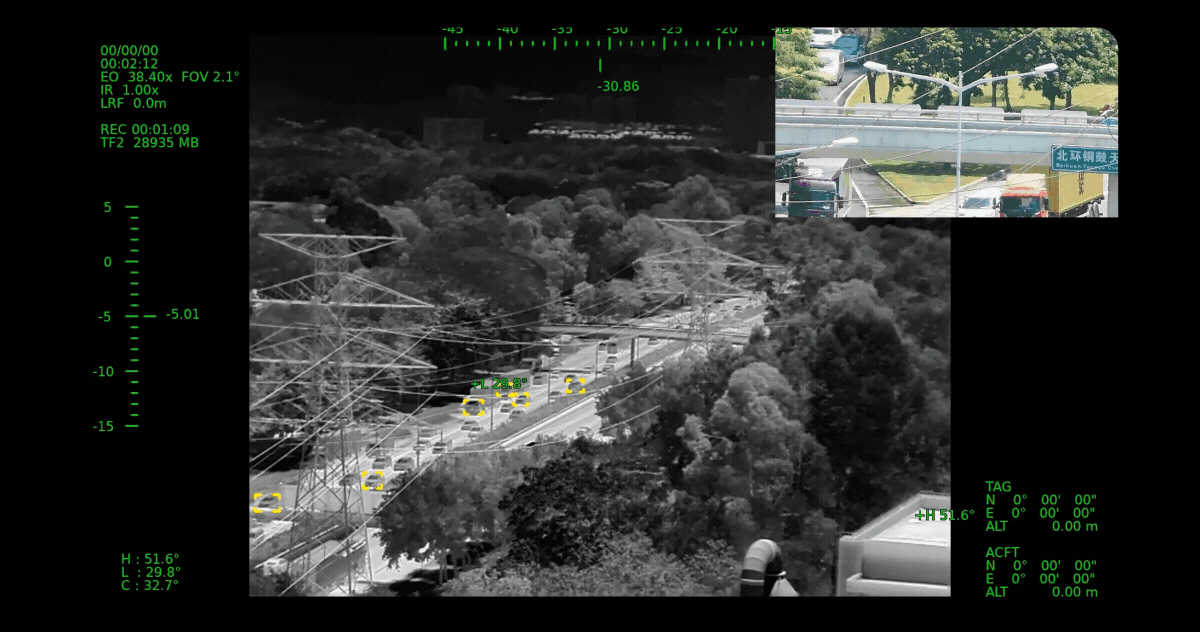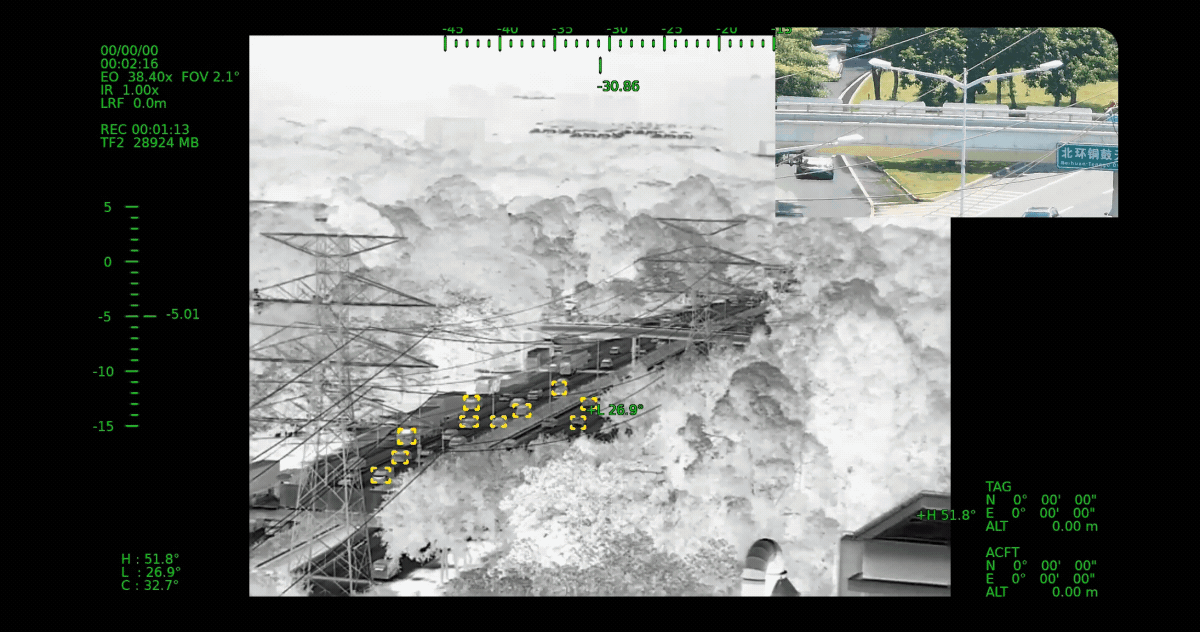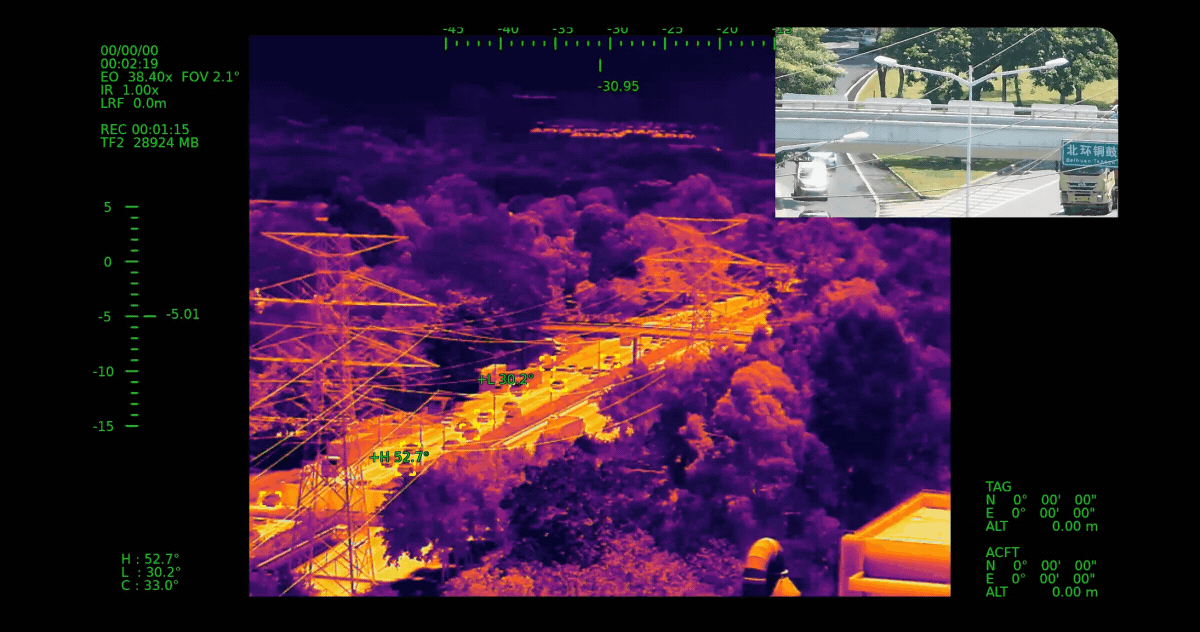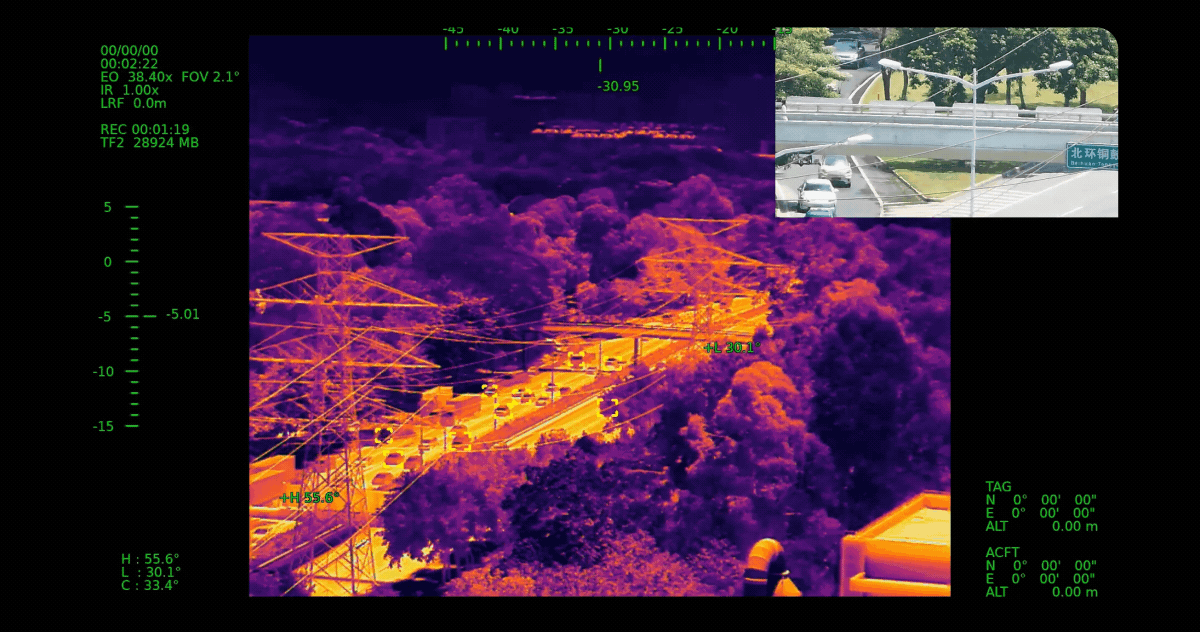
| रंगो की पटिया | सफेद गर्म, काला गर्म, लोहे का लाल |
| डिजिटल ज़ूम | 1x~8x |
| रेडियोमेट्रिक फ़ंक्शन (वैकल्पिक) | वैकल्पिक तापमान सीमा -20℃~+150℃, +100℃~+650℃ |
| तापमान मापन की सटीकता ±3℃ या ±3% (अधिक मान लें) | |
| ईओ कैमरा ऑब्जेक्ट ट्रैकिंग | |
| विचलन पिक्सेल की अद्यतन दर | 30 हर्ट्ज़ |
| विचलन पिक्सेल का आउटपुट विलंब | <30 मिलीसेकंड |
| न्यूनतम वस्तु कंट्रास्ट | 5% |
| न्यूनतम सिग्नल-से-शोर अनुपात | 4 |
| न्यूनतम वस्तु आकार | 16*16 पिक्सेल |
| अधिकतम वस्तु आकार | 256*256 पिक्सेल |
| ट्रैकिंग गति (कार) | ±48 पिक्सेल/फ्रेम |
| ऑब्जेक्ट मेमोरी समय | 100 फ्रेम |
| ईओ/आईआर कैमरा एआई प्रदर्शन | |
| लक्ष्य प्रकार | कार और इंसान |
| एक साथ पता लगाने की मात्रा | ≥ 10 लक्ष्य |
| न्यूनतम कंट्रास्ट अनुपात | 5% |
| न्यूनतम लक्ष्य आकार | 5×5 पिक्सेल |
| कार का पता लगाने की दर | ≥85% |
| गलत अलार्म दर | ≤10% |
| आईआर लेजर रेंजफाइंडर | |
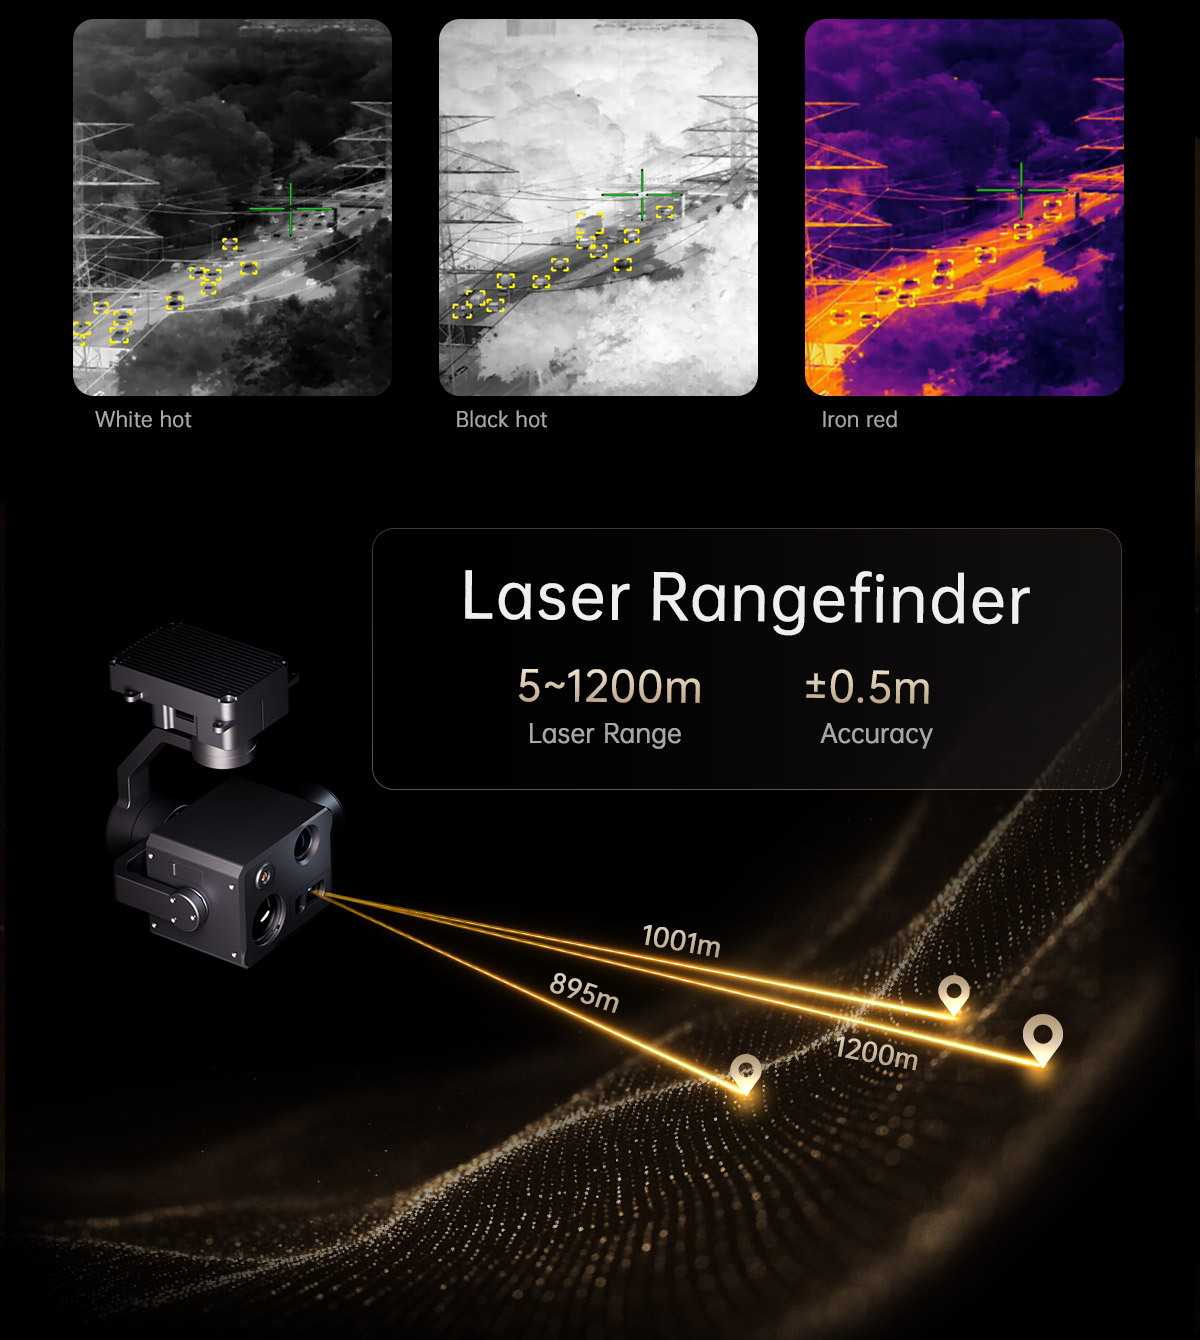
| श्रेणी | 5~1200 मीटर |
| शुद्धता | ±1 मीटर |
| आवृत्ति | 1~20 हर्ट्ज़ (5-40 मीटर); 1~4 हर्ट्ज़ (40-1200 मीटर) |
| प्रकाश दमक | 905±5nm पल्स लेजर |
| अपसारी कोण | ~6 मिलियन रेड |
| रेंजफाइंडर | स्क्रीन के केंद्र में स्थित वस्तु और लेजर रेंजफाइंडर के बीच की दूरी मापें। |
| नेत्र सुरक्षा स्तर | क्लास 3आर (आईईसी 60825-1) |
| कार्यशील शक्ति | ≤1.5W |
| H4T-19 की समग्र विशिष्टताएँ | |
| उत्तर पश्चिम | 424 ग्राम |
| उत्पाद का माप। | 102.5*97.5*124.9 मिमी |
| इनपुट वोल्टेज | 14.8V~25.2V |
| गतिशील धारा | 1120~1600mA @ 16V |
| बिजली की खपत | औसत 17.9W, अधिकतम 25.6W |
| कार्य वातावरण का तापमान। | -20℃~+50℃ |
| आईपी दर | आईपी4एक्स |
| ईओ कैमरा ज़ूम क्षमता | 10x ऑप्टिकल ज़ूम, हाइब्रिड ज़ूम 160x |
| उत्पादन | आईपी (आरटीएसपी/यूडीपी 720पी/1080पी@25एफपीएस एच264/एच265) |
| भंडारण | टीएफ कार्ड 1 (ऊपरी स्लॉट) (256G तक, क्लास 10, FAT32 फॉर्मेट) टीएफ कार्ड 2 (कैमरा स्लॉट) (भंडारण क्षमता 512G तक, पढ़ने और लिखने की गति A2 V30) |
| टीएफ कार्ड में चित्र | टीएफ कार्ड 1 (ऊपरी स्लॉट): ईओ 1920*1080, आईआर 640*512 टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4000*3000, ज़ूम कैमरा 4000*3000 |
| टीएफ कार्ड में वीडियो | टीएफ कार्ड 1 (ऊपरी स्लॉट): 1920×1080 @ 25 एफपीएस टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4K@30 एफपीएस, ज़ूम कैमरा 4K@30 एफपीएस |
| नियंत्रण विधि | एस.बस या टीटीएल (दोनों में से कोई एक, डिफ़ॉल्ट टीटीएल है) / टीसीपी / यूडीपी |
| गिम्बल स्पेसिफिकेशन | |
| यांत्रिक सीमा | पिच/टिल्ट: -65° (ऊपर) ~135° (नीचे), रोल कोण: ±50°, यॉ/पैन: ±150° |
| नियंत्रणीय सीमा | पिच/टिल्ट: -45°~125°, यॉ/पैन: ±140° |
| कंपन कोण | पिच/रोल/याव: ±0.02° |
| केंद्र तक पहुंचने के लिए एक कुंजी | √ |
| वाइड एंगल ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2" CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, गहराई: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 4.49 मिमी |
| समतुल्य फोकस लंबाई | 24.29 मिमी |
| छेद | एफ2.8 |
| देखने के क्षेत्र | व्यास: 84° ऊंचाई: 70.2° चौड़ाई: 54.9° |
| न्यूनतम रोशनी | रंग 0.1 लक्स |
| प्रकाशीय विरूपण | 2.50% |
| ऑप्टिकल ज़ूम ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2 इंच CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, व्यास: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 15.3~49.7 मिमी ± 5% |
| समतुल्य फोकस लंबाई | 82.77-268.88 मिमी, एपर्चर F3.7(W)~F4.6(T) |
| देखने के क्षेत्र | D: 28.3°(W)~8.9°(T) H: 23.2°(W)~7.2°(T) V: 17.6°(W)~5.4°(T) |
| न्यूनतम रोशनी | रंग 5 लक्स |
| प्रकाशीय विरूपण | 1.6%(चौड़ा)~1.4% (टेली), @∅8मिमी |
| आईआर थर्मल इमेजर स्पेसिफिकेशन | |
| फोकस लंबाई | 19 मिमी |
| क्षैतिज FOV | 22.9° |
| ऊर्ध्वाधर एफओवी | 18.4° |
| विकर्ण एफओवी | 29.0° |
| जासूसी दूरी (मनुष्य: 1.8x0.5 मीटर) | 792 मीटर |
| दूरी पहचानें (मनुष्य: 1.8x0.5 मीटर) | 198 मीटर |
| पहचान दूरी (मनुष्य: 1.8x0.5 मीटर) | 99 मीटर |
| जासूसी दूरी (कार: 4.2x1.8 मीटर) | 2428 मीटर |
| दूरी पहचानें (कार: 4.2x1.8 मीटर) | 607 मीटर |
| पहचान दूरी (कार: 4.2x1.8 मीटर) | 303 मीटर |
| कार्य मोड | अनकूल्ड वीओएक्स लॉन्ग वेव (8μm~14μm) थर्मल इमेजर |
| डिटेक्टर पिक्सेल | 640*512 |
| पिक्सेल आकार | 12 माइक्रोमीटर |
| फोकस करने की विधि | एथर्मल प्राइम लेंस |
| नेटडी | ≤50mK@25℃, F#1.0 |
| रंगो की पटिया | सफेद गर्म, काला गर्म, लोहे का लाल |
| डिजिटल ज़ूम | 1x~8x |
| रेडियोमेट्रिक फ़ंक्शन (वैकल्पिक) | तापमान मापन सीमा वैकल्पिक: -20℃~+150℃, +100℃~+550℃ |
| तापमान माप की सटीकता: परिवेश तापमान -20℃~60℃ पर ±3℃ या रीडिंग का +3% (जो भी अधिक हो) | |
| ईओ कैमरा ऑब्जेक्ट ट्रैकिंग | |
| विचलन पिक्सेल की अद्यतन दर | 30 हर्ट्ज़ |
| विचलन पिक्सेल का आउटपुट विलंब | <30 मिलीसेकंड |
| न्यूनतम वस्तु कंट्रास्ट | 5% |
| न्यूनतम सिग्नल-से-शोर अनुपात | 4 |
| न्यूनतम वस्तु आकार | 16*16 पिक्सेल |
| अधिकतम वस्तु आकार | 256*256 पिक्सेल |
| ट्रैकिंग गति (कार) | ±48 पिक्सेल/फ्रेम |
| ऑब्जेक्ट मेमोरी समय | 100 फ्रेम |
| ईओ/आईआर कैमरा एआई प्रदर्शन | |
| लक्ष्य प्रकार | कार और इंसान |
| एक साथ पता लगाने की मात्रा | ≥ 10 लक्ष्य |
| न्यूनतम कंट्रास्ट अनुपात | 5% |
| न्यूनतम लक्ष्य आकार | 5×5 पिक्सेल |
| कार का पता लगाने की दर | ≥85% |
| गलत अलार्म दर | ≤10% |
| लेजर रेंजफाइंडर | |
| श्रेणी | 5~1200 मीटर |
| शुद्धता | ±1 मीटर |
| प्रकाश दमक | 905 एनएम पल्स लेजर |
| अपसारी कोण | ~6 मिलियन रेड |
| लेजर पल्स आवृत्ति | 1~4Hz |
| नेत्र सुरक्षा स्तर | वर्ग 1 |
| कार्यशील शक्ति | ≤2W |
| रेंजफाइंडर | स्क्रीन के केंद्र में स्थित वस्तु और लेजर रेंजफाइंडर के बीच की दूरी मापें। |
अधिक जानकारी के लिए, कृपया H4T-25/H4T-19 मिनी 3-एक्सिस 8K क्वाड-सेंसर AI गिम्बल कैमरा देखें।
-
उत्पाद परिचय
-
विनिर्देश
H4T-25/H4T-19 मिनी 3-एक्सिस 8K क्वाड-सेंसर AI गिम्बल कैमरा की विशिष्टताएँ
| H4T-25 की समग्र विशिष्टताएँ | |
| उत्तर पश्चिम | 420 ग्राम |
| उत्पाद का माप। | 102.5*97.5*124.9 मिमी |
| इनपुट वोल्टेज | 14.8V~25.2V |
| गतिशील धारा | 1250~1650mA @ 16V |
| बिजली की खपत | औसत 20W, अधिकतम 26.4W |
| कार्य वातावरण का तापमान। | -20℃~+50℃ |
| आईपी दर | आईपी4एक्स |
| ईओ कैमरा ज़ूम क्षमता | 10x ऑप्टिकल ज़ूम, हाइब्रिड ज़ूम 160x |
| उत्पादन | आईपी (आरटीएसपी/यूडीपी 720पी/1080पी@25एफपीएस एच264/एच265) |
| भंडारण | टीएफ कार्ड 1 (ऊपरी स्लॉट) (256G तक, क्लास 10, FAT32 फॉर्मेट) टीएफ कार्ड 2 (कैमरा स्लॉट) (भंडारण क्षमता 512G तक, पढ़ने और लिखने की गति A2 V30) |
| टीएफ कार्ड में चित्र | टीएफ कार्ड 1 (ऊपरी स्लॉट): ईओ 1920*1080, आईआर 640*512 टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4000*3000, ज़ूम कैमरा 4000*3000 |
| टीएफ कार्ड में वीडियो | टीएफ कार्ड 1 (ऊपरी स्लॉट): 1920×1080 @ 25 एफपीएस टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4K@30 एफपीएस, ज़ूम कैमरा 4K@30 एफपीएस |
| नियंत्रण विधि | एस.बस या टीटीएल (दोनों में से कोई एक, डिफ़ॉल्ट टीटीएल है) / टीसीपी / यूडीपी |
| गिम्बल स्पेसिफिकेशन | |
| यांत्रिक सीमा | पिच/टिल्ट: -65° (ऊपर) ~135° (नीचे), रोल कोण: ±50°, यॉ/पैन: ±150° |
| नियंत्रणीय सीमा | पिच/टिल्ट: -45°~125°, यॉ/पैन: ±140° |
| कंपन कोण | पिच/रोल/याव: ±0.02° |
| केंद्र तक पहुंचने के लिए एक कुंजी | √ |
| वाइड एंगल ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2" CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, गहराई: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 4.49 मिमी |
| समतुल्य फोकस लंबाई | 24.29 मिमी |
| छेद | एफ2.8 |
| देखने के क्षेत्र | व्यास: 84° ऊंचाई: 70.2° चौड़ाई: 54.9° |
| प्रकाशीय विरूपण | 2.50% |
| ऑप्टिकल ज़ूम ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2 इंच CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, व्यास: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 15.3~49.7 मिमी ± 5% |
| समतुल्य फोकस लंबाई | 82.77-268.88 मिमी, एपर्चर F3.7(W)~F4.6(T) |
| देखने के क्षेत्र | D: 28.3°(W)~8.9°(T) H: 23.2°(W)~7.2°(T) V: 17.6°(W)~5.4°(T) |
| प्रकाशीय विरूपण | 1.6%(चौड़ा)~1.4% (टेली), @∅8मिमी |
| आईआर थर्मल इमेजर स्पेसिफिकेशन | |
| फोकस लंबाई | 25 मिमी |
| छेद | f 1.2 |
| क्षैतिज FOV | 17.5° |
| ऊर्ध्वाधर एफओवी | 14° |
| जासूसी दूरी (मनुष्य: 1.8x0.5 मीटर) | 1042 मीटर |
| दूरी पहचानें (मनुष्य: 1.8x0.5 मीटर) | 260 मीटर |
| पहचान दूरी (मनुष्य: 1.8x0.5 मीटर) | 130 मीटर |
| जासूसी दूरी (कार: 4.2x1.8 मीटर) | 3194 मीटर |
| दूरी पहचानें (कार: 4.2x1.8 मीटर) | 799 मीटर |
| पहचान दूरी (कार: 4.2x1.8 मीटर) | 399 मीटर |
| कार्य मोड | अनकूल्ड वीओएक्स लॉन्ग वेव (8μm~14μm) थर्मल इमेजर |
| डिटेक्टर पिक्सेल | 640*512 |
| पिक्सेल आकार | 12 माइक्रोमीटर |
| फोकस करने की विधि | एथर्मल प्राइम लेंस |
| नेटडी | ≤50mK@F1.0 @25℃ |
| रंगो की पटिया | सफेद गर्म, काला गर्म, लोहे का लाल |
| डिजिटल ज़ूम | 1x~8x |
| रेडियोमेट्रिक फ़ंक्शन (वैकल्पिक) | वैकल्पिक तापमान सीमा -20℃~+150℃, +100℃~+650℃ |
| तापमान मापन की सटीकता ±3℃ या ±3% (अधिक मान लें) | |
| ईओ कैमरा ऑब्जेक्ट ट्रैकिंग | |
| विचलन पिक्सेल की अद्यतन दर | 30 हर्ट्ज़ |
| विचलन पिक्सेल का आउटपुट विलंब | <30 मिलीसेकंड |
| न्यूनतम वस्तु कंट्रास्ट | 5% |
| न्यूनतम सिग्नल-से-शोर अनुपात | 4 |
| न्यूनतम वस्तु आकार | 16*16 पिक्सेल |
| अधिकतम वस्तु आकार | 256*256 पिक्सेल |
| ट्रैकिंग गति (कार) | ±48 पिक्सेल/फ्रेम |
| ऑब्जेक्ट मेमोरी समय | 100 फ्रेम |
| ईओ/आईआर कैमरा एआई प्रदर्शन | |
| लक्ष्य प्रकार | कार और इंसान |
| एक साथ पता लगाने की मात्रा | ≥ 10 लक्ष्य |
| न्यूनतम कंट्रास्ट अनुपात | 5% |
| न्यूनतम लक्ष्य आकार | 5×5 पिक्सेल |
| कार का पता लगाने की दर | ≥85% |
| गलत अलार्म दर | ≤10% |
| आईआर लेजर रेंजफाइंडर | |
| श्रेणी | 5~1200 मीटर |
| शुद्धता | ±1 मीटर |
| आवृत्ति | 1~20 हर्ट्ज़ (5-40 मीटर); 1~4 हर्ट्ज़ (40-1200 मीटर) |
| प्रकाश दमक | 905±5nm पल्स लेजर |
| अपसारी कोण | ~6 मिलियन रेड |
| रेंजफाइंडर | स्क्रीन के केंद्र में स्थित वस्तु और लेजर रेंजफाइंडर के बीच की दूरी मापें। |
| नेत्र सुरक्षा स्तर | क्लास 3आर (आईईसी 60825-1) |
| कार्यशील शक्ति | ≤1.5W |
| H4T-19 की समग्र विशिष्टताएँ | |
| उत्तर पश्चिम | 424 ग्राम |
| उत्पाद का माप। | 102.5*97.5*124.9 मिमी |
| इनपुट वोल्टेज | 14.8V~25.2V |
| गतिशील धारा | 1120~1600mA @ 16V |
| बिजली की खपत | औसत 17.9W, अधिकतम 25.6W |
| कार्य वातावरण का तापमान। | -20℃~+50℃ |
| आईपी दर | आईपी4एक्स |
| ईओ कैमरा ज़ूम क्षमता | 10x ऑप्टिकल ज़ूम, हाइब्रिड ज़ूम 160x |
| उत्पादन | आईपी (आरटीएसपी/यूडीपी 720पी/1080पी@25एफपीएस एच264/एच265) |
| भंडारण | टीएफ कार्ड 1 (ऊपरी स्लॉट) (256G तक, क्लास 10, FAT32 फॉर्मेट) टीएफ कार्ड 2 (कैमरा स्लॉट) (भंडारण क्षमता 512G तक, पढ़ने और लिखने की गति A2 V30) |
| टीएफ कार्ड में चित्र | टीएफ कार्ड 1 (ऊपरी स्लॉट): ईओ 1920*1080, आईआर 640*512 टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4000*3000, ज़ूम कैमरा 4000*3000 |
| टीएफ कार्ड में वीडियो | टीएफ कार्ड 1 (ऊपरी स्लॉट): 1920×1080 @ 25 एफपीएस टीएफ कार्ड 2 (कैमरा स्लॉट): वाइड-एंगल कैमरा 4K@30 एफपीएस, ज़ूम कैमरा 4K@30 एफपीएस |
| नियंत्रण विधि | एस.बस या टीटीएल (दोनों में से कोई एक, डिफ़ॉल्ट टीटीएल है) / टीसीपी / यूडीपी |
| गिम्बल स्पेसिफिकेशन | |
| यांत्रिक सीमा | पिच/टिल्ट: -65° (ऊपर) ~135° (नीचे), रोल कोण: ±50°, यॉ/पैन: ±150° |
| नियंत्रणीय सीमा | पिच/टिल्ट: -45°~125°, यॉ/पैन: ±140° |
| कंपन कोण | पिच/रोल/याव: ±0.02° |
| केंद्र तक पहुंचने के लिए एक कुंजी | √ |
| वाइड एंगल ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2" CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, गहराई: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 4.49 मिमी |
| समतुल्य फोकस लंबाई | 24.29 मिमी |
| छेद | एफ2.8 |
| देखने के क्षेत्र | व्यास: 84° ऊंचाई: 70.2° चौड़ाई: 54.9° |
| न्यूनतम रोशनी | रंग 0.1 लक्स |
| प्रकाशीय विरूपण | 2.50% |
| ऑप्टिकल ज़ूम ईओ कैमरा स्पेसिफिकेशन | |
| इमेजर सेंसर | 1/2 इंच CMOS (ऊंचाई: 6.4 मिमी, चौड़ाई: 4.8 मिमी, व्यास: 8.0 मिमी) |
| पिक्सेल आकार | 0.80 µm (ऊंचाई) × 0.80 µm (चौड़ाई) |
| संकल्प | 48एमपी (8000*6000) |
| ईएफएल | 15.3~49.7 मिमी ± 5% |
| समतुल्य फोकस लंबाई | 82.77-268.88 मिमी, एपर्चर F3.7(W)~F4.6(T) |
| देखने के क्षेत्र | D: 28.3°(W)~8.9°(T) H: 23.2°(W)~7.2°(T) V: 17.6°(W)~5.4°(T) |
| न्यूनतम रोशनी | रंग 5 लक्स |
| प्रकाशीय विरूपण | 1.6%(चौड़ा)~1.4% (टेली), @∅8मिमी |
| आईआर थर्मल इमेजर स्पेसिफिकेशन | |
| फोकस लंबाई | 19 मिमी |
| क्षैतिज FOV | 22.9° |
| ऊर्ध्वाधर एफओवी | 18.4° |
| विकर्ण एफओवी | 29.0° |
| जासूसी दूरी (मनुष्य: 1.8x0.5 मीटर) | 792 मीटर |
| दूरी पहचानें (मनुष्य: 1.8x0.5 मीटर) | 198 मीटर |
| पहचान दूरी (मनुष्य: 1.8x0.5 मीटर) | 99 मीटर |
| जासूसी दूरी (कार: 4.2x1.8 मीटर) | 2428 मीटर |
| दूरी पहचानें (कार: 4.2x1.8 मीटर) | 607 मीटर |
| पहचान दूरी (कार: 4.2x1.8 मीटर) | 303 मीटर |
| कार्य मोड | अनकूल्ड वीओएक्स लॉन्ग वेव (8μm~14μm) थर्मल इमेजर |
| डिटेक्टर पिक्सेल | 640*512 |
| पिक्सेल आकार | 12 माइक्रोमीटर |
| फोकस करने की विधि | एथर्मल प्राइम लेंस |
| नेटडी | ≤50mK@25℃, F#1.0 |
| रंगो की पटिया | सफेद गर्म, काला गर्म, लोहे का लाल |
| डिजिटल ज़ूम | 1x~8x |
| रेडियोमेट्रिक फ़ंक्शन (वैकल्पिक) | तापमान मापन सीमा वैकल्पिक: -20℃~+150℃, +100℃~+550℃ |
| तापमान माप की सटीकता: परिवेश तापमान -20℃~60℃ पर ±3℃ या रीडिंग का +3% (जो भी अधिक हो) | |
| ईओ कैमरा ऑब्जेक्ट ट्रैकिंग | |
| विचलन पिक्सेल की अद्यतन दर | 30 हर्ट्ज़ |
| विचलन पिक्सेल का आउटपुट विलंब | <30 मिलीसेकंड |
| न्यूनतम वस्तु कंट्रास्ट | 5% |
| न्यूनतम सिग्नल-से-शोर अनुपात | 4 |
| न्यूनतम वस्तु आकार | 16*16 पिक्सेल |
| अधिकतम वस्तु आकार | 256*256 पिक्सेल |
| ट्रैकिंग गति (कार) | ±48 पिक्सेल/फ्रेम |
| ऑब्जेक्ट मेमोरी समय | 100 फ्रेम |
| ईओ/आईआर कैमरा एआई प्रदर्शन | |
| लक्ष्य प्रकार | कार और इंसान |
| एक साथ पता लगाने की मात्रा | ≥ 10 लक्ष्य |
| न्यूनतम कंट्रास्ट अनुपात | 5% |
| न्यूनतम लक्ष्य आकार | 5×5 पिक्सेल |
| कार का पता लगाने की दर | ≥85% |
| गलत अलार्म दर | ≤10% |
| लेजर रेंजफाइंडर | |
| श्रेणी | 5~1200 मीटर |
| शुद्धता | ±1 मीटर |
| प्रकाश दमक | 905 एनएम पल्स लेजर |
| अपसारी कोण | ~6 मिलियन रेड |
| लेजर पल्स आवृत्ति | 1~4Hz |
| नेत्र सुरक्षा स्तर | वर्ग 1 |
| कार्यशील शक्ति | ≤2W |
| रेंजफाइंडर | स्क्रीन के केंद्र में स्थित वस्तु और लेजर रेंजफाइंडर के बीच की दूरी मापें। |
अधिक जानकारी के लिए, कृपया H4T-25/H4T-19 मिनी 3-एक्सिस 8K क्वाड-सेंसर AI गिम्बल कैमरा देखें।