

Introduzione al prodotto
Specificazione
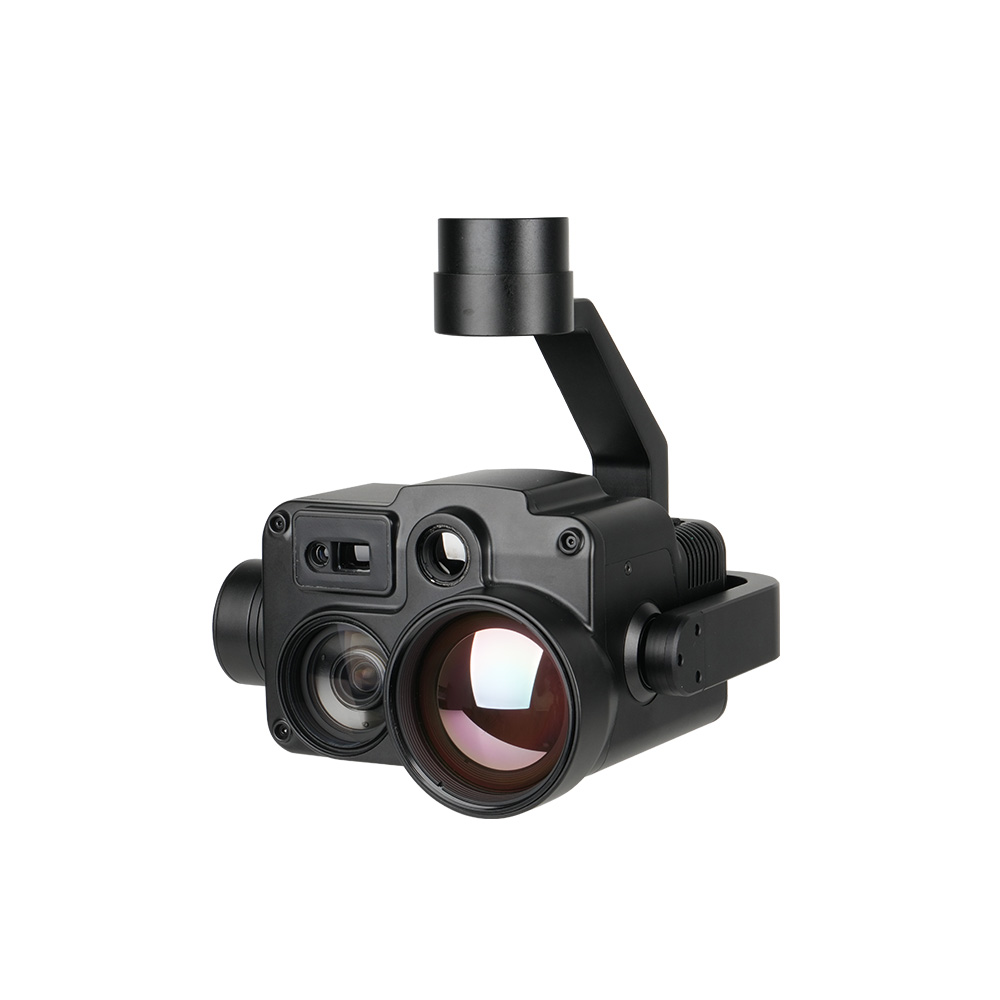
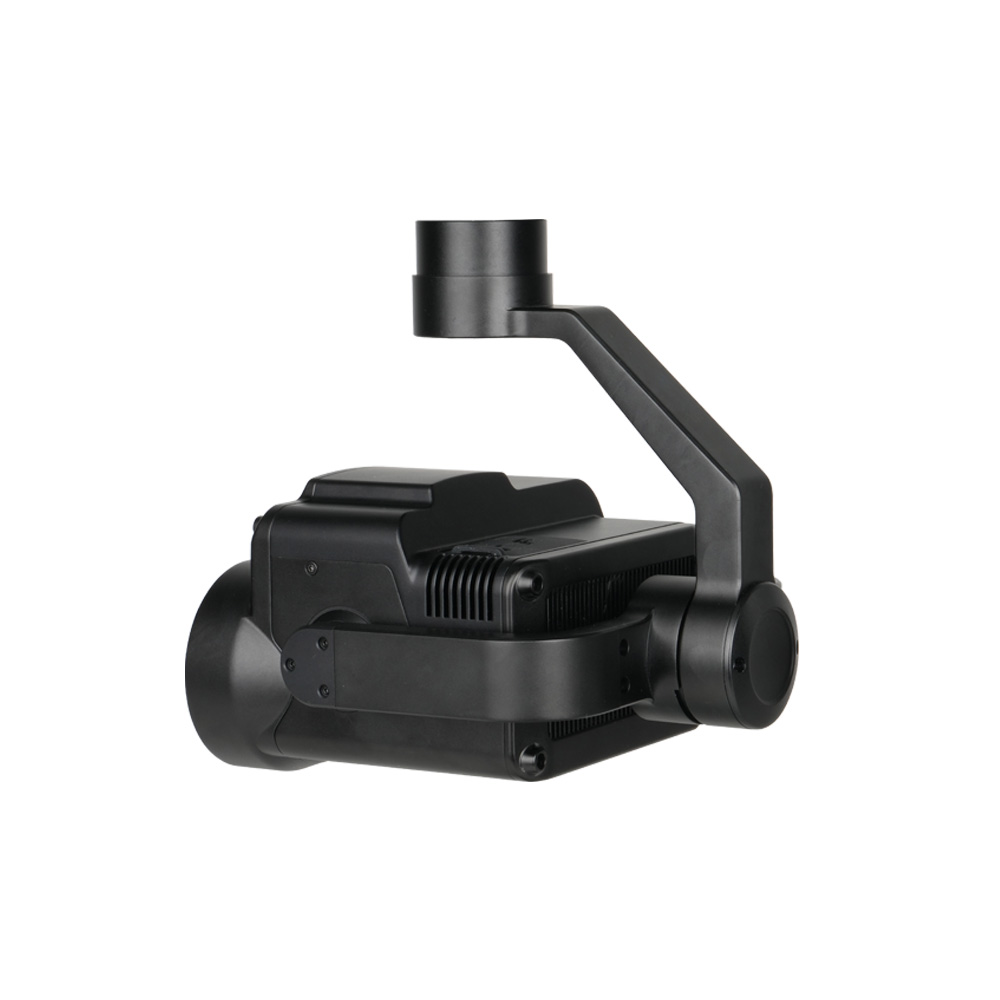
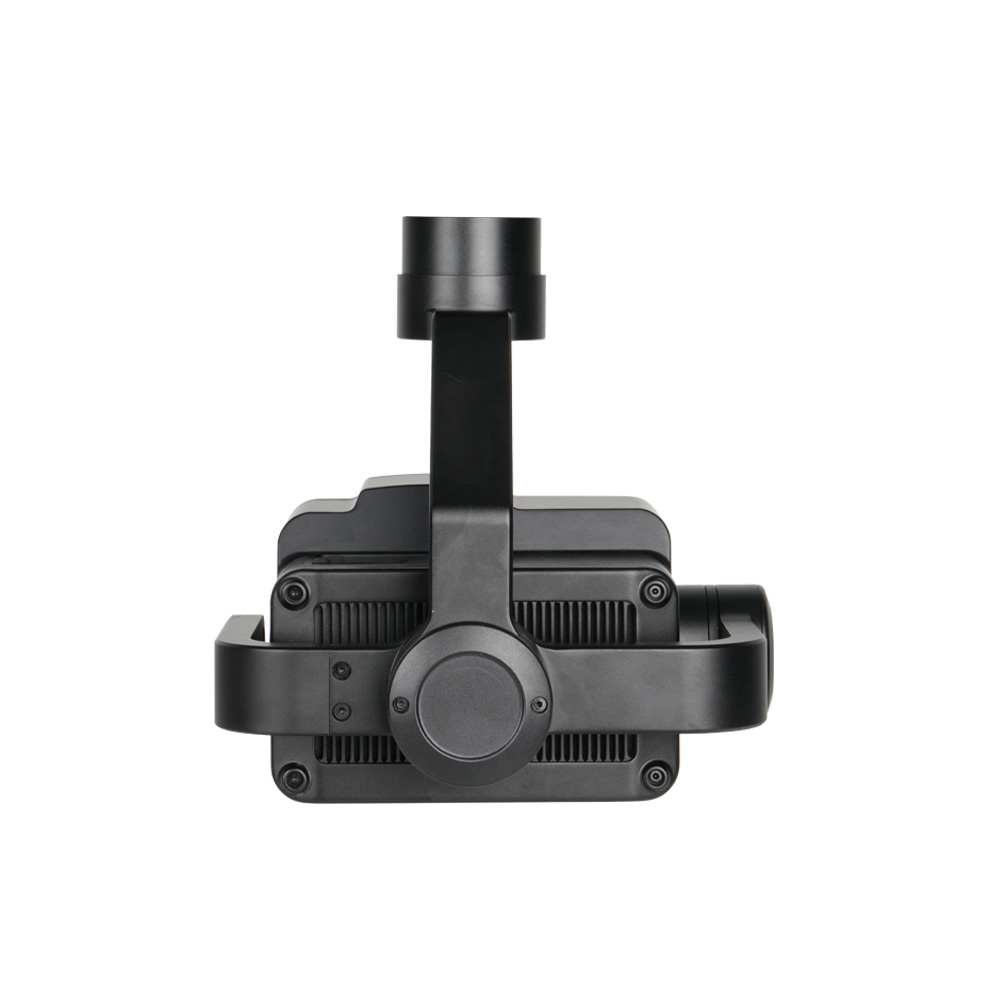
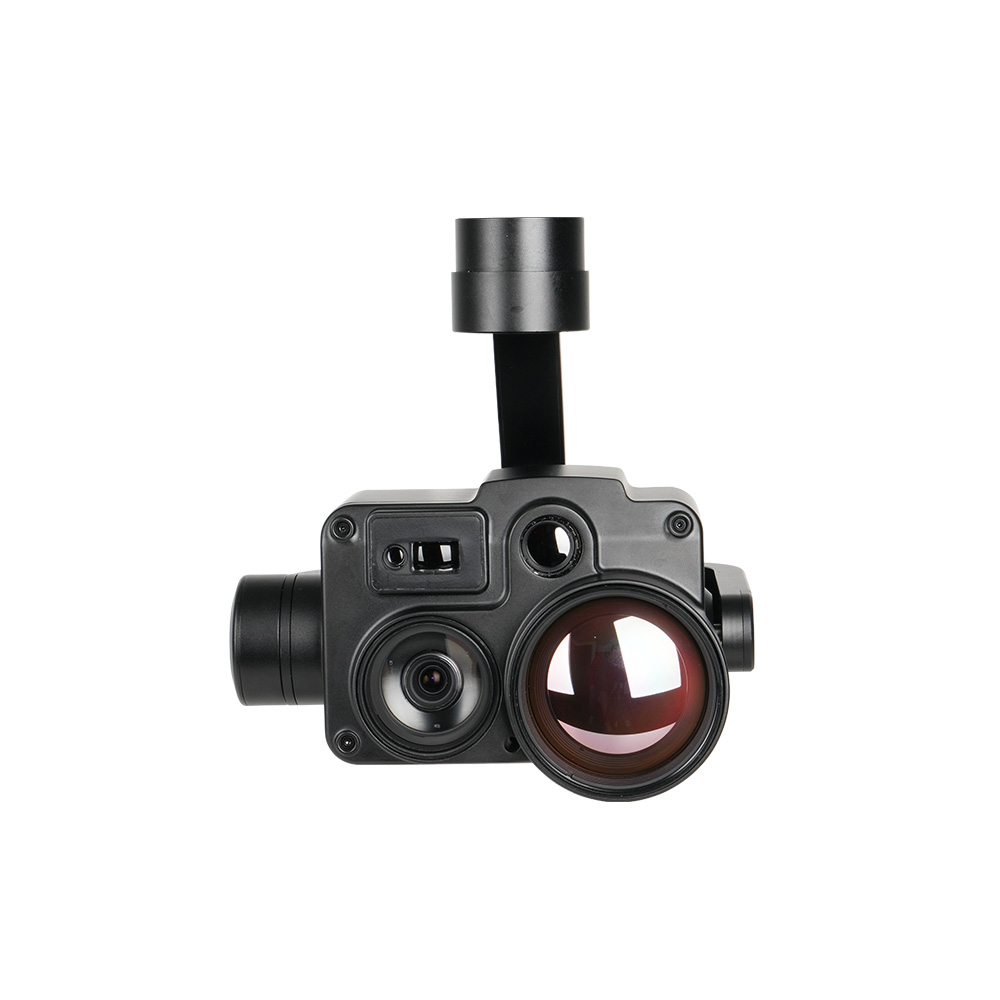
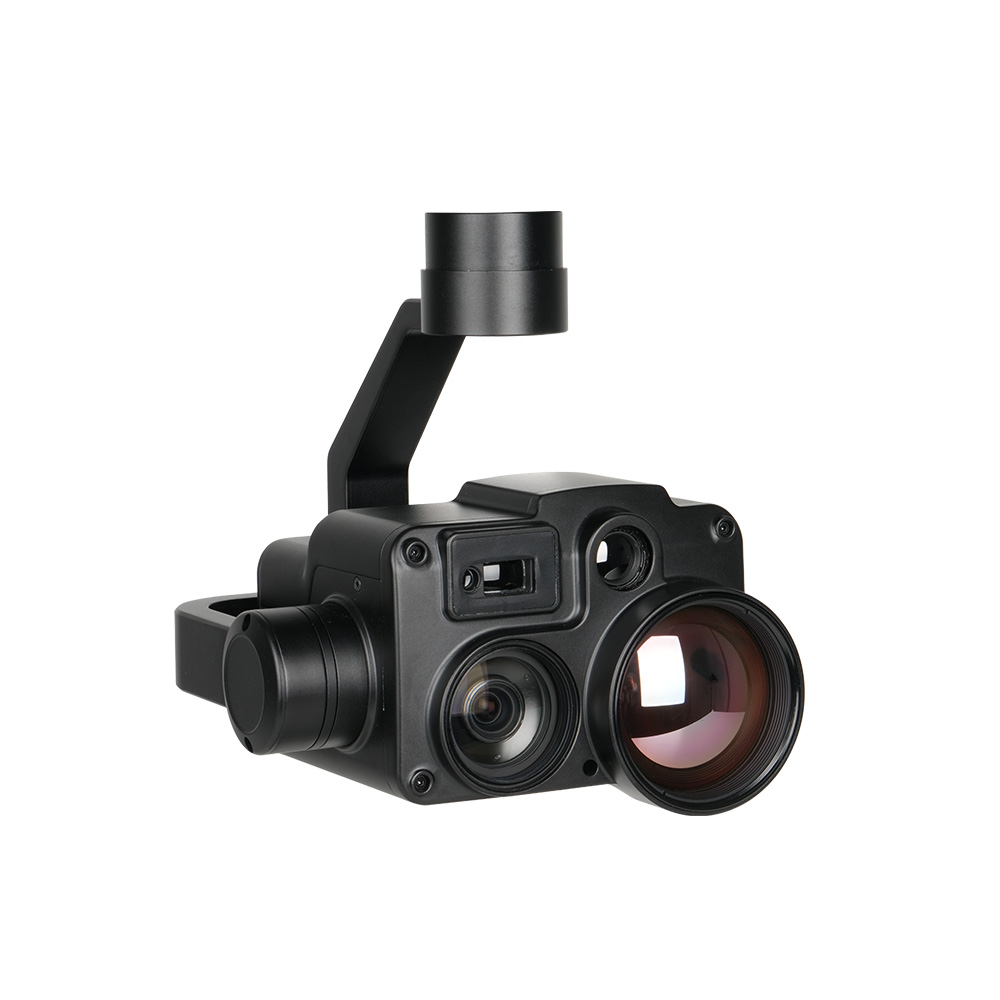
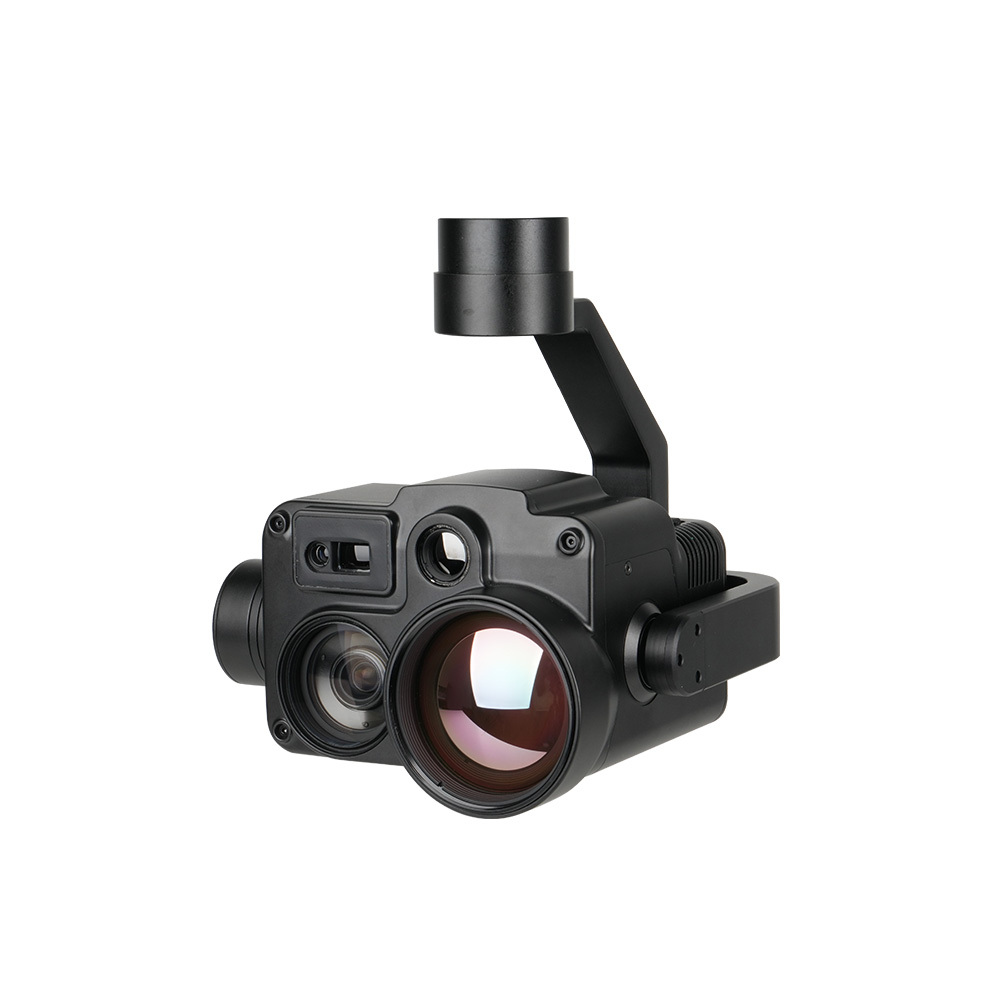
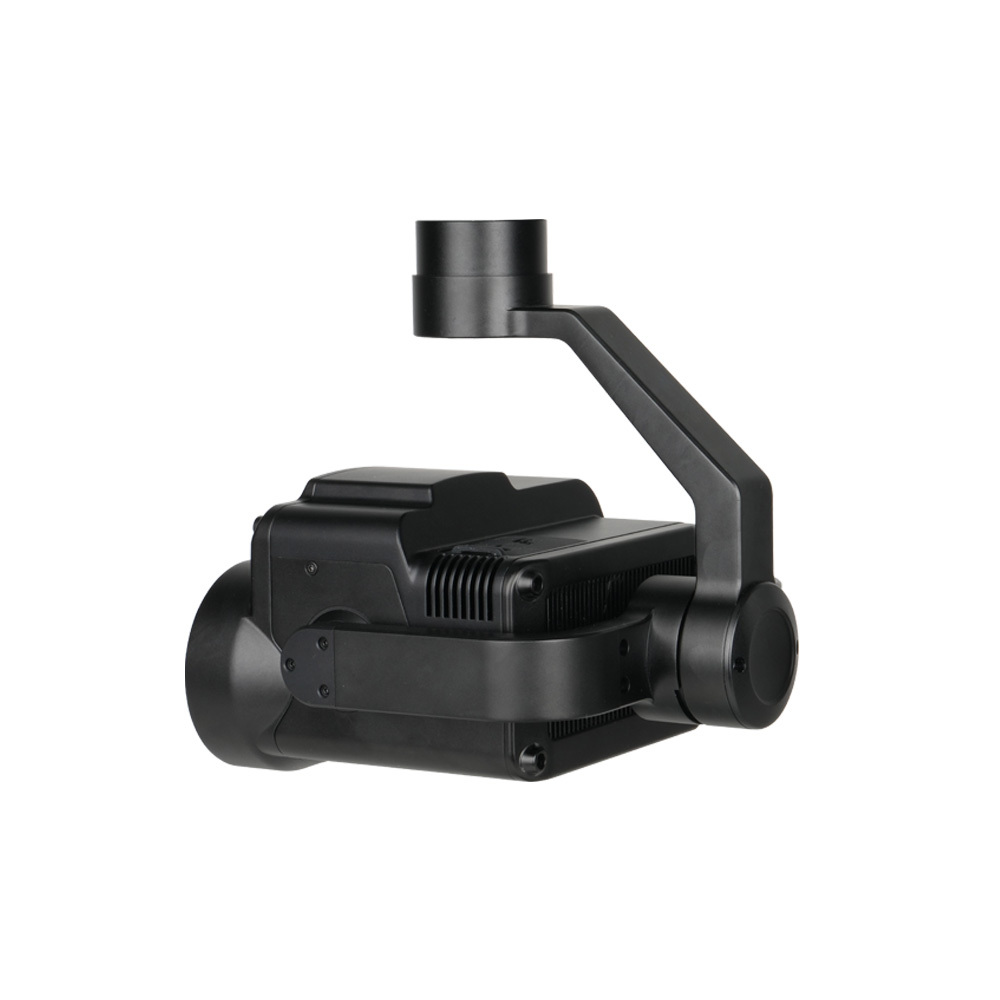
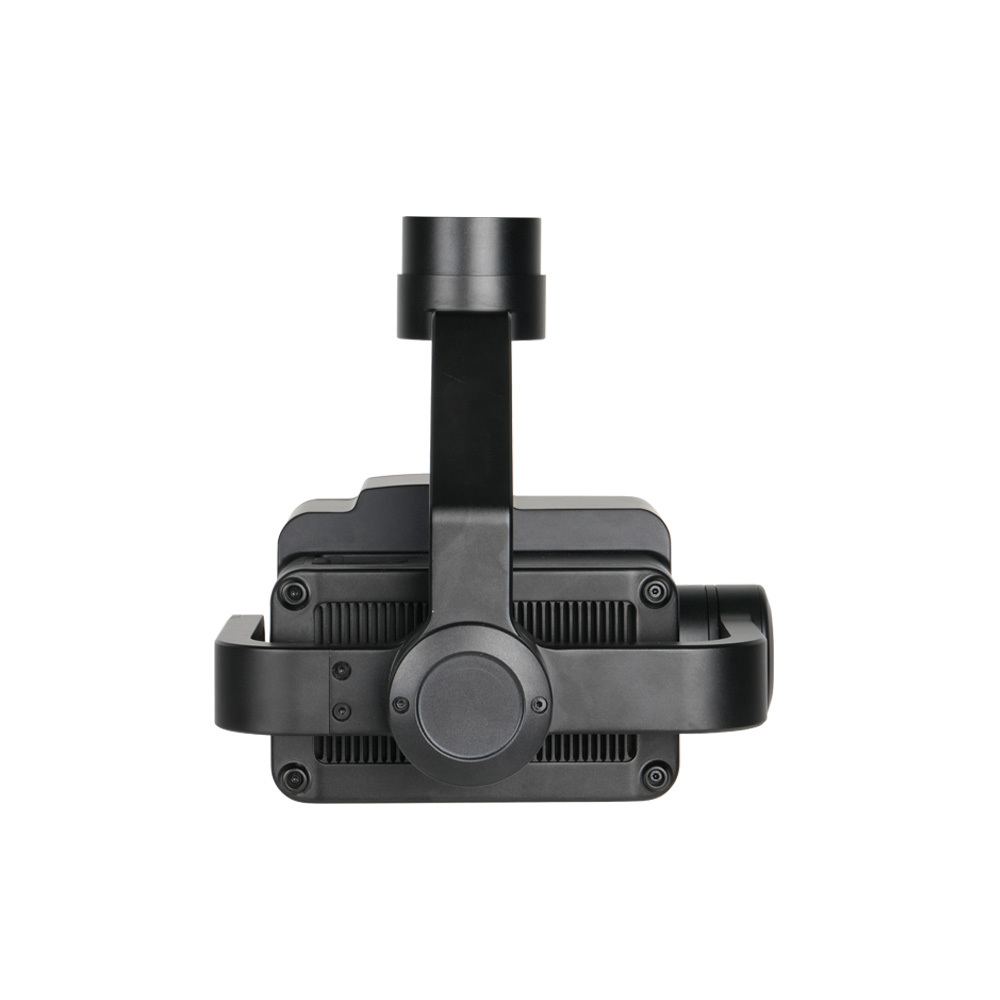
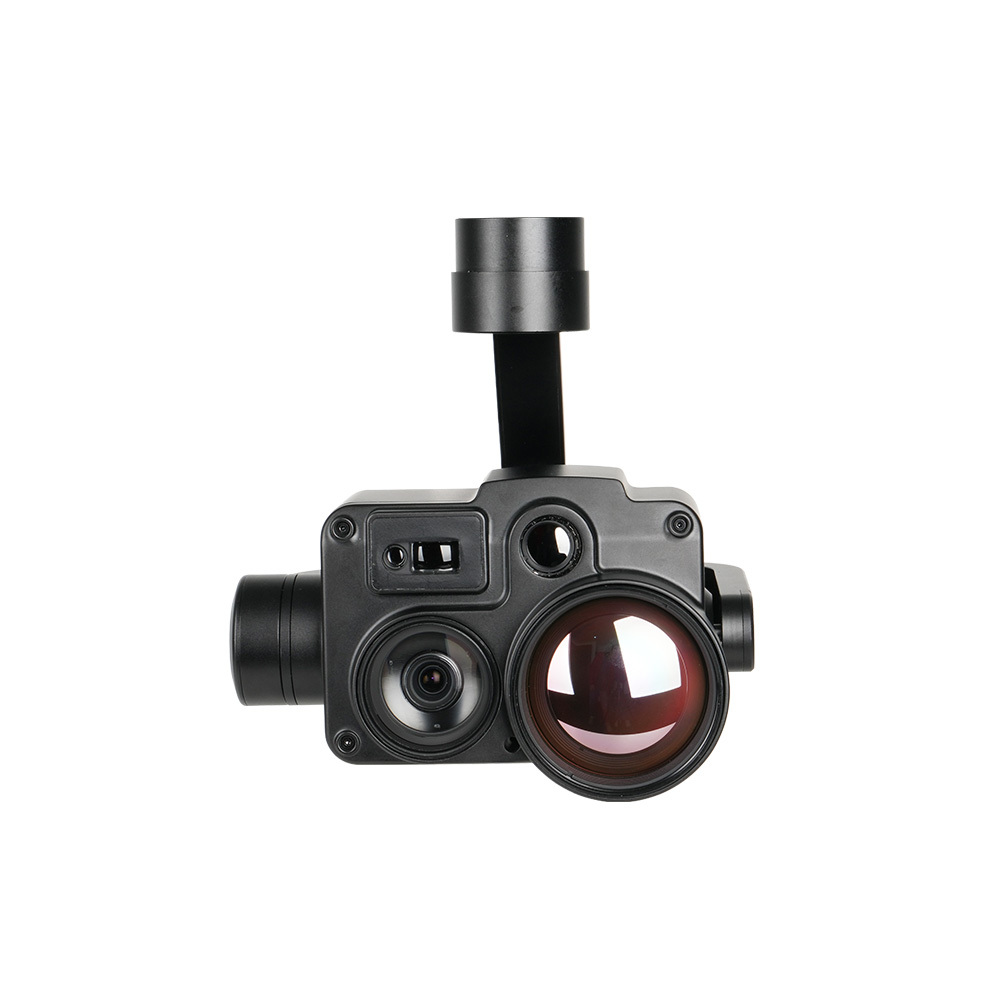
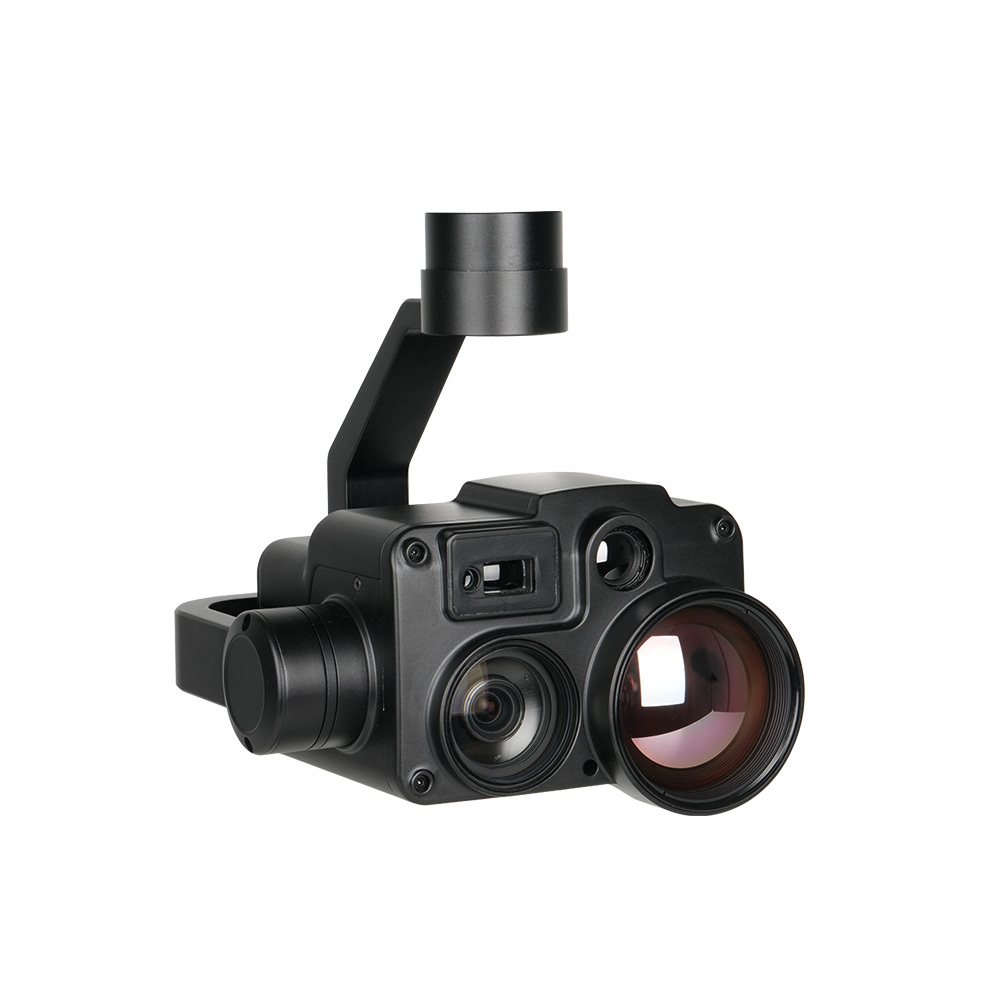
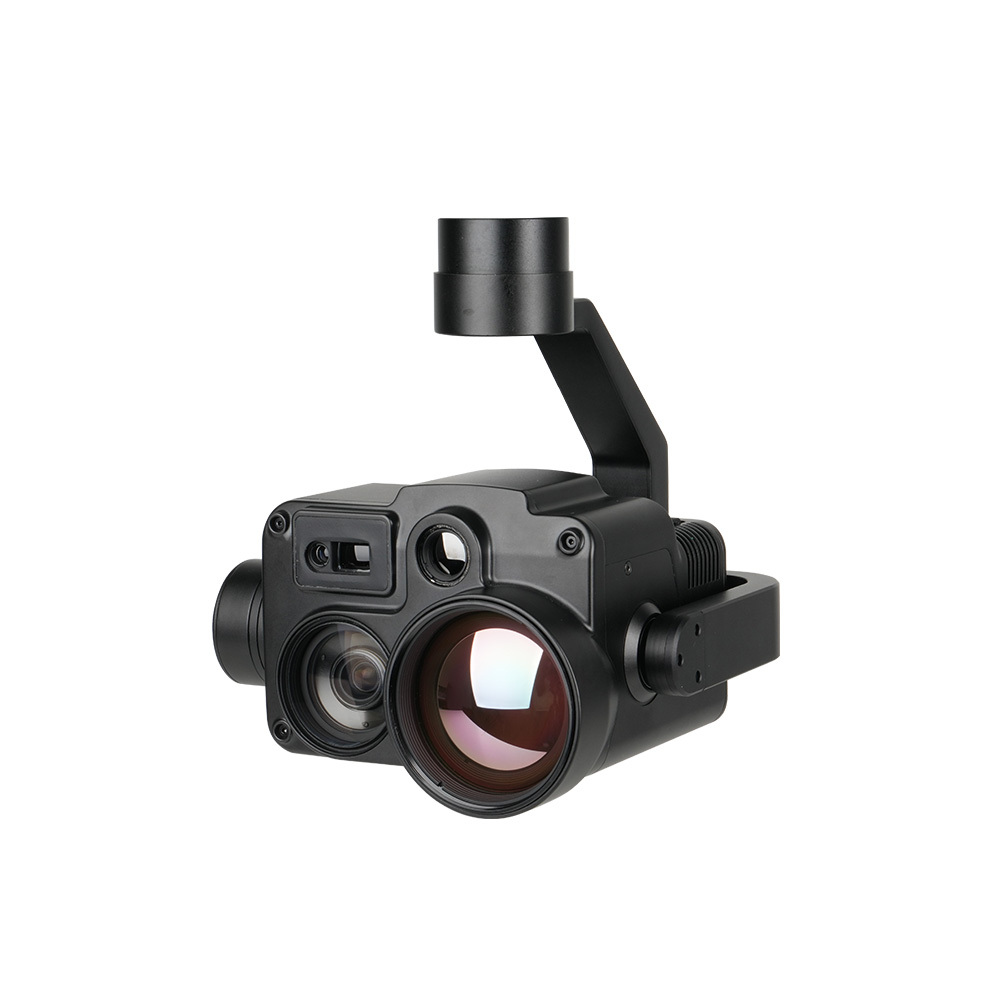
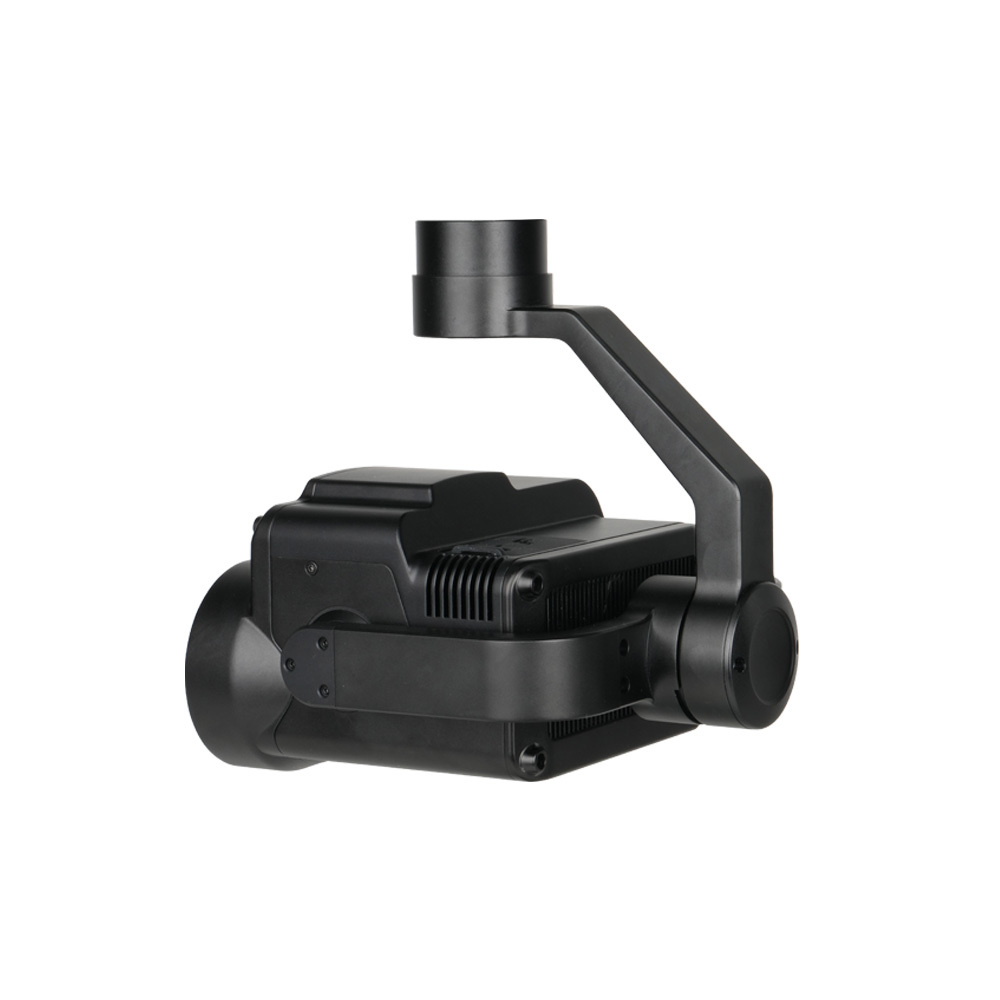
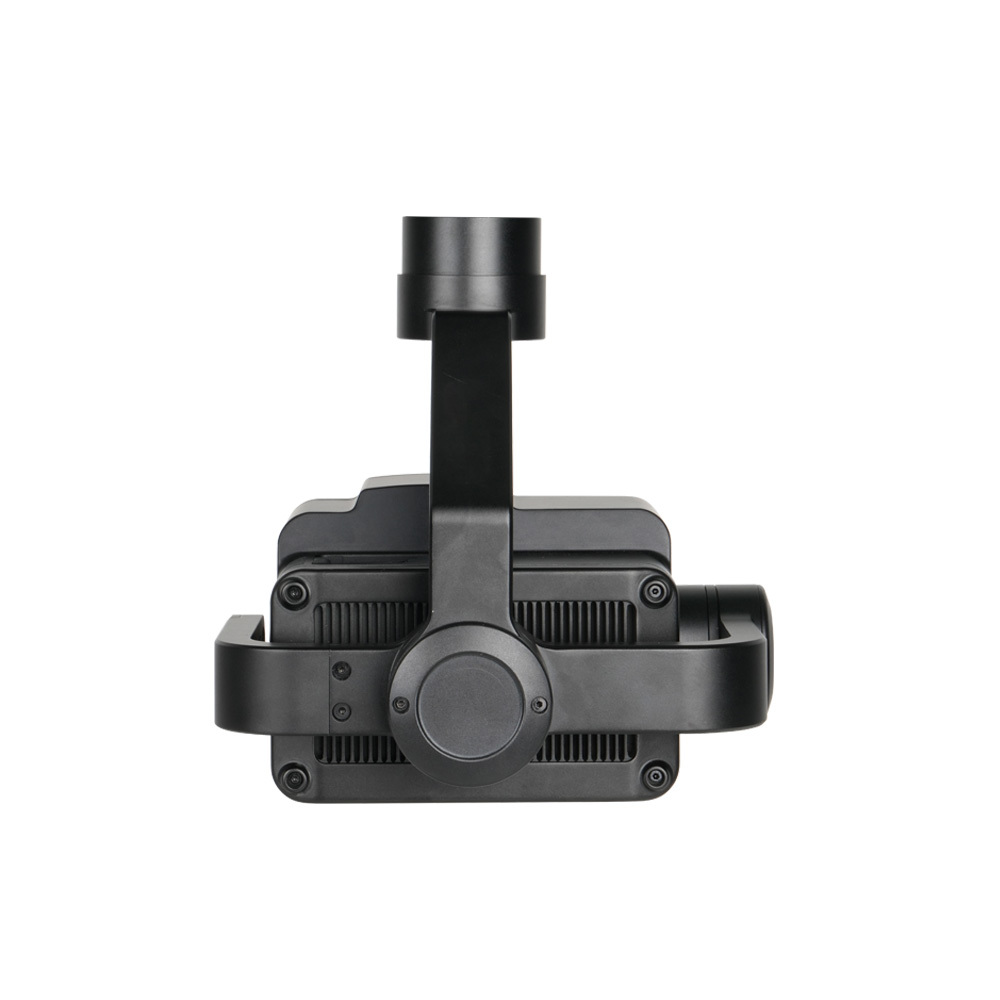
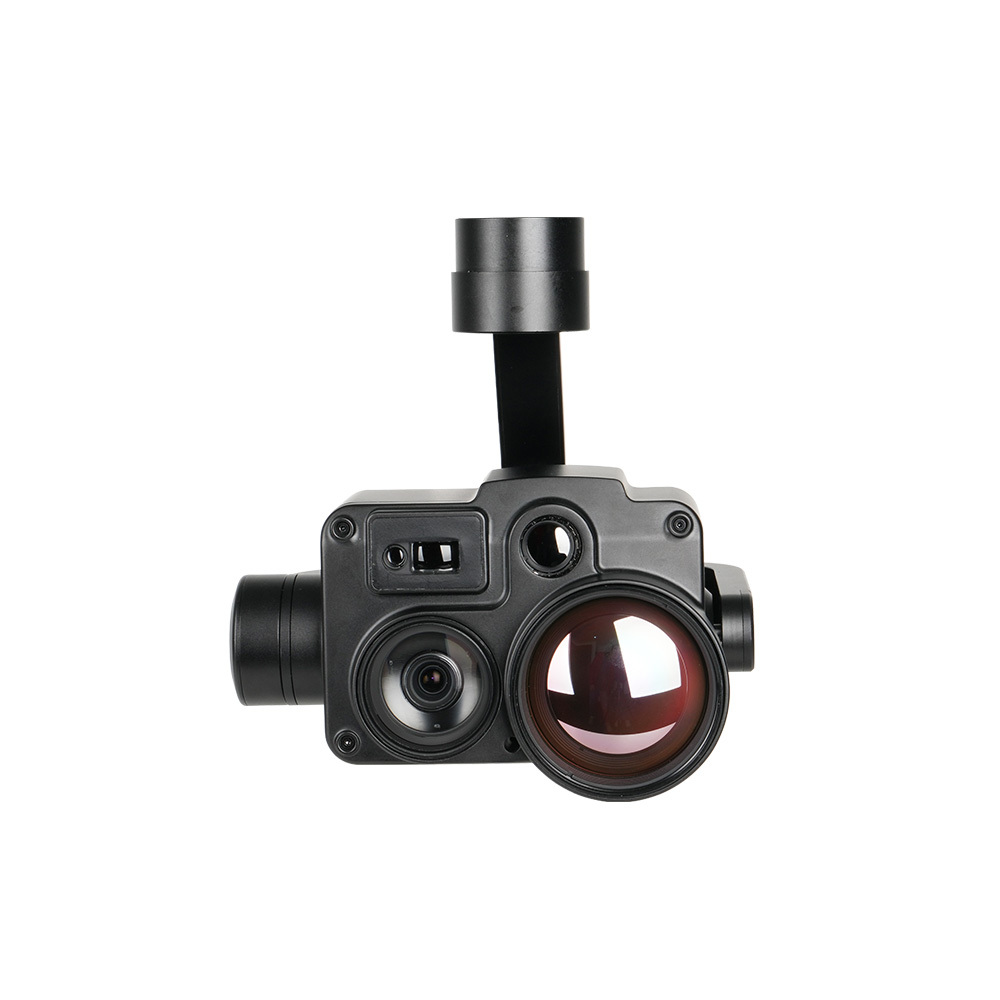
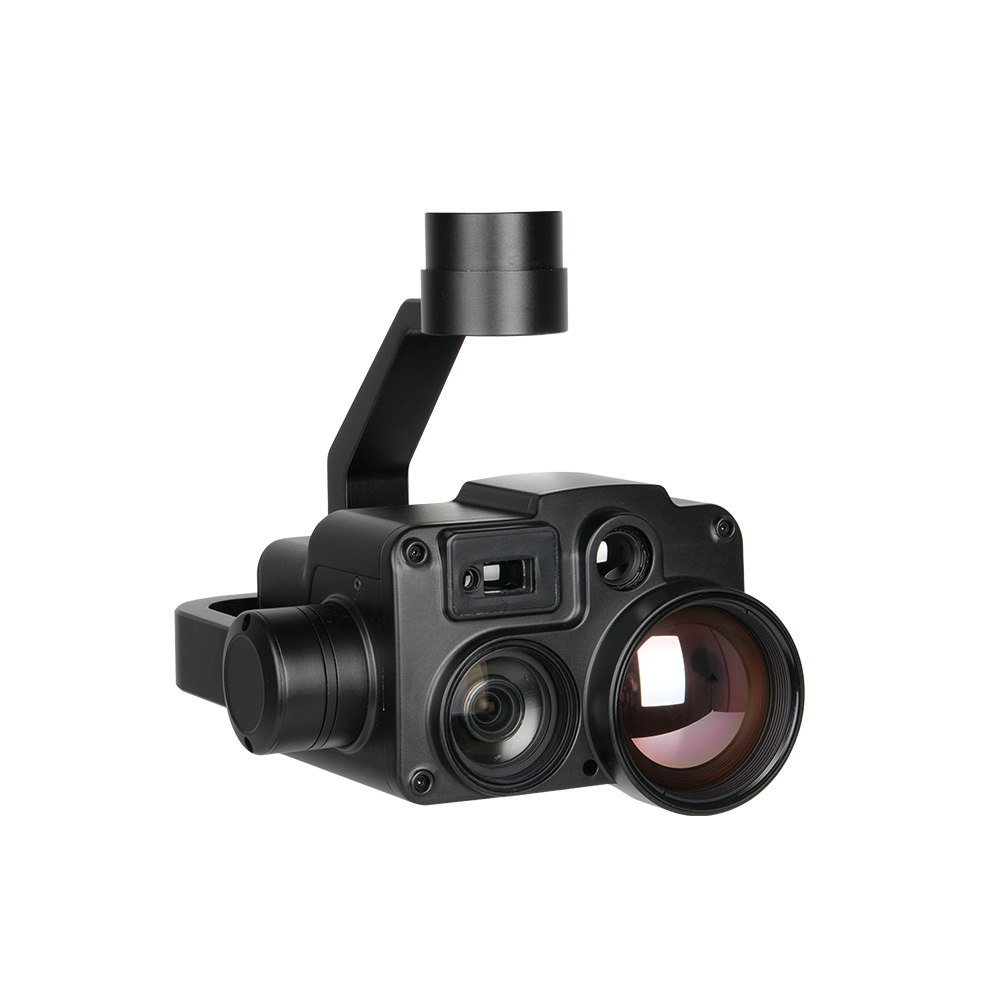
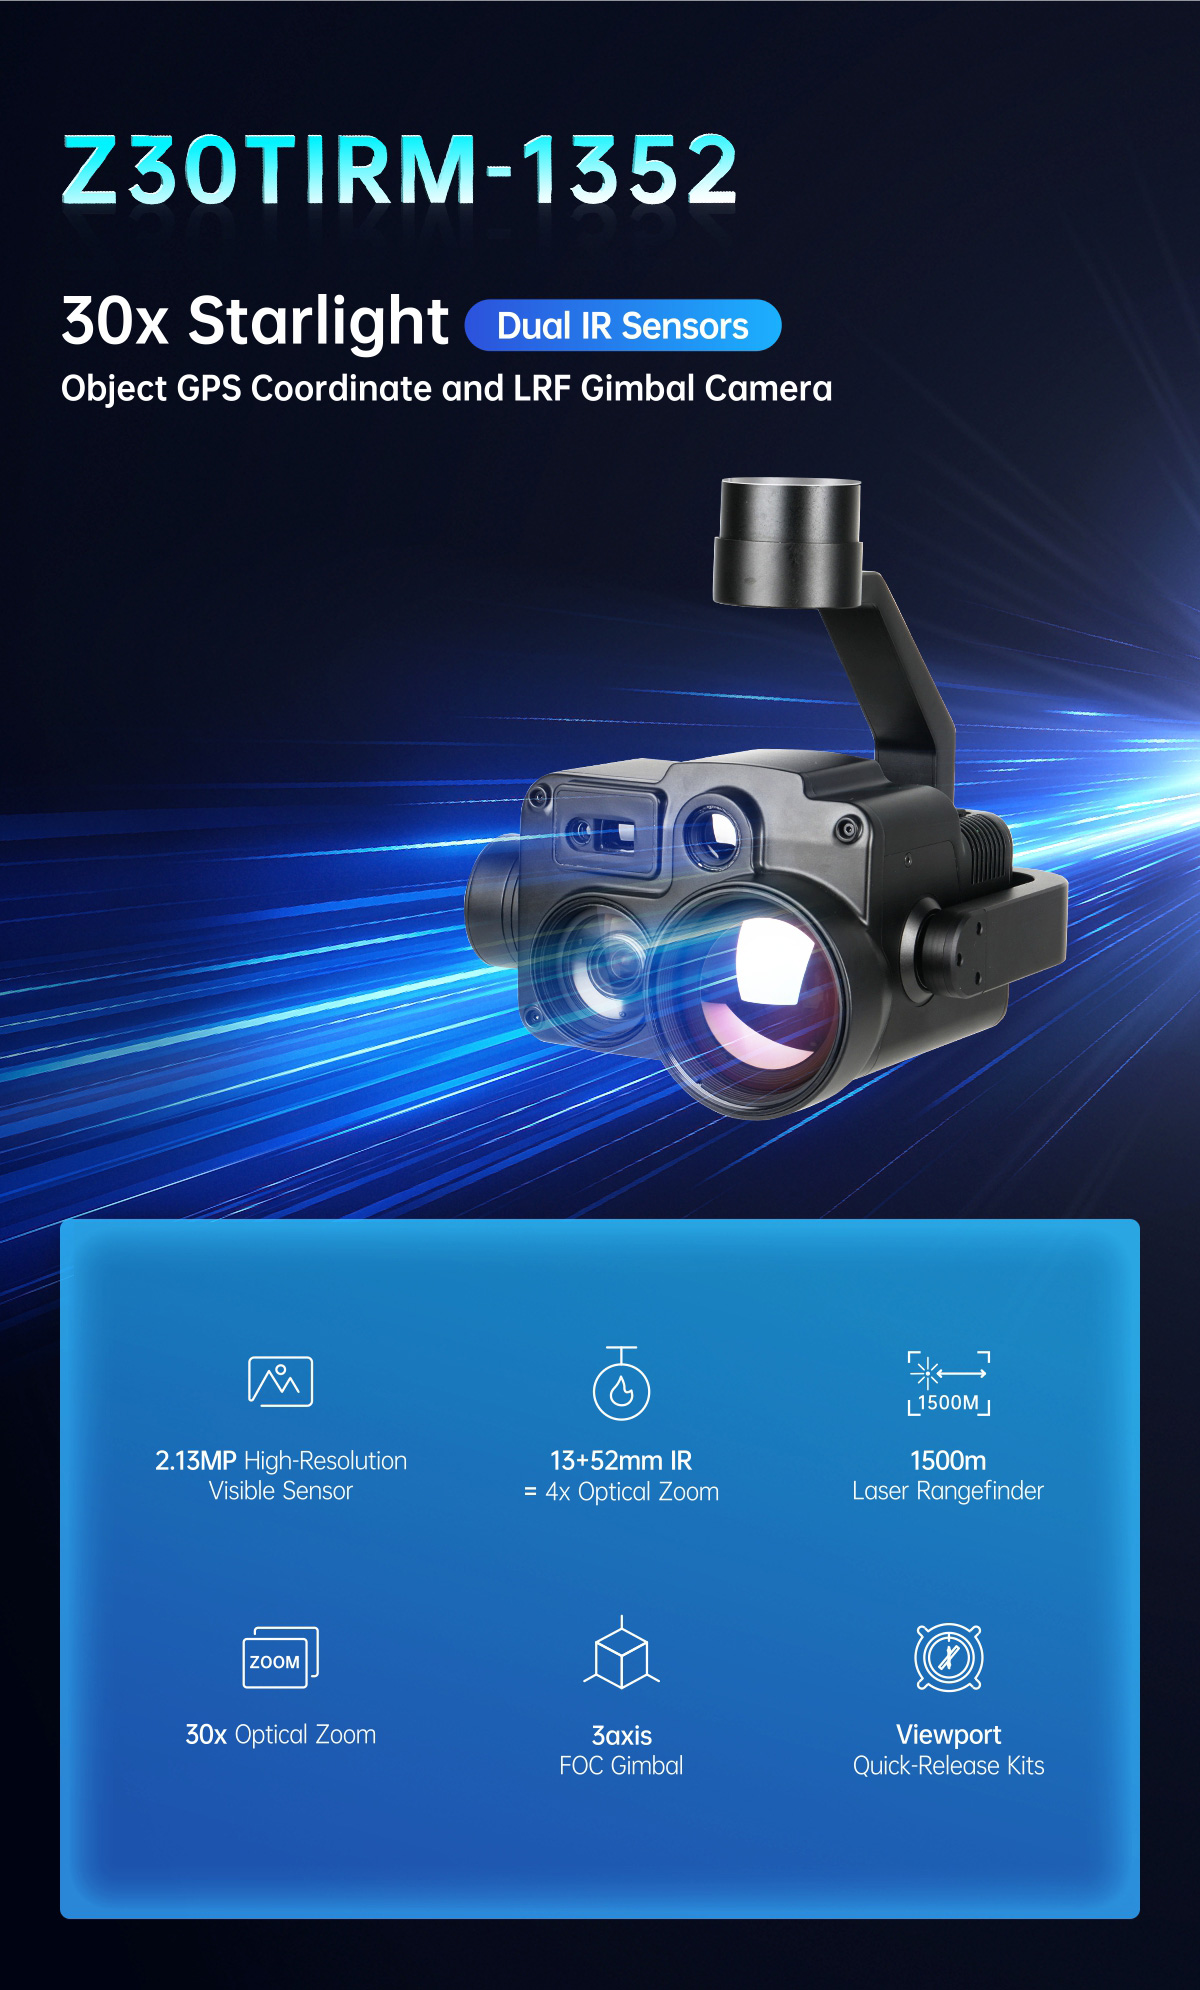
Specifiche della telecamera gimbal Z30TIRM-1352 con doppio sensore IR Starlight 30x, coordinate di puntamento e LRF.
| Specifiche generali | |
| NW | 1153 g |
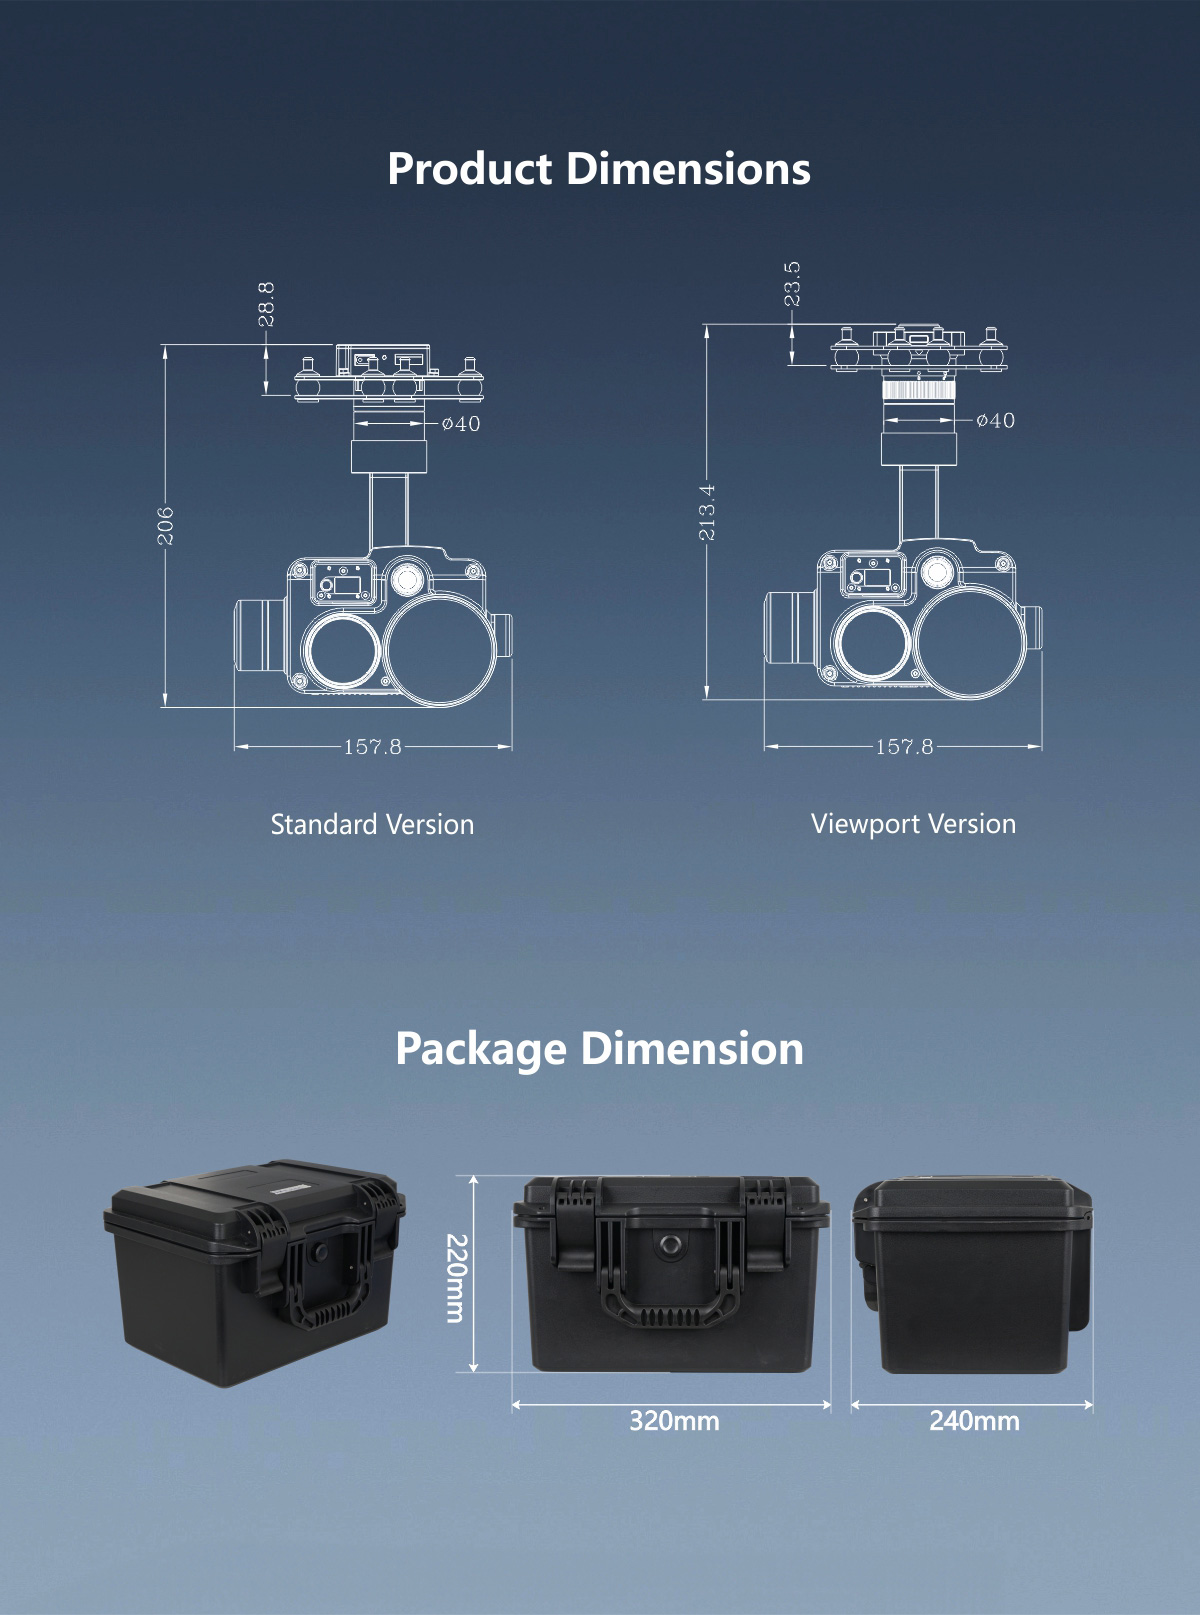
| Misure del prodotto. | 157,8*168,5*192,3 mm |
| Tensione di ingresso | 14,8 V~25,2 V |
| Corrente dinamica | 820~1500mA a 16V |
| consumo di energia | Consumo medio 13,1 W, consumo massimo 24 W |
| Temperatura ambiente di lavoro | -20℃ ~ +50℃ |
| Tasso IP | IP4X |
| Uscita (facoltativa) | IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| Magazzinaggio | Scheda TF (fino a 512 GB, classe 10, formato FAT32) |
| Immagine su scheda TF | JPG (1920*1080) |
| Video su scheda TF | MP4 (1080p a 30 fps) |
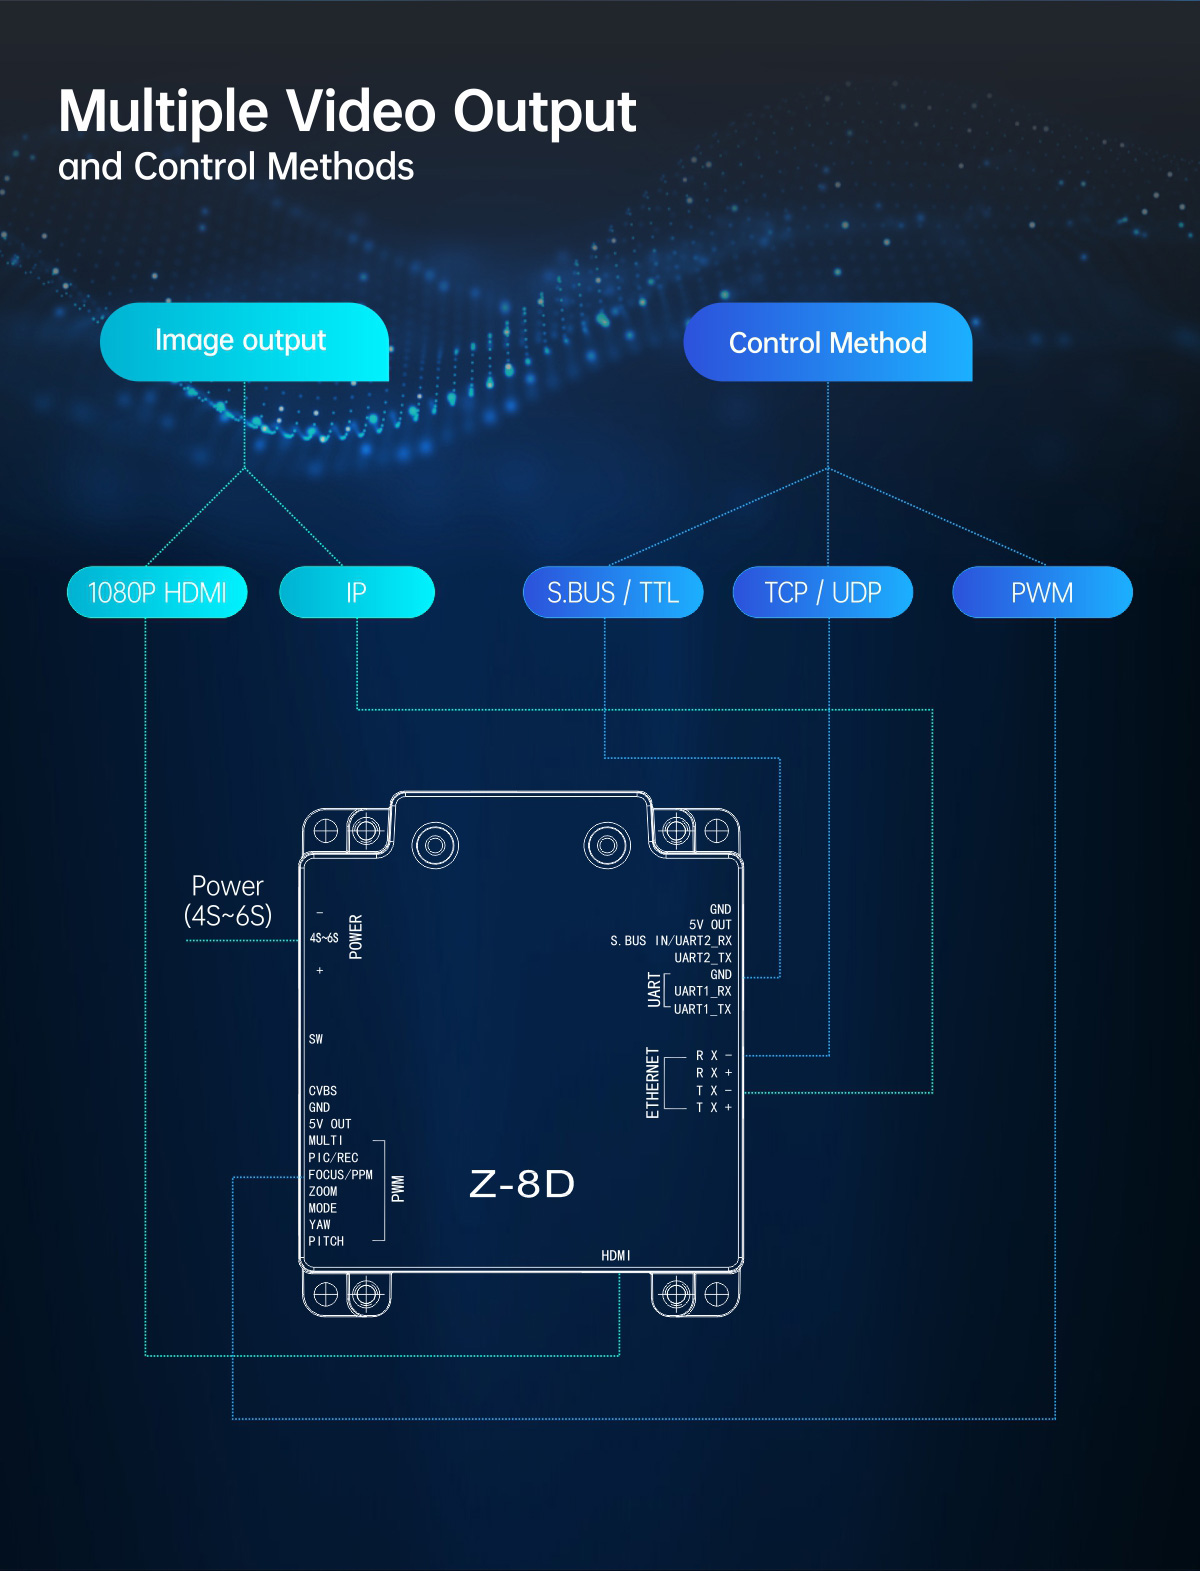
| Metodo di controllo | PWM / S.BUS / UART (TTL) / TCP / UDP |
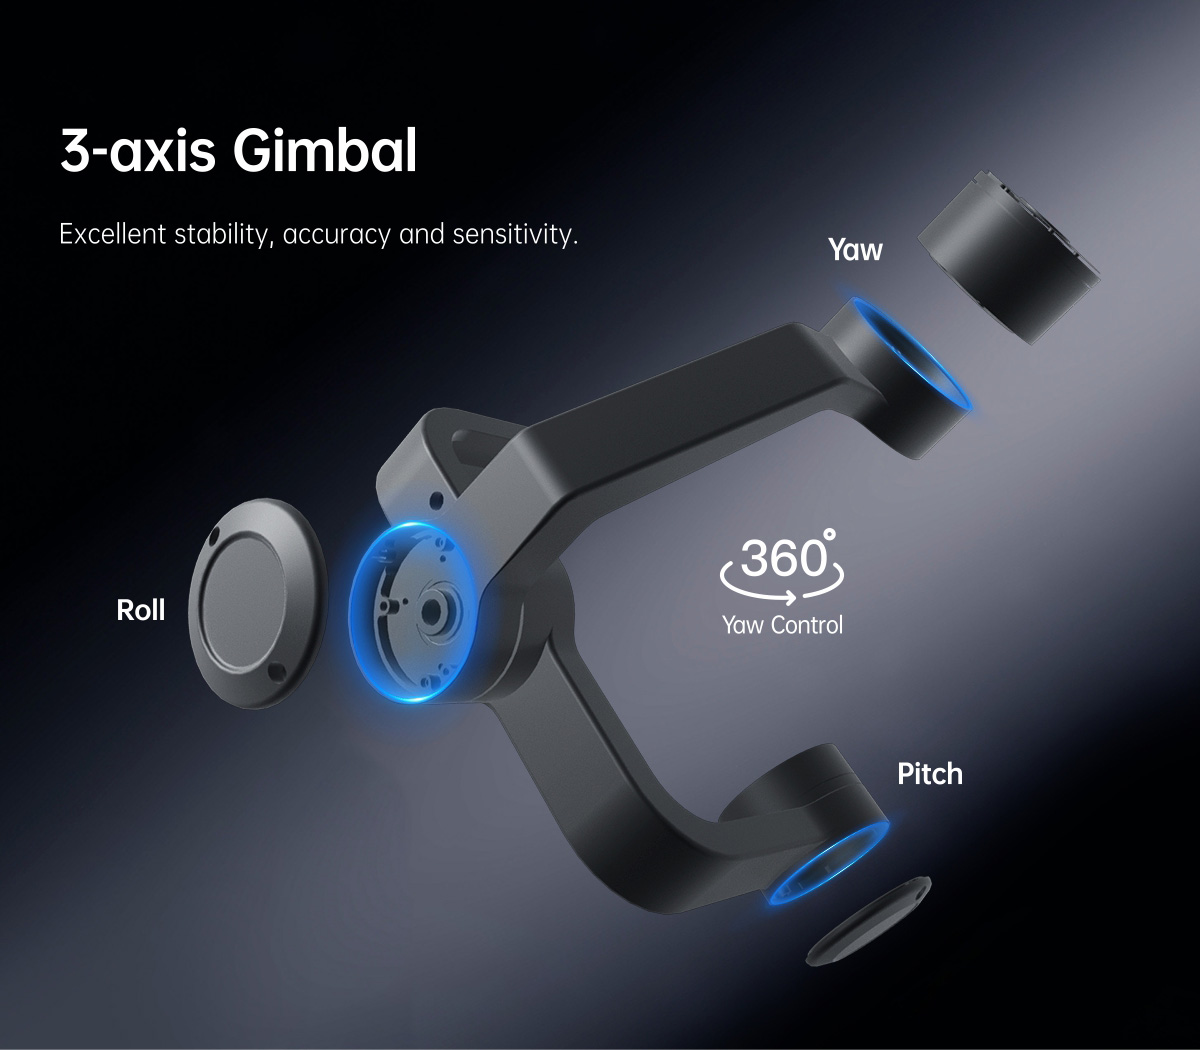
| Specifiche del gimbal | |
| Gamma meccanica | Beccheggio/Inclinazione: -60° (Su)~125° (Giù), Rollio: ±60°, Imbardata/Panoramica: ±360°*N |
| Gamma controllabile | Beccheggio/Inclinazione: -45°~120°, Imbardata/Panoramica: ±360°*N |
| Angolo di vibrazione | Beccheggio/Rolling/Imbardata: ±0,02° |
| Un tasto per centrare | √ |
| Specifiche della telecamera EO | |
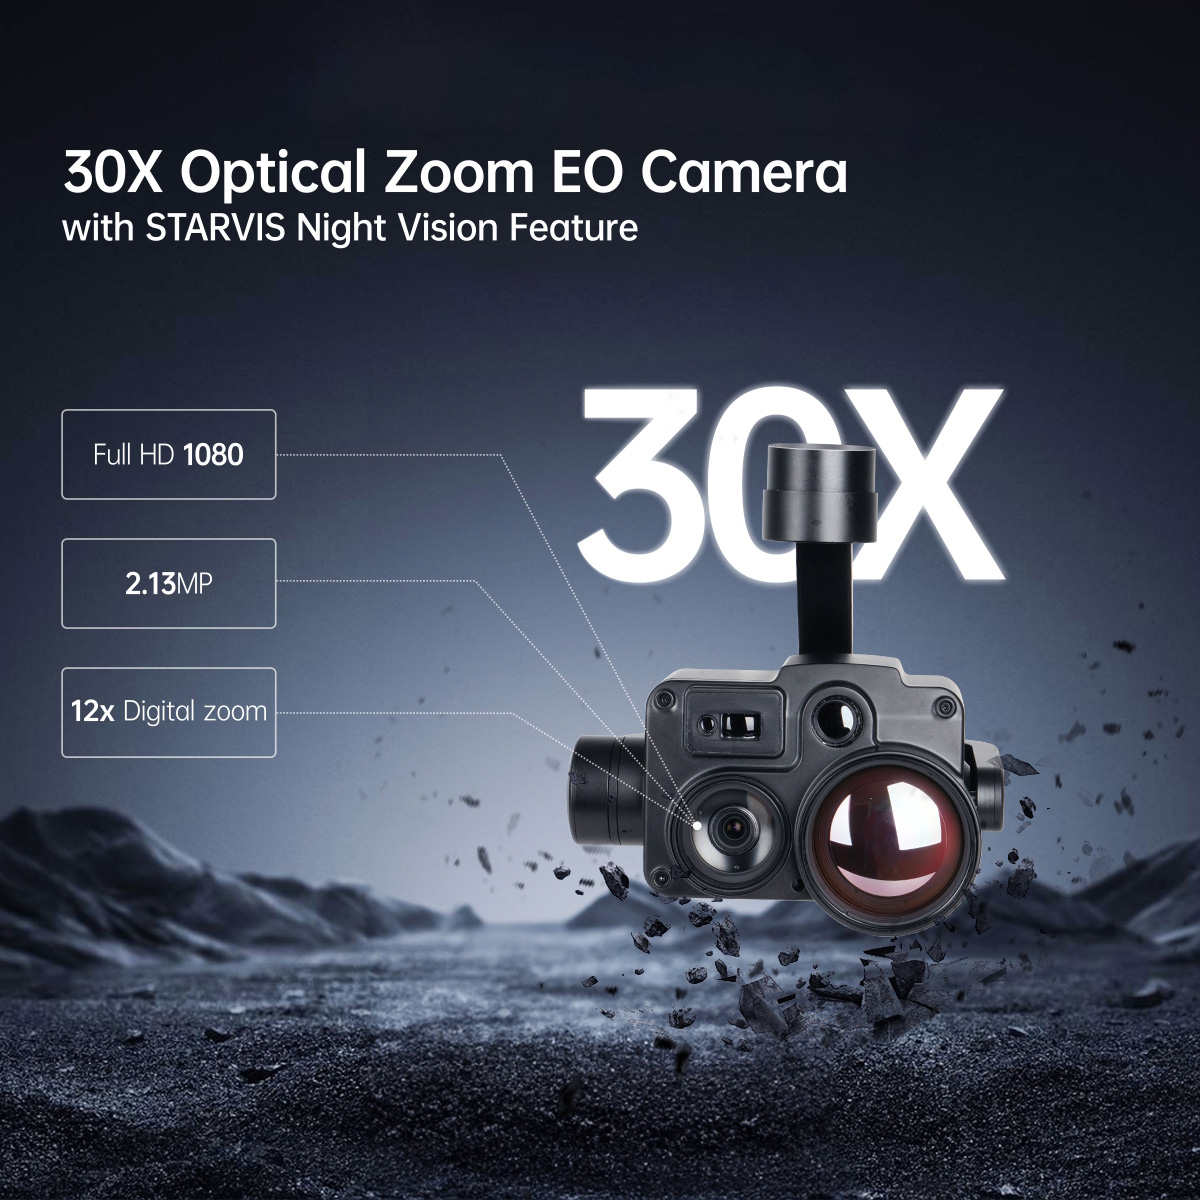
| Sensore di immagine | Sensore CMOS STARVIS2 da 1/2,8" |
| Qualità dell'immagine | Full HD 1080 (1920*1080) |
| Pixel effettivo | 2,13 MP |
| Obiettivo zoom ottico | 30x, F=4.3~129mm |
| Zoom digitale | 12x (360x con zoom ottico) |
| Distanza minima dell'oggetto | Da 10 mm (estremità larga) a 1200 mm (estremità telescopica) |
| Angolo di visuale orizzontale | 64,0° (estremità grandangolare) ~ 2,4° (estremità teleobiettivo) |
| rapporto segnale/rumore | oltre 50 dB |
| Mini illuminazione | Colore 0,009 lux (1/30 sec, 50%, modalità Alta sensibilità attiva) |
| Colore 0,09 lux (1/30 sec, 50%, modalità Alta sensibilità disattivata) | |
| Controllo dell'esposizione | Automatico, Manuale, Modalità prioritaria (priorità otturatore e priorità diaframma), compensazione EV, AE lento |
| Bilanciamento del bianco | Auto, ATW, Interno, Esterno, Bilanciamento del bianco con un solo pulsante, Bilanciamento del bianco manuale, Automatico per esterni, Lampada a vapori di sodio (Fisso/Automatico/Automatico per esterni) |
| velocità dell'otturatore | Da 1/1 a 1/10.000, 22 passaggi |
| Compensazione della retroilluminazione | Acceso/Spento |
| Riduzione del rumore | Acceso/Spento |
| Stabilizzazione dell'immagine | Acceso/Spento |
| Sbrinatore | Acceso/Spento |
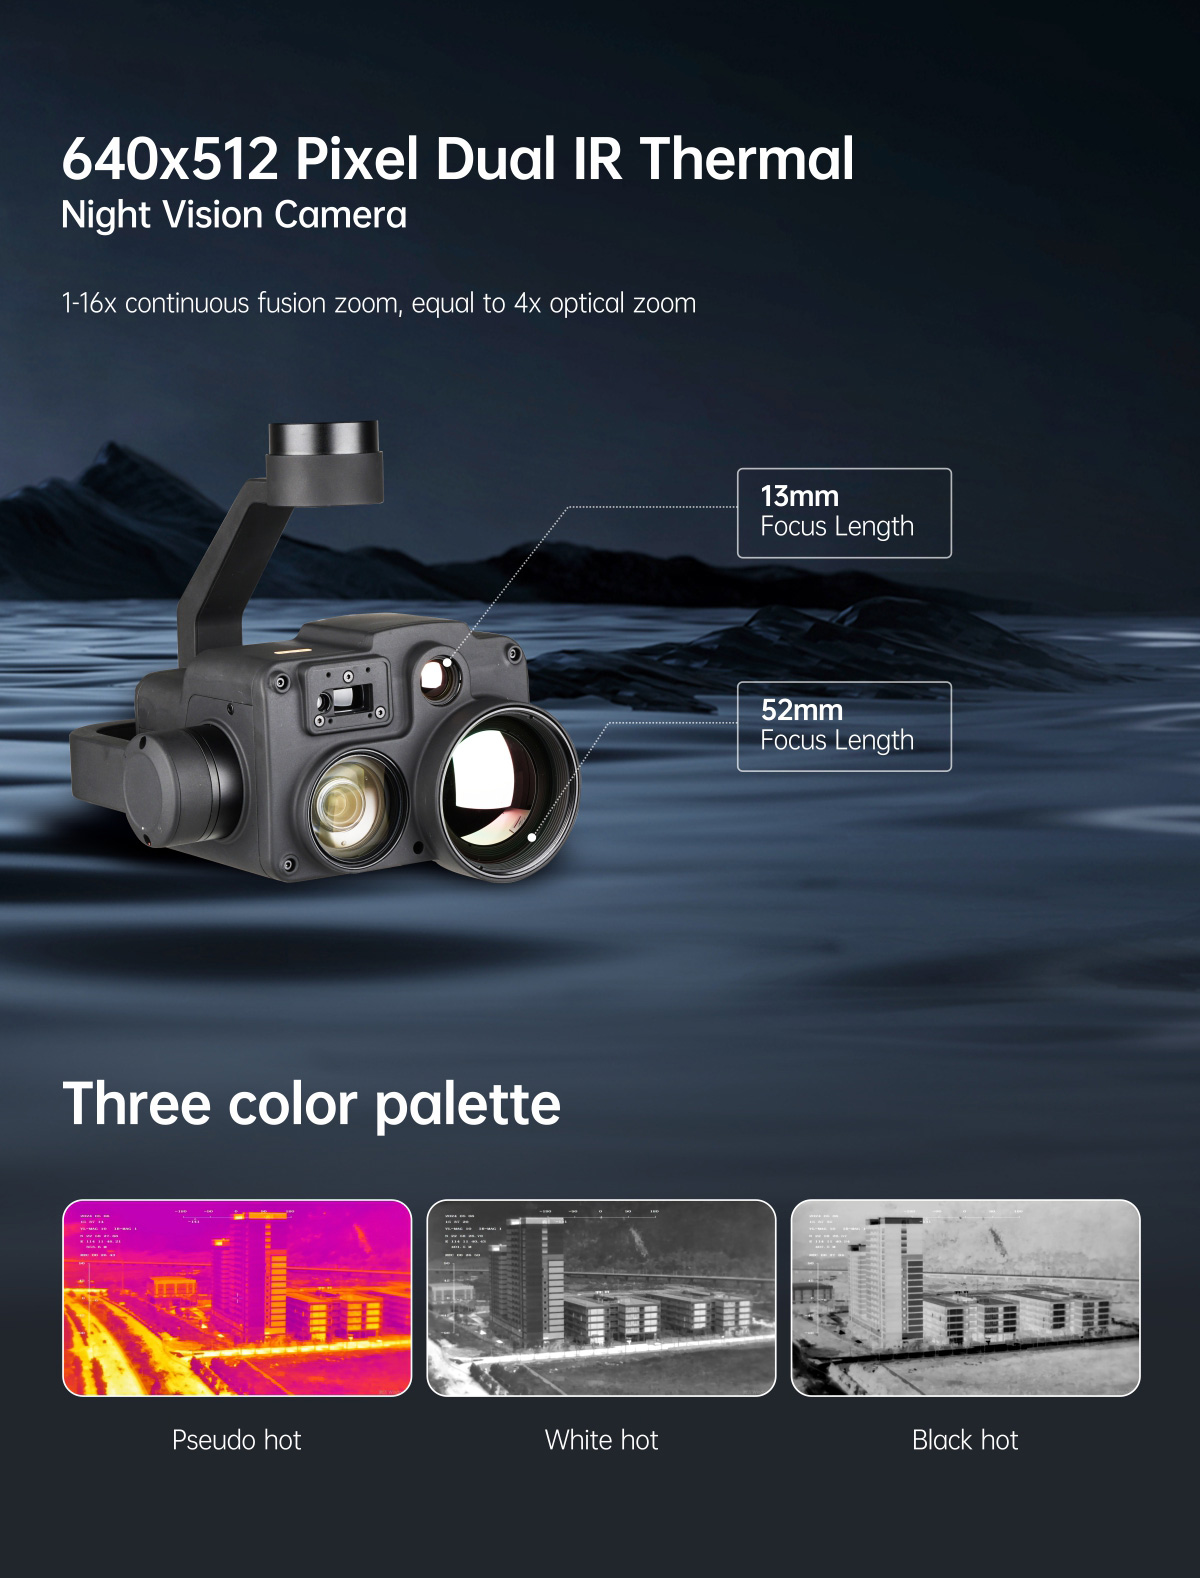
| Specifiche della termocamera a infrarossi (52 mm) | |
| Lunghezza di messa a fuoco | 52 mm |
| Campo visivo orizzontale | 8,4° |
| Campo visivo verticale | 6,8° |
| Campo visivo diagonale | 10,8° |
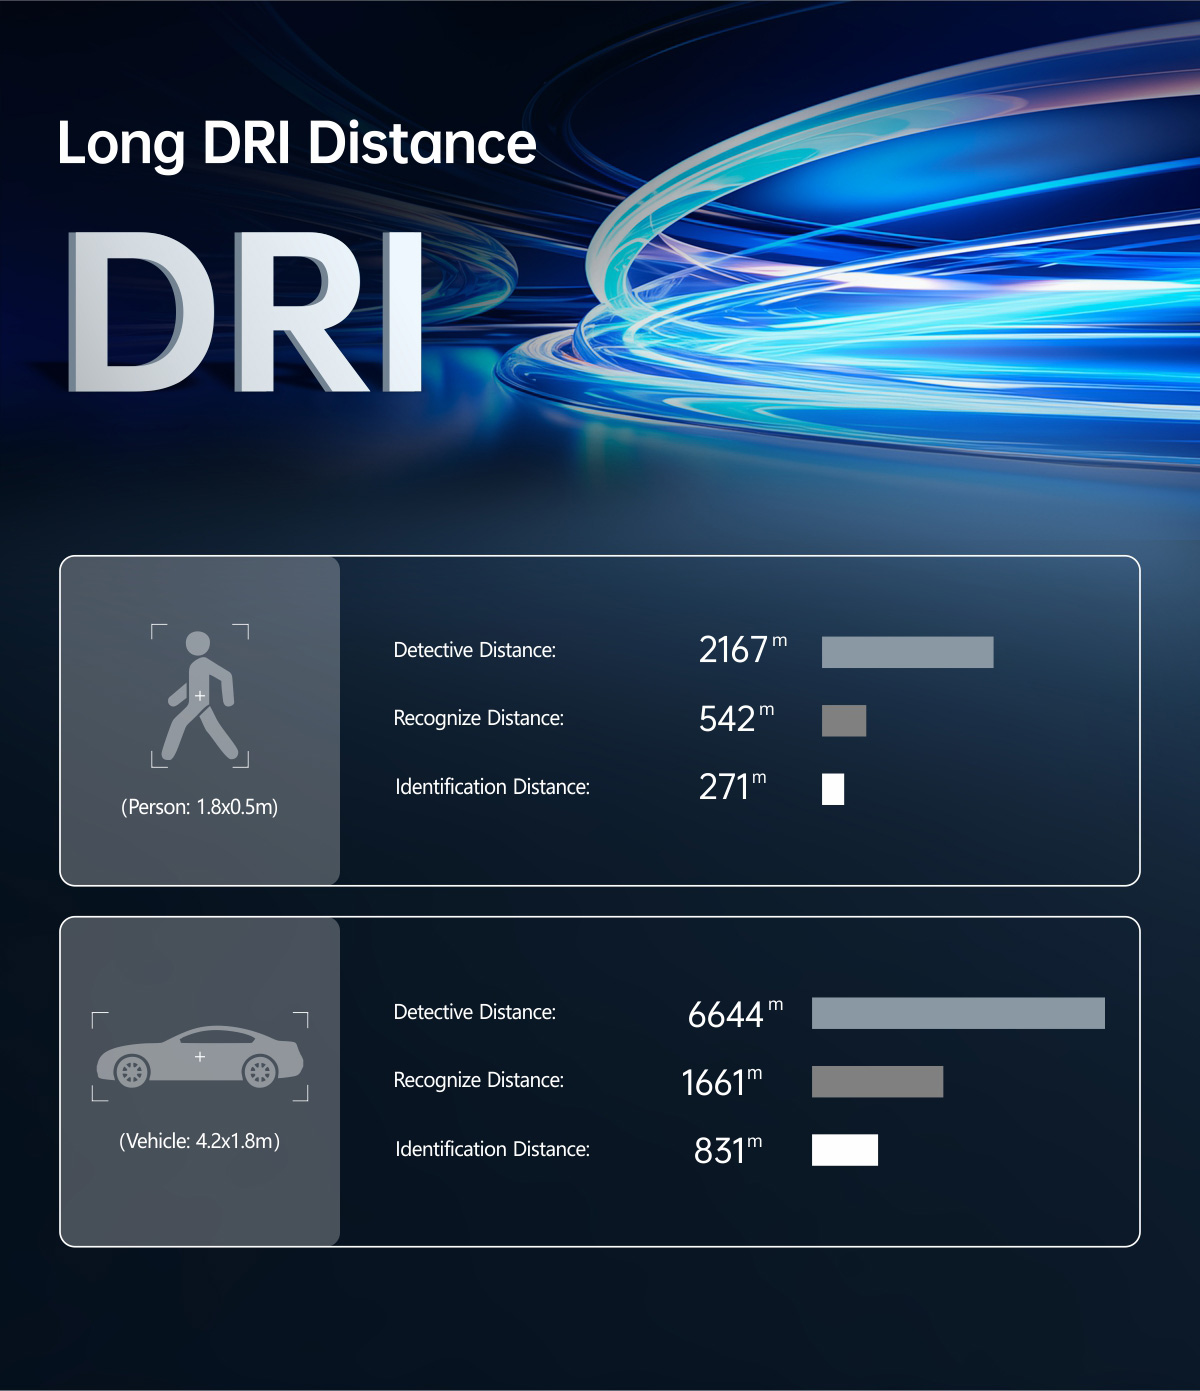
| Distanza investigativa (Uomo: 1,8 x 0,5 m) | 2167 metri |
| Riconoscimento della distanza (Uomo: 1,8 x 0,5 m) | 542 metri |
| Distanza di identificazione (Uomo: 1,8 x 0,5 m) | 271 metri |
| Distanza di rilevamento (Auto: 4,2 x 1,8 m) | 6644 metri |
| Distanza di riconoscimento (Auto: 4,2 x 1,8 m) | 1661 metri |
| Distanza di identificazione (Auto: 4,2 x 1,8 m) | 831 metri |
| Modalità di funzionamento | Termocamera a onde lunghe non raffreddata (8μm~14μm) |
| Pixel del rilevatore | 640*512 |
| Pixel pitch | 12 μm |
| Metodo di messa a fuoco | Obiettivo fisso atermico |
| Correzione dell'emissività | 0,01~1 |
| NETD | ≤50 mK (@25℃) |
| MRTD | ≤650 mK (@frequenza caratteristica) |
| miglioramento dell'immagine | Regolazione automatica della luminosità e del rapporto di contrasto dell'immagine. |
| Tavolozza di colori | bianco caldo, nero caldo, pseudo colore |
| Correzione automatica non uniforme | Sì (senza otturatore) |
| Zoom digitale | 4x / 8x / 12x / 16x |
| Specifiche della termocamera a infrarossi (13 mm) | |
| Lunghezza di messa a fuoco | 13 mm |
| Campo visivo orizzontale | 32,9° |
| Campo visivo verticale | 26,6° |
| Campo visivo diagonale | 41,4° |
| Distanza investigativa (Uomo: 1,8 x 0,5 m) | 542 metri |
| Riconoscimento della distanza (Uomo: 1,8 x 0,5 m) | 135 metri |
| Distanza di identificazione (Uomo: 1,8 x 0,5 m) | 68 metri |
| Distanza di rilevamento (Auto: 4,2 x 1,8 m) | 1661 metri |
| Distanza di riconoscimento (Auto: 4,2 x 1,8 m) | 415 metri |
| Distanza di identificazione (Auto: 4,2 x 1,8 m) | 208 metri |
| Modalità di funzionamento | Termocamera a onde lunghe non raffreddata (8μm~14μm) |
| Pixel del rilevatore | 640*512 |
| Pixel pitch | 12 μm |
| Metodo di messa a fuoco | Obiettivo fisso atermico |
| Correzione dell'emissività | 0,01~1 |
| NETD | ≤50 mK (@25℃) |
| MRTD | ≤650 mK (@frequenza caratteristica) |
| miglioramento dell'immagine | Regolazione automatica della luminosità e del rapporto di contrasto dell'immagine. |
| Tavolozza di colori | bianco caldo, nero caldo, pseudo colore |
| Correzione automatica non uniforme | Sì (senza otturatore) |
| Zoom digitale | 1x / 2x / 3x |
| Tracciamento di oggetti tramite telecamera EO/IR | |
| Frequenza di aggiornamento del pixel di deviazione | 50Hz |
| Ritardo di uscita del pixel di deviazione | 5 ms |
| Contrasto minimo dell'oggetto | 5% |
| SNR | 4 |
| Dimensione minima dell'oggetto | 32*32 pixel |
| Dimensione massima dell'oggetto | 128*128 pixel |
| Velocità di tracciamento | ±48 pixel/fotogramma |
| tempo di memoria dell'oggetto | 100 fotogrammi (4 secondi) |
| I valori medi della radice quadrata del rumore impulsivo nella posizione dell'oggetto | < 0,5 pixel |
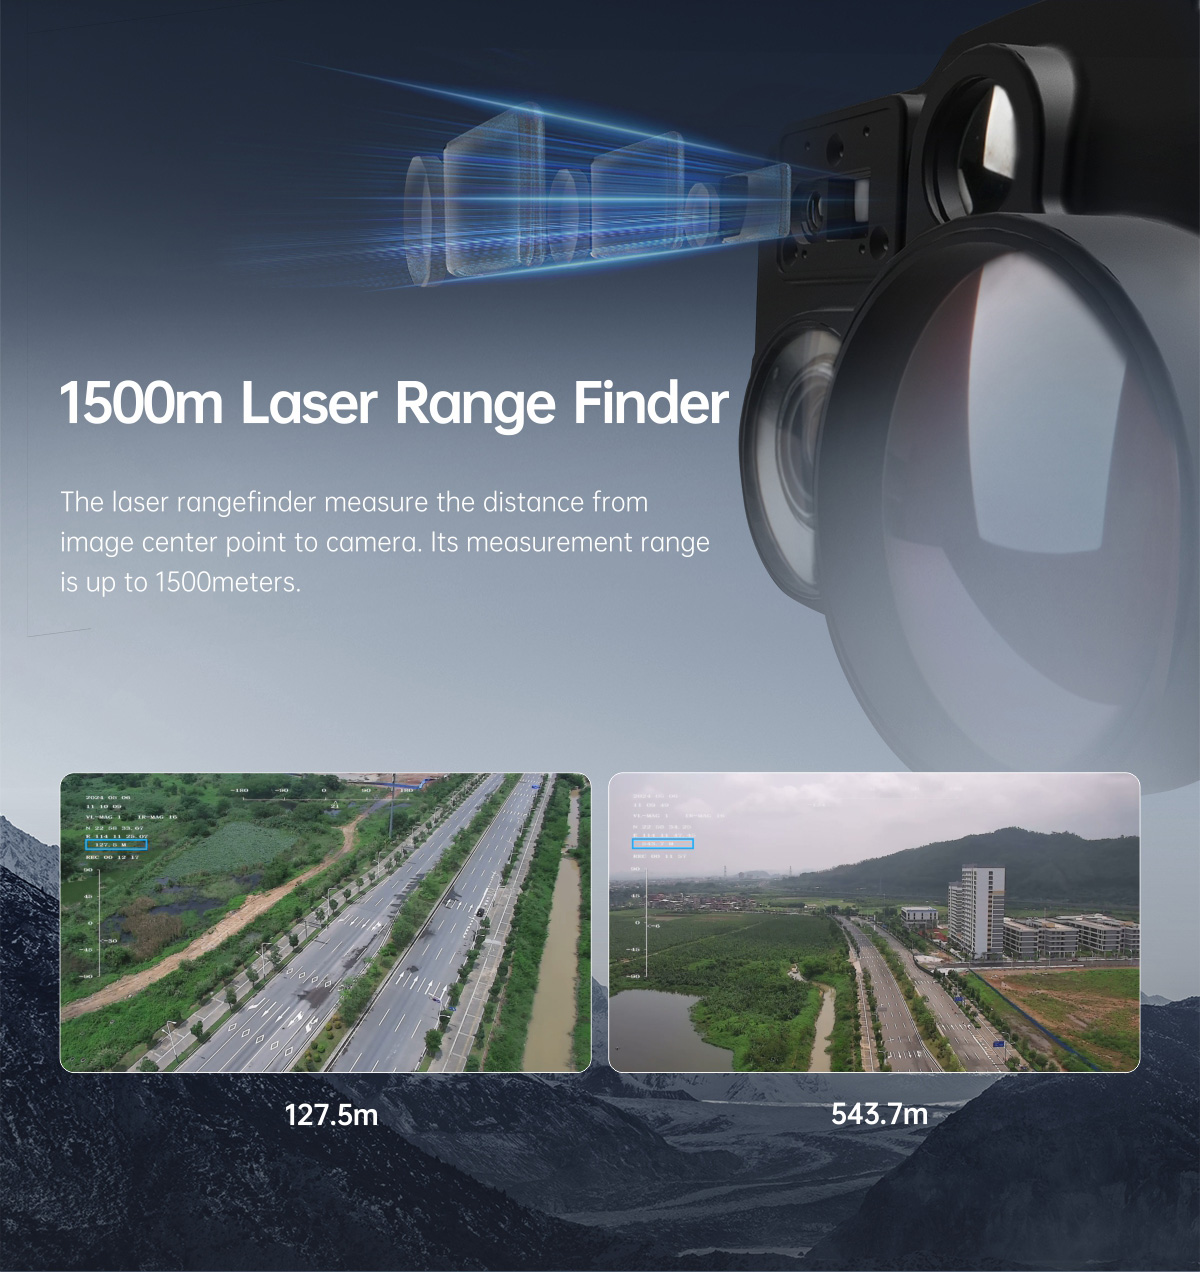
| Telemetro laser | |
| Allineare | 5~1500 metri |
| Precisione | 1m: <400±1 2m: >400±0,4% |
| raggio di luce | laser pulsato a 905 nm |
| Angolo divergente | 12 mrad |
| Frequenza degli impulsi laser | 0,1-1 Hz |
| Ranefinder | Misurare la distanza tra l'oggetto al centro dello schermo e il telemetro laser. |
Per maggiori dettagli, visita la pagina Z30TIRM-1352 Telecamera stabilizzata con gimbal , doppio sensore IR Starlight 30x, coordinate GPS e LRF.
-
Introduzione al prodotto
-
Specificazione
Specifiche della telecamera gimbal Z30TIRM-1352 con doppio sensore IR Starlight 30x, coordinate di puntamento e LRF.
| Specifiche generali | |
| NW | 1153 g |
| Misure del prodotto. | 157,8*168,5*192,3 mm |
| Tensione di ingresso | 14,8 V~25,2 V |
| Corrente dinamica | 820~1500mA a 16V |
| consumo di energia | Consumo medio 13,1 W, consumo massimo 24 W |
| Temperatura ambiente di lavoro | -20℃ ~ +50℃ |
| Tasso IP | IP4X |
| Uscita (facoltativa) | IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| Magazzinaggio | Scheda TF (fino a 512 GB, classe 10, formato FAT32) |
| Immagine su scheda TF | JPG (1920*1080) |
| Video su scheda TF | MP4 (1080p a 30 fps) |
| Metodo di controllo | PWM / S.BUS / UART (TTL) / TCP / UDP |
| Specifiche del gimbal | |
| Gamma meccanica | Beccheggio/Inclinazione: -60° (Su)~125° (Giù), Rollio: ±60°, Imbardata/Panoramica: ±360°*N |
| Gamma controllabile | Beccheggio/Inclinazione: -45°~120°, Imbardata/Panoramica: ±360°*N |
| Angolo di vibrazione | Beccheggio/Rolling/Imbardata: ±0,02° |
| Un tasto per centrare | √ |
| Specifiche della telecamera EO | |
| Sensore di immagine | Sensore CMOS STARVIS2 da 1/2,8" |
| Qualità dell'immagine | Full HD 1080 (1920*1080) |
| Pixel effettivo | 2,13 MP |
| Obiettivo zoom ottico | 30x, F=4.3~129mm |
| Zoom digitale | 12x (360x con zoom ottico) |
| Distanza minima dell'oggetto | Da 10 mm (estremità larga) a 1200 mm (estremità telescopica) |
| Angolo di visuale orizzontale | 64,0° (estremità grandangolare) ~ 2,4° (estremità teleobiettivo) |
| rapporto segnale/rumore | oltre 50 dB |
| Mini illuminazione | Colore 0,009 lux (1/30 sec, 50%, modalità Alta sensibilità attiva) |
| Colore 0,09 lux (1/30 sec, 50%, modalità Alta sensibilità disattivata) | |
| Controllo dell'esposizione | Automatico, Manuale, Modalità prioritaria (priorità otturatore e priorità diaframma), compensazione EV, AE lento |
| Bilanciamento del bianco | Auto, ATW, Interno, Esterno, Bilanciamento del bianco con un solo pulsante, Bilanciamento del bianco manuale, Automatico per esterni, Lampada a vapori di sodio (Fisso/Automatico/Automatico per esterni) |
| velocità dell'otturatore | Da 1/1 a 1/10.000, 22 passaggi |
| Compensazione della retroilluminazione | Acceso/Spento |
| Riduzione del rumore | Acceso/Spento |
| Stabilizzazione dell'immagine | Acceso/Spento |
| Sbrinatore | Acceso/Spento |
| Specifiche della termocamera a infrarossi (52 mm) | |
| Lunghezza di messa a fuoco | 52 mm |
| Campo visivo orizzontale | 8,4° |
| Campo visivo verticale | 6,8° |
| Campo visivo diagonale | 10,8° |
| Distanza investigativa (Uomo: 1,8 x 0,5 m) | 2167 metri |
| Riconoscimento della distanza (Uomo: 1,8 x 0,5 m) | 542 metri |
| Distanza di identificazione (Uomo: 1,8 x 0,5 m) | 271 metri |
| Distanza di rilevamento (Auto: 4,2 x 1,8 m) | 6644 metri |
| Distanza di riconoscimento (Auto: 4,2 x 1,8 m) | 1661 metri |
| Distanza di identificazione (Auto: 4,2 x 1,8 m) | 831 metri |
| Modalità di funzionamento | Termocamera a onde lunghe non raffreddata (8μm~14μm) |
| Pixel del rilevatore | 640*512 |
| Pixel pitch | 12 μm |
| Metodo di messa a fuoco | Obiettivo fisso atermico |
| Correzione dell'emissività | 0,01~1 |
| NETD | ≤50 mK (@25℃) |
| MRTD | ≤650 mK (@frequenza caratteristica) |
| miglioramento dell'immagine | Regolazione automatica della luminosità e del rapporto di contrasto dell'immagine. |
| Tavolozza di colori | bianco caldo, nero caldo, pseudo colore |
| Correzione automatica non uniforme | Sì (senza otturatore) |
| Zoom digitale | 4x / 8x / 12x / 16x |
| Specifiche della termocamera a infrarossi (13 mm) | |
| Lunghezza di messa a fuoco | 13 mm |
| Campo visivo orizzontale | 32,9° |
| Campo visivo verticale | 26,6° |
| Campo visivo diagonale | 41,4° |
| Distanza investigativa (Uomo: 1,8 x 0,5 m) | 542 metri |
| Riconoscimento della distanza (Uomo: 1,8 x 0,5 m) | 135 metri |
| Distanza di identificazione (Uomo: 1,8 x 0,5 m) | 68 metri |
| Distanza di rilevamento (Auto: 4,2 x 1,8 m) | 1661 metri |
| Distanza di riconoscimento (Auto: 4,2 x 1,8 m) | 415 metri |
| Distanza di identificazione (Auto: 4,2 x 1,8 m) | 208 metri |
| Modalità di funzionamento | Termocamera a onde lunghe non raffreddata (8μm~14μm) |
| Pixel del rilevatore | 640*512 |
| Pixel pitch | 12 μm |
| Metodo di messa a fuoco | Obiettivo fisso atermico |
| Correzione dell'emissività | 0,01~1 |
| NETD | ≤50 mK (@25℃) |
| MRTD | ≤650 mK (@frequenza caratteristica) |
| miglioramento dell'immagine | Regolazione automatica della luminosità e del rapporto di contrasto dell'immagine. |
| Tavolozza di colori | bianco caldo, nero caldo, pseudo colore |
| Correzione automatica non uniforme | Sì (senza otturatore) |
| Zoom digitale | 1x / 2x / 3x |
| Tracciamento di oggetti tramite telecamera EO/IR | |
| Frequenza di aggiornamento del pixel di deviazione | 50Hz |
| Ritardo di uscita del pixel di deviazione | 5 ms |
| Contrasto minimo dell'oggetto | 5% |
| SNR | 4 |
| Dimensione minima dell'oggetto | 32*32 pixel |
| Dimensione massima dell'oggetto | 128*128 pixel |
| Velocità di tracciamento | ±48 pixel/fotogramma |
| tempo di memoria dell'oggetto | 100 fotogrammi (4 secondi) |
| I valori medi della radice quadrata del rumore impulsivo nella posizione dell'oggetto | < 0,5 pixel |
| Telemetro laser | |
| Allineare | 5~1500 metri |
| Precisione | 1m: <400±1 2m: >400±0,4% |
| raggio di luce | laser pulsato a 905 nm |
| Angolo divergente | 12 mrad |
| Frequenza degli impulsi laser | 0,1-1 Hz |
| Ranefinder | Misurare la distanza tra l'oggetto al centro dello schermo e il telemetro laser. |
Per maggiori dettagli, visita la pagina Z30TIRM-1352 Telecamera stabilizzata con gimbal , doppio sensore IR Starlight 30x, coordinate GPS e LRF.