| Especificações gerais | |
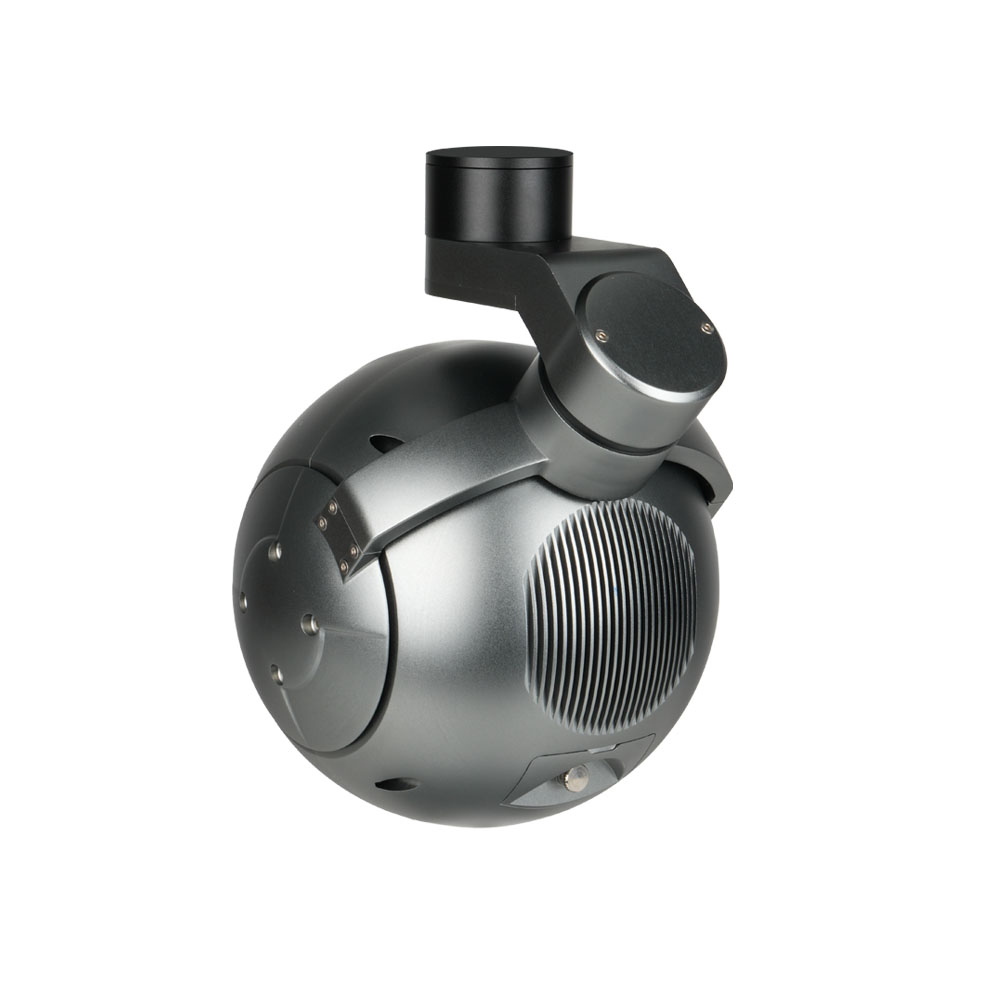
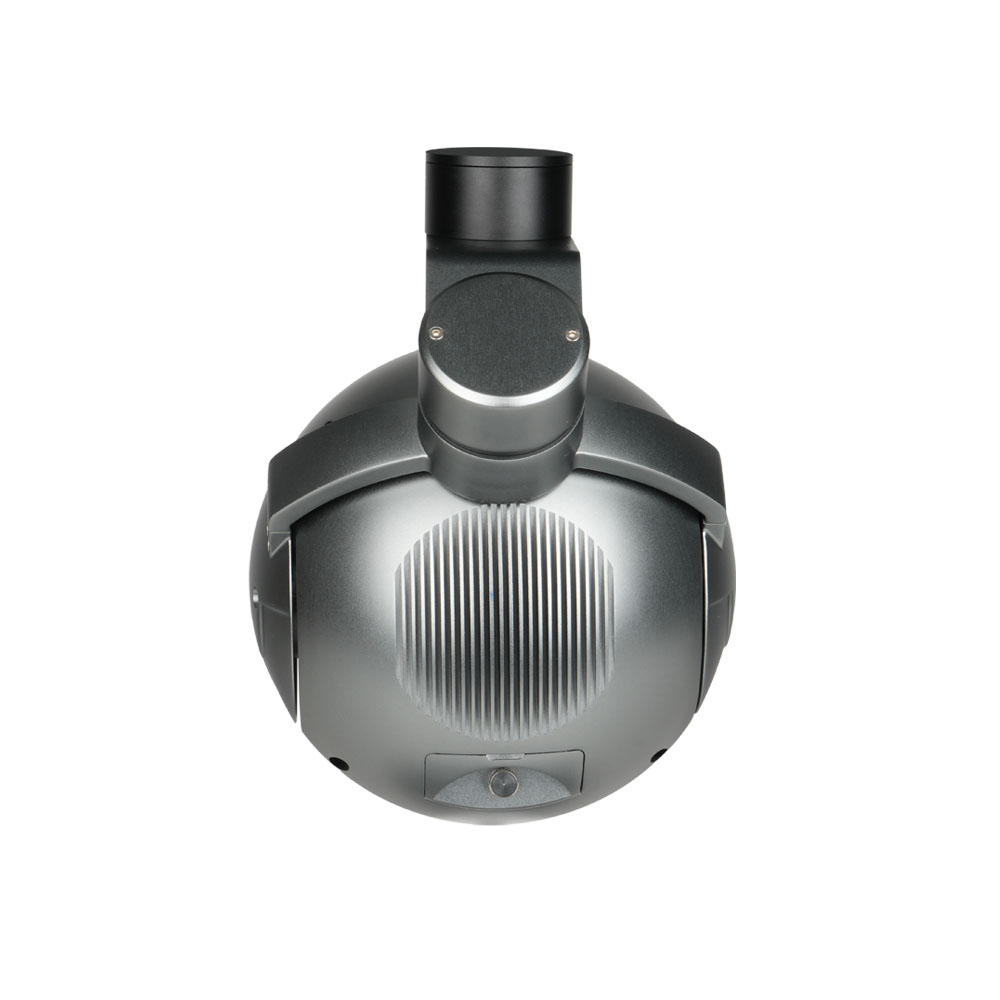
| Noroeste | 1410g |
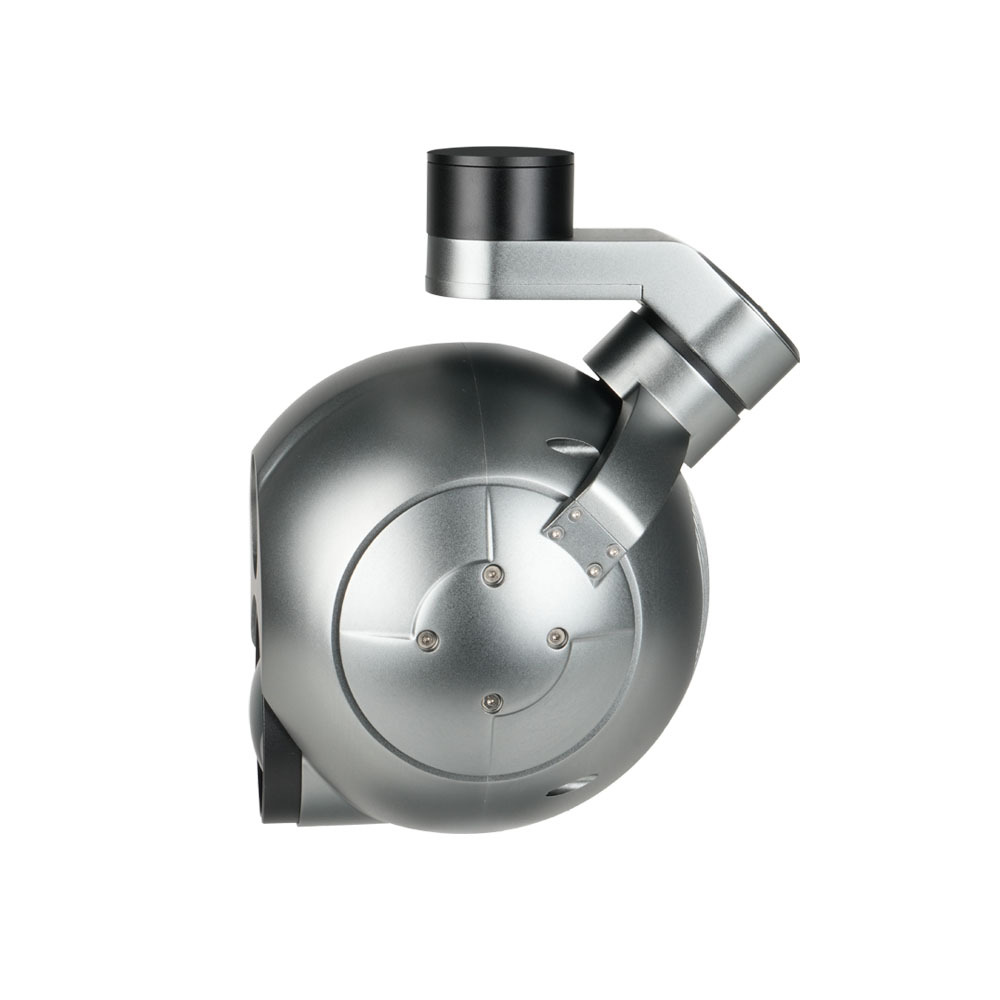
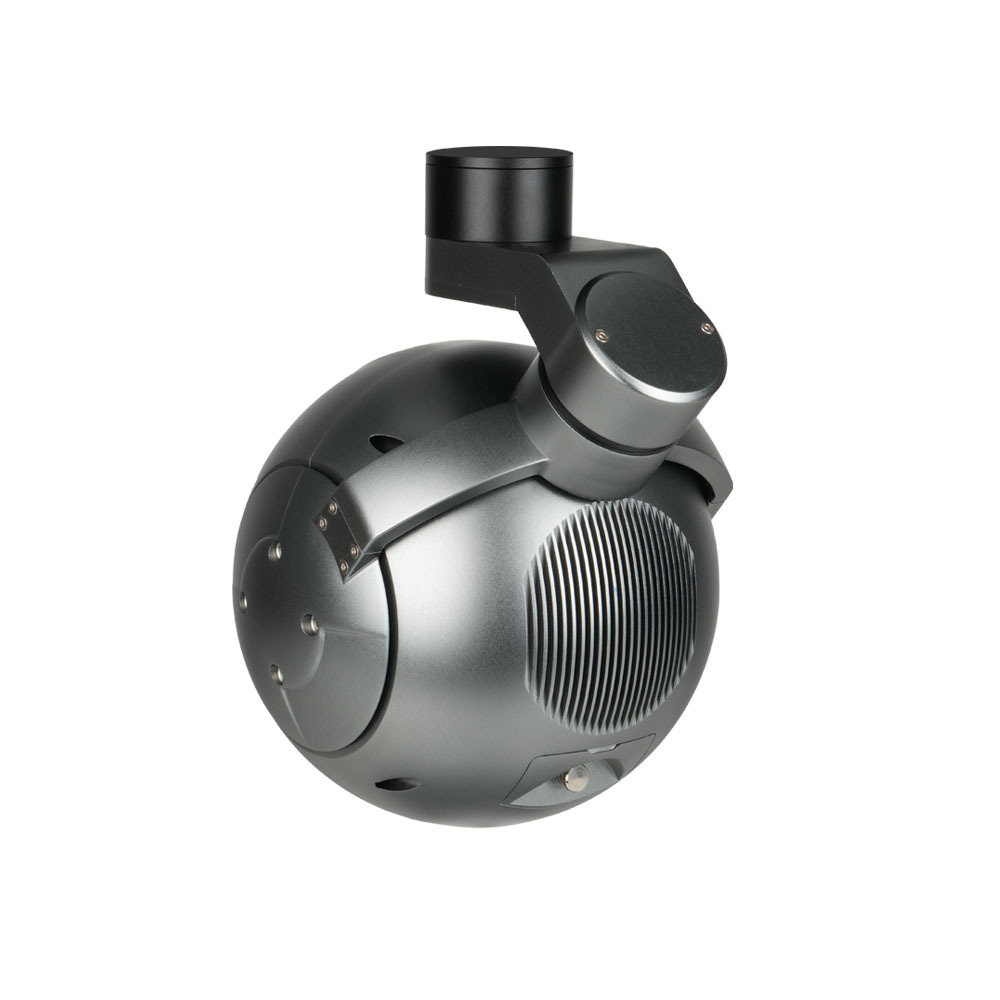
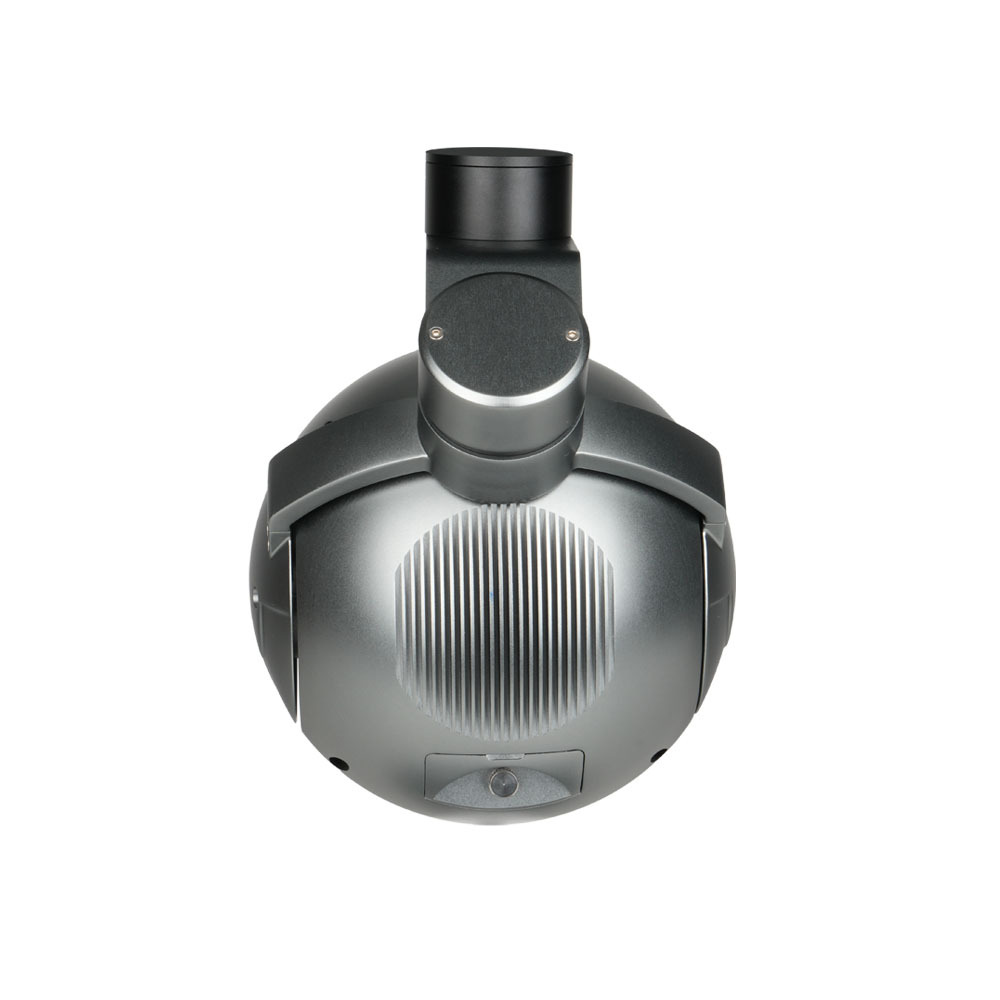
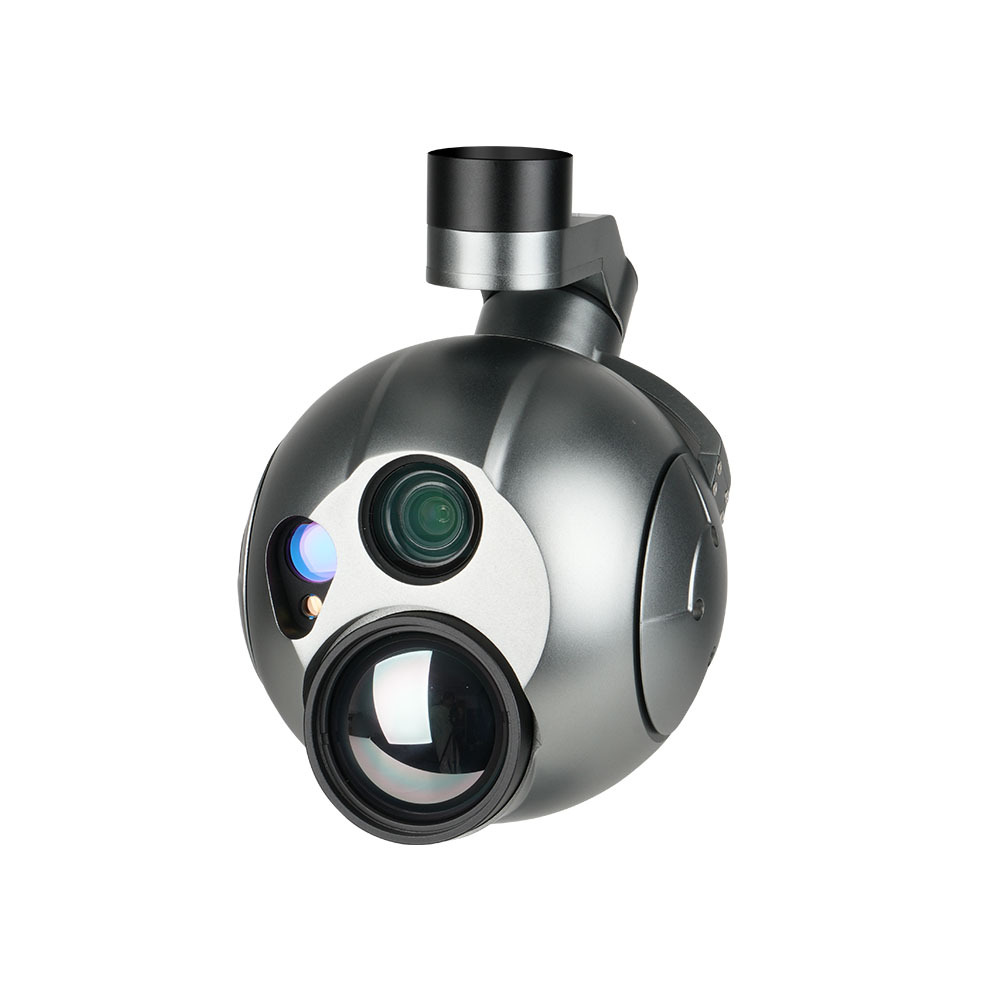
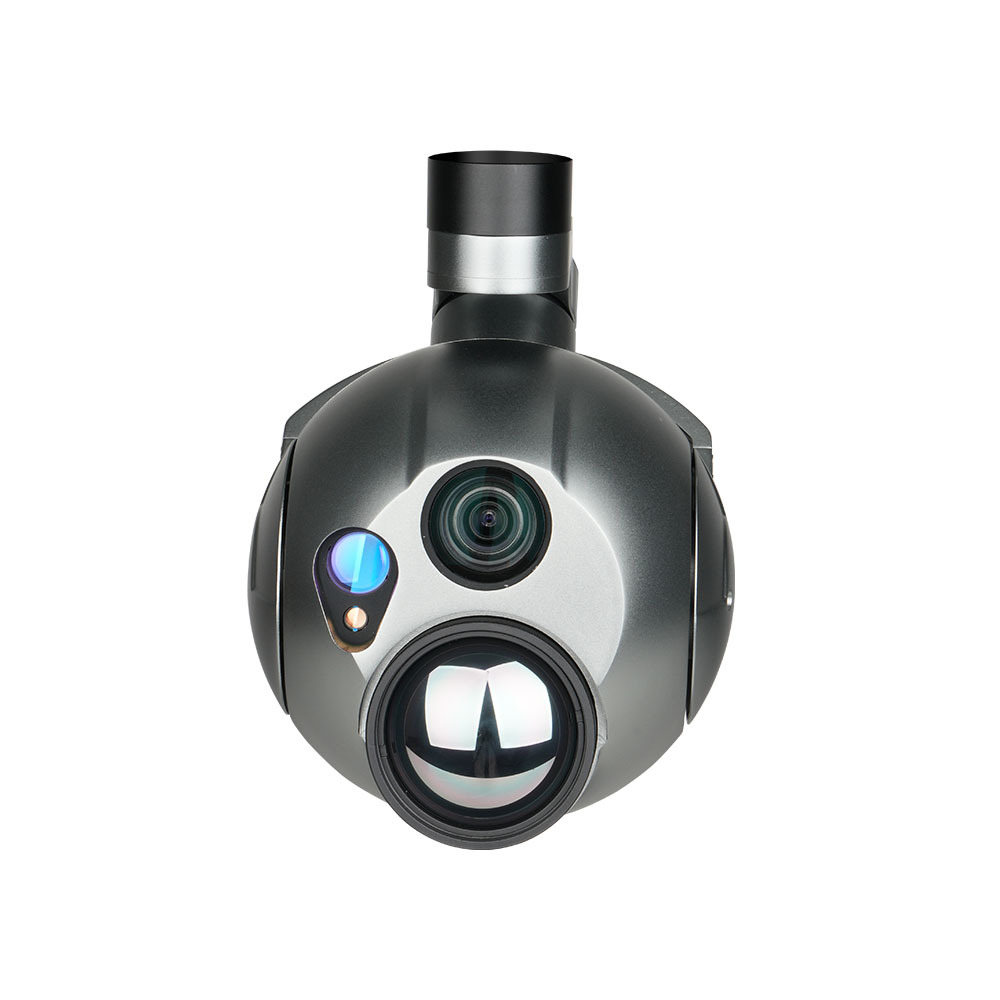
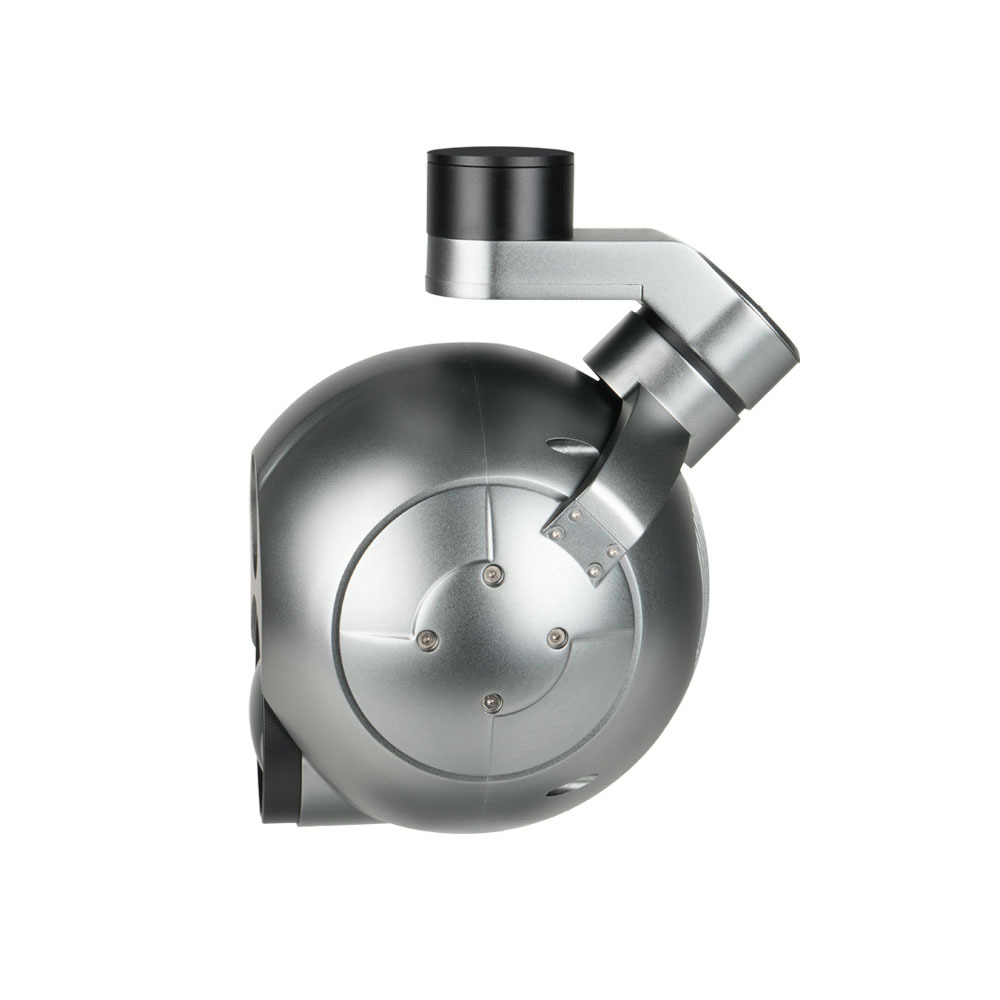
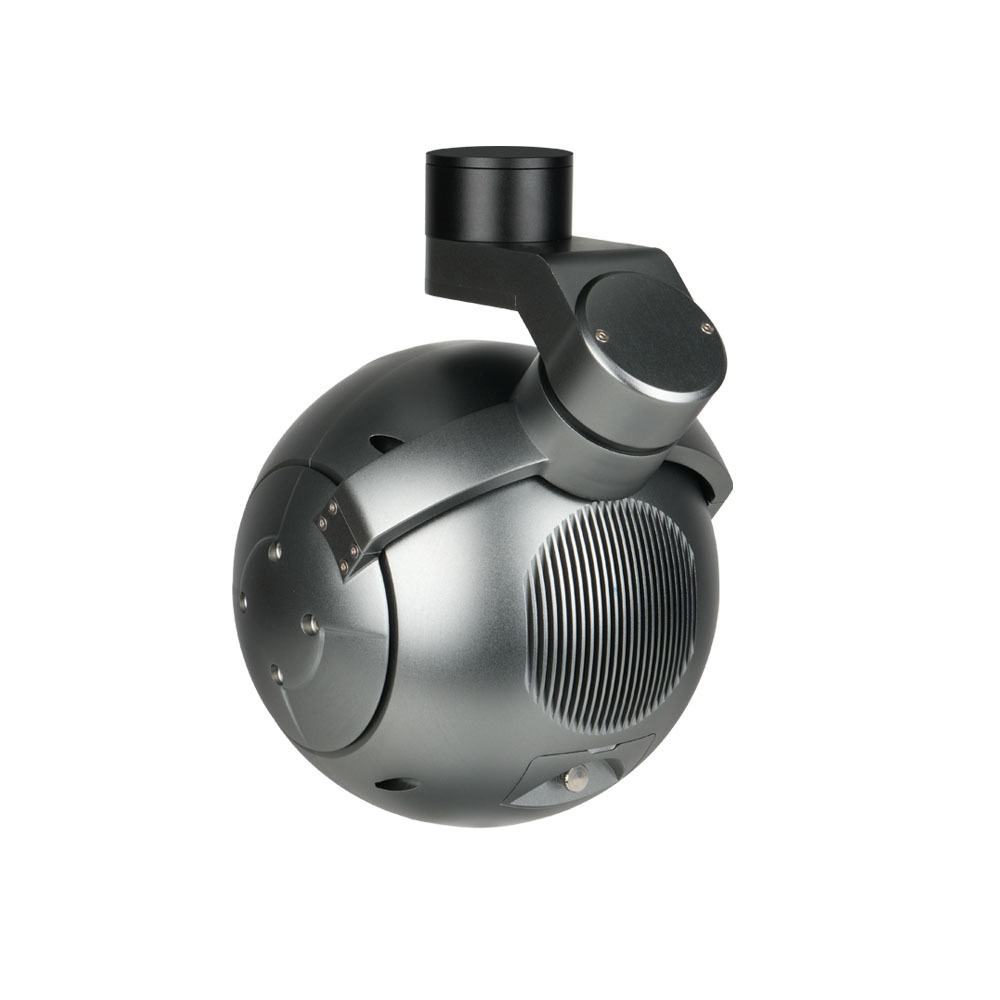
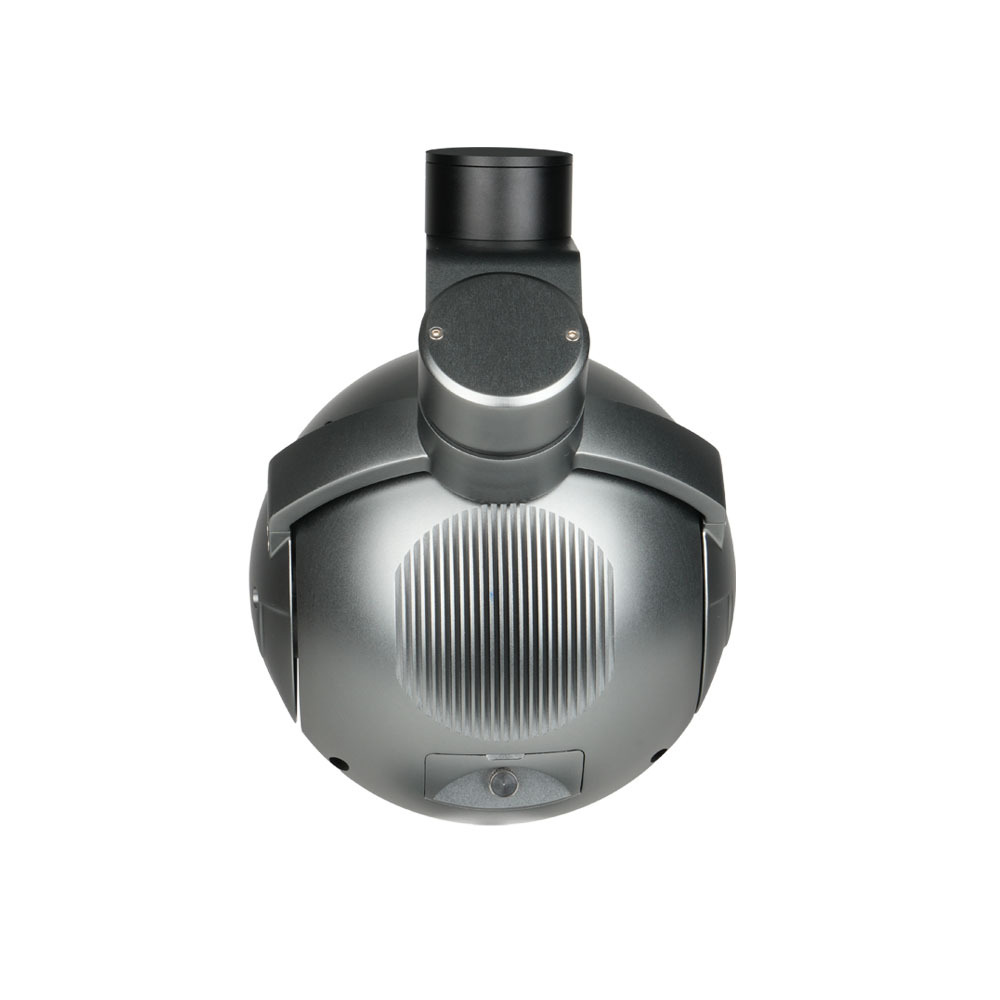
| Medidas do produto. | 150,1*135*218,2mm |
| Tensão de entrada | 14,8V~25,2V |
| Corrente dinâmica | 1100~1500mA a 16V |
| Consumo de energia | Consumo médio de 17,6 W, consumo máximo de 24 W. |
| Temperatura do ambiente de trabalho. | -20℃ ~ +50℃ |
| Taxa IP | IP4X |
| Saída | Micro HDMI (1080P 60fps) / IP (RTSP/UDP 4K/1080P/720P 30fps H264/H265) |
| Armazenar | Cartão TF (até 256 GB, classe 10, FAT32) |
| Imagem no cartão TF | JPG (4K: 3840*2160) |
| Vídeo em cartão TF | MP4 (4K a 30 fps) |
| Método de controle | PWM / S.BUS / UART (TTL) / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -60° (para cima) a 135° (para baixo), Rotação: ±40°, Guinada/Pan: ±300° / ±360°*N (versão com saída IP) |
| Faixa controlável | Inclinação/Rotação: -45°~110°, Guinada/Pan: ±290° / ±360°*N (versão com saída IP) |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
| Especificações da câmera EO | |
| Sensor de imagem | CMOS "Exmor R" de 1/2,5" |
| Total de pixels | 8,51 MP |
| Zoom óptico | 20x, F2.0 a F3.8, f = 4,4~88,4 mm, até 30x com Super Resolução |
| Campo de visão (H, V) | H: 70,2° (extremidade grande angular) ~ 4,1° (extremidade teleobjetiva) V: 43,1° (extremidade grande angular) ~ 2,3° (extremidade teleobjetiva) |
| Zoom digital | 12x (240x com zoom óptico) |
| Iluminação mínima | 1,6 lux (1/30 s, 50%, ICR desligado, Modo de alta sensibilidade desligado) 0,4 lux (1/30 s, 50%, ICR desligado, Modo de alta sensibilidade ligado) 0,21 lux (50%, ICR desligado, Obturador lento 1/4 s, Alta sensibilidade desligada) 0,06 lux (50%, ICR desligado, Obturador lento 1/4 s, Alta sensibilidade ligada) |
| relação sinal/ruído | 50dB |
| Iluminação recomendada | 100 a 100.000 lux |
| velocidade do obturador | 1/1 a 1/10000 seg |
| Controle de exposição | Modos automático, manual e de prioridade (prioridade de obturador e prioridade de íris) |
| Foco | Automático/Manual |
| Distância mínima de trabalho | 80 mm (extremidade larga), 800 mm (extremidade telescópica) |
| Compensação de luz de fundo | Sim |
| Auto ICR | Sim |
| Redução de ruído | Sim |
| Estabilização de imagem (EIS) | Sim |
| Desembaçar | Sim |
| Especificações da câmera termográfica infravermelha | |
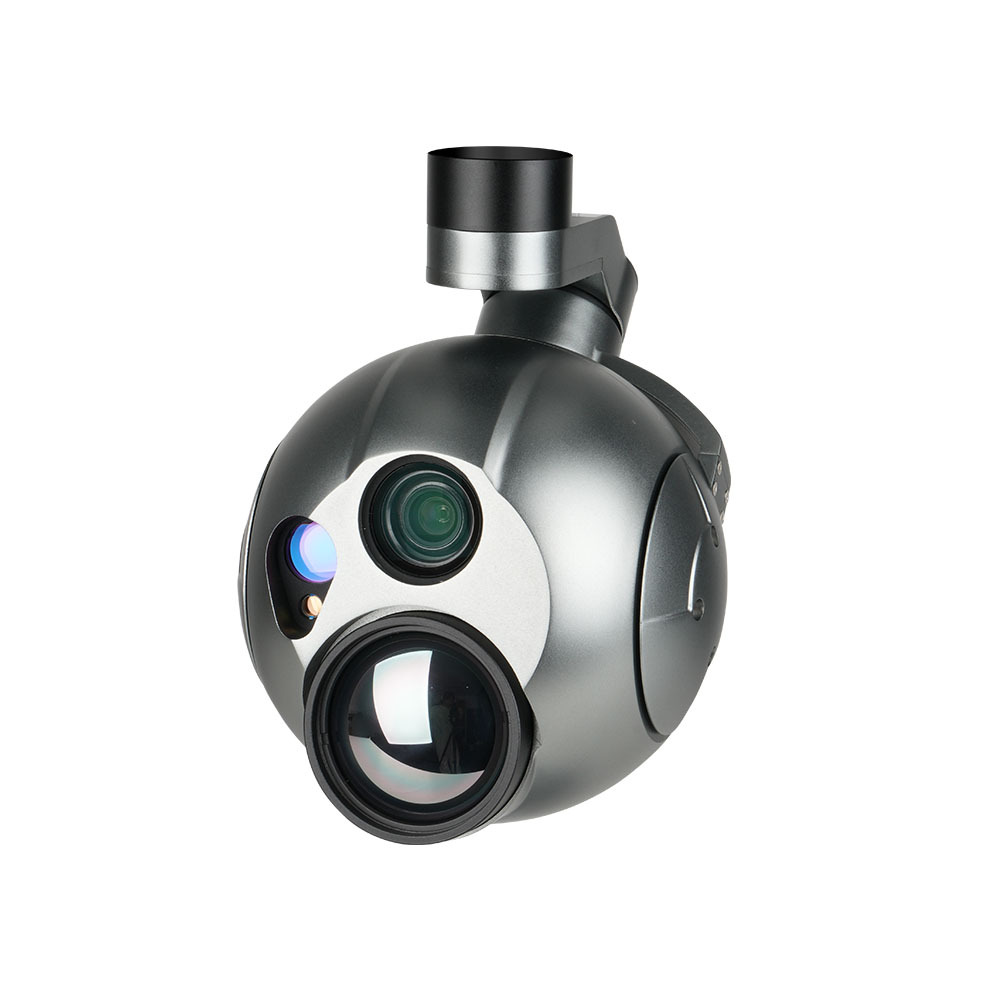
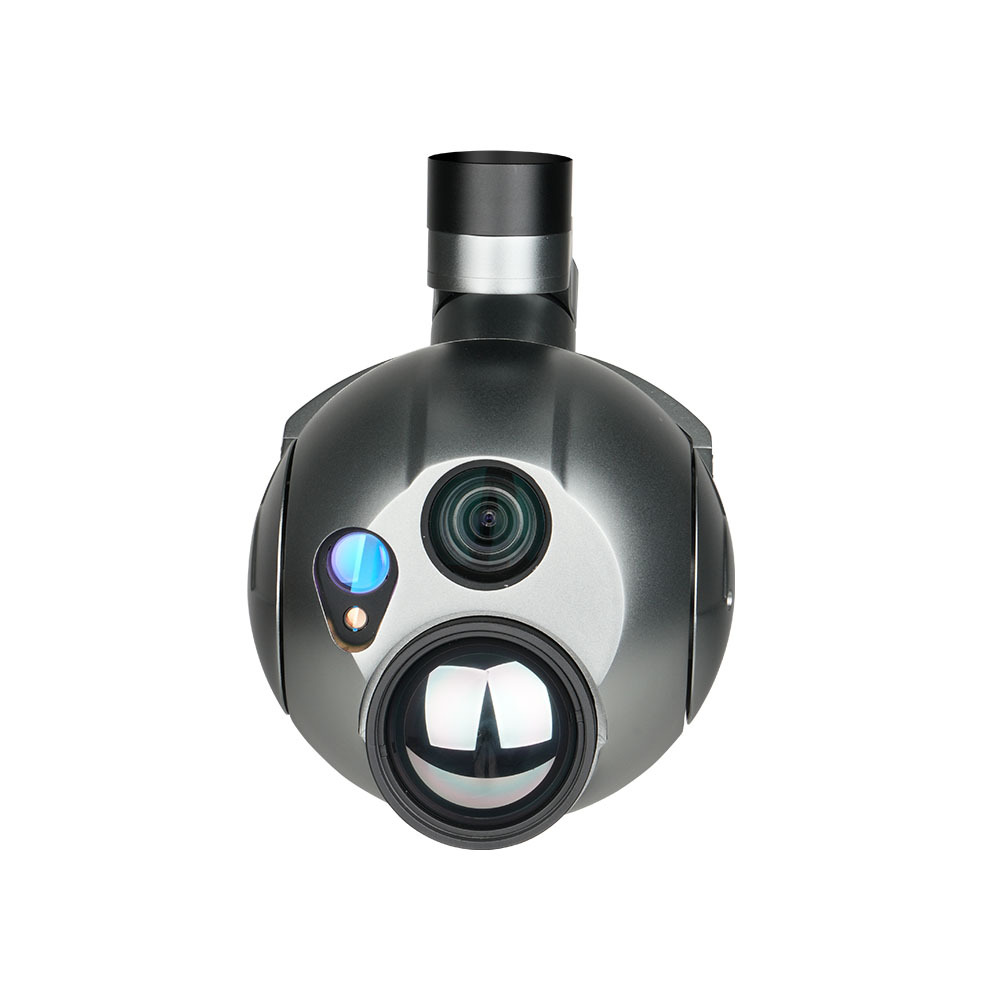
| Distância focal | 50 mm |
| Campo de visão horizontal | 17,5° |
| Campo de visão vertical | 14,0° |
| Campo de visão diagonal | 22,3° |
| Distância de detecção (Homem: 1,8 x 0,5 m) | 2083 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 521 metros |
| Distância de identificação (homem: 1,8 x 0,5 m) | 260 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 6389 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 1597 metros |
| Distância de identificação (carro: 4,2 x 1,8 m) | 799 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 1280*1024 |
| Tamanho do pixel | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤35mK@F1.0 @25℃ |
| Paleta de cores | Branco incandescente, preto incandescente, vermelho ferro |
| Zoom digital | 1x ~ 8x |
| Telêmetro a laser | |
| Faixa | 20~3000m |
| Freqüência | 1~10Hz |
| Precisão | ±1m |
| Feixe de luz | laser de pulso de 1535±5nm |
| Ângulo Divergente | ≤0,5 mrad |
| telêmetro | Meça a distância entre o objeto no centro da tela e o telêmetro a laser. |
| Rastreamento de objetos por câmera | |
| Taxa de atualização do pixel de desvio | 30Hz |
| Atraso de saída do pixel de desvio | <30ms |
| Contraste mínimo do objeto | 5% |
| SNR | 4 |
| Tamanho mínimo do objeto | 32*32 pixels (em resolução 4K). O tamanho do alvo está positivamente correlacionado com a resolução. |
| Tamanho máximo do objeto | Sem restrições |
| Velocidade de rastreamento | Horizontal: Rastreamento da largura do alvo em pixels * 2 (pixels/quadro) Vertical: Rastreamento da altura do alvo em pixels * 2 (pixels/quadro) |
| Tempo de memória do objeto | 2s |
| Desempenho da IA da câmera | |
| Tipo de alvos | Carro e humano |
| Quantidade de detecção simultânea | ≥ 10 alvos |
| Taxa de contraste mínima | 5% |
| Tamanho mínimo do alvo | 40*20 pixels (em resolução 4K). O tamanho do alvo reconhecido está positivamente correlacionado com a resolução. |
| Taxa de detecção de carros | ≥85% |
| Taxa de alarmes falsos | ≤10% |
Introdução ao produto
Especificação
-
Introdução ao produto
-
Especificação
| Especificações gerais | |
| Noroeste | 1410g |
| Medidas do produto. | 150,1*135*218,2mm |
| Tensão de entrada | 14,8V~25,2V |
| Corrente dinâmica | 1100~1500mA a 16V |
| Consumo de energia | Consumo médio de 17,6 W, consumo máximo de 24 W. |
| Temperatura do ambiente de trabalho. | -20℃ ~ +50℃ |
| Taxa IP | IP4X |
| Saída | Micro HDMI (1080P 60fps) / IP (RTSP/UDP 4K/1080P/720P 30fps H264/H265) |
| Armazenar | Cartão TF (até 256 GB, classe 10, FAT32) |
| Imagem no cartão TF | JPG (4K: 3840*2160) |
| Vídeo em cartão TF | MP4 (4K a 30 fps) |
| Método de controle | PWM / S.BUS / UART (TTL) / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -60° (para cima) a 135° (para baixo), Rotação: ±40°, Guinada/Pan: ±300° / ±360°*N (versão com saída IP) |
| Faixa controlável | Inclinação/Rotação: -45°~110°, Guinada/Pan: ±290° / ±360°*N (versão com saída IP) |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
| Especificações da câmera EO | |
| Sensor de imagem | CMOS "Exmor R" de 1/2,5" |
| Total de pixels | 8,51 MP |
| Zoom óptico | 20x, F2.0 a F3.8, f = 4,4~88,4 mm, até 30x com Super Resolução |
| Campo de visão (H, V) | H: 70,2° (extremidade grande angular) ~ 4,1° (extremidade teleobjetiva) V: 43,1° (extremidade grande angular) ~ 2,3° (extremidade teleobjetiva) |
| Zoom digital | 12x (240x com zoom óptico) |
| Iluminação mínima | 1,6 lux (1/30 s, 50%, ICR desligado, Modo de alta sensibilidade desligado) 0,4 lux (1/30 s, 50%, ICR desligado, Modo de alta sensibilidade ligado) 0,21 lux (50%, ICR desligado, Obturador lento 1/4 s, Alta sensibilidade desligada) 0,06 lux (50%, ICR desligado, Obturador lento 1/4 s, Alta sensibilidade ligada) |
| relação sinal/ruído | 50dB |
| Iluminação recomendada | 100 a 100.000 lux |
| velocidade do obturador | 1/1 a 1/10000 seg |
| Controle de exposição | Modos automático, manual e de prioridade (prioridade de obturador e prioridade de íris) |
| Foco | Automático/Manual |
| Distância mínima de trabalho | 80 mm (extremidade larga), 800 mm (extremidade telescópica) |
| Compensação de luz de fundo | Sim |
| Auto ICR | Sim |
| Redução de ruído | Sim |
| Estabilização de imagem (EIS) | Sim |
| Desembaçar | Sim |
| Especificações da câmera termográfica infravermelha | |
| Distância focal | 50 mm |
| Campo de visão horizontal | 17,5° |
| Campo de visão vertical | 14,0° |
| Campo de visão diagonal | 22,3° |
| Distância de detecção (Homem: 1,8 x 0,5 m) | 2083 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 521 metros |
| Distância de identificação (homem: 1,8 x 0,5 m) | 260 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 6389 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 1597 metros |
| Distância de identificação (carro: 4,2 x 1,8 m) | 799 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 1280*1024 |
| Tamanho do pixel | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤35mK@F1.0 @25℃ |
| Paleta de cores | Branco incandescente, preto incandescente, vermelho ferro |
| Zoom digital | 1x ~ 8x |
| Telêmetro a laser | |
| Faixa | 20~3000m |
| Freqüência | 1~10Hz |
| Precisão | ±1m |
| Feixe de luz | laser de pulso de 1535±5nm |
| Ângulo Divergente | ≤0,5 mrad |
| telêmetro | Meça a distância entre o objeto no centro da tela e o telêmetro a laser. |
| Rastreamento de objetos por câmera | |
| Taxa de atualização do pixel de desvio | 30Hz |
| Atraso de saída do pixel de desvio | <30ms |
| Contraste mínimo do objeto | 5% |
| SNR | 4 |
| Tamanho mínimo do objeto | 32*32 pixels (em resolução 4K). O tamanho do alvo está positivamente correlacionado com a resolução. |
| Tamanho máximo do objeto | Sem restrições |
| Velocidade de rastreamento | Horizontal: Rastreamento da largura do alvo em pixels * 2 (pixels/quadro) Vertical: Rastreamento da altura do alvo em pixels * 2 (pixels/quadro) |
| Tempo de memória do objeto | 2s |
| Desempenho da IA da câmera | |
| Tipo de alvos | Carro e humano |
| Quantidade de detecção simultânea | ≥ 10 alvos |
| Taxa de contraste mínima | 5% |
| Tamanho mínimo do alvo | 40*20 pixels (em resolução 4K). O tamanho do alvo reconhecido está positivamente correlacionado com a resolução. |
| Taxa de detecção de carros | ≥85% |
| Taxa de alarmes falsos | ≤10% |