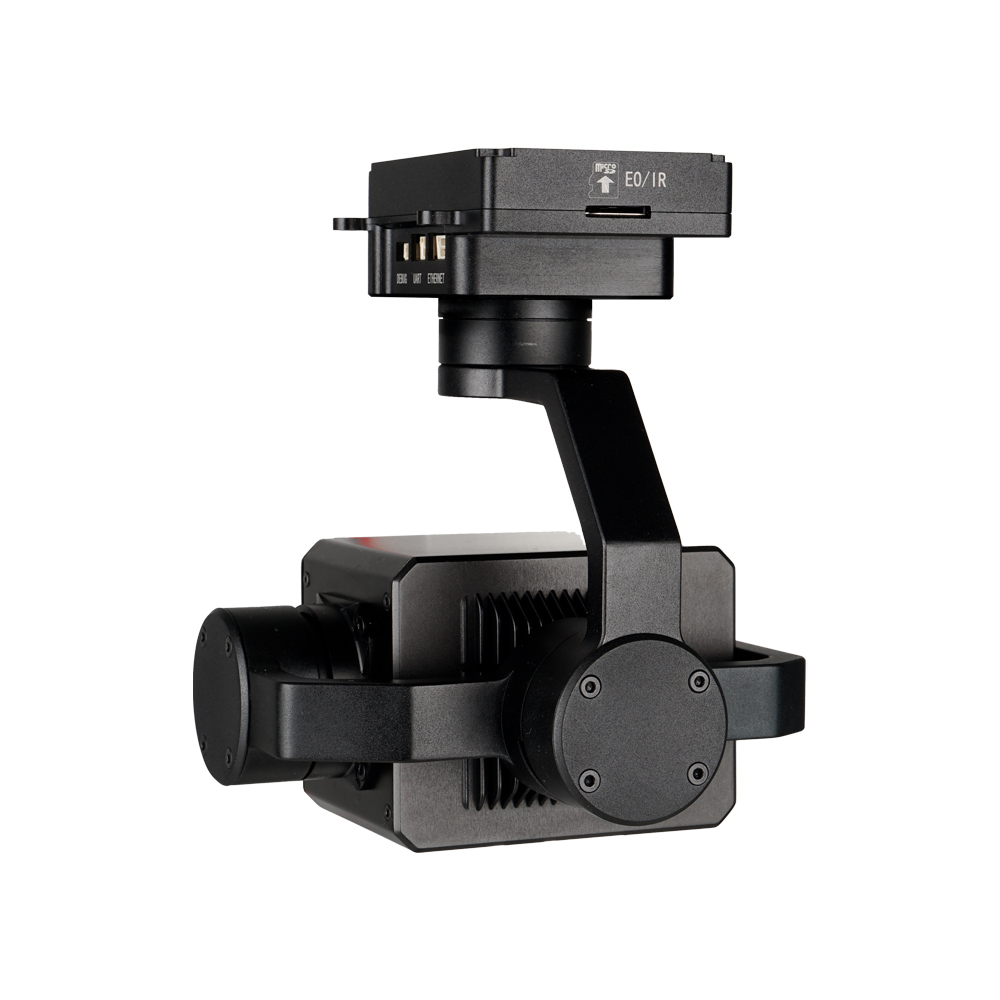
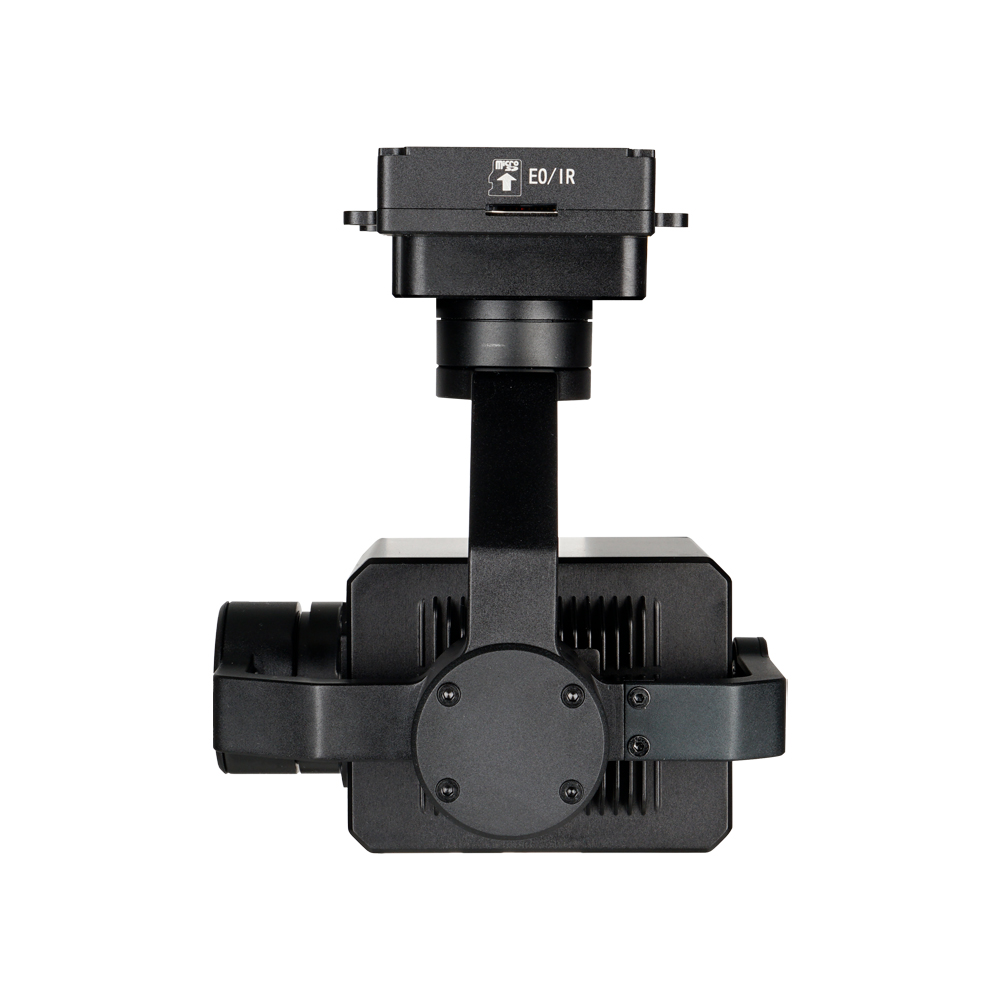
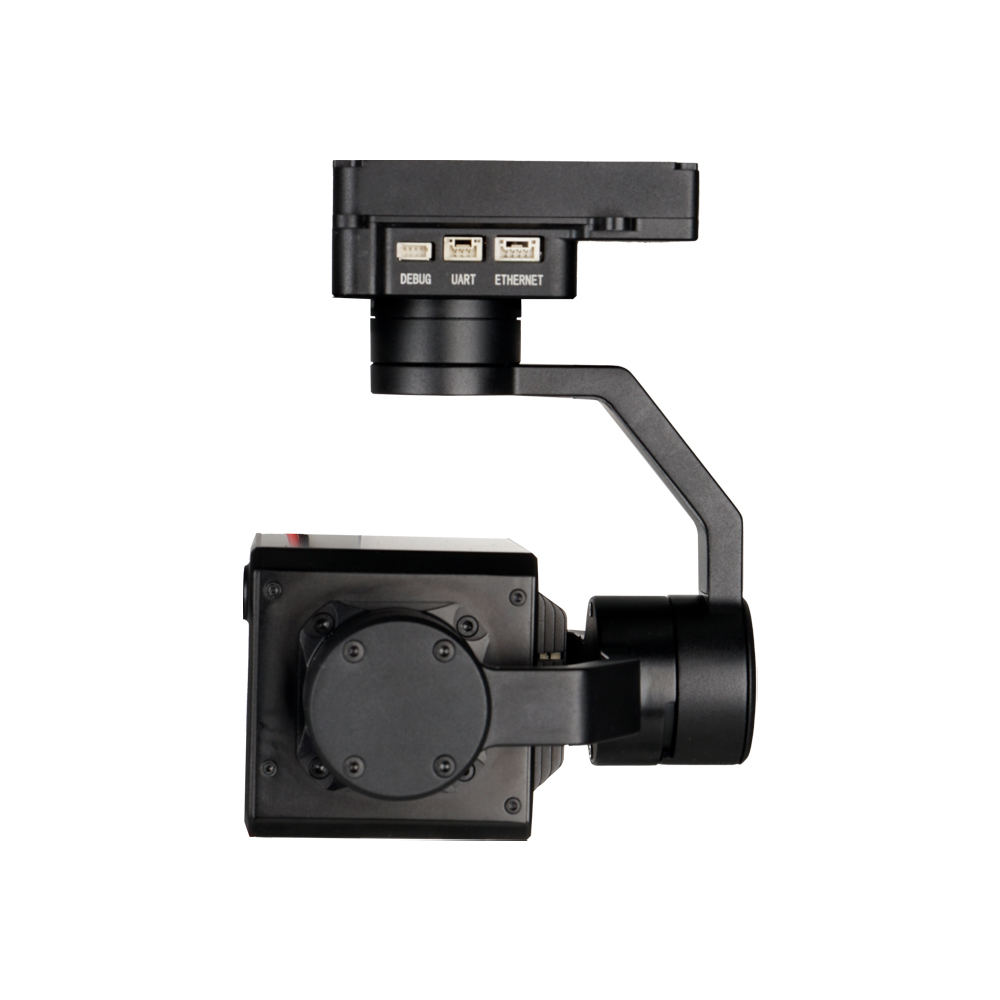
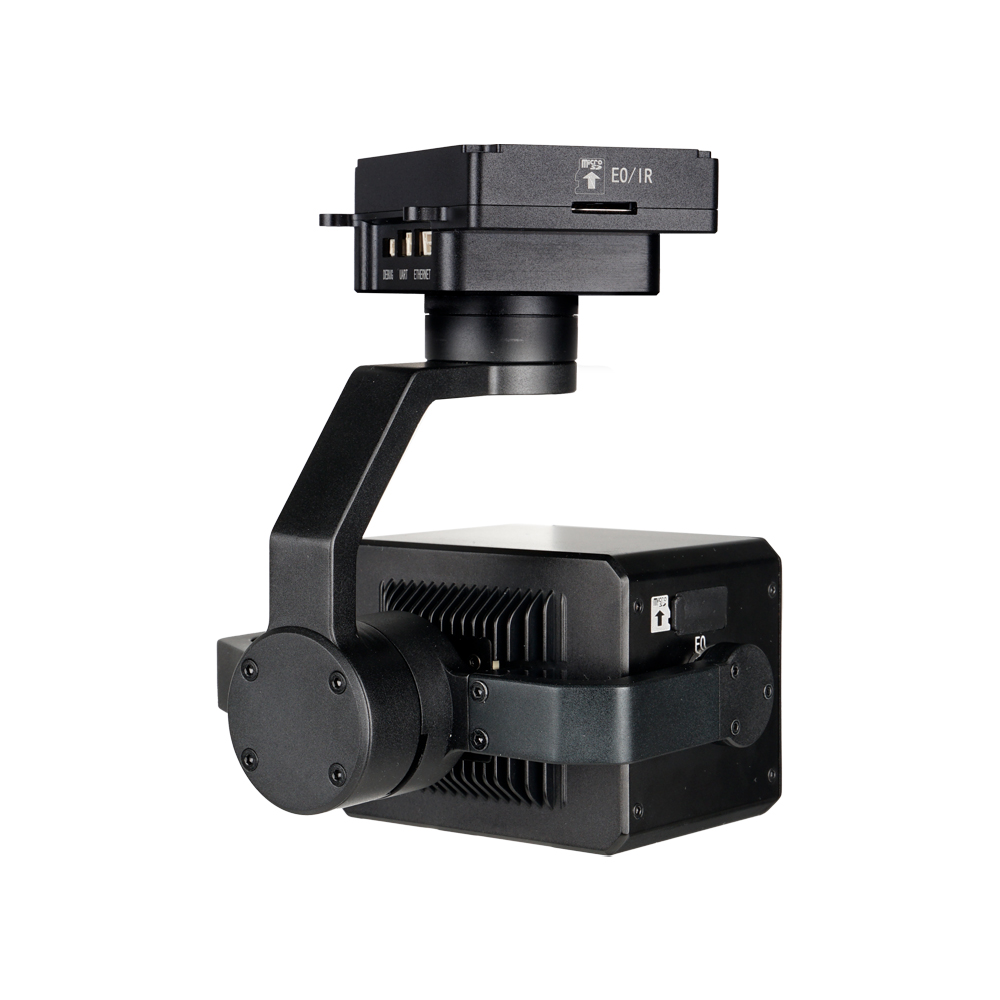
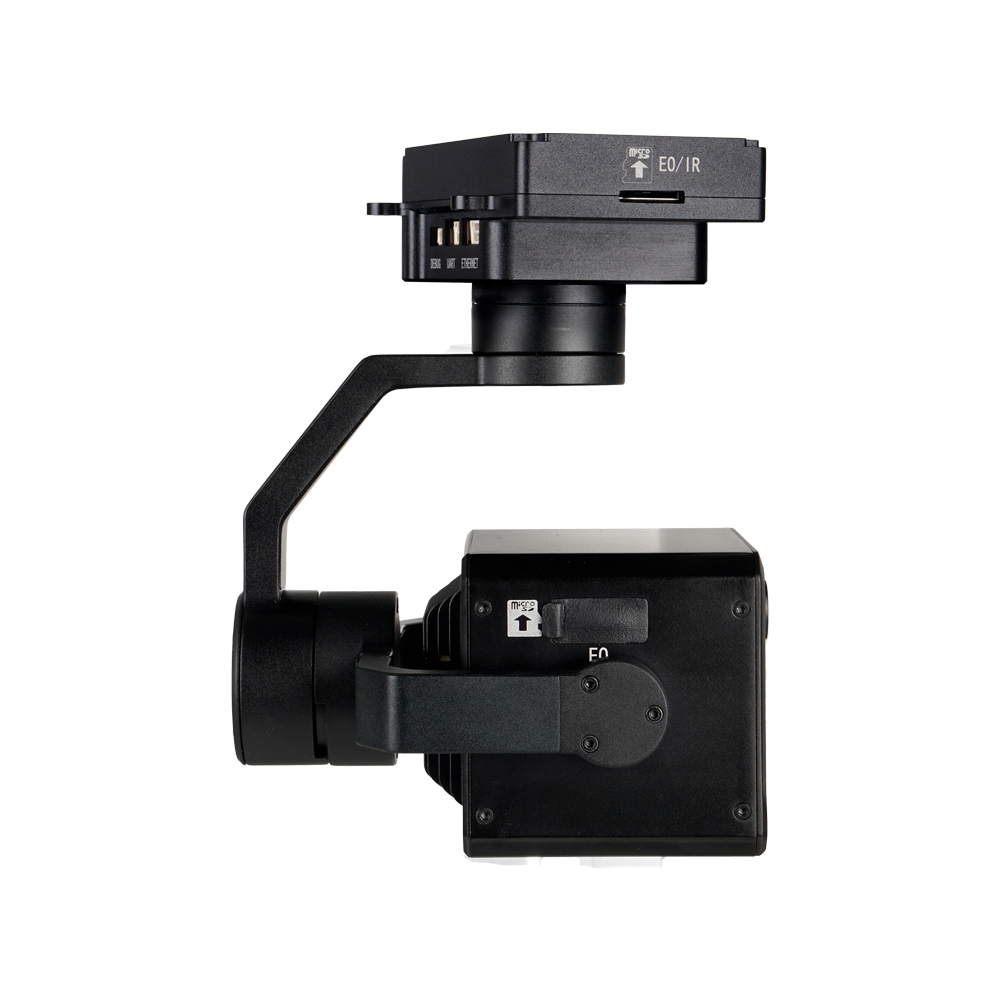
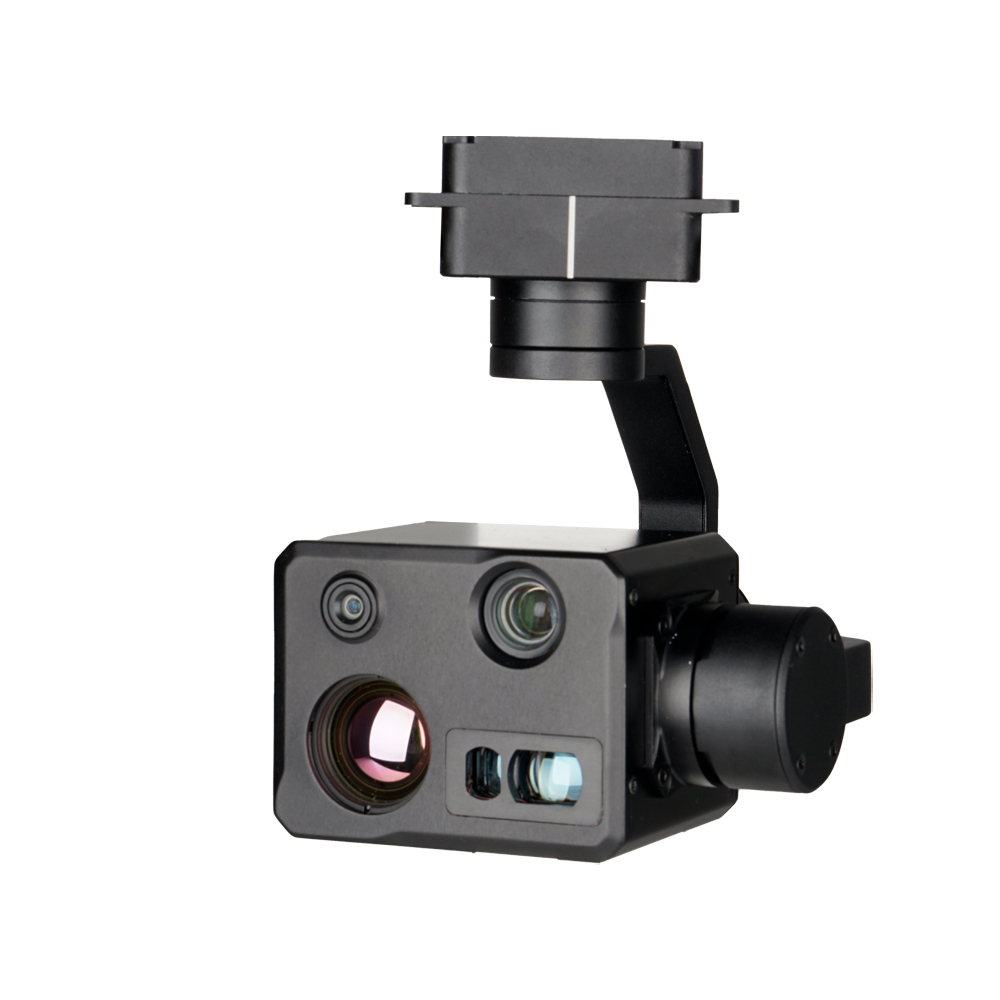
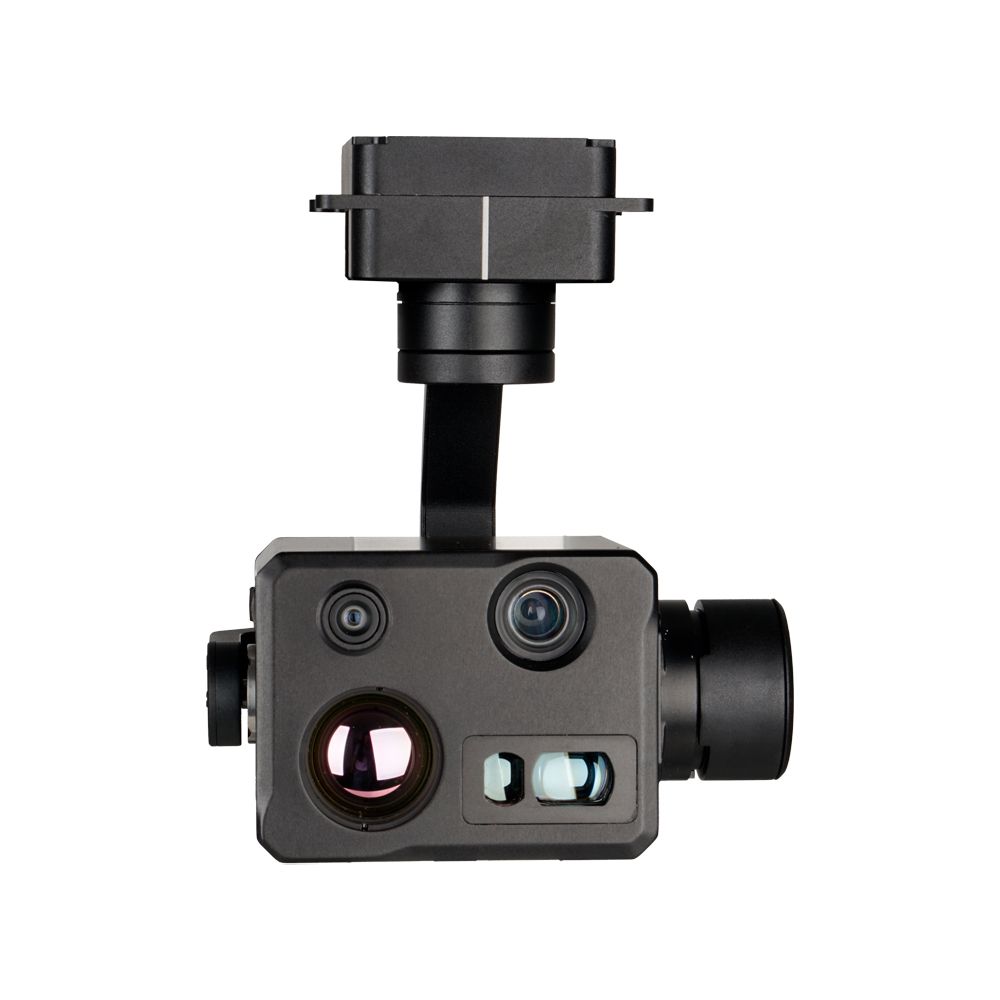
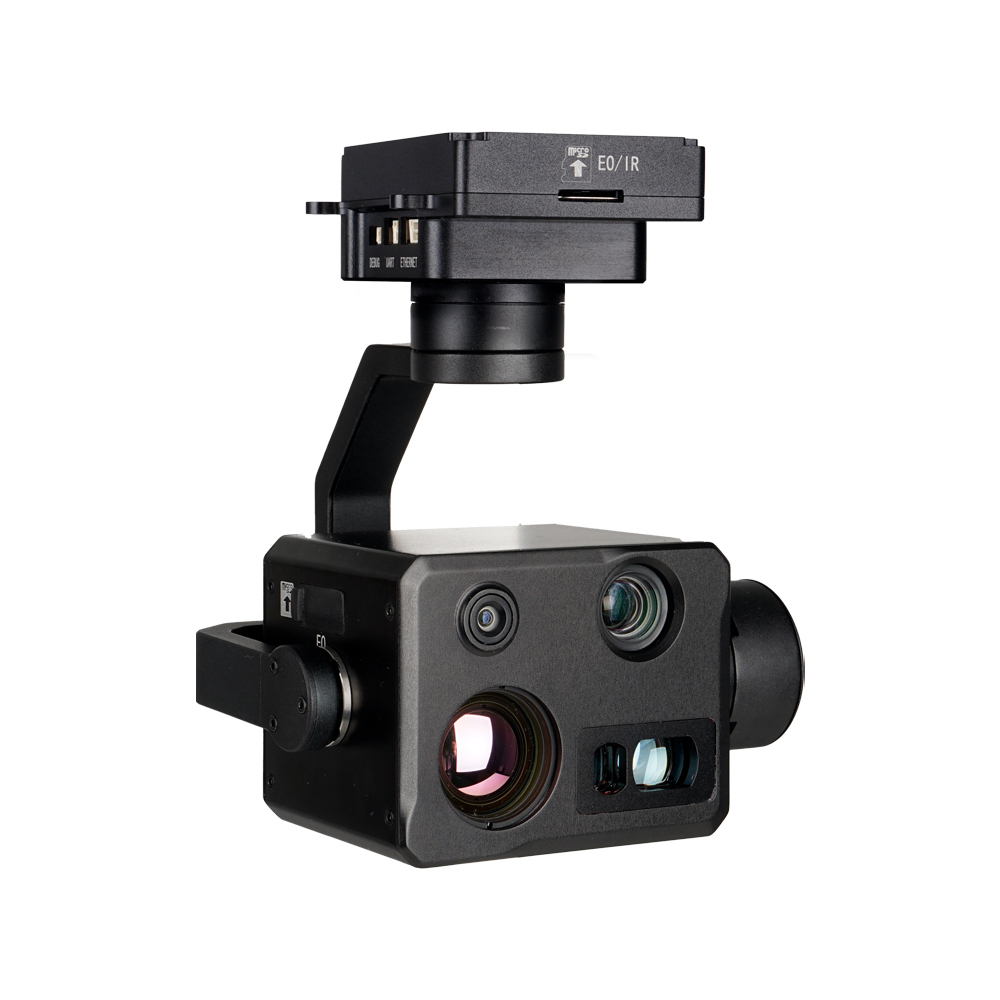
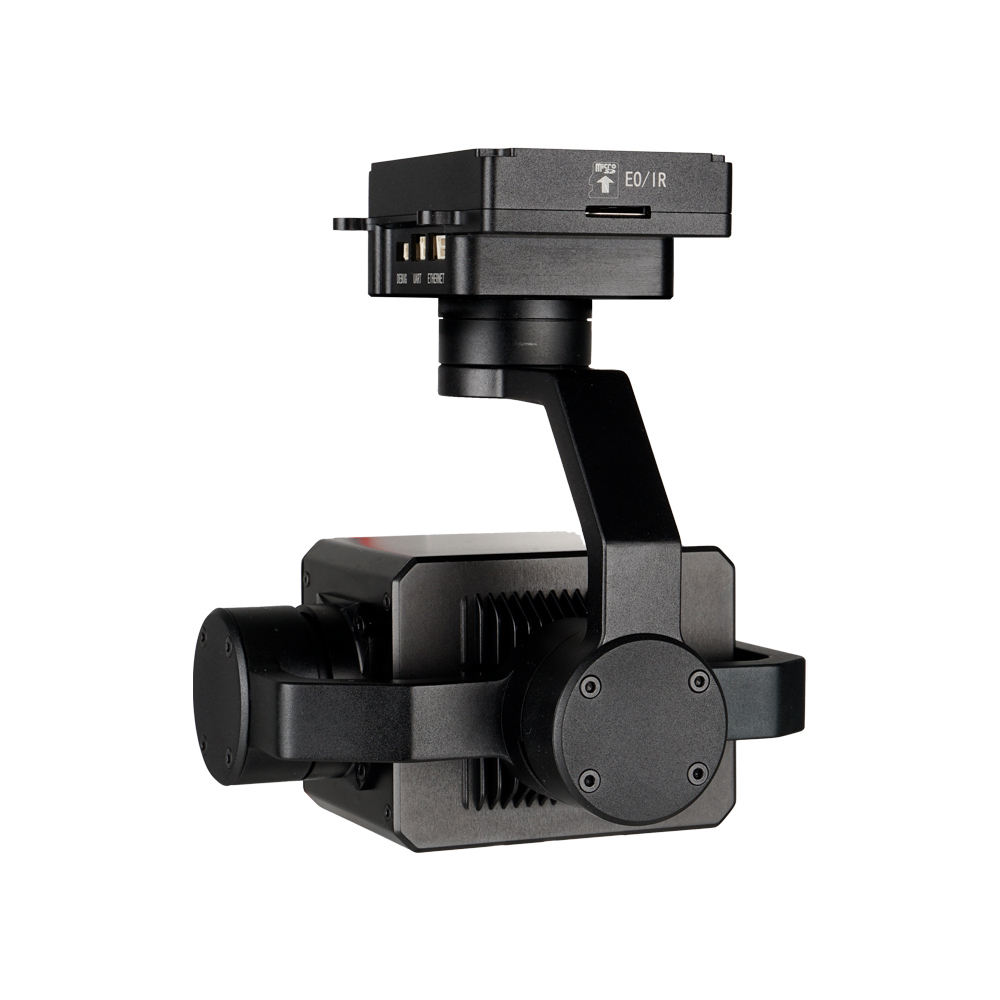
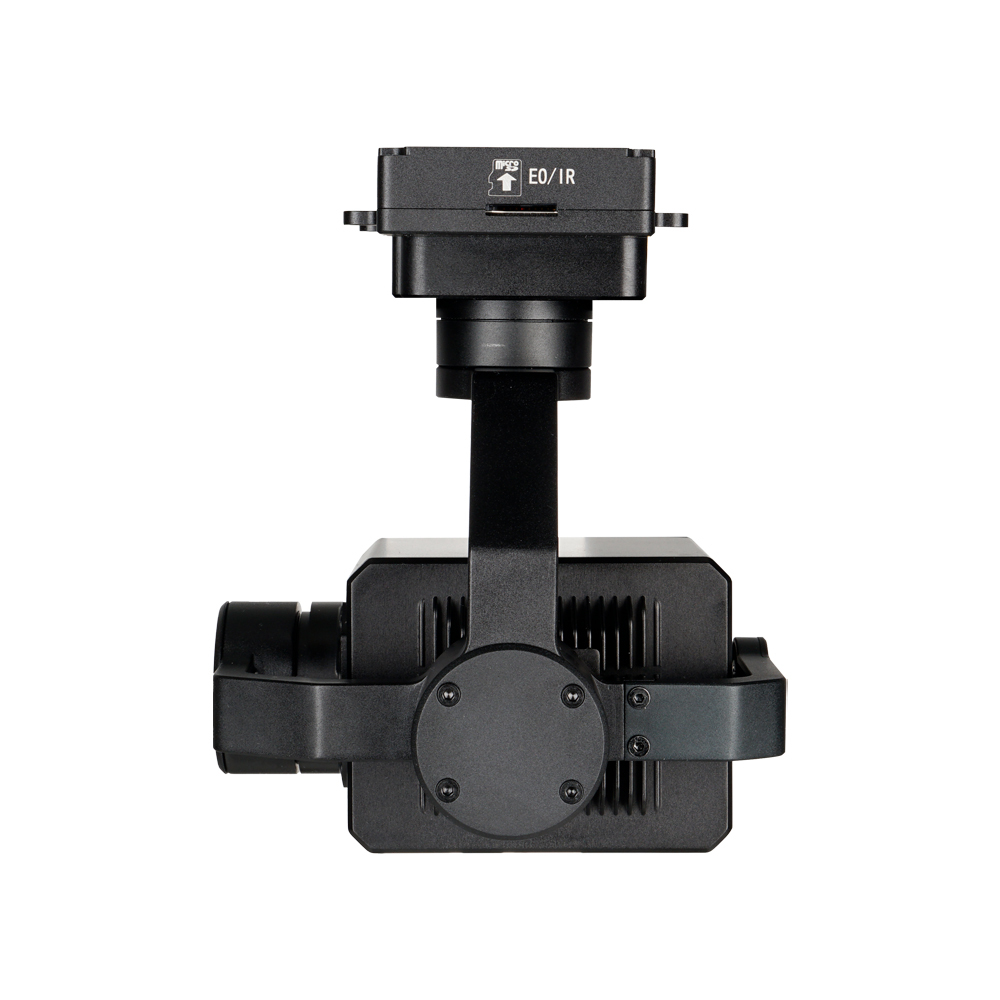
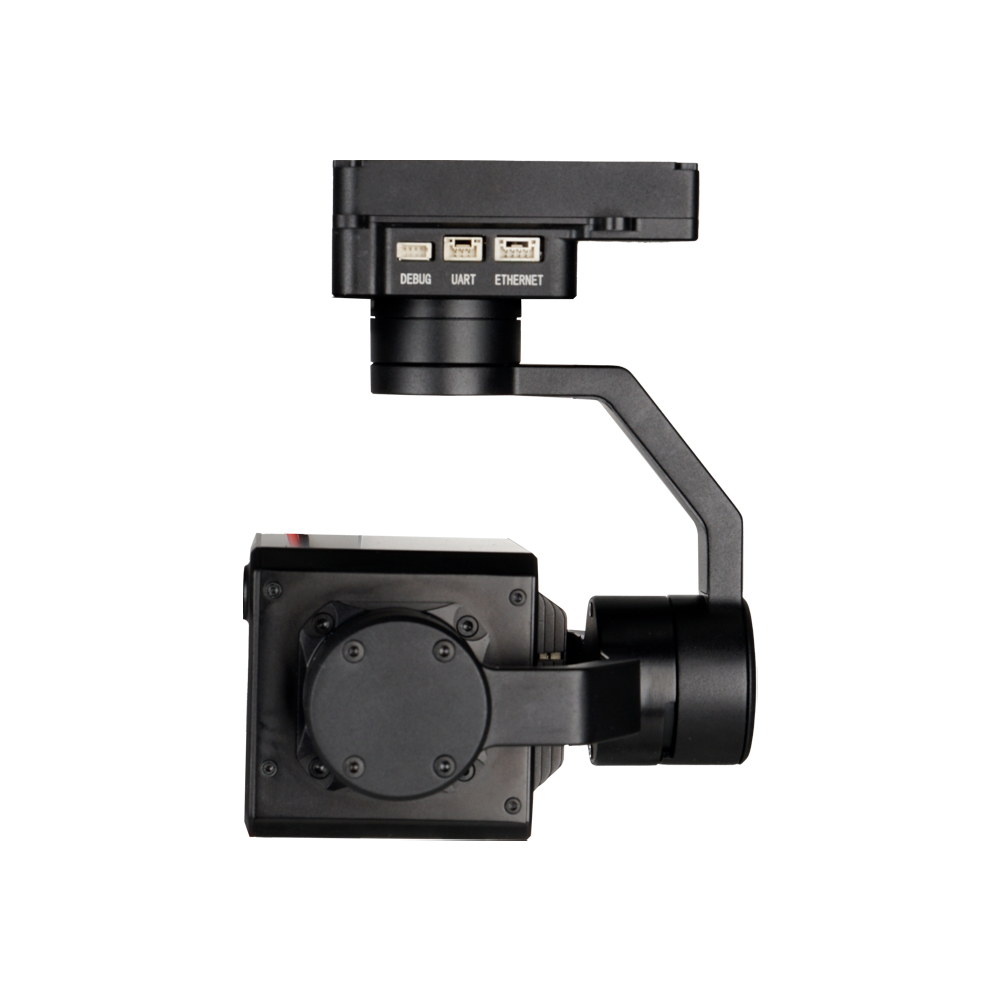
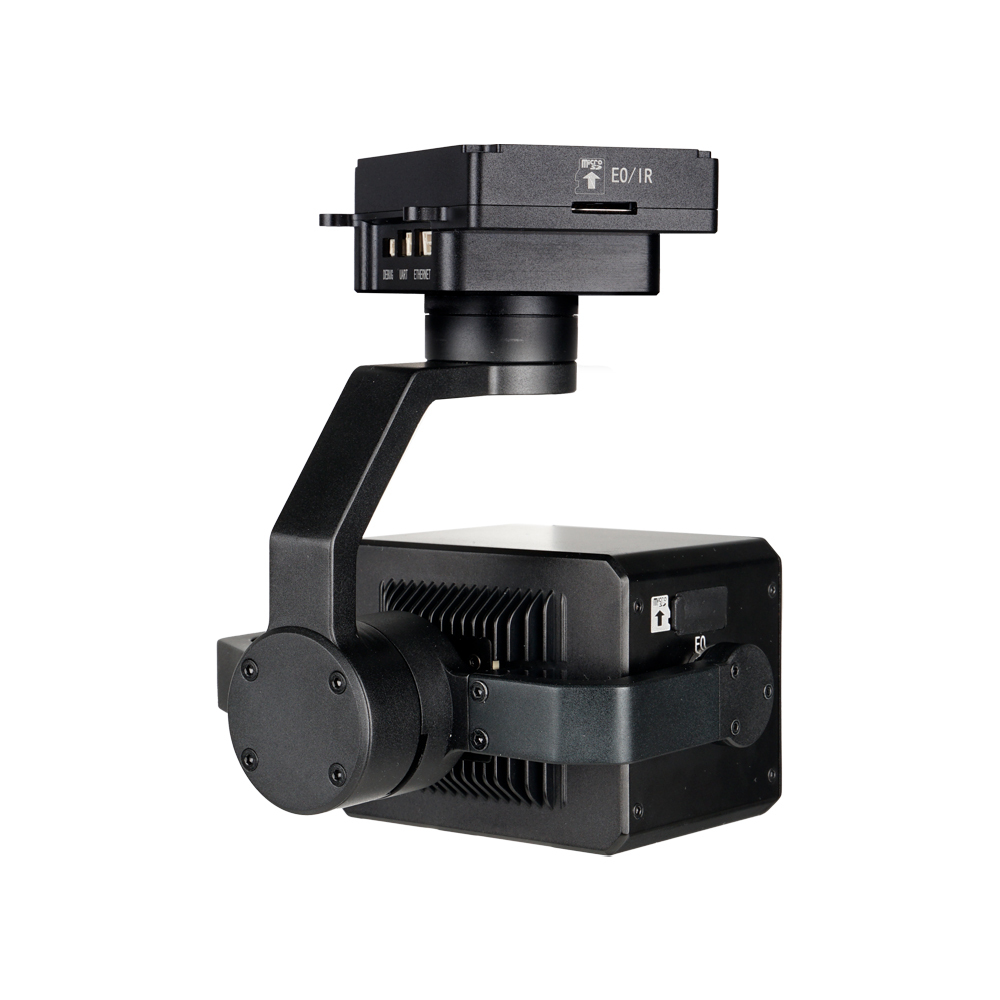
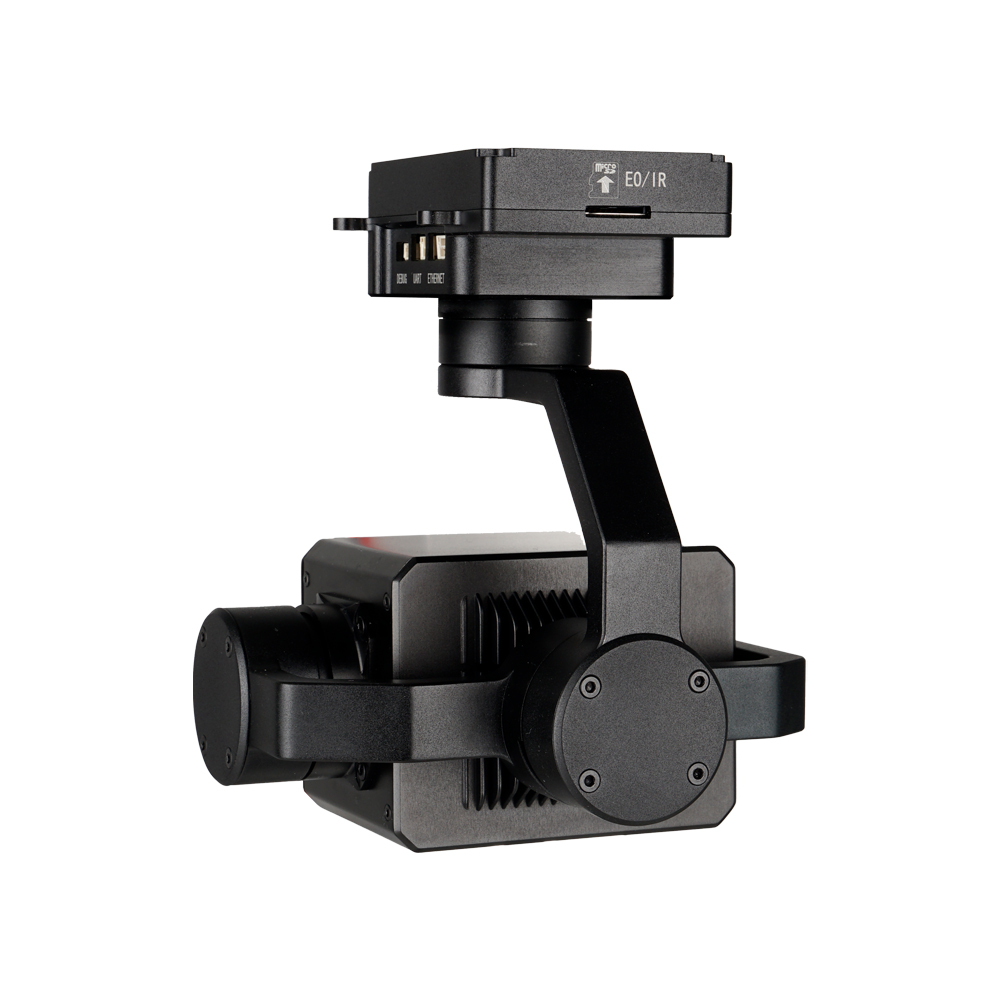
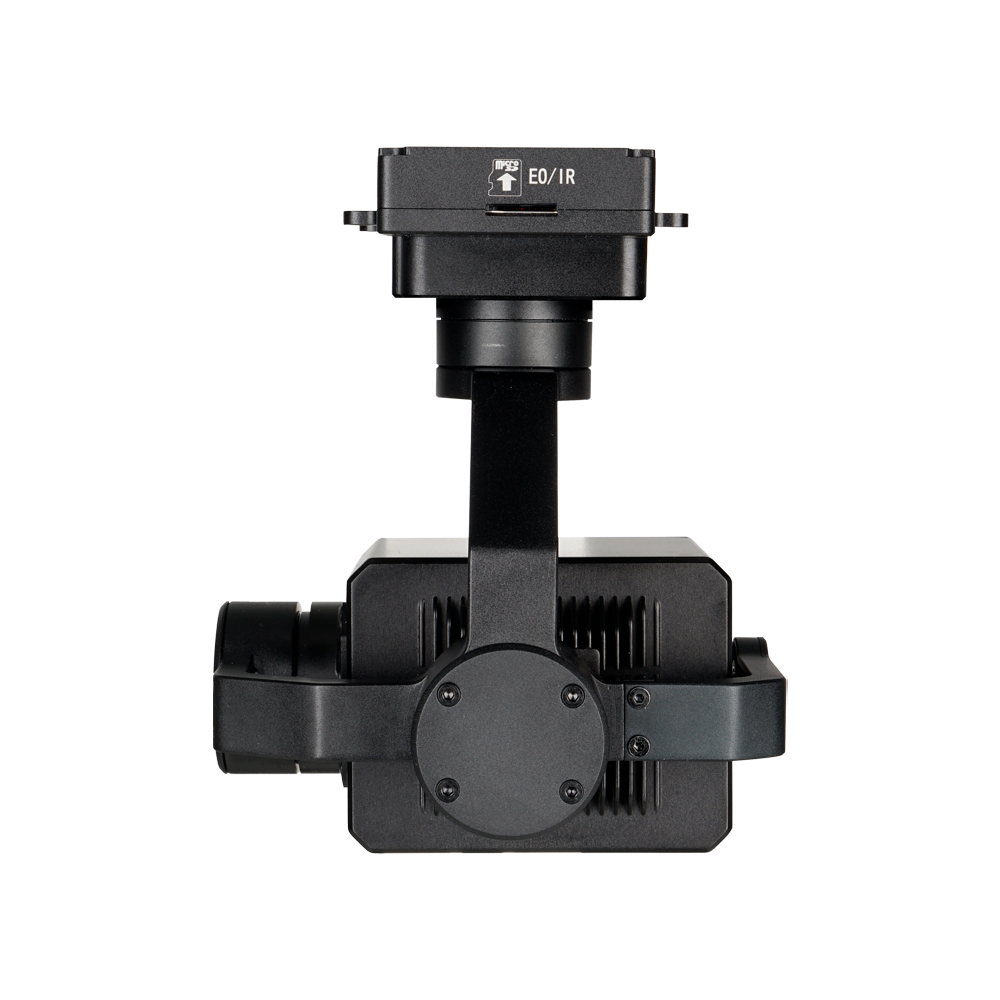
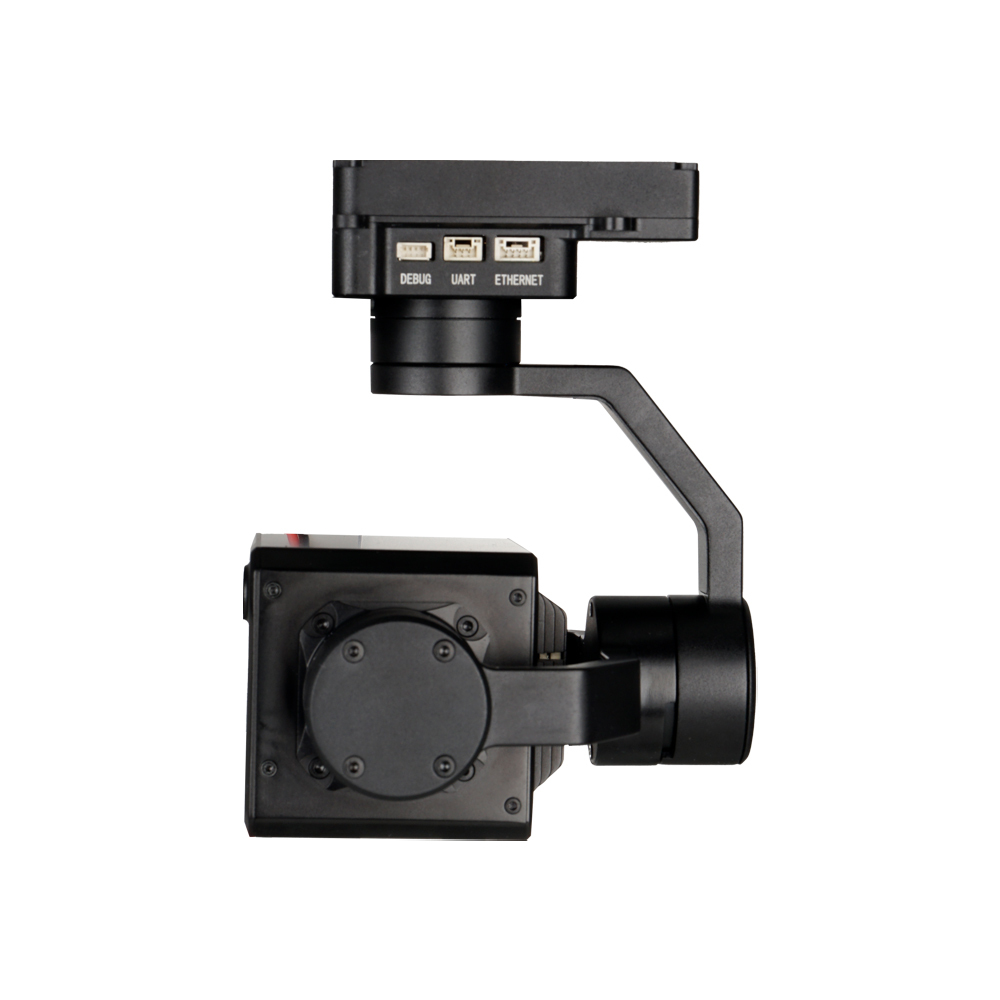
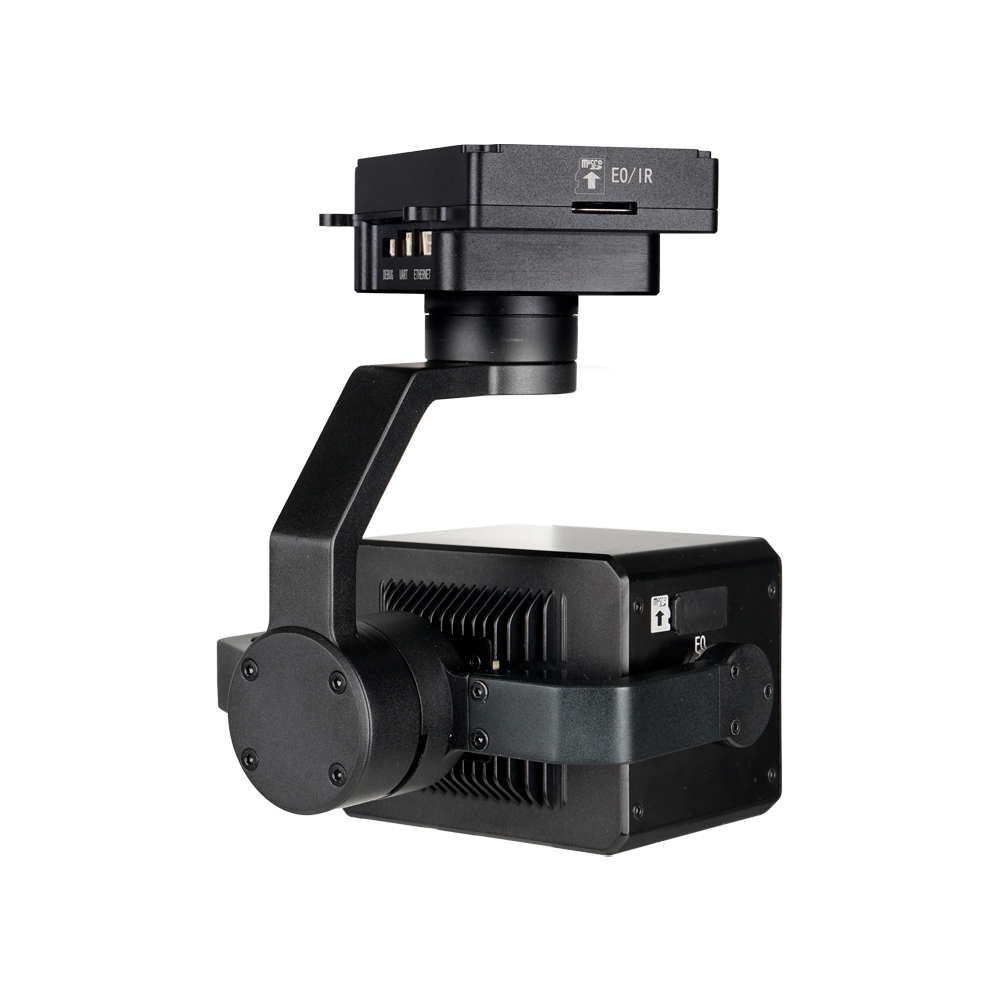

Introdução ao produto
Especificação
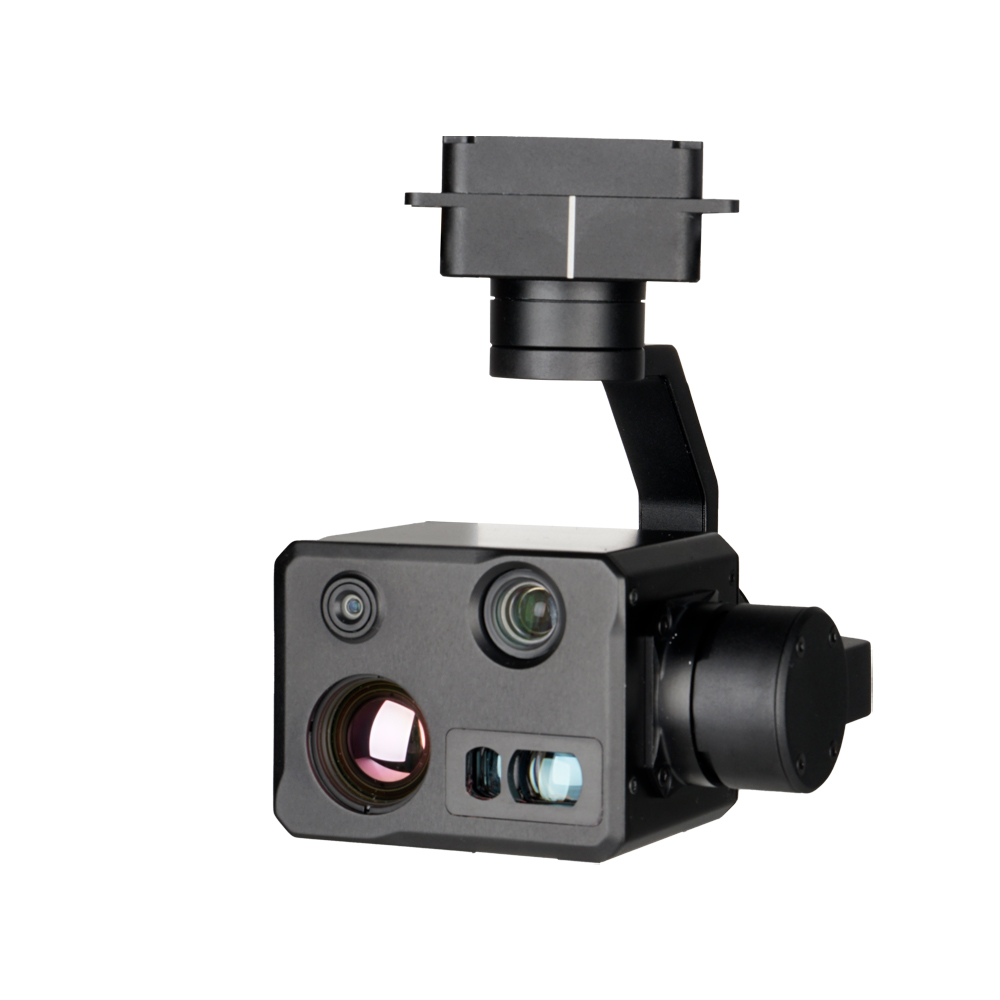
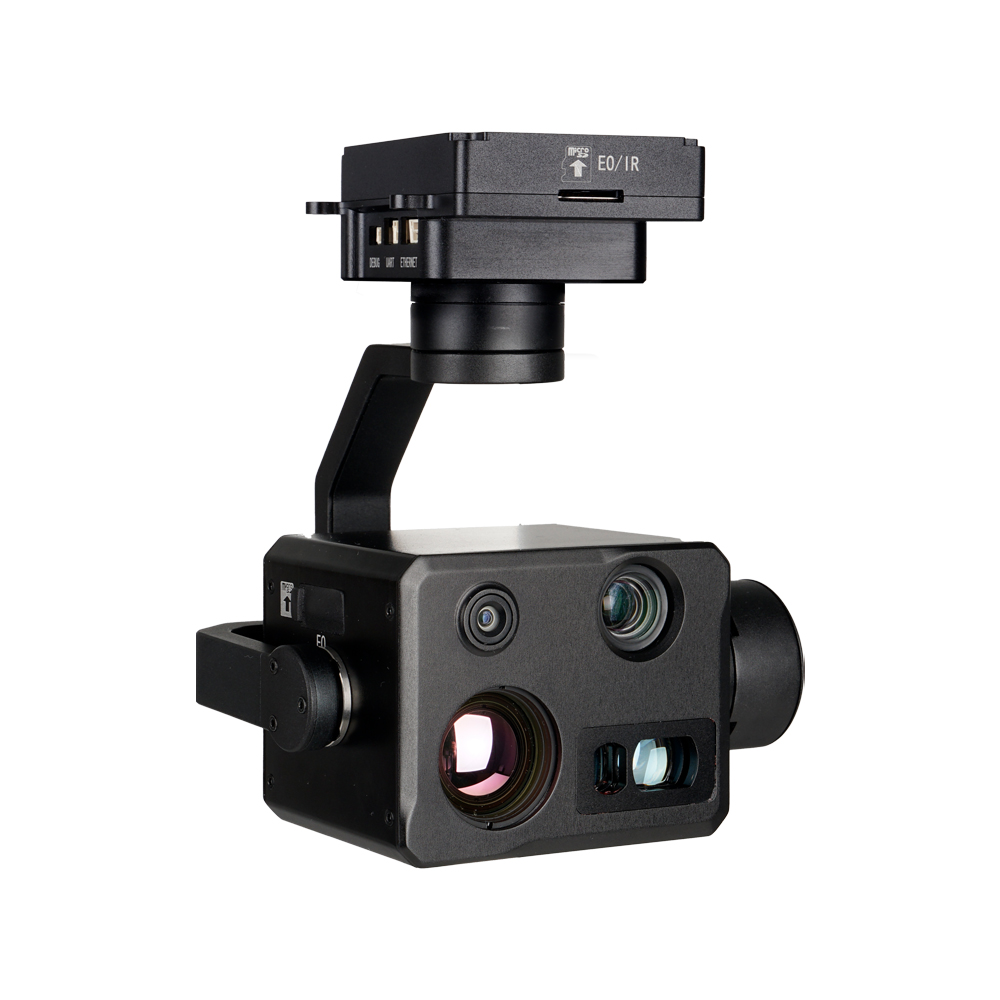
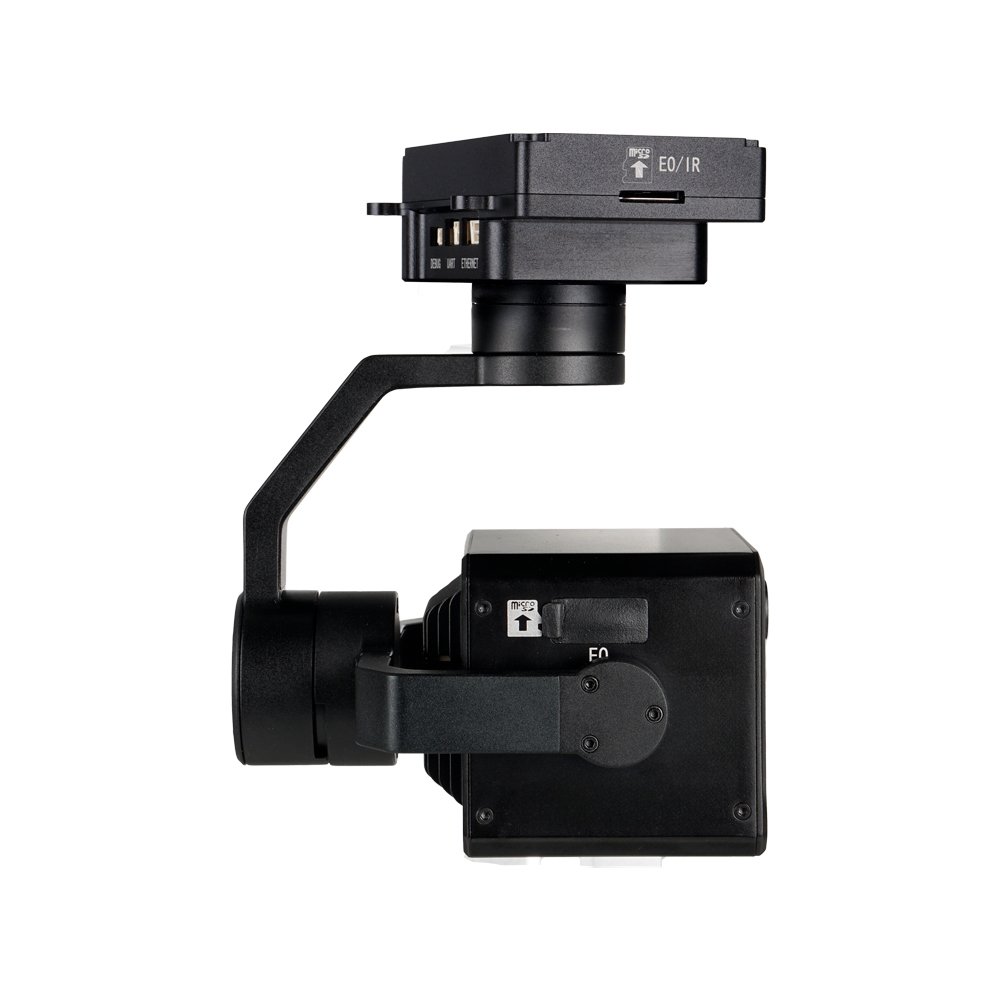
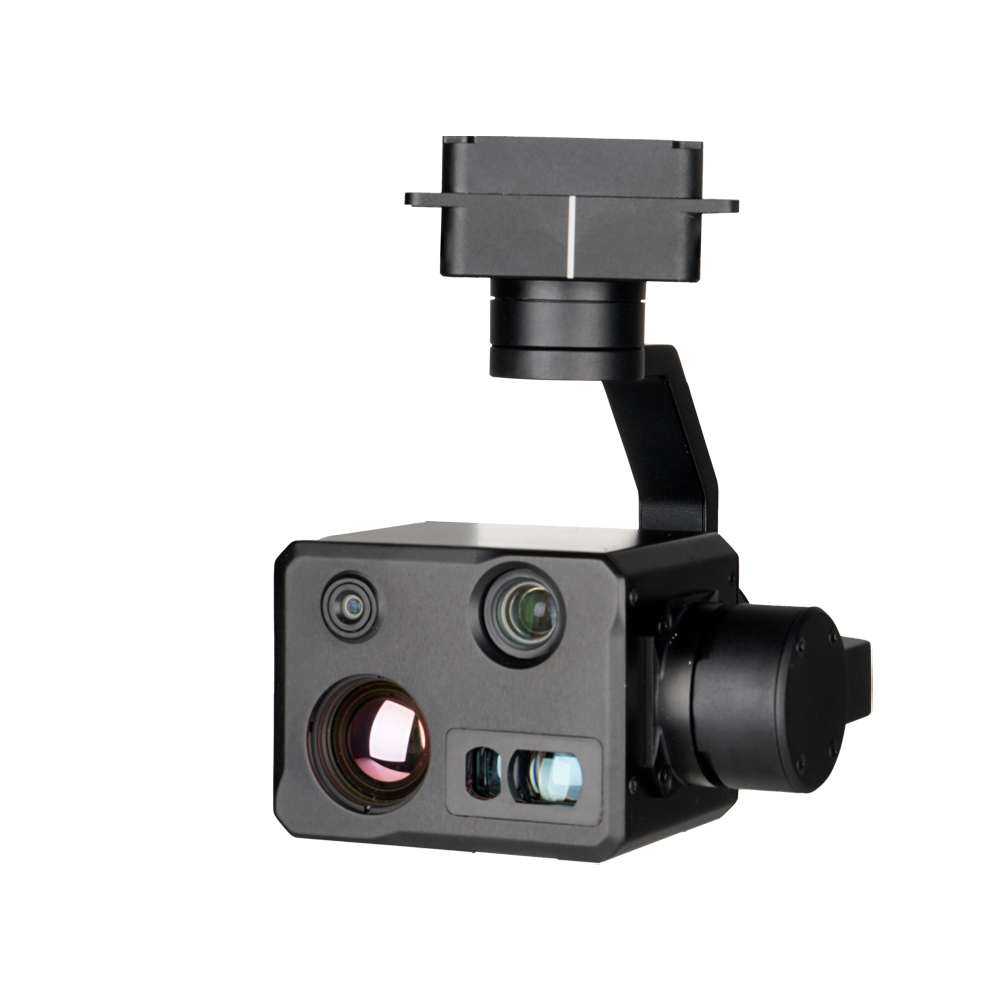
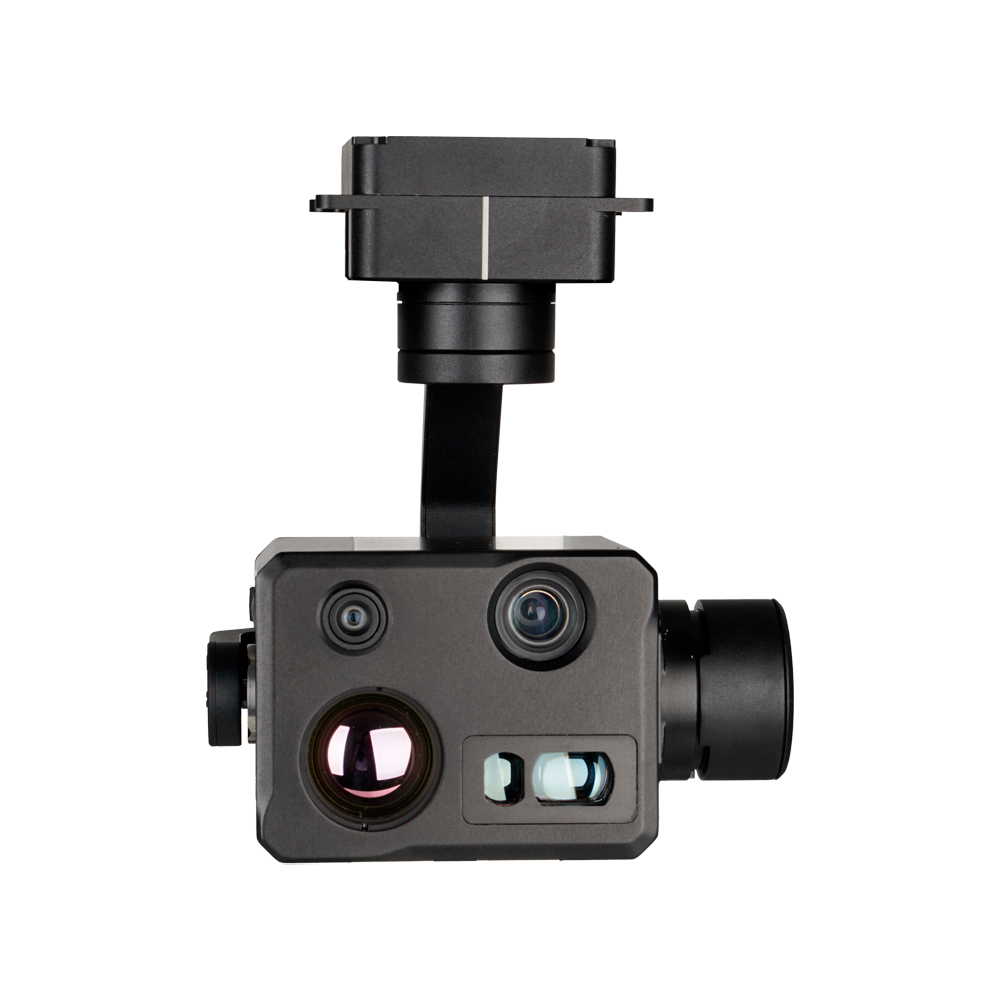
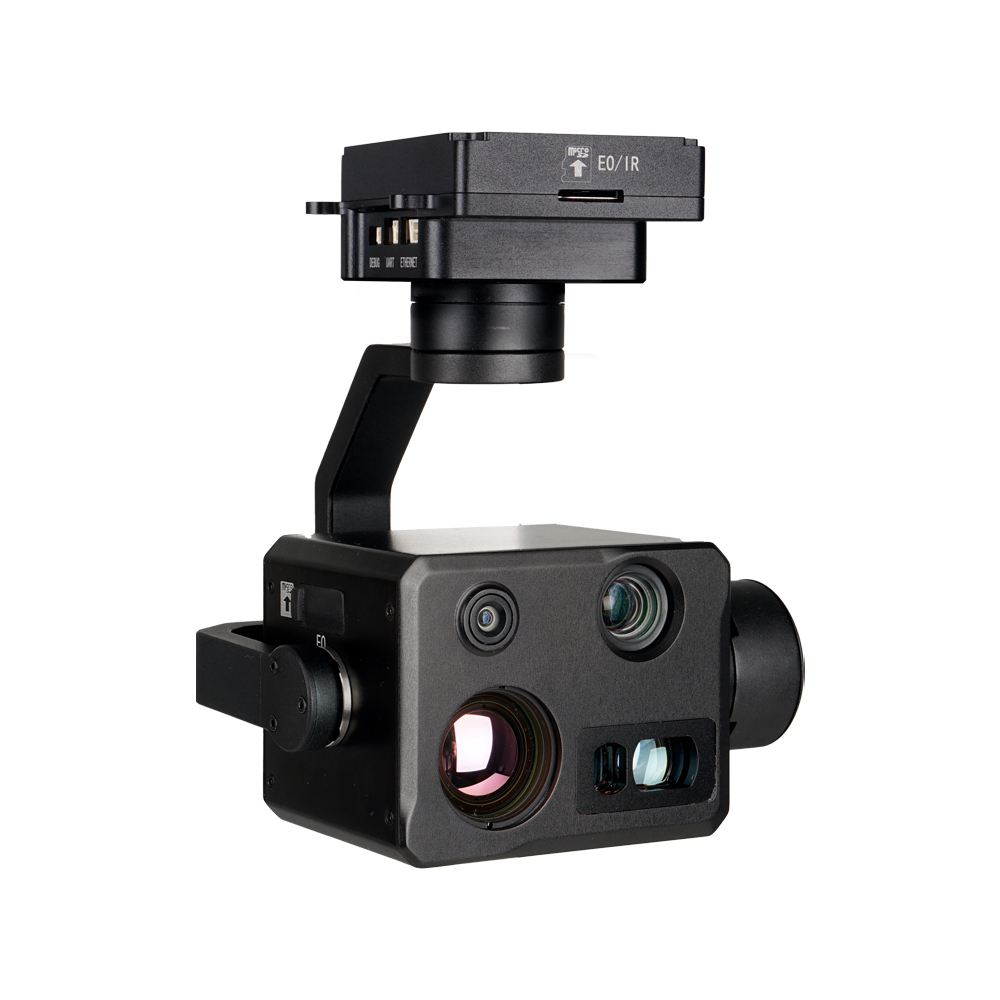
Especificações da Mini Câmera Gimbal de 3 Eixos 8K com Quatro Sensores e IA H4T-25/H4T-19
| Especificações gerais do H4T-25 | |
| Noroeste | 420g |
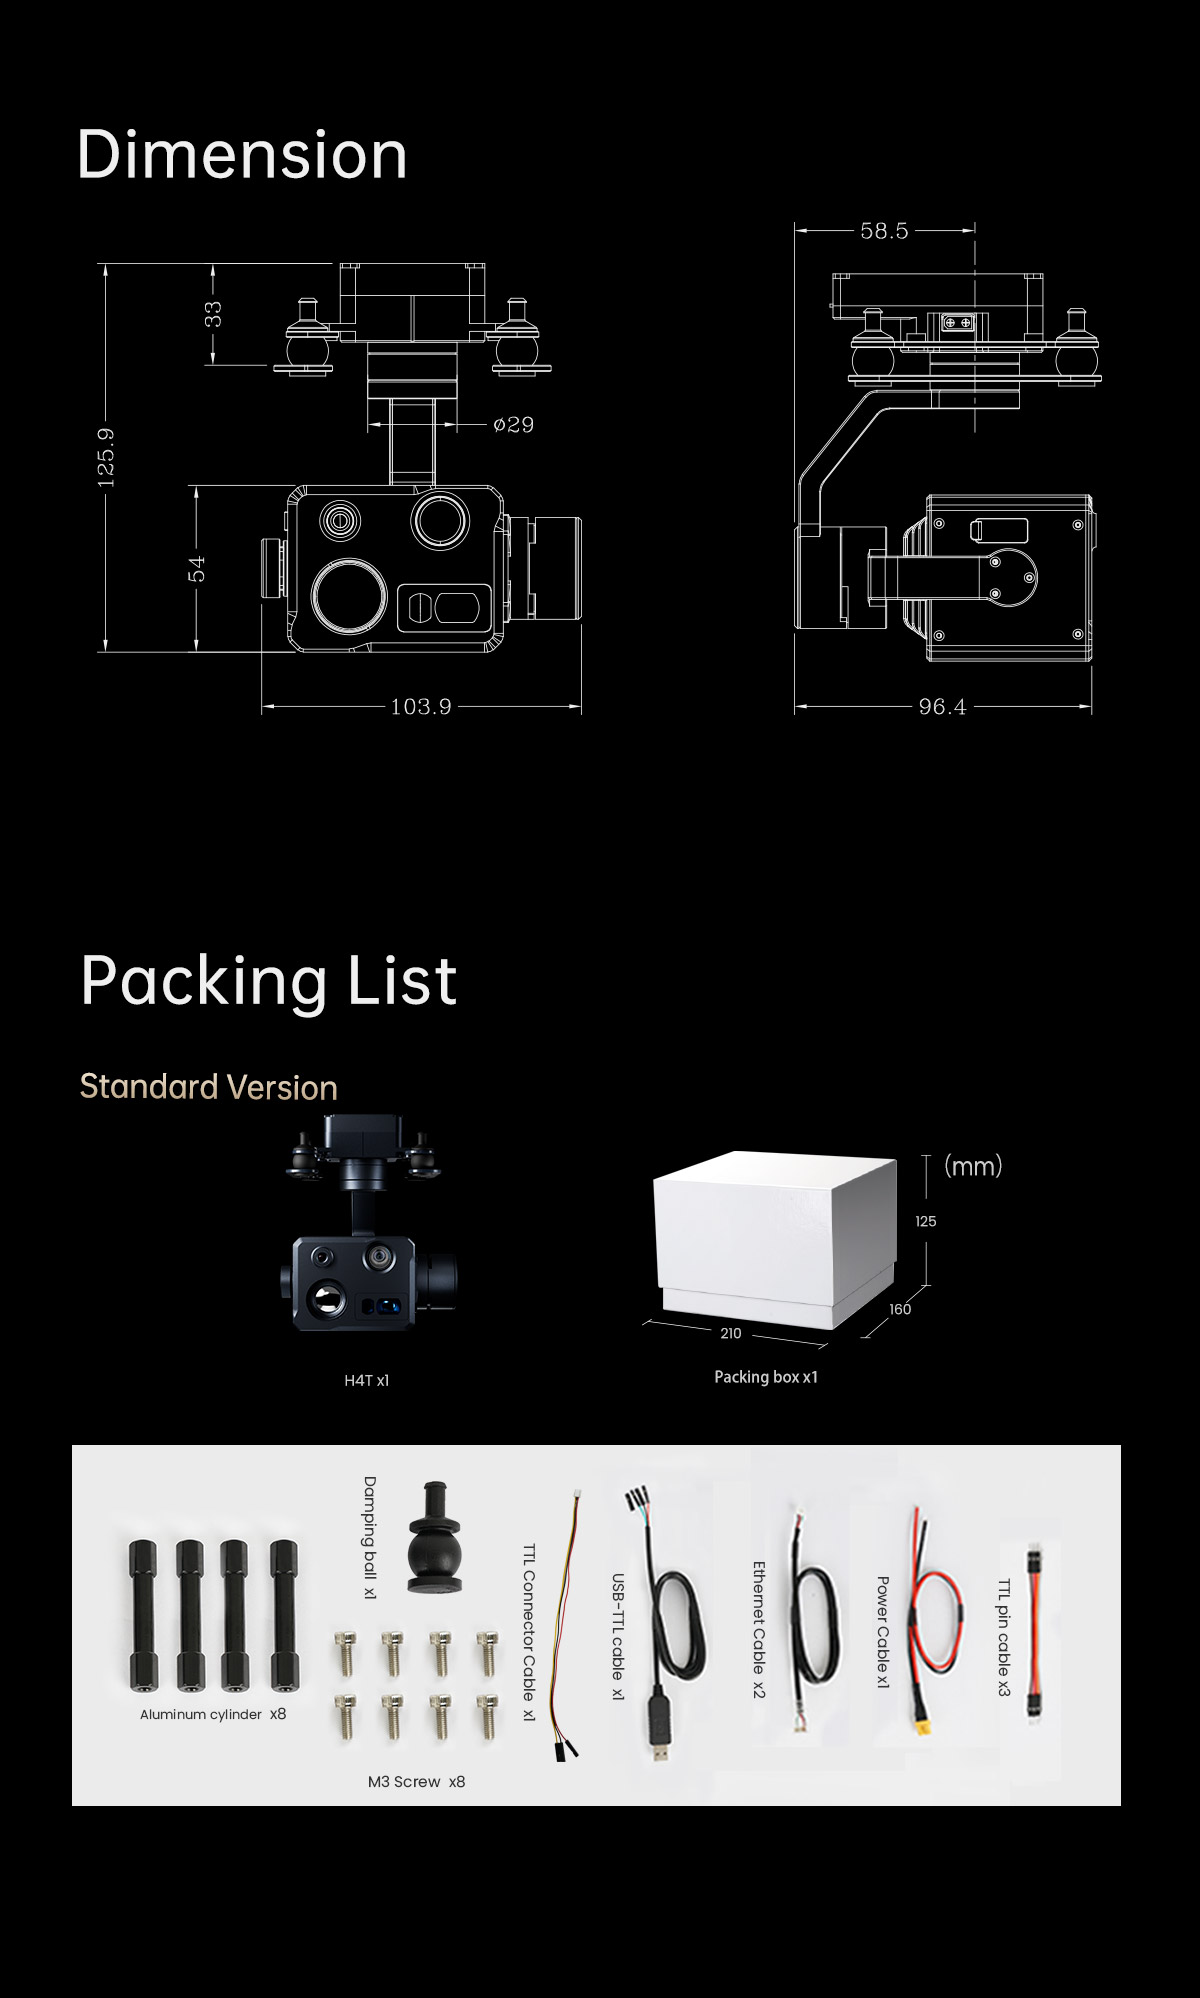
| Medidas do produto. | 102,5*97,5*124,9mm |
| Tensão de entrada | 14,8V~25,2V |
| Corrente dinâmica | 1250~1650mA a 16V |
| Consumo de energia | Consumo médio de 20 W, consumo máximo de 26,4 W. |
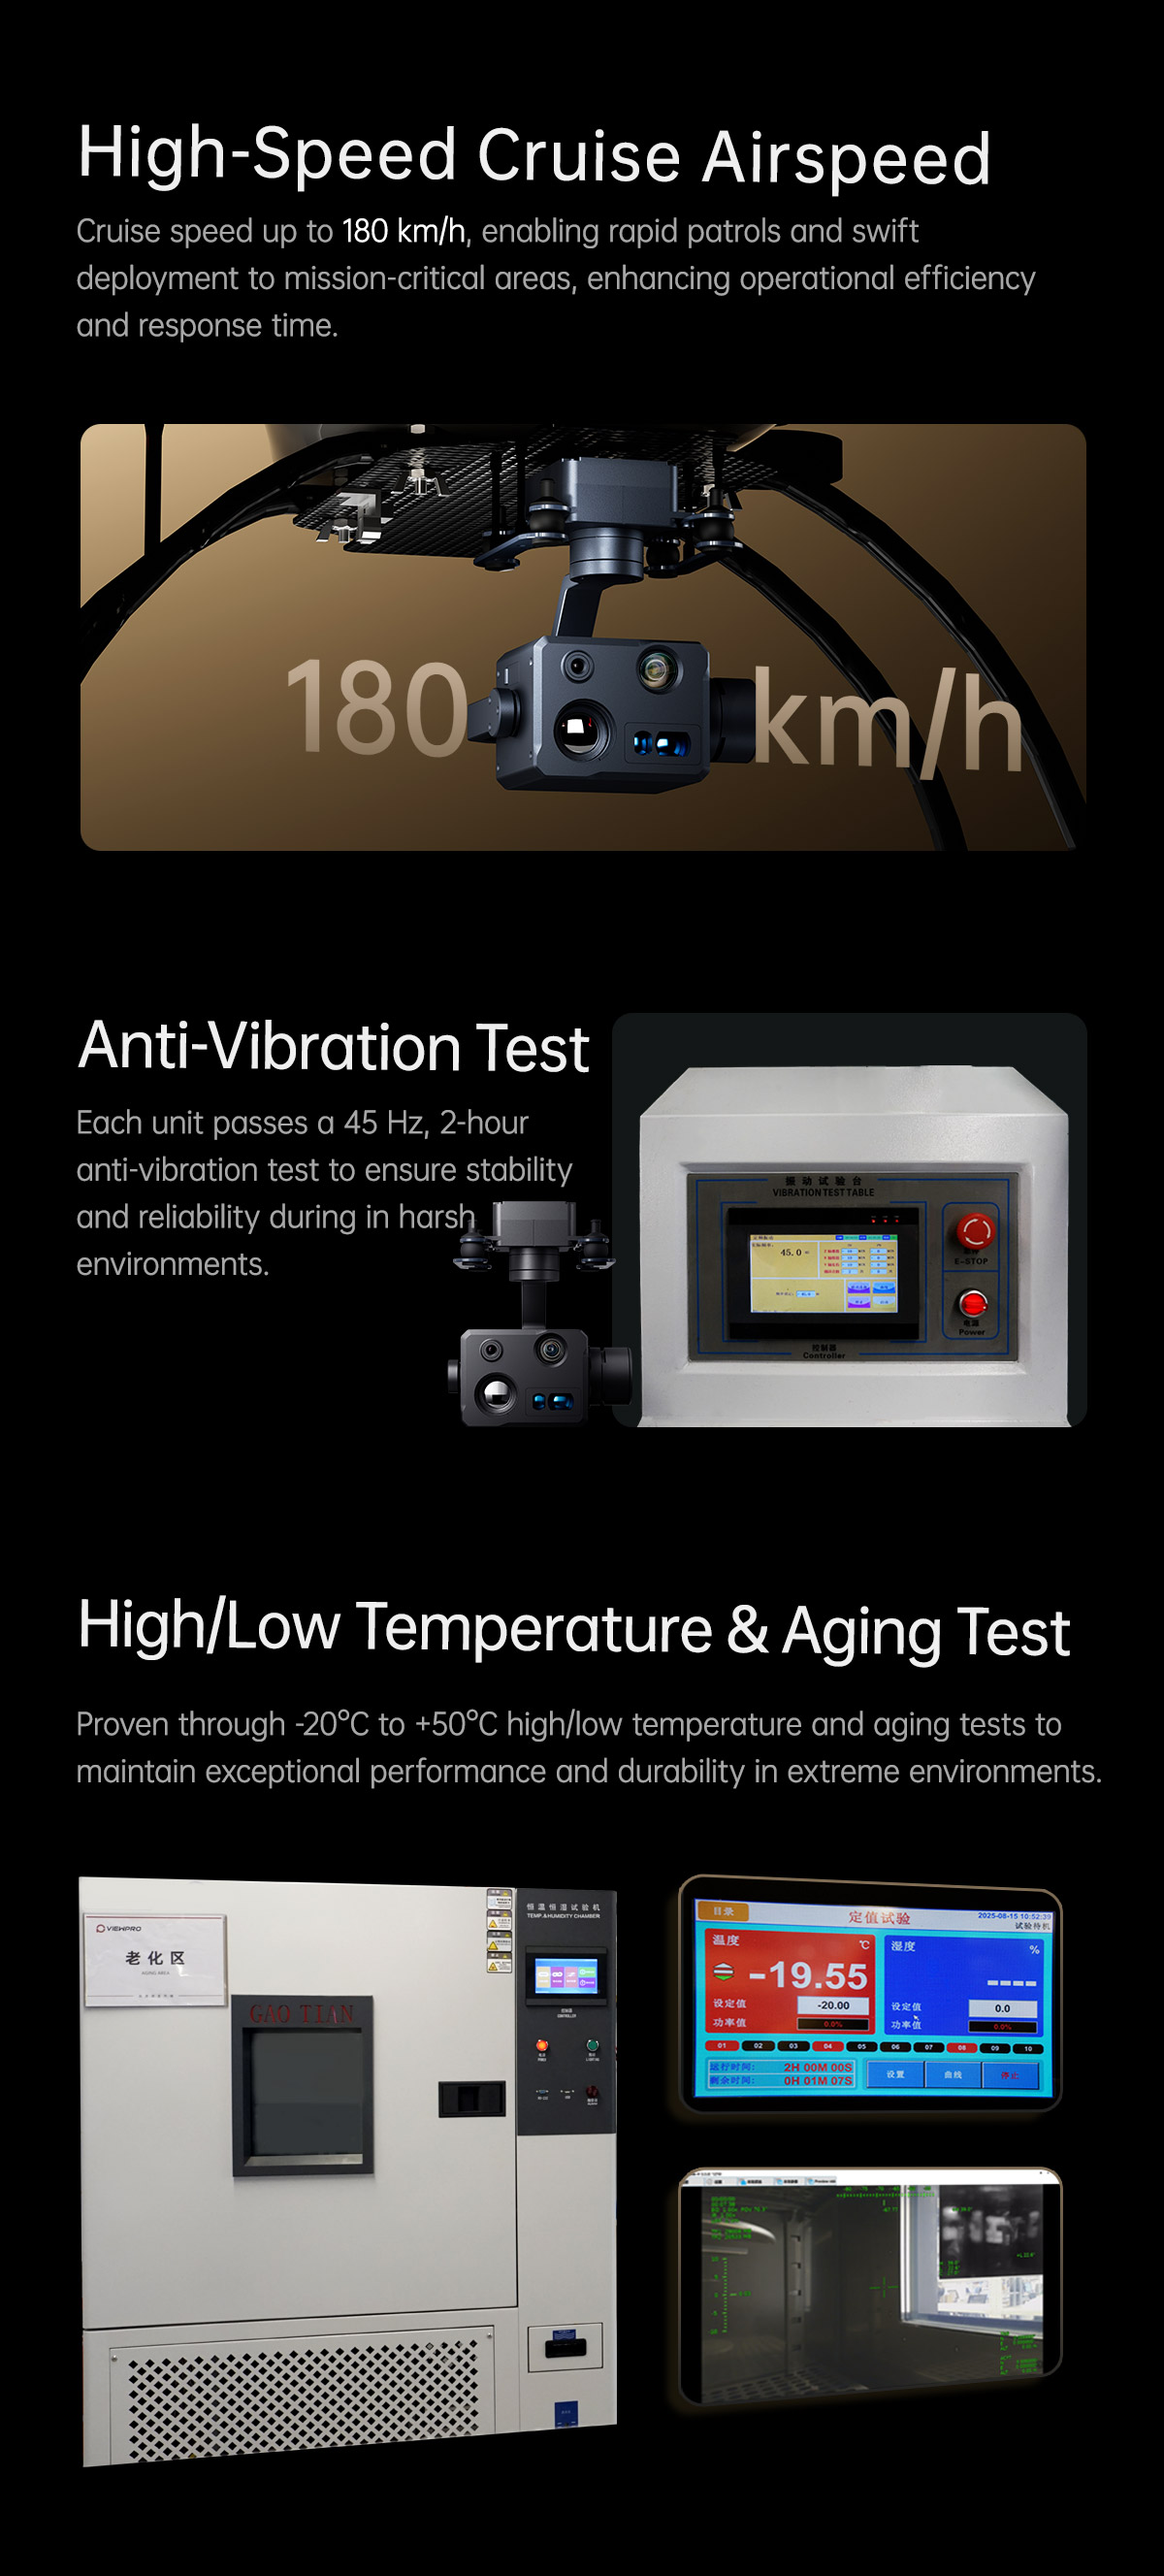
| Temperatura do ambiente de trabalho. | -20℃~+50℃ |
| Taxa IP | IP4X |
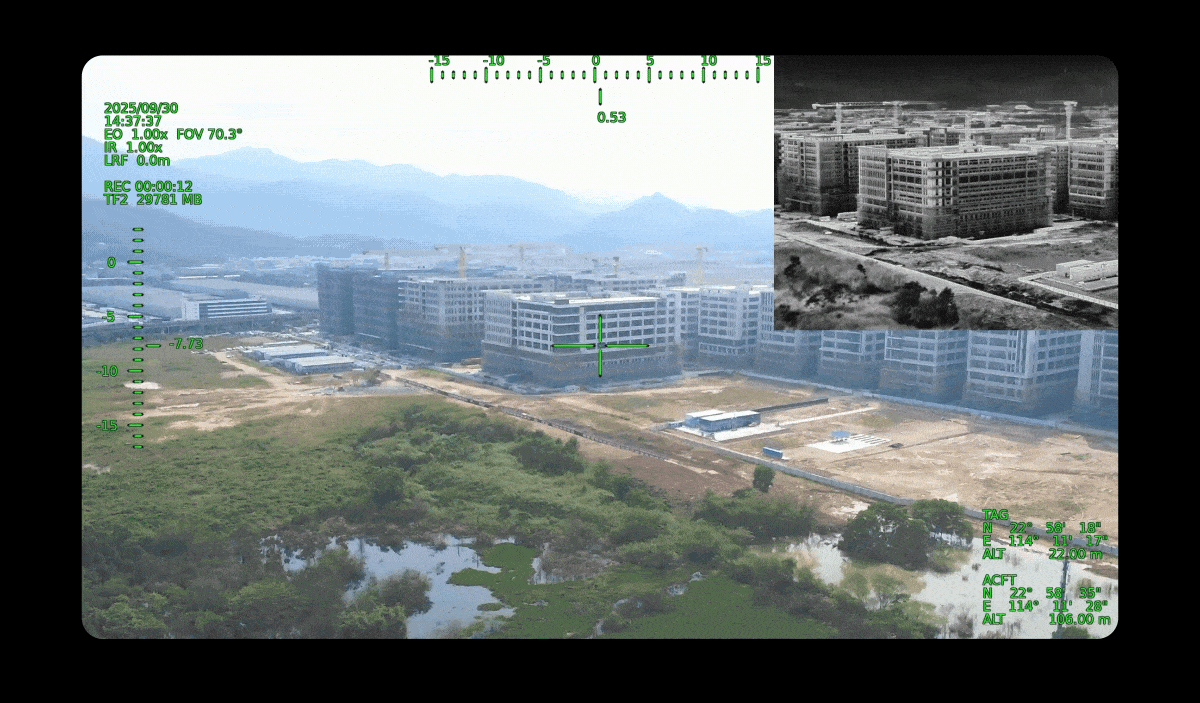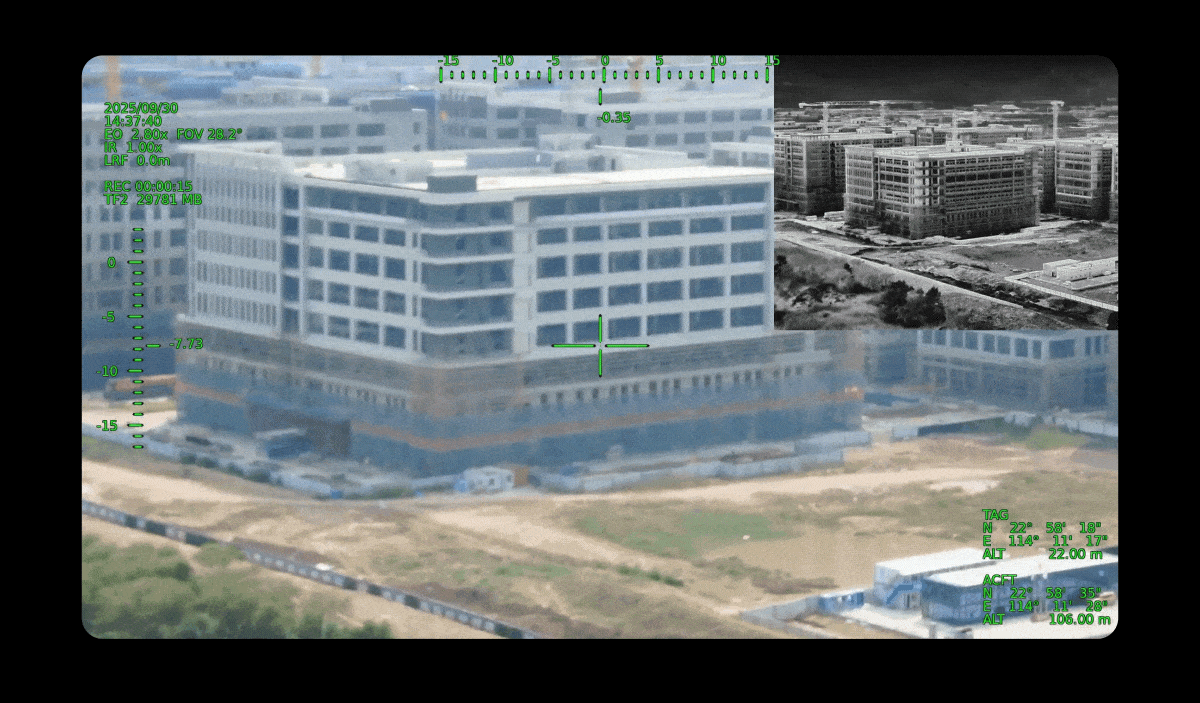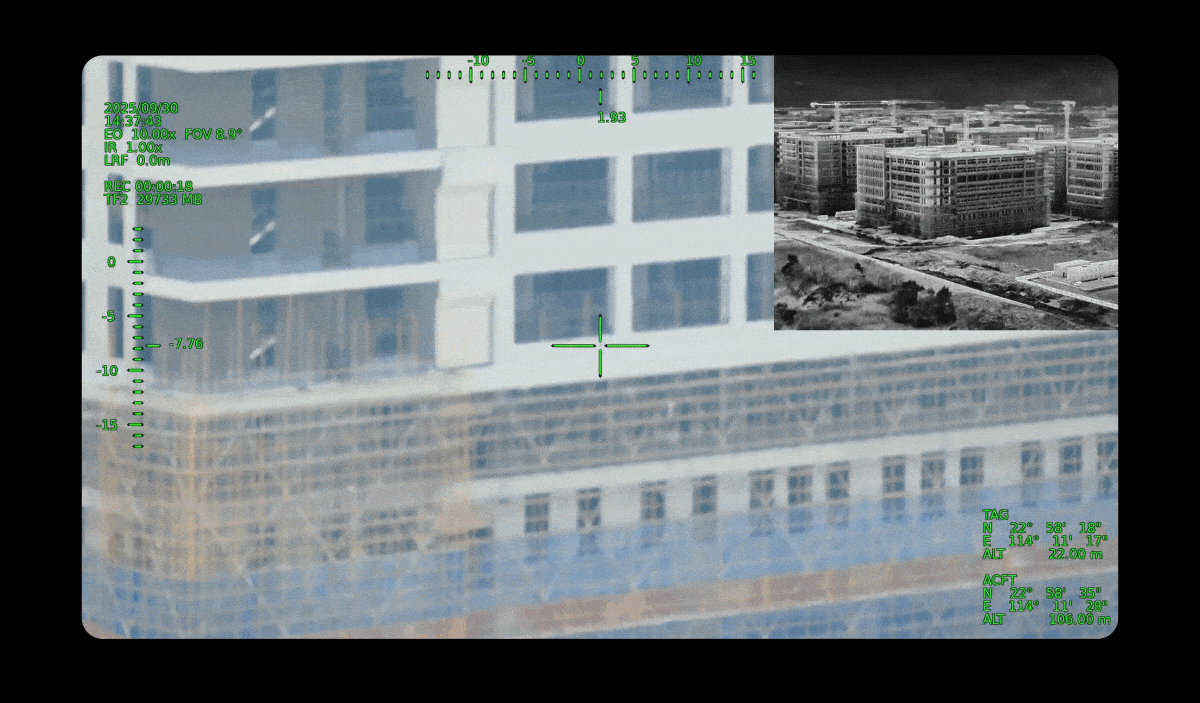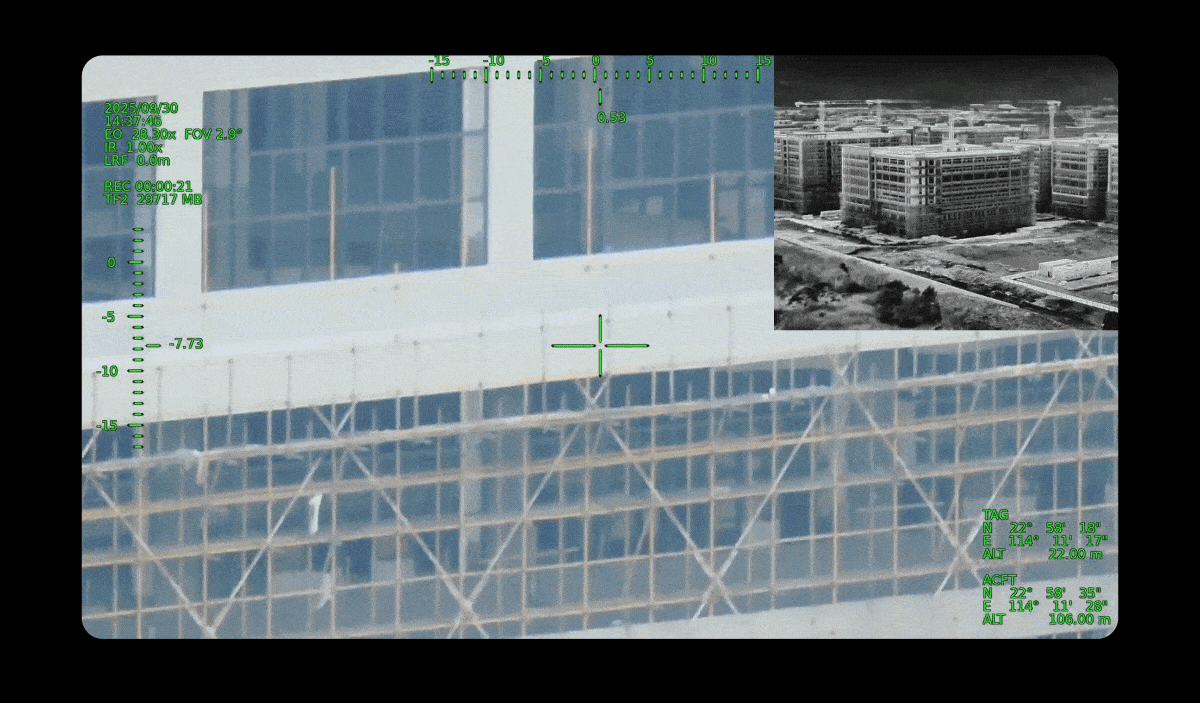
| capacidade de zoom da câmera EO | Zoom ótico de 10x, zoom híbrido de 160x |
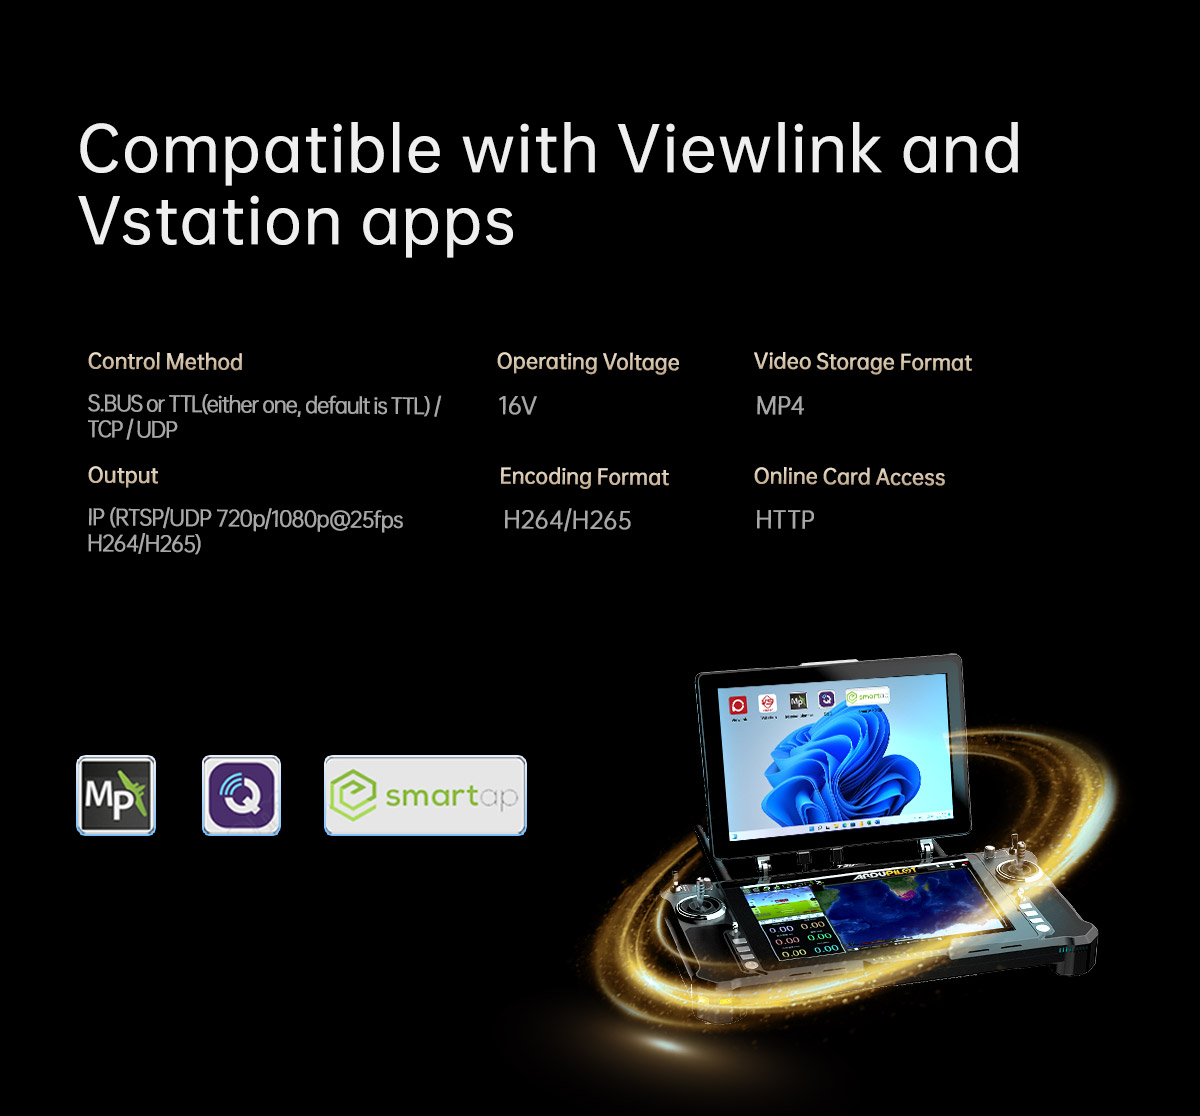
| Saída | IP (RTSP/UDP 720p/1080p a 25fps H264/H265) |
| Armazenar | Cartão TF 1 (slot superior) (até 256 GB, classe 10, formato FAT32) Cartão TF 2 (slot da câmera) (capacidade de armazenamento de até 512 GB, velocidade de leitura e gravação A2 V30) |
| Imagem no cartão TF | Cartão TF 1 (slot superior): EO 1920*1080, IR 640*512; Cartão TF 2 (slot da câmera): câmera grande angular 4000*3000, câmera com zoom 4000*3000 |
| Vídeo em cartão TF | Cartão TF 1 (slot superior): 1920×1080 a 25 fps; Cartão TF 2 (slot da câmera): Câmera grande angular 4K a 30 fps, Câmera com zoom 4K a 30 fps |
| Método de controle | S.BUS ou TTL (qualquer um dos dois, o padrão é TTL) / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -65° (para cima) a 135° (para baixo), Ângulo de rotação: ±50°, Guinada/Pan: ±150° |
| Faixa controlável | Inclinação/Rotação: -45°~125°, Guinada/Pan: ±140° |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
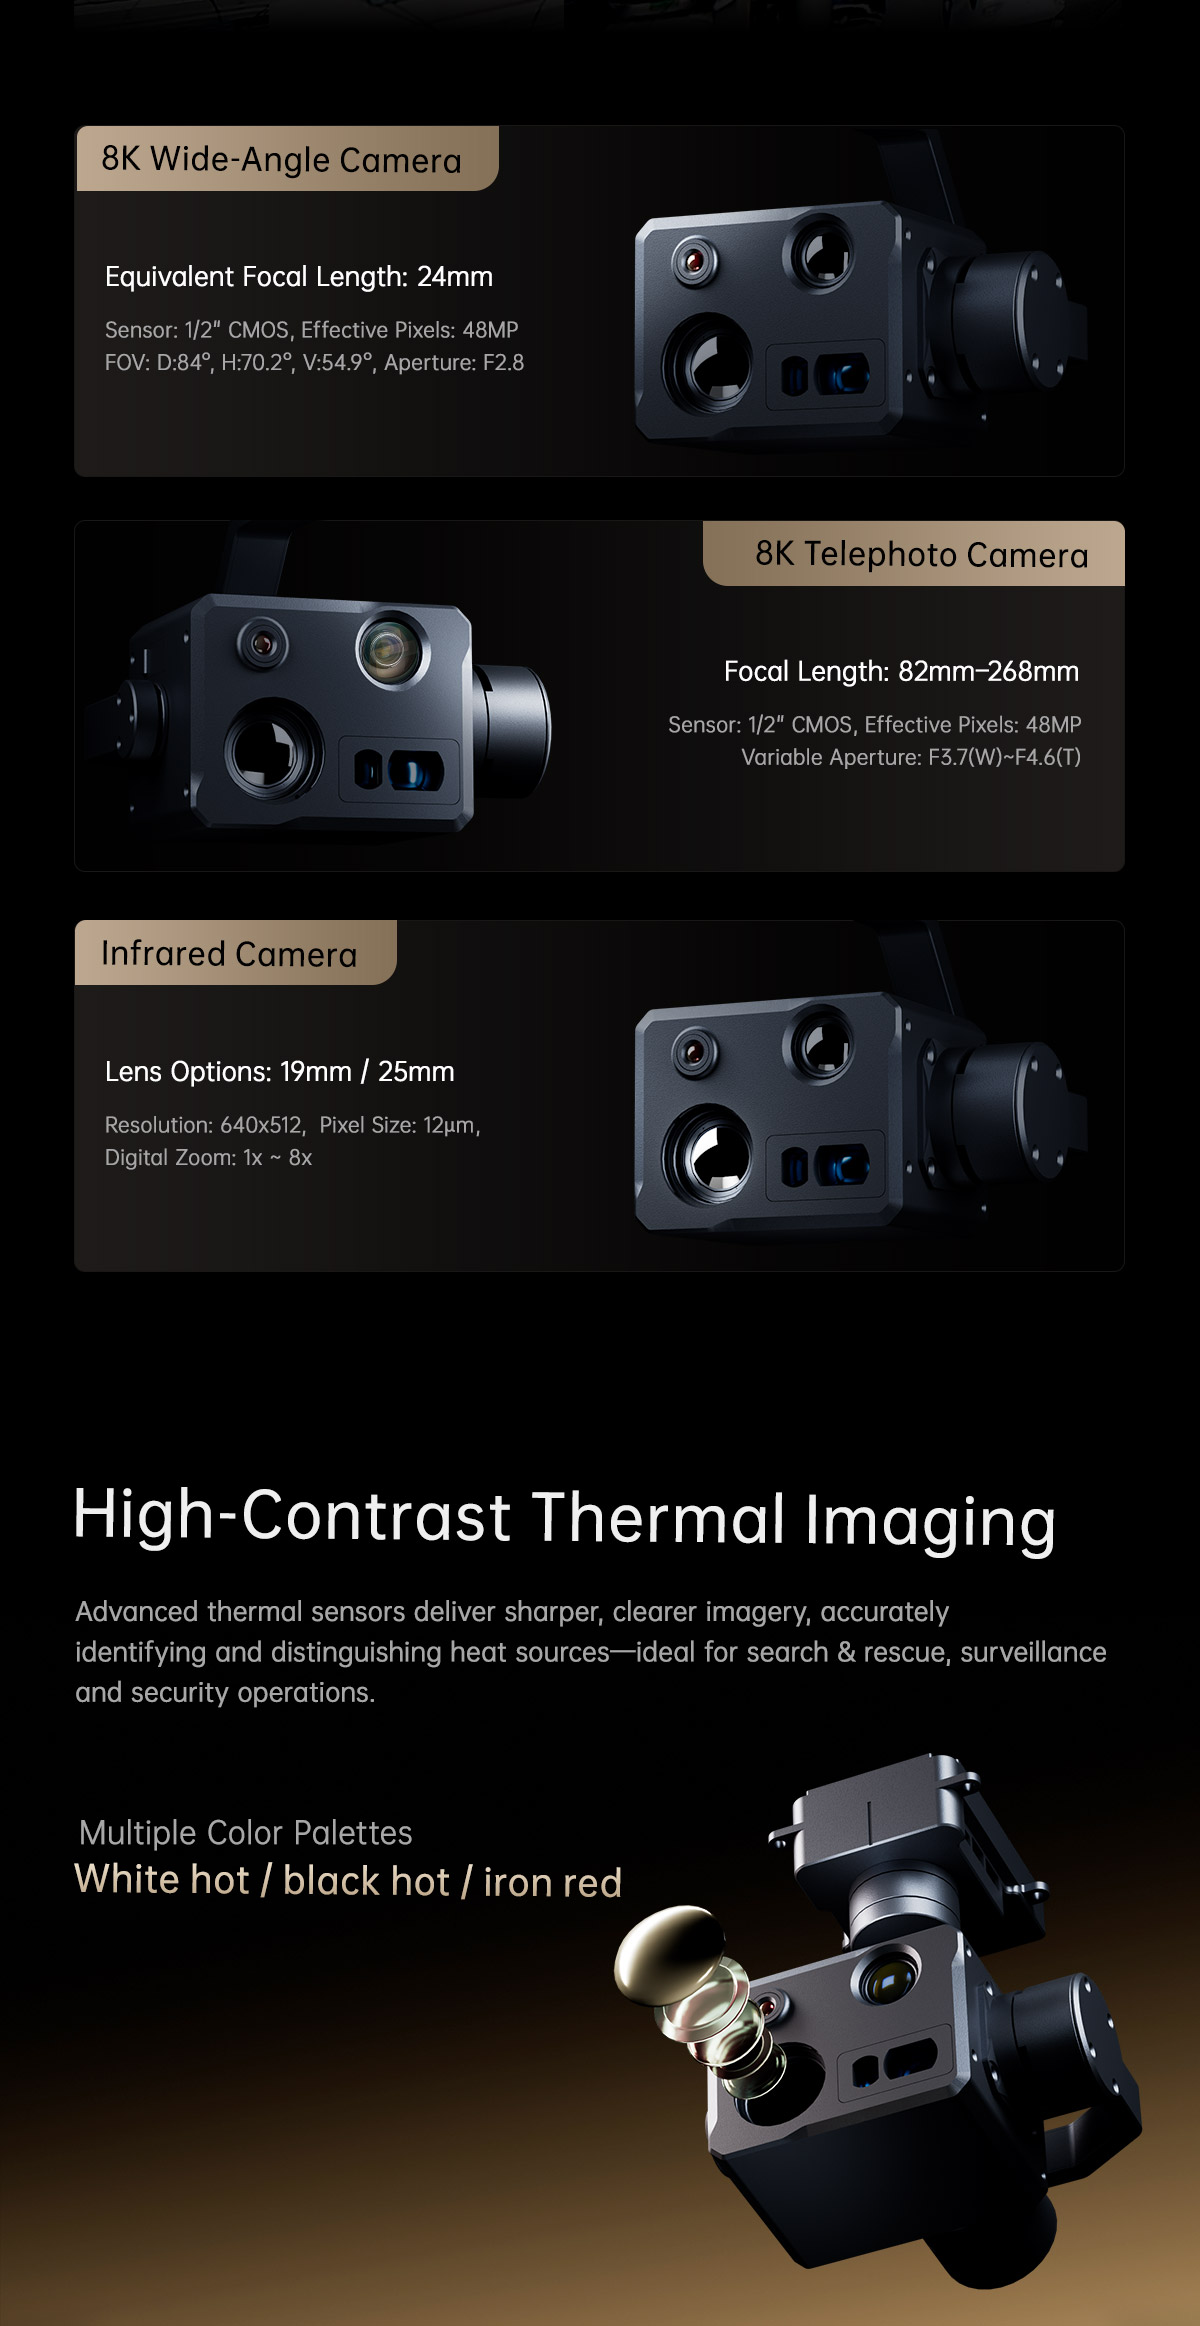
| Especificações da câmera EO grande angular | |
| Sensor de imagem | CMOS de 1/2" (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 4,49 mm |
| distância focal equivalente | 24,29 mm |
| Abertura | F2.8 |
| Campo de visão | D:84° H:70,2° V:54,9° |
| Distorção óptica | 2,50% |
| Especificações da câmera EO com zoom óptico | |
| Sensor de imagem | Sensor CMOS de 1/2 polegada (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 15,3~49,7 mm ± 5% |
| distância focal equivalente | 82,77-268,88 mm, Abertura F3,7(W)~F4,6(T) |
| Campo de visão | D: 28,3°(L)~8,9°(T) H: 23,2°(L)~7,2°(T) V: 17,6°(L)~5,4°(T) |
| Distorção óptica | 1,6% (largo) ~ 1,4% (tele), @∅8mm |
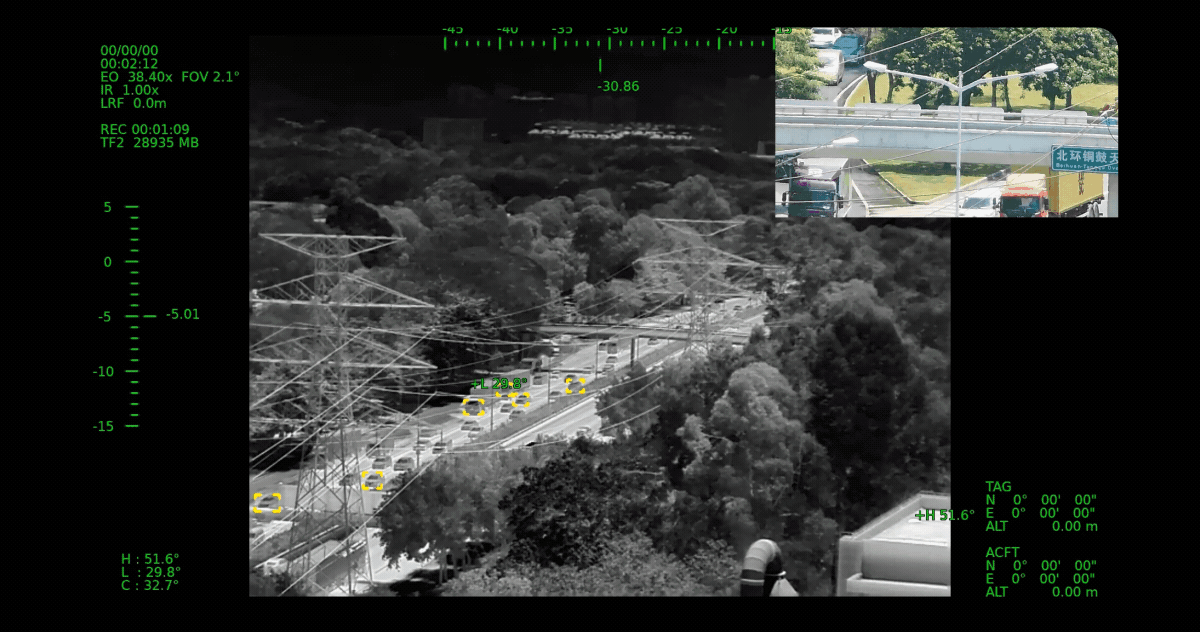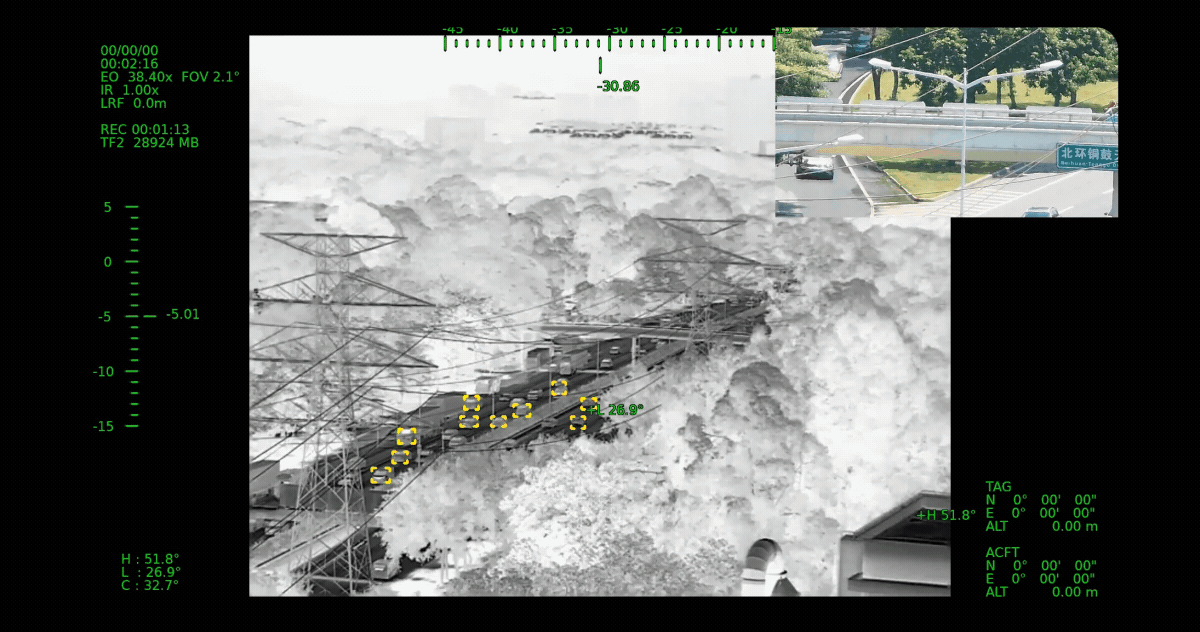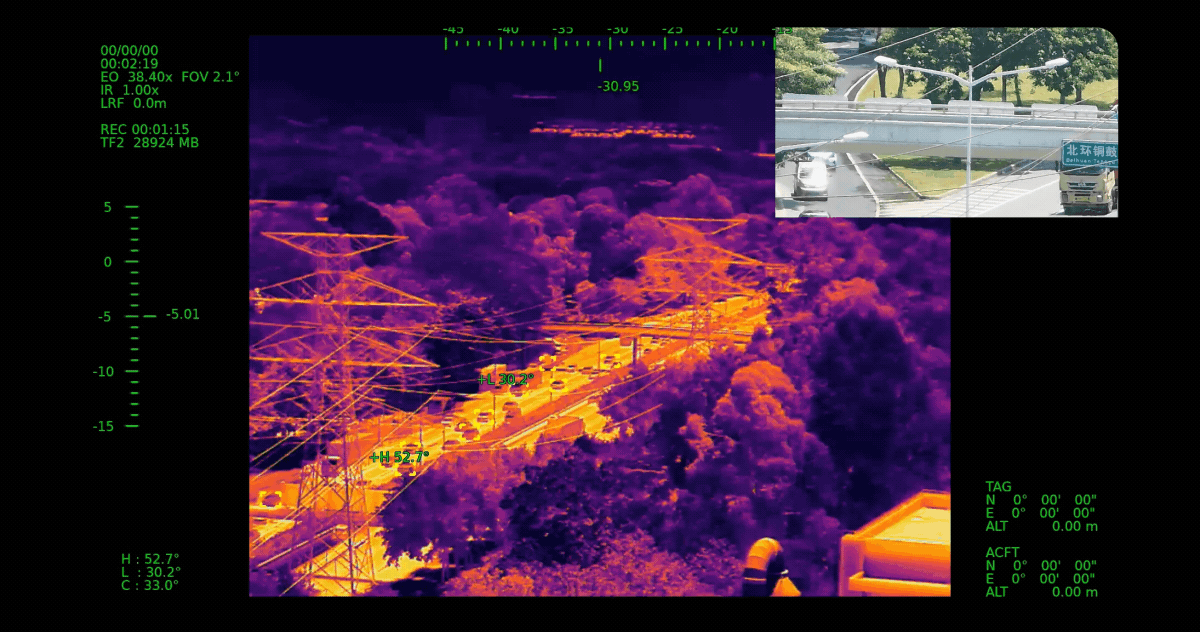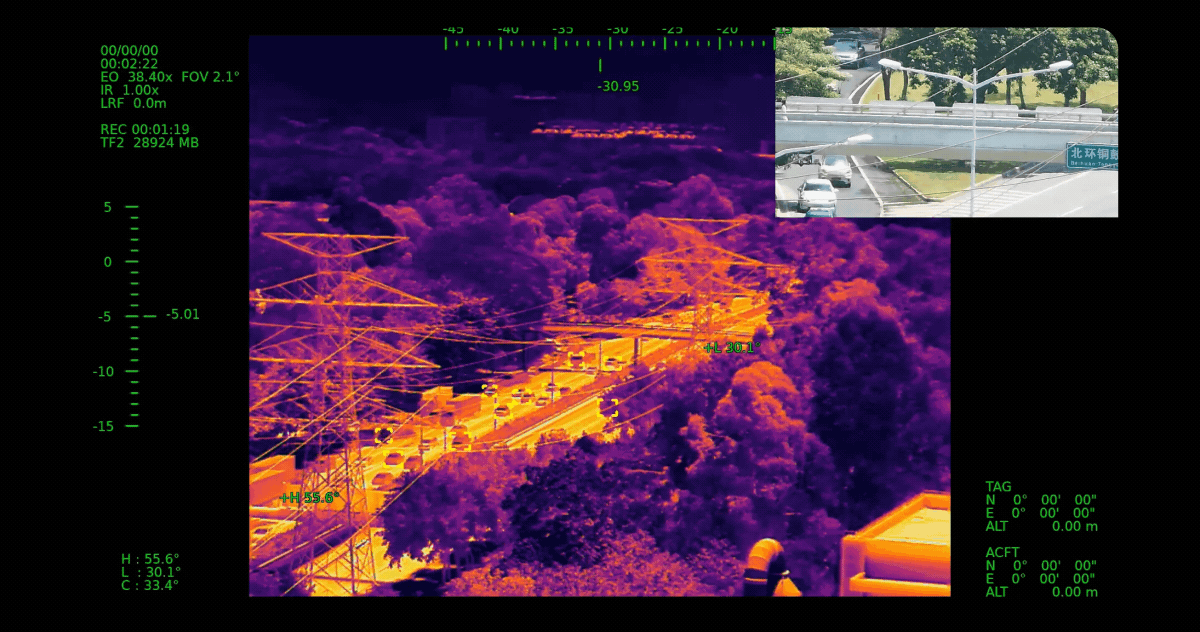
| Especificações da câmera termográfica infravermelha | |
| Distância focal | 25 mm |
| Abertura | F1.2 |
| Campo de visão horizontal | 17,5° |
| Campo de visão vertical | 14° |
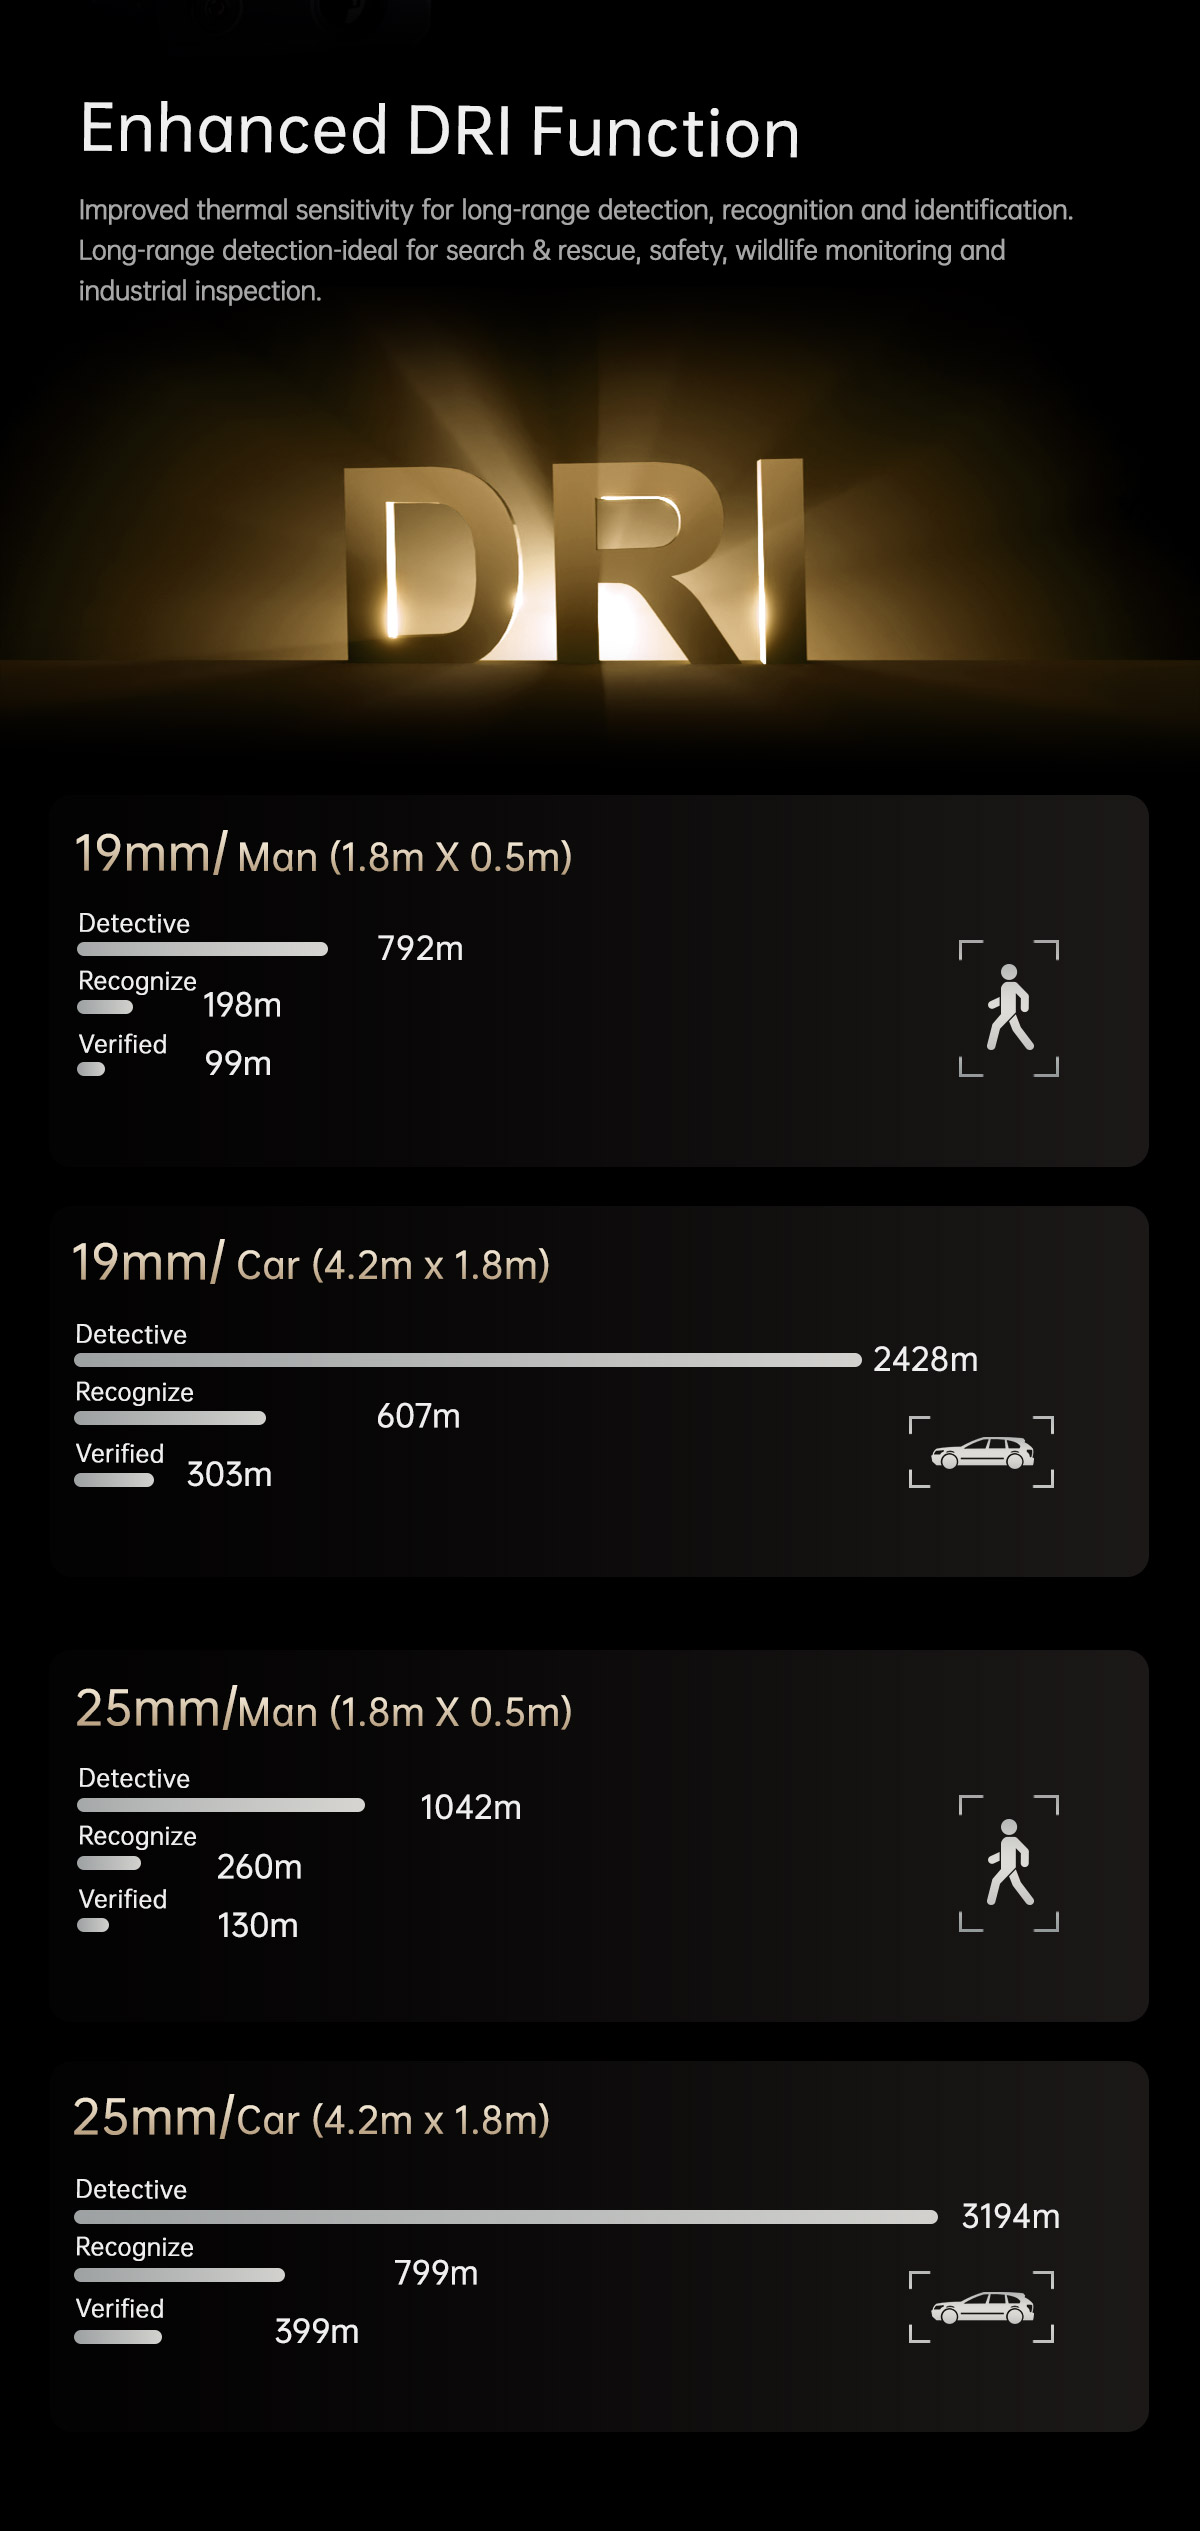
| Distância de detecção (Homem: 1,8 x 0,5 m) | 1042 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 260 metros |
| Distância de identificação (homem: 1,8 x 0,5 m) | 130 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 3194 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 799 metros |
| Distância de identificação (carro: 4,2 x 1,8 m) | 399 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 640*512 |
| Tamanho em pixels | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤50mK@F1.0 @25℃ |
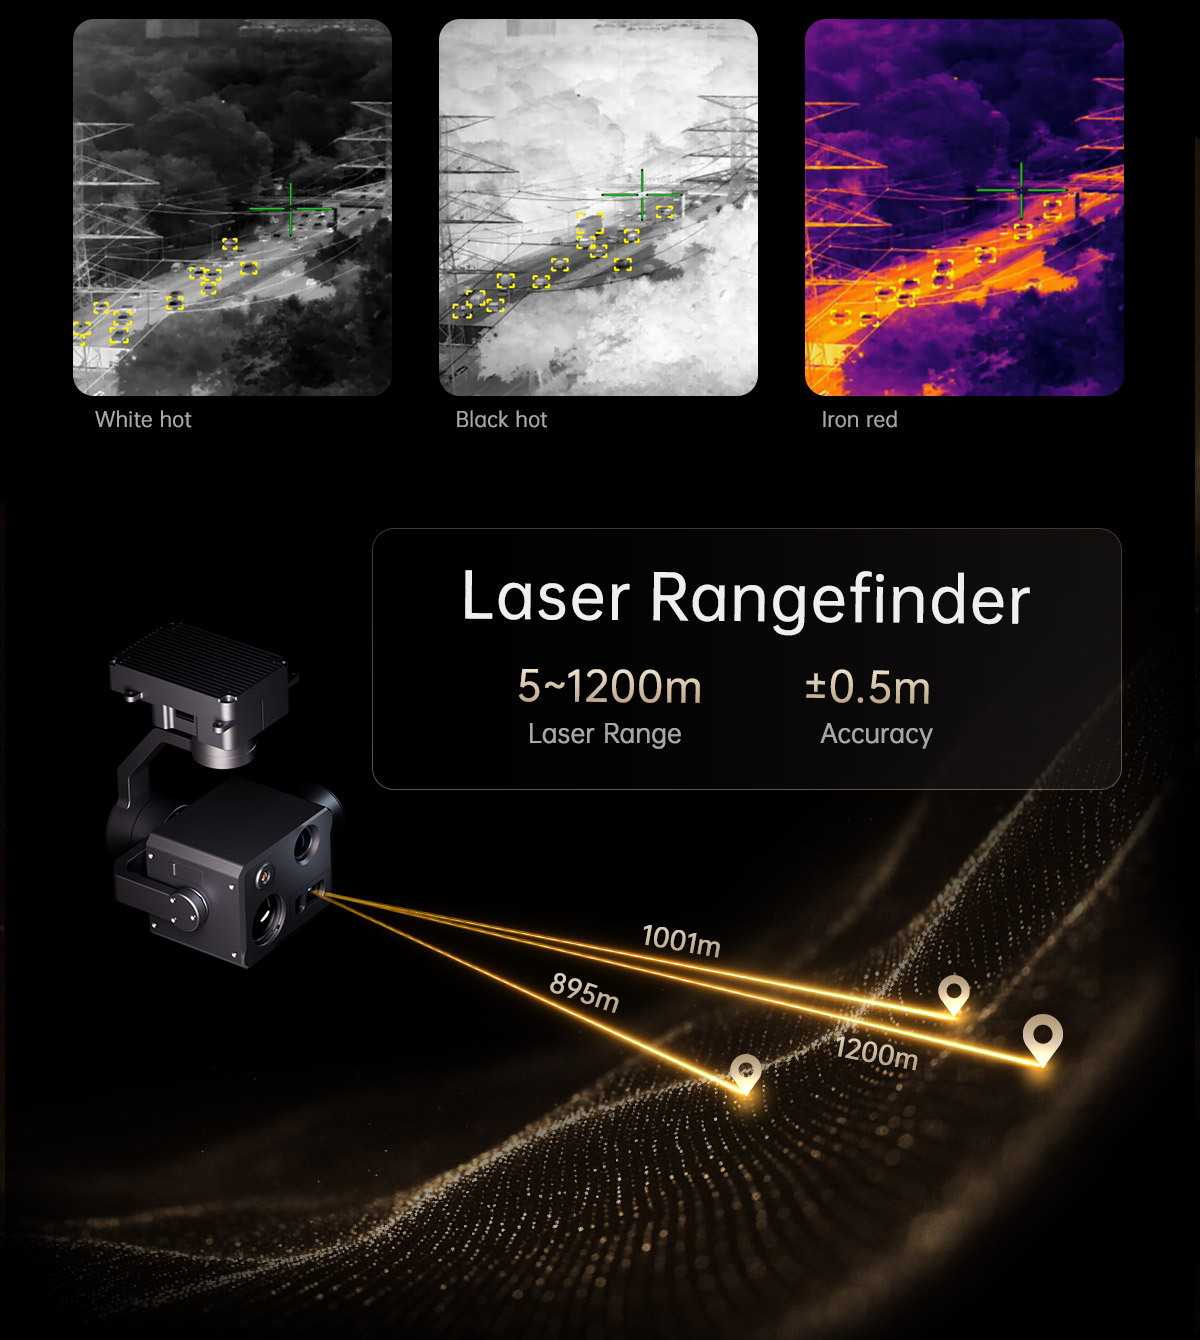
| Paleta de cores | Branco incandescente, preto incandescente, vermelho ferro |
| Zoom digital | 1x~8x |
| Função radiométrica (opcional) | Faixa opcional: -20℃ a +150℃, +100℃ a +650℃ |
| Precisão da medição de temperatura: ±3℃ ou ±3% (considere o maior valor). | |
| Rastreamento de objetos por câmera EO | |
| Taxa de atualização do pixel de desvio | 30Hz |
| Atraso de saída do pixel de desvio | <30ms |
| Contraste mínimo do objeto | 5% |
| Relação sinal-ruído mínima | 4 |
| Tamanho mínimo do objeto | 16*16 pixels |
| Tamanho máximo do objeto | 256*256 pixels |
| Velocidade de rastreamento (Carro) | ±48 pixels/quadro |
| Tempo de memória do objeto | 100 quadros |
| Desempenho de IA da câmera EO/IR | |
| Tipo de alvos | Carro e humano |
| Quantidade de detecção simultânea | ≥ 10 alvos |
| Taxa de contraste mínima | 5% |
| Tamanho mínimo do alvo | 5×5 pixels |
| Taxa de detecção de carros | ≥85% |
| Taxa de alarmes falsos | ≤10% |
| Telêmetro a laser infravermelho | |
| Faixa | 5~1200m |
| Precisão | ±1m |
| Freqüência | 1~20Hz (5 a 40m); 1~4Hz (40 a 1200m) |
| Feixe de luz | laser de pulso de 905±5nm |
| Ângulo Divergente | ~6 mrad |
| telêmetro | Meça a distância entre o objeto no centro da tela e o telêmetro a laser. |
| Nível de segurança ocular | Classe 3R (IEC 60825-1) |
| Potência de trabalho | ≤1,5W |
| Especificações gerais do H4T-19 | |
| Noroeste | 424g |
| Medidas do produto. | 102,5*97,5*124,9mm |
| Tensão de entrada | 14,8V~25,2V |
| Corrente dinâmica | 1120~1600mA a 16V |
| Consumo de energia | Consumo médio de 17,9 W, consumo máximo de 25,6 W. |
| Temperatura do ambiente de trabalho. | -20℃~+50℃ |
| Taxa IP | IP4X |
| capacidade de zoom da câmera EO | Zoom ótico de 10x, zoom híbrido de 160x |
| Saída | IP (RTSP/UDP 720p/1080p a 25fps H264/H265) |
| Armazenar | Cartão TF 1 (slot superior) (até 256 GB, classe 10, formato FAT32) Cartão TF 2 (slot da câmera) (capacidade de armazenamento de até 512 GB, velocidade de leitura e gravação A2 V30) |
| Imagem no cartão TF | Cartão TF 1 (slot superior): EO 1920*1080, IR 640*512; Cartão TF 2 (slot da câmera): câmera grande angular 4000*3000, câmera com zoom 4000*3000 |
| Vídeo em cartão TF | Cartão TF 1 (slot superior): 1920×1080 a 25 fps; Cartão TF 2 (slot da câmera): Câmera grande angular 4K a 30 fps, Câmera com zoom 4K a 30 fps |
| Método de controle | S.BUS ou TTL (qualquer um dos dois, o padrão é TTL) / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -65° (para cima) a 135° (para baixo), Ângulo de rotação: ±50°, Guinada/Pan: ±150° |
| Faixa controlável | Inclinação/Rotação: -45°~125°, Guinada/Pan: ±140° |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
| Especificações da câmera EO grande angular | |
| Sensor de imagem | CMOS de 1/2" (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 4,49 mm |
| distância focal equivalente | 24,29 mm |
| Abertura | F2.8 |
| Campo de visão | D:84° H:70,2° V:54,9° |
| Iluminação mínima | Cor 0,1 lux |
| Distorção óptica | 2,50% |
| Especificações da câmera EO com zoom óptico | |
| Sensor de imagem | Sensor CMOS de 1/2 polegada (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 15,3~49,7 mm ± 5% |
| distância focal equivalente | 82,77-268,88 mm, Abertura F3,7(W)~F4,6(T) |
| Campo de visão | D: 28,3°(L)~8,9°(T) H: 23,2°(L)~7,2°(T) V: 17,6°(L)~5,4°(T) |
| Iluminação mínima | Cor 5 lux |
| Distorção óptica | 1,6% (largo) ~ 1,4% (tele), @∅8mm |
| Especificações da câmera termográfica infravermelha | |
| Distância focal | 19 mm |
| Campo de visão horizontal | 22,9° |
| Campo de visão vertical | 18,4° |
| Campo de visão diagonal | 29,0° |
| Distância de detecção (Homem: 1,8 x 0,5 m) | 792 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 198 metros |
| Distância de identificação (homem: 1,8 x 0,5 m) | 99 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 2428 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 607 metros |
| Distância de identificação (carro: 4,2 x 1,8 m) | 303 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 640*512 |
| Tamanho em pixels | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤50mK@25℃, F#1.0 |
| Paleta de cores | Branco incandescente, preto incandescente, vermelho ferro |
| Zoom digital | 1x~8x |
| Função radiométrica (opcional) | Faixa de temperatura opcional: -20℃ a +150℃, +100℃ a +550℃ |
| Precisão da termometria: ±3℃ ou +3% da leitura (o que for maior) a uma temperatura ambiente de -20℃ a 60℃. | |
| Rastreamento de objetos por câmera EO | |
| Taxa de atualização do pixel de desvio | 30Hz |
| Atraso de saída do pixel de desvio | <30ms |
| Contraste mínimo do objeto | 5% |
| Relação sinal-ruído mínima | 4 |
| Tamanho mínimo do objeto | 16*16 pixels |
| Tamanho máximo do objeto | 256*256 pixels |
| Velocidade de rastreamento (Carro) | ±48 pixels/quadro |
| Tempo de memória do objeto | 100 quadros |
| Desempenho de IA da câmera EO/IR | |
| Tipo de alvos | Carro e humano |
| Quantidade de detecção simultânea | ≥ 10 alvos |
| Taxa de contraste mínima | 5% |
| Tamanho mínimo do alvo | 5×5 pixels |
| Taxa de detecção de carros | ≥85% |
| Taxa de alarmes falsos | ≤10% |
| Telêmetro a laser | |
| Faixa | 5 a 1200 metros |
| Precisão | ±1m |
| Feixe de luz | laser de pulso de 905 nm |
| Ângulo Divergente | ~6 mrad |
| Frequência do pulso do laser | 1~4Hz |
| Nível de segurança ocular | Classe 1 |
| Potência de trabalho | ≤2W |
| telêmetro | Meça a distância entre o objeto no centro da tela e o telêmetro a laser. |
Para mais detalhes, visite H4T-25/H4T-19 Mini Câmera Gimbal com IA de 3 Eixos e Quatro Sensores 8K
-
Introdução ao produto
-
Especificação
Especificações da Mini Câmera Gimbal de 3 Eixos 8K com Quatro Sensores e IA H4T-25/H4T-19
| Especificações gerais do H4T-25 | |
| Noroeste | 420g |
| Medidas do produto. | 102,5*97,5*124,9mm |
| Tensão de entrada | 14,8V~25,2V |
| Corrente dinâmica | 1250~1650mA a 16V |
| Consumo de energia | Consumo médio de 20 W, consumo máximo de 26,4 W. |
| Temperatura do ambiente de trabalho. | -20℃~+50℃ |
| Taxa IP | IP4X |
| capacidade de zoom da câmera EO | Zoom ótico de 10x, zoom híbrido de 160x |
| Saída | IP (RTSP/UDP 720p/1080p a 25fps H264/H265) |
| Armazenar | Cartão TF 1 (slot superior) (até 256 GB, classe 10, formato FAT32) Cartão TF 2 (slot da câmera) (capacidade de armazenamento de até 512 GB, velocidade de leitura e gravação A2 V30) |
| Imagem no cartão TF | Cartão TF 1 (slot superior): EO 1920*1080, IR 640*512; Cartão TF 2 (slot da câmera): câmera grande angular 4000*3000, câmera com zoom 4000*3000 |
| Vídeo em cartão TF | Cartão TF 1 (slot superior): 1920×1080 a 25 fps; Cartão TF 2 (slot da câmera): Câmera grande angular 4K a 30 fps, Câmera com zoom 4K a 30 fps |
| Método de controle | S.BUS ou TTL (qualquer um dos dois, o padrão é TTL) / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -65° (para cima) a 135° (para baixo), Ângulo de rotação: ±50°, Guinada/Pan: ±150° |
| Faixa controlável | Inclinação/Rotação: -45°~125°, Guinada/Pan: ±140° |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
| Especificações da câmera EO grande angular | |
| Sensor de imagem | CMOS de 1/2" (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 4,49 mm |
| distância focal equivalente | 24,29 mm |
| Abertura | F2.8 |
| Campo de visão | D:84° H:70,2° V:54,9° |
| Distorção óptica | 2,50% |
| Especificações da câmera EO com zoom óptico | |
| Sensor de imagem | Sensor CMOS de 1/2 polegada (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 15,3~49,7 mm ± 5% |
| distância focal equivalente | 82,77-268,88 mm, Abertura F3,7(W)~F4,6(T) |
| Campo de visão | D: 28,3°(L)~8,9°(T) H: 23,2°(L)~7,2°(T) V: 17,6°(L)~5,4°(T) |
| Distorção óptica | 1,6% (largo) ~ 1,4% (tele), @∅8mm |
| Especificações da câmera termográfica infravermelha | |
| Distância focal | 25 mm |
| Abertura | F1.2 |
| Campo de visão horizontal | 17,5° |
| Campo de visão vertical | 14° |
| Distância de detecção (Homem: 1,8 x 0,5 m) | 1042 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 260 metros |
| Distância de identificação (homem: 1,8 x 0,5 m) | 130 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 3194 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 799 metros |
| Distância de identificação (carro: 4,2 x 1,8 m) | 399 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 640*512 |
| Tamanho em pixels | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤50mK@F1.0 @25℃ |
| Paleta de cores | Branco incandescente, preto incandescente, vermelho ferro |
| Zoom digital | 1x~8x |
| Função radiométrica (opcional) | Faixa opcional: -20℃ a +150℃, +100℃ a +650℃ |
| Precisão da medição de temperatura: ±3℃ ou ±3% (considere o maior valor). | |
| Rastreamento de objetos por câmera EO | |
| Taxa de atualização do pixel de desvio | 30Hz |
| Atraso de saída do pixel de desvio | <30ms |
| Contraste mínimo do objeto | 5% |
| Relação sinal-ruído mínima | 4 |
| Tamanho mínimo do objeto | 16*16 pixels |
| Tamanho máximo do objeto | 256*256 pixels |
| Velocidade de rastreamento (Carro) | ±48 pixels/quadro |
| Tempo de memória do objeto | 100 quadros |
| Desempenho de IA da câmera EO/IR | |
| Tipo de alvos | Carro e humano |
| Quantidade de detecção simultânea | ≥ 10 alvos |
| Taxa de contraste mínima | 5% |
| Tamanho mínimo do alvo | 5×5 pixels |
| Taxa de detecção de carros | ≥85% |
| Taxa de alarmes falsos | ≤10% |
| Telêmetro a laser infravermelho | |
| Faixa | 5~1200m |
| Precisão | ±1m |
| Freqüência | 1~20Hz (5 a 40m); 1~4Hz (40 a 1200m) |
| Feixe de luz | laser de pulso de 905±5nm |
| Ângulo Divergente | ~6 mrad |
| telêmetro | Meça a distância entre o objeto no centro da tela e o telêmetro a laser. |
| Nível de segurança ocular | Classe 3R (IEC 60825-1) |
| Potência de trabalho | ≤1,5W |
| Especificações gerais do H4T-19 | |
| Noroeste | 424g |
| Medidas do produto. | 102,5*97,5*124,9mm |
| Tensão de entrada | 14,8V~25,2V |
| Corrente dinâmica | 1120~1600mA a 16V |
| Consumo de energia | Consumo médio de 17,9 W, consumo máximo de 25,6 W. |
| Temperatura do ambiente de trabalho. | -20℃~+50℃ |
| Taxa IP | IP4X |
| capacidade de zoom da câmera EO | Zoom ótico de 10x, zoom híbrido de 160x |
| Saída | IP (RTSP/UDP 720p/1080p a 25fps H264/H265) |
| Armazenar | Cartão TF 1 (slot superior) (até 256 GB, classe 10, formato FAT32) Cartão TF 2 (slot da câmera) (capacidade de armazenamento de até 512 GB, velocidade de leitura e gravação A2 V30) |
| Imagem no cartão TF | Cartão TF 1 (slot superior): EO 1920*1080, IR 640*512; Cartão TF 2 (slot da câmera): câmera grande angular 4000*3000, câmera com zoom 4000*3000 |
| Vídeo em cartão TF | Cartão TF 1 (slot superior): 1920×1080 a 25 fps; Cartão TF 2 (slot da câmera): Câmera grande angular 4K a 30 fps, Câmera com zoom 4K a 30 fps |
| Método de controle | S.BUS ou TTL (qualquer um dos dois, o padrão é TTL) / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -65° (para cima) a 135° (para baixo), Ângulo de rotação: ±50°, Guinada/Pan: ±150° |
| Faixa controlável | Inclinação/Rotação: -45°~125°, Guinada/Pan: ±140° |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
| Especificações da câmera EO grande angular | |
| Sensor de imagem | CMOS de 1/2" (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 4,49 mm |
| distância focal equivalente | 24,29 mm |
| Abertura | F2.8 |
| Campo de visão | D:84° H:70,2° V:54,9° |
| Iluminação mínima | Cor 0,1 lux |
| Distorção óptica | 2,50% |
| Especificações da câmera EO com zoom óptico | |
| Sensor de imagem | Sensor CMOS de 1/2 polegada (A: 6,4 mm, V: 4,8 mm, P: 8,0 mm) |
| Tamanho em pixels | 0,80 µm (H) × 0,80 µm (V) |
| Resolução | 48MP (8000*6000) |
| Inglês como língua estrangeira | 15,3~49,7 mm ± 5% |
| distância focal equivalente | 82,77-268,88 mm, Abertura F3,7(W)~F4,6(T) |
| Campo de visão | D: 28,3°(L)~8,9°(T) H: 23,2°(L)~7,2°(T) V: 17,6°(L)~5,4°(T) |
| Iluminação mínima | Cor 5 lux |
| Distorção óptica | 1,6% (largo) ~ 1,4% (tele), @∅8mm |
| Especificações da câmera termográfica infravermelha | |
| Distância focal | 19 mm |
| Campo de visão horizontal | 22,9° |
| Campo de visão vertical | 18,4° |
| Campo de visão diagonal | 29,0° |
| Distância de detecção (Homem: 1,8 x 0,5 m) | 792 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 198 metros |
| Distância de identificação (homem: 1,8 x 0,5 m) | 99 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 2428 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 607 metros |
| Distância de identificação (carro: 4,2 x 1,8 m) | 303 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 640*512 |
| Tamanho em pixels | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤50mK@25℃, F#1.0 |
| Paleta de cores | Branco incandescente, preto incandescente, vermelho ferro |
| Zoom digital | 1x~8x |
| Função radiométrica (opcional) | Faixa de temperatura opcional: -20℃ a +150℃, +100℃ a +550℃ |
| Precisão da termometria: ±3℃ ou +3% da leitura (o que for maior) a uma temperatura ambiente de -20℃ a 60℃. | |
| Rastreamento de objetos por câmera EO | |
| Taxa de atualização do pixel de desvio | 30Hz |
| Atraso de saída do pixel de desvio | <30ms |
| Contraste mínimo do objeto | 5% |
| Relação sinal-ruído mínima | 4 |
| Tamanho mínimo do objeto | 16*16 pixels |
| Tamanho máximo do objeto | 256*256 pixels |
| Velocidade de rastreamento (Carro) | ±48 pixels/quadro |
| Tempo de memória do objeto | 100 quadros |
| Desempenho de IA da câmera EO/IR | |
| Tipo de alvos | Carro e humano |
| Quantidade de detecção simultânea | ≥ 10 alvos |
| Taxa de contraste mínima | 5% |
| Tamanho mínimo do alvo | 5×5 pixels |
| Taxa de detecção de carros | ≥85% |
| Taxa de alarmes falsos | ≤10% |
| Telêmetro a laser | |
| Faixa | 5 a 1200 metros |
| Precisão | ±1m |
| Feixe de luz | laser de pulso de 905 nm |
| Ângulo Divergente | ~6 mrad |
| Frequência do pulso do laser | 1~4Hz |
| Nível de segurança ocular | Classe 1 |
| Potência de trabalho | ≤2W |
| telêmetro | Meça a distância entre o objeto no centro da tela e o telêmetro a laser. |
Para mais detalhes, visite H4T-25/H4T-19 Mini Câmera Gimbal com IA de 3 Eixos e Quatro Sensores 8K