

Introdução ao produto
Especificação
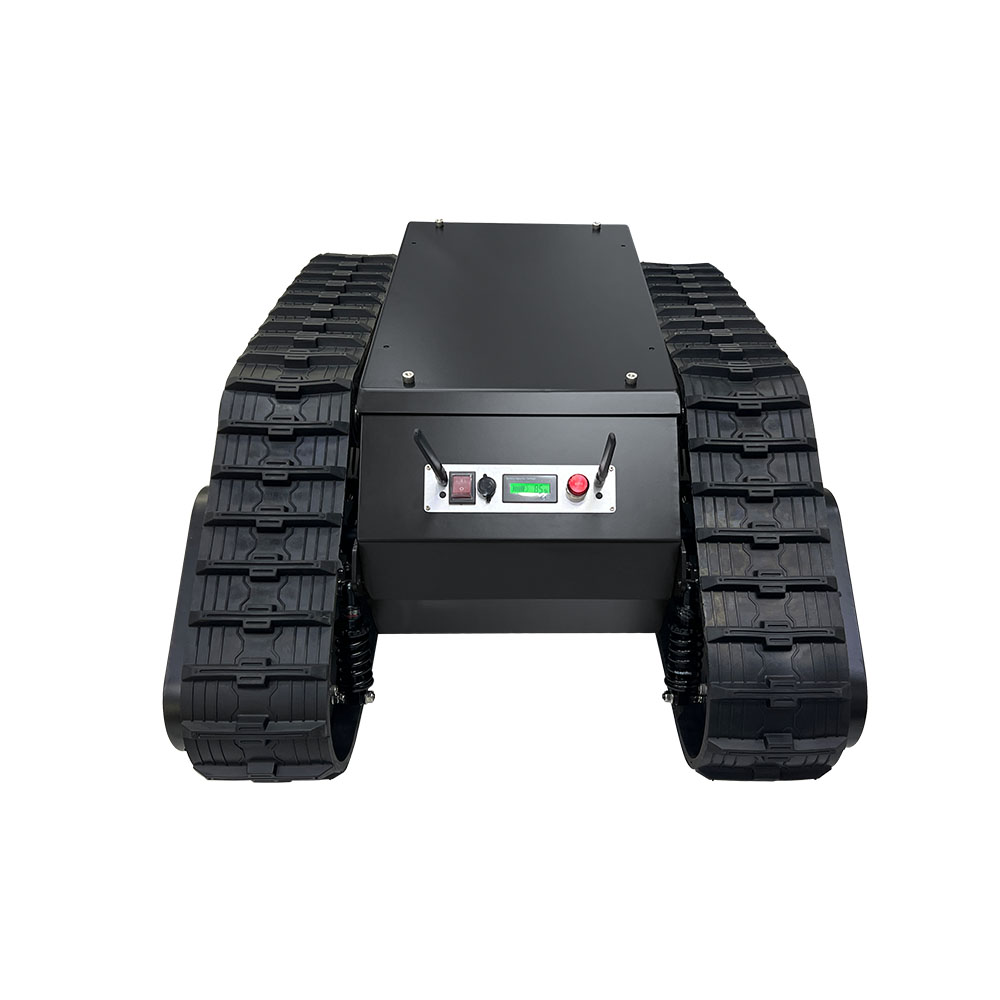
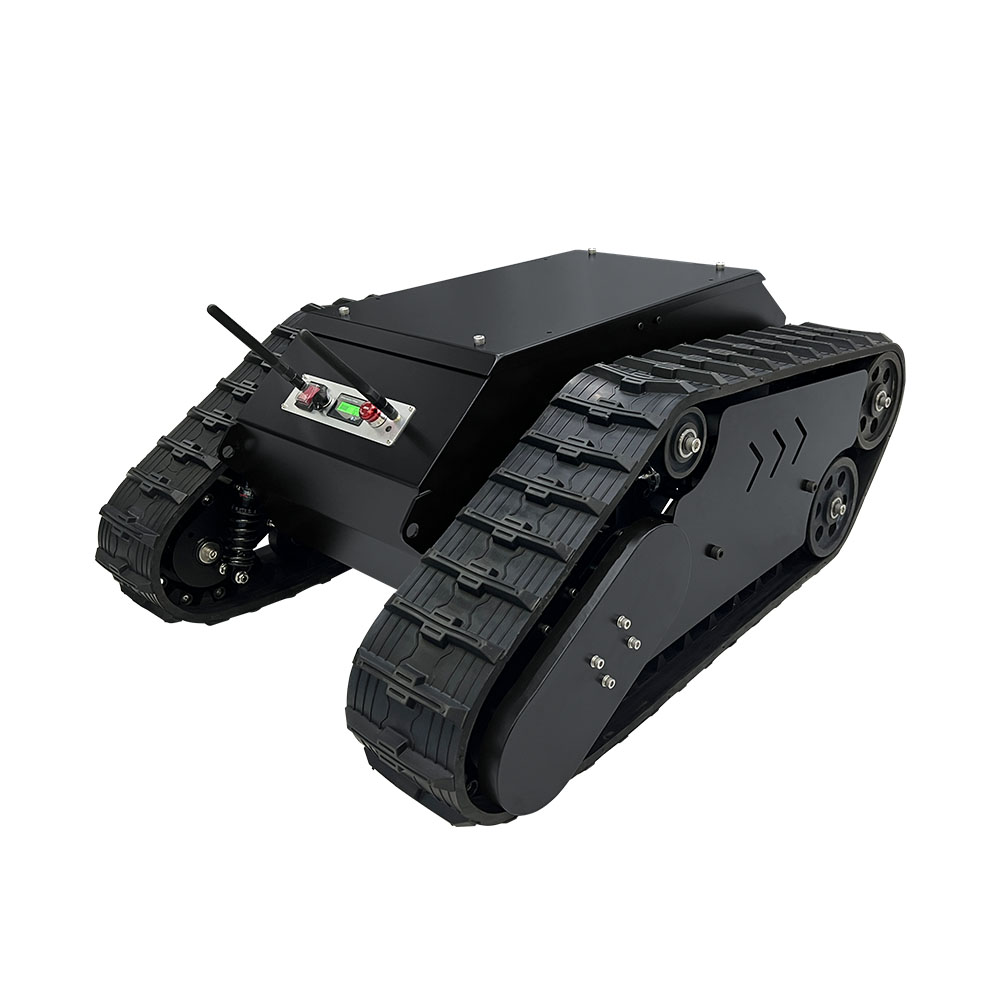
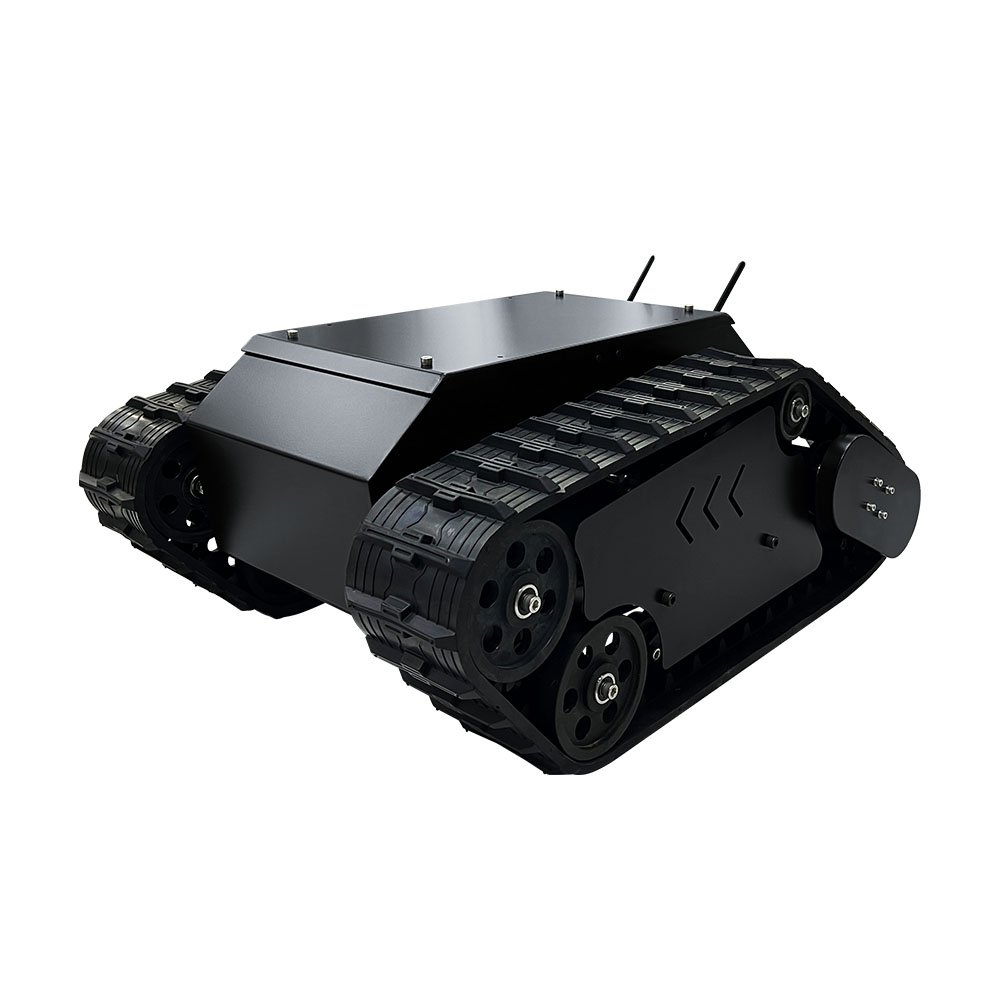
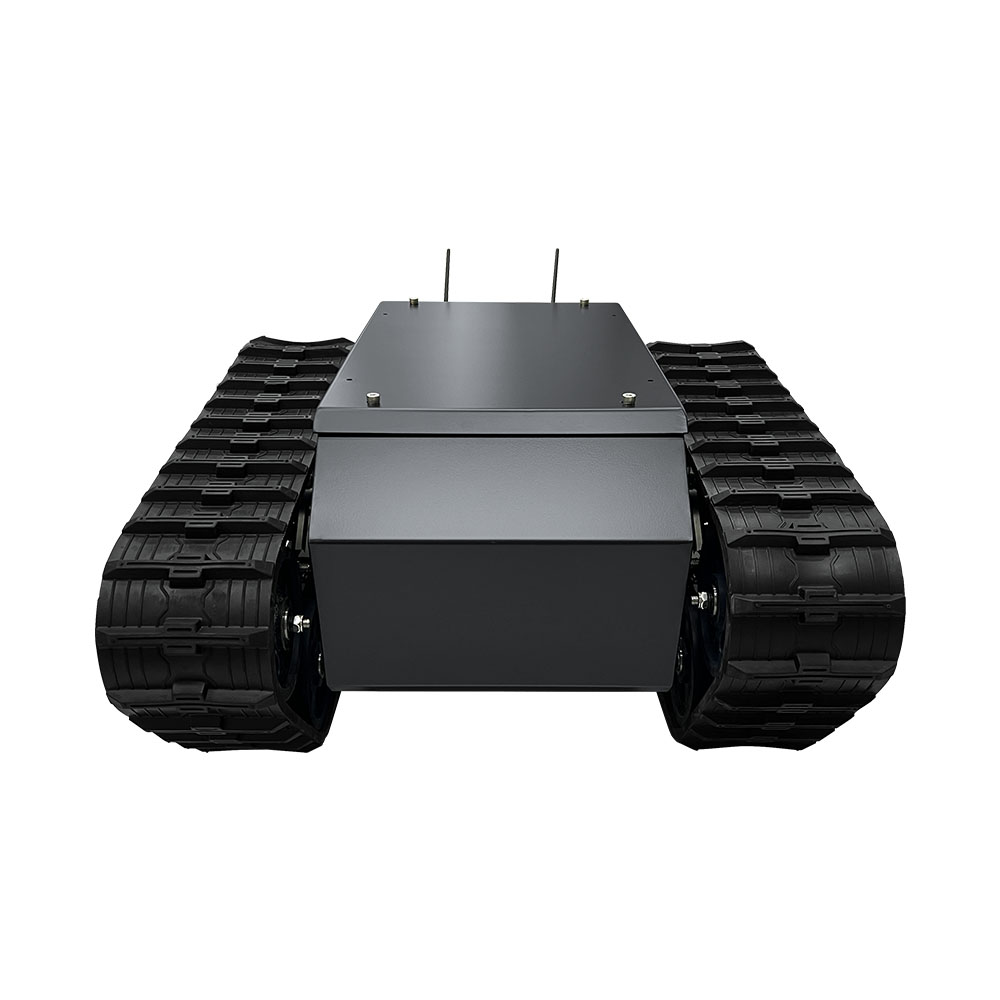
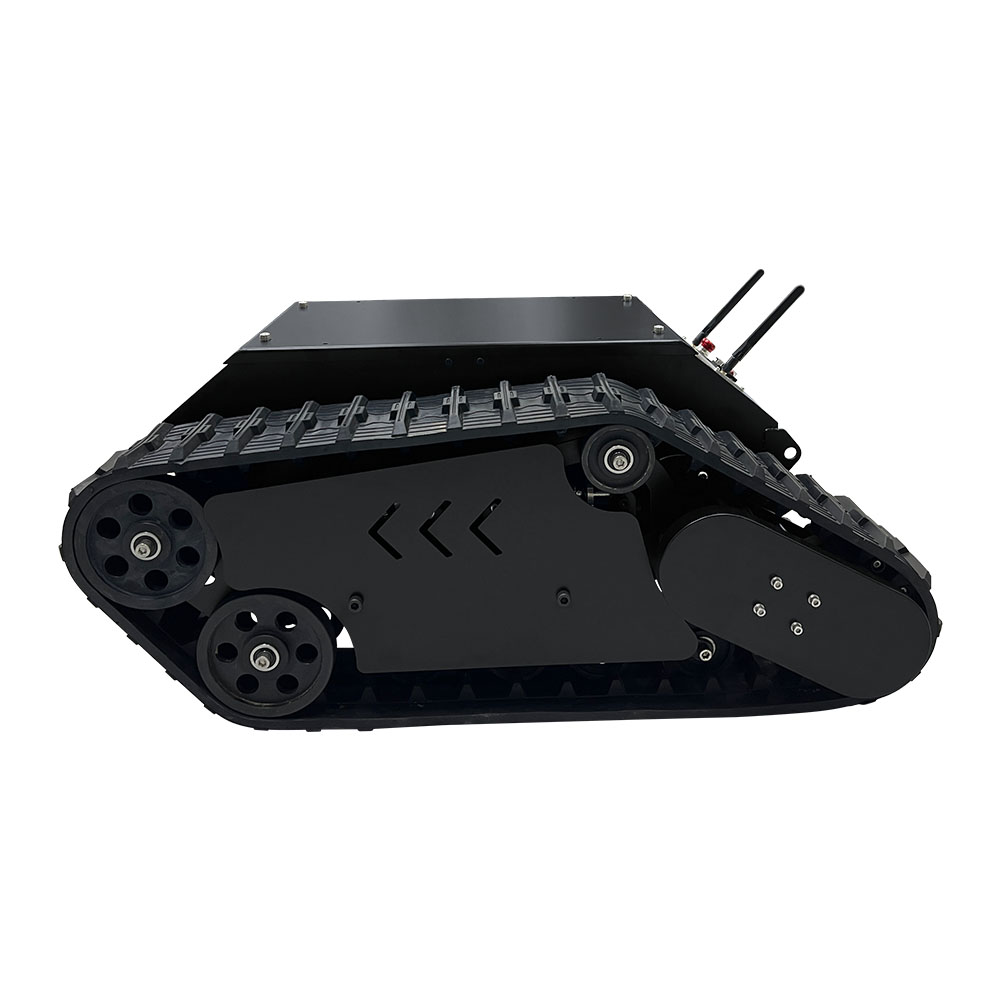
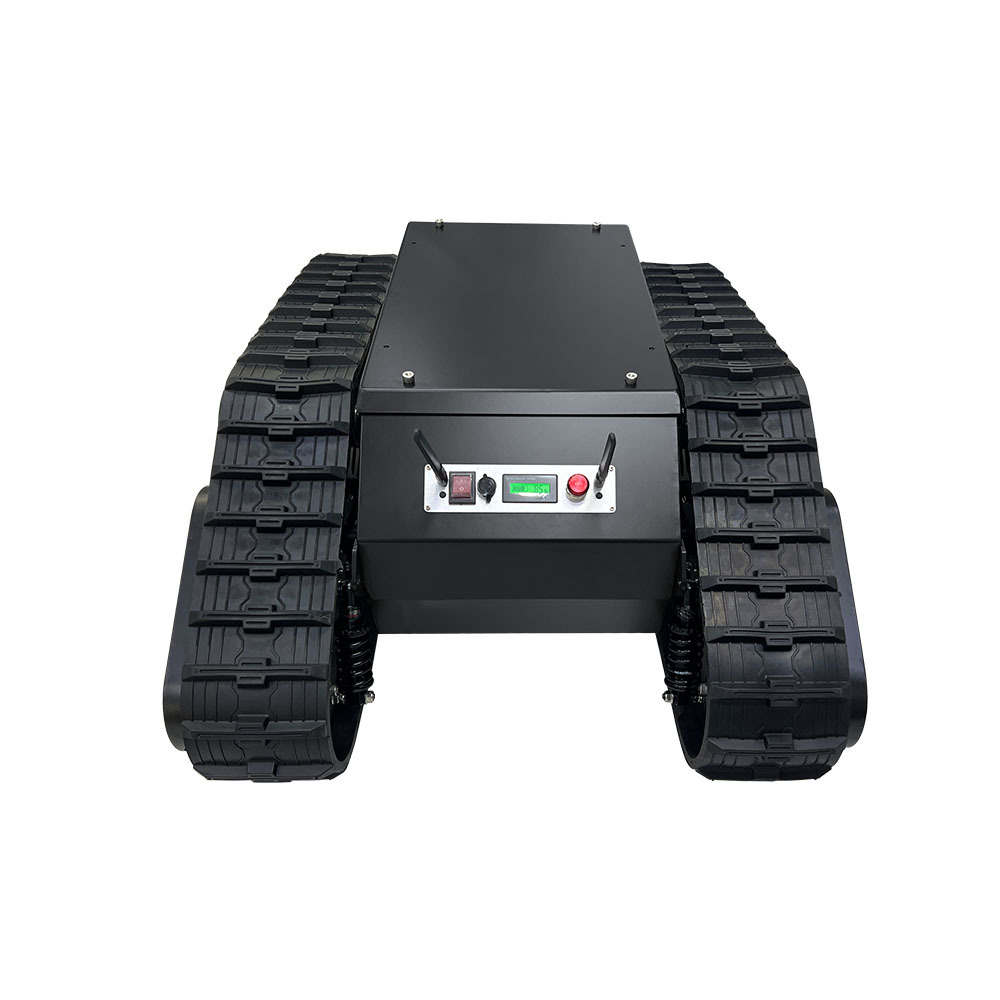
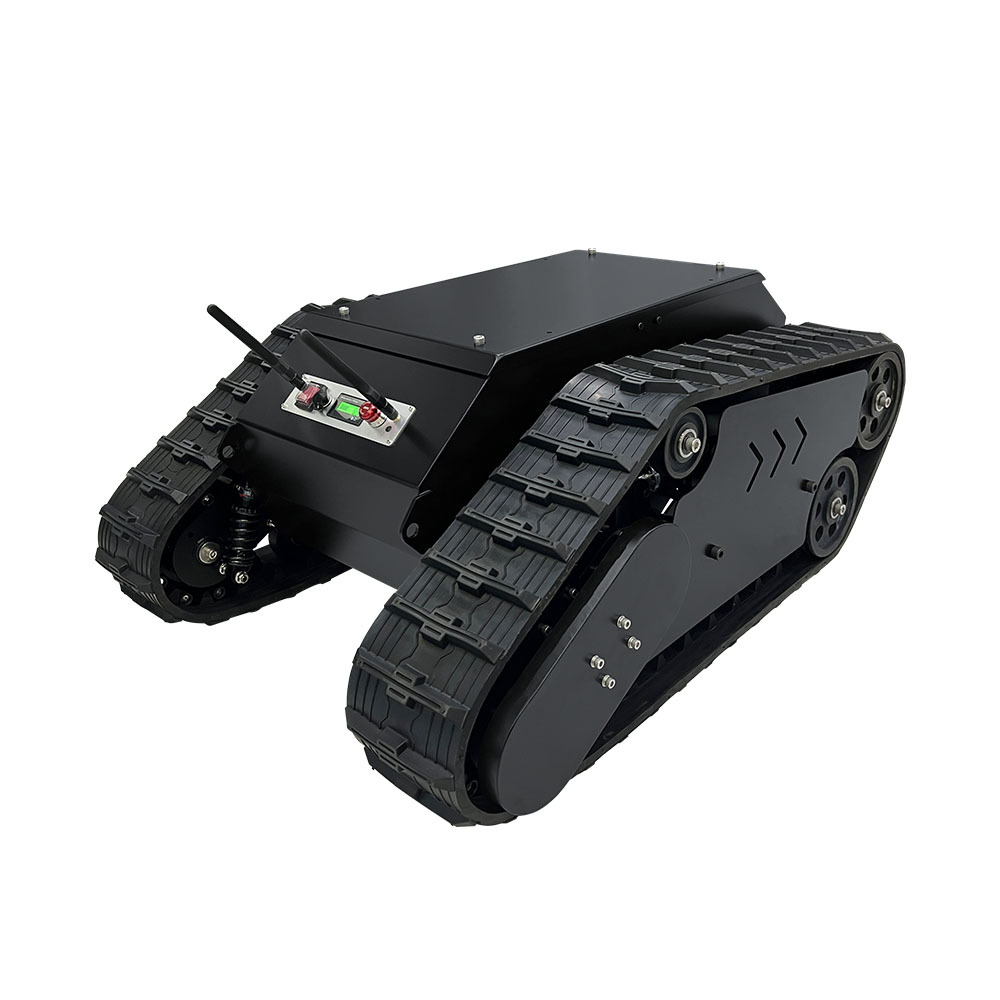
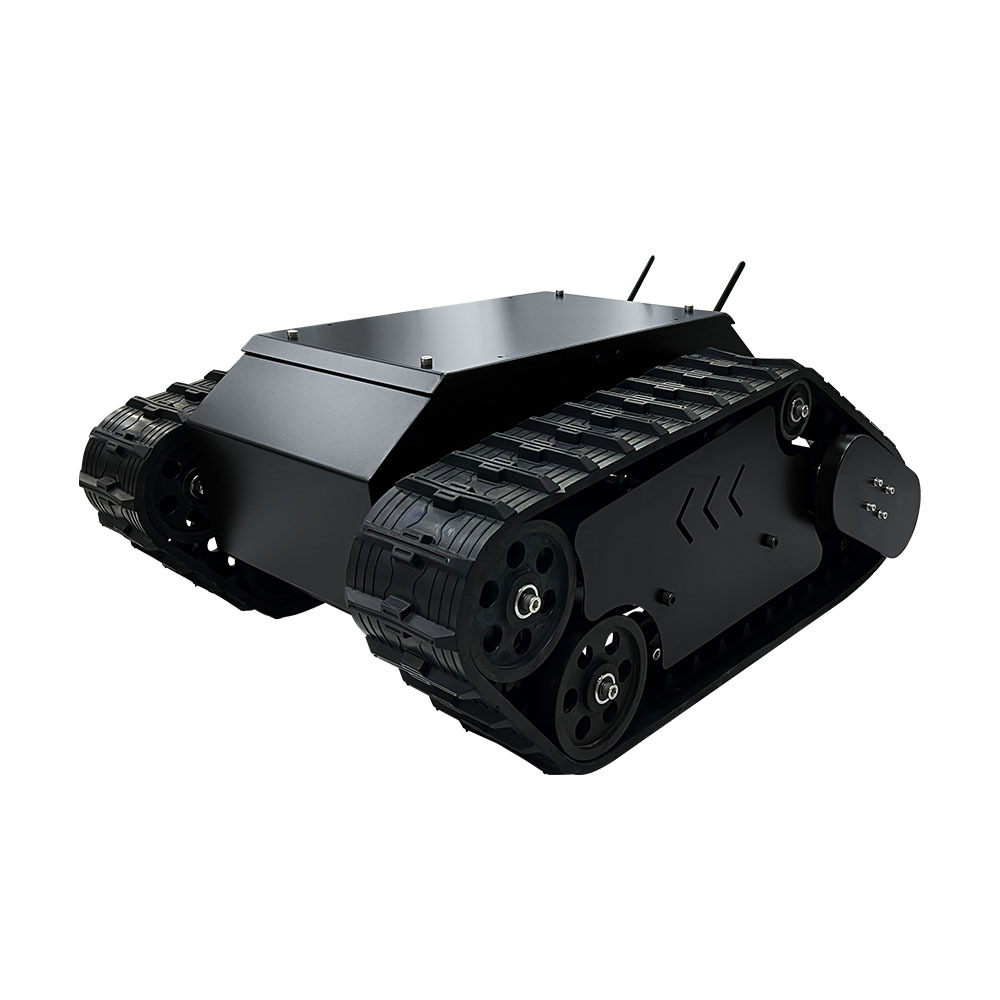
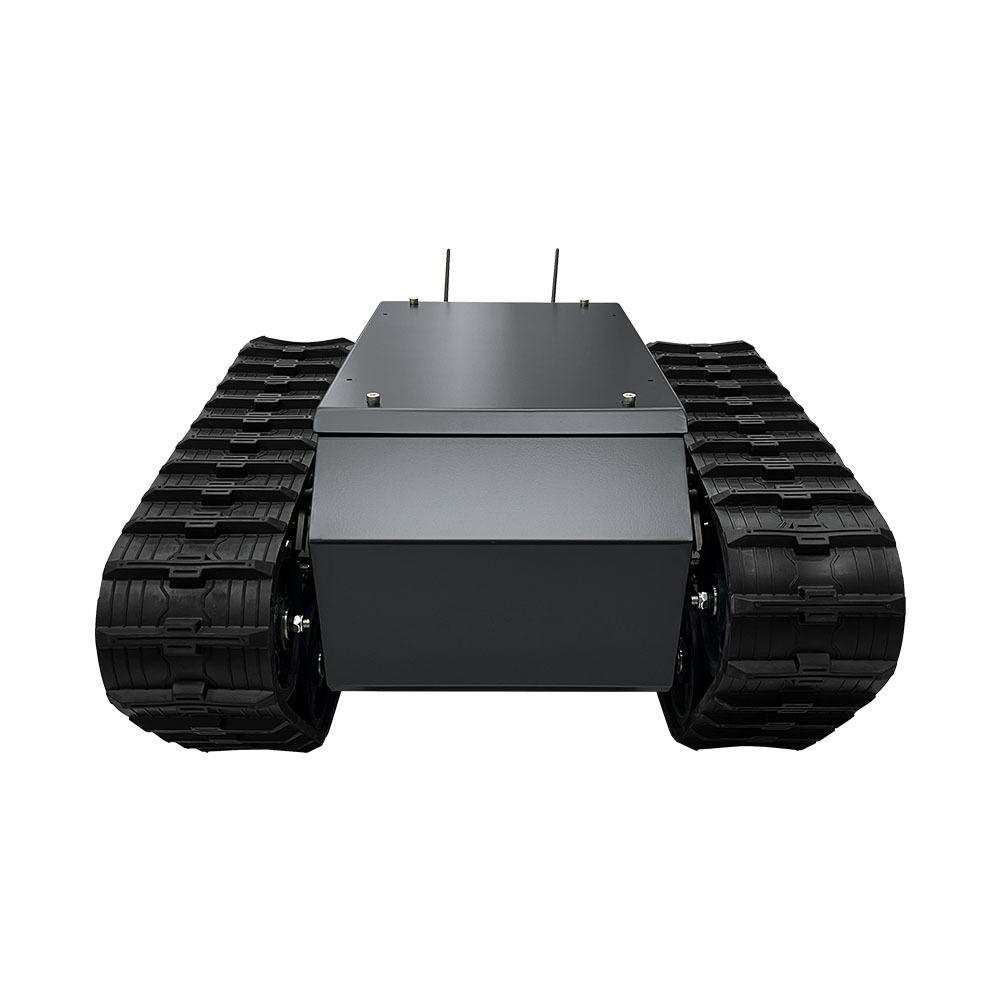
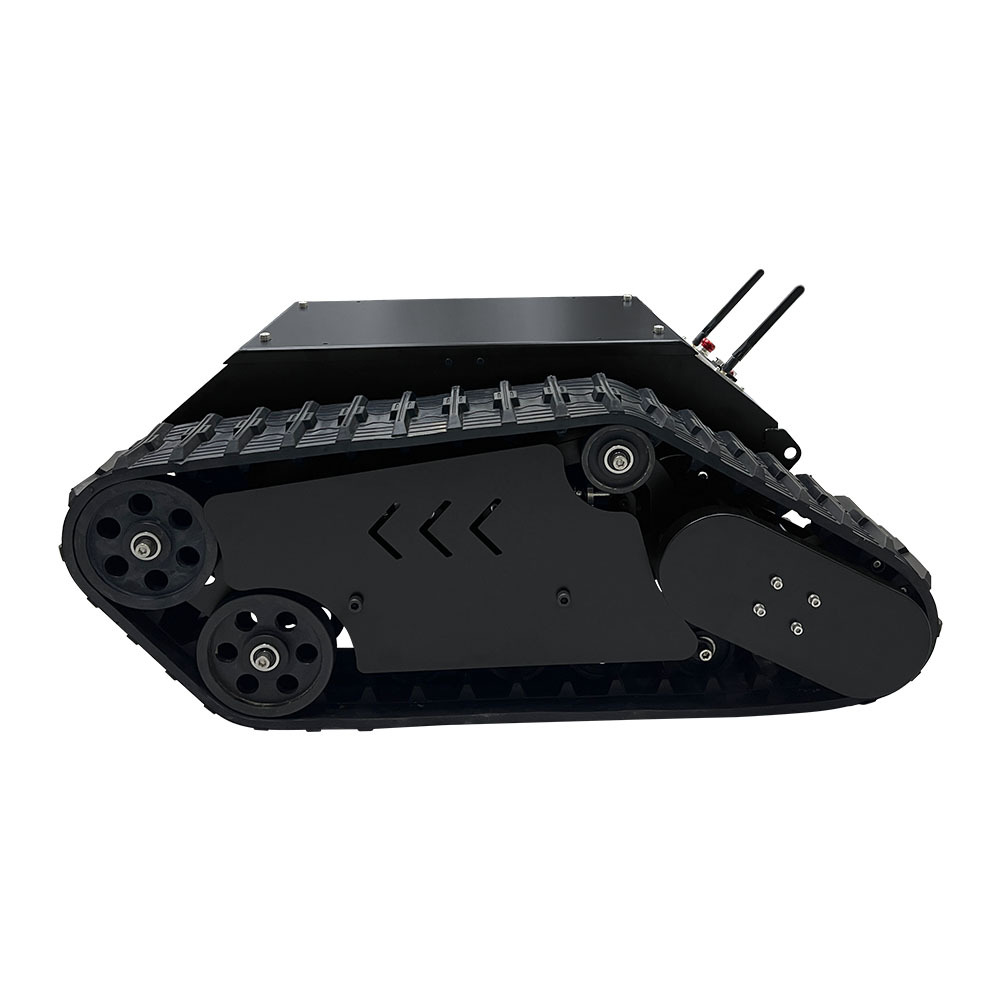
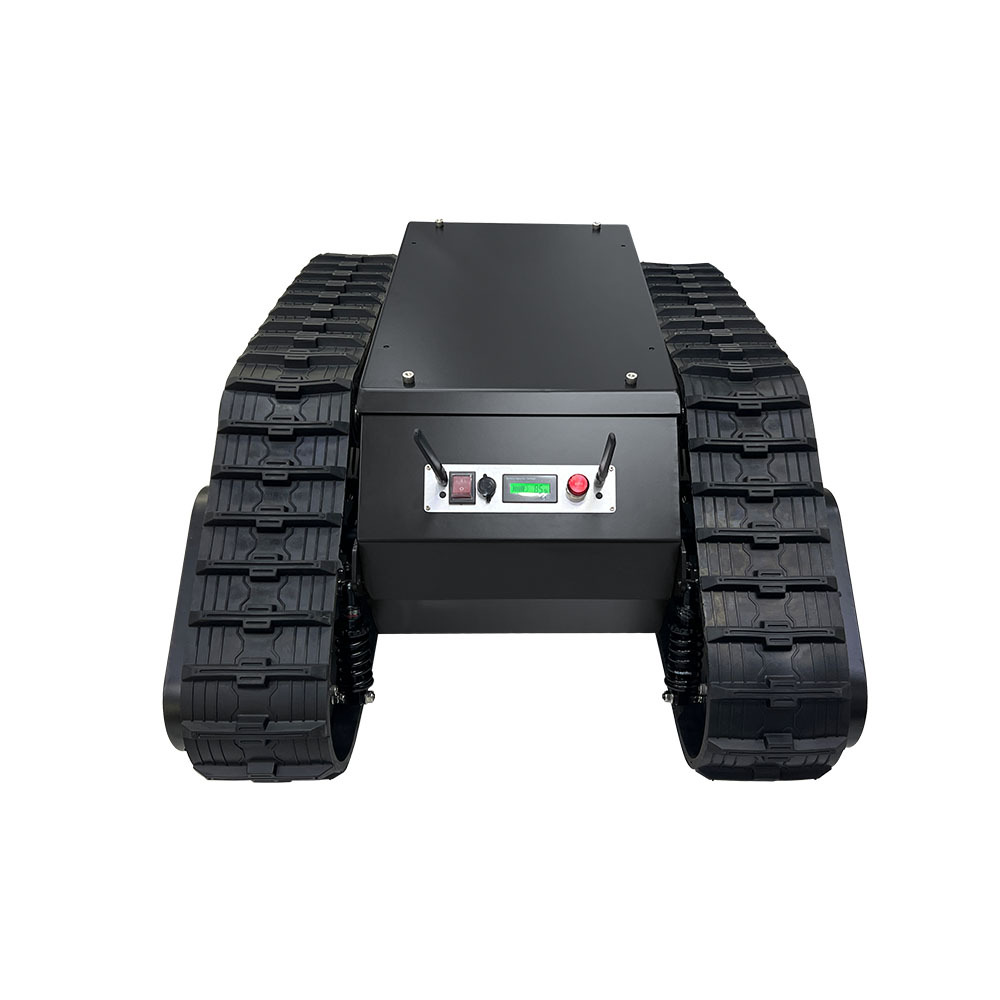
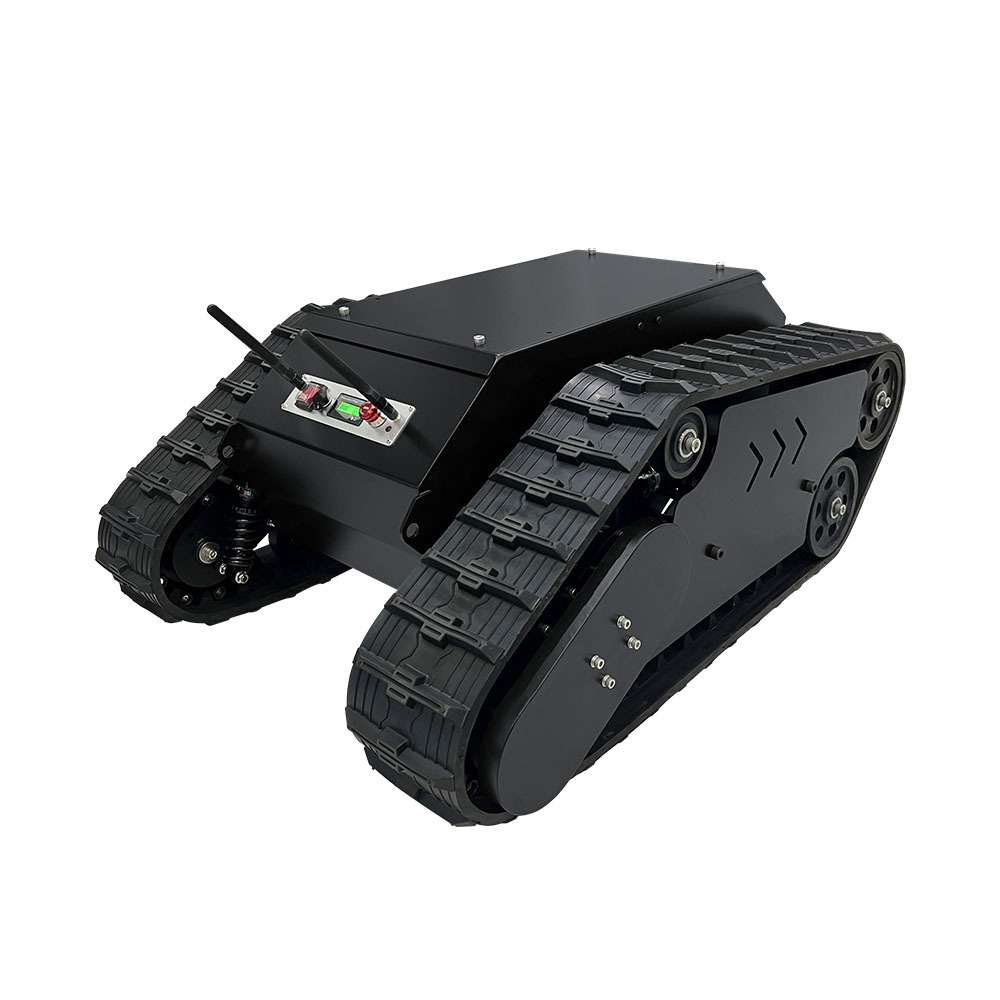
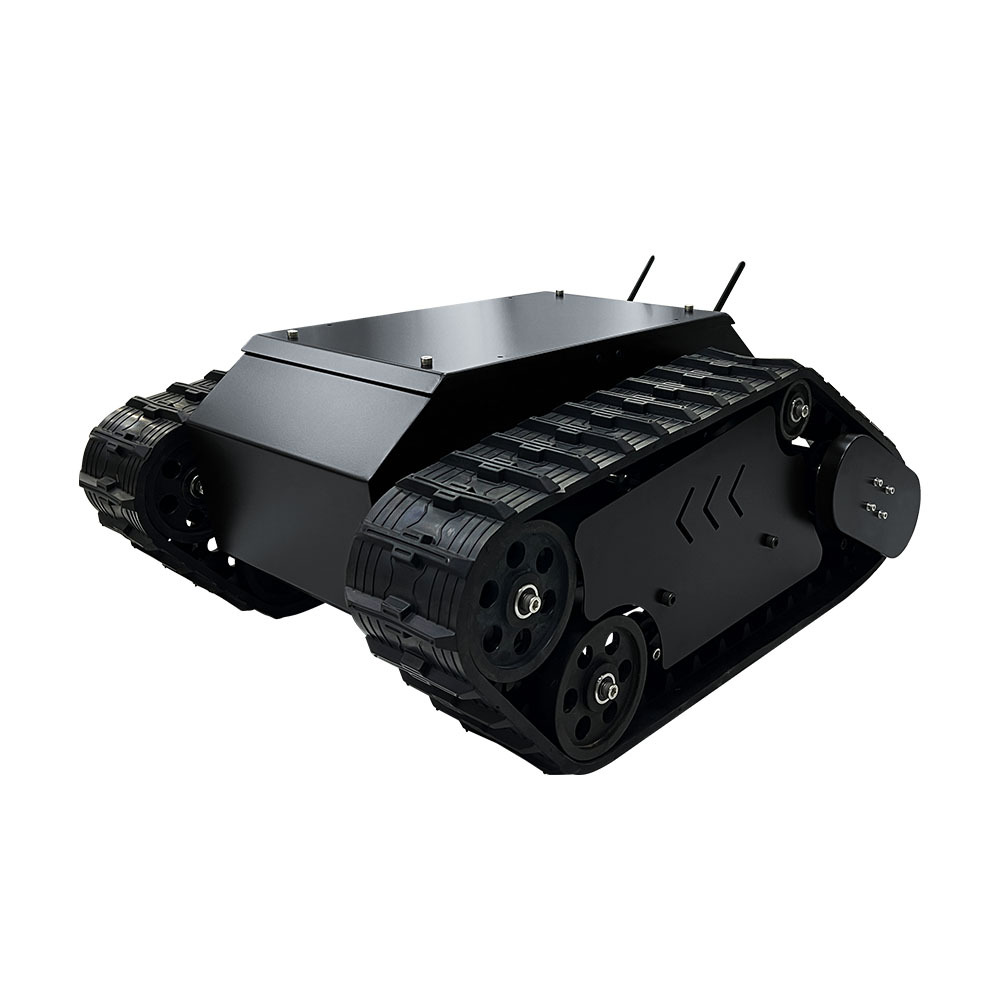
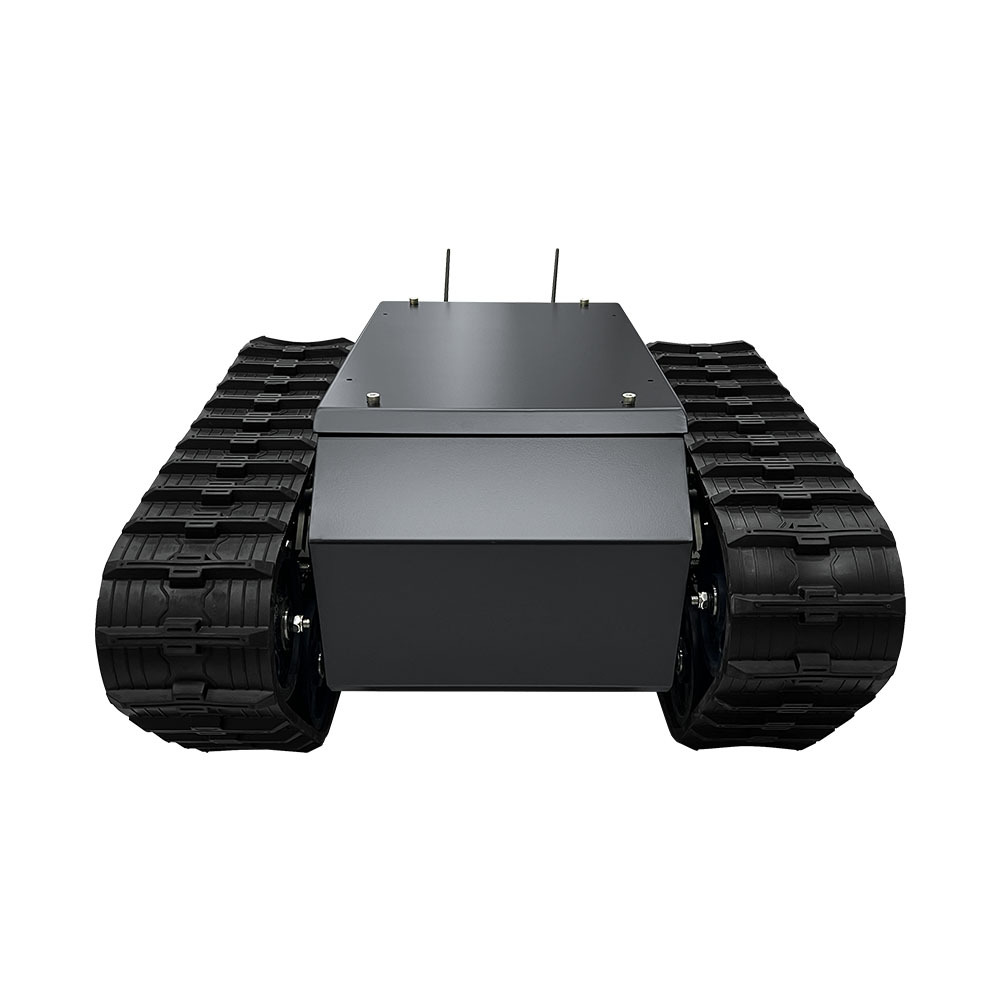
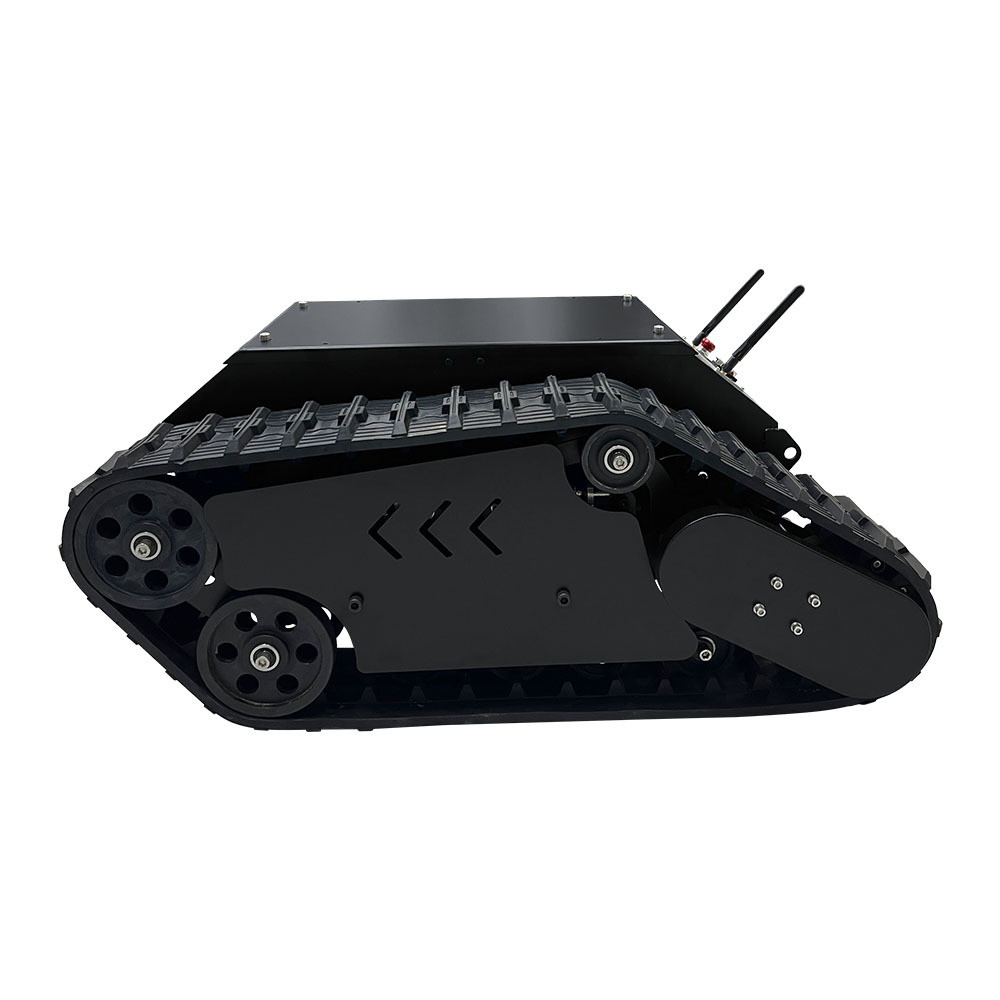
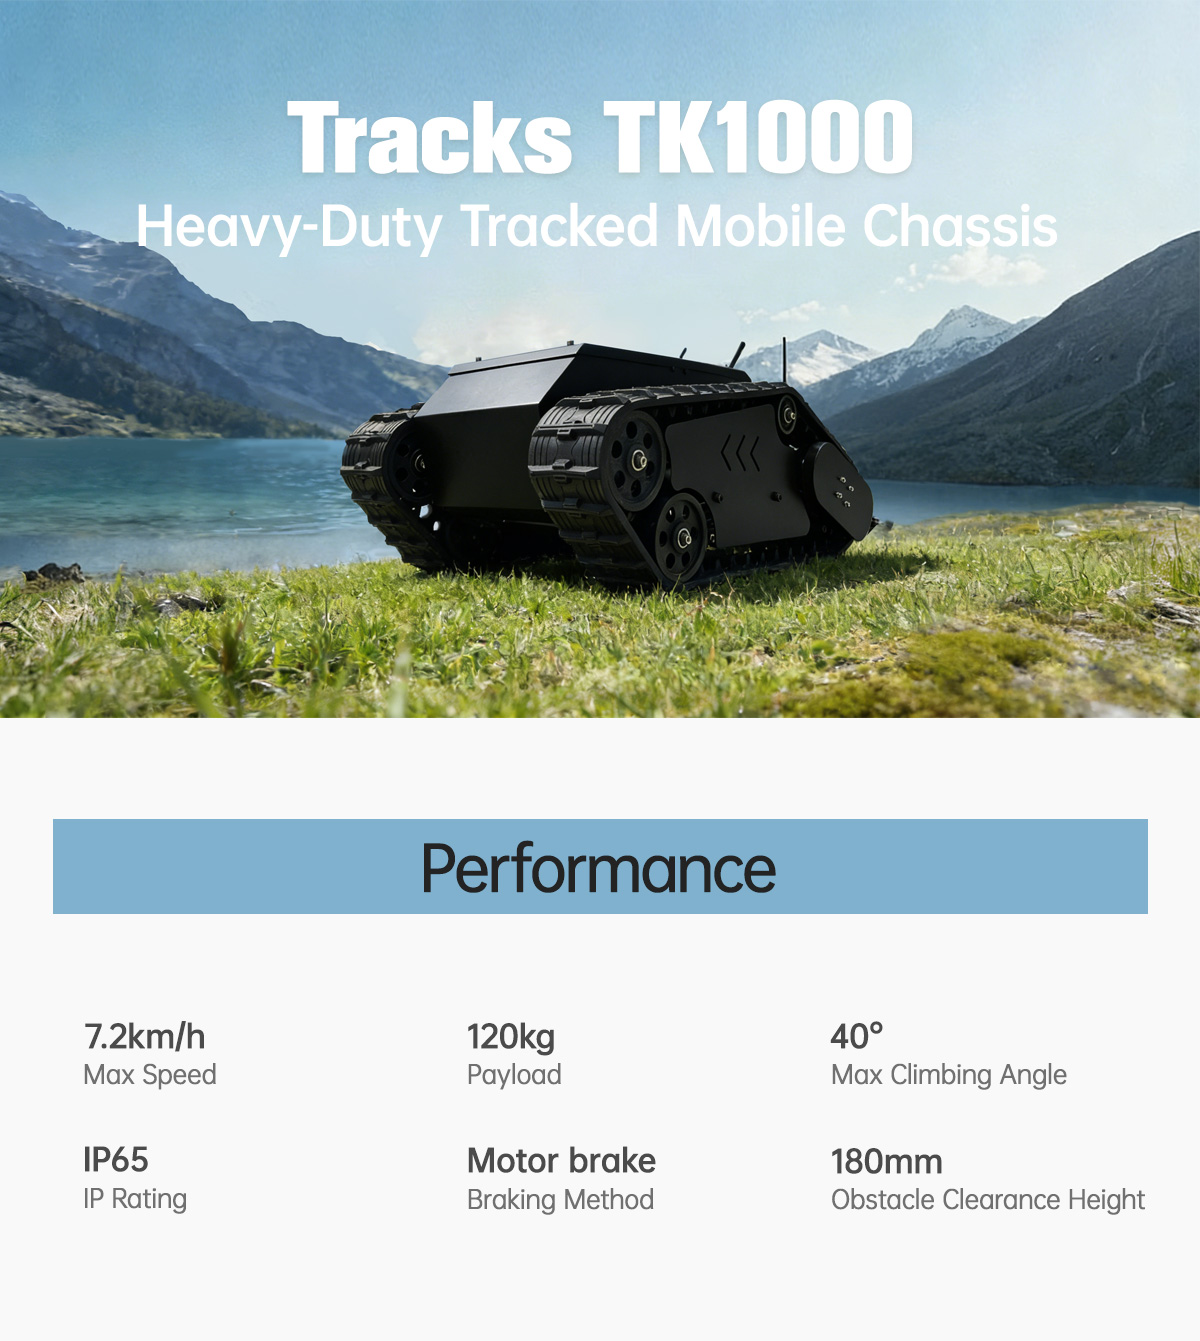
Robôs de subida de escadas Tracks TK1000 Chassi de tanque de esteiras para serviço pesado UGV
| Parâmetros do Chassi | ||
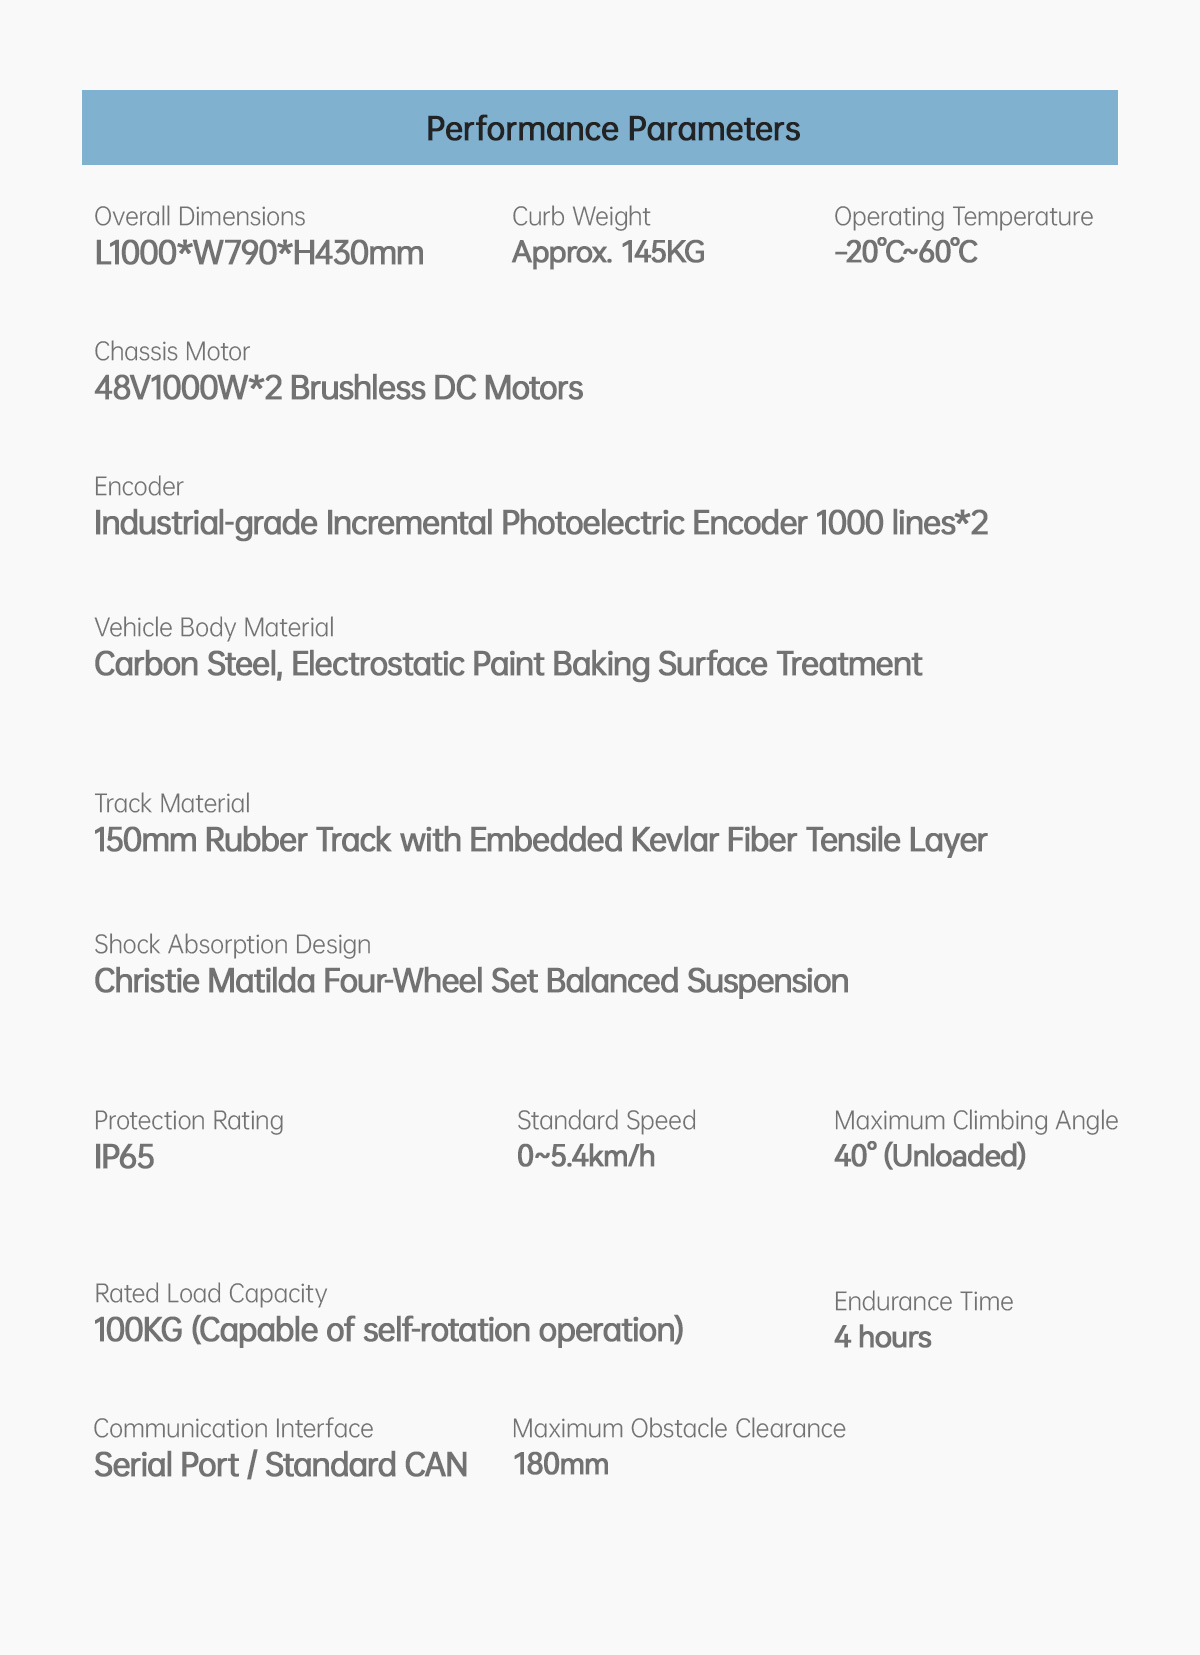
| Dimensões (C x L x A) | 1000*790*430mm | |
| Peso líquido | 145 kg | |
| Carga máxima | 100 kg | |
| Velocidade | 0-5,4 km/h (ajustável) | |
| Motores | Motores CC sem escova de 48V 1000W*2 | |
| Codificador | Codificador fotoelétrico incremental de nível industrial, 1000 linhas*2 | |
| Material da carroceria do veículo | Aço carbono, tratamento de superfície por pintura eletrostática e cura em estufa. | |
| Material de rastreamento | Esteira de borracha de 150 mm (largura) com camada de tração de fibra de Kevlar incorporada. | |
| Estrutura de Absorção de Choque | Suspensão Chris + suspensão balanceada nas quatro rodas Matilda | |
| Ângulo máximo de subida | 40° | |
| Altura de folga do obstáculo | 18 cm | |
| Largura livre da vala | / | |
| Profundidade de travessia | / | |
| Resistência | 4 horas | |
| Grau IP | IP65 | |
| Ambiente operacional | -20 ℃ ~60 ℃ | |
| Sistema de controle | ||
| Controle remoto | Freqüência | 2,4 GHz |
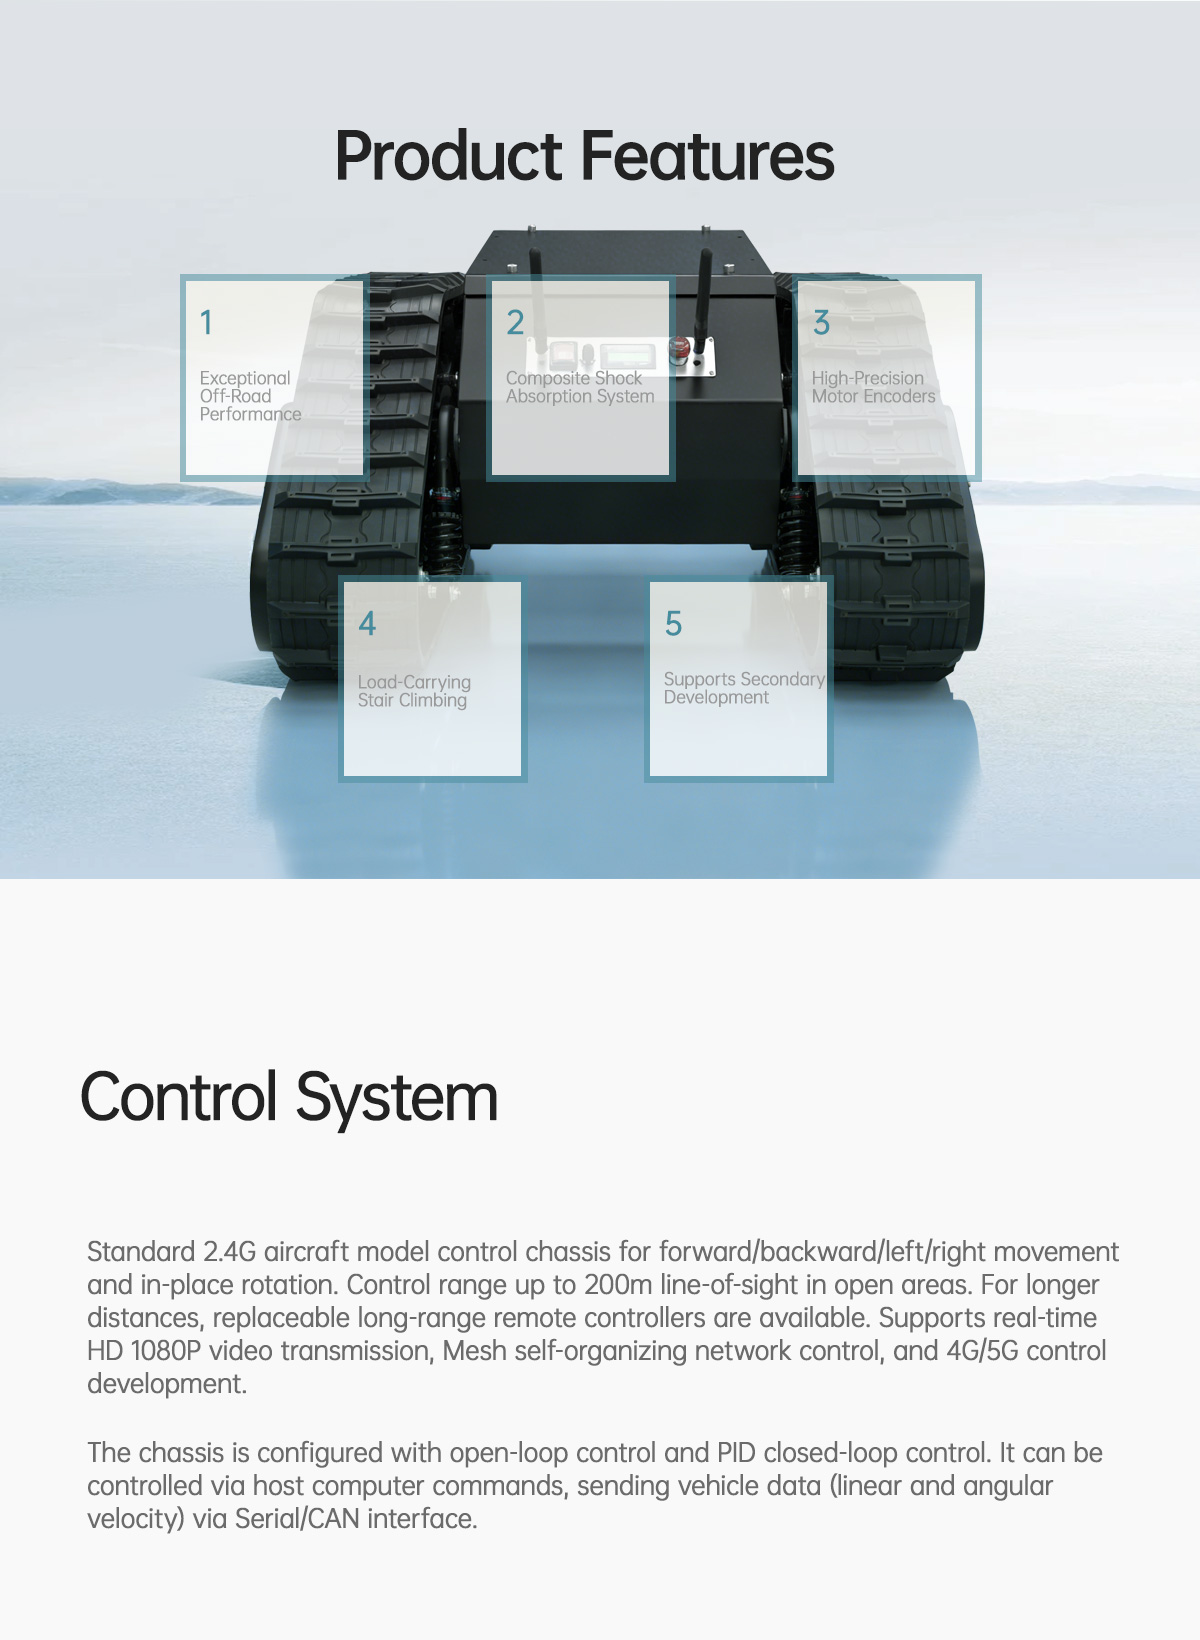
| Controle de Movimentos | Movimento para frente/para trás/para a esquerda/para a direita e rotação no mesmo lugar. | |
| Distância de controle | Dados LOS 200m | |
| Placa principal | Controlando | Controle em malha aberta e controle PID em malha fechada. Suporta comandos do computador host, enviando dados do veículo (velocidade linear e angular). |
| Interface | Porta serial, CAN (protocolo aberto) | |
| Desenvolvimento Secundário | Fornece interfaces seriais/CAN e protocolos de comunicação. | |
| Sistema de energia | ||
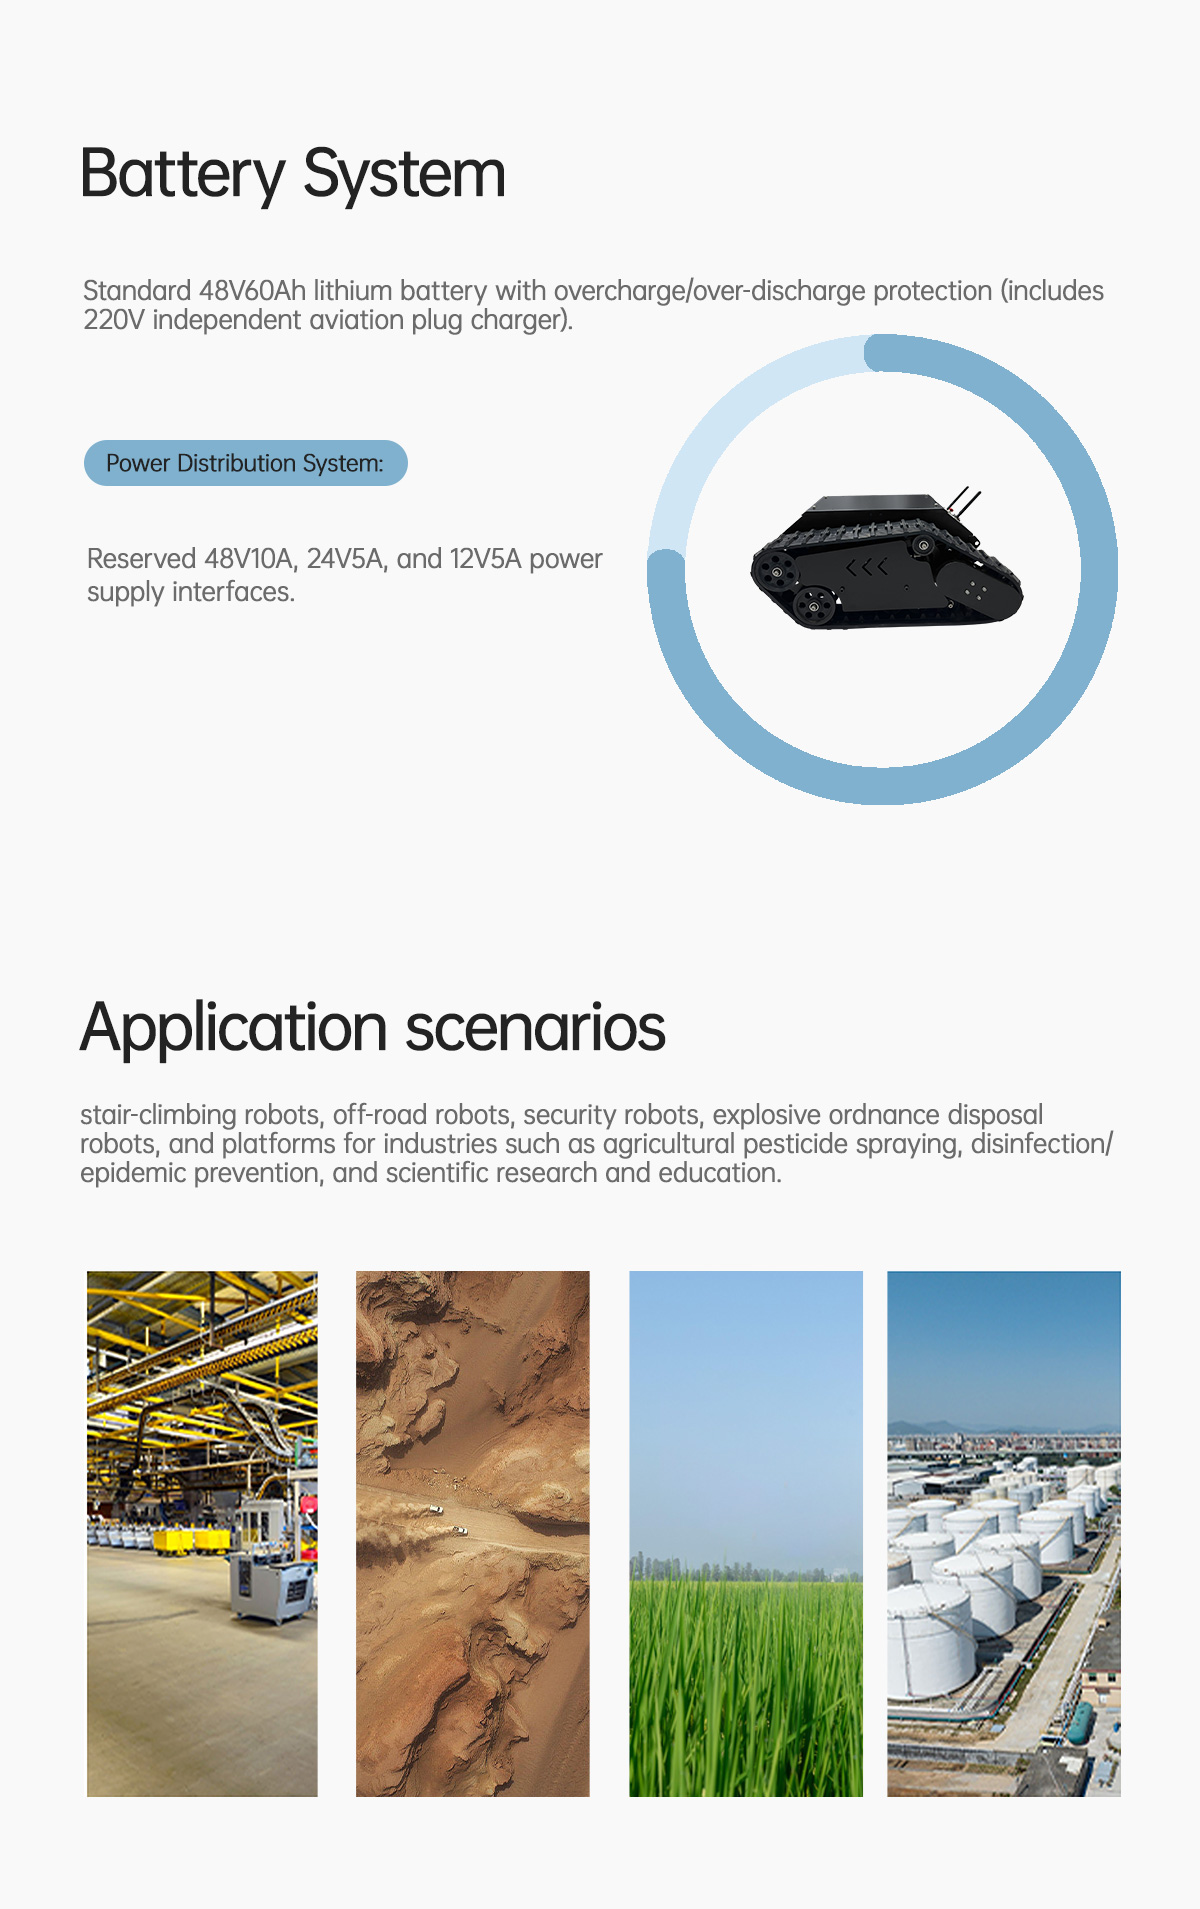
| Bateria | 48V 60Ah (Bateria de lítio) | |
| Sistema de Distribuição de Energia | Conectores de reserva 48V10A, 24V5A, 12V5A | |
| Método de carregamento | Carregador de tomada de aviação independente de 220 V CA | |
Para mais detalhes, visite Stair-Climbing Robots Tracks TK1000 Heavy-Duty Tracked Tank Chassis UGV
-
Introdução ao produto
-
Especificação
Robôs de subida de escadas Tracks TK1000 Chassi de tanque de esteiras para serviço pesado UGV
| Parâmetros do Chassi | ||
| Dimensões (C x L x A) | 1000*790*430mm | |
| Peso líquido | 145 kg | |
| Carga máxima | 100 kg | |
| Velocidade | 0-5,4 km/h (ajustável) | |
| Motores | Motores CC sem escova de 48V 1000W*2 | |
| Codificador | Codificador fotoelétrico incremental de nível industrial, 1000 linhas*2 | |
| Material da carroceria do veículo | Aço carbono, tratamento de superfície por pintura eletrostática e cura em estufa. | |
| Material de rastreamento | Esteira de borracha de 150 mm (largura) com camada de tração de fibra de Kevlar incorporada. | |
| Estrutura de Absorção de Choque | Suspensão Chris + suspensão balanceada nas quatro rodas Matilda | |
| Ângulo máximo de subida | 40° | |
| Altura de folga do obstáculo | 18 cm | |
| Largura livre da vala | / | |
| Profundidade de travessia | / | |
| Resistência | 4 horas | |
| Grau IP | IP65 | |
| Ambiente operacional | -20 ℃ ~60 ℃ | |
| Sistema de controle | ||
| Controle remoto | Freqüência | 2,4 GHz |
| Controle de Movimentos | Movimento para frente/para trás/para a esquerda/para a direita e rotação no mesmo lugar. | |
| Distância de controle | Dados LOS 200m | |
| Placa principal | Controlando | Controle em malha aberta e controle PID em malha fechada. Suporta comandos do computador host, enviando dados do veículo (velocidade linear e angular). |
| Interface | Porta serial, CAN (protocolo aberto) | |
| Desenvolvimento Secundário | Fornece interfaces seriais/CAN e protocolos de comunicação. | |
| Sistema de energia | ||
| Bateria | 48V 60Ah (Bateria de lítio) | |
| Sistema de Distribuição de Energia | Conectores de reserva 48V10A, 24V5A, 12V5A | |
| Método de carregamento | Carregador de tomada de aviação independente de 220 V CA | |
Para mais detalhes, visite Stair-Climbing Robots Tracks TK1000 Heavy-Duty Tracked Tank Chassis UGV