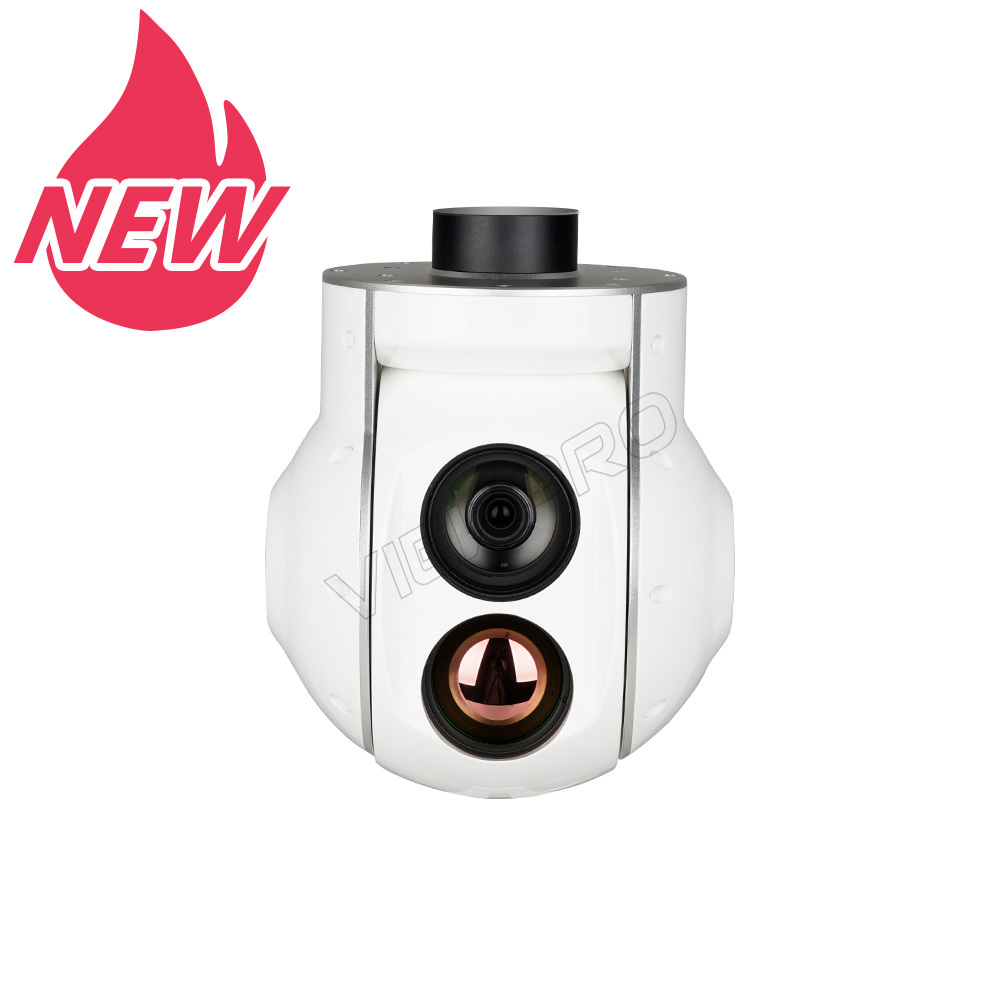
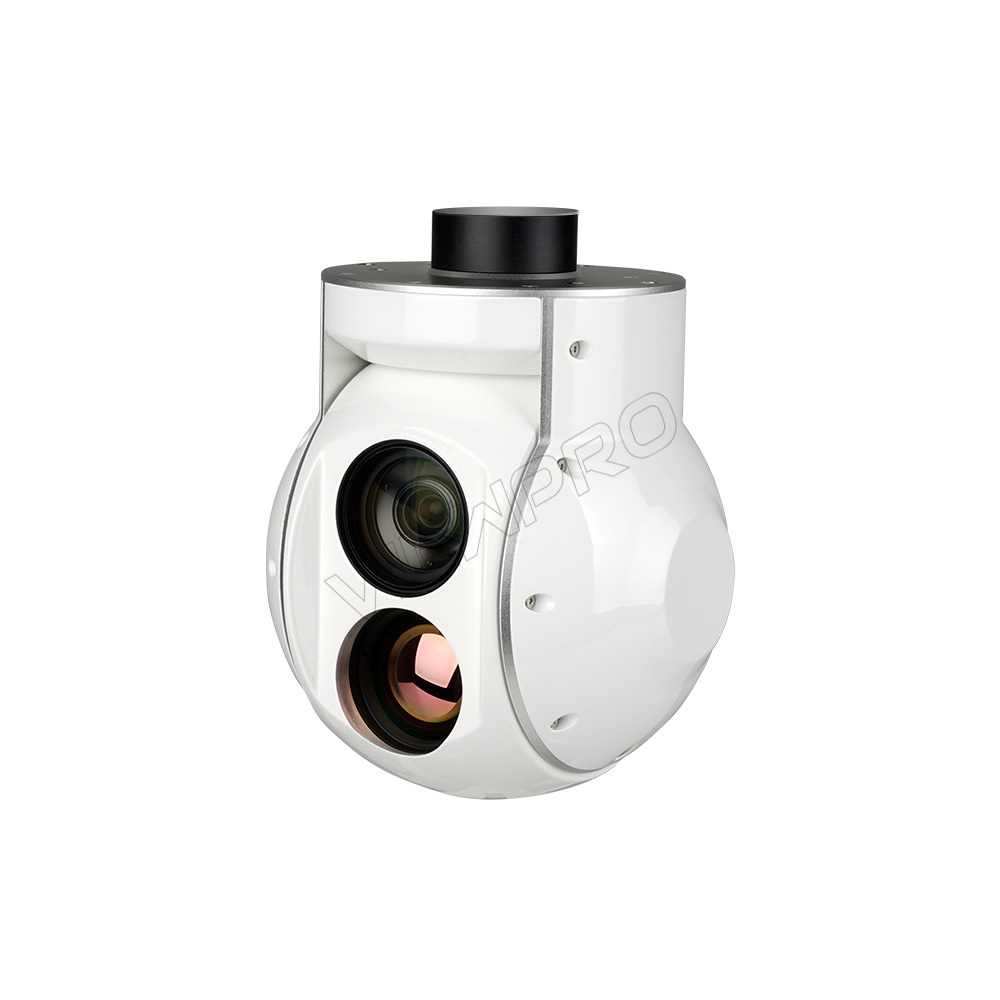
Introdução ao produto
Especificação
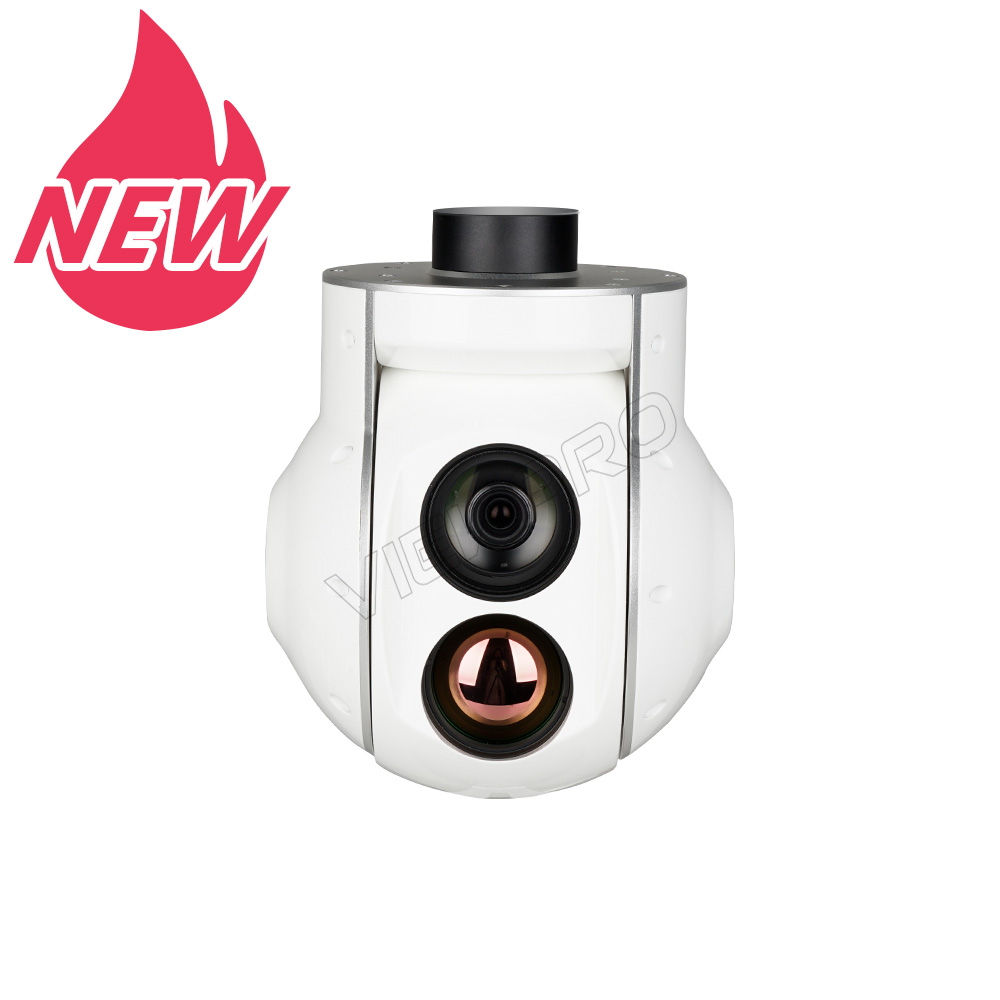
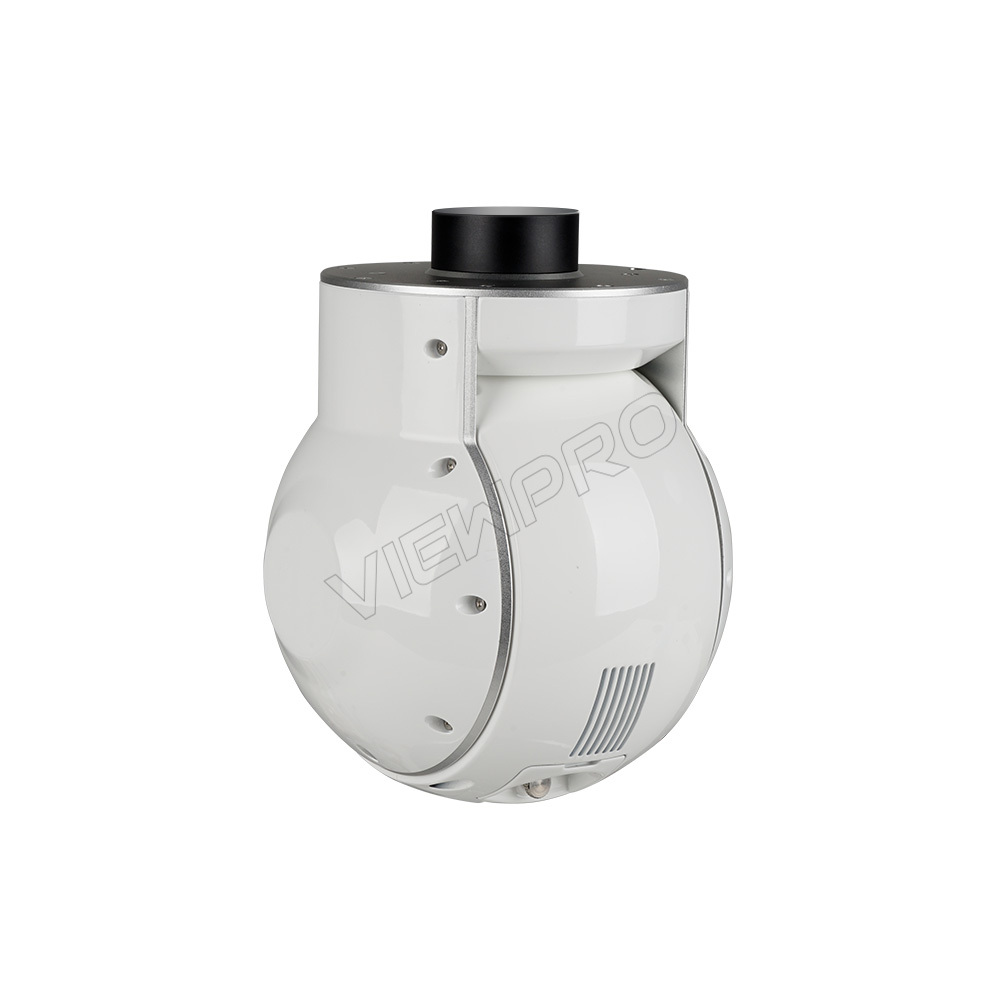
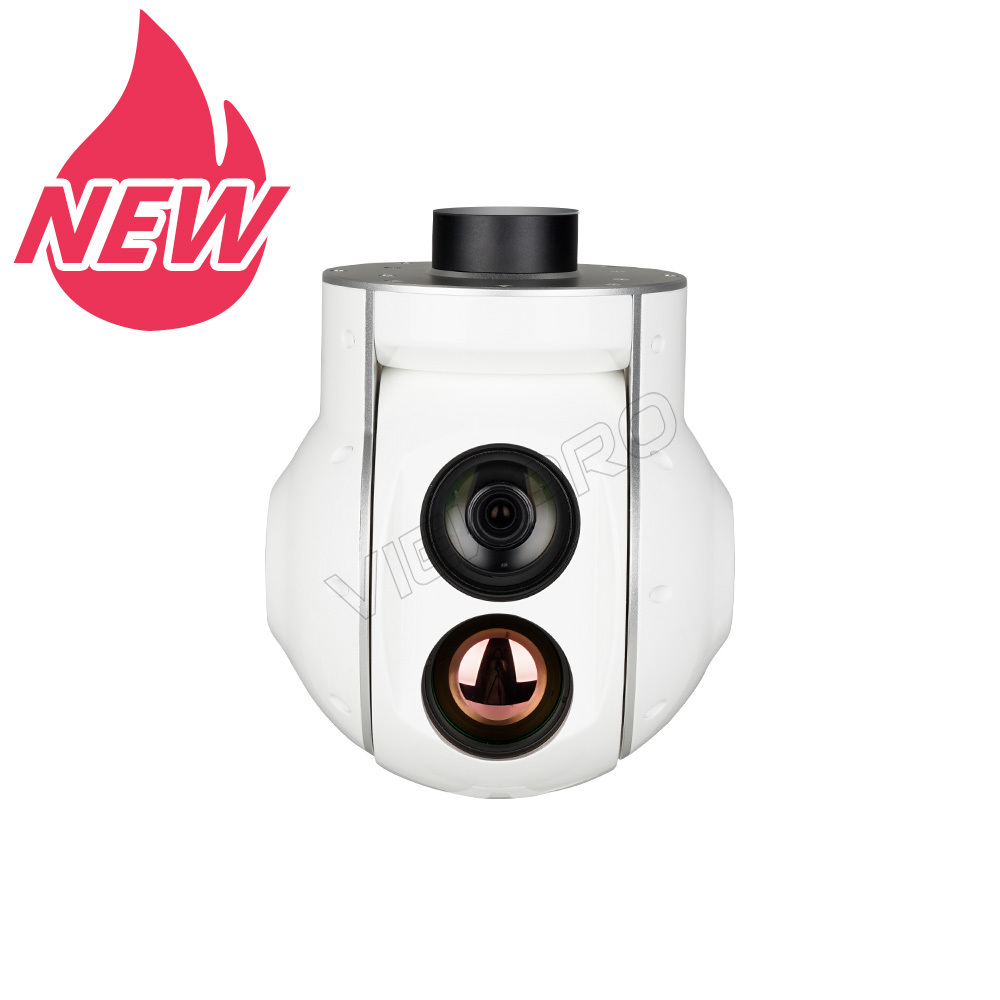
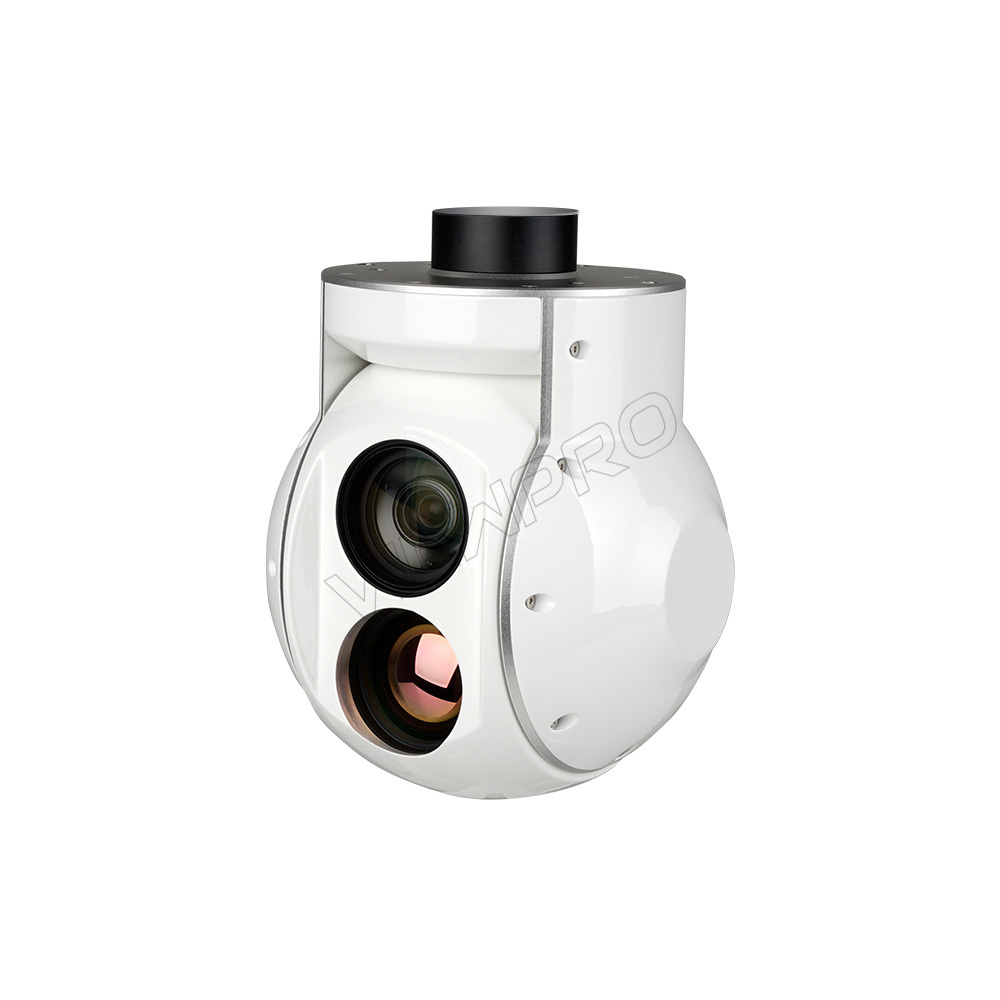
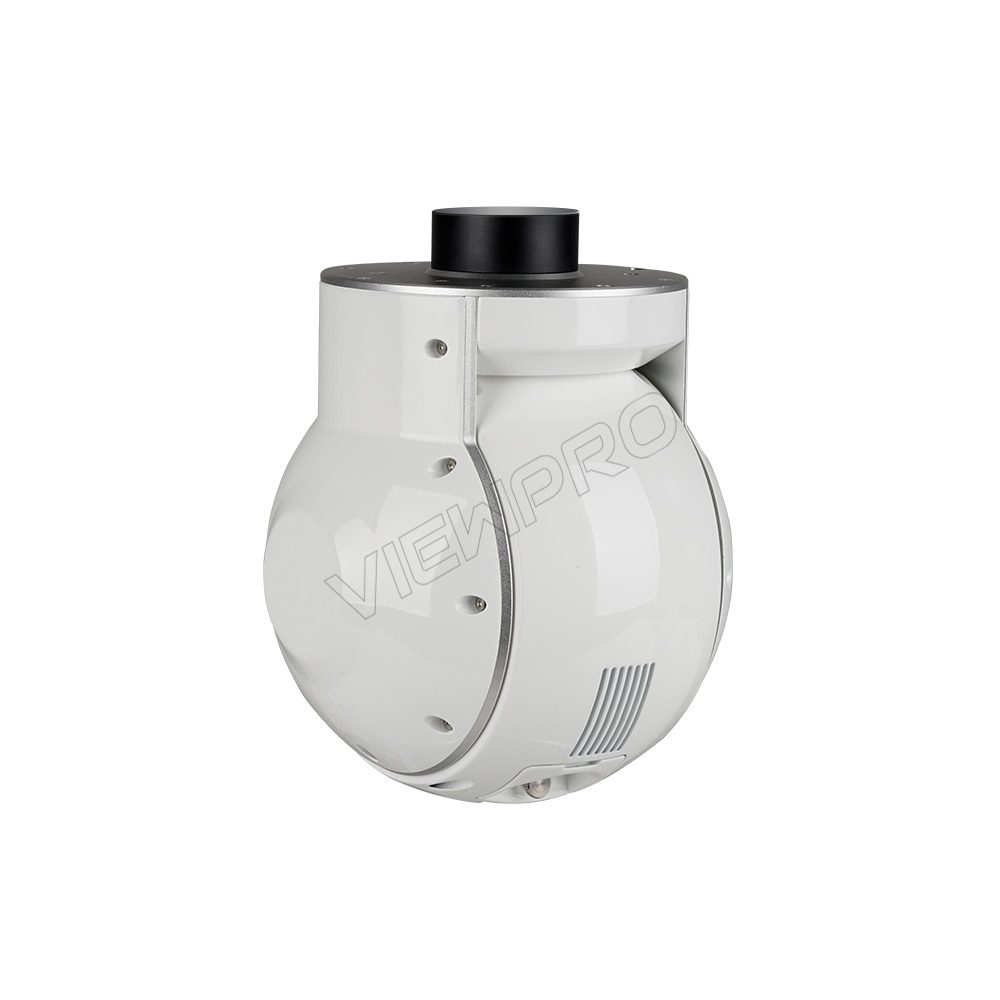
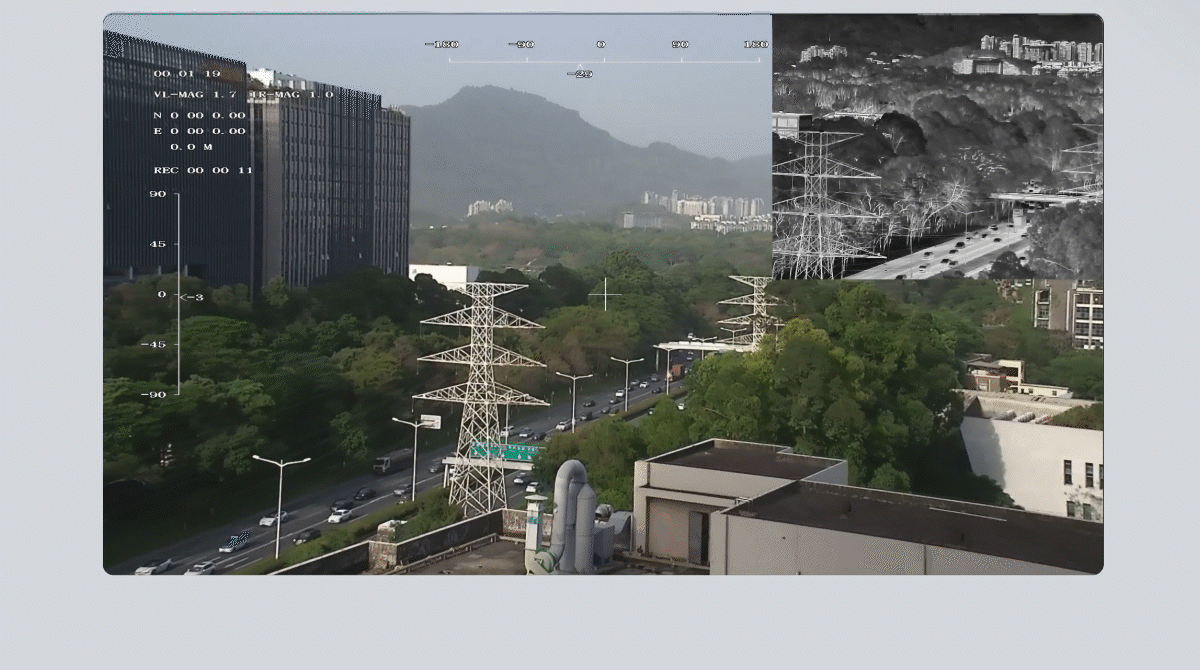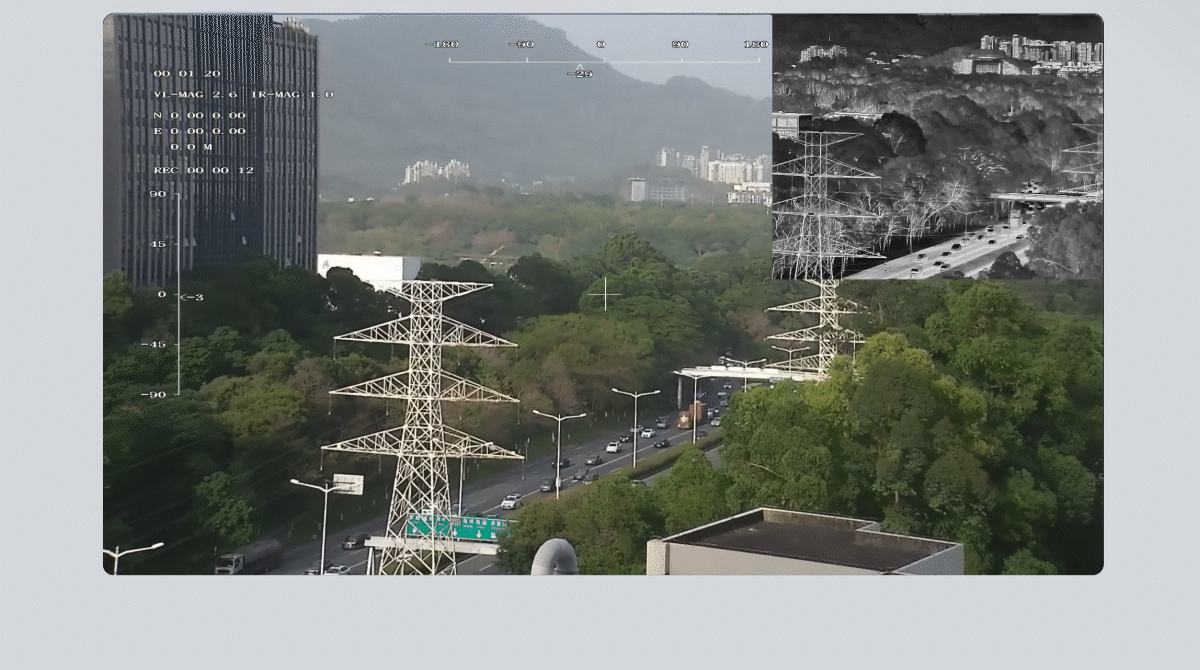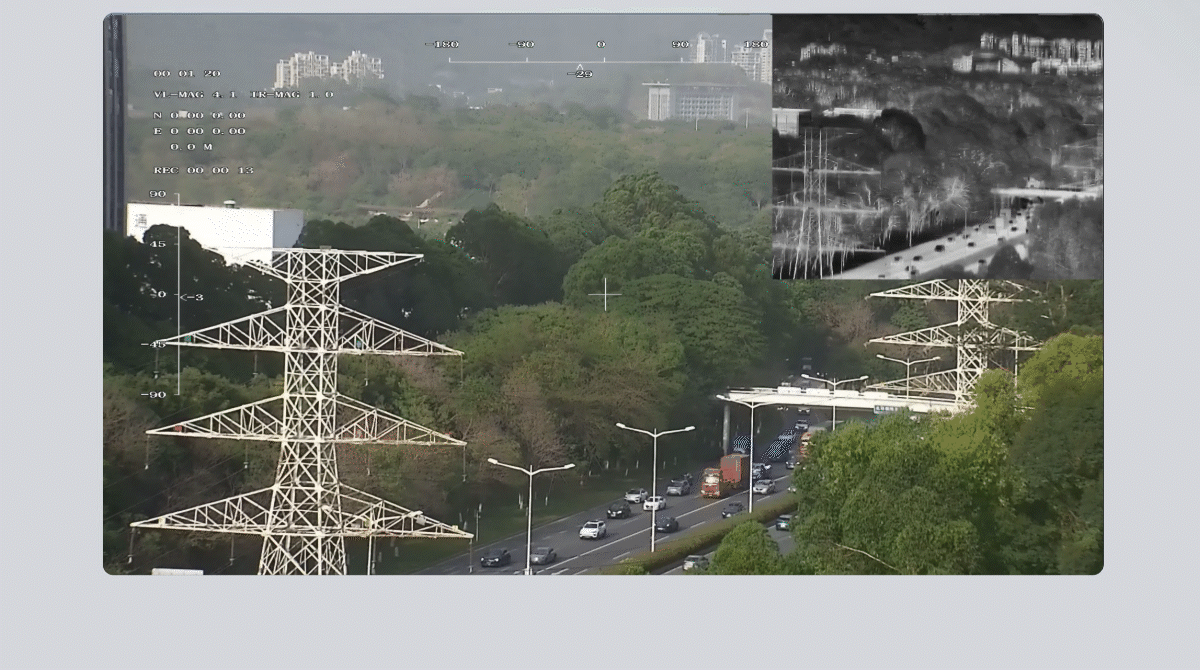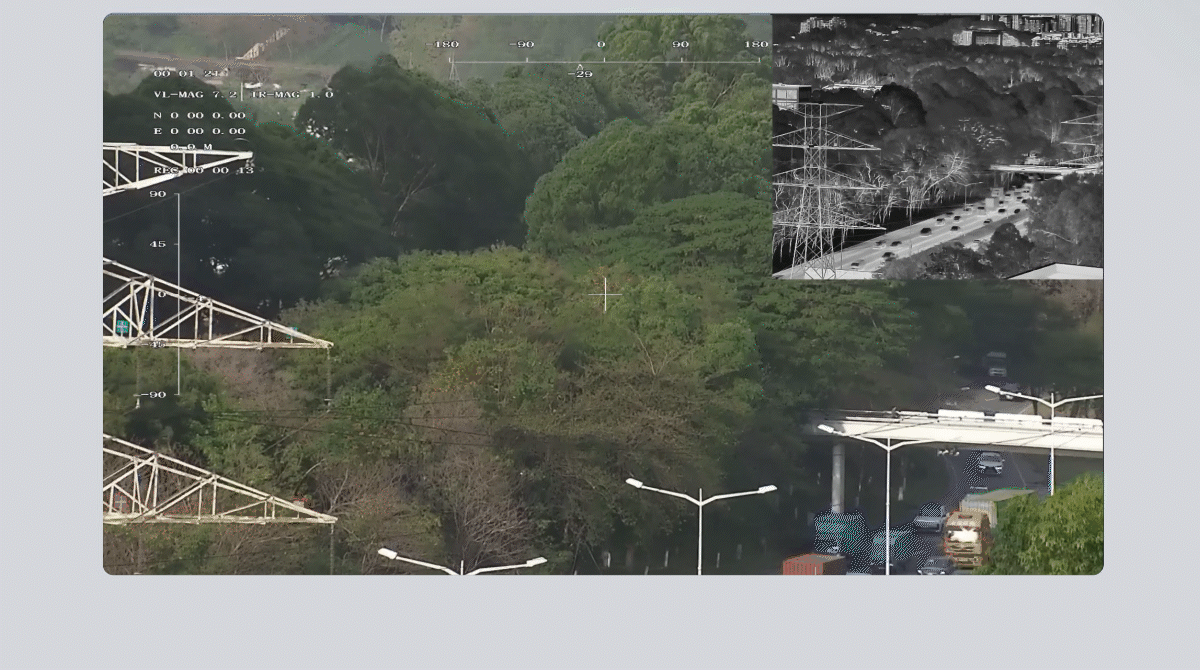
Especificações da câmera gimbal U30TIR-35 com rastreamento de objetos por dois sensores EO+IR (30x)
| Parâmetro de hardware | |
| Tensão de trabalho | 16V |
| Tensão de entrada | 4S ~ 6S (14,8V ~ 25,2V) |
| Tensão de saída | 5V (conectar com PWM) |
| Corrente dinâmica | 650~1250mA a 16V |
| Consumo de energia | Consumo médio de 10,4 W, consumo máximo de 20 W. |
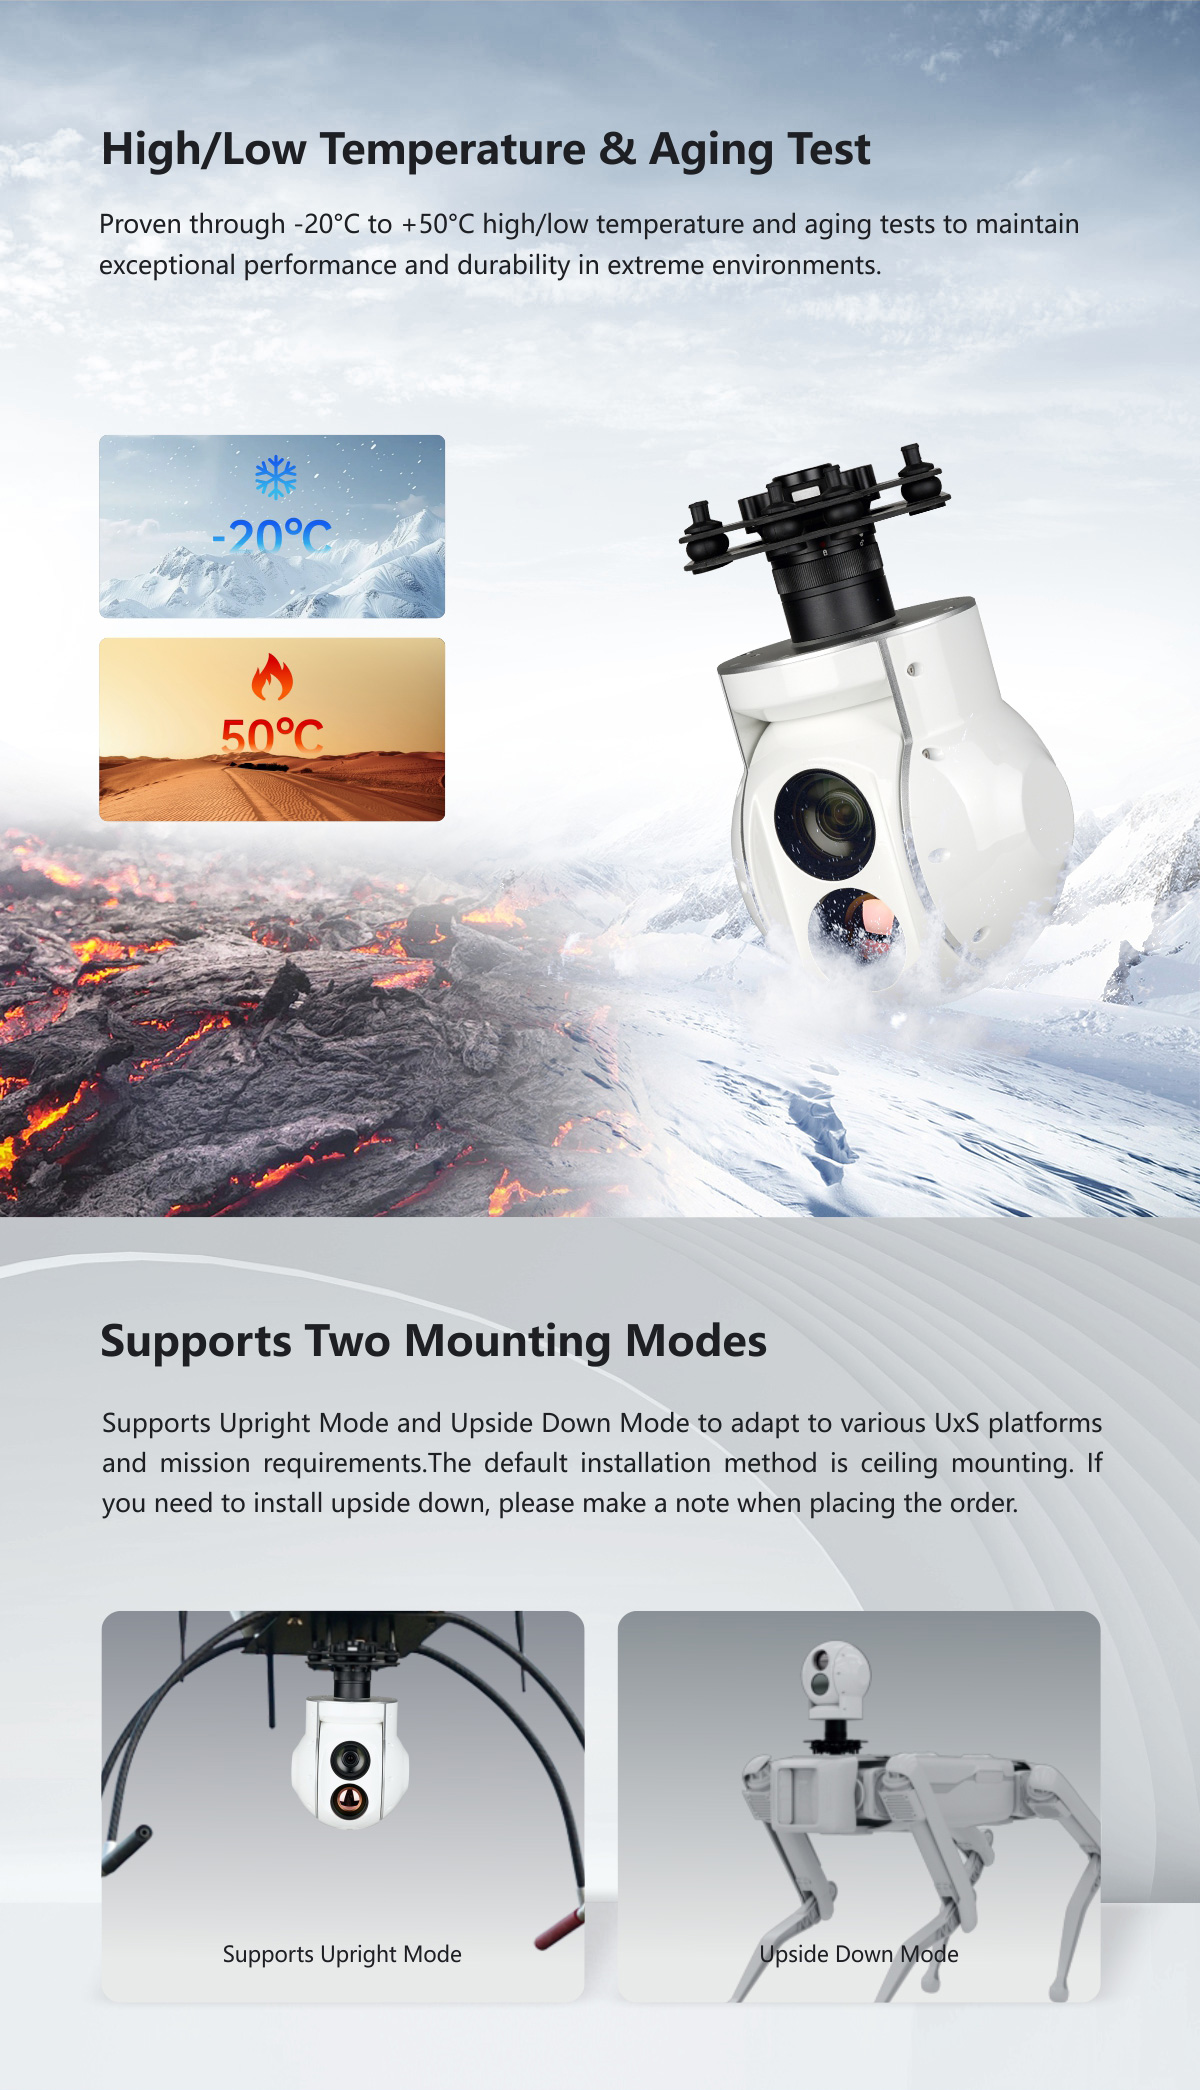
| Temperatura do ambiente de trabalho. | -20℃ ~ +50℃ |
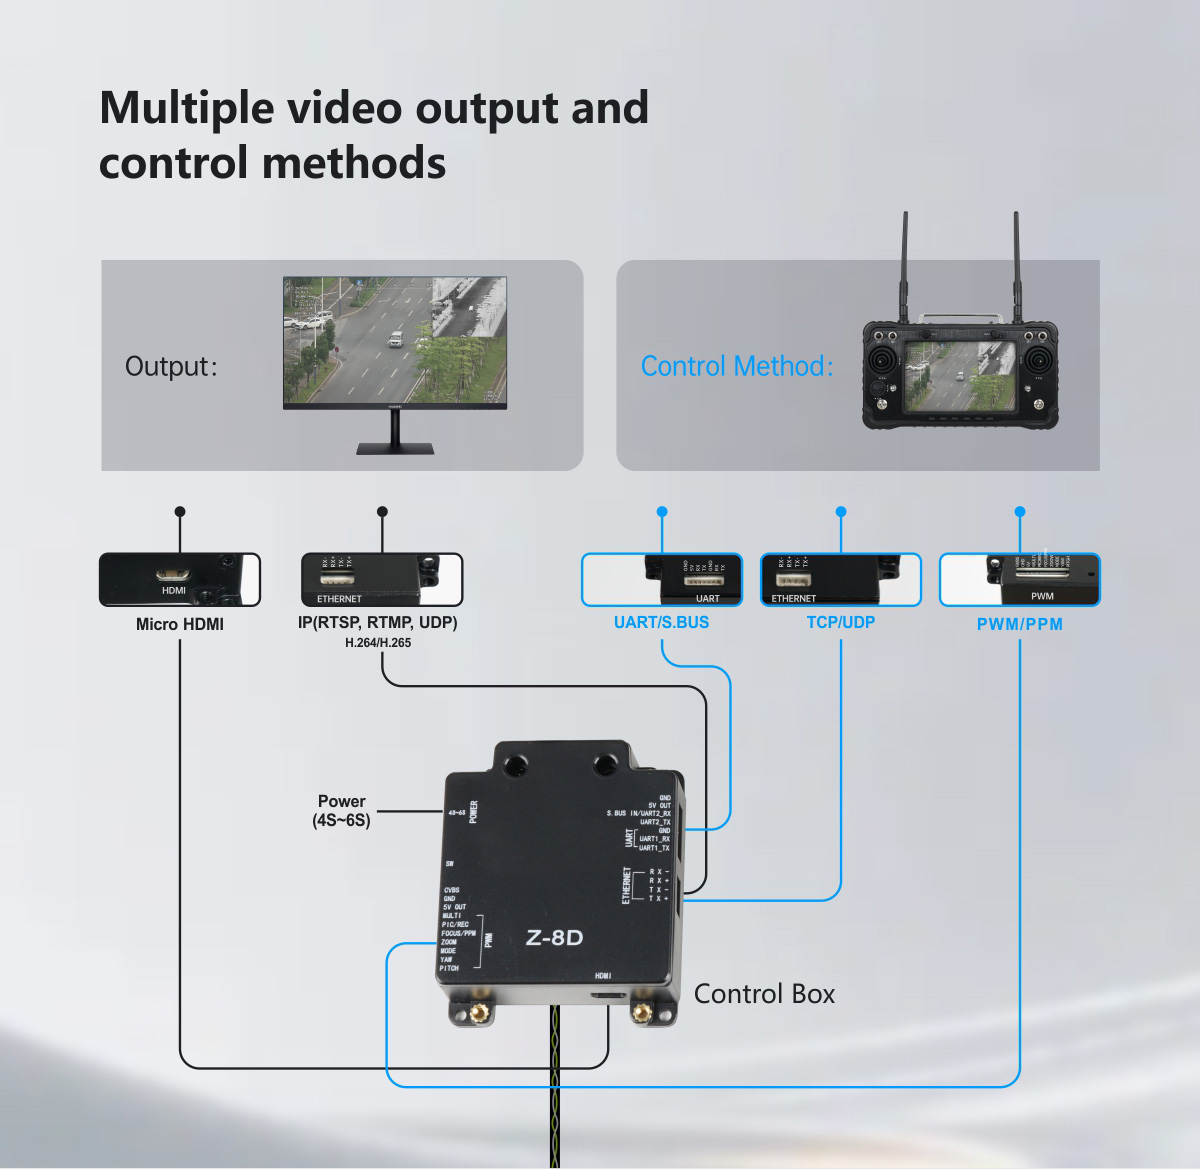
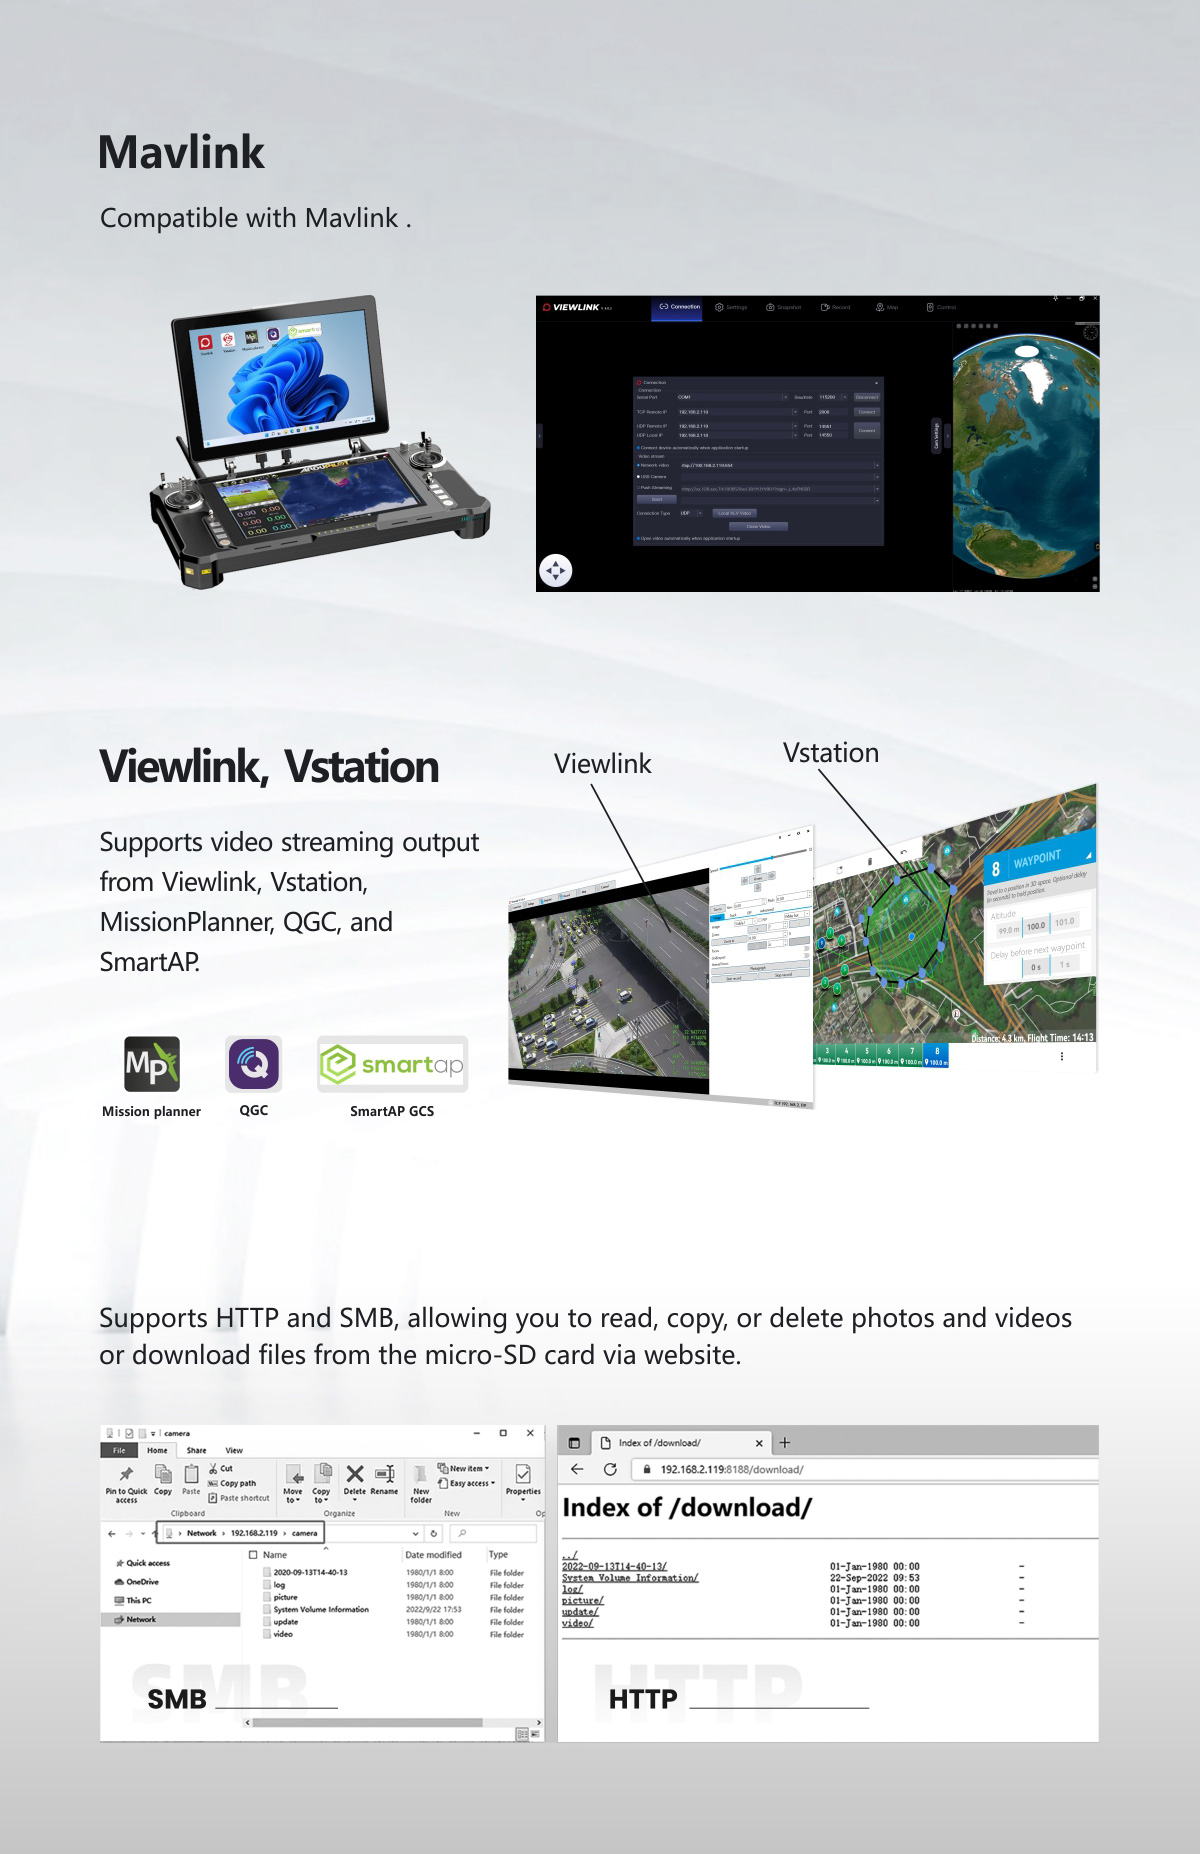
| Saída (opcional) | Micro HDMI (1080p 60fps) / IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| Armazenamento local | Cartão TF (até 512 GB, classe 10, formato FAT32) |
| Formato de armazenamento de imagens em cartão TF | JPG (1920*1080) |
| Formato de armazenamento de vídeo em cartão TF | MP4 (1080p 30fps) |
| Método de controle | PWM / TTL / S.BUS / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -45° (para cima) a 120° (para baixo), Rotação/Pan: ±300° / ±360°*N (versão com saída IP) |
| Faixa controlável | Inclinação/Rotação: -30°~115°, Guinada/Pan: ±290° / ±360°*N (versão com saída IP) |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
| Especificações da câmera EO | |
| Sensor de imagem | Sensor CMOS STARVIS2 tipo 1/2.8 |
| Qualidade da imagem | Full HD 1080 (1920*1080) |
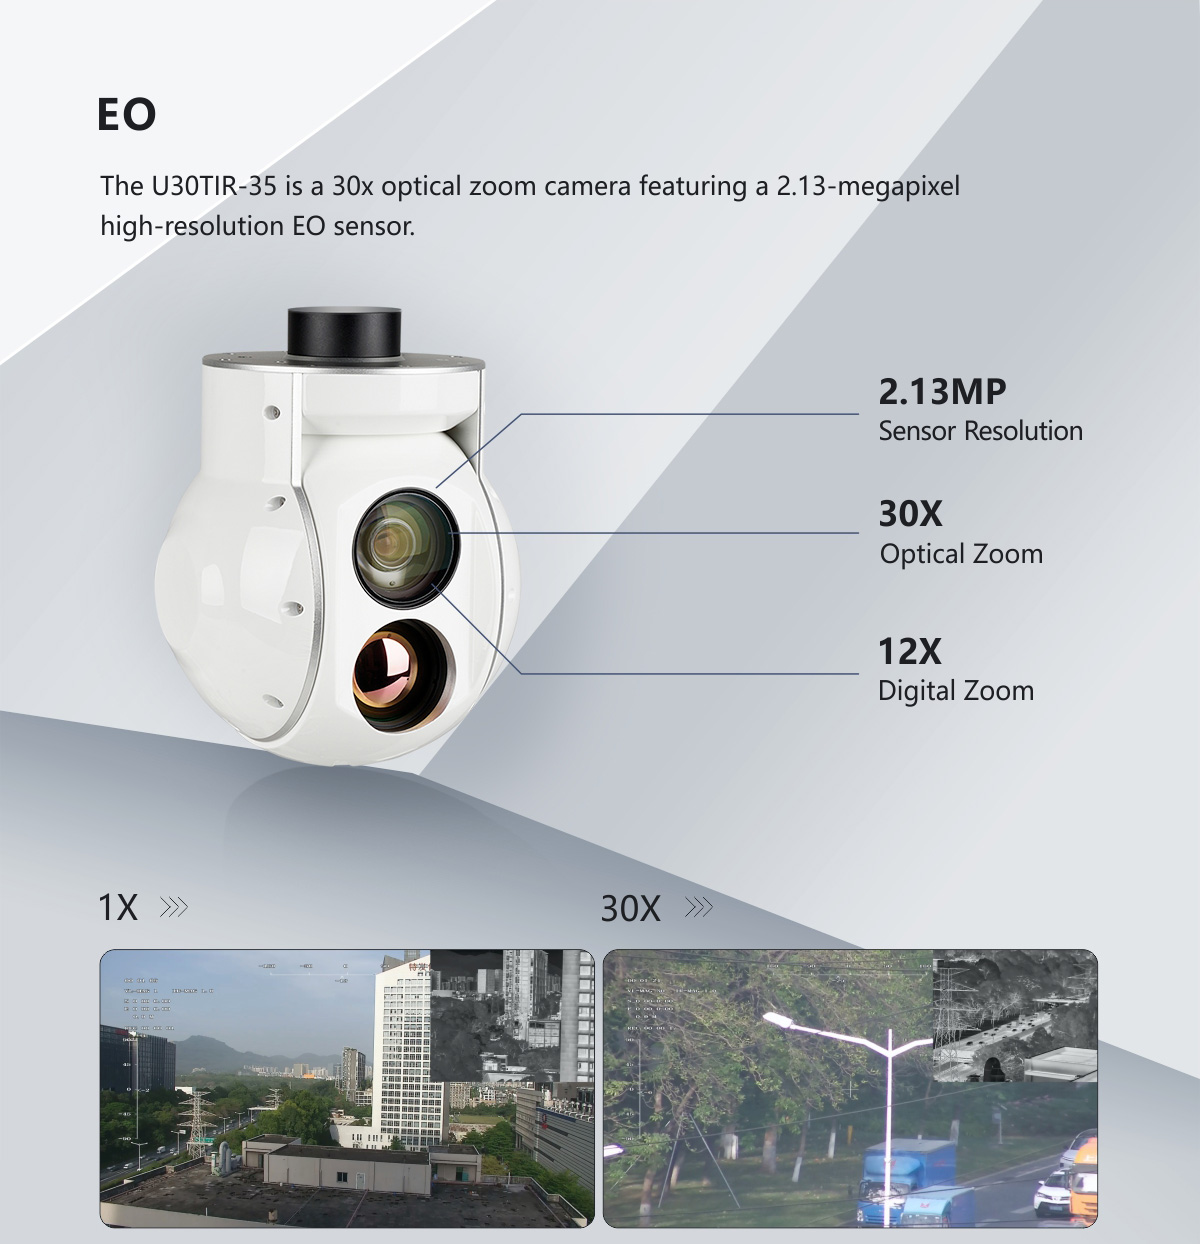
| Pixel efetivo | 2,13 MP |
| zoom ótico da lente | 30x, F=4,3~129mm |
| Zoom digital | 12x (360x com zoom óptico) |
| Distância mínima do objeto | 10 mm (extremidade larga) a 1200 mm (extremidade telescópica) |
| Ângulo de visão horizontal | 64,0° (extremidade larga) ~ 2,4° (extremidade telescópica) |
| Sistema de sincronização | Interno |
| relação sinal/ruído | mais de 50dB |
| Iluminação mínima | Cor 0,009 lux (1/30 seg, 50%, Modo de Alta Sensibilidade Ligado) |
| Cor 0,09 lux (1/30 seg, 50%, Modo de alta sensibilidade desligado) | |
| Controle de exposição | Automático, Manual, Modo de prioridade (prioridade de obturador e prioridade de íris), Compensação de EV, AE lento |
| Ganho | Ajuste automático/manual de 0dB a 50dB (0 a 28 passos). Limite máximo de ganho de 10,7dB a 50dB (6 a 28 passos). |
| Balanço de branco | Automático, ATW, Interior, Exterior, Um toque WB, Manual WB, Exterior Automático, Lâmpada de vapor de sódio (Fix/Automático/Exterior Automático) |
| Velocidade do obturador | De 1/1s a 1/10.000s, 22 etapas |
| Compensação de luz de fundo | Sim |
| Desembaçar | Sim |
| Especificações da câmera termográfica infravermelha | |
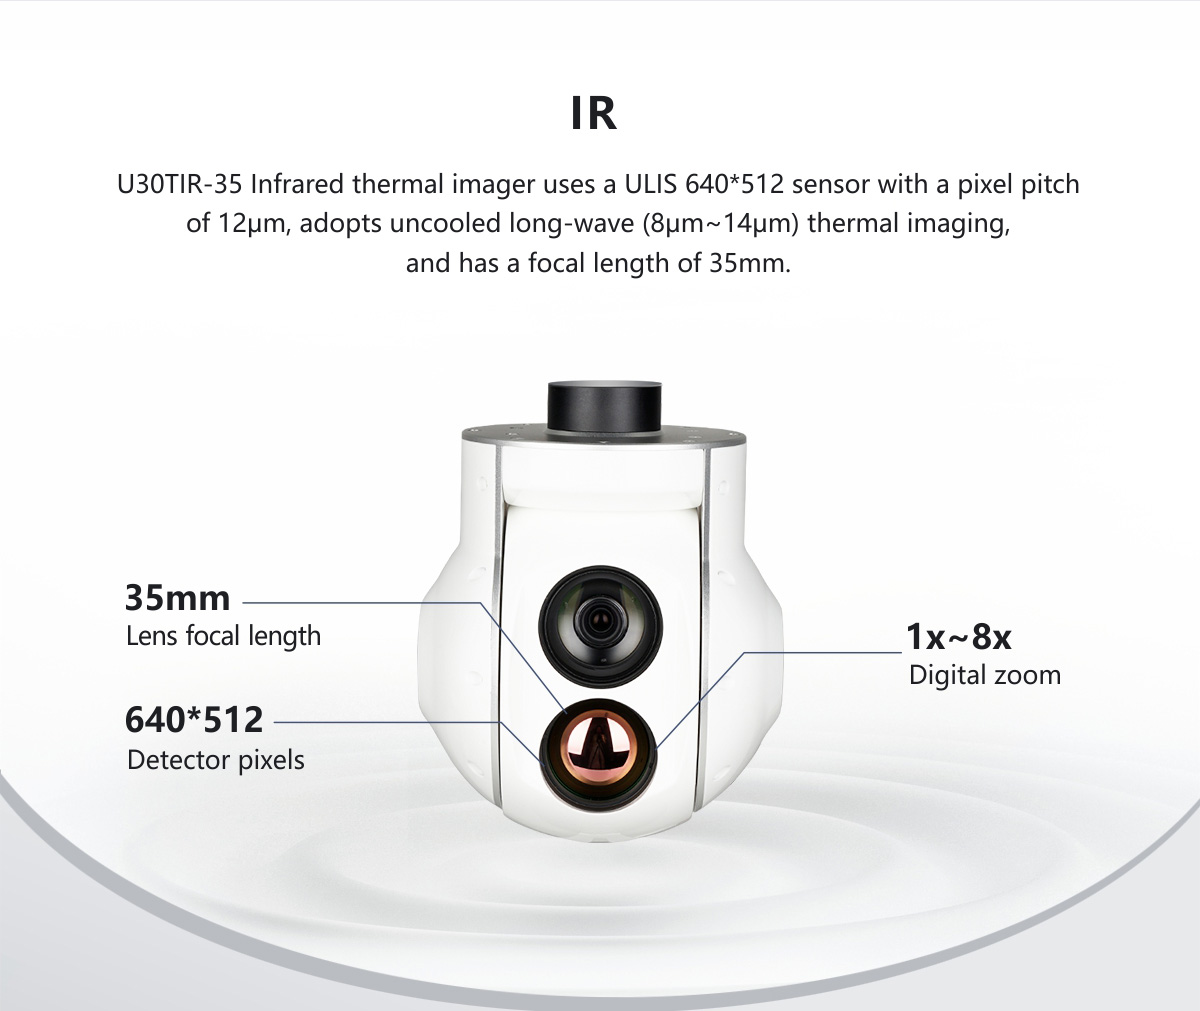
| Distância focal | 35mm |
| Campo de visão horizontal | 12,5° |
| Campo de visão vertical | 10,0° |
| Campo de visão diagonal | 16,0° |
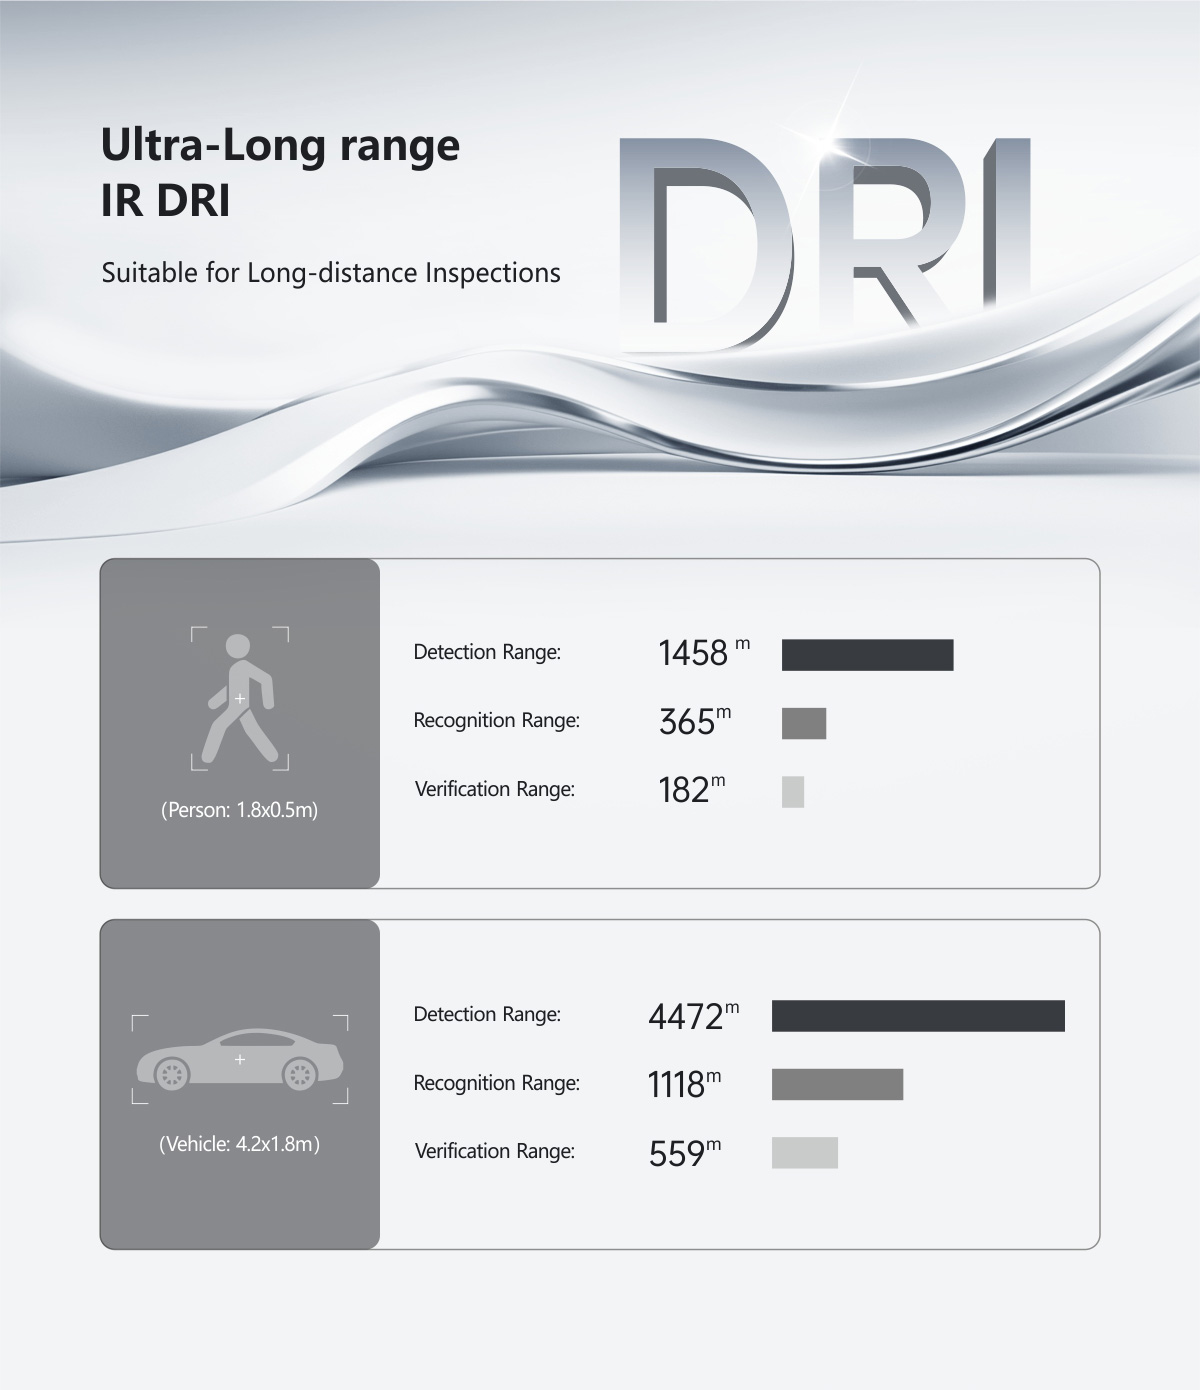
| Distância de detecção (Homem: 1,8 x 0,5 m) | 1458 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 365 metros |
| Distância verificada (Homem: 1,8 x 0,5 m) | 182 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 4472 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 1118 metros |
| Distância verificada (carro: 4,2 x 1,8 m) | 559 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 640*512 |
| Tamanho do pixel | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤50mK@F1.0 @25℃ |
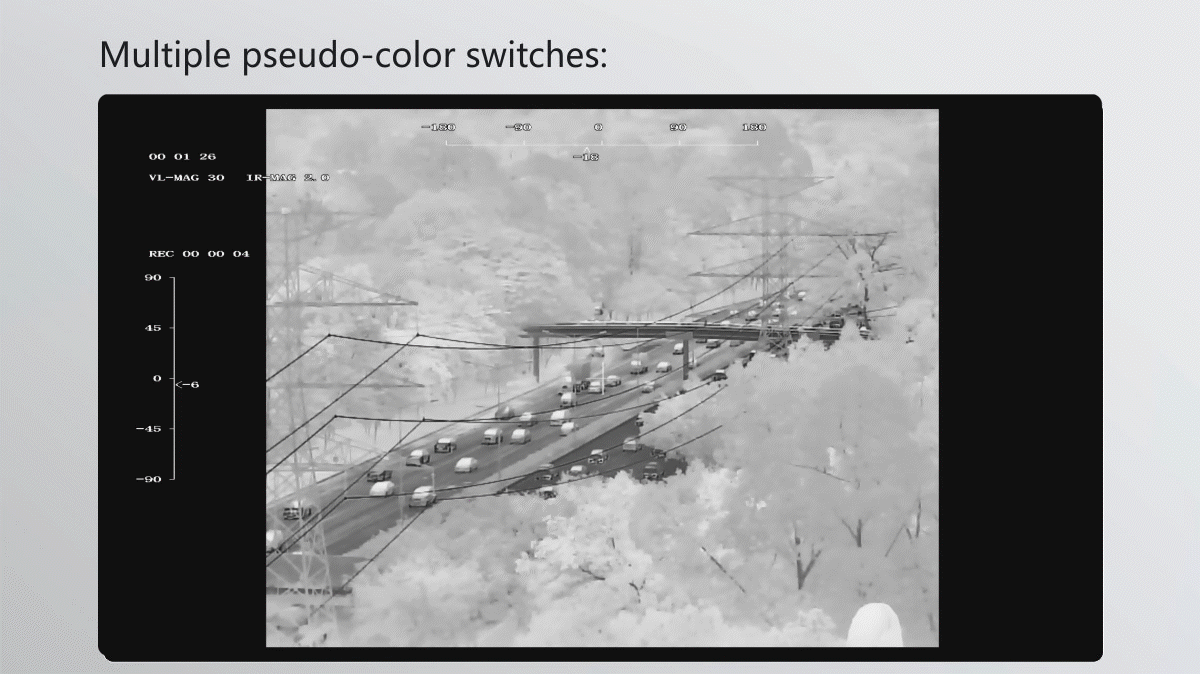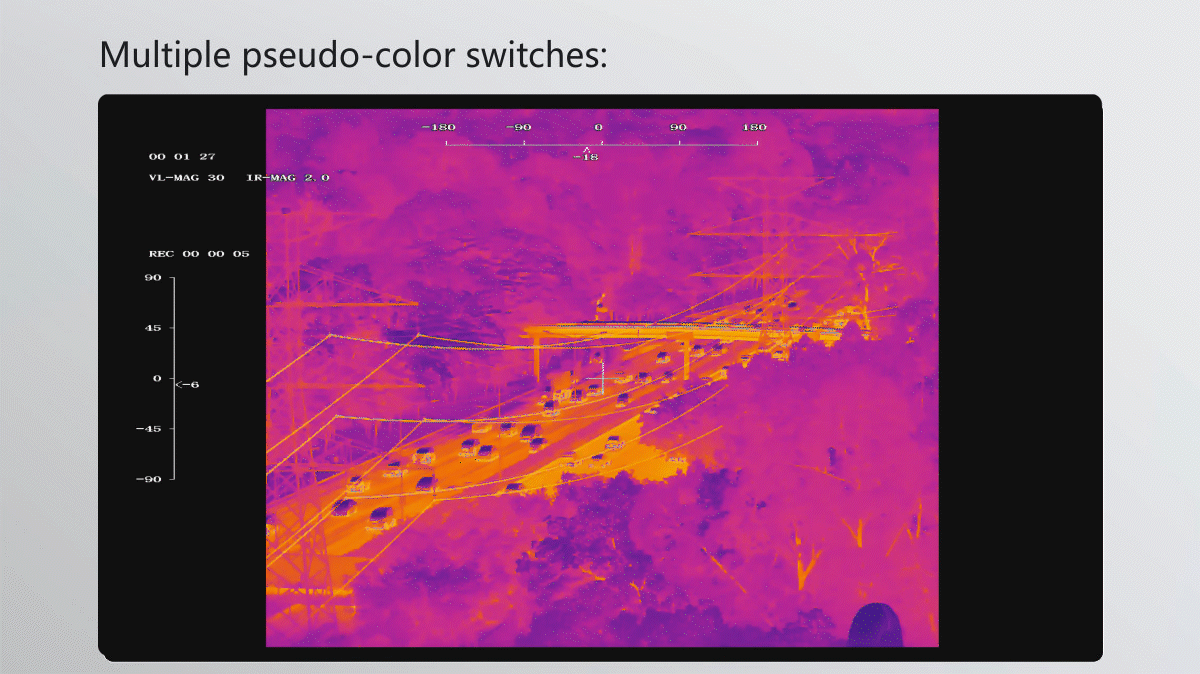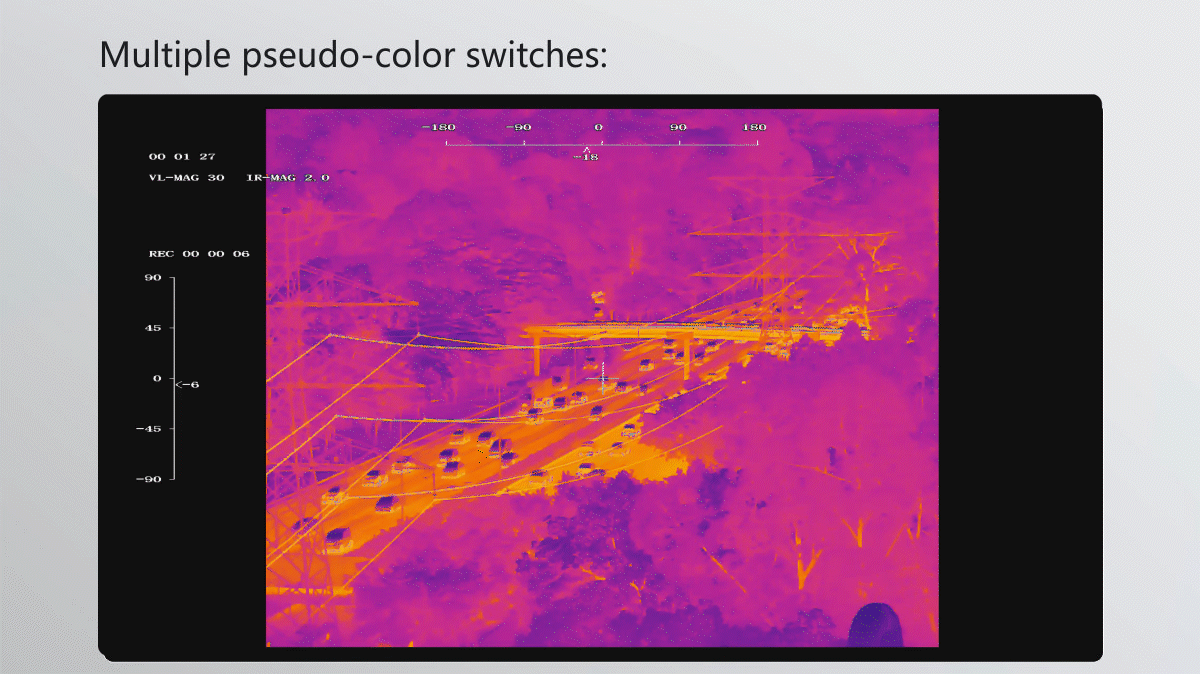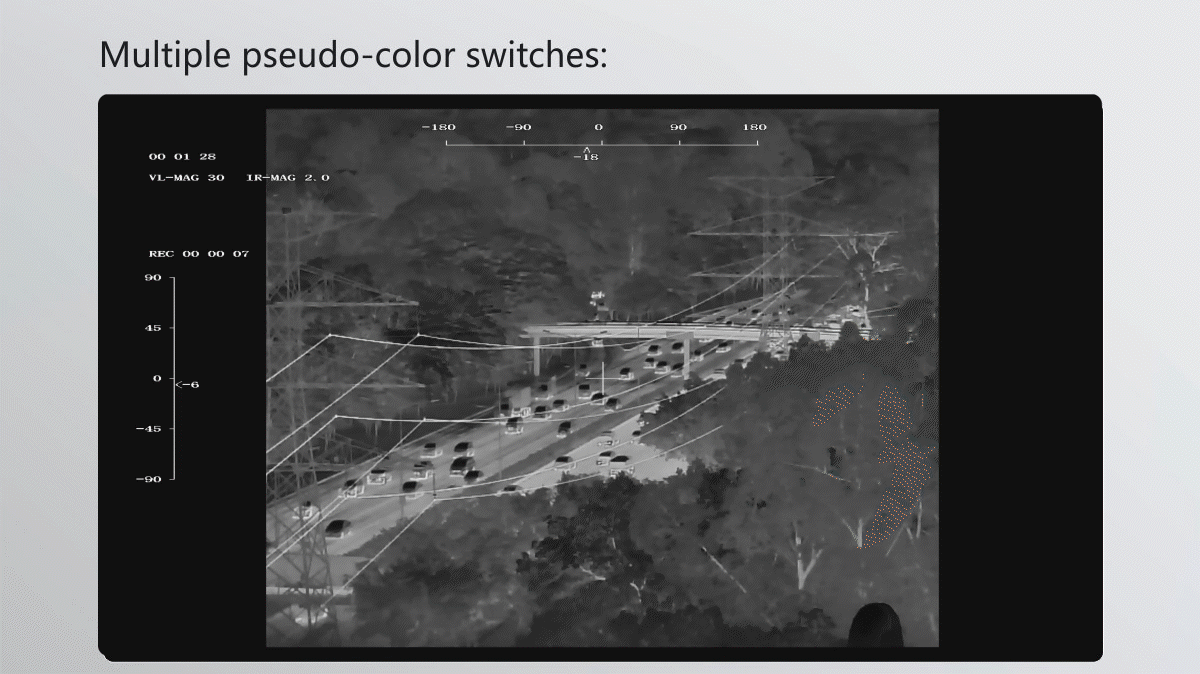
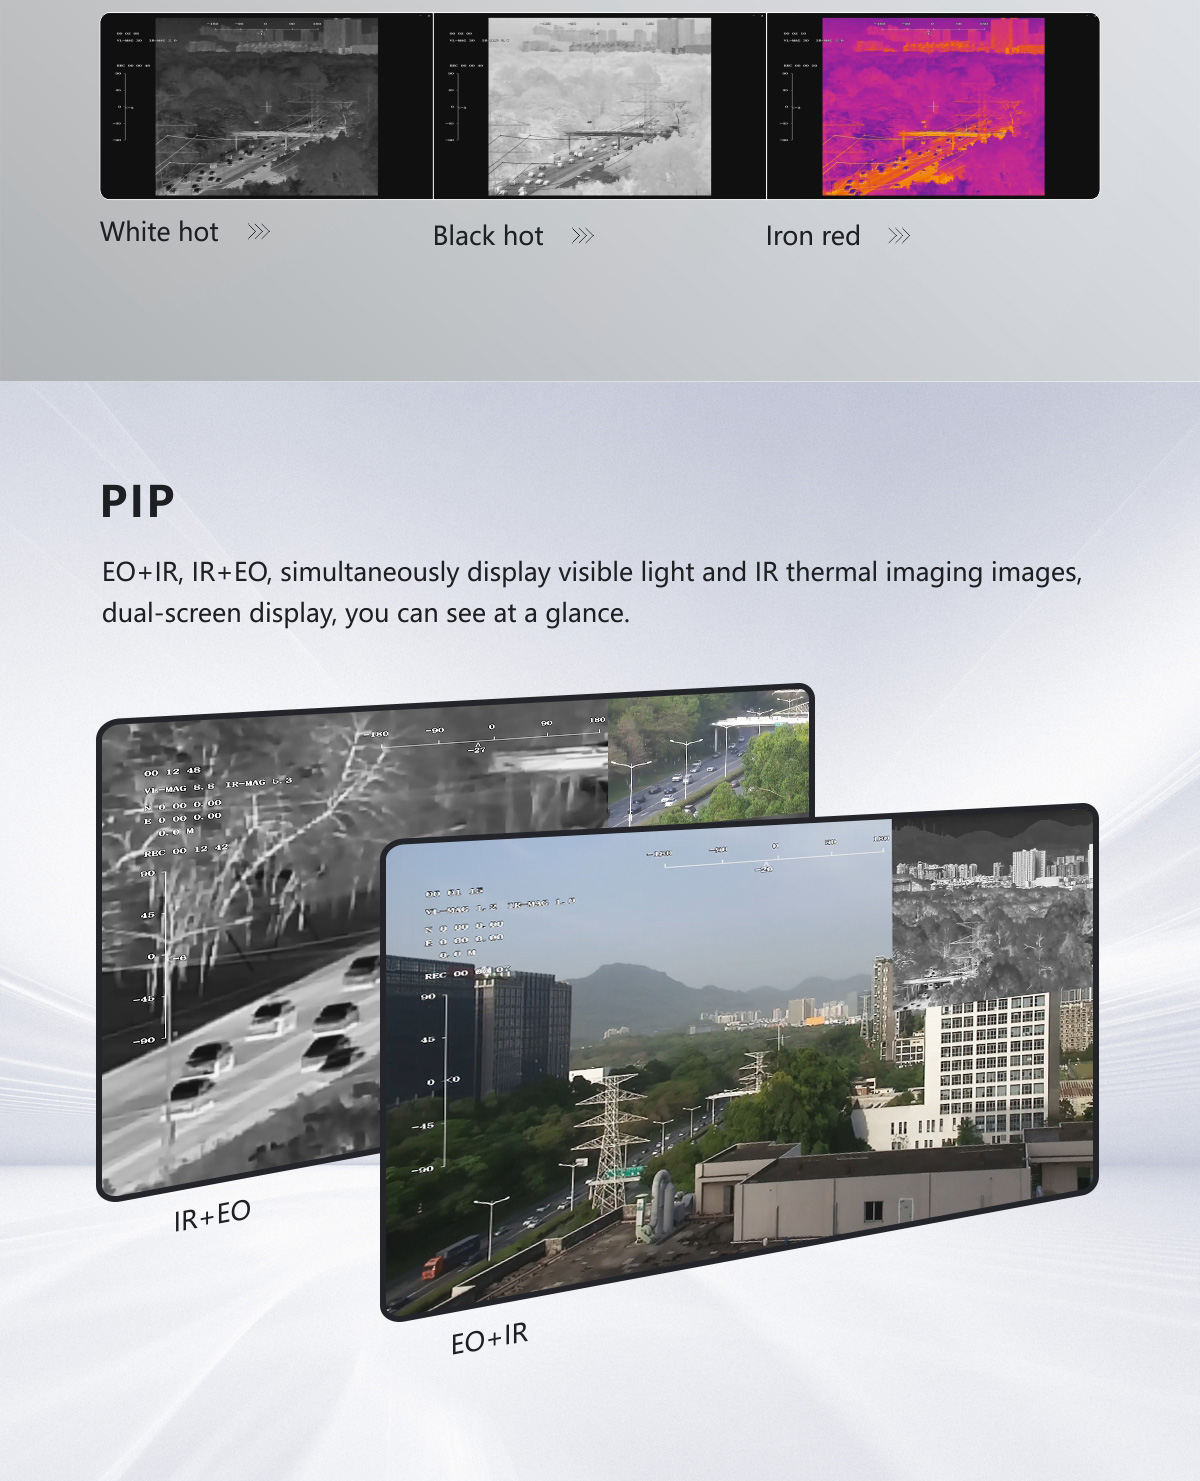
| Paleta de cores | Branco, vermelho ferro, pseudocor |
| Zoom digital | 1x ~ 8x |
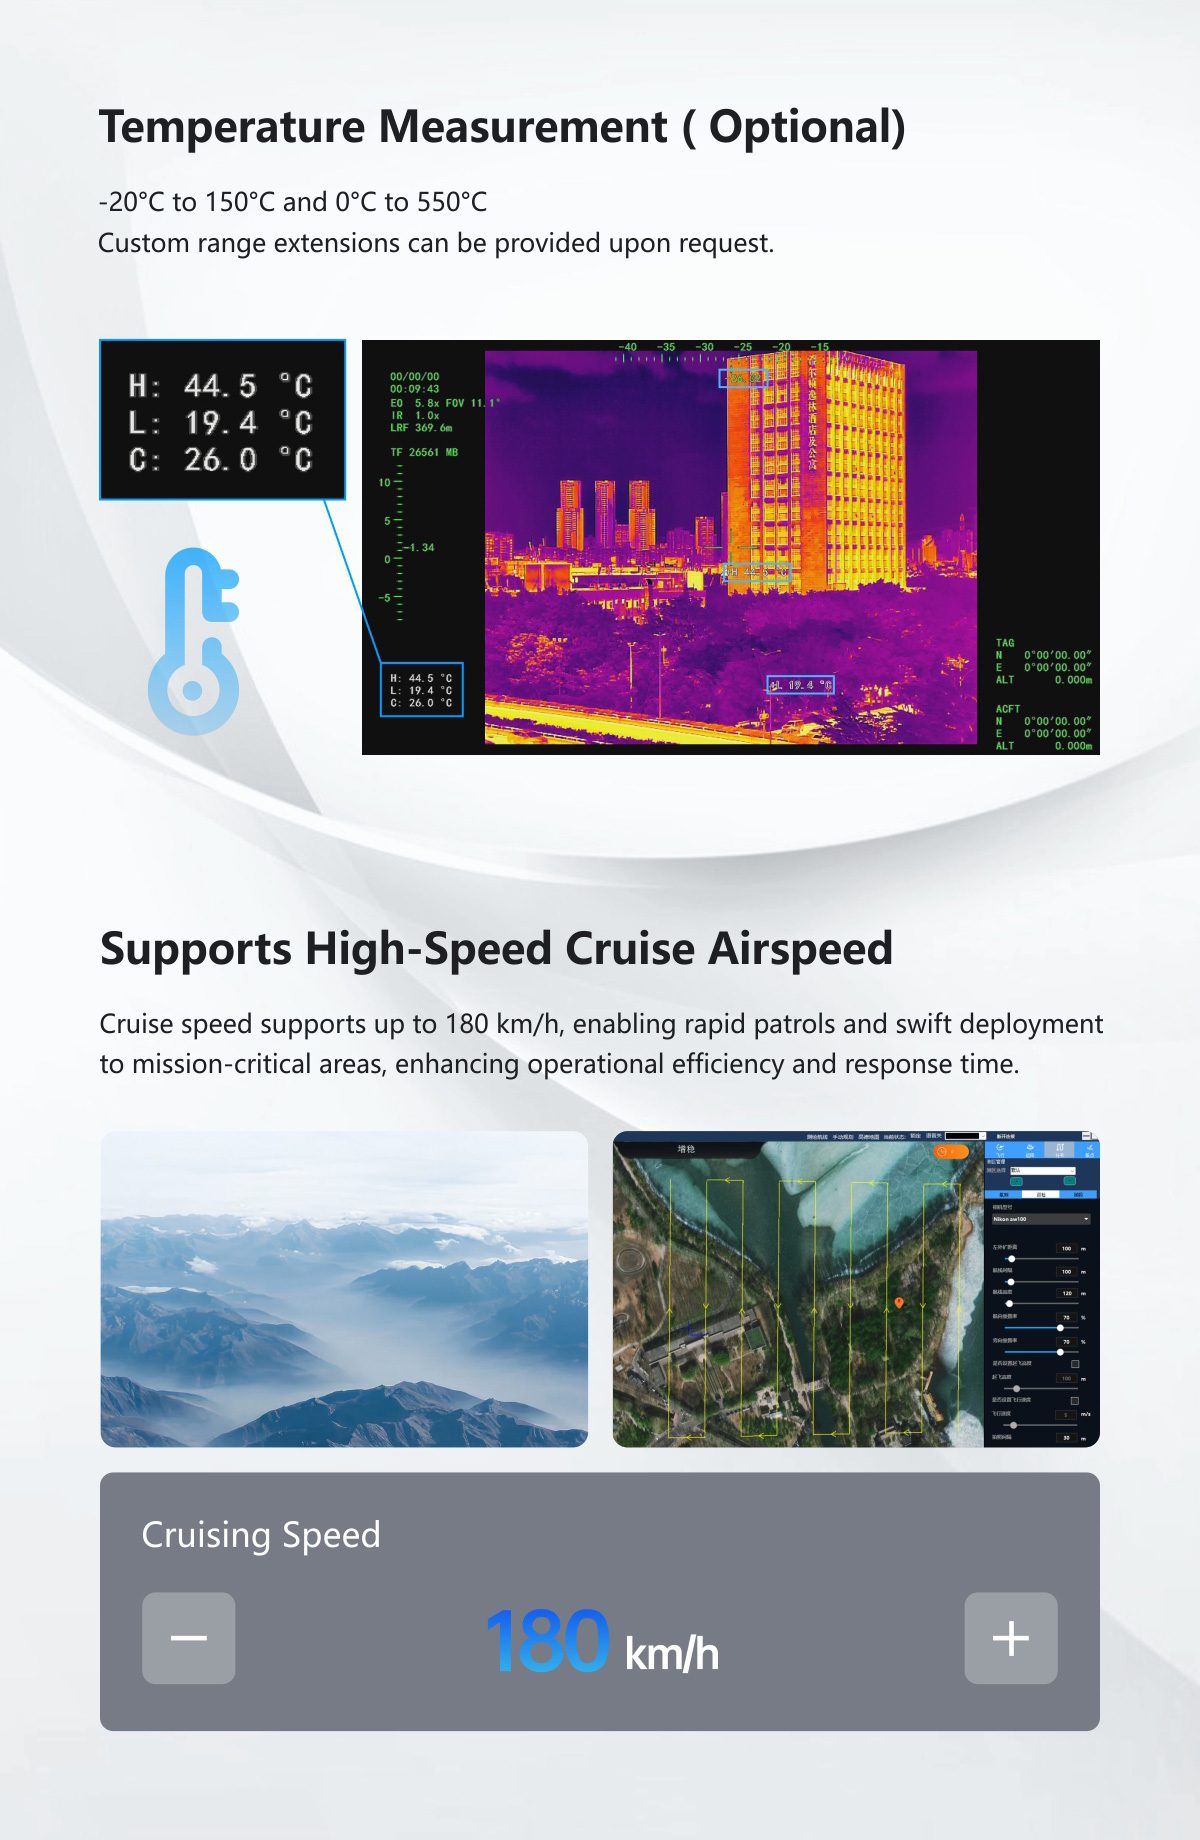
| Função radiométrica (opcional) | Faixa de temperatura opcional: -20℃ a +150℃, 0℃ a +550℃ |
| Precisão da termometria: ±3℃ ou +3% (considere o maior valor) a 23℃±3℃, alcance da termometria: 5 m | |
| Rastreamento de objetos por câmera EO/IR | |
| Taxa de atualização do pixel de desvio | 50Hz |
| Atraso de saída do pixel de desvio | 5ms |
| Contraste mínimo do objeto | 5% |
| SNR | 4 |
| Tamanho mínimo do objeto | 32*32 pixels |
| Tamanho máximo do objeto | 128*128 pixels |
| Velocidade de rastreamento | ±48 pixels/quadro |
| Tempo de memória do objeto | 100 quadros (4s) |
| Os valores médios da raiz quadrada do ruído de pulso na posição do objeto | < 0,5 pixel |
| Informações sobre a embalagem | |
| Noroeste | 1085±10g (Versão Viewport com Viewport) |
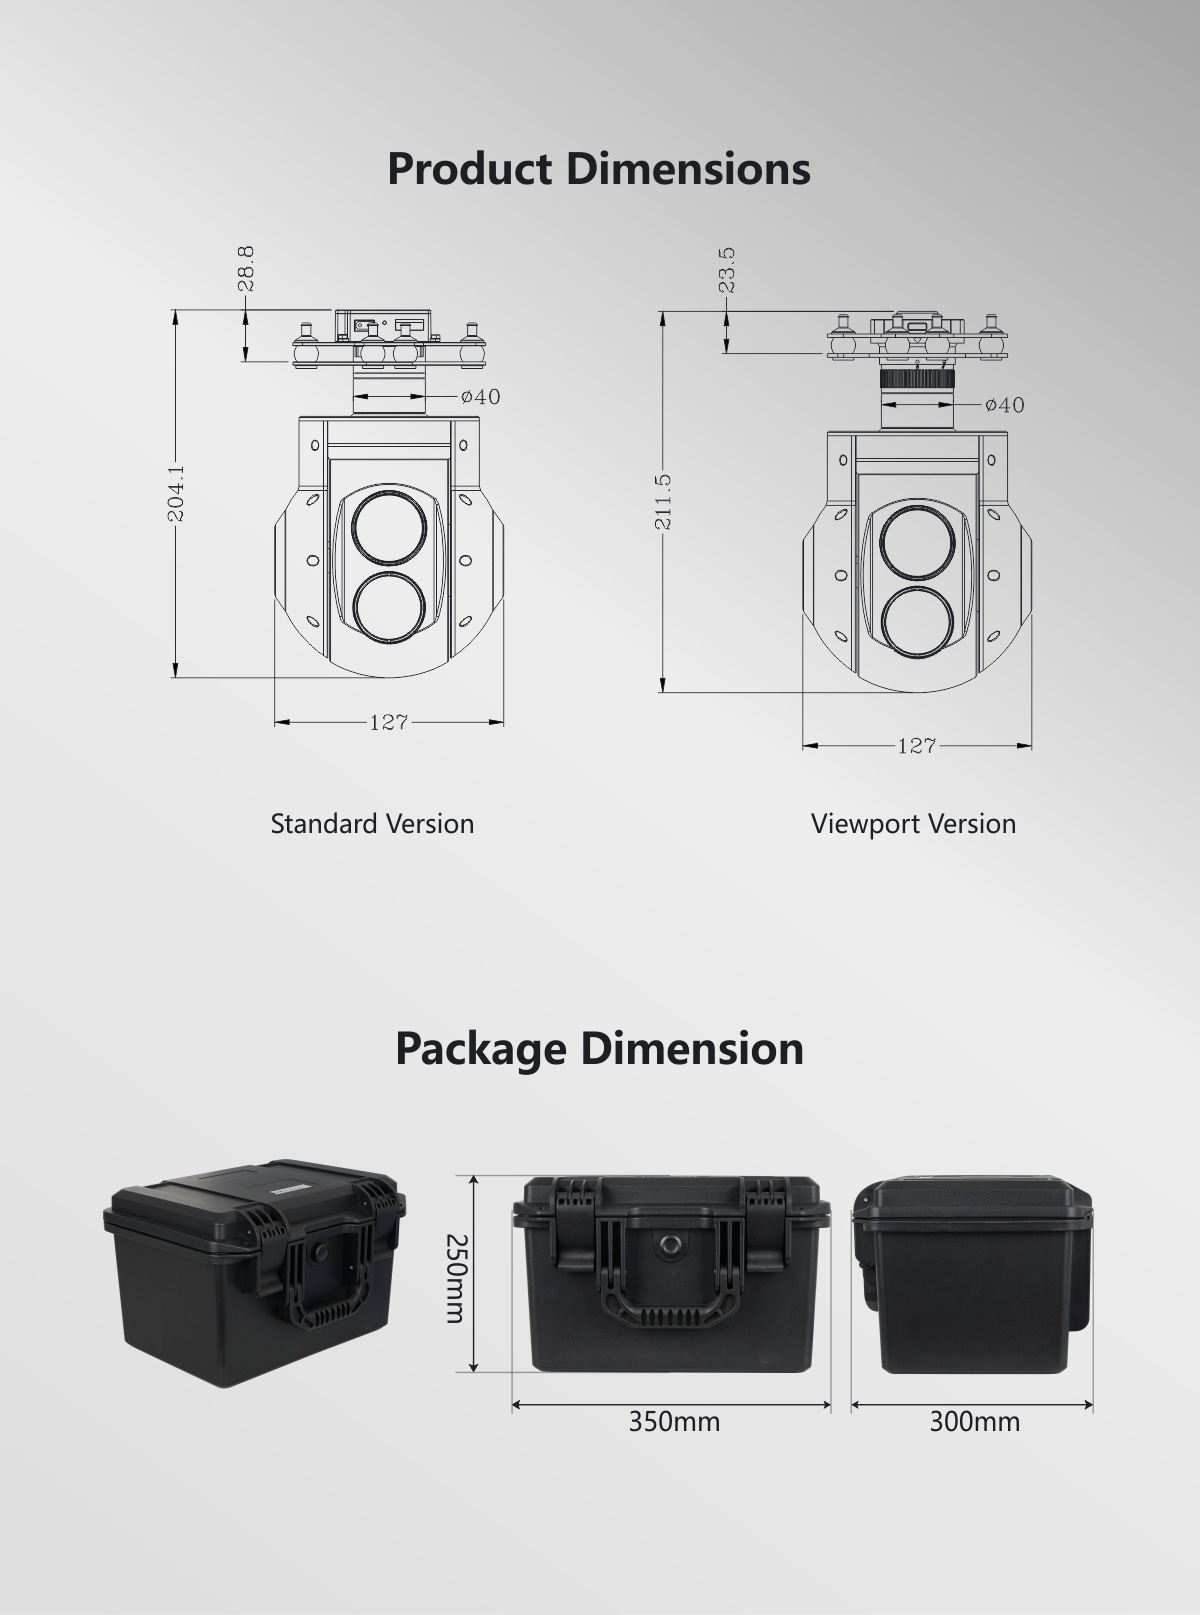
| Medidas do produto. | 127*130*202,5mm / 127*130*211,5mm (Versão com visor) |
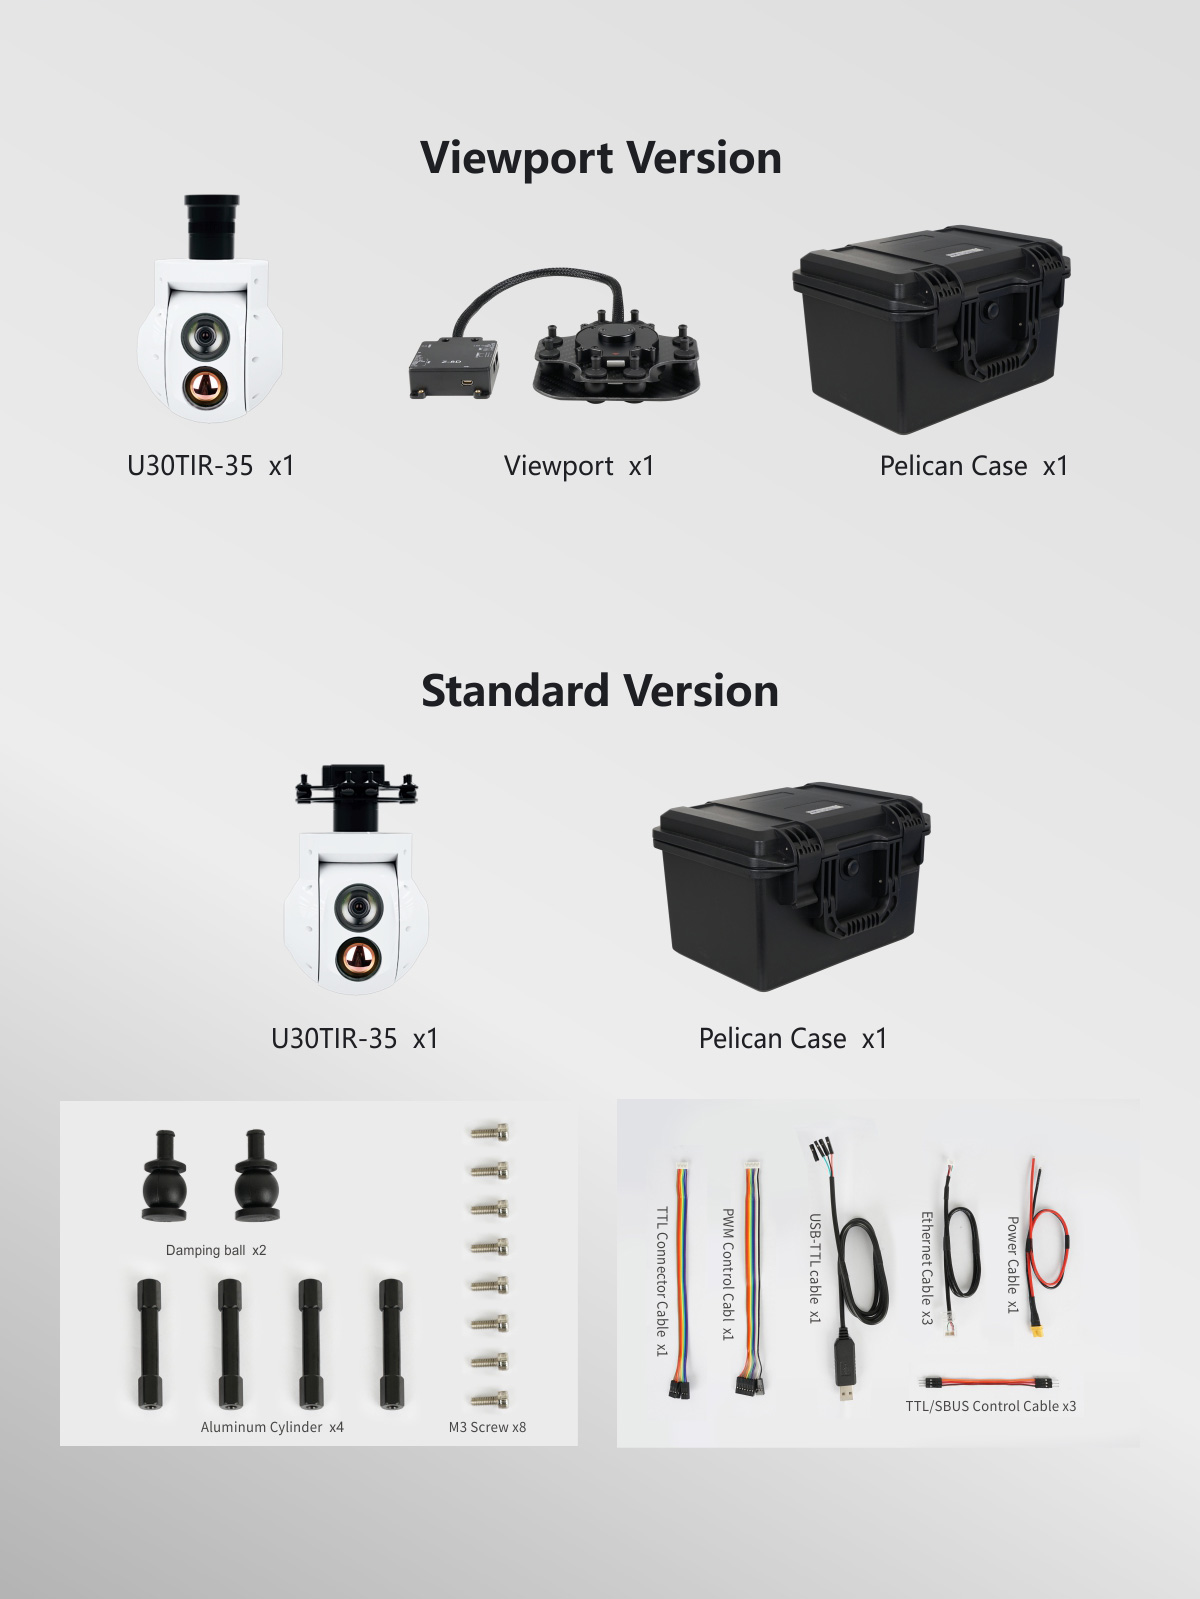
| Acessórios | 1 dispositivo gimbal para câmera, parafusos, cilindros de alumínio, esferas de amortecimento, placas de amortecimento, 1 cabo USB para TTL / Caixa plástica de alta qualidade com almofada de espuma. |
| GW | Aproximadamente 2185g |
| Medidas da embalagem. | 300*250*200mm |
Para mais detalhes, visite U30TIR-35 Câmera Gimbal de Rastreamento de Objetos com Sensores Duplos EO+IR 30x
-
Introdução ao produto
-
Especificação
Especificações da câmera gimbal U30TIR-35 com rastreamento de objetos por dois sensores EO+IR (30x)
| Parâmetro de hardware | |
| Tensão de trabalho | 16V |
| Tensão de entrada | 4S ~ 6S (14,8V ~ 25,2V) |
| Tensão de saída | 5V (conectar com PWM) |
| Corrente dinâmica | 650~1250mA a 16V |
| Consumo de energia | Consumo médio de 10,4 W, consumo máximo de 20 W. |
| Temperatura do ambiente de trabalho. | -20℃ ~ +50℃ |
| Saída (opcional) | Micro HDMI (1080p 60fps) / IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| Armazenamento local | Cartão TF (até 512 GB, classe 10, formato FAT32) |
| Formato de armazenamento de imagens em cartão TF | JPG (1920*1080) |
| Formato de armazenamento de vídeo em cartão TF | MP4 (1080p 30fps) |
| Método de controle | PWM / TTL / S.BUS / TCP / UDP |
| Especificações do gimbal | |
| Alcance mecânico | Inclinação/Rotação: -45° (para cima) a 120° (para baixo), Rotação/Pan: ±300° / ±360°*N (versão com saída IP) |
| Faixa controlável | Inclinação/Rotação: -30°~115°, Guinada/Pan: ±290° / ±360°*N (versão com saída IP) |
| Ângulo de vibração | Inclinação/Rotação/Guinada: ±0,02° |
| Uma tecla para centralizar | √ |
| Especificações da câmera EO | |
| Sensor de imagem | Sensor CMOS STARVIS2 tipo 1/2.8 |
| Qualidade da imagem | Full HD 1080 (1920*1080) |
| Pixel efetivo | 2,13 MP |
| zoom ótico da lente | 30x, F=4,3~129mm |
| Zoom digital | 12x (360x com zoom óptico) |
| Distância mínima do objeto | 10 mm (extremidade larga) a 1200 mm (extremidade telescópica) |
| Ângulo de visão horizontal | 64,0° (extremidade larga) ~ 2,4° (extremidade telescópica) |
| Sistema de sincronização | Interno |
| relação sinal/ruído | mais de 50dB |
| Iluminação mínima | Cor 0,009 lux (1/30 seg, 50%, Modo de Alta Sensibilidade Ligado) |
| Cor 0,09 lux (1/30 seg, 50%, Modo de alta sensibilidade desligado) | |
| Controle de exposição | Automático, Manual, Modo de prioridade (prioridade de obturador e prioridade de íris), Compensação de EV, AE lento |
| Ganho | Ajuste automático/manual de 0dB a 50dB (0 a 28 passos). Limite máximo de ganho de 10,7dB a 50dB (6 a 28 passos). |
| Balanço de branco | Automático, ATW, Interior, Exterior, Um toque WB, Manual WB, Exterior Automático, Lâmpada de vapor de sódio (Fix/Automático/Exterior Automático) |
| Velocidade do obturador | De 1/1s a 1/10.000s, 22 etapas |
| Compensação de luz de fundo | Sim |
| Desembaçar | Sim |
| Especificações da câmera termográfica infravermelha | |
| Distância focal | 35mm |
| Campo de visão horizontal | 12,5° |
| Campo de visão vertical | 10,0° |
| Campo de visão diagonal | 16,0° |
| Distância de detecção (Homem: 1,8 x 0,5 m) | 1458 metros |
| Reconhecer distância (Homem: 1,8 x 0,5 m) | 365 metros |
| Distância verificada (Homem: 1,8 x 0,5 m) | 182 metros |
| Distância de detecção (Carro: 4,2x1,8m) | 4472 metros |
| Distância de reconhecimento (Carro: 4,2 x 1,8 m) | 1118 metros |
| Distância verificada (carro: 4,2 x 1,8 m) | 559 metros |
| Modo de funcionamento | Termovisor VOx de onda longa não refrigerado (8 μm a 14 μm) |
| Pixel do detector | 640*512 |
| Tamanho do pixel | 12 μm |
| Método de focalização | Lente prime atérmica |
| NETD | ≤50mK@F1.0 @25℃ |
| Paleta de cores | Branco, vermelho ferro, pseudocor |
| Zoom digital | 1x ~ 8x |
| Função radiométrica (opcional) | Faixa de temperatura opcional: -20℃ a +150℃, 0℃ a +550℃ |
| Precisão da termometria: ±3℃ ou +3% (considere o maior valor) a 23℃±3℃, alcance da termometria: 5 m | |
| Rastreamento de objetos por câmera EO/IR | |
| Taxa de atualização do pixel de desvio | 50Hz |
| Atraso de saída do pixel de desvio | 5ms |
| Contraste mínimo do objeto | 5% |
| SNR | 4 |
| Tamanho mínimo do objeto | 32*32 pixels |
| Tamanho máximo do objeto | 128*128 pixels |
| Velocidade de rastreamento | ±48 pixels/quadro |
| Tempo de memória do objeto | 100 quadros (4s) |
| Os valores médios da raiz quadrada do ruído de pulso na posição do objeto | < 0,5 pixel |
| Informações sobre a embalagem | |
| Noroeste | 1085±10g (Versão Viewport com Viewport) |
| Medidas do produto. | 127*130*202,5mm / 127*130*211,5mm (Versão com visor) |
| Acessórios | 1 dispositivo gimbal para câmera, parafusos, cilindros de alumínio, esferas de amortecimento, placas de amortecimento, 1 cabo USB para TTL / Caixa plástica de alta qualidade com almofada de espuma. |
| GW | Aproximadamente 2185g |
| Medidas da embalagem. | 300*250*200mm |
Para mais detalhes, visite U30TIR-35 Câmera Gimbal de Rastreamento de Objetos com Sensores Duplos EO+IR 30x