Viewlink 4.1.0_0313 уже доступна! Нажмите здесь, чтобы проверить сейчас!

Корзина для покупки

Ваша корзина на данный момент пуста.

Перейти к покупке
1 / 1

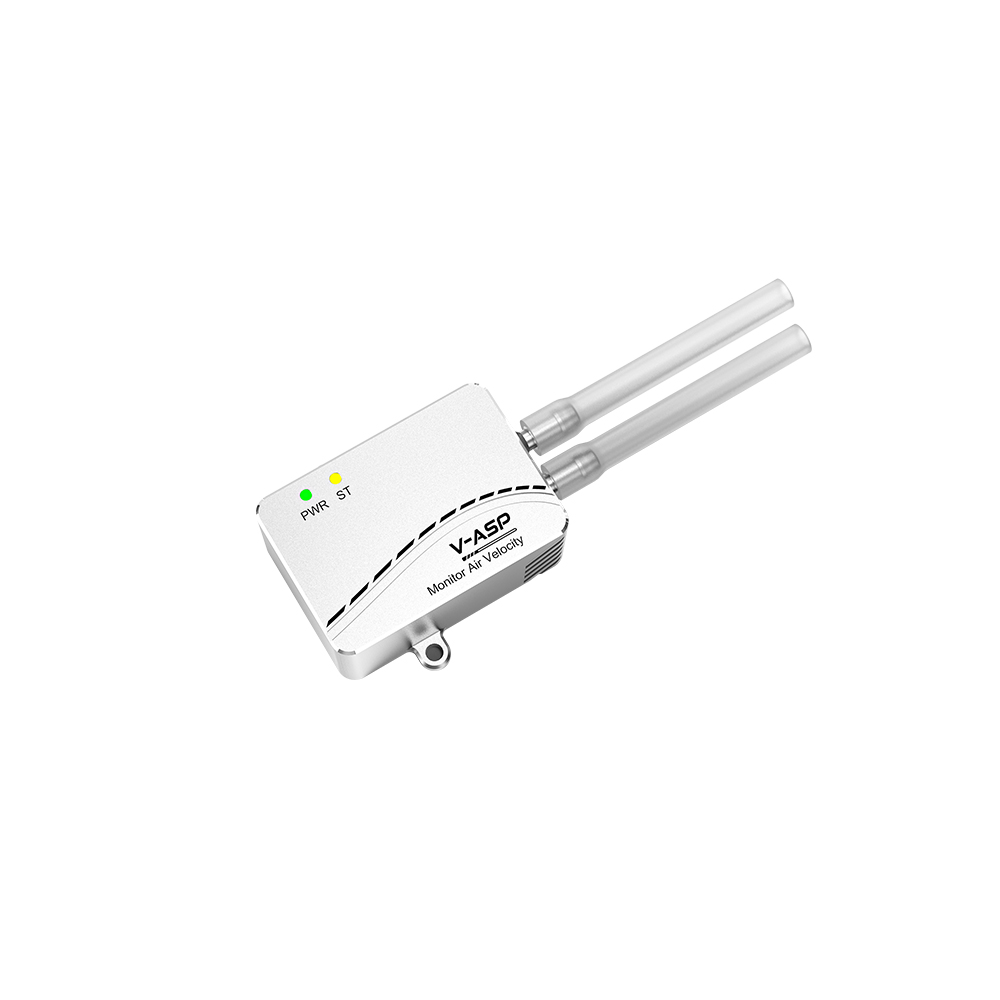
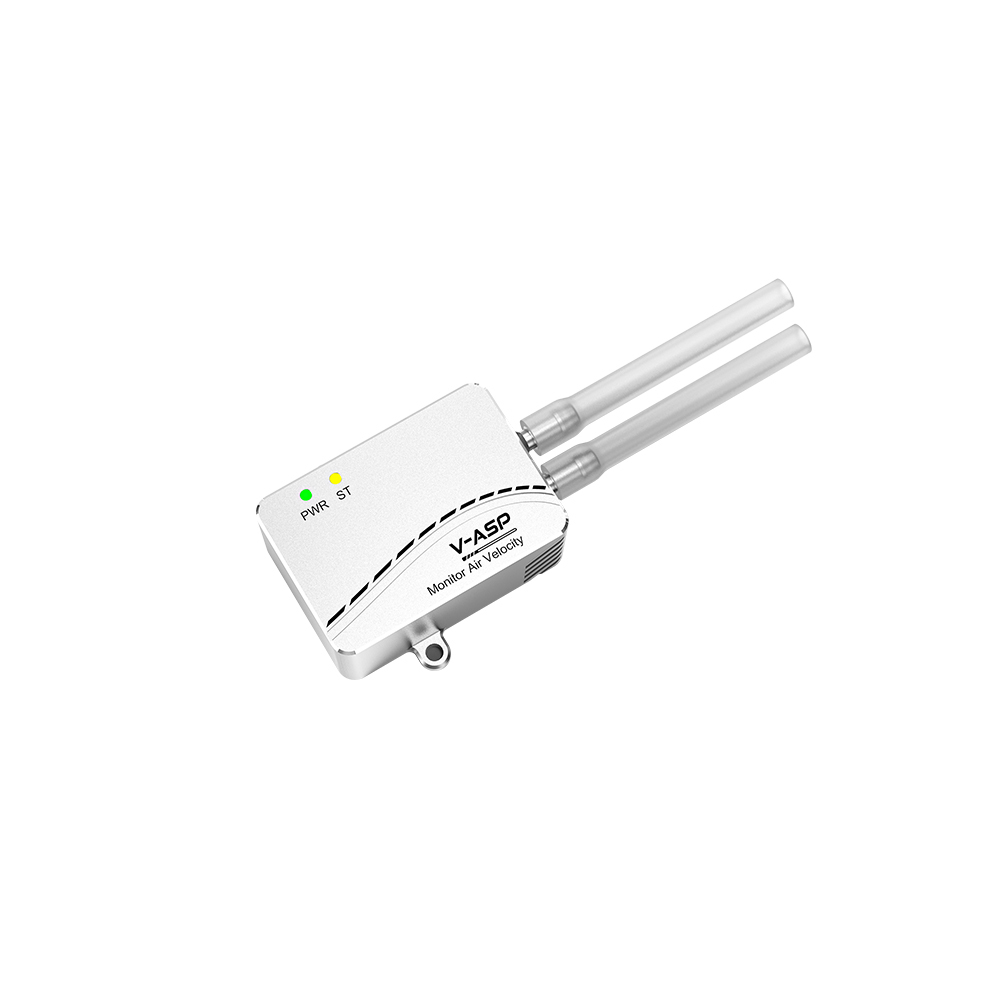
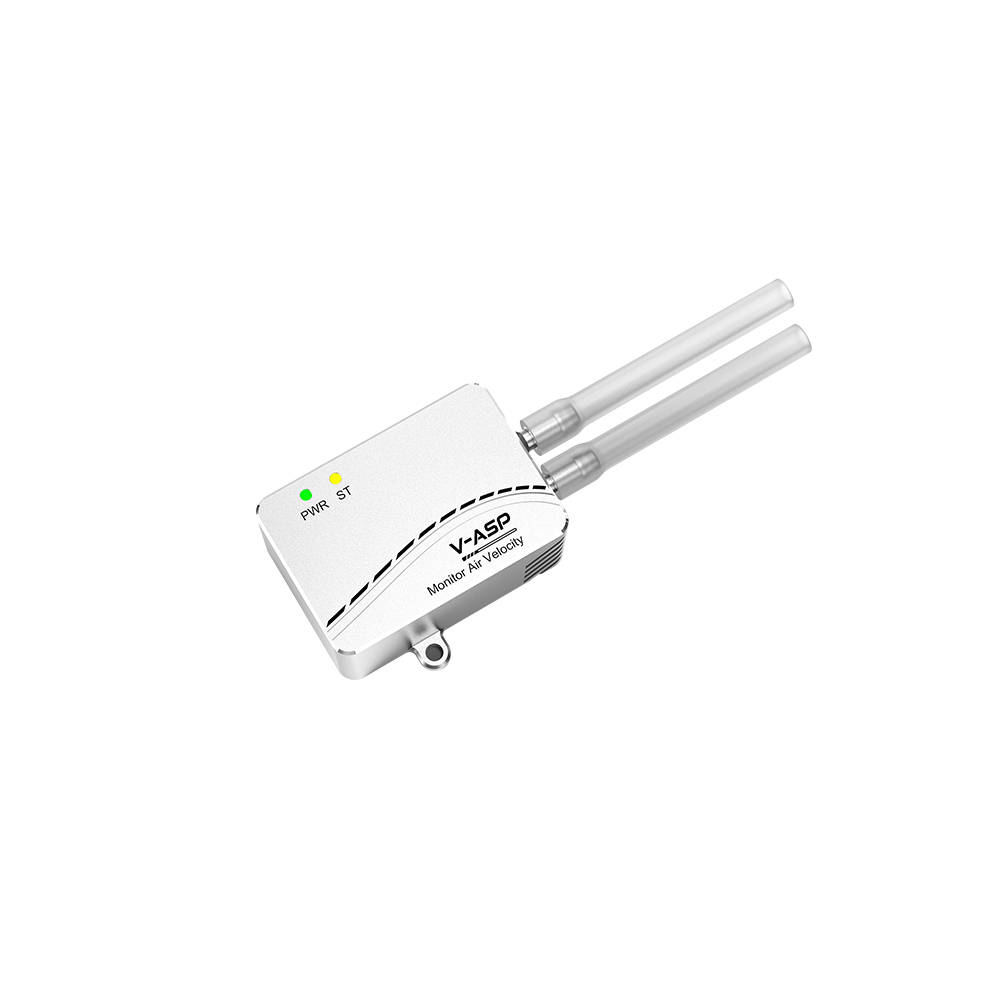
Модуль системы обработки аэродинамических данных V-ASP DroneCAN

Этот модуль построен на базе сверхэкономичного микроконтроллера STM32L431 и включает в себя высокоточный датчик скорости полета DLVR и барометр.
Модуль системы обработки аэродинамических данных V-ASP DroneCAN

Введение в продукт

V-ASP — это высокоточный цифровой модуль системы аэродинамических данных (ADS), разработанный для предоставления критически важных аэродинамических данных для современных беспилотных систем. Модуль, работающий на сверхэкономичном микроконтроллере STM32L431, органично интегрирует высокоточный датчик скорости DLVR с промышленным цифровым барометром, обеспечивая сверхточные данные о скорости и барометрической высоте в режиме реального времени.

Работая непосредственно на надежном протоколе связи DroneCAN, V-ASP обеспечивает истинную интеграцию по принципу «подключи и работай» с любой совместимой с DroneCAN экосистемой полетных контроллеров с открытым исходным кодом (например, ArduPilot и PX4). Благодаря разгрузке обработки данных с датчиков и использованию цифровой шины CAN, он устраняет шумы аналогового сигнала и проблемы с калибровкой, характерные для традиционных систем измерения скорости полета.
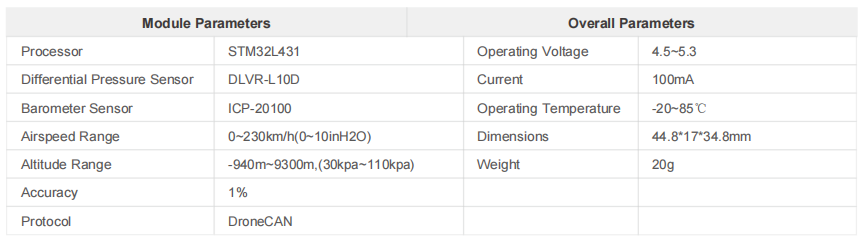
Спецификация

  • Введение в продукт

  • Спецификация

V-ASP — это высокоточный цифровой модуль системы аэродинамических данных (ADS), разработанный для предоставления критически важных аэродинамических данных для современных беспилотных систем. Модуль, работающий на сверхэкономичном микроконтроллере STM32L431, органично интегрирует высокоточный датчик скорости DLVR с промышленным цифровым барометром, обеспечивая сверхточные данные о скорости и барометрической высоте в режиме реального времени.

Работая непосредственно на надежном протоколе связи DroneCAN, V-ASP обеспечивает истинную интеграцию по принципу «подключи и работай» с любой совместимой с DroneCAN экосистемой полетных контроллеров с открытым исходным кодом (например, ArduPilot и PX4). Благодаря разгрузке обработки данных с датчиков и использованию цифровой шины CAN, он устраняет шумы аналогового сигнала и проблемы с калибровкой, характерные для традиционных систем измерения скорости полета.

Вам также может понравиться