


การแนะนำผลิตภัณฑ์
ข้อมูลจำเพาะ
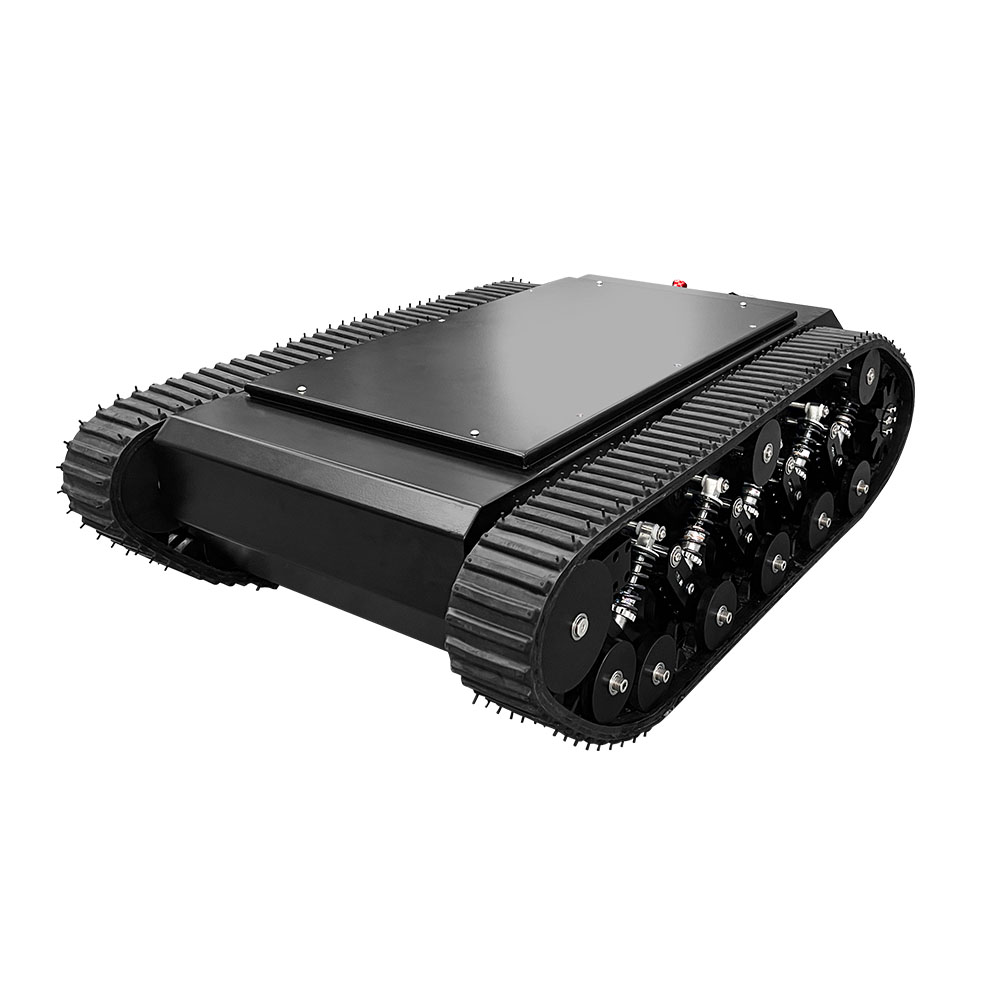
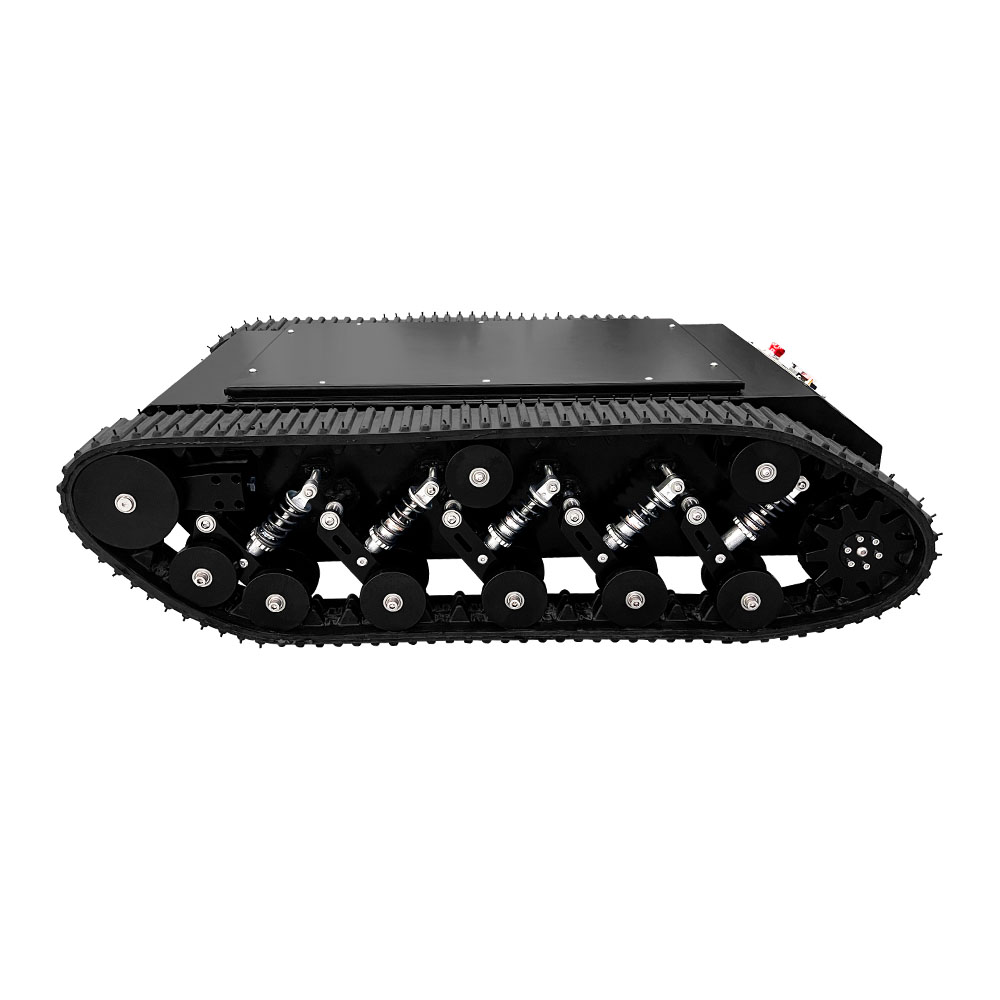
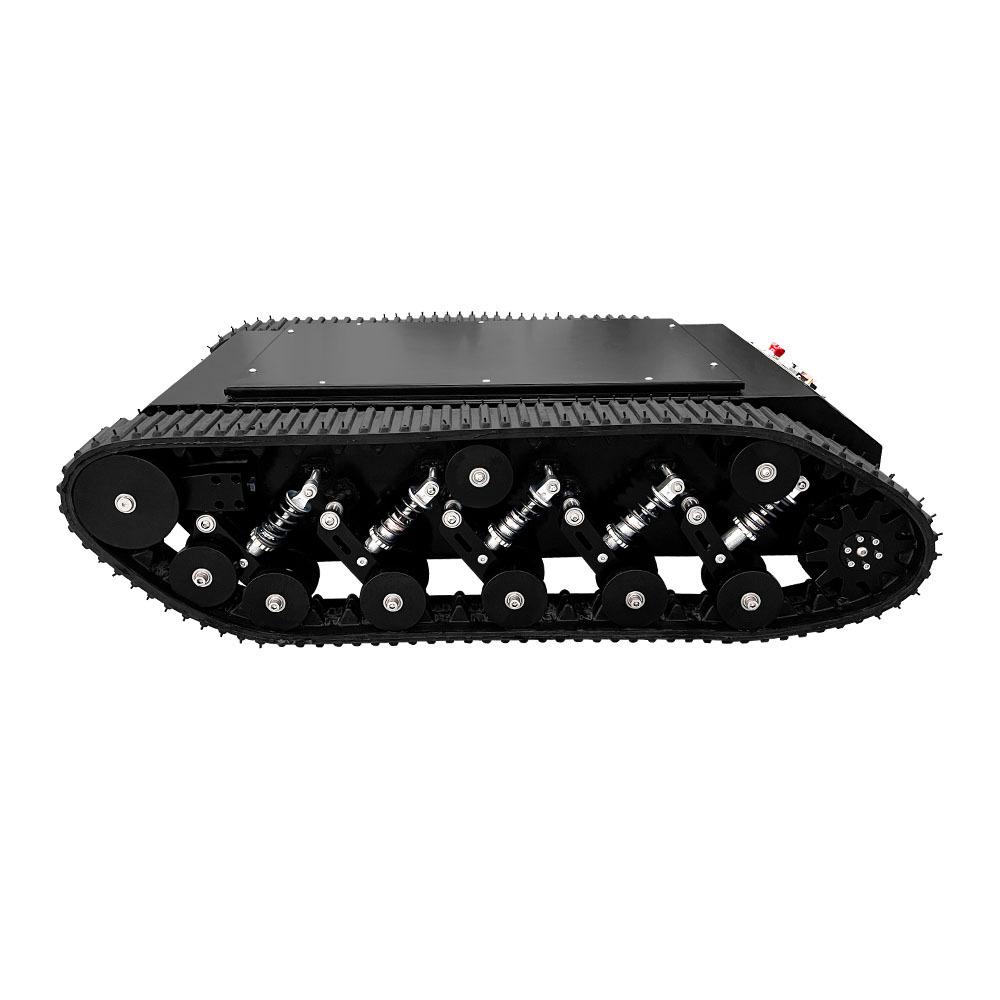
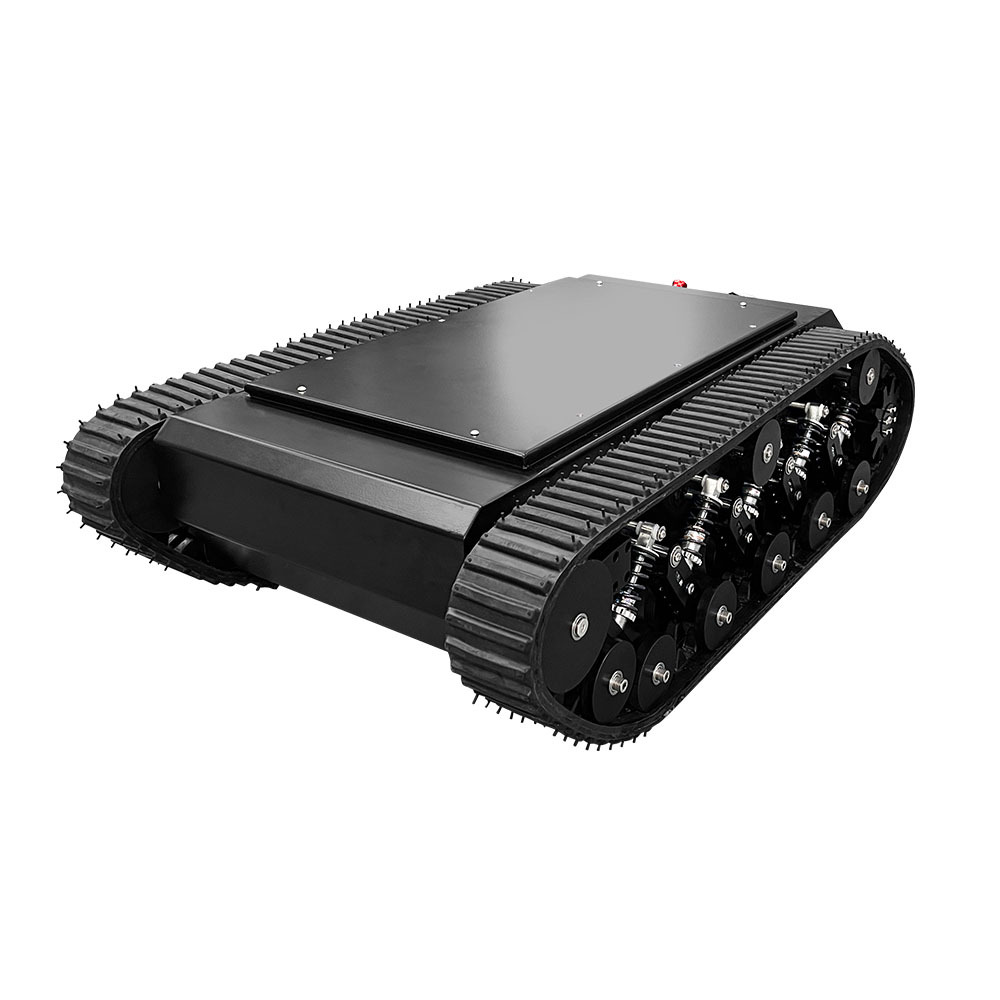
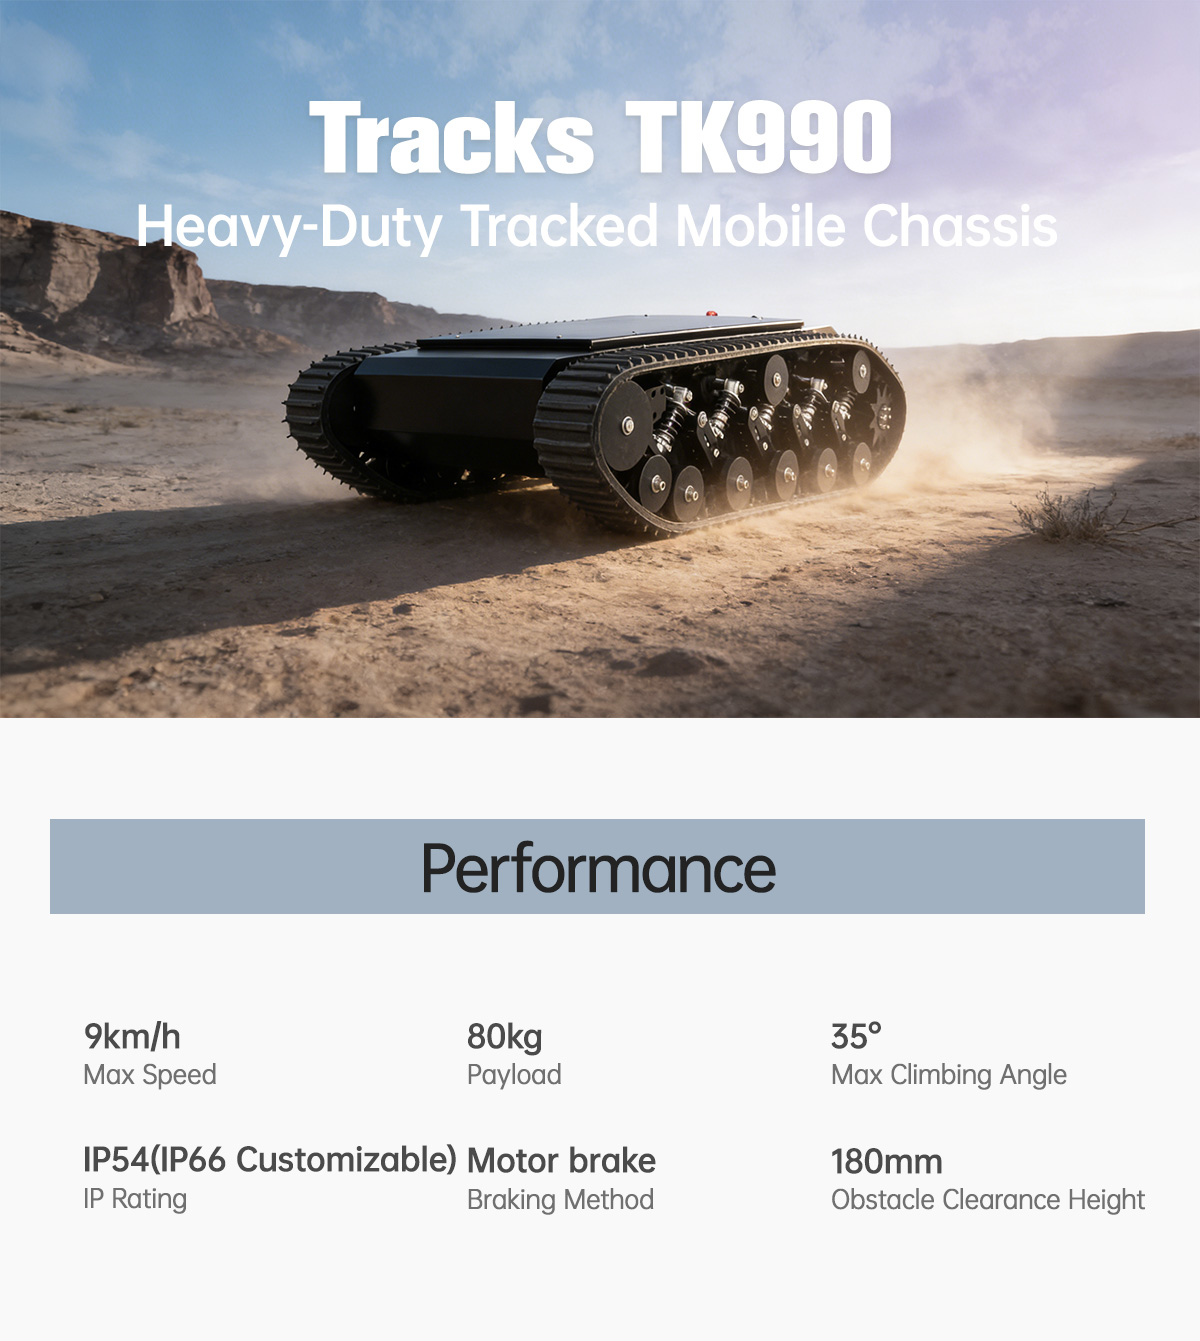
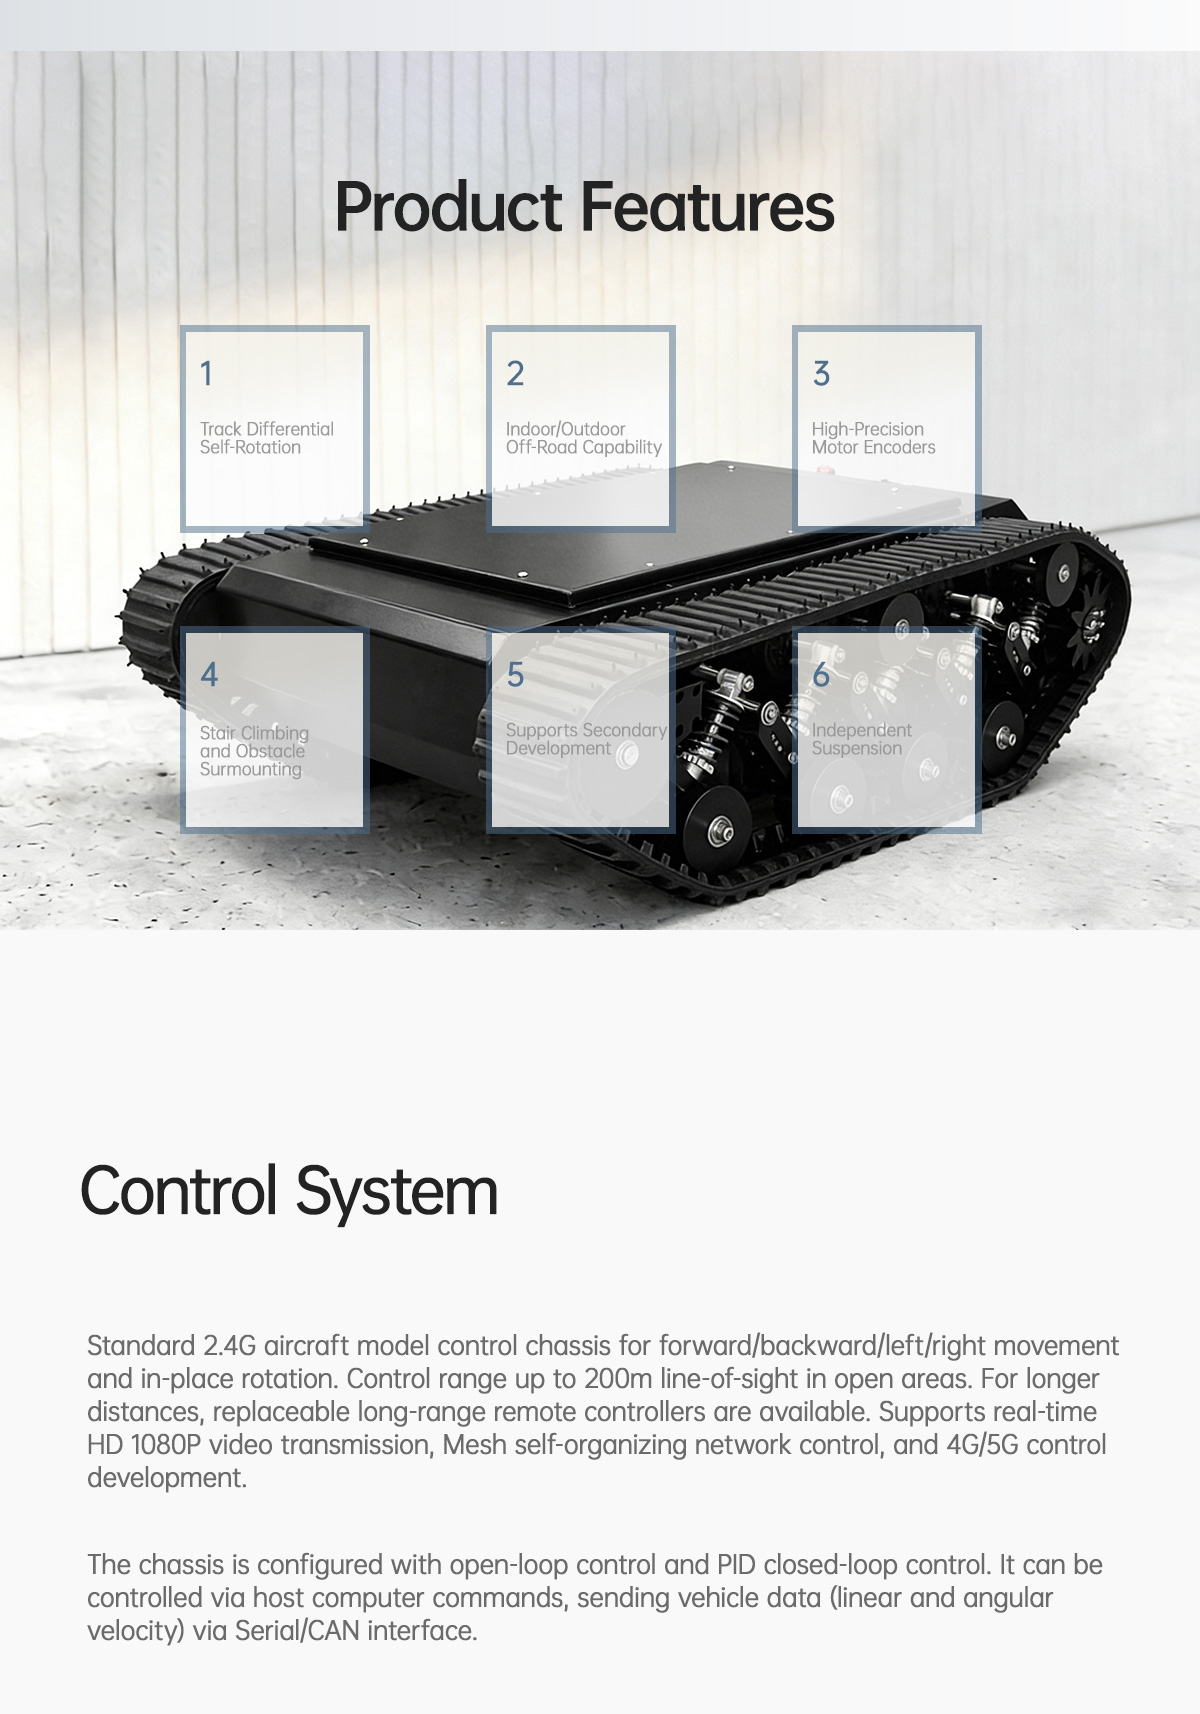
ข้อมูลจำเพาะของแชสซีเคลื่อนที่แบบตีนตะขาบสำหรับงานหนัก TK990
| พารามิเตอร์แชสซี | ||
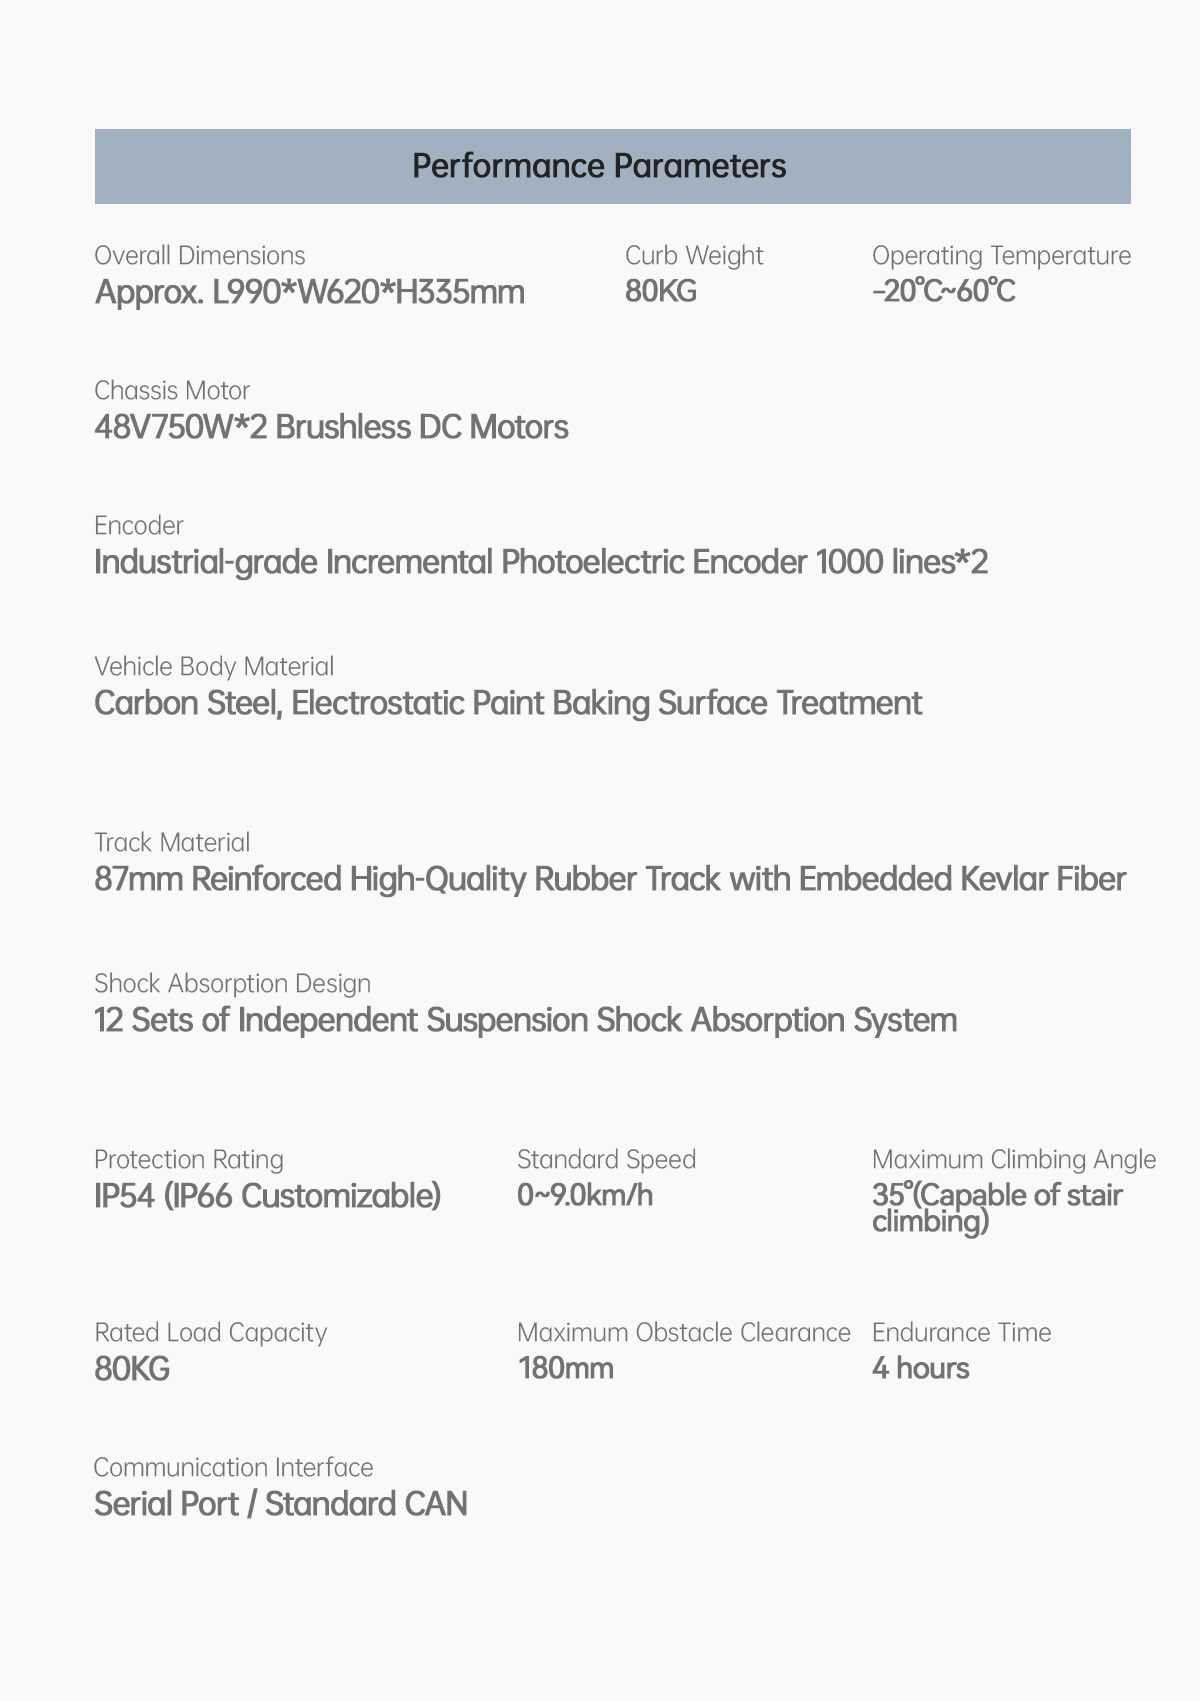
| ขนาด (ยาวxกว้างxสูง) | 990*620*335 มม. | |
| น้ำหนักสุทธิ | 80 กก. | |
| โหลดสูงสุด | 80 กก. | |
| ความเร็ว | 0-9 กม./ชม. (ปรับได้) | |
| มอเตอร์ | มอเตอร์ DC แบบไร้แปรงถ่าน 48V 750W*2 ตัว | |
| ตัวเข้ารหัส | ตัวเข้ารหัสโฟโตอิเล็กทริกแบบเพิ่มค่าระดับอุตสาหกรรม 1000 เส้น*2 | |
| วัสดุตัวถังรถยนต์ | เหล็กกล้าคาร์บอน การเคลือบผิวด้วยสีพ่นไฟฟ้าสถิต | |
| ติดตามวัสดุ | รางยางกว้าง 87 มม. พร้อมชั้นเสริมแรงดึงใยเคฟลาร์ฝังอยู่ภายใน | |
| โครงสร้างดูดซับแรงกระแทก | โช้คอัพช่วงล่างแบบอิสระ 12 ชุด | |
| มุมปีนสูงสุด | 35° | |
| ความสูงในการผ่านสิ่งกีดขวาง | 18 ซม. | |
| ความกว้างของร่องลึก | / | |
| ความลึกในการลุยน้ำ | 20 ซม. | |
| ความอดทน | 4 ชั่วโมง | |
| ระดับ IP | มาตรฐาน IP54 (รองรับการปรับแต่ง IP66) | |
| สภาพแวดล้อมการทำงาน | -20 ℃ ถึง 60 ℃ | |
| ระบบควบคุม | ||
| รีโมทคอนโทรล | ความถี่ | 2.4 GHz |
| การควบคุมการเคลื่อนไหว | การเคลื่อนที่ไปข้างหน้า/ถอยหลัง/ซ้าย/ขวา และการหมุนอยู่กับที่ | |
| ระยะควบคุม | ข้อมูล LOS 200 เมตร | |
| เมนบอร์ด | การควบคุม | ระบบควบคุมแบบวงเปิดและระบบควบคุมแบบวงปิด PID รองรับคำสั่งจากคอมพิวเตอร์หลัก รวมถึงการส่งข้อมูลยานพาหนะ (ความเร็วเชิงเส้นและความเร็วเชิงมุม) |
| อินเทอร์เฟซ | พอร์ตอนุกรม, CAN (โปรโตคอลแบบเปิด) | |
| การพัฒนาขั้นที่สอง | มีอินเทอร์เฟซแบบอนุกรม/CAN และโปรโตคอลการสื่อสาร | |
| ระบบไฟฟ้า | ||
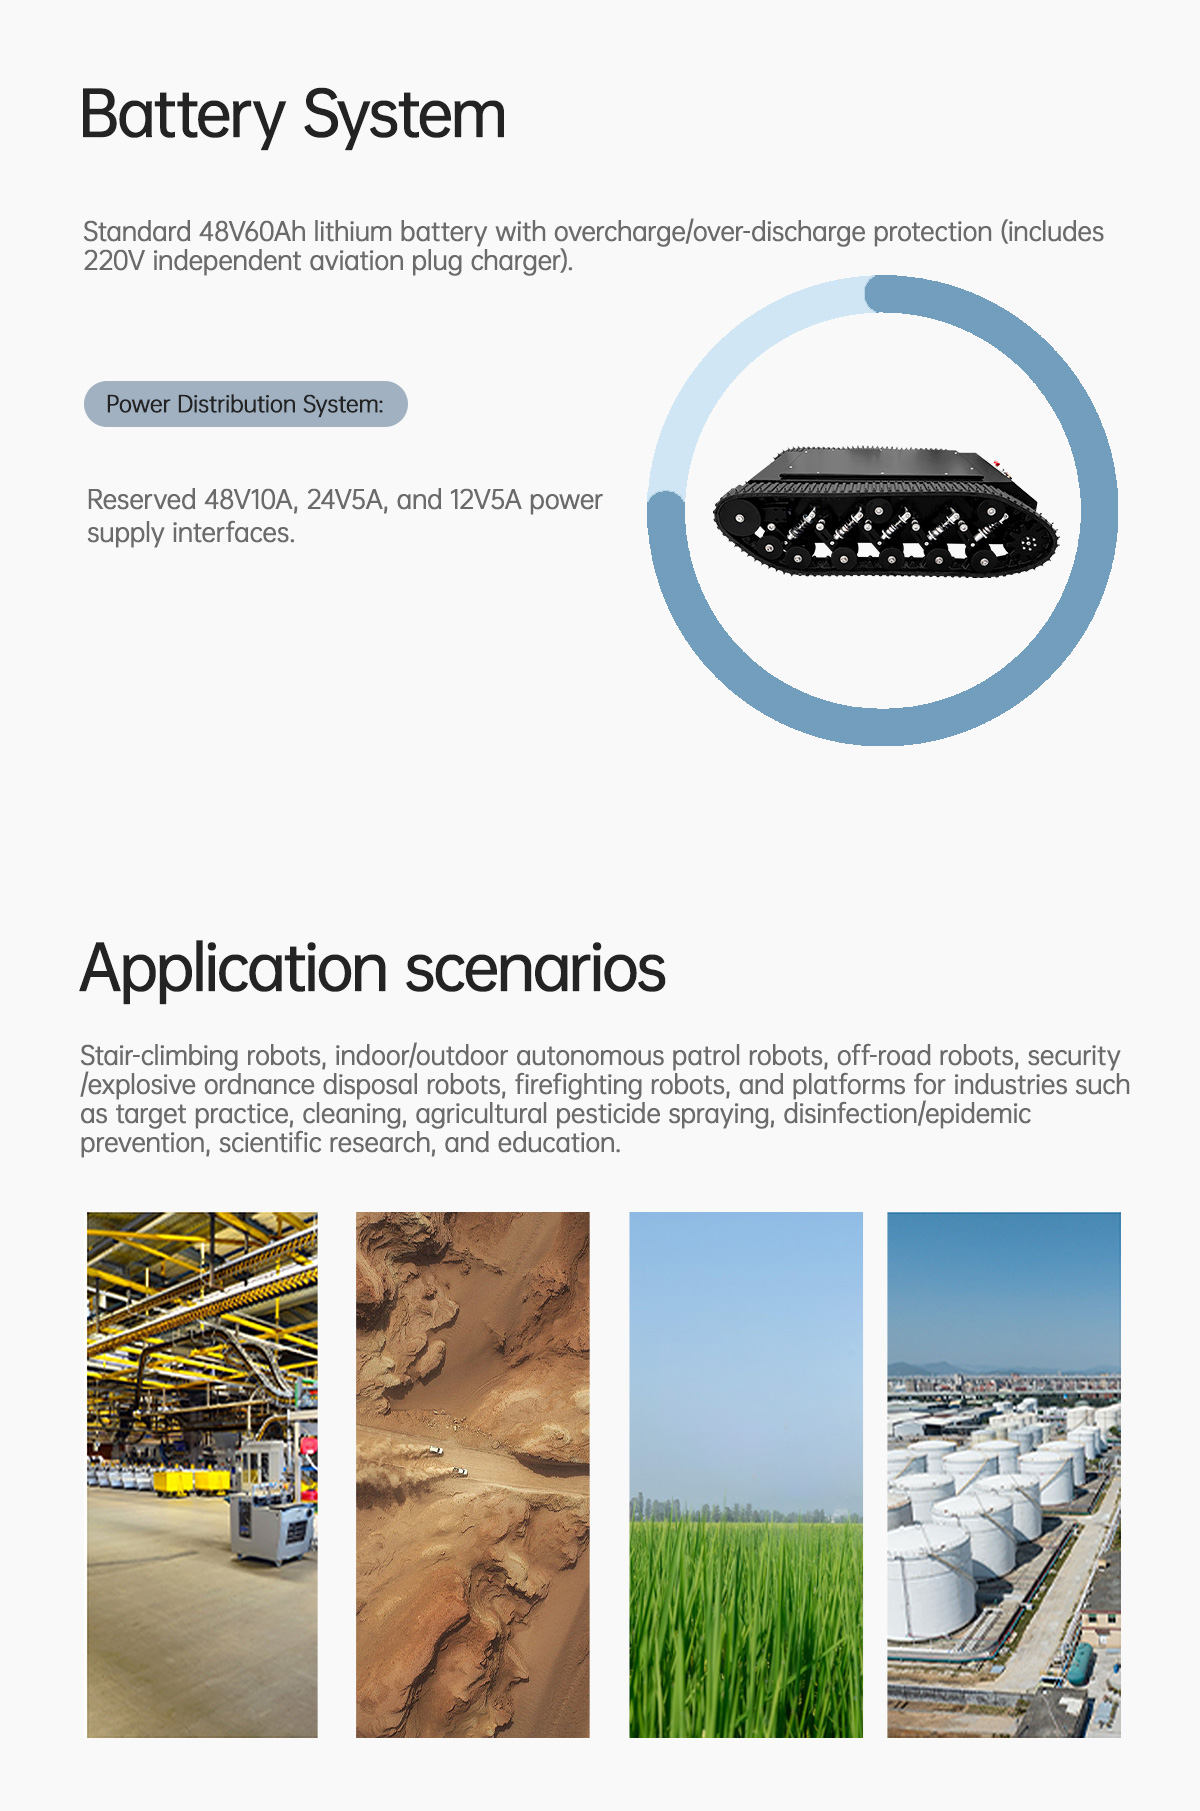
| แบตเตอรี่ | แบตเตอรี่ลิเธียม 48 โวลต์ 60 แอมป์ชั่วโมง | |
| ระบบจ่ายไฟฟ้า | สำรองขั้วต่อ 48V10A, 24V5A, 12V5A | |
| วิธีการชาร์จ | เครื่องชาร์จแบบปลั๊กอิสระสำหรับเครื่องบิน AC 220V | |
สำหรับรายละเอียดเพิ่มเติม โปรดไปที่Heavy-Duty Tracked Moblie Chassis UGV Tracks TK990
-
การแนะนำผลิตภัณฑ์
-
ข้อมูลจำเพาะ
ข้อมูลจำเพาะของแชสซีเคลื่อนที่แบบตีนตะขาบสำหรับงานหนัก TK990
| พารามิเตอร์แชสซี | ||
| ขนาด (ยาวxกว้างxสูง) | 990*620*335 มม. | |
| น้ำหนักสุทธิ | 80 กก. | |
| โหลดสูงสุด | 80 กก. | |
| ความเร็ว | 0-9 กม./ชม. (ปรับได้) | |
| มอเตอร์ | มอเตอร์ DC แบบไร้แปรงถ่าน 48V 750W*2 ตัว | |
| ตัวเข้ารหัส | ตัวเข้ารหัสโฟโตอิเล็กทริกแบบเพิ่มค่าระดับอุตสาหกรรม 1000 เส้น*2 | |
| วัสดุตัวถังรถยนต์ | เหล็กกล้าคาร์บอน การเคลือบผิวด้วยสีพ่นไฟฟ้าสถิต | |
| ติดตามวัสดุ | รางยางกว้าง 87 มม. พร้อมชั้นเสริมแรงดึงใยเคฟลาร์ฝังอยู่ภายใน | |
| โครงสร้างดูดซับแรงกระแทก | โช้คอัพช่วงล่างแบบอิสระ 12 ชุด | |
| มุมปีนสูงสุด | 35° | |
| ความสูงในการผ่านสิ่งกีดขวาง | 18 ซม. | |
| ความกว้างของร่องลึก | / | |
| ความลึกในการลุยน้ำ | 20 ซม. | |
| ความอดทน | 4 ชั่วโมง | |
| ระดับ IP | มาตรฐาน IP54 (รองรับการปรับแต่ง IP66) | |
| สภาพแวดล้อมการทำงาน | -20 ℃ ถึง 60 ℃ | |
| ระบบควบคุม | ||
| รีโมทคอนโทรล | ความถี่ | 2.4 GHz |
| การควบคุมการเคลื่อนไหว | การเคลื่อนที่ไปข้างหน้า/ถอยหลัง/ซ้าย/ขวา และการหมุนอยู่กับที่ | |
| ระยะควบคุม | ข้อมูล LOS 200 เมตร | |
| เมนบอร์ด | การควบคุม | ระบบควบคุมแบบวงเปิดและระบบควบคุมแบบวงปิด PID รองรับคำสั่งจากคอมพิวเตอร์หลัก รวมถึงการส่งข้อมูลยานพาหนะ (ความเร็วเชิงเส้นและความเร็วเชิงมุม) |
| อินเทอร์เฟซ | พอร์ตอนุกรม, CAN (โปรโตคอลแบบเปิด) | |
| การพัฒนาขั้นที่สอง | มีอินเทอร์เฟซแบบอนุกรม/CAN และโปรโตคอลการสื่อสาร | |
| ระบบไฟฟ้า | ||
| แบตเตอรี่ | แบตเตอรี่ลิเธียม 48 โวลต์ 60 แอมป์ชั่วโมง | |
| ระบบจ่ายไฟฟ้า | สำรองขั้วต่อ 48V10A, 24V5A, 12V5A | |
| วิธีการชาร์จ | เครื่องชาร์จแบบปลั๊กอิสระสำหรับเครื่องบิน AC 220V | |
สำหรับรายละเอียดเพิ่มเติม โปรดไปที่Heavy-Duty Tracked Moblie Chassis UGV Tracks TK990