

การแนะนำผลิตภัณฑ์
ข้อมูลจำเพาะ
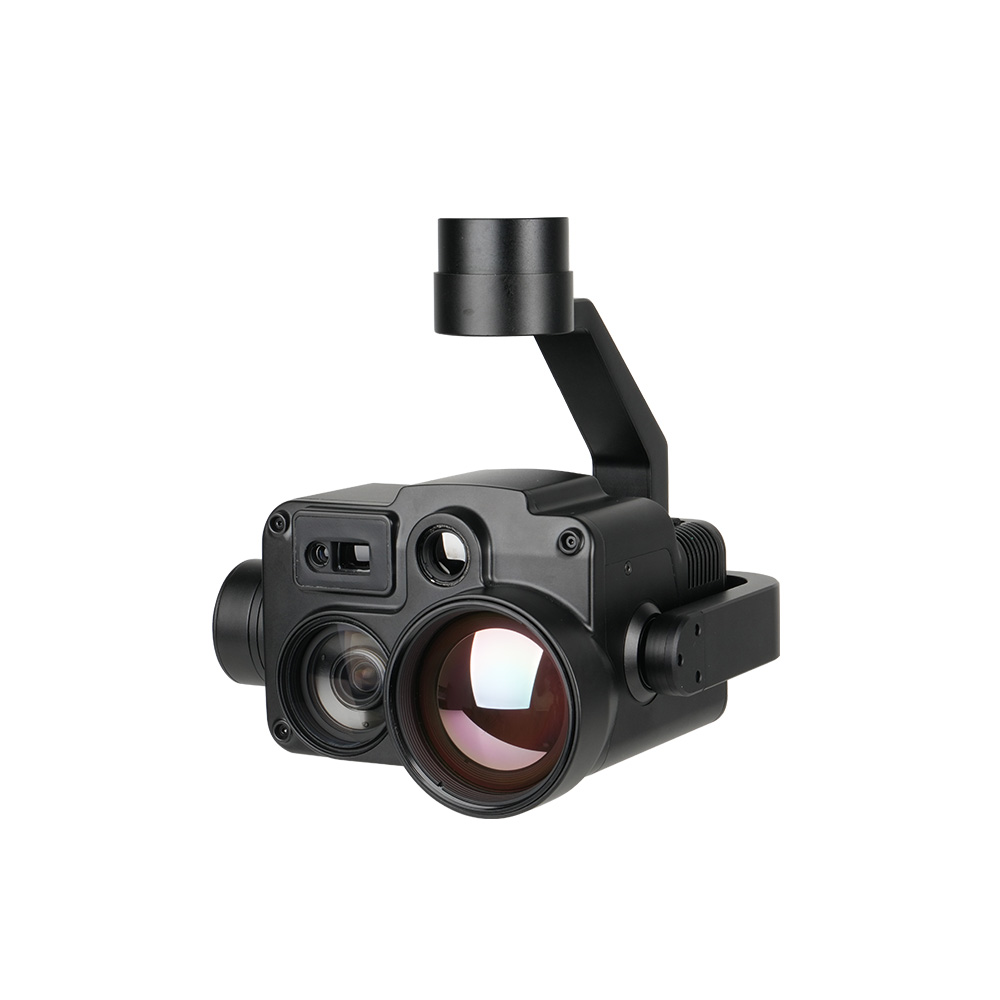
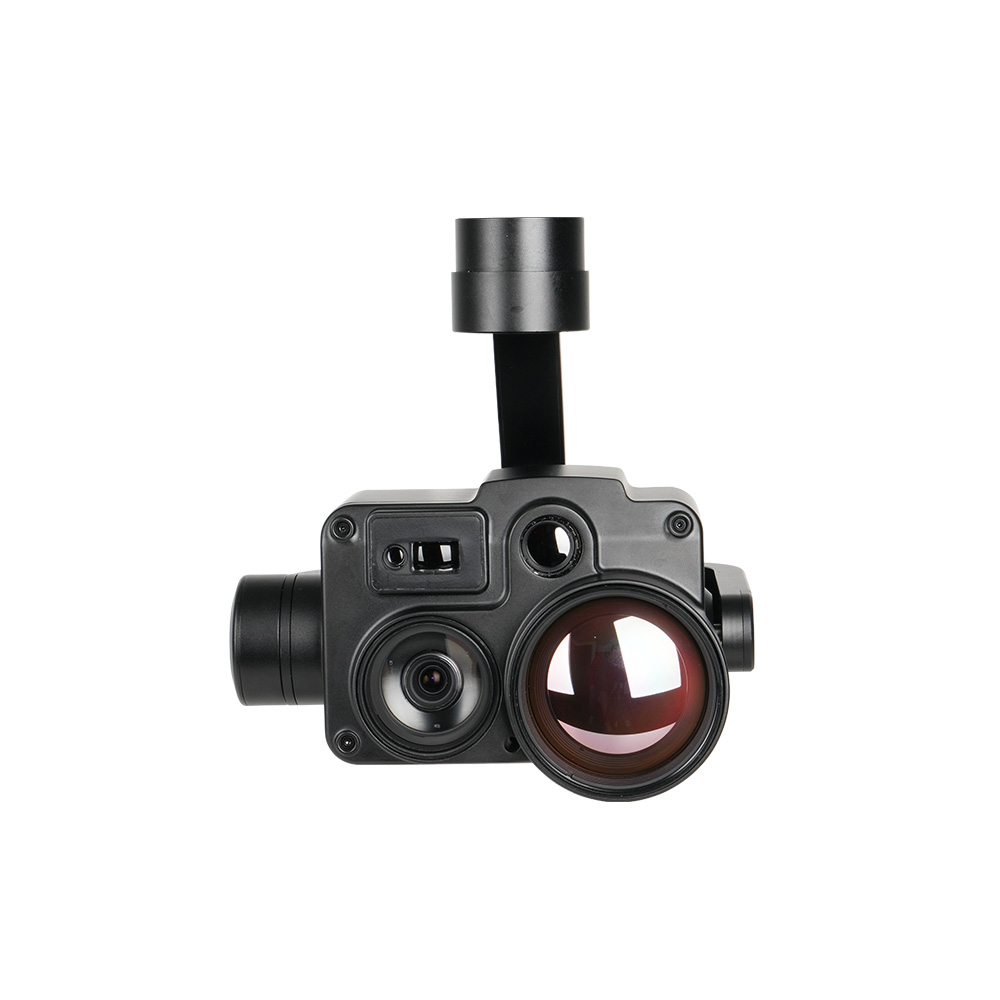
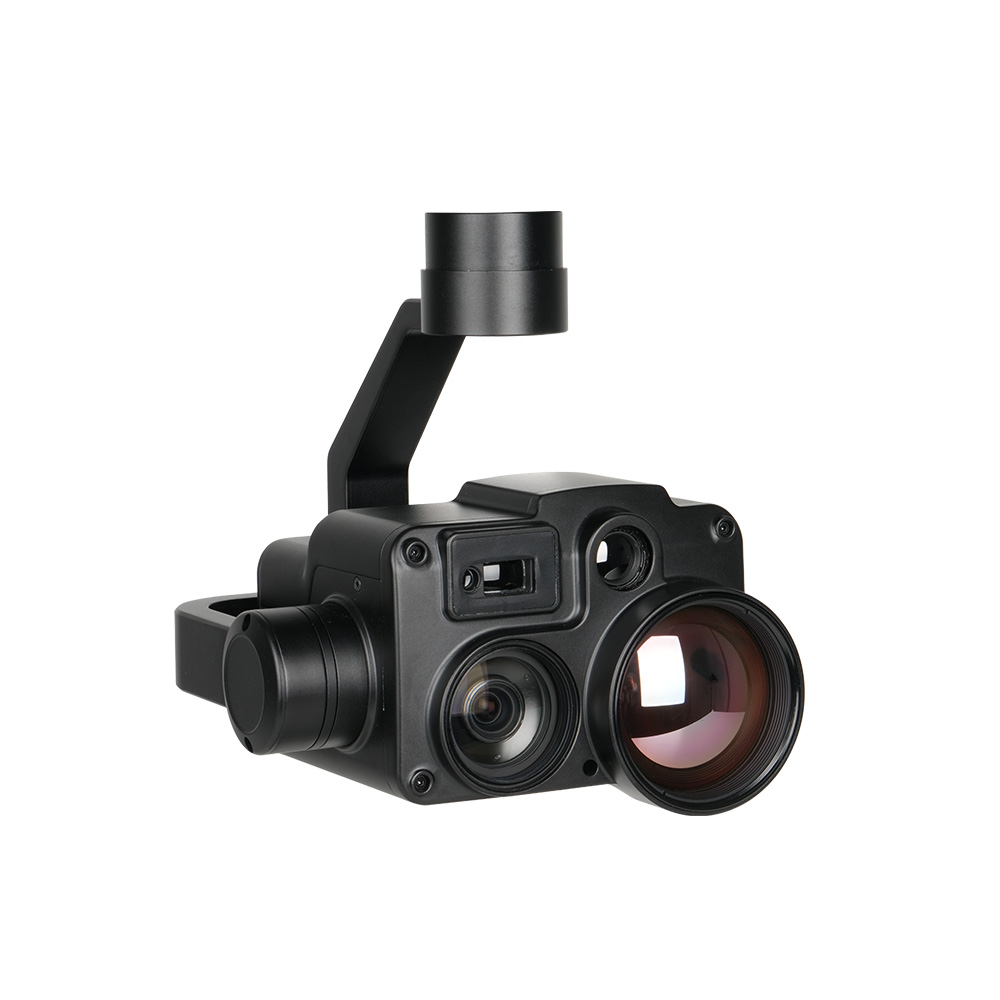
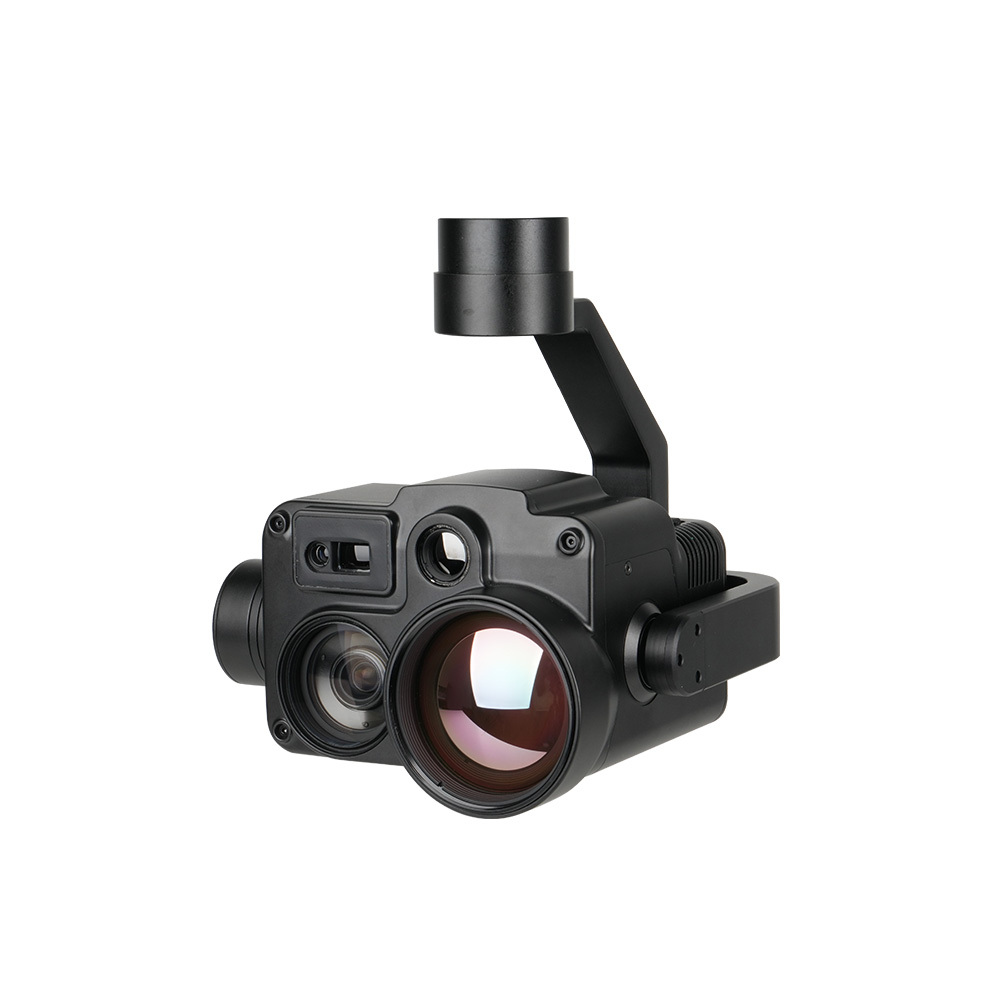
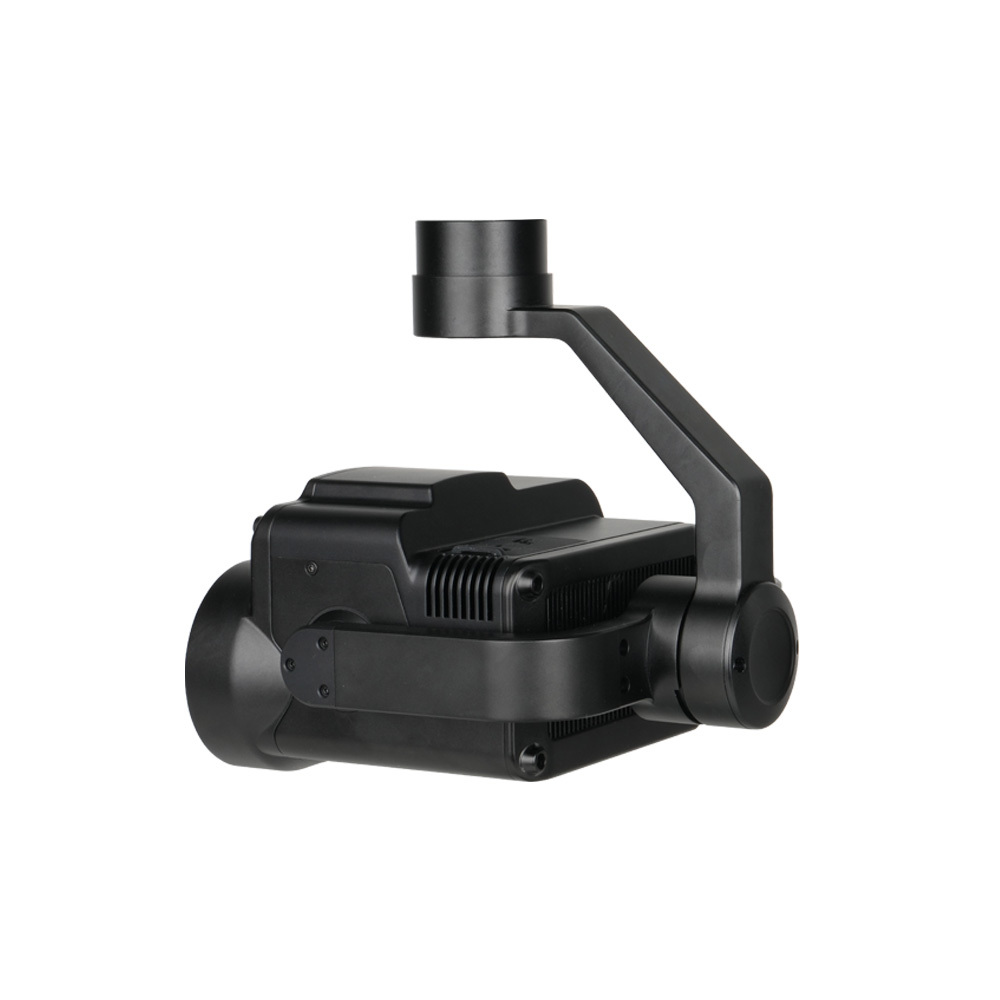
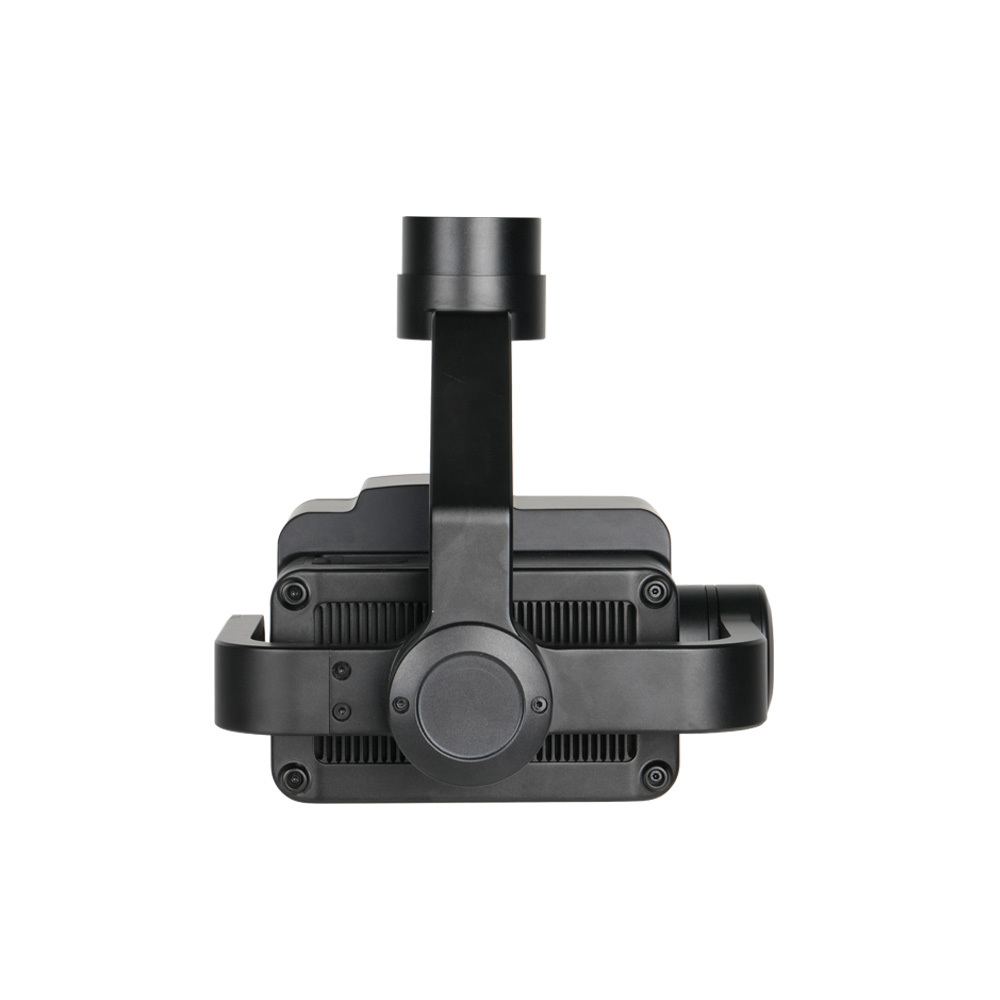
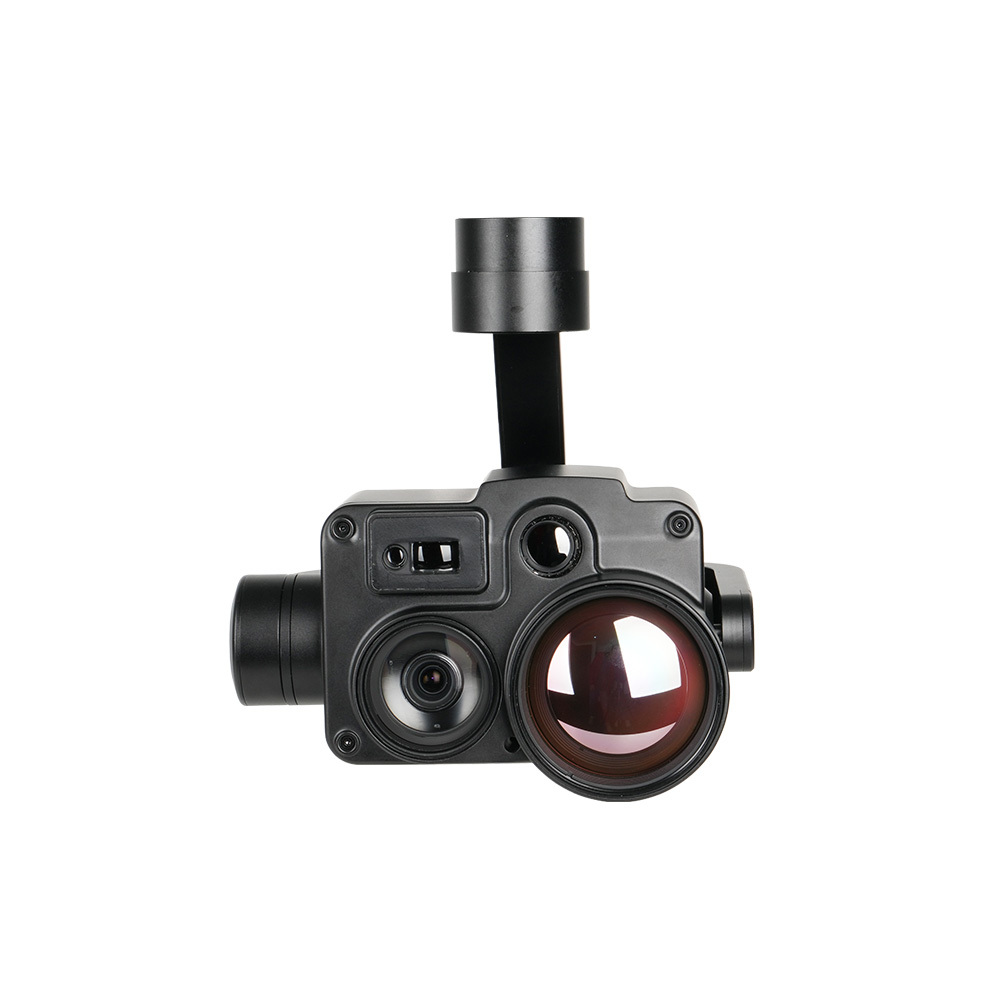
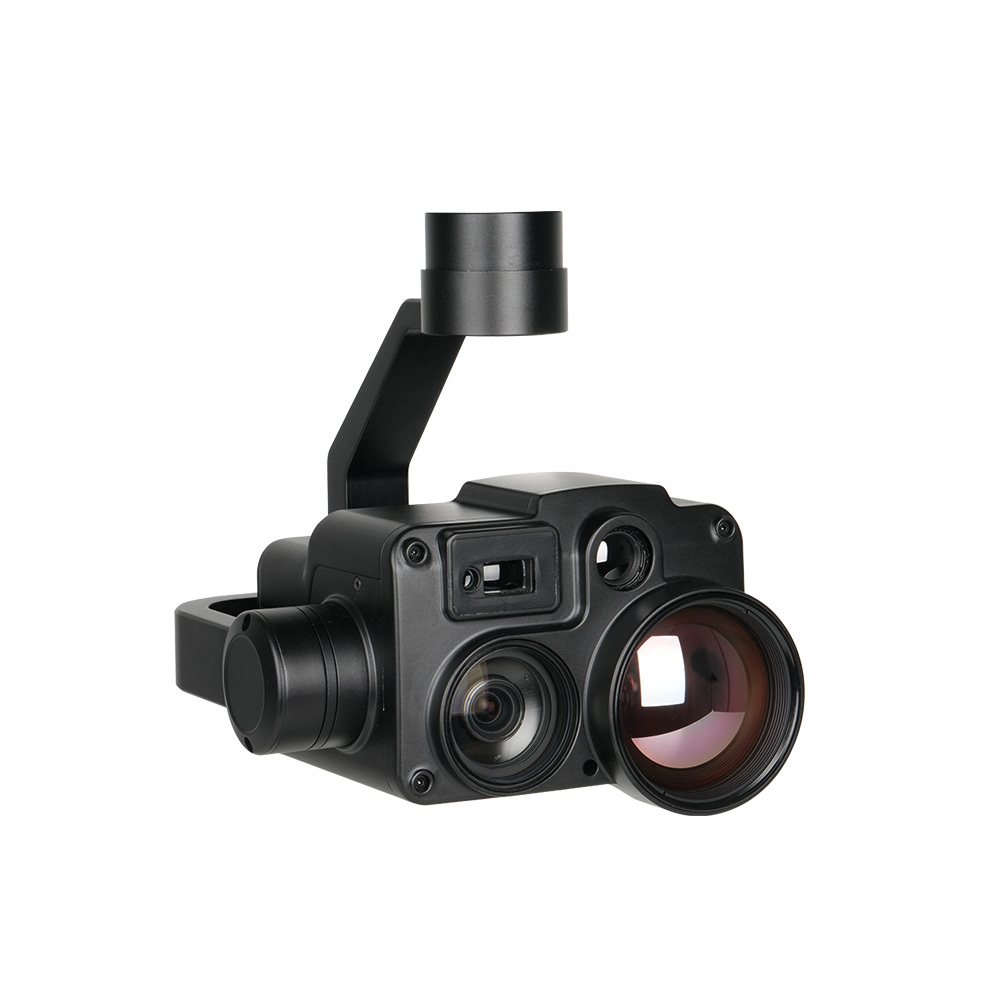
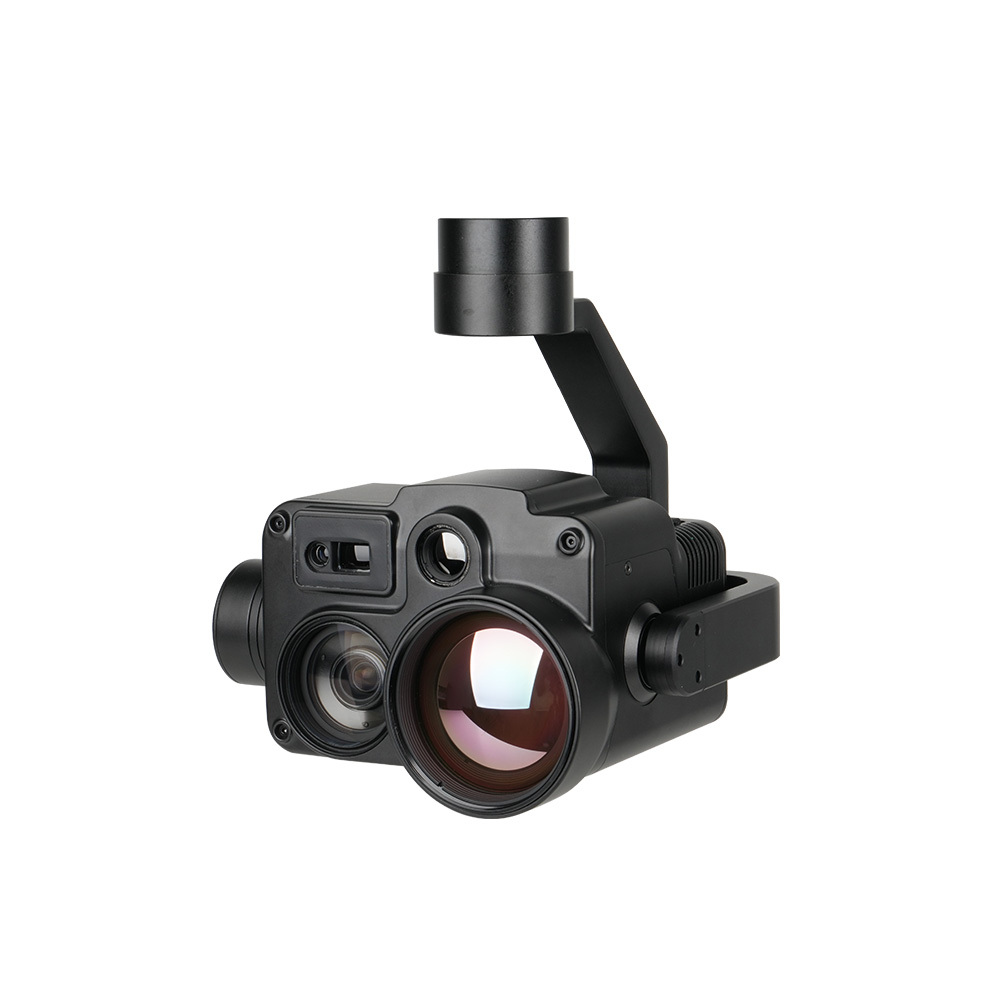
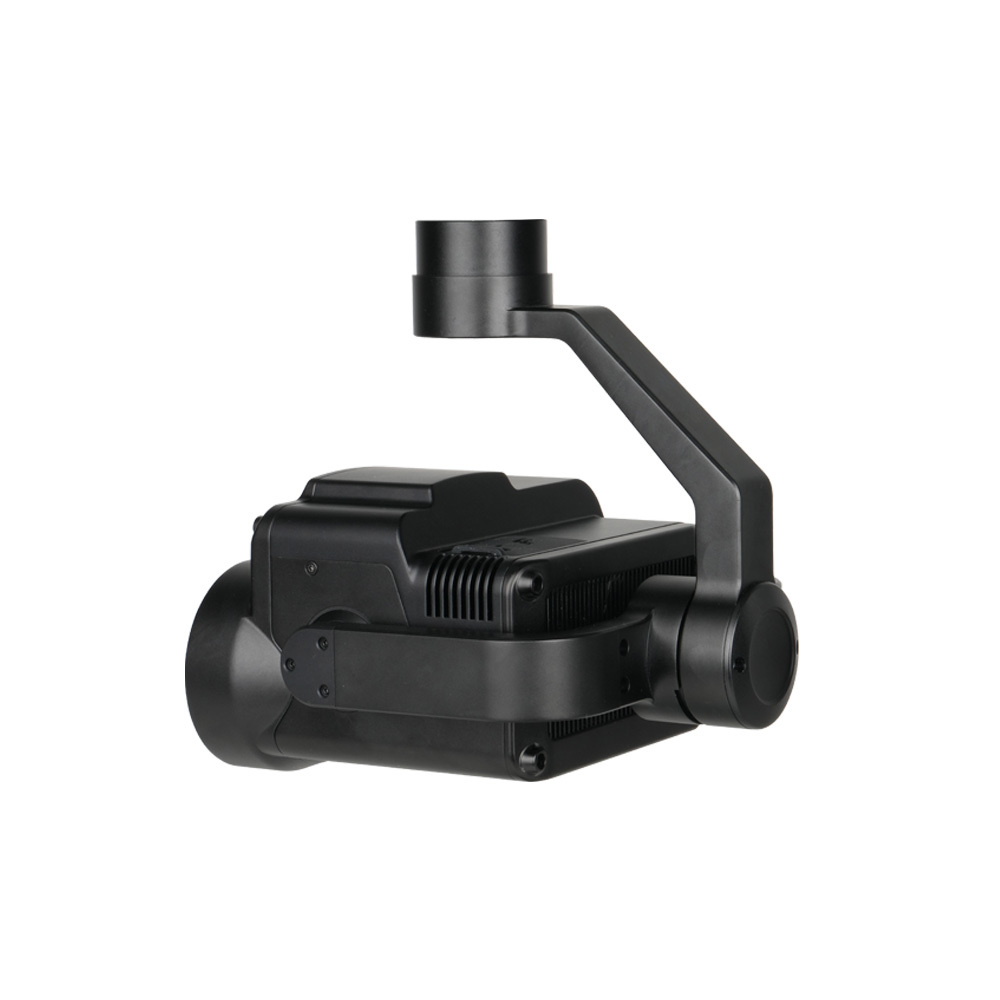
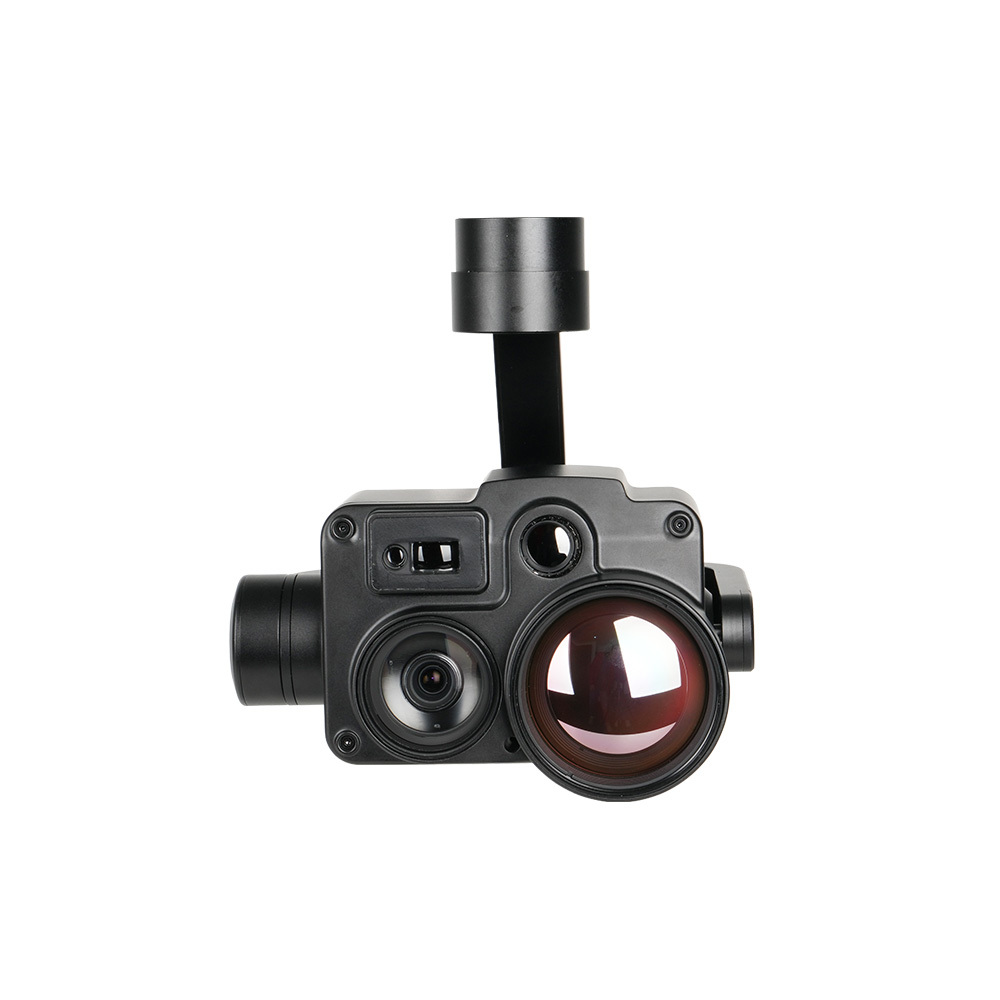
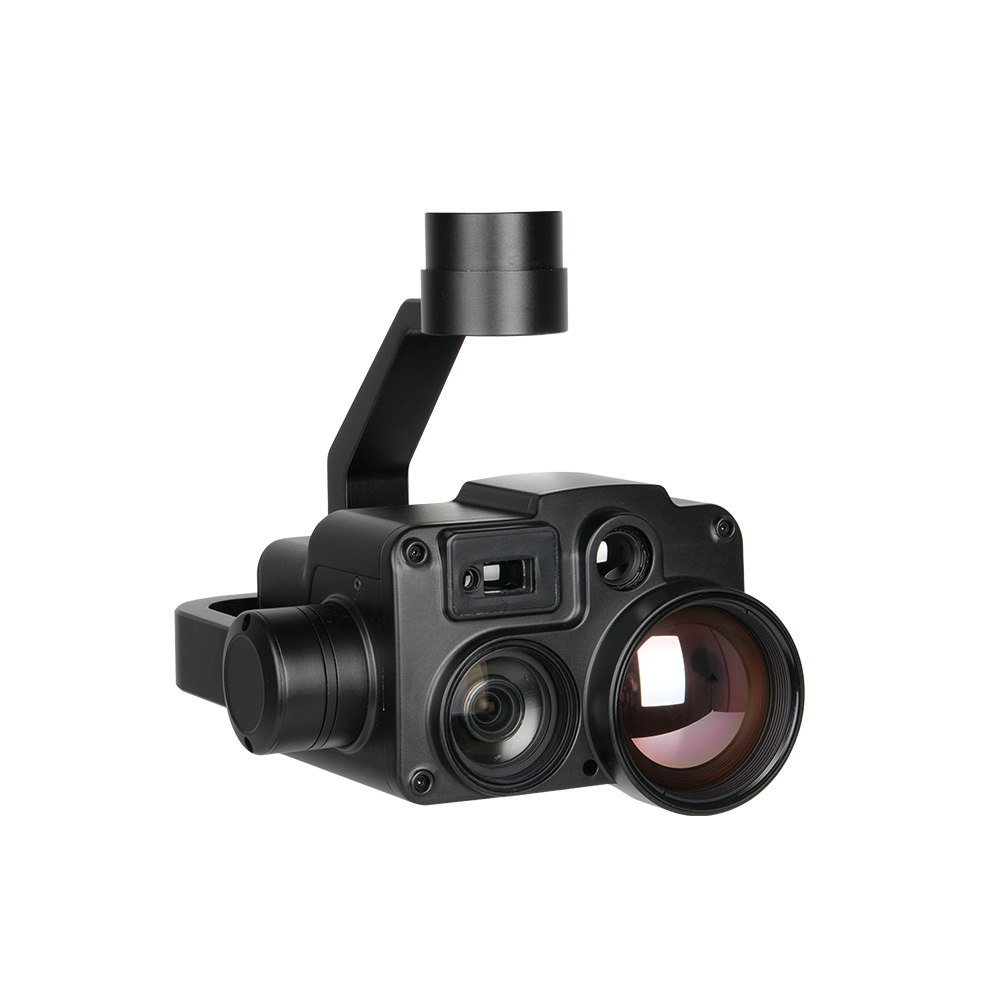
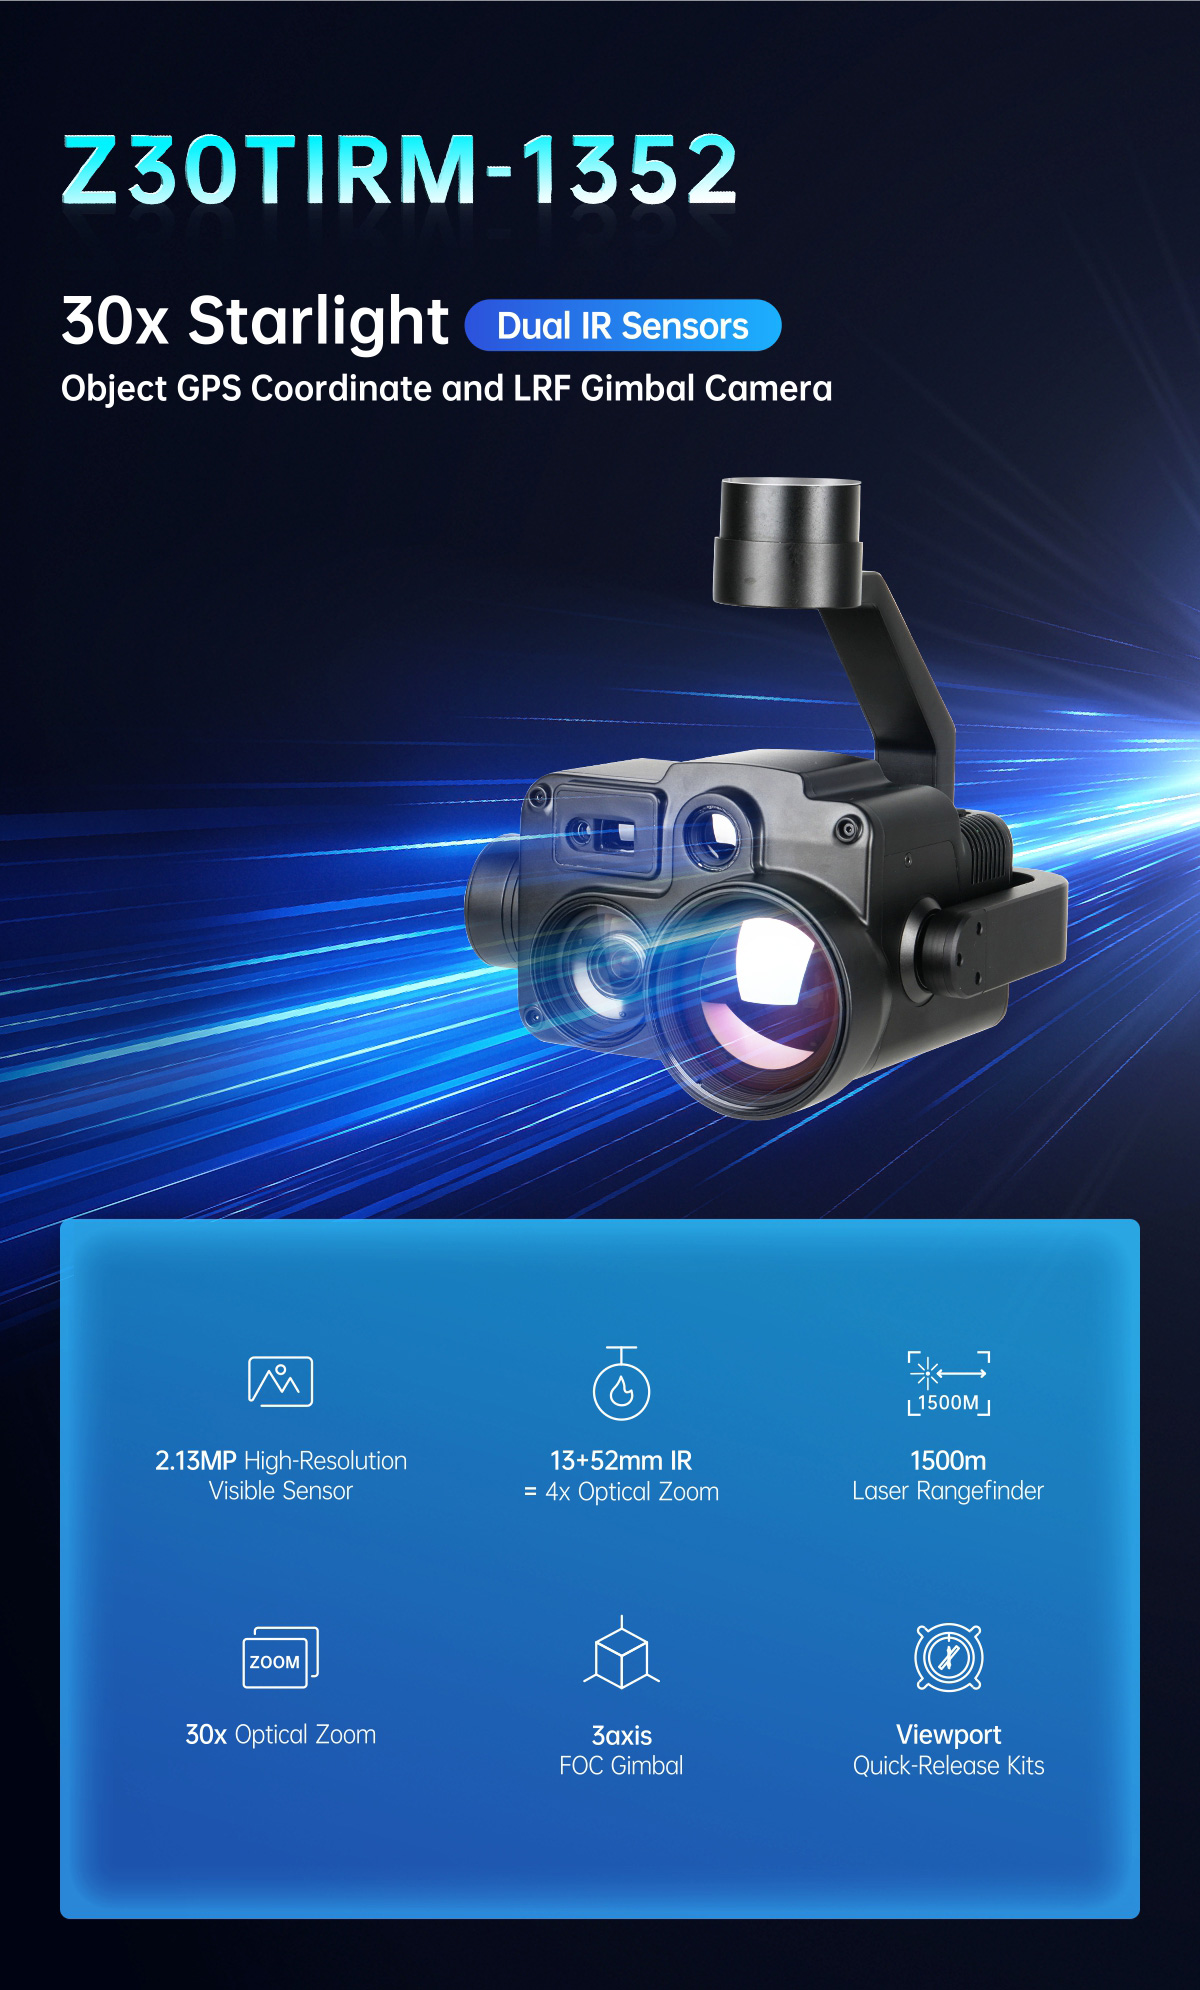
ข้อมูลจำเพาะของกล้อง Gimbal รุ่น Z30TIRM-1352 พร้อมเซ็นเซอร์อินฟราเรดคู่ Starlight 30x ระบบพิกัดเป้าหมายวัตถุ และ LRF
| ข้อมูลจำเพาะโดยรวม | |
| ตะวันตกเฉียงเหนือ | 1153 กรัม |
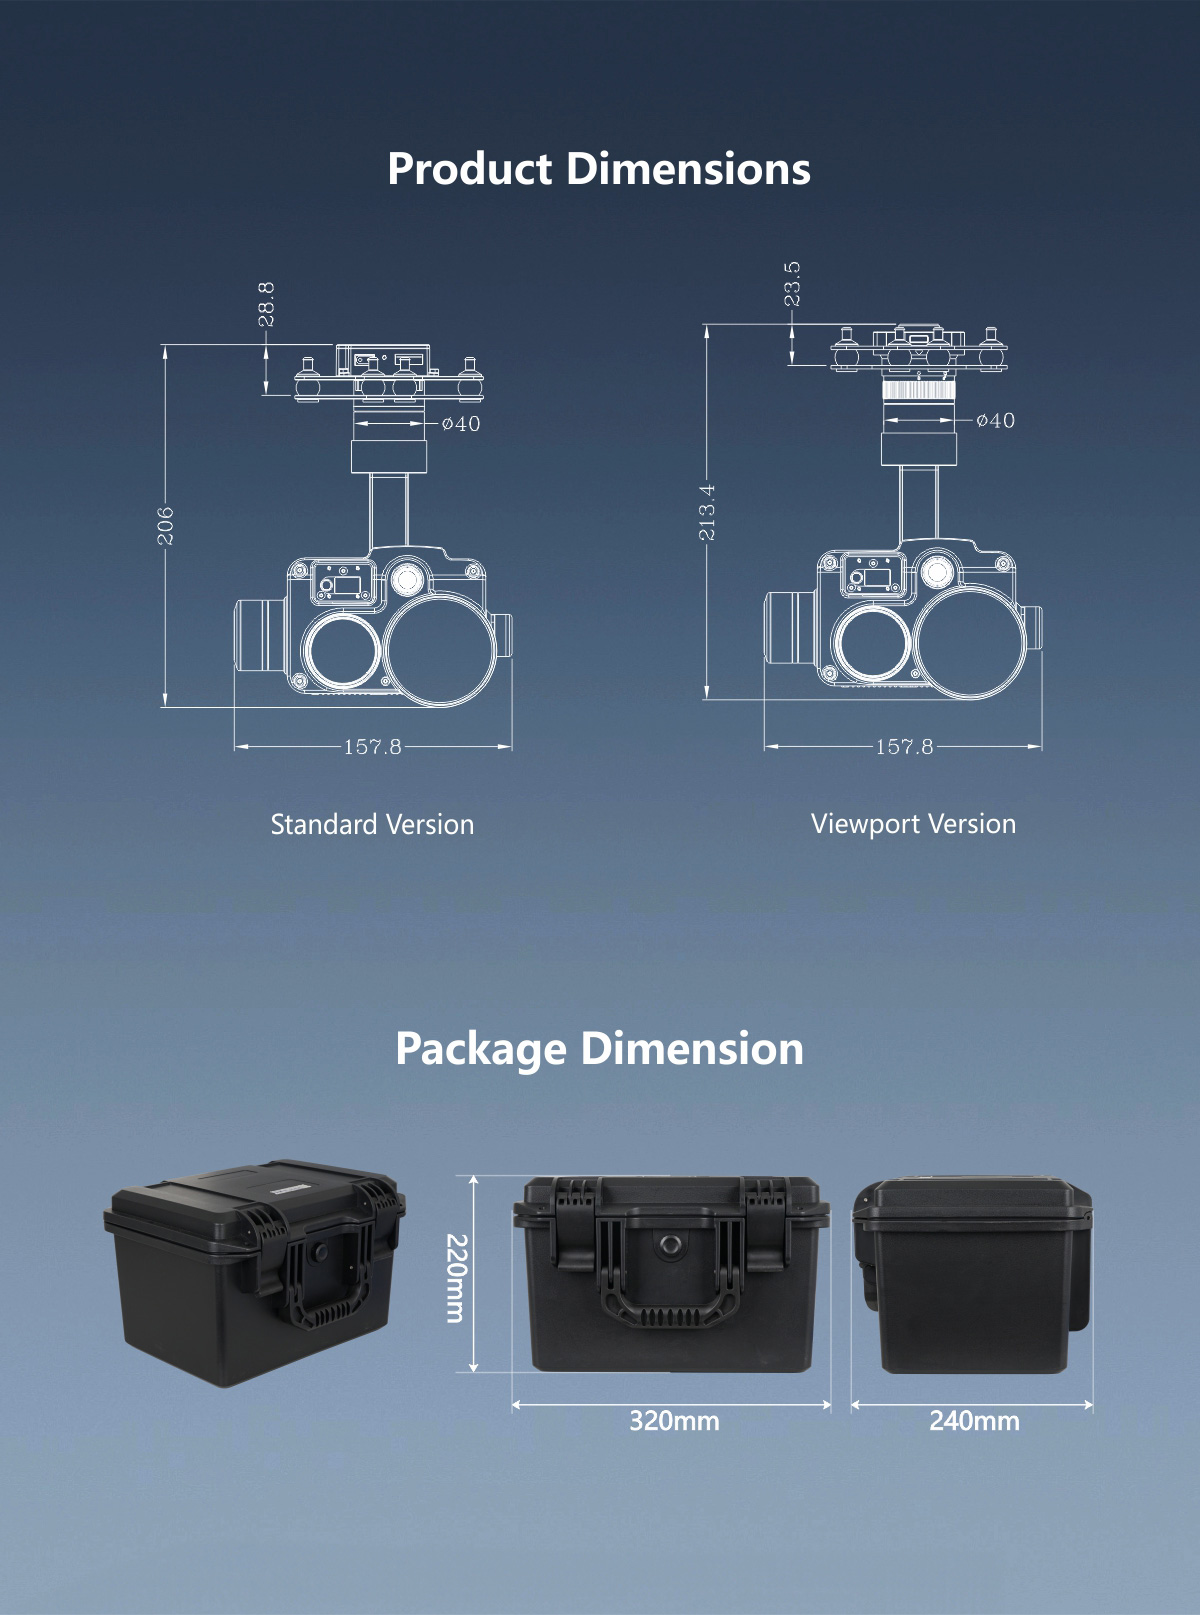
| การวัดผลิตภัณฑ์ | 157.8*168.5*192.3 มม. |
| แรงดันไฟฟ้าขาเข้า | 14.8V~25.2V |
| กระแสไฟฟ้าแบบไดนามิก | 820~1500mA @16V |
| การใช้พลังงาน | เฉลี่ย 13.1 วัตต์ สูงสุด 24 วัตต์ |
| อุณหภูมิสภาพแวดล้อมการทำงาน | -20℃ ถึง +50℃ |
| อัตรา IP | IP4X |
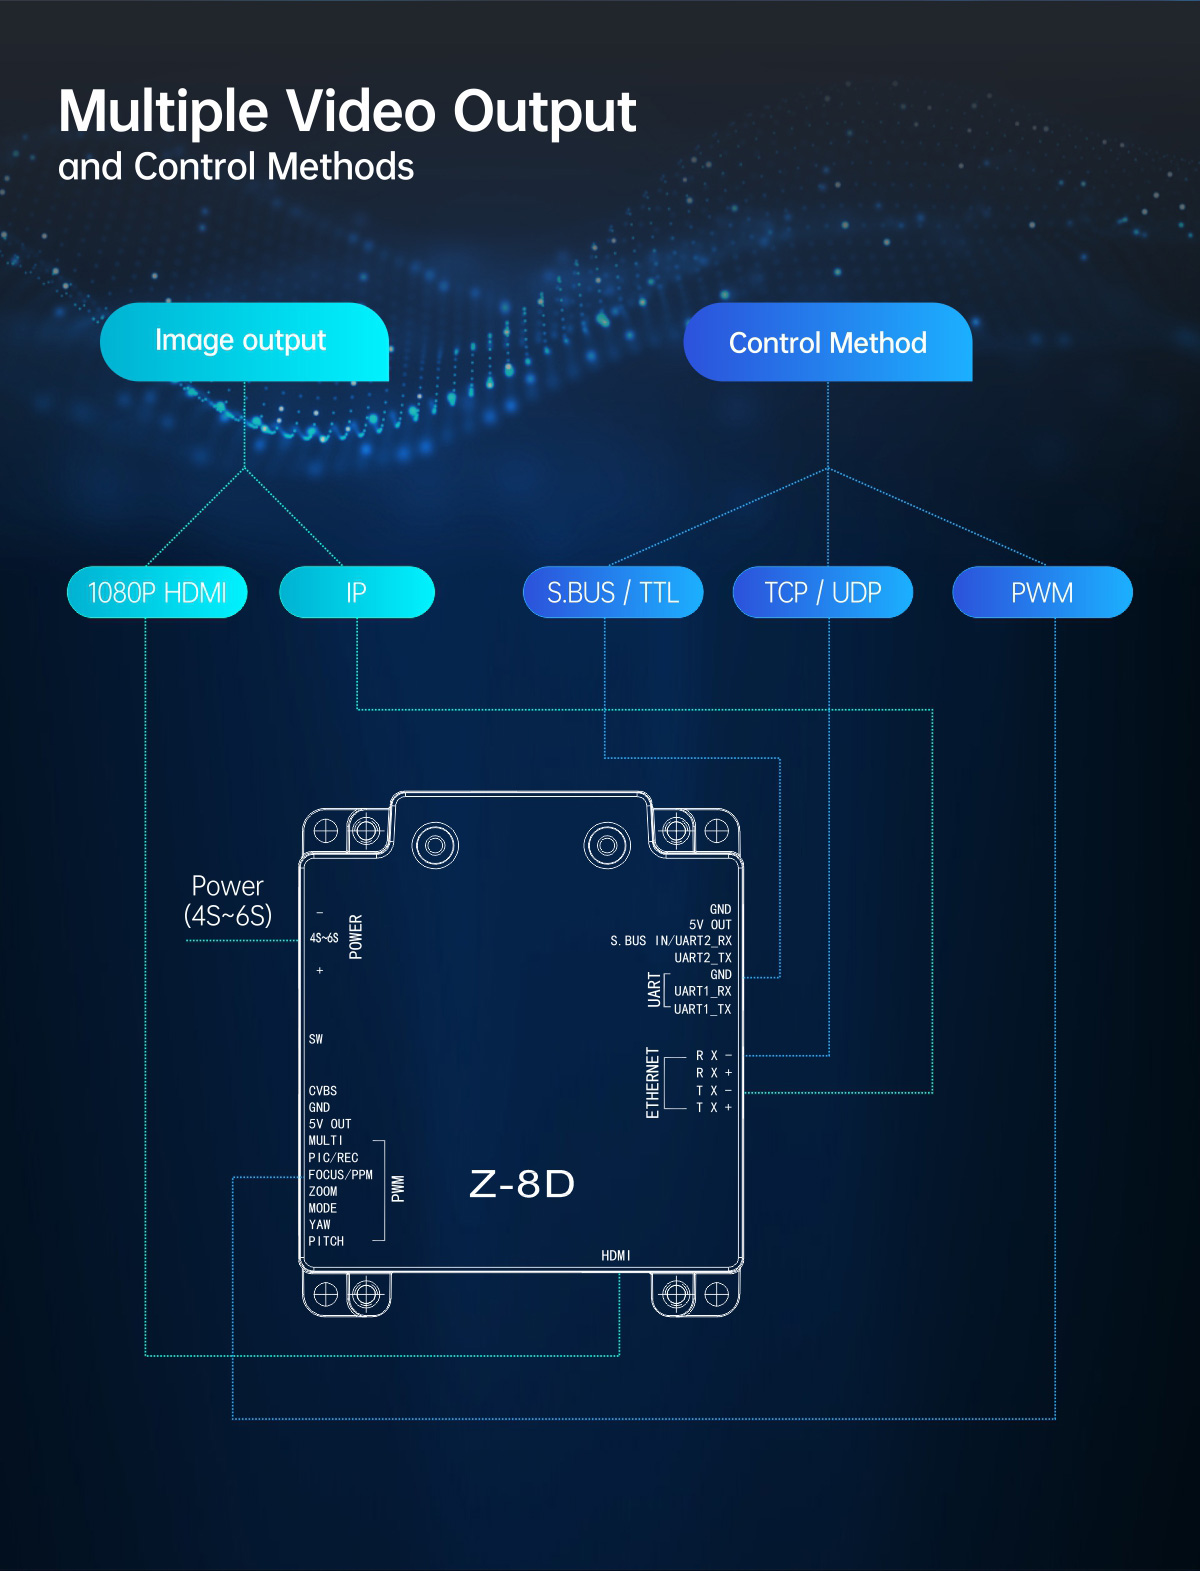
| เอาต์พุต (ไม่บังคับ) | IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| พื้นที่จัดเก็บ | การ์ด TF (สูงสุด 512GB, คลาส 10, รูปแบบ FAT32) |
| รูปภาพใน TF Card | JPG (1920*1080) |
| วิดีโอใน TF Card | MP4 (1080P ที่ 30 เฟรมต่อวินาที) |
| วิธีการควบคุม | PWM / S.BUS / UART (TTL) / TCP / UDP |
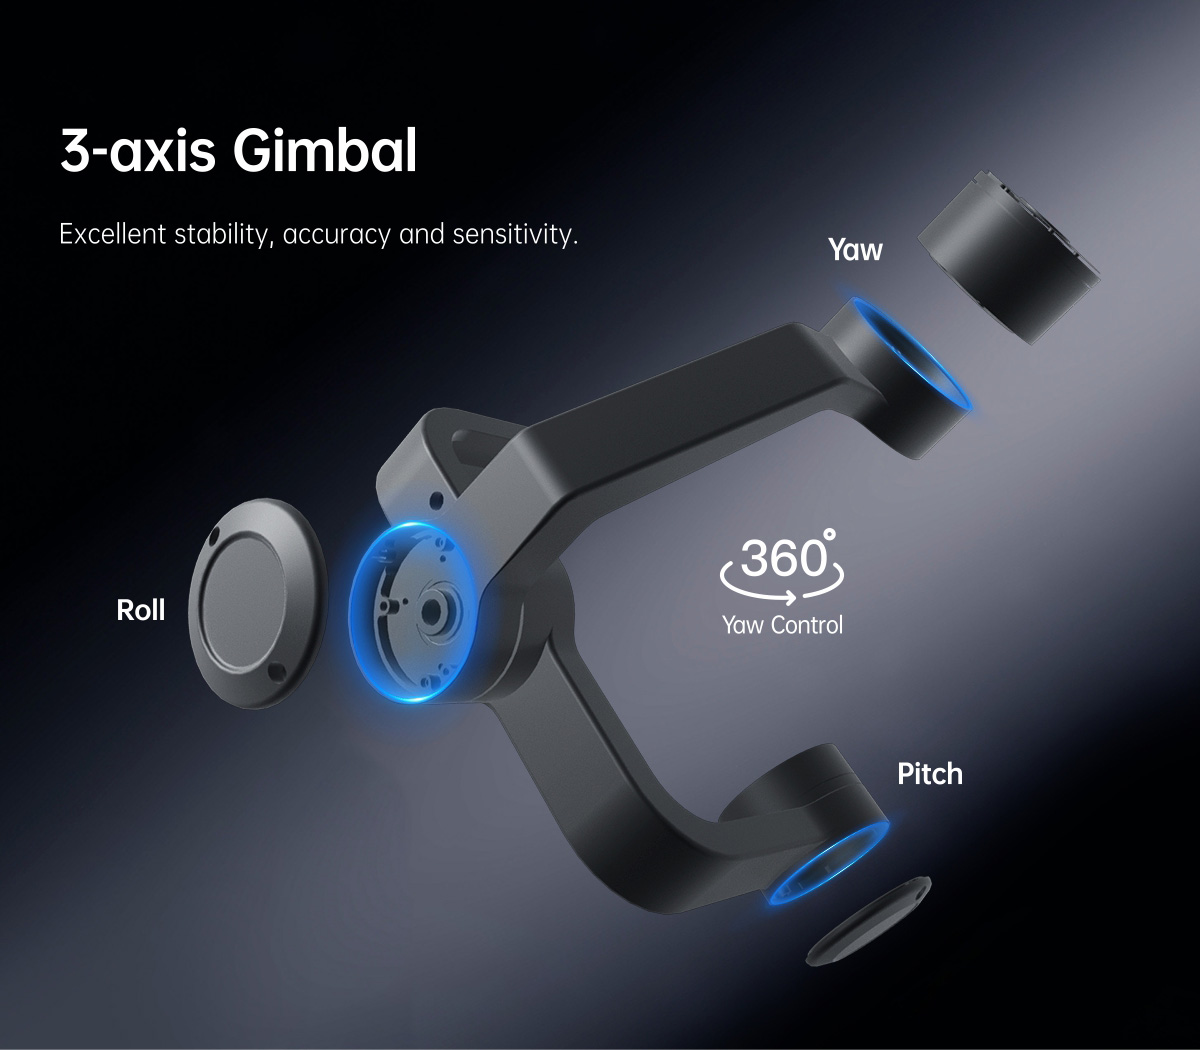
| ข้อมูลจำเพาะของกิมบอล | |
| ช่วงเชิงกล | การเอียง/การหมุน: -60° (ขึ้น) ถึง 125° (ลง), การหมุนรอบแกนตั้ง: ±60°, การหมุนรอบแกนแนวนอน/การหมุนรอบแกนตามยาว: ±360°*N |
| ช่วงที่ควบคุมได้ | การเอียง/การหมุนรอบแกนแนวนอน: -45°~120°, การหมุนรอบแกนตามยาว/การหมุนรอบแกนแนวนอน: ±360°*N |
| มุมการสั่นสะเทือน | มุมเงย/มุมเอียง/มุมหัน: ±0.02° |
| ปุ่มเดียวสำหรับตรงกลาง | √ |
| ข้อมูลจำเพาะของกล้อง EO | |
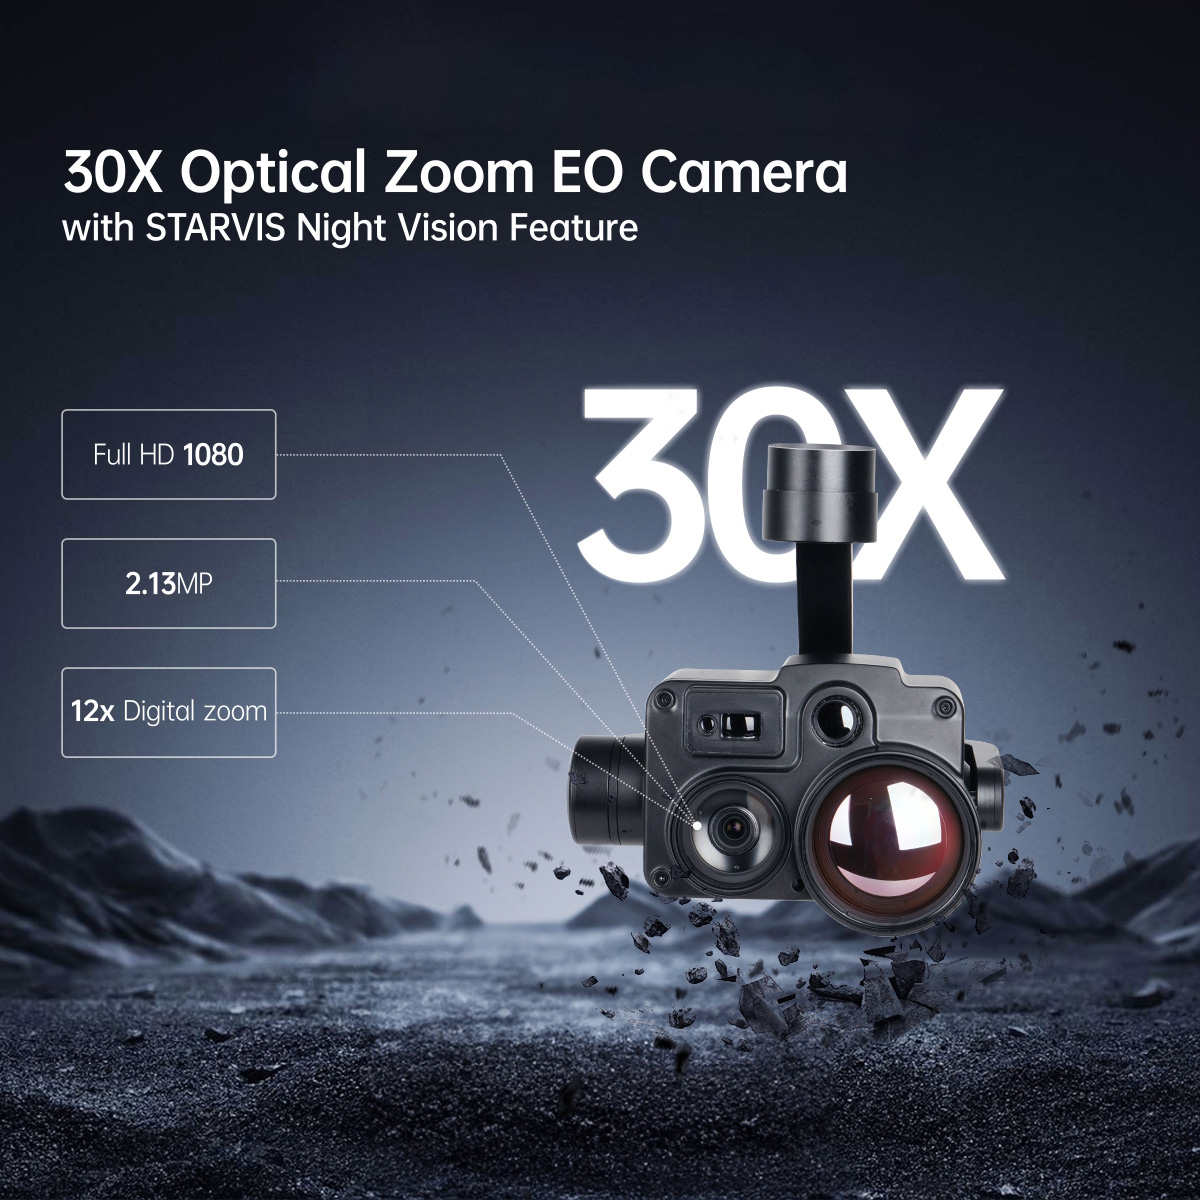
| เซ็นเซอร์ภาพ | เซ็นเซอร์ CMOS ชนิด STARVIS2 ขนาด 1/2.8 นิ้ว |
| คุณภาพของภาพ | ฟูล HD 1080 (1920*1080) |
| พิกเซลที่มีประสิทธิภาพ | 2.13 ล้านพิกเซล |
| เลนส์ซูมแบบออปติคอล | กำลังขยาย 30 เท่า, F=4.3~129 มม. |
| ซูมดิจิทัล | กำลังขยาย 12 เท่า (360 เท่าเมื่อซูมแบบออปติคอล) |
| ระยะห่างวัตถุขั้นต่ำ | 10 มม. (ด้านกว้าง) ถึง 1200 มม. (ด้านเทเลโฟโต้) |
| มุมมองแนวนอน | 64.0° (ช่วงมุมกว้าง) ~ 2.4° (ช่วงมุมกว้างพิเศษ) |
| อัตราส่วนสัญญาณต่อเสียงรบกวน | มากกว่า 50 เดซิเบล |
| แสงสว่างขั้นต่ำ | ความสว่างสี 0.009 ลักซ์ (1/30 วินาที, 50%, โหมดความไวแสงสูง เปิดใช้งาน) |
| ความสว่างสี 0.09 ลักซ์ (1/30 วินาที, 50%, โหมดความไวแสงสูง ปิด) | |
| การควบคุมการเปิดรับแสง | โหมดอัตโนมัติ, โหมดแมนนวล, โหมดลำดับความสำคัญ (ลำดับความสำคัญของชัตเตอร์และลำดับความสำคัญของรูรับแสง), การชดเชยแสง, Slow AE |
| สมดุลสีขาว | อัตโนมัติ, ATW, ภายในอาคาร, ภายนอกอาคาร, WB แบบกดปุ่มเดียว, WB แบบแมนนวล, ภายนอกอาคารแบบอัตโนมัติ, หลอดไฟโซเดียมไอ (คงที่/อัตโนมัติ/ภายนอกอาคารอัตโนมัติ) |
| ความเร็วชัตเตอร์ | 1/1 ถึง 1/10,000, 22 ขั้นตอน |
| การชดเชยแสงด้านหลัง | เปิด/ปิด |
| การลดเสียงรบกวน | เปิด/ปิด |
| ระบบป้องกันภาพสั่นไหว | เปิด/ปิด |
| ขจัดหมอก | เปิด/ปิด |
| ข้อมูลจำเพาะของกล้องถ่ายภาพความร้อนอินฟราเรด (52 มม.) | |
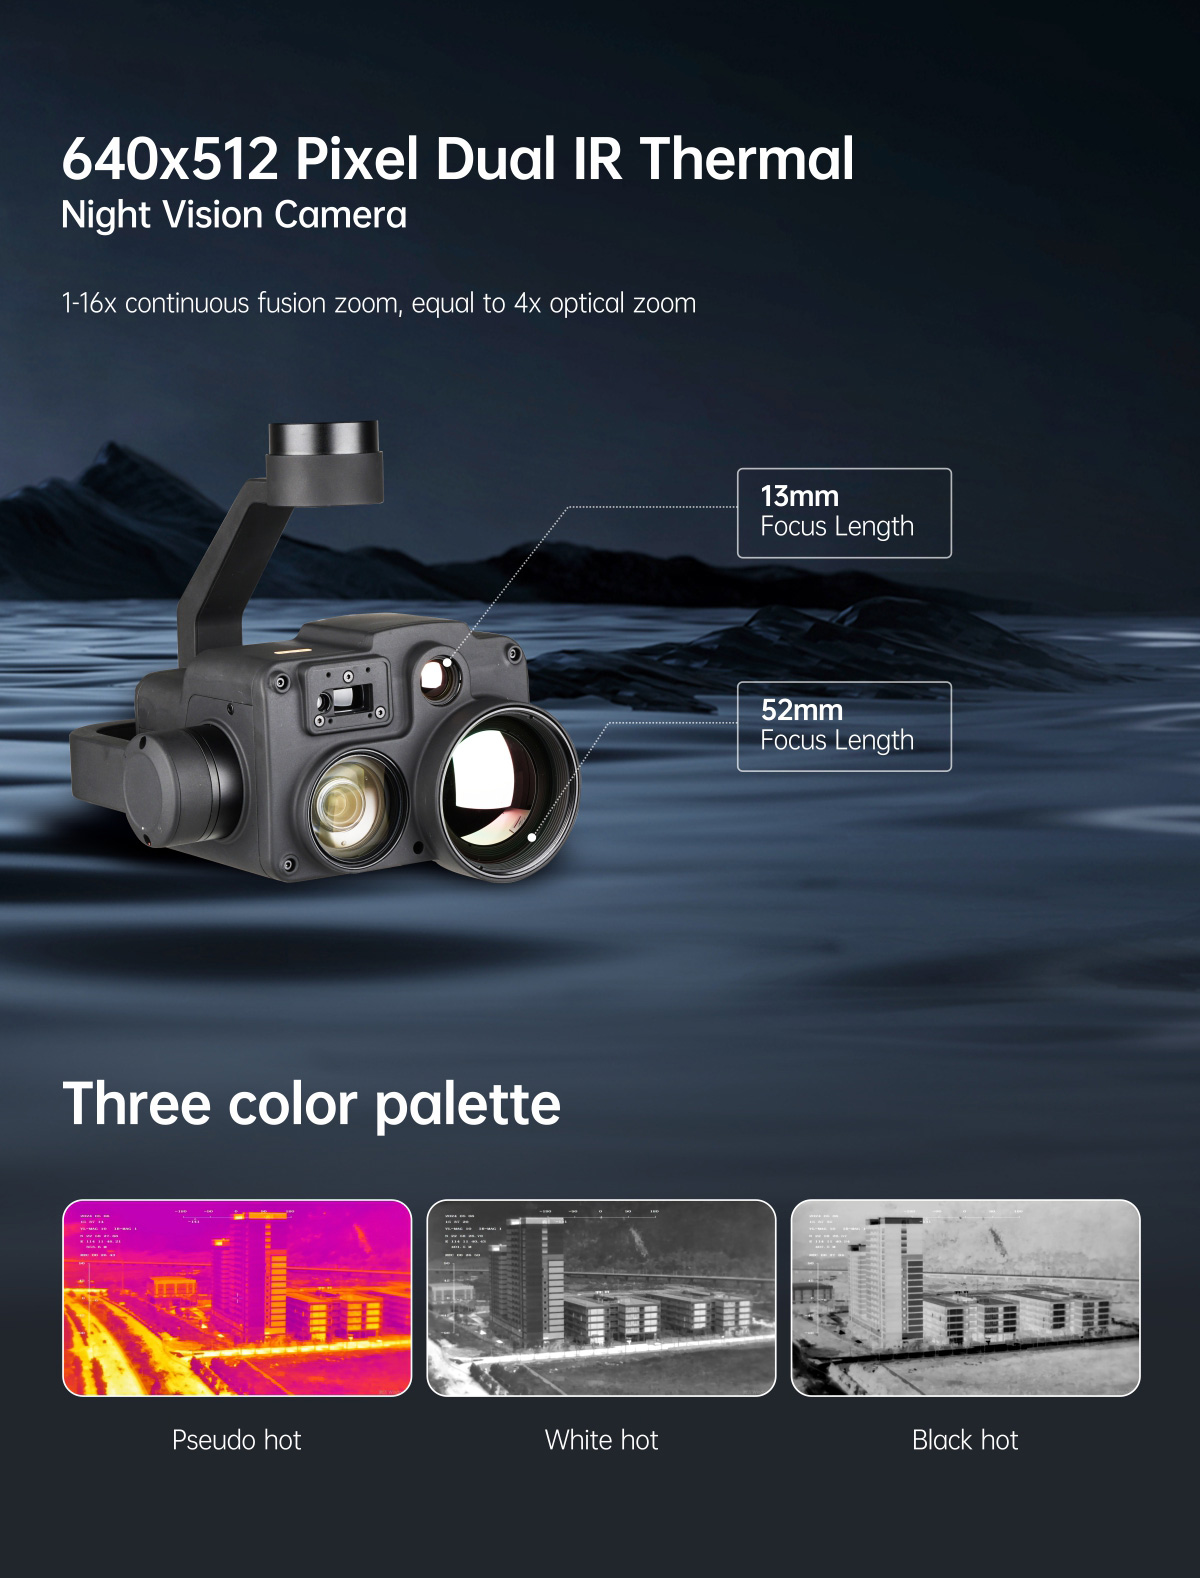
| ระยะโฟกัส | 52 มม. |
| มุมมองแนวนอน | 8.4° |
| มุมมองแนวตั้ง | 6.8° |
| FOV แนวทแยง | 10.8° |
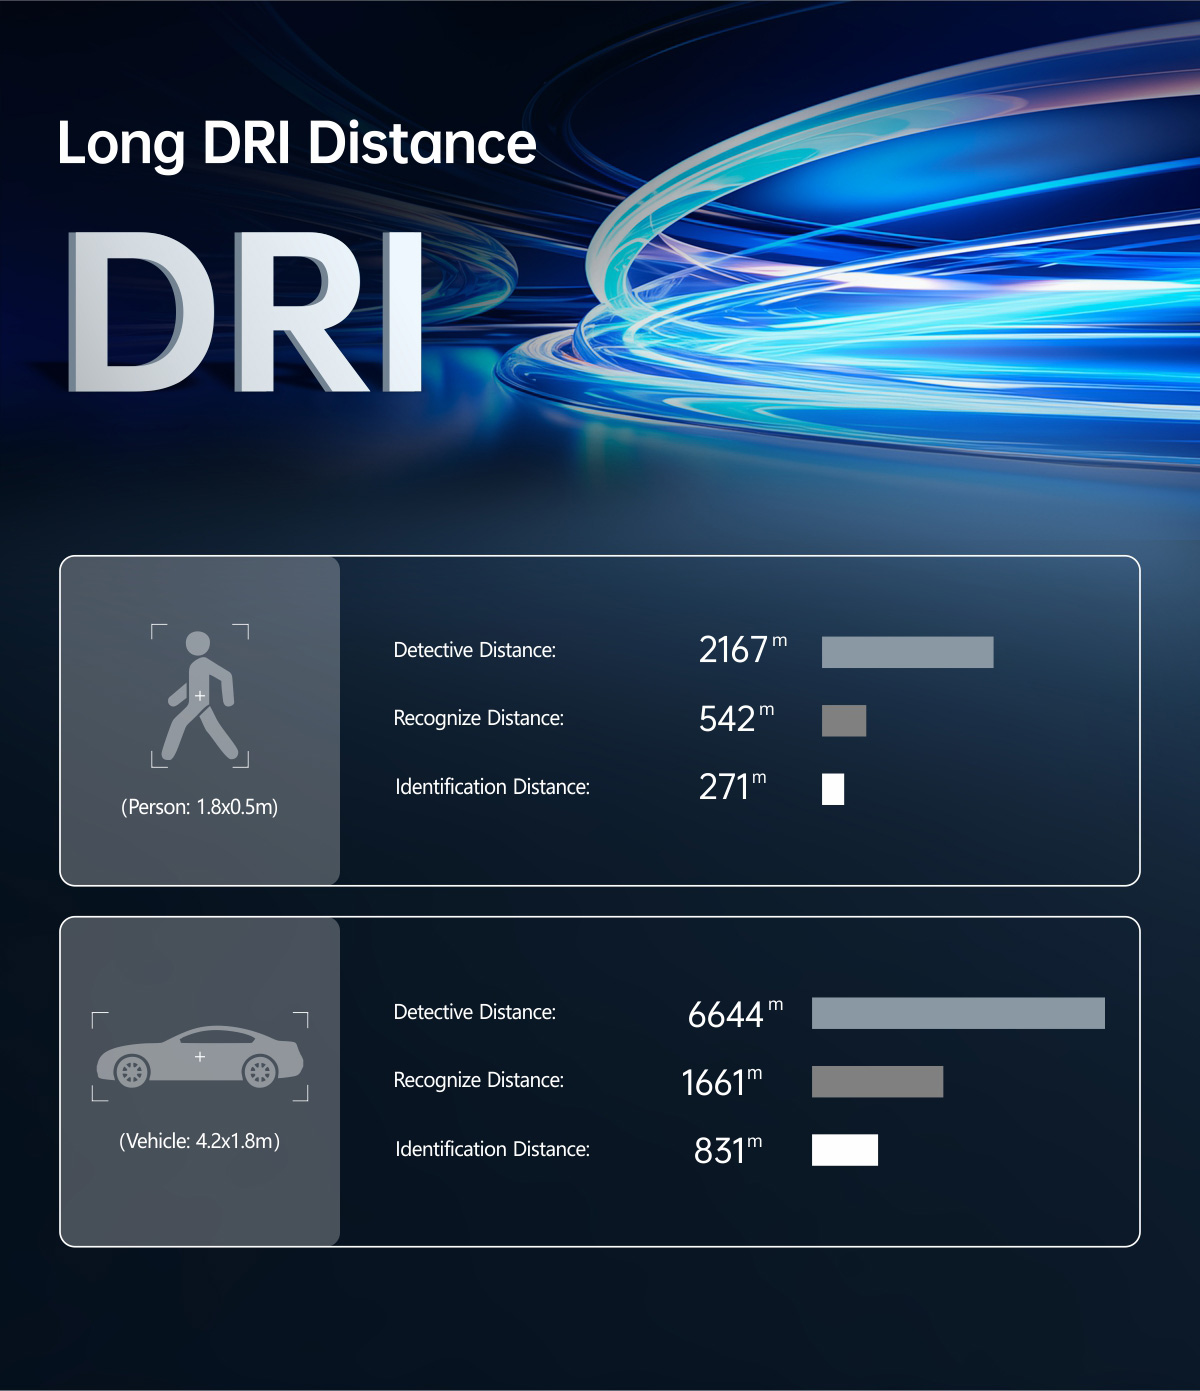
| ระยะการตรวจจับ (ผู้ชาย: 1.8x0.5 เมตร) | 2167 เมตร |
| การรับรู้ระยะทาง (มนุษย์: 1.8x0.5 เมตร) | 542 เมตร |
| ระยะการระบุตัวตน (มนุษย์: 1.8x0.5 เมตร) | 271 เมตร |
| ระยะตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 6644 เมตร |
| ตรวจจับระยะห่าง (รถยนต์: 4.2 x 1.8 เมตร) | 1661 เมตร |
| ระยะการระบุตัวตน (รถยนต์: 4.2x1.8 เมตร) | 831 เมตร |
| โหมดการทำงาน | กล้องถ่ายภาพความร้อนคลื่นยาว (8μm~14μm) แบบไม่ใช้ระบบระบายความร้อน |
| พิกเซลตรวจจับ | 640*512 |
| ระยะห่างระหว่างพิกเซล | 12 ไมโครเมตร |
| วิธีการโฟกัส | เลนส์ไพรม์ไร้ความร้อน |
| การแก้ไขค่าการแผ่รังสี | 0.01~1 |
| เน็ตดี | ≤50mK (@25℃) |
| เอ็มอาร์ทีดี | ≤650mK (ที่ความถี่ลักษณะเฉพาะ) |
| การปรับปรุงภาพ | ปรับความสว่างและอัตราส่วนความคมชัดของภาพโดยอัตโนมัติ |
| โทนสี | สีขาวร้อน สีดำร้อน สีเทียม |
| การแก้ไขความไม่สม่ำเสมออัตโนมัติ | ใช่ (ไม่มีชัตเตอร์) |
| ซูมดิจิทัล | 4x / 8x / 12x / 16x |
| ข้อมูลจำเพาะของกล้องถ่ายภาพความร้อนอินฟราเรด (13 มม.) | |
| ระยะโฟกัส | 13 มม. |
| มุมมองแนวนอน | 32.9° |
| มุมมองแนวตั้ง | 26.6° |
| FOV แนวทแยง | 41.4° |
| ระยะการตรวจจับ (ผู้ชาย: 1.8x0.5 เมตร) | 542 เมตร |
| การรับรู้ระยะทาง (มนุษย์: 1.8x0.5 เมตร) | 135 เมตร |
| ระยะการระบุตัวตน (มนุษย์: 1.8x0.5 เมตร) | 68 เมตร |
| ระยะตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 1661 เมตร |
| ตรวจจับระยะห่าง (รถยนต์: 4.2 x 1.8 เมตร) | 415 เมตร |
| ระยะการระบุตัวตน (รถยนต์: 4.2x1.8 เมตร) | 208 เมตร |
| โหมดการทำงาน | กล้องถ่ายภาพความร้อนคลื่นยาว (8μm~14μm) แบบไม่ใช้ระบบระบายความร้อน |
| พิกเซลตรวจจับ | 640*512 |
| ระยะห่างระหว่างพิกเซล | 12 ไมโครเมตร |
| วิธีการโฟกัส | เลนส์ไพรม์ไร้ความร้อน |
| การแก้ไขค่าการแผ่รังสี | 0.01~1 |
| เน็ตดี | ≤50mK (@25℃) |
| เอ็มอาร์ทีดี | ≤650mK (ที่ความถี่ลักษณะเฉพาะ) |
| การปรับปรุงภาพ | ปรับความสว่างและอัตราส่วนความคมชัดของภาพโดยอัตโนมัติ |
| โทนสี | สีขาวร้อน สีดำร้อน สีเทียม |
| การแก้ไขความไม่สม่ำเสมออัตโนมัติ | ใช่ (ไม่มีชัตเตอร์) |
| ซูมดิจิทัล | 1x / 2x / 3x |
| การติดตามวัตถุด้วยกล้อง EO/IR | |
| อัตราการอัปเดตของพิกเซลเบี่ยงเบน | 50Hz |
| ความล่าช้าในการส่งออกของพิกเซลเบี่ยงเบน | 5 มิลลิวินาที |
| ความคมชัดของวัตถุขั้นต่ำ | 5% |
| อัตราส่วนสัญญาณต่อเสียงรบกวน (SNR) | 4 |
| ขนาดวัตถุขั้นต่ำ | 32*32 พิกเซล |
| ขนาดวัตถุสูงสุด | 128*128 พิกเซล |
| ความเร็วในการติดตาม | ±48 พิกเซล/เฟรม |
| เวลาหน่วยความจำของวัตถุ | 100 เฟรม (4 วินาที) |
| ค่าเฉลี่ยรากที่สองของสัญญาณรบกวนพัลส์ในตำแหน่งของวัตถุ | < 0.5 พิกเซล |
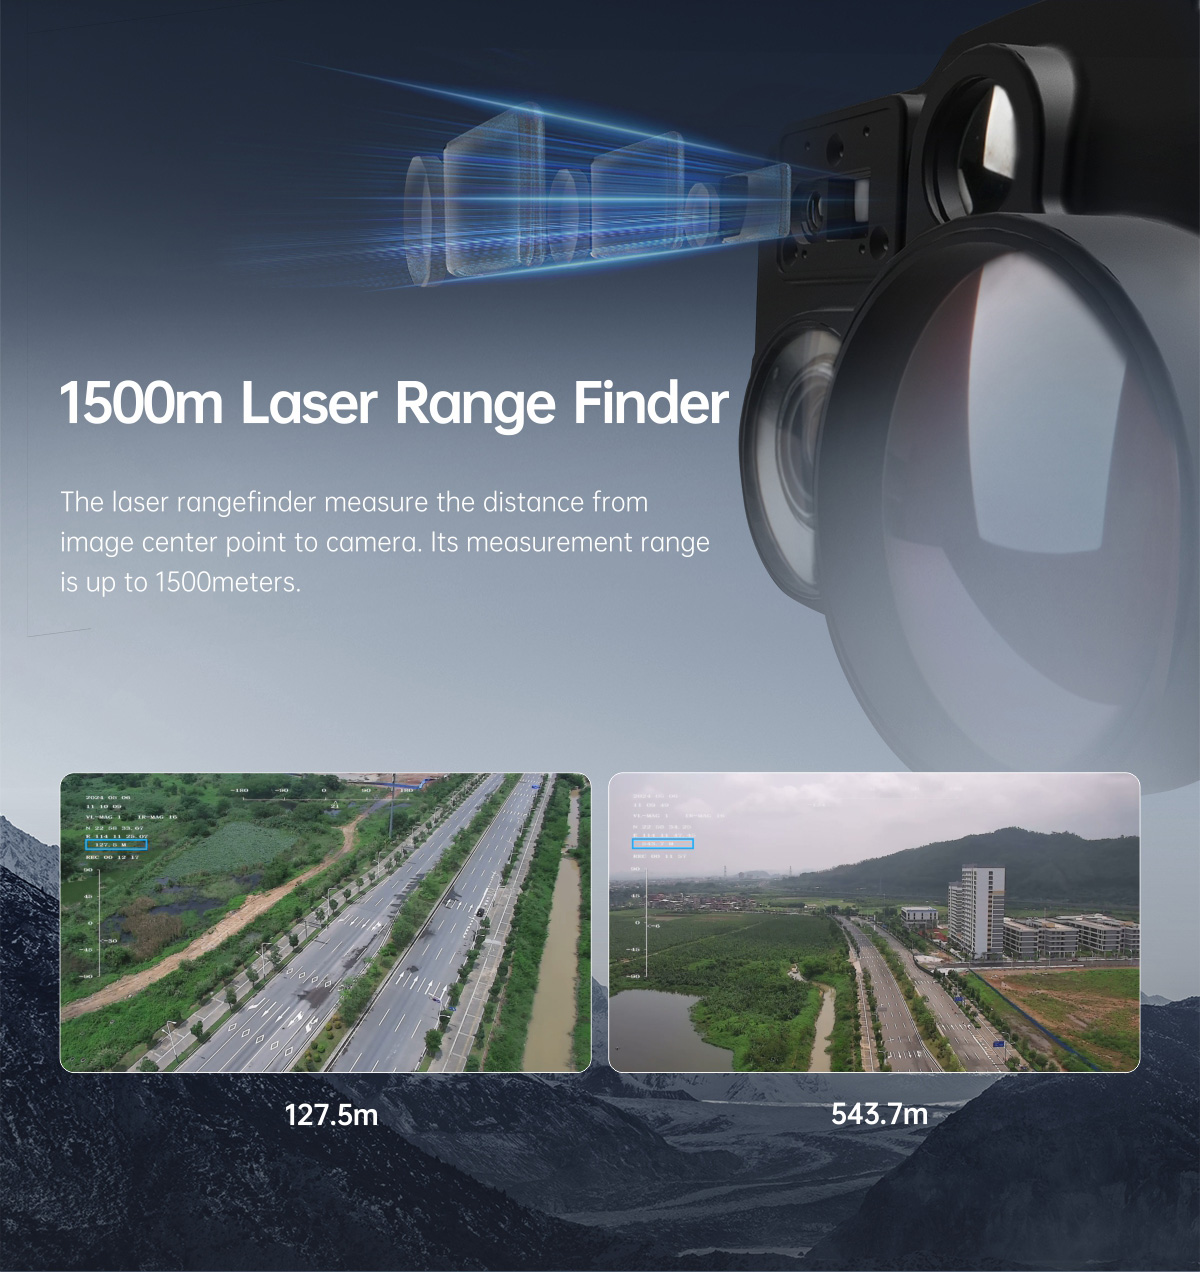
| เครื่องวัดระยะด้วยเลเซอร์ | |
| พิสัย | 5-1500 เมตร |
| ความแม่นยำ | 1 เดือน: <400±1 2 เดือน: >400±0.4% |
| ลำแสง | เลเซอร์พัลส์ 905 นาโนเมตร |
| มุมกระจาย | 12 มิลลิแรด |
| ความถี่พัลส์เลเซอร์ | 0.1--1 เฮิรตซ์ |
| เรนไฟน์เดอร์ | วัดระยะห่างระหว่างวัตถุที่อยู่ตรงกลางหน้าจอและเครื่องวัดระยะด้วยเลเซอร์ |
สำหรับรายละเอียดเพิ่มเติม โปรดไปที่Z30TIRM-1352 30x Starlight Dual IR Sensors Object GPS Coordinate And LRF Gimbal Camera
-
การแนะนำผลิตภัณฑ์
-
ข้อมูลจำเพาะ
ข้อมูลจำเพาะของกล้อง Gimbal รุ่น Z30TIRM-1352 พร้อมเซ็นเซอร์อินฟราเรดคู่ Starlight 30x ระบบพิกัดเป้าหมายวัตถุ และ LRF
| ข้อมูลจำเพาะโดยรวม | |
| ตะวันตกเฉียงเหนือ | 1153 กรัม |
| การวัดผลิตภัณฑ์ | 157.8*168.5*192.3 มม. |
| แรงดันไฟฟ้าขาเข้า | 14.8V~25.2V |
| กระแสไฟฟ้าแบบไดนามิก | 820~1500mA @16V |
| การใช้พลังงาน | เฉลี่ย 13.1 วัตต์ สูงสุด 24 วัตต์ |
| อุณหภูมิสภาพแวดล้อมการทำงาน | -20℃ ถึง +50℃ |
| อัตรา IP | IP4X |
| เอาต์พุต (ไม่บังคับ) | IP (RTSP/UDP 720p/1080p 25fps/30fps H264/H265) |
| พื้นที่จัดเก็บ | การ์ด TF (สูงสุด 512GB, คลาส 10, รูปแบบ FAT32) |
| รูปภาพใน TF Card | JPG (1920*1080) |
| วิดีโอใน TF Card | MP4 (1080P ที่ 30 เฟรมต่อวินาที) |
| วิธีการควบคุม | PWM / S.BUS / UART (TTL) / TCP / UDP |
| ข้อมูลจำเพาะของกิมบอล | |
| ช่วงเชิงกล | การเอียง/การหมุน: -60° (ขึ้น) ถึง 125° (ลง), การหมุนรอบแกนตั้ง: ±60°, การหมุนรอบแกนแนวนอน/การหมุนรอบแกนตามยาว: ±360°*N |
| ช่วงที่ควบคุมได้ | การเอียง/การหมุนรอบแกนแนวนอน: -45°~120°, การหมุนรอบแกนตามยาว/การหมุนรอบแกนแนวนอน: ±360°*N |
| มุมการสั่นสะเทือน | มุมเงย/มุมเอียง/มุมหัน: ±0.02° |
| ปุ่มเดียวสำหรับตรงกลาง | √ |
| ข้อมูลจำเพาะของกล้อง EO | |
| เซ็นเซอร์ภาพ | เซ็นเซอร์ CMOS ชนิด STARVIS2 ขนาด 1/2.8 นิ้ว |
| คุณภาพของภาพ | ฟูล HD 1080 (1920*1080) |
| พิกเซลที่มีประสิทธิภาพ | 2.13 ล้านพิกเซล |
| เลนส์ซูมแบบออปติคอล | กำลังขยาย 30 เท่า, F=4.3~129 มม. |
| ซูมดิจิทัล | กำลังขยาย 12 เท่า (360 เท่าเมื่อซูมแบบออปติคอล) |
| ระยะห่างวัตถุขั้นต่ำ | 10 มม. (ด้านกว้าง) ถึง 1200 มม. (ด้านเทเลโฟโต้) |
| มุมมองแนวนอน | 64.0° (ช่วงมุมกว้าง) ~ 2.4° (ช่วงมุมกว้างพิเศษ) |
| อัตราส่วนสัญญาณต่อเสียงรบกวน | มากกว่า 50 เดซิเบล |
| แสงสว่างขั้นต่ำ | ความสว่างสี 0.009 ลักซ์ (1/30 วินาที, 50%, โหมดความไวแสงสูง เปิดใช้งาน) |
| ความสว่างสี 0.09 ลักซ์ (1/30 วินาที, 50%, โหมดความไวแสงสูง ปิด) | |
| การควบคุมการเปิดรับแสง | โหมดอัตโนมัติ, โหมดแมนนวล, โหมดลำดับความสำคัญ (ลำดับความสำคัญของชัตเตอร์และลำดับความสำคัญของรูรับแสง), การชดเชยแสง, Slow AE |
| สมดุลสีขาว | อัตโนมัติ, ATW, ภายในอาคาร, ภายนอกอาคาร, WB แบบกดปุ่มเดียว, WB แบบแมนนวล, ภายนอกอาคารแบบอัตโนมัติ, หลอดไฟโซเดียมไอ (คงที่/อัตโนมัติ/ภายนอกอาคารอัตโนมัติ) |
| ความเร็วชัตเตอร์ | 1/1 ถึง 1/10,000, 22 ขั้นตอน |
| การชดเชยแสงด้านหลัง | เปิด/ปิด |
| การลดเสียงรบกวน | เปิด/ปิด |
| ระบบป้องกันภาพสั่นไหว | เปิด/ปิด |
| ขจัดหมอก | เปิด/ปิด |
| ข้อมูลจำเพาะของกล้องถ่ายภาพความร้อนอินฟราเรด (52 มม.) | |
| ระยะโฟกัส | 52 มม. |
| มุมมองแนวนอน | 8.4° |
| มุมมองแนวตั้ง | 6.8° |
| FOV แนวทแยง | 10.8° |
| ระยะการตรวจจับ (ผู้ชาย: 1.8x0.5 เมตร) | 2167 เมตร |
| การรับรู้ระยะทาง (มนุษย์: 1.8x0.5 เมตร) | 542 เมตร |
| ระยะการระบุตัวตน (มนุษย์: 1.8x0.5 เมตร) | 271 เมตร |
| ระยะตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 6644 เมตร |
| ตรวจจับระยะห่าง (รถยนต์: 4.2 x 1.8 เมตร) | 1661 เมตร |
| ระยะการระบุตัวตน (รถยนต์: 4.2x1.8 เมตร) | 831 เมตร |
| โหมดการทำงาน | กล้องถ่ายภาพความร้อนคลื่นยาว (8μm~14μm) แบบไม่ใช้ระบบระบายความร้อน |
| พิกเซลตรวจจับ | 640*512 |
| ระยะห่างระหว่างพิกเซล | 12 ไมโครเมตร |
| วิธีการโฟกัส | เลนส์ไพรม์ไร้ความร้อน |
| การแก้ไขค่าการแผ่รังสี | 0.01~1 |
| เน็ตดี | ≤50mK (@25℃) |
| เอ็มอาร์ทีดี | ≤650mK (ที่ความถี่ลักษณะเฉพาะ) |
| การปรับปรุงภาพ | ปรับความสว่างและอัตราส่วนความคมชัดของภาพโดยอัตโนมัติ |
| โทนสี | สีขาวร้อน สีดำร้อน สีเทียม |
| การแก้ไขความไม่สม่ำเสมออัตโนมัติ | ใช่ (ไม่มีชัตเตอร์) |
| ซูมดิจิทัล | 4x / 8x / 12x / 16x |
| ข้อมูลจำเพาะของกล้องถ่ายภาพความร้อนอินฟราเรด (13 มม.) | |
| ระยะโฟกัส | 13 มม. |
| มุมมองแนวนอน | 32.9° |
| มุมมองแนวตั้ง | 26.6° |
| FOV แนวทแยง | 41.4° |
| ระยะการตรวจจับ (ผู้ชาย: 1.8x0.5 เมตร) | 542 เมตร |
| การรับรู้ระยะทาง (มนุษย์: 1.8x0.5 เมตร) | 135 เมตร |
| ระยะการระบุตัวตน (มนุษย์: 1.8x0.5 เมตร) | 68 เมตร |
| ระยะตรวจจับ (รถยนต์: 4.2x1.8 เมตร) | 1661 เมตร |
| ตรวจจับระยะห่าง (รถยนต์: 4.2 x 1.8 เมตร) | 415 เมตร |
| ระยะการระบุตัวตน (รถยนต์: 4.2x1.8 เมตร) | 208 เมตร |
| โหมดการทำงาน | กล้องถ่ายภาพความร้อนคลื่นยาว (8μm~14μm) แบบไม่ใช้ระบบระบายความร้อน |
| พิกเซลตรวจจับ | 640*512 |
| ระยะห่างระหว่างพิกเซล | 12 ไมโครเมตร |
| วิธีการโฟกัส | เลนส์ไพรม์ไร้ความร้อน |
| การแก้ไขค่าการแผ่รังสี | 0.01~1 |
| เน็ตดี | ≤50mK (@25℃) |
| เอ็มอาร์ทีดี | ≤650mK (ที่ความถี่ลักษณะเฉพาะ) |
| การปรับปรุงภาพ | ปรับความสว่างและอัตราส่วนความคมชัดของภาพโดยอัตโนมัติ |
| โทนสี | สีขาวร้อน สีดำร้อน สีเทียม |
| การแก้ไขความไม่สม่ำเสมออัตโนมัติ | ใช่ (ไม่มีชัตเตอร์) |
| ซูมดิจิทัล | 1x / 2x / 3x |
| การติดตามวัตถุด้วยกล้อง EO/IR | |
| อัตราการอัปเดตของพิกเซลเบี่ยงเบน | 50Hz |
| ความล่าช้าในการส่งออกของพิกเซลเบี่ยงเบน | 5 มิลลิวินาที |
| ความคมชัดของวัตถุขั้นต่ำ | 5% |
| อัตราส่วนสัญญาณต่อเสียงรบกวน (SNR) | 4 |
| ขนาดวัตถุขั้นต่ำ | 32*32 พิกเซล |
| ขนาดวัตถุสูงสุด | 128*128 พิกเซล |
| ความเร็วในการติดตาม | ±48 พิกเซล/เฟรม |
| เวลาหน่วยความจำของวัตถุ | 100 เฟรม (4 วินาที) |
| ค่าเฉลี่ยรากที่สองของสัญญาณรบกวนพัลส์ในตำแหน่งของวัตถุ | < 0.5 พิกเซล |
| เครื่องวัดระยะด้วยเลเซอร์ | |
| พิสัย | 5-1500 เมตร |
| ความแม่นยำ | 1 เดือน: <400±1 2 เดือน: >400±0.4% |
| ลำแสง | เลเซอร์พัลส์ 905 นาโนเมตร |
| มุมกระจาย | 12 มิลลิแรด |
| ความถี่พัลส์เลเซอร์ | 0.1--1 เฮิรตซ์ |
| เรนไฟน์เดอร์ | วัดระยะห่างระหว่างวัตถุที่อยู่ตรงกลางหน้าจอและเครื่องวัดระยะด้วยเลเซอร์ |
สำหรับรายละเอียดเพิ่มเติม โปรดไปที่Z30TIRM-1352 30x Starlight Dual IR Sensors Object GPS Coordinate And LRF Gimbal Camera